


Ferntes Fernerrad-Lasers chneid projekt mit Laser Maker
 2024-07-19


Bolt-Serie
Professionelle Lasergraviermaschine für hochpräzise Ergebnisse

Nova-Serie
Großformat-CO₂-Laserschneider mit Glasröhre

Nova Plus-Serie
Professionelle RF-CO₂-Laserschneidmaschine

Titan-Serie
Industrielles RF-CO₂-Lasersystem

Titan Pro-Serie
Industrielles Lasersystem mit RF-CO₂- und MOPA-Faserlaser


WAS SUCHEN SIE FÜR?
Suche über Produkte, Blog-Beiträge, Support-Inhalte und Ressourcen.

Ferntes Fernerrad-Lasers chneid projekt mit Laser Maker
2024-07-19

In diesem STEAM-Robotik-und Mechanismus projekt entwerfen und bauen die Schüler mit Laser Maker ein fern gesteuertes Riesenrad. Die Lektion verbindet die Beobachtung von Fahrgeschäften, laser geschnittene Strukturen, Untersetzung, Cockpit-Design, Halterung, TT-Motors teuerung, Verkabelung und praktische Montage.
Dieses Projekt hilft den Schülern zu verstehen, wie ein rotierendes Rad, hängende Cockpits, Stütz halterungen, eine Basis, ein Untersetzung getriebe, ein TT-Motor und fern gesteuerte Komponenten zusammenarbeiten, um ein sich bewegendes Riesenrad modell zu erstellen.
| Artikel | Details |
|---|---|
| Projekt | Fernbedienung Happy Riesenrad Modell |
| Software | Laser Maker |
| Haupt fähigkeiten | Galerie grafiken, TT-Motor grafik, Dreieck werkzeug, Abgerundetes Eck werkzeug, Rechteck werkzeug, Modul getriebe werkzeug, Abstands messwerk zeug, Ellipse werkzeug, Versatz kurve, Ring array, Verfolgung, Schneiden, Verkabelung und Montage |
| Vor geschlagenes Material | Basswood laminiert, 40 cm × 60 cm × 3mm |
| Klassen zimmer Fit | Robotik-und Mechanismus projekte, Getriebe übertragung, Modellierung von Fahrgeschäften, Lasers ch neiden, fern gesteuerte Strukturen und technische Design aktivitäten |
Die Schüler entwerfen ein Riesenrad mit Cockpits, Rädern, einem Untersetzung getriebe, Stütz haltern und einer Basis. Sie bereiten die laser geschnittenen Teile in Laser Maker vor, setzen Rück verfolgungs-und Schneid prozesse, montieren die mechanische Struktur, verbinden die elektronischen Komponenten und testen, ob sich das Rad reibungslos dreht.
Für Lehrer:Verwenden Sie dieses Projekt, um Getriebe, Drehzahl, strukturelle Unterstützung, Motors teuerung, Messung und laser geschnittene Montage zu verbinden.
Für Studenten:Verwenden Sie die Aktivität, um ein sich bewegendes Riesenrad modell zu bauen, während Sie lernen, wie digitale Zeichnungen zu einem funktionieren den mechanischen System werden.
Für Maker spaces:Verwenden Sie es als fortschritt licheres angetriebenes Modell projekt, das Lasers ch neiden, Zahnräder, Holz wellen, Abstand halter, einen TT-Motor und fern gesteuerte Komponenten kombiniert.
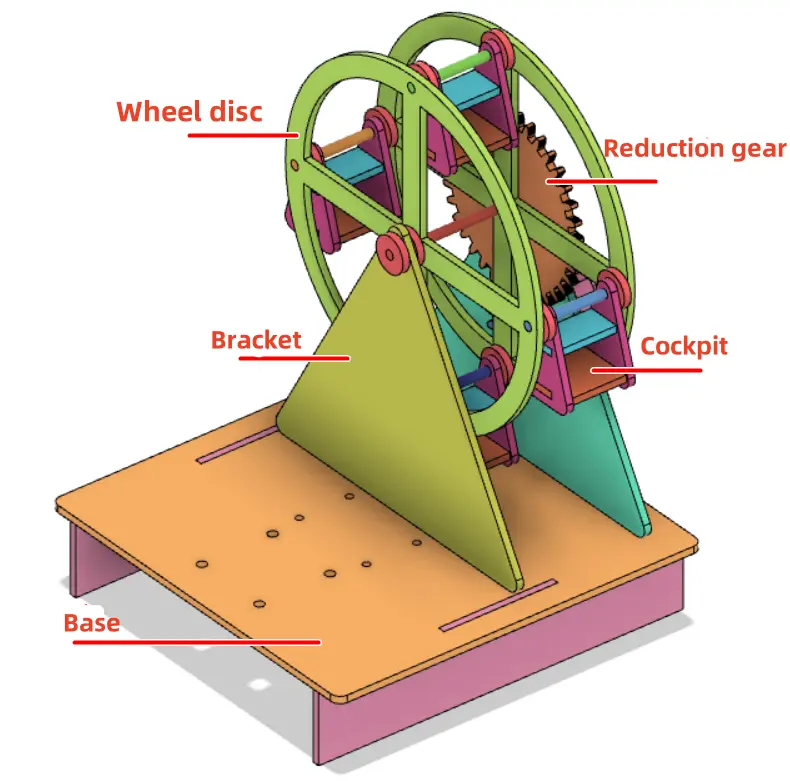
Analysieren Sie die Struktur eines Riesenrads und identifizieren Sie das Rad, das Cockpit, die Halterung, die Basis, das Triebwerk und das Untersetzung getriebe.
Verwenden Sie Laser Maker-Zeichen-und Galerie werkzeuge, um Halterungen, Räder, Cockpits, Dichtungen, Zahnräder und Basis teile zu erstellen.
Verwenden Sie das Modul-Zahnrad-Werkzeug, um ein Untersetzung getriebe zu erstellen und das Motorwellen loch an den TT-Motor anzupassen.
Messen Sie den Abstand, damit sich die Cockpits drehen können, ohne die Basis oder Halterung zu treffen.
Stellen Sie Rück verfolgungs-und Schneid prozesse ein und montieren Sie das Modell mit Holzstangen, Abstands haltern, Schrauben, Muttern, Kupfer pfosten, Empfänger, Batterie und Motor.
Design-Denken:Studieren Sie ein echtes Riesenrad und vereinfachen Sie es zu einem Modell im Klassen zimmer mit klaren Teilen und Funktionen.
Computational Thinking:Verwenden Sie Abmessungen, Zahnrad parameter, Assen abstand, Ring arrays, Ausrichtung, Offsets und Abstands berechnungen, um genaue digitale Teile zu erstellen.
Ingenieur denken:Berücksichtigen Sie Drehzahl, Zahnrad ineinandergreifen, Achs spielraum, Cockpit balance, Halterung abstand, Basis stabilität und zuverlässige Motor bewegung.
Die Schüler sollten angetriebene und rotierende Teile sorgfältig unter Anleitung des Lehrers oder des Labor leiters testen. Halten Sie Finger, lose Drähte und kleine Teile während des Tests von Zahnrädern, Wellen und dem rotierenden Rad fern.
Ein Riesenrad ist eine große rad förmige Vergnügung fahrt mit Passagier-Cockpits am äußeren Rand. Während sich das Rad langsam dreht, bewegen sich die Cockpits in unterschied liche Höhen und ermöglichen es den Passagieren, die Umgebung zu sehen.
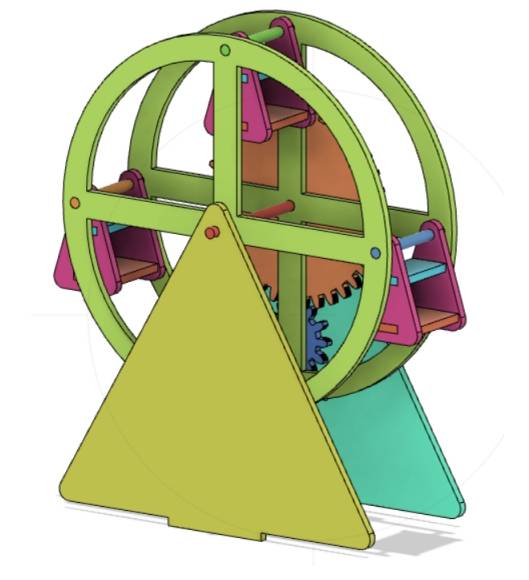
In diesem Projekt erstellen die Schüler ein vereinfachtes Riesenrad mit Riesenrad. Das rotierende Rad trägt vier Cockpits, die Halterung unterstützt das Rad, die Basis hält die Struktur und der Zahnrad satz hilft, die Rad geschwindigkeit für eine gleichmäßigere Bewegung zu reduzieren.
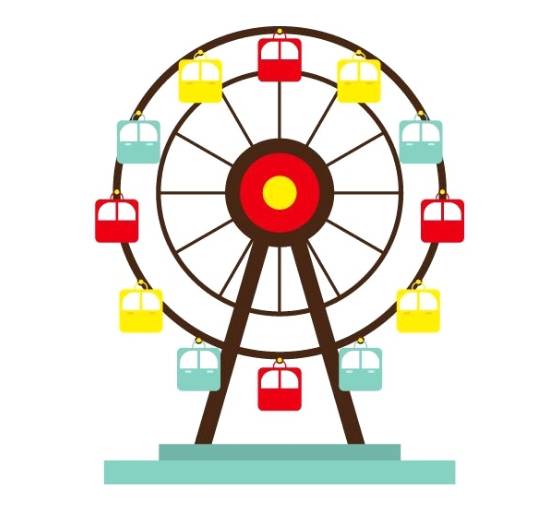
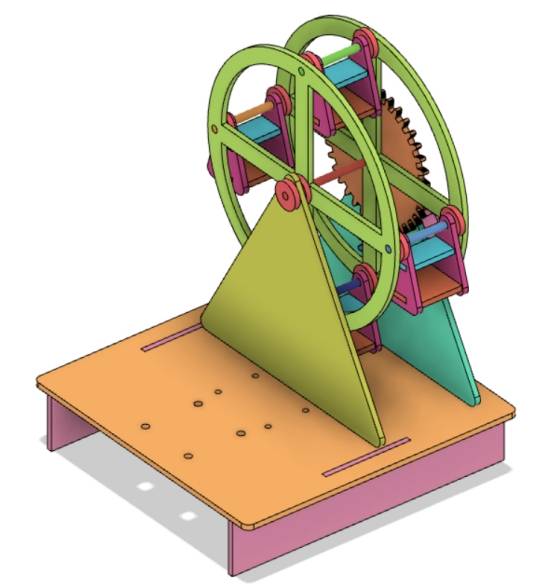
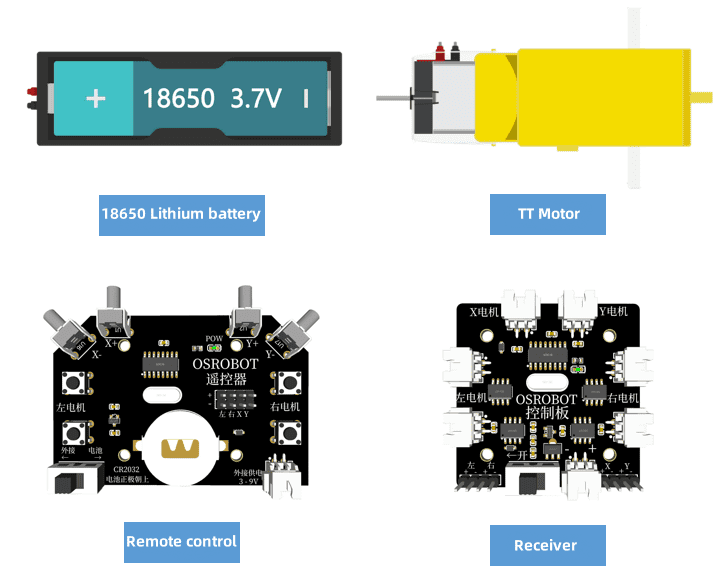
Vor der Modellierung des Riesenrads sollten die Schüler die im Projekt verwendeten elektronischen Komponenten, Struktur materialien, Achs material und Hardware identifizieren.
| Nein. | Name | Menge |
|---|---|---|
| 1 | 2.4G Fernbedienung mit Batterie | 1 |
| 2 | 2.4G Empfänger | 1 |
| 3 | TT-Motor, 1:220 | 1 |
| 4 | 18650 batterie mit kabel | 1 |
| 5 | Basswood laminiert, 40 cm × 60 cm × 3mm | 1 |
| 6 | M3 Schrauben, Muttern und Kupfer pfosten | Mehrere |
| 7 | 4mm Holzstangen | Mehrere |
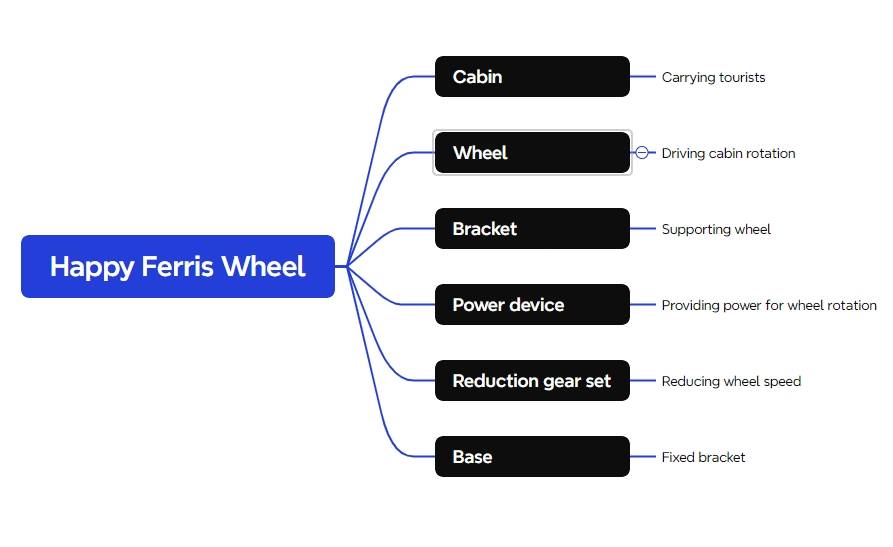
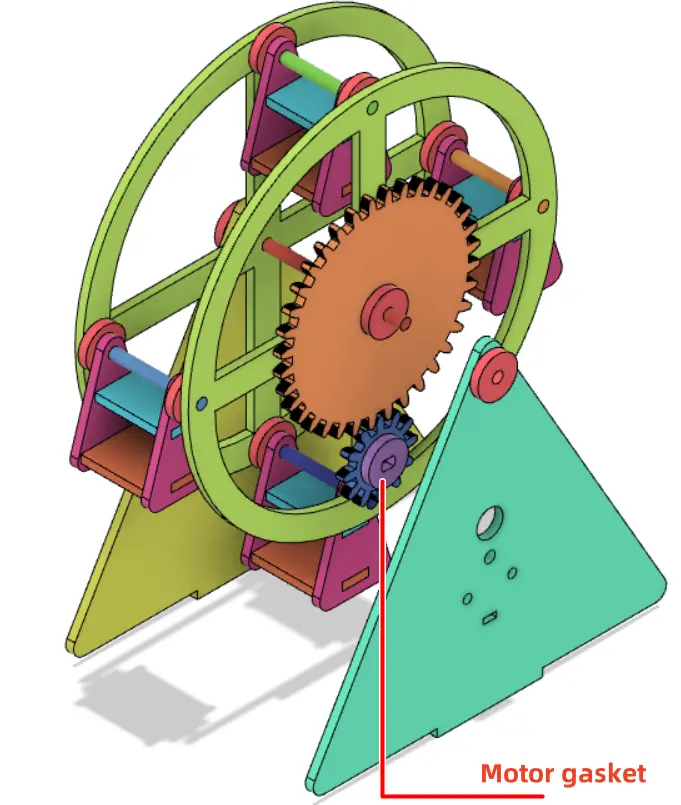
Die Riesenrad struktur ist in fünf Hauptteil gruppen unterteilt: Cockpits, Räder, Untersetzung getriebe, Halterungen und Fahrgestelle.
| Teilen ummer | Name des Teils | Anzahl der Teile | Funktion |
|---|---|---|---|
| 1 | Cockpit | 4 | Hält den Passagier modell bereich und hängt am Rad |
| 2 | Rad | 2 | Rotiert und trägt die Cockpits |
| 3 | Untersetzung getriebe | 1 | Reduziert die Rotations geschwindigkeit des Rades |
| 4 | Halterung | 2 | Verbindet das Rad mit der Basis und hält den Motor |
| 5 | Fahrgestelle | 1 | Repariert die Halterung, die Batterie box und den Empfänger |
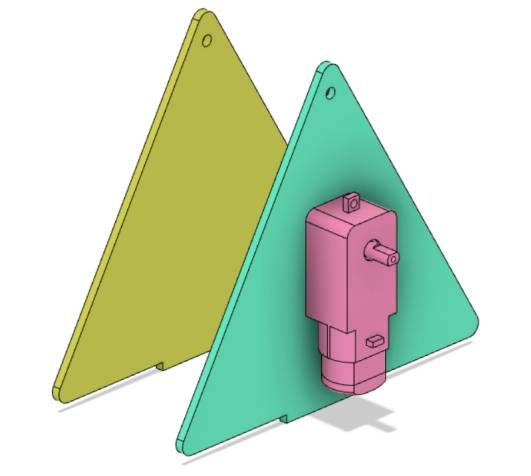
Die Halterung ist ein wichtiges Stütz teil für das Riesenrad. Im Quell-Workflow verwendet die Halterung eine dreieckige Struktur und die TT-Motor größe hilft bei der Bestimmung des Skalierbar keit.
Öffnen Sie Laser Maker, wählen Sie die TT Motor-Grafik aus Open Source Robotics Hardware in der Galerie, ziehen Sie sie auf die Leinwand, überprüfen Sie ihre Größe und gruppieren Sie die Motor grafiken, damit sie als ein Objekt verschoben werden können.
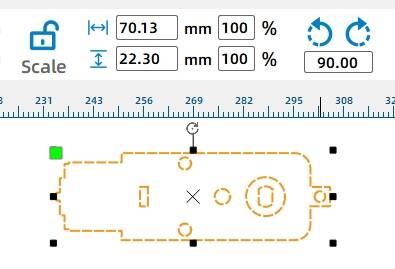
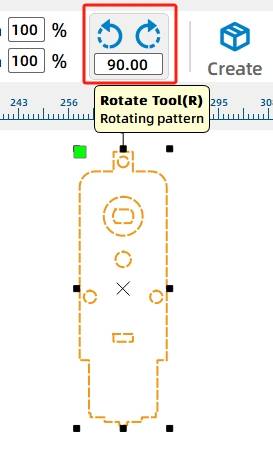
Wählen Sie die TT-Motor grafik aus und drehen Sie sie um 270 Grad.
Ziehen Sie ein Dreieck aus Basic Graphics und stellen Sie es auf eine Breite von etwa 140mm und eine Höhe von 121,24mm ein. Verwenden Sie das Abgerundete Eck werkzeug mit einem Eck radius von 4mm, platzieren Sie den TT-Motor auf der Halterung und verwenden Sie die horizontale Mittel ausrichtung, um die beiden Teile auszurichten.
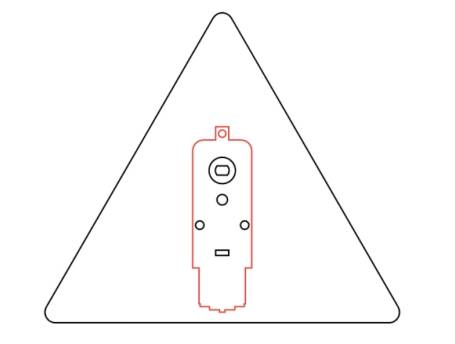
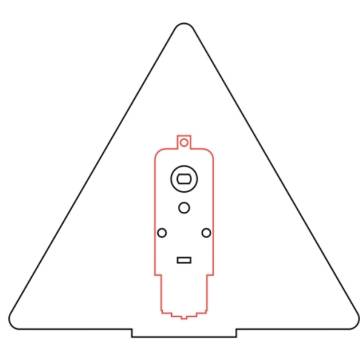
Verwenden Sie das Rechteck werkzeug, um ein 40x3mm großes Rechteck als Halterung zappel zu zeichnen. Richten Sie das Rechteck an der Unterkante des Dreiecks aus, zentrieren Sie es horizontal und verwenden Sie das Union-Tool, um es mit dem Dreieck zusammen zuführen und den Klammer prototyp zu erstellen.
Ein Riesenrad dreht sich normaler weise langsam für ein angenehmes Erlebnis. In diesem Projekt reduzieren die Schüler die Rad drehzahl, indem sie den Motor mit einem Untersetzung getriebe kombinieren.
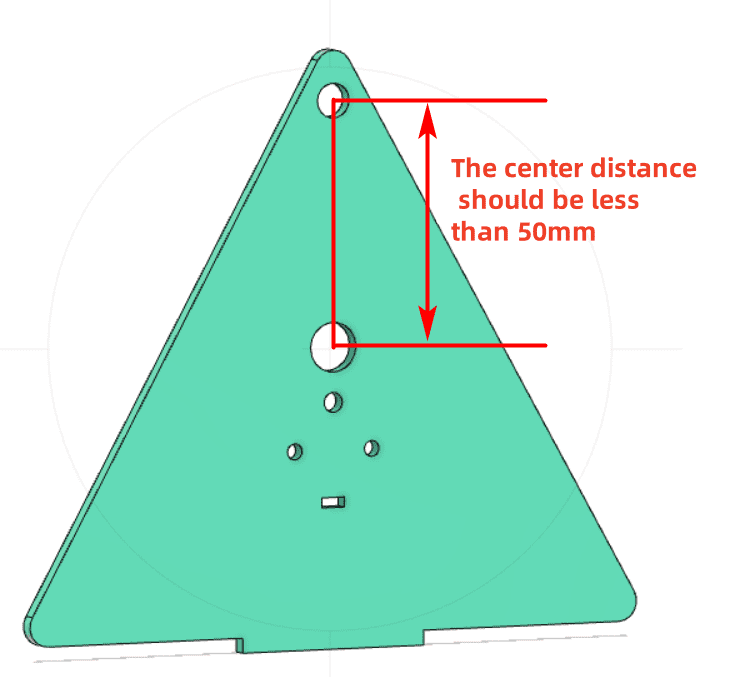
Verwenden Sie das Entfernungs messwerk zeug, um den Abstand von der Mitte der TT-Motorwelle zur Oberseite der Halterung zu messen. Im Quell workflow beträgt der gemessene Abstand 59,62mm, der tatsächliche Wert hängt jedoch von der endgültigen Motor position ab.
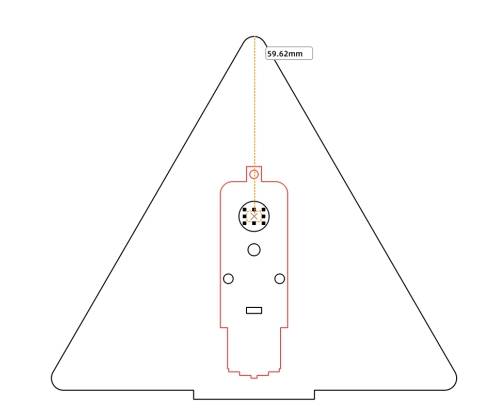
Das Rad und die Zahnrad achse verwenden eine 4-mm-Holzstange. Da die Achse nicht zu nahe am oberen Rand der Halterung sitzen sollte, sollte der Abstand zur Zahnrad mitte bei dieser Konstruktion weniger als 50mm betragen.
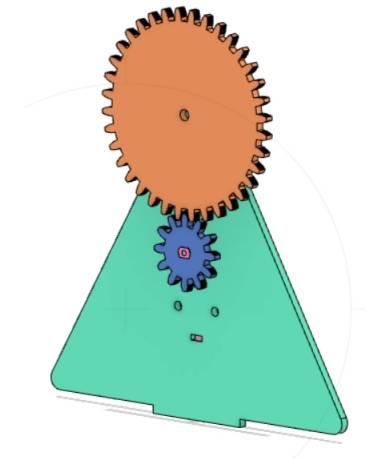
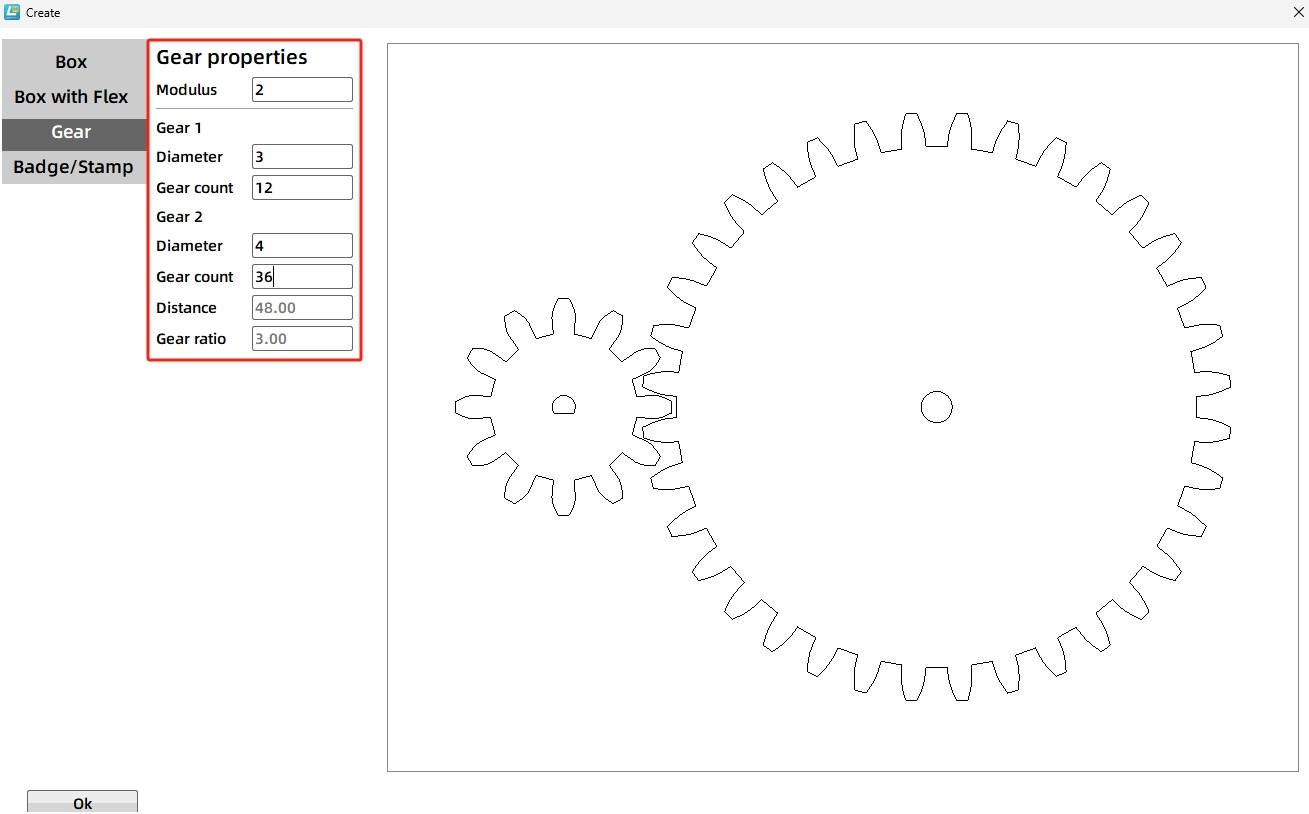
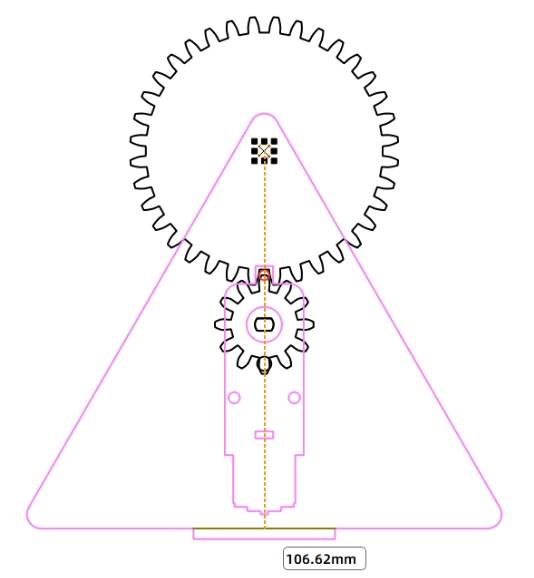
Öffnen Sie das Artefakt werkzeug und wählen Sie Modulus Gear. Im Quell workflow wird der Modul auf 2 gesetzt. Zahnrad 1 verwendet einen Lager durchmesser von 3mm und 12 Zähne. Gear 2 verwendet einen Lager durchmesser von 4mm und 36 Zähne. Der Mitten abstand wird automatisch als 48mm bestätigt.
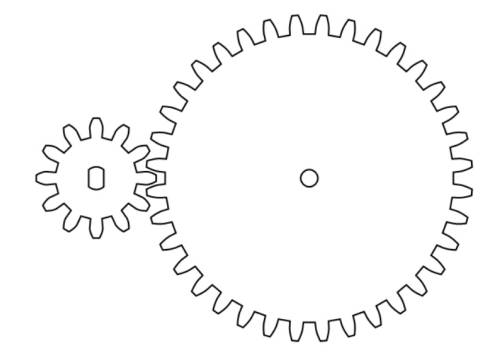
Da die TT-Motorwelle nicht mit dem Standard-D-förmigen Loch des kleinen Zahnrads überein stimmt, löschen Sie das D-förmige Loch in Gear 1 und ersetzen Sie es durch die TT Motor Hole-Grafik aus der Galerie. Richten Sie es am Getriebe zentrum aus. Um das durch enges Maschen verursachte Zahnrad klemmen zu verringern, bewegt der Quell workflow das Zahnrad 1 um 1mm nach links.
Wählen Sie die beiden Zahnräder aus, drehen Sie sie um 270 Grad und gruppieren Sie sie. Ziehen Sie das Zahnrad auf die Halterung, sodass das TT-Loch im Getriebe das TT-Loch an der Halterung überlappt. Das Loch von Gear 2 kann auch als 4mm Wellen loch an der Halterung verwendet werden.
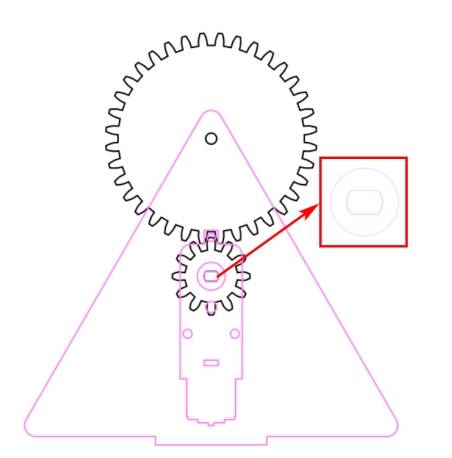
Kopieren Sie die endgültigen Klammer formen. Eine Halterung kann eine rote Text beschriftung enthalten, während die andere Halterung den Umriss der Halterung, die TT-Motor grafik und das für die Montage planung erforderliche Wellen loch beibehält.
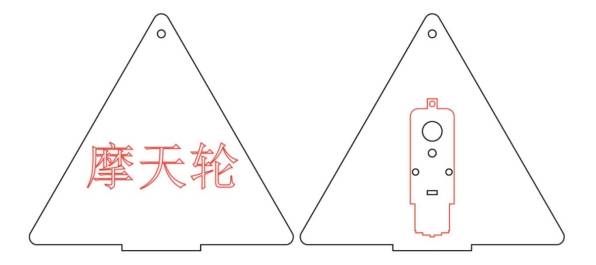
Das Rad ist der rotierende Kern teil des Riesenrads. Es trägt die Cockpit-Achs löcher und dreht sich um die Hauptwelle.
Messen Sie vor dem Ziehen des Rades und der Cockpits den Abstand von der Radwellen mitte zur Unterkante der Halterung. Verwenden Sie eine Hilfslinie, um die Messung zu unterstützen. Im Quell workflow beträgt dieser Abstand 106,62mm.
Basierend auf dem gemessenen Abstand setzt der Quell workflow den Rad radius auf 70mm, was einen Rad durchmesser von 140mm ergibt.
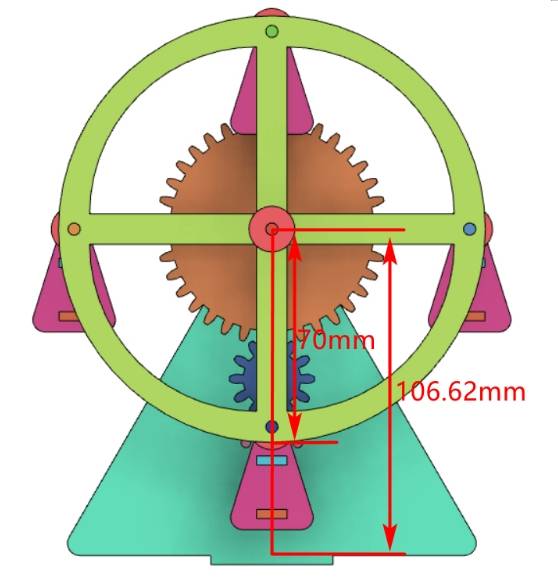
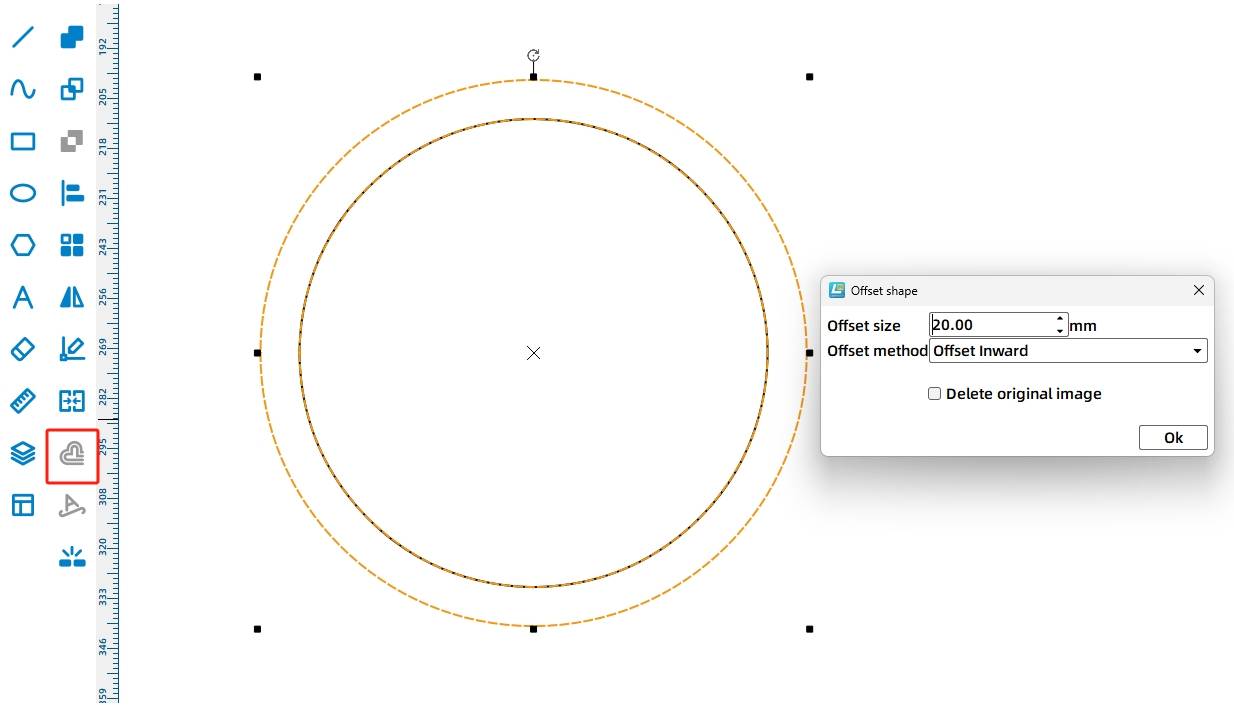
Verwenden Sie das Ellipse-Werkzeug, um einen 140mm-Kreis zu zeichnen. Verwenden Sie dann die Offset-Kurve mit einem inneren Versatz von 20mm, um einen Satz konzentrischer Kreise zu erzeugen.
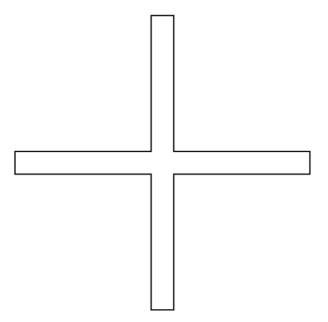
Verwenden Sie das Rechteck werkzeug, um ein Rechteck von 130mm mal 10mm zu zeichnen. Kopieren Sie es, drehen Sie die Kopie um 90 Grad, richten Sie die beiden Rechtecke in der Mitte aus und fügen Sie sie zusammen, um eine kreuzförmige Innen kontur zu erstellen.
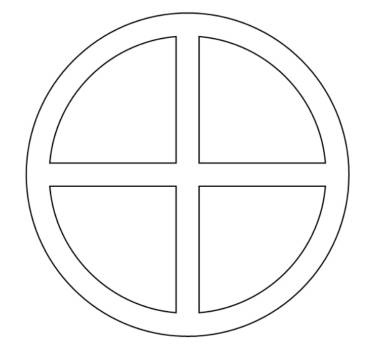
Richten Sie die Kreuzform mit den konzentrischen Kreisen in der Mitte aus. Verwenden Sie den Differenz satz, um den Prototyp des Rades zu erstellen, und legen Sie dann seine Koordinaten im Quell workflow auf 300.100 fest.
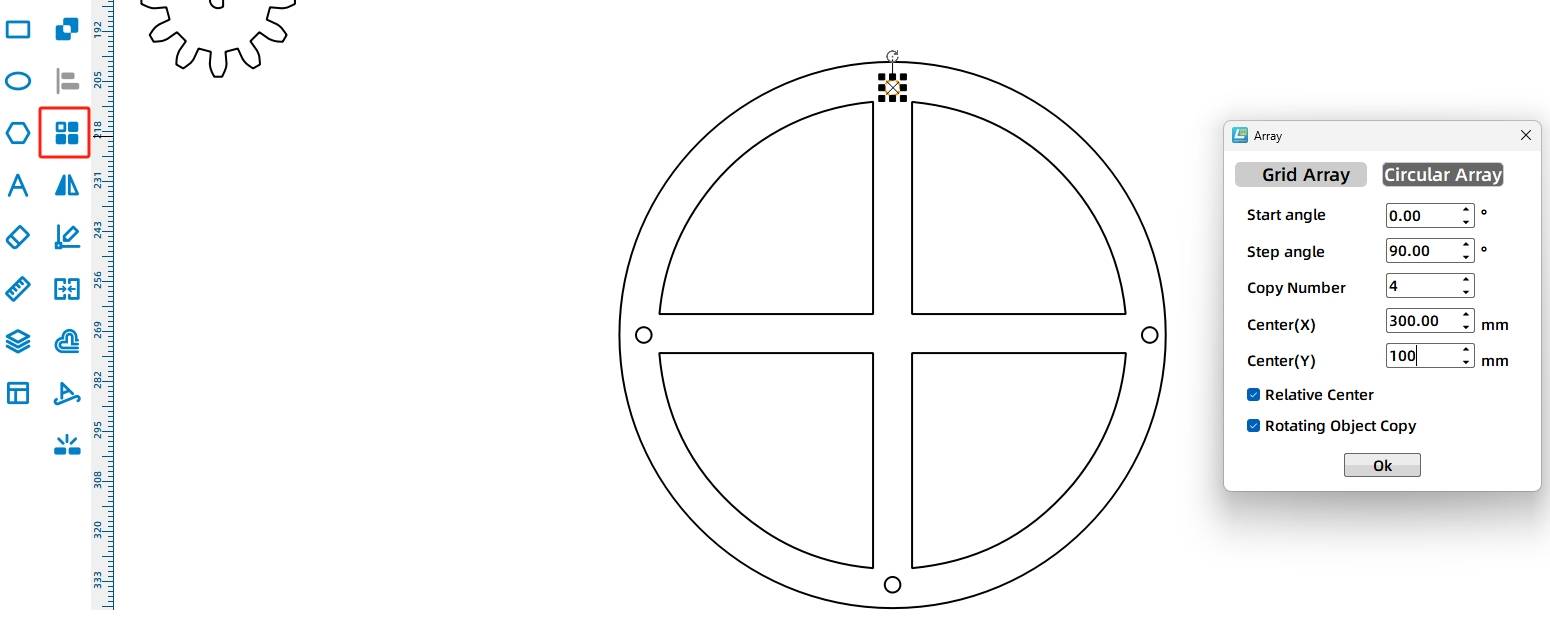
Zeichnen Sie einen Kreis mit einem Durchmesser von 4mm als Cockpit achsloch, platzieren Sie ihn in der Nähe der Oberkante des Rades und erstellen Sie mit dem Ring-Array vier Löcher. Im Quell workflow beträgt der Start winkel 0 °, der Schritt winkel 90 °, die Anzahl der Kopien 4 und der Mittelpunkt 300.100. Gruppieren Sie die fertige Rad grafik.
Ziehen Sie das Rad so, dass seine Mitte mit dem Loch der Halterung achse ausgerichtet ist. Da sowohl die Halterung als auch das Rad eine 4-mm-Holzstange verwenden, kann das 4-mm-Achsenloch mit der Position der Rad welle ausgerichtet werden.
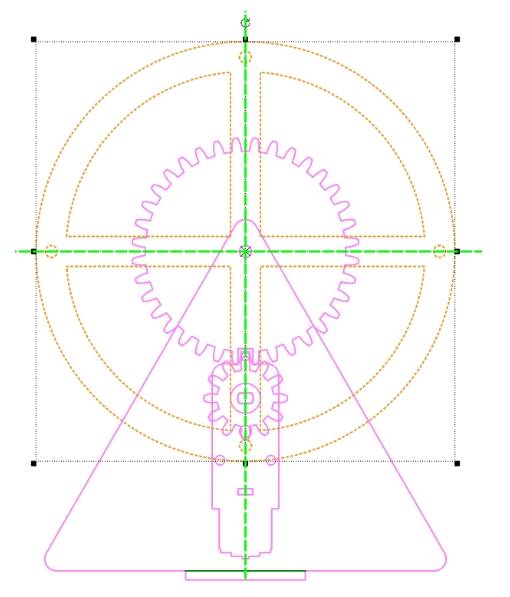
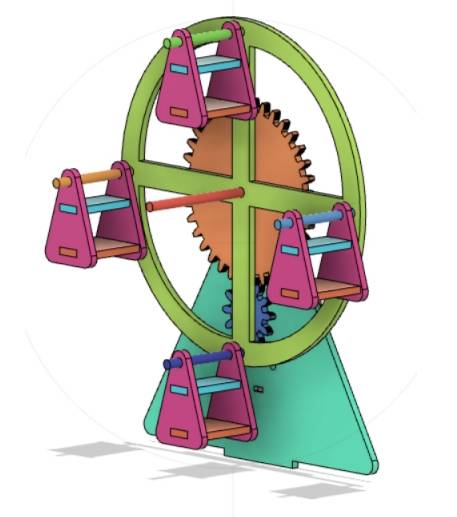
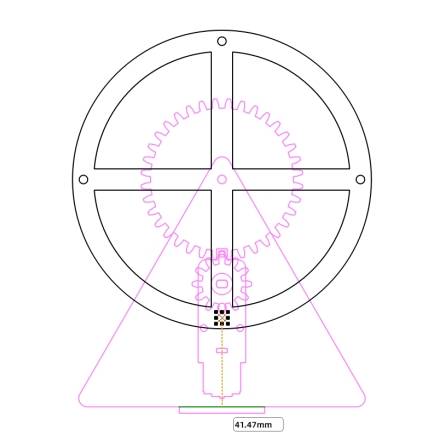
Messen Sie den Abstand vom untersten Cockpit loch am Rad zur Basis. Im Quell workflow beträgt dieser Abstand 41,47mm. Daher sollten die Schüler die Cockpit höhe sorgfältig überprüfen, um eine Kollision während der Rotation zu vermeiden.
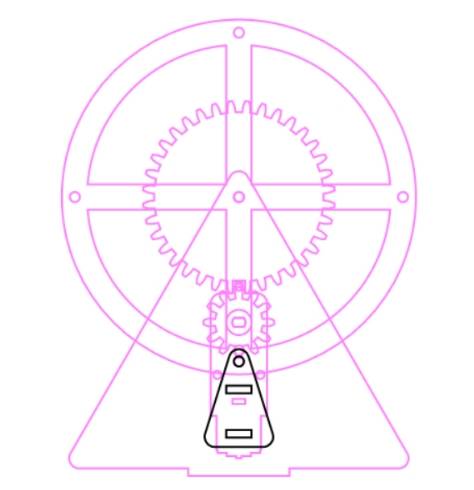
Ziehen Sie für die Cockpits eite ein Dreieck aus Basic Graphics und stellen Sie es im Quell workflow auf 30mm breit und 48mm hoch ein. Runden Sie die drei Ecken mit einem Radius von 4mm ab. Zeichnen Sie einen Kreis mit einem Durchmesser von 4mm als Achsloch und zeichnen Sie zwei Rechtecke von 10x3mm als Dach-und Basis verbindungs schlitze.
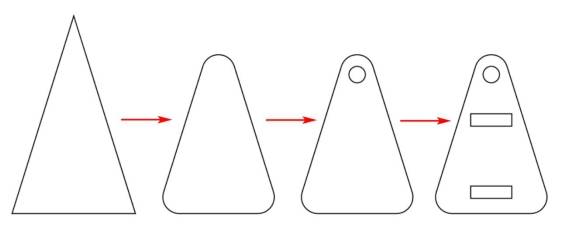
Zeichnen Sie für das Cockpit dach ein 14x24mm großes Rechteck und zwei 10,1x3mm große Tenon rechtecke. Richten Sie die drei Rechtecke aus und fügen Sie sie zusammen, um das Dach zu bilden. Zeichnen Sie für die Cockpit basis ein Rechteck von 25x24mm und verwenden Sie denselben Tenon-Workflow.
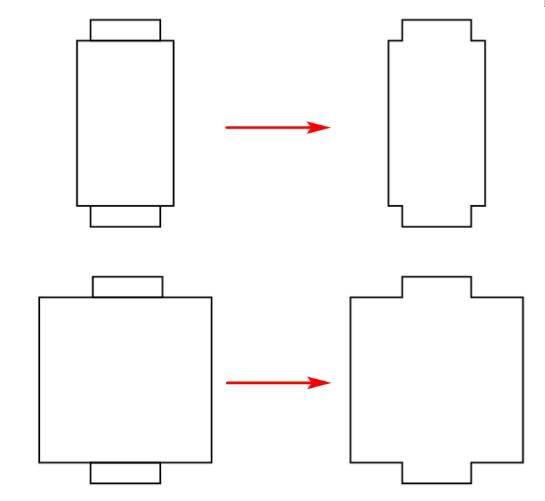
Gruppieren Sie die Cockpit-Seiten grafik und richten Sie das Cockpit-Achsloch auf das Rad-Cockpit-Achsloch aus. Bestätigen Sie, dass das Cockpit den Boden nicht berührt, wenn es den tiefsten Punkt erreicht.
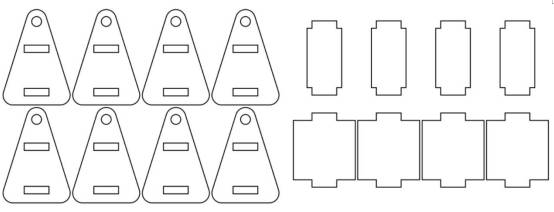
Das endgültige Modell verwendet vier Cockpits. Jedes Cockpit umfasst zwei Cockpits eiten, ein Dach und eine Basis. Daher umfasst das endgültige Cockpit-Teilset acht Cockpits eiten, vier Cockpit dächer und vier Cockpit-Basen.
Damit das Riesenrad reibungslos läuft, werden Abstand halter zwischen Rad und Halterung sowie zwischen Rad und Cockpits hinzugefügt. Der Quell workflow verwendet 12 Abstands halter für diese Positionen sowie einen zusätzlichen Abstands halter für die TT-Motorwelle und die Ritzel verbindung.
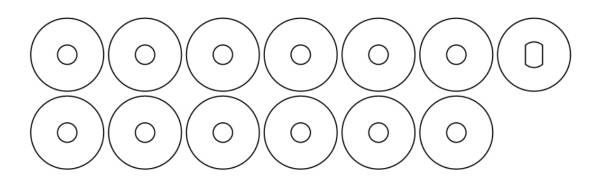
Verwenden Sie das Ellipse-Werkzeug, um einen 4-mm-Kreis und einen 15-mm-Kreis zu zeichnen. Richten Sie die beiden Kreise in der Mitte aus, um einen ringförmigen Abstand halter zu erstellen, und duplizieren Sie ihn dann, um 12 Abstands halter zu erstellen. Zeichnen Sie für den Abstands halter der TT-Motorwelle einen 15-mm-Kreis und richten Sie ihn mit einer TT-Motor loch grafik aus der Galerie aus.
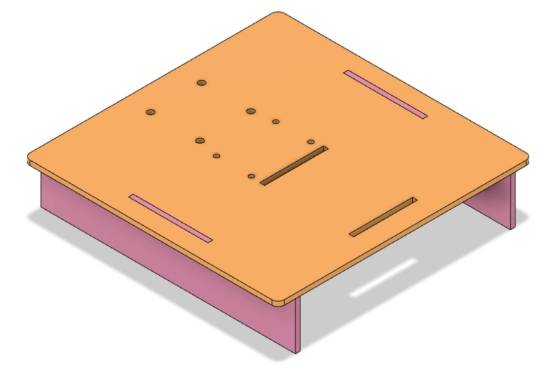
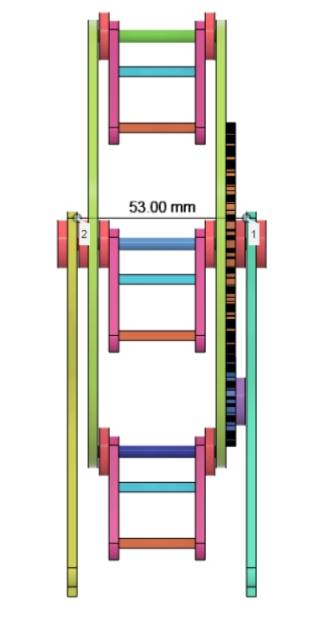
Bevor Sie die Basis zeichnen, bestimmen Sie den Abstand des Klammer schlitzes. Im Quell workflow wird der theoretische Abstand aus Cockpit breite, Abstands haltern, Rädern, Zahnrädern und Dichtungen berechnet. Der Abstand der Halterung schlitze ist auf 53mm eingestellt, um eine gleichmäßige Drehung zu ermöglichen.
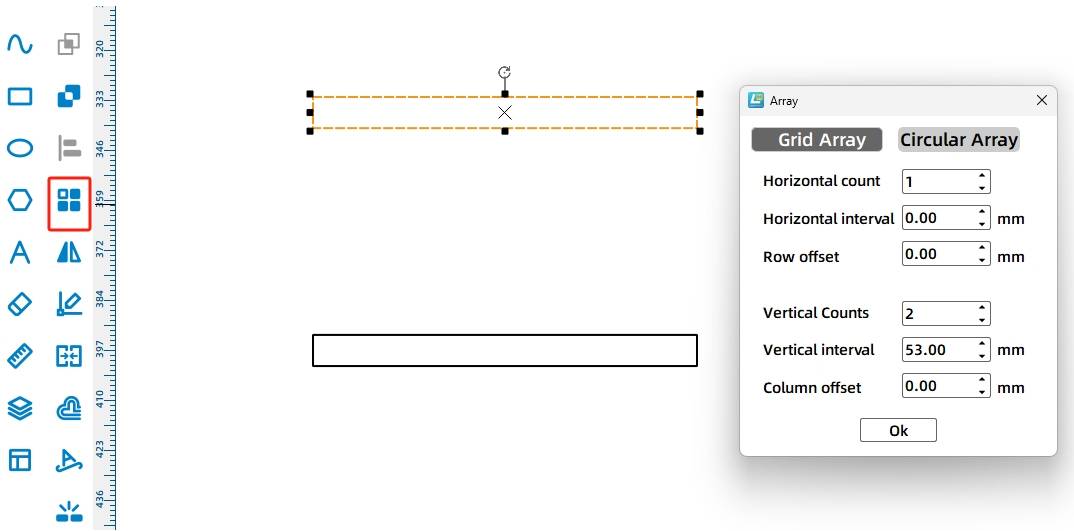
Zeichnen Sie ein Rechteck von 39,5x3mm als Klammer. Verwenden Sie ein rechteckiges Array mit 1 horizontalen Kopie, 2 vertikalen Kopien, 53mm vertikalem Abstand und 0mm Versatz, um zwei Klammer schlitze zu erstellen.
Planen Sie die Basis plattform für die Halterungen, 18650 Batterie und OSROBOT Steuer platine. Im Quell workflow ist die Basis plattform auf 160mm x 160mm mit abgerundeten Ecken von 4mm eingestellt. Für die Basis halterungen werden zwei Schlitze von 3x50mm hinzugefügt.
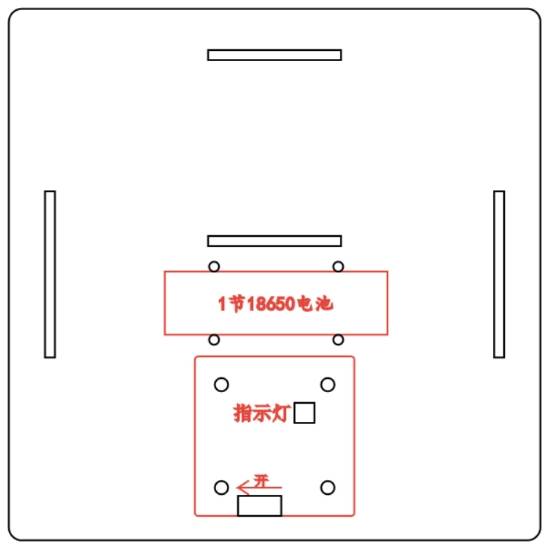
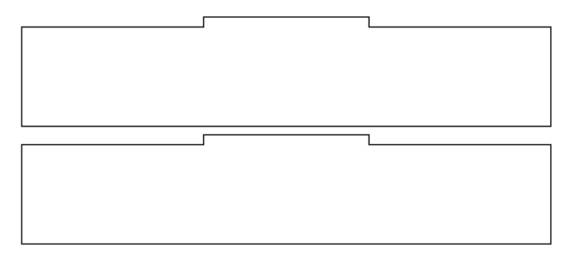
Zeichnen Sie für die Basis halterung ein Rechteck von 160x30mm und ein Rechteck von 40x3mm. Richten Sie den Tenon an der Oberkante der Basis halterung aus und fügen Sie die Formen zusammen. Kopieren Sie die fertige Klammer, um die zweite Basis klammer zu erstellen.
Nachdem alle Teile fertig sind, ordnen Sie das Layout für die Laser bearbeitung an.
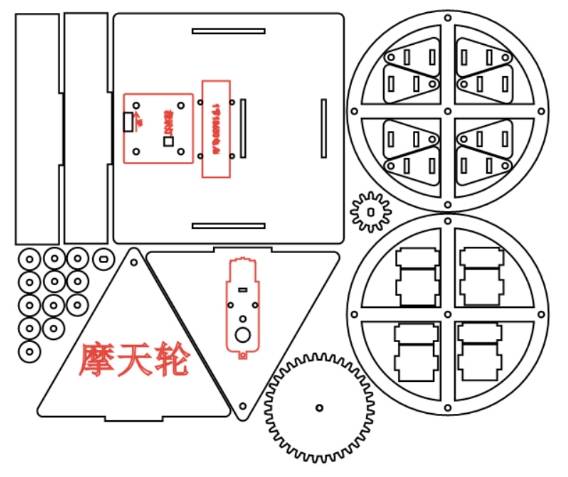
Die Riesenrad zeichnung verwendet zwei Hauptprozesse: Tracing und Cutting. Objekte mit roter Schicht werden zum Verfolgen von Details verwendet, und Objekte mit schwarzer Schicht werden durch das Material geschnitten.
Rück verfolgung:Doppelklicken Sie auf den roten Block im Verarbeitung bereich. Wählen Sie Linde Sperrholz als Material, wählen Sie Tracing Linie als Prozess, und stellen Sie die Verarbeitung Dicke auf 0,10.
Schneiden:Doppelklicken Sie auf den schwarzen Block im Verarbeitung bereich. Wählen Sie Linde aus Sperrholz als Material, wählen Sie das Schneiden als Prozess und stellen Sie die Verarbeitung dicke auf 3,00 ein.
Schalten Sie die Lasers chneid maschine und den Lasersc halter ein. Wenn der Start knopf fertig ist, laden Sie die Zeichnung auf die Lasers chneid maschine hoch und beginnen Sie mit dem Schneiden von der Maschinen platte.
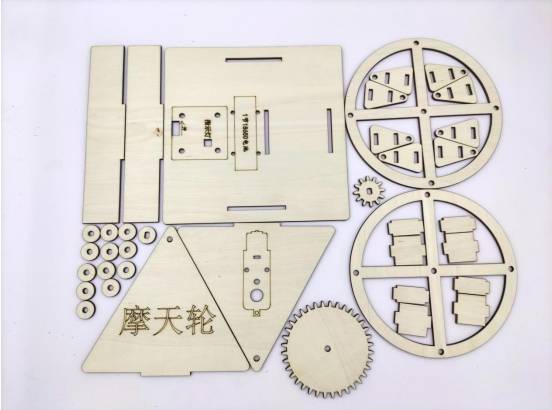
Identifizieren Sie nach dem Schneiden die fertigen Teile und bereiten Sie sie für die mechanische Montage vor.
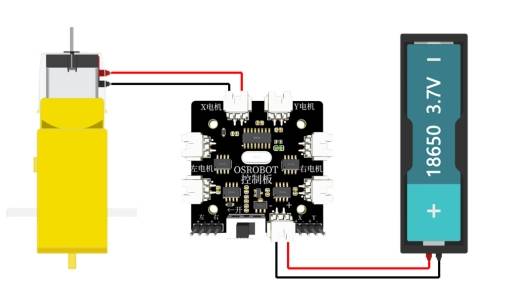
Schließen Sie den Stromkreis gemäß dem Schaltplan an, damit das Riesenrad reibungslos mit dem Fernbedienung empfänger, der Batterie und dem TT-Motor arbeiten kann.
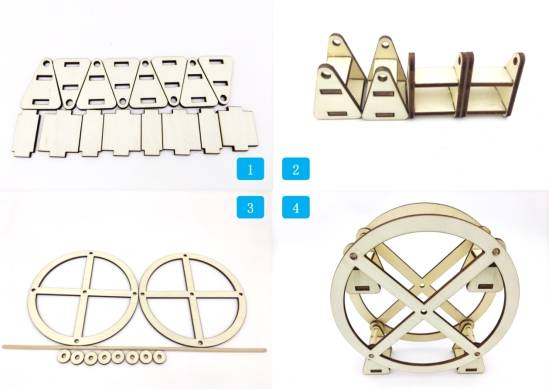
Suchen Sie zuerst die Cockpit teile und montieren Sie die vier Cockpits.
Als nächstes lokalisieren Sie die Rad teile. Bauen Sie die Cockpits und das Rad mit 4mm Holzstangen und Abstand haltern zusammen. Verwenden Sie Heiß schmelz kleber am Rand jeder Holzstange in der Nähe der Rad cockpit löcher, während Sie einen kleinen Spalt zwischen den beiden Radscheiben und jedem Cockpit halten, damit das Cockpit weiter nach unten hängen kann, wenn sich das Rad dreht.
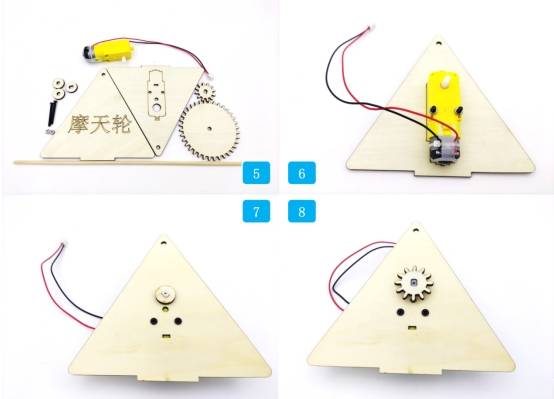
Suchen Sie dann das Untersetzung getriebe, die Halterung, den TT-Motor und die zugehörige Hardware. Befestigen Sie den TT-Motor mit Schrauben und Muttern an der Halterung. Installieren Sie den Abstands halter auf der TT-Motorwelle und installieren Sie dann das Ritzel auf der Motorwelle.
Richten Sie das große Getriebe wellen loch mit dem Rad wellen loch aus und kleben Sie sie zusammen. Verwenden Sie eine 4-mm-Holzstange, um die Radscheibe mit der Halterung zu verbinden.
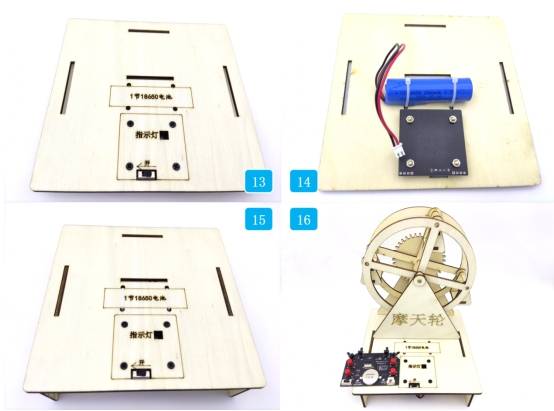
Suchen Sie die Basis, die OSROBOT2-Empfängerplatine, Kupfer pfosten, Schrauben, Muttern und zugehörige Teile. Befestigen Sie die Kupfer pfosten an der Steuer platine OSROBOT2 und befestigen Sie dann die Steuer platine an der Basis.
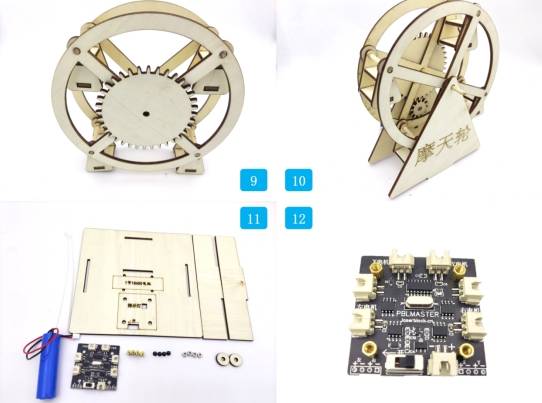
Befestigen Sie die Batterie mit Krawatten an der Basis halterung, befestigen Sie die Basis halterung und befestigen Sie die Halterung an der Basis. Fügen Sie Abstands halter auf beiden Seiten der Radachse hinzu und sichern Sie die Achse mit Heiß schmelz kleber.
Prüfen Sie, ob sich das Rad reibungslos dreht, ohne an den Halterungen oder der Basis zu reiben.
Testen Sie, ob die Cockpits beim Drehen des Rades nach unten hängen und nicht mit der Basis kollidieren.
Bestätigen Sie, dass das Untersetzung getriebe reibungslos ineinander greift und während des Motorbetriebs nicht klemmt.
Prüfen Sie, ob der Halterung abstand, die Wellen löcher, die Abstands halter und die Holzstäbe korrekt ausgerichtet sind.
Prüfen Sie, ob der Empfänger, die Batterie und die Verkabelung sicher auf der Basis befestigt sind, bevor Sie das Modell ausführen.
Nach Design, Laser bearbeitung, Verkabelung und Montage vervollständigen die Schüler ein fern gesteuertes Riesenrad modell. Das Projekt bietet den Schülern praktische Erfahrungen mit Getriebe, Rad struktur, hängenden Cockpits, Halterung design, Basis planung, Lasers ch neiden und angetriebener Bewegung.
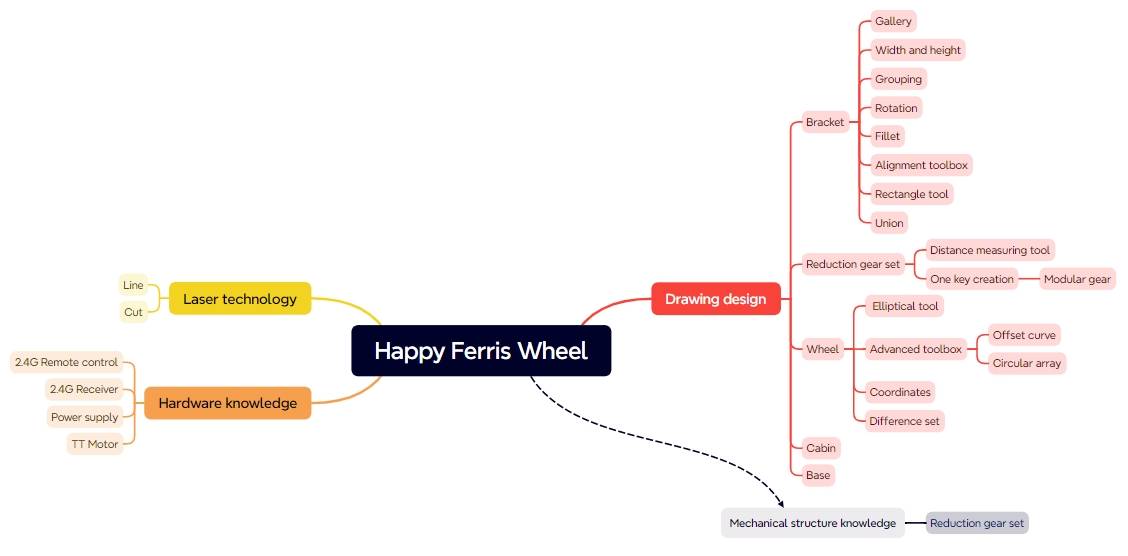
Das Riesenrad modell in dieser Lektion erreicht die Grund funktion einer rotierenden Fahrwerks truktur. Als Erweiterungs herausforderung können die Schüler die Anzahl der Cockpits erhöhen, zusätzliche Gang stufen erkunden, um die Drehzahl weiter zu verringern, oder die Halterung und die Basis neu gestalten, um die Stabilität und das Erscheinung sbild zu verbessern.
Dieses Projekt eignet sich für Lasers ch neider im Klassen zimmer, die das Schneiden und Nach verfolgen von Blatt materialien für kleine Robotik-und Mechanismus projekte unterstützen. Für Schulen, Makers laces und STEAM-Labors für Anfänger können Projekte wie Riesen räder, zahnrad getriebene Modelle, rotierende Vergnügung sparks trukturen und Fernsteuerung mechanismen mit einem Lasers ch neider im Klassen zimmer wie demDonner Laser Bolt Serie.
Die Lehrer können das Maschinen-und Material-Setup basierend auf dem Unterrichts raum, der Projekt größe, der Material dicke, der Ausrüstung, den elektronischen Komponenten und den Lernzielen auswählen. Der gleiche LaserMaker-Workflow kann auch für andere CO2-Lasermaschinen angepasst werden, wenn die Schüler zu größeren beweglichen Modellen oder fort geschritten eren Ingenieur projekten übergehen.
Sprechen Sie jetzt mit unseren Experten!
Bitte hinterlassen Sie Ihre Kontakt informationen, damit wir Ihnen besser dienen können.
FINDEN SIE DEN PASSENDEN LASER FÜR IHR NÄCHSTES PROJEKT
Entdecken Sie Thunder Laser Lösungen für unterschiedliche Materialien, Workflows und Produktionsanforderungen.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


