


Fernbedienungs-Muldenkipper-Lasers ch neiden STEAM-Projekt mit Laser Maker
 2024-08-08


Bolt-Serie
Professionelle Lasergraviermaschine für hochpräzise Ergebnisse

Nova-Serie
Großformat-CO₂-Laserschneider mit Glasröhre

Nova Plus-Serie
Professionelle RF-CO₂-Laserschneidmaschine

Titan-Serie
Industrielles RF-CO₂-Lasersystem

Titan Pro-Serie
Industrielles Lasersystem mit RF-CO₂- und MOPA-Faserlaser


WAS SUCHEN SIE FÜR?
Suche über Produkte, Blog-Beiträge, Support-Inhalte und Ressourcen.

Fernbedienungs-Muldenkipper-Lasers ch neiden STEAM-Projekt mit Laser Maker
2024-08-08

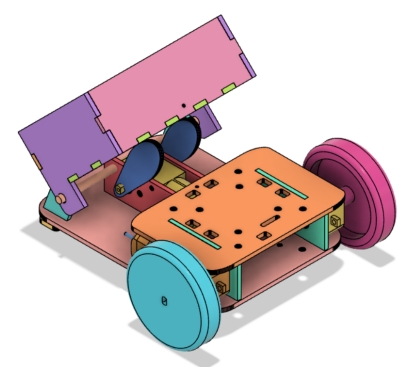
In diesem STEAM-Robotik-und Mechanismus projekt rüsten die Schüler ein universelles fern gesteuertes Chassis mit Laser Maker in einen funktionieren den Muldenkipper auf. Die Lektion verbindet Chassis-Modifikation, Komponenten-Layout, TT-Motor montage, nocken getriebene Kipp bewegung, Schwenk halterungen, ein Dump-Bett, Gummiband-Rücklauf kraft, Verkabelung, Lasers ch neiden und praktische Montage.
Dieses Projekt baut auf einer grundlegenden Fahrzeug karosserie auf. Die Schüler entwerfen einen Muldenkipper, der Energie steine tragen, das Deponie bett mit einem Nocken mechanismus anheben und das Bett nach dem Entladen mit Gummiband spannung zurückgeben kann.
| Artikel | Details |
|---|---|
| Projekt | Fern gesteuerter Muldenkipper mit Kipp schaufel mechanismus |
| Software | Laser Maker |
| Haupt fähigkeiten | Öffnen und Ändern einer vorhandenen Chassis-Datei, Richtlinien, rechteckige Arrays, Ausrichtung, rotierende Teile, abgerundete Ecken, Union, TT-Motor grafik, Nocken design, Erstellung von rechtwinkligen Boxen, Lasers ch neiden, Verkabelung und Montage |
| Vor geschlagene Materialien | Basis fahrzeug, 2.4G Empfänger, Lindenholz sperrholz, zweiachsiger TT-Motor, runde Holzstange, Schrauben, Muttern, Gummibänder und Nylon kabelbinder |
| Klassen zimmer Fit | Robotik-und Mechanismus projekte, Fahrzeug anbaugeräte, Nocken mechanismen, Hebe-und Entlade systeme, fern gesteuerte Fahrzeuge, Hersteller ausbildung und Lasers ch neiden |
Die Schüler modifizieren ein universelles Fahrzeug chassis, fügen einen Dump-Motor und einen Nocken mechanismus hinzu, konstruieren Schwenk halterungen, erstellen ein kippbares Dump-Bett, schneiden die Teile laser, verdrahten die Motoren und den Empfänger und bauen einen fern gesteuerten Muldenkipper zusammen, der transportieren und entladen kann kleine Objekte.
Für Lehrer:Verwenden Sie diese Lektion, um Fahrzeug design, mechanisches Heben, Nocken bewegung, Komponenten platzierung und iterative Tests zu verbinden.
Für Studenten:Verwenden Sie die Aktivität, um ein grundlegendes Roboter chassis in ein aufgaben basiertes Fahrzeug zu verwandeln, das Objekte tragen und entladen kann.
Für Maker spaces:Verwenden Sie es als fort geschrittenes Add-On-Projekt, nachdem die Lernenden eine grundlegende fern gesteuerte Fahrzeug karosserie abgeschlossen haben.
Ändern Sie eine vorhandene LaserMaker-Fahrzeug fahrwerks datei, um Platz für einen zusätzlichen Dump-Body-Mechanismus zu schaffen.
Antriebs motoren, Empfänger platine, Batterie pack, Rollen rad und Montage löcher für ein neues Fahrzeug layout neu positionieren.
Entwerfen Sie eine Halterung platte, Zapfen, Verriegelung stifte, Nocken, Schwenk halterungen, Wellen löcher und passende Körper einschnitte.
Erstellen Sie mithilfe des rechtwinkligen Box-Workflows ein kippendes Dump-Bett und fügen Sie Stütz beine, Wellen löcher und Gummiband löcher hinzu.
Bauen Sie die Struktur zusammen, schließen Sie die Schaltung an, testen Sie die Dump-Aktion und identifizieren Sie Möglichkeiten zur Verbesserung der Entlade geschwindigkeit und Stabilität.
Design-Denken:Verwandeln Sie ein Basis fahrwerk in einen speziell gebauten Muldenkipper zum Transport und Entladen von Energie steinen.
Computational Thinking:Verwenden Sie Messungen, Abstände, Arrays, Ausrichtung referenzen und kopierte Loch positionen, um die Teile konsistent zu halten.
Ingenieur denken:Berücksichtigen Sie die Motor position, die Nocken größe, den Schwenk abstand, die Wellen ausrichtung, die Eimer rücklauf kraft, die Fahrwerks stabilität und die Entlade steuerung.
Die Schüler sollten angetriebene Fahrzeug mechanismen unter Anleitung des Lehrers oder des Labor leiters testen. Halten Sie Finger, lose Drähte und kleine Teile während des Betriebs von rotierenden Nocken, Rädern, dem Ablage bett und beweglichen Wellen fern.
Kipper werden zum Transport und Entladen von Materialien verwendet. In realen Anwendungen verwenden viele Muldenkipper Hydraulik systeme, um den Müll körper anzuheben und abzu senken. In diesem Klassen zimmer modell verwenden die Schüler ein OSROBOT-Fernbedienung paket, einen TT-Motor, eine Nocke, eine Schwenk welle und ein Gummiband-Rücklaufs ystem, um die grundlegende Be-und Entlade funktion zu simulieren.
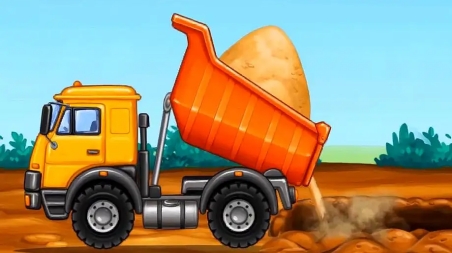
Das Modell beginnt mit dem zuvor entworfenen Universal chassis. Die Schüler fügen eine Dump-Karosserie hinzu und ordnen die interne Anordnung des Fahrzeugs neu an, damit das Chassis den neuen Kipp mechanismus unterstützen kann.
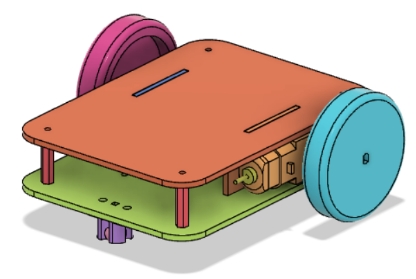
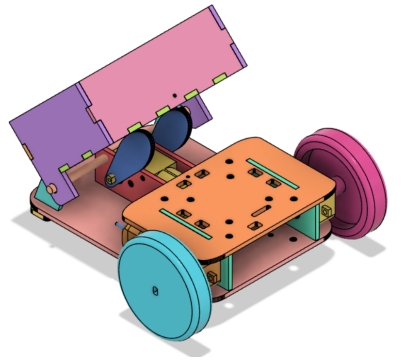
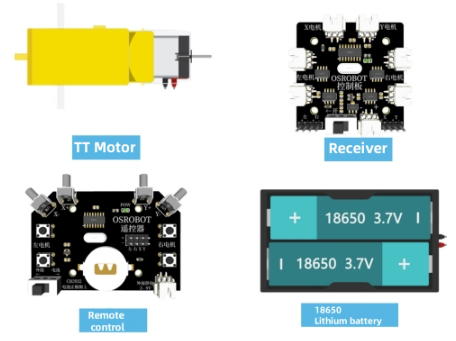
Vor der Modellierung des Muldenkippers sollten die Schüler das im Projekt verwendete Basis fahrzeug, die Elektronik, das Blatt material, den Motor, das Wellen material, die Hardware und die im Projekt verwendeten elastischen Rücklauf komponenten identifizieren.
| Nein. | Artikel name | Menge |
|---|---|---|
| 1 | Basis fahrzeug | 1 |
| 2 | 2.4G Empfänger | 1 |
| 3 | Sperrholz, 40 cm × 60 cm × 3mm | 2 |
| 4 | Dual-Achsen-TT-Motor, 1:48 Übersetzungs verhältnis. | 1 |
| 5 | Runde Holzstange | 1 |
| 6 | Schrauben und Muttern | Mehrere |
| 7 | Gummibänder und Nylon kabelbinder | Mehrere |
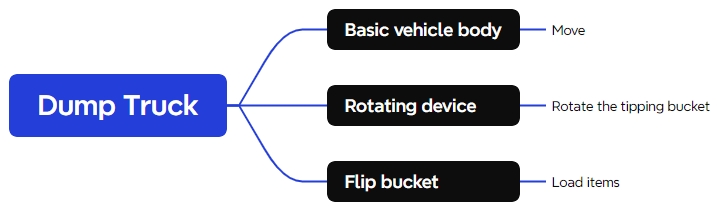
Die Außen-und Mechanismus struktur ist in drei Hauptgruppen unterteilt: Fahrzeug karosserie, Schwenk basen und Ablage bett.
| Teil Nr. | Name des Teils | Menge | Funktion |
|---|---|---|---|
| 1 | Fahrzeug karosserie | 1 | Häuser Motoren, Batterien und Empfänger |
| 2 | Pivot-Basis | 2 | Unterstützt die Rotation des Deponie bettes |
| 3 | Kipper bett | 1 | Trägt und entlädt kleine Gegenstände |
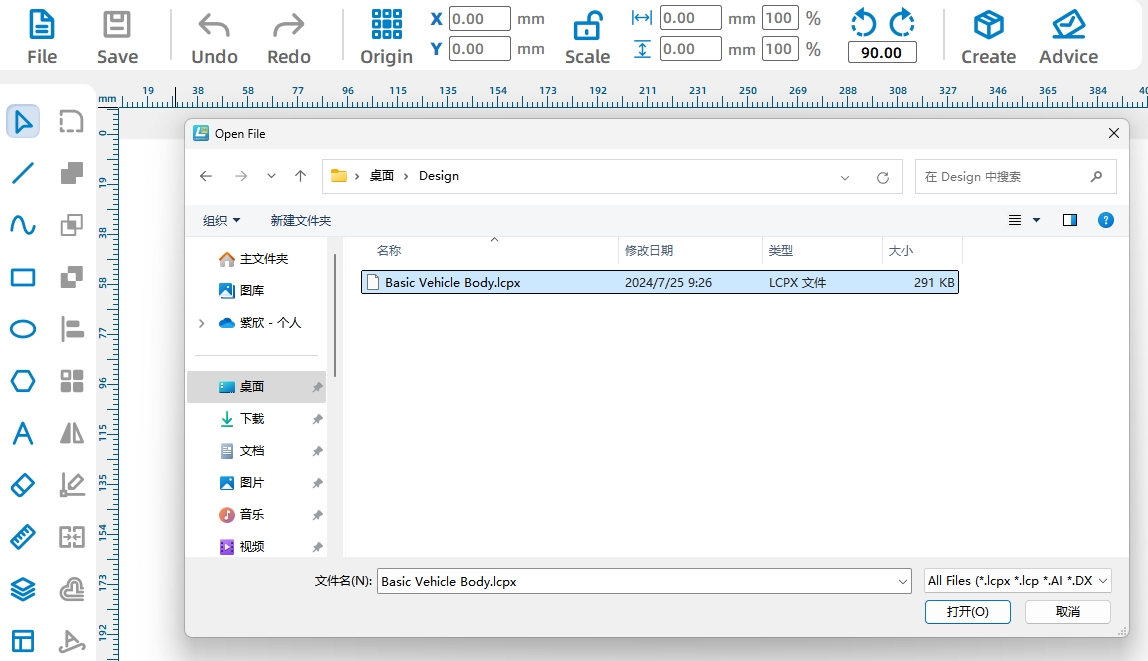
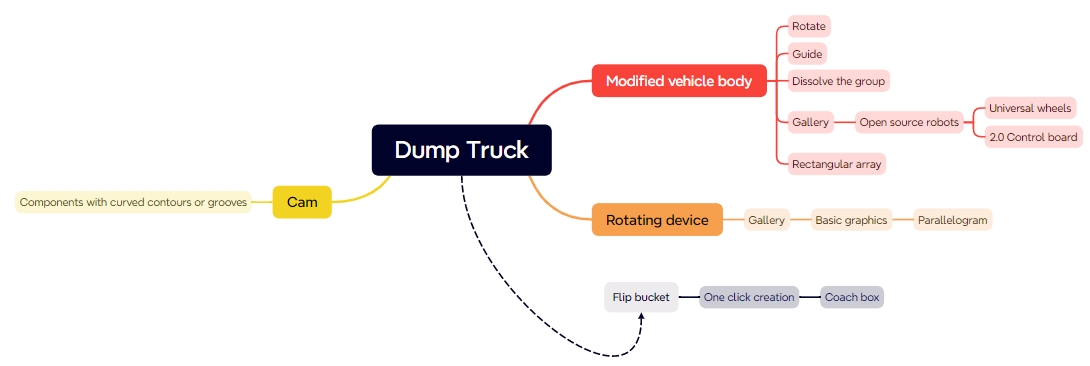
Öffnen Sie die vorhandeneCarBody.lcpDatei in Laser Maker. Drehen Sie die Basis fahrzeug zeichnung um 90 Grad und platzieren Sie sie horizontal, um das neue Design zu erleichtern.
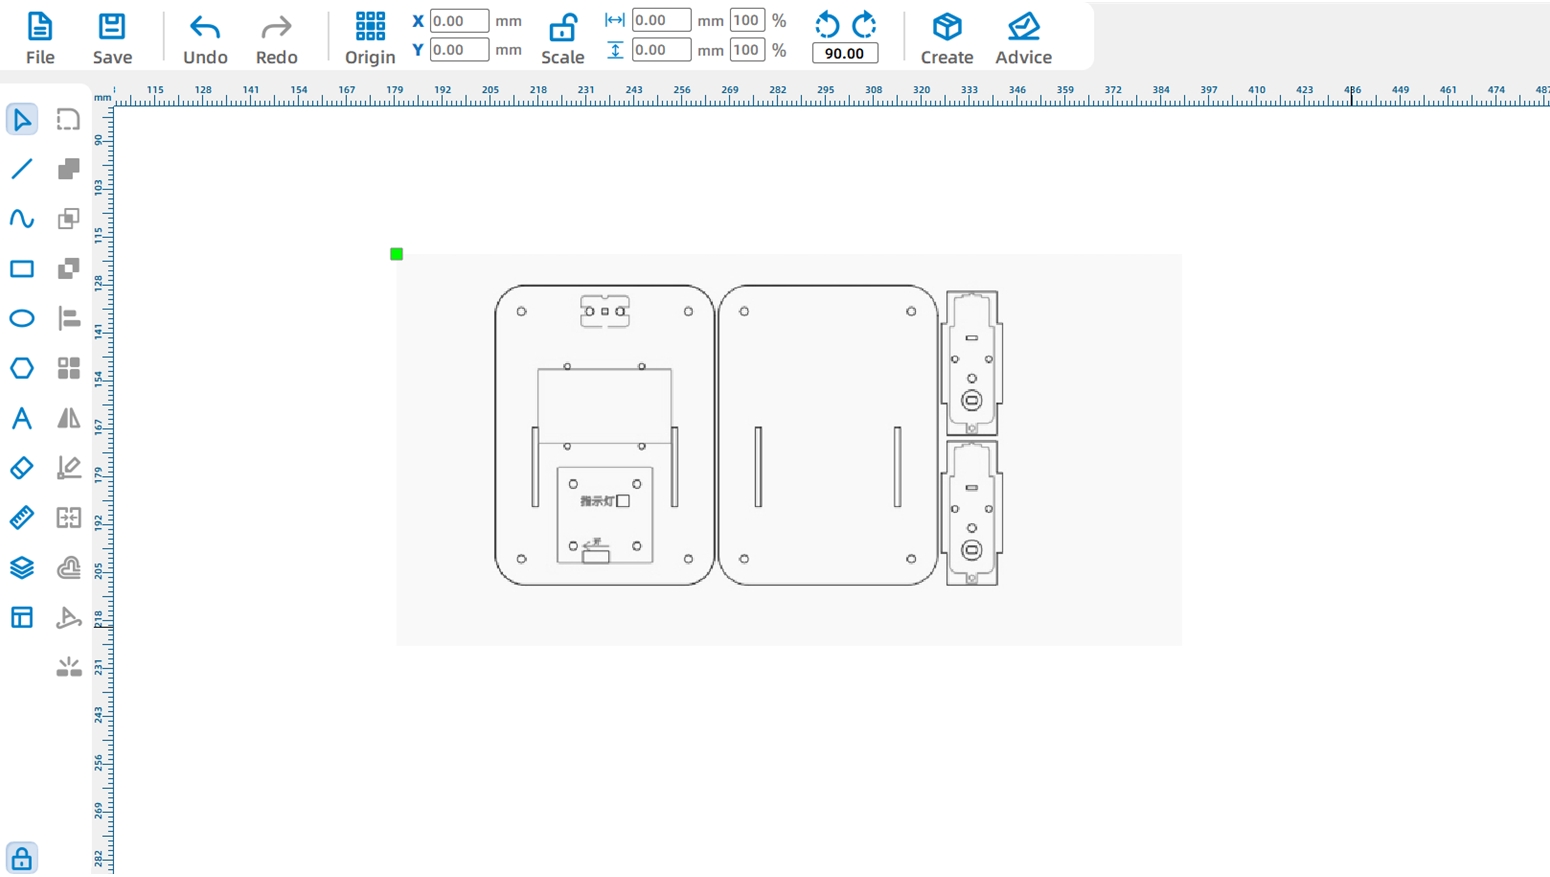
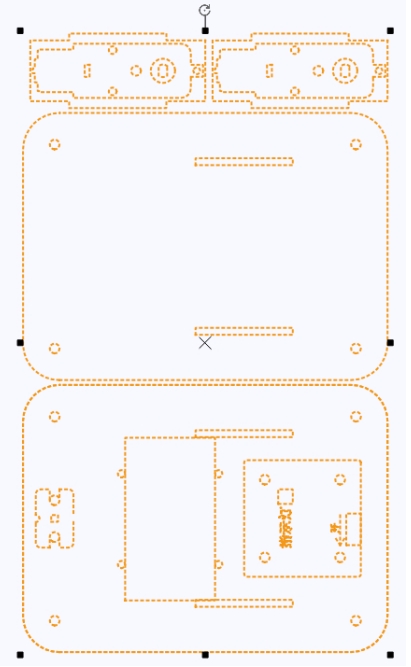
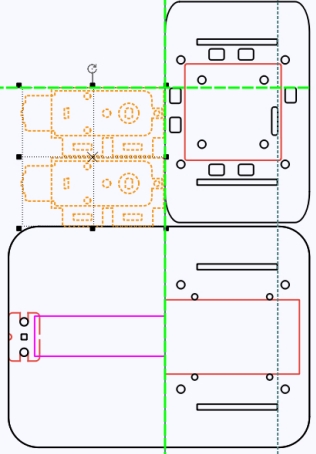
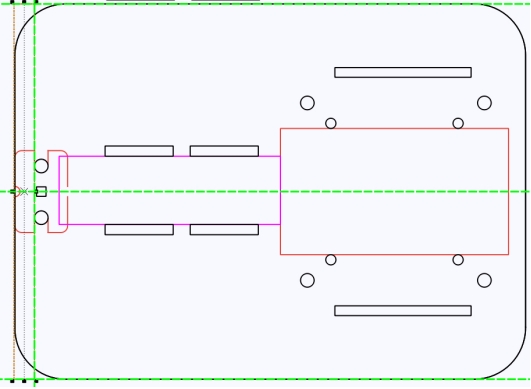
Da der zusätzliche Kipp motor auf der Bodenplatte sitzen muss, bewegen Sie die ursprünglichen Montage positionen des Antriebs motors, um genügend Platz zu schaffen. Verwenden Sie die LaserMaker-Richtlinien, um die Einblenden für die Motor montage platten auszurichten.
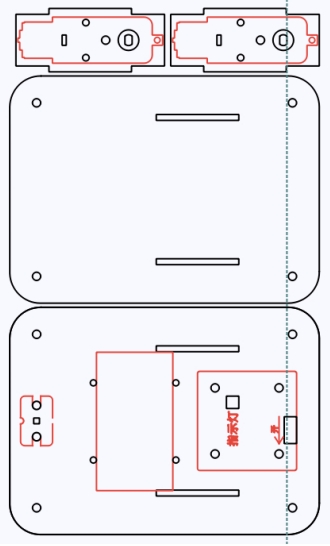
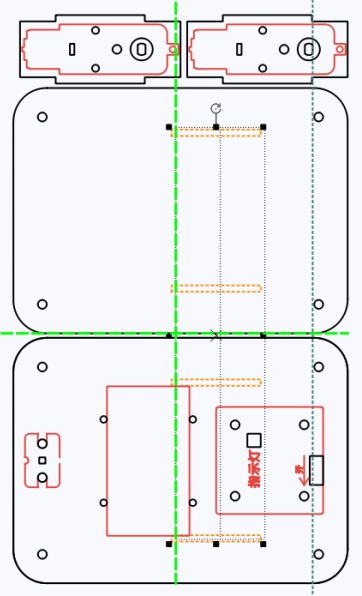
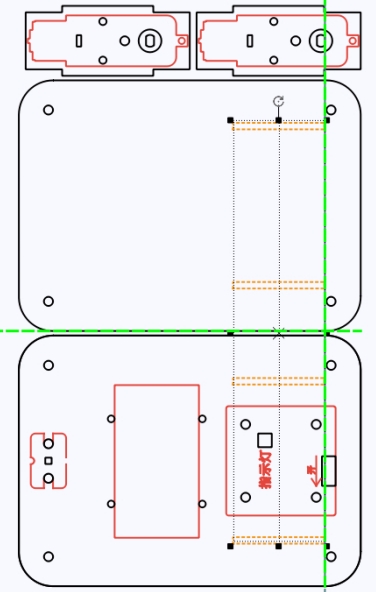
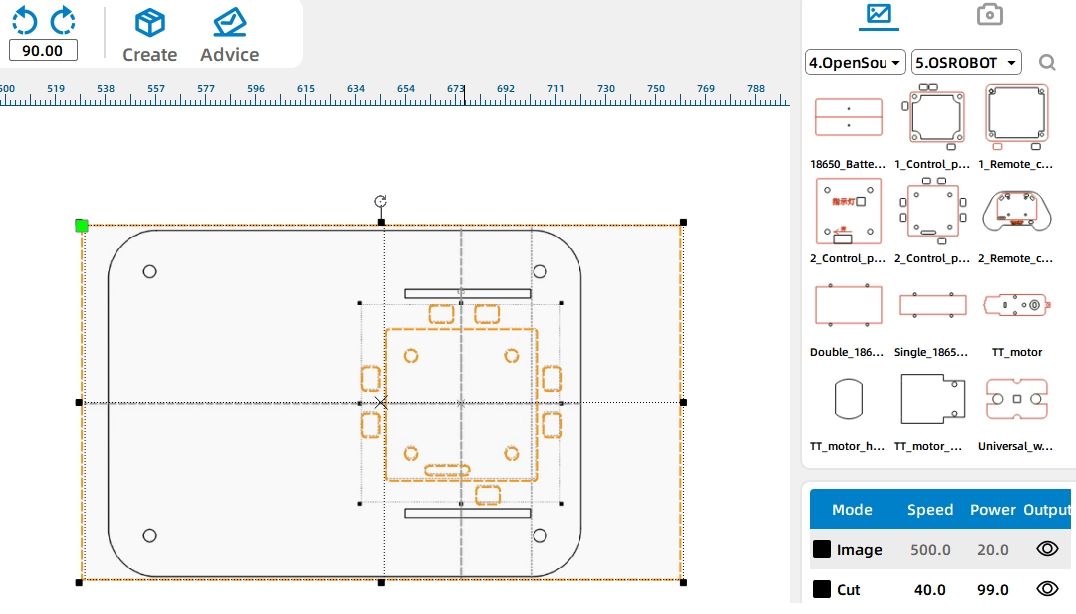
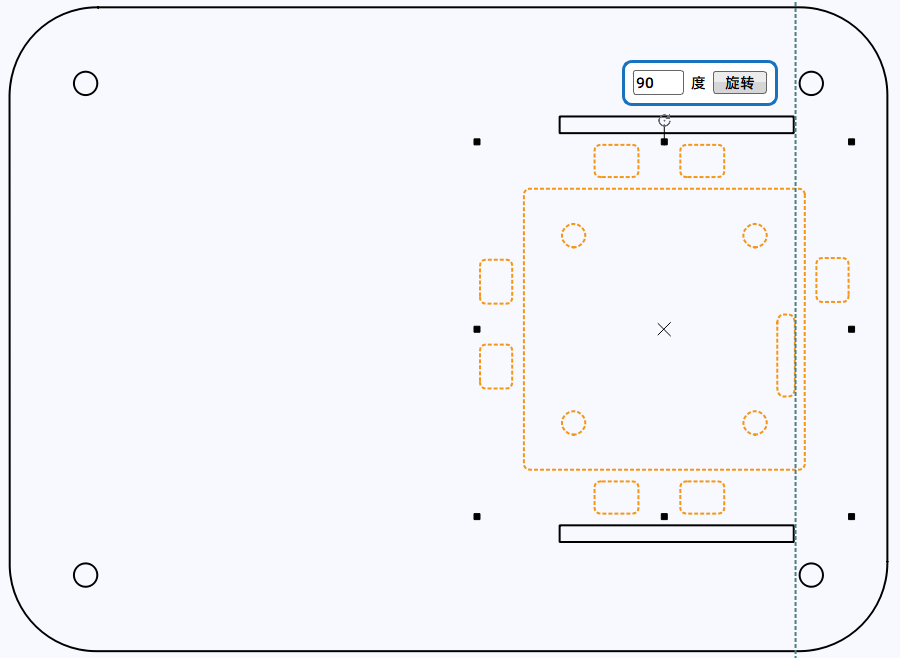
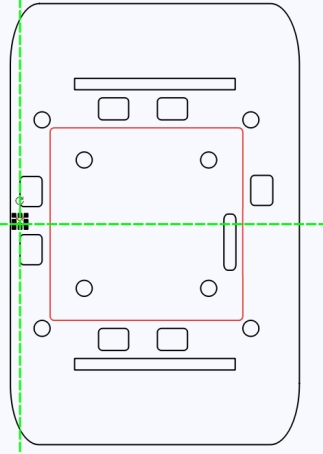
Bewegen Sie als Nächstes die Empfänger platine zur Erleichterung der Bedienung auf die Oberseite. Löschen Sie die ursprüngliche Grafik der Steuer platine und fügen Sie dann die2.0 Steuer platine ExternGrafik aus der Open-Source-Robot-Hardware-Bibliothek. Richten Sie es an den Löchern der Motor montage platte aus und drehen Sie es so, dass der Strom anschluss zur Rückseite der Karosserie zeigt.
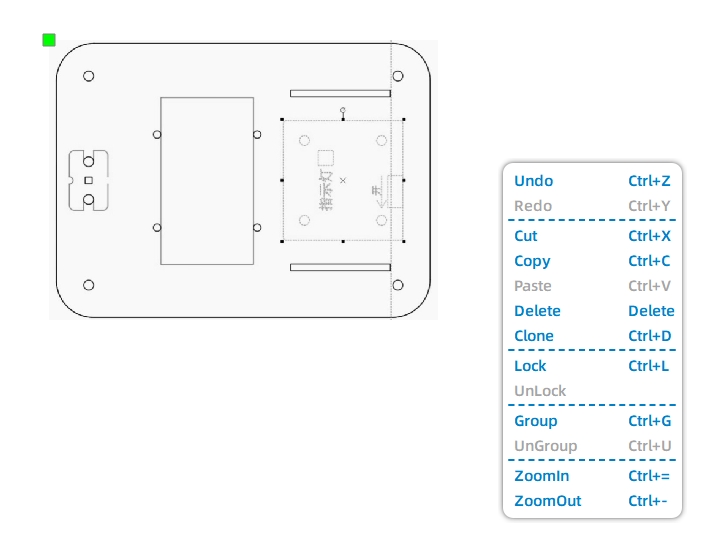
Bewegen Sie die Batterie komponente auf die Unterseite. Drehen Sie es in eine horizontale Position und richten Sie es mit den Löchern der Motor montage platte aus.
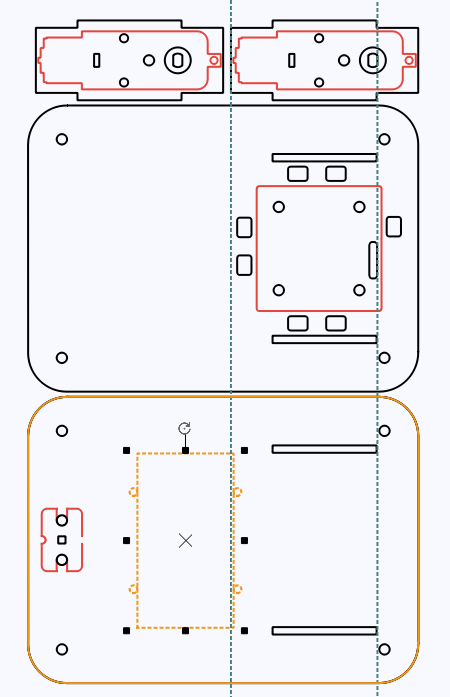
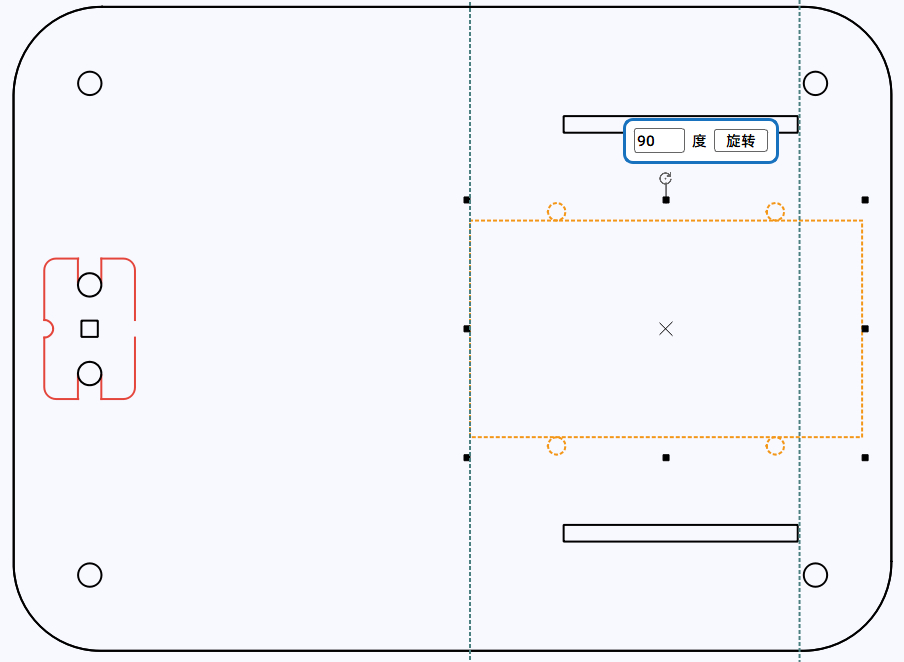
Kürzen Sie die Oberseite, um Platz für den Kipp motor zu lassen. Nachdem Sie die Größe der oberen Platte geändert haben, löschen Sie die ursprünglichen Nylon abstands löcher und zeichnen Sie sie unter Verwendung der Steuer platine als Referenz neu.
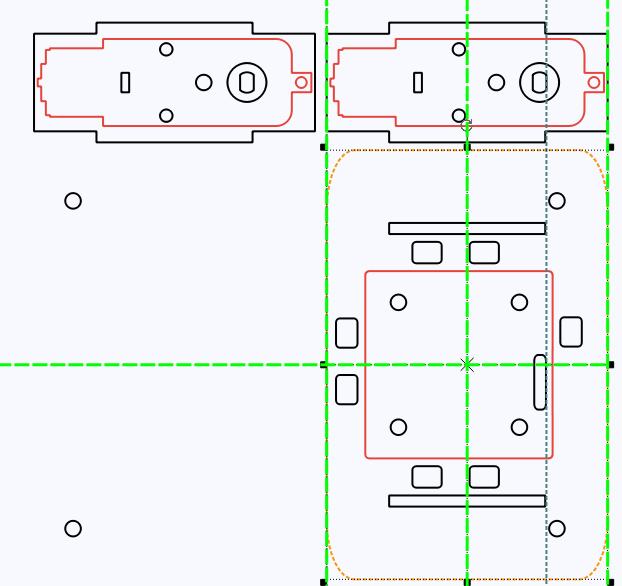
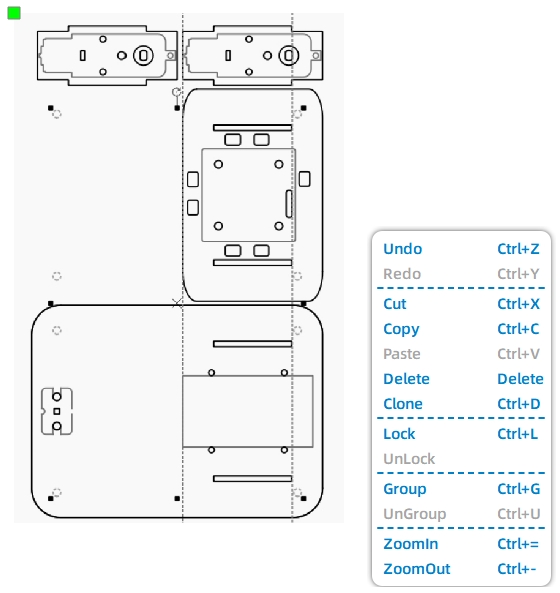
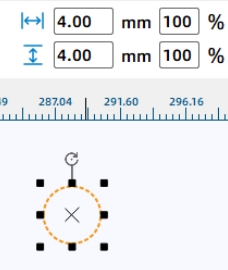
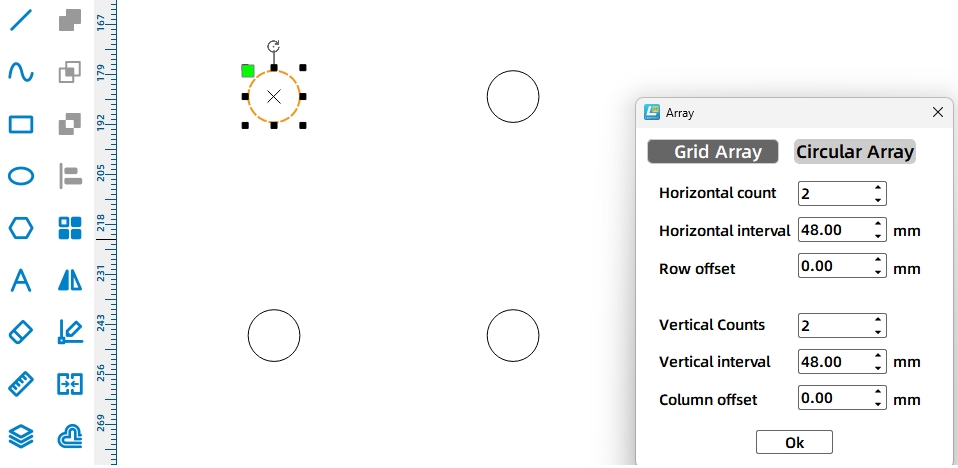
Gruppieren Sie die vier Abstands löcher, richten Sie sie an der Steuer platine auf der oberen Platte aus und kopieren Sie dann das passende Loch auf die Bodenplatte, wobei Sie gemeinsame Einst eck positionen als Referenz verwenden.
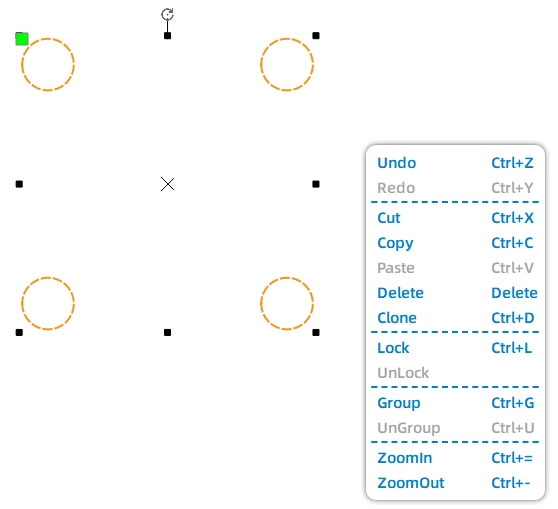
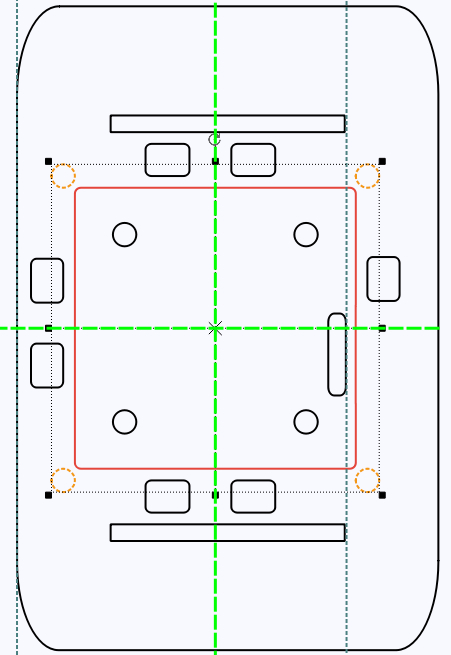
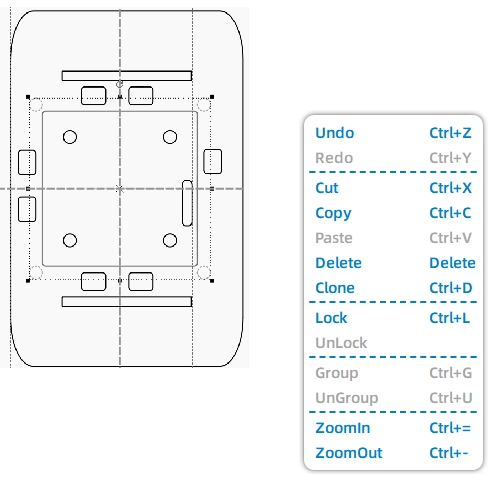
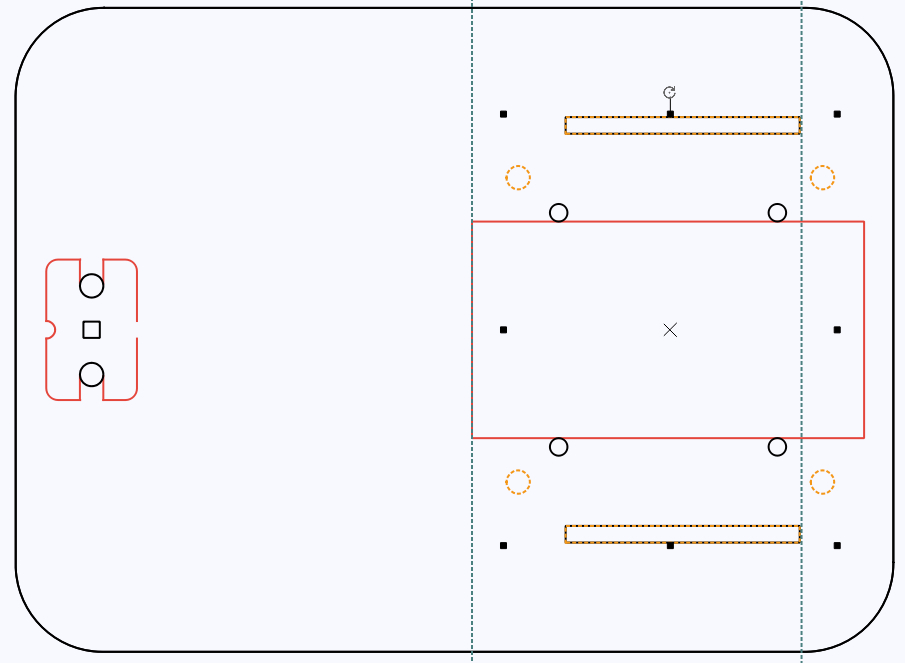
Bewegen Sie schließlich die Caster-Rad grafik an das vordere Ende der Bodenplatte, damit die Caster-Rad schrauben die Installation des Dump motors nicht stören.
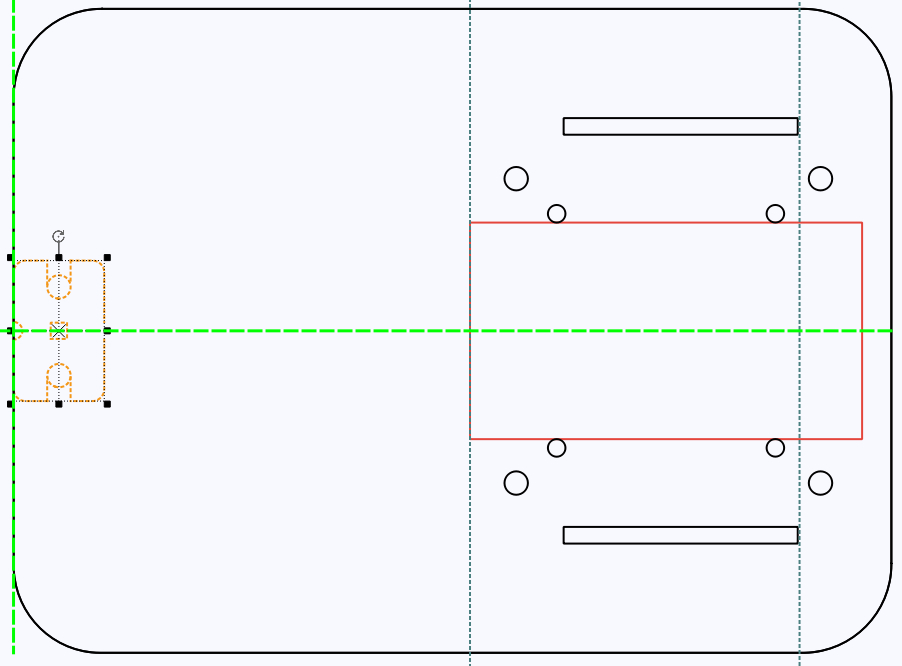
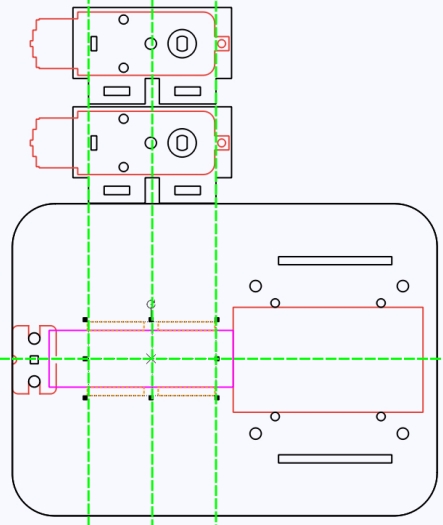
Der Kipp mechanismus verwendet einen Motor und eine Nocke, um das Dump-Bett anzuheben. Zeichnen Sie zuerst eine 65x20mm große Motor querschnitts referenz und platzieren Sie sie neben der Batterie komponente. Ändern Sie es in eine Referenz farbe, damit die Schüler es klar von den endgültigen Schnittlinien unterscheiden können.
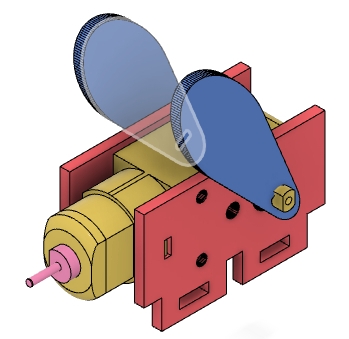
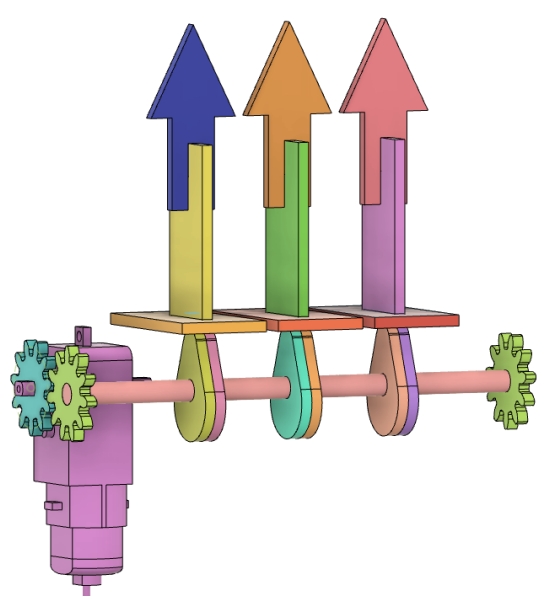
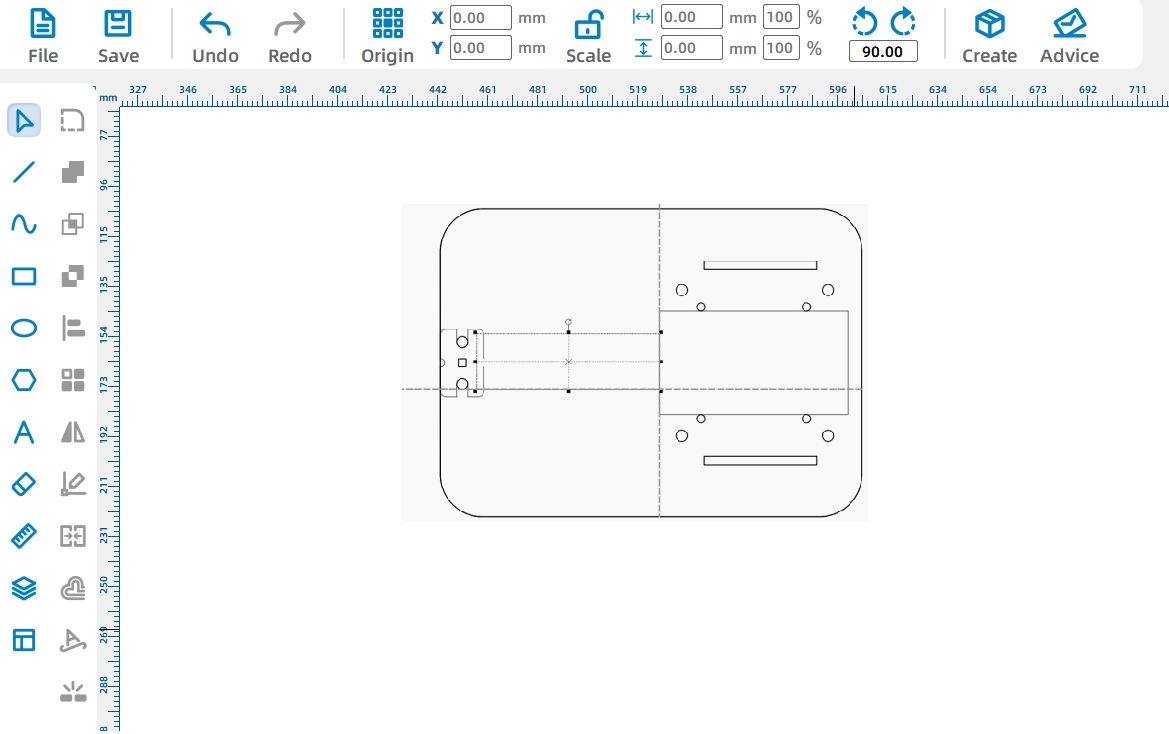
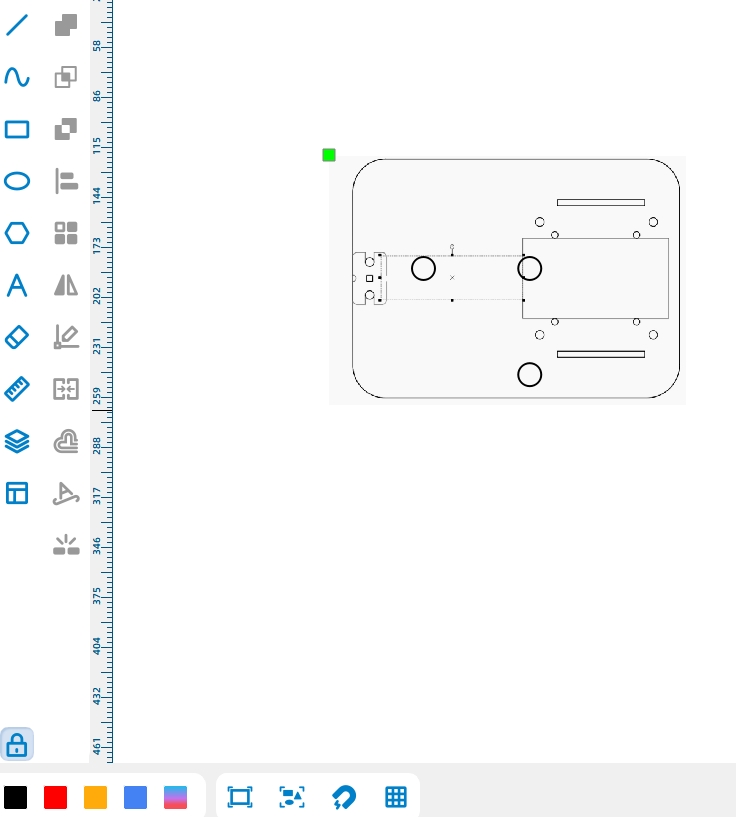
Zeichnen Sie die Dump-Motor-Montage platte als 56mm x 25mm Rechteck. Um das Fahrzeug optisch konsistent zu halten, entspricht die Höhe der Montage platte der Höhe der Montage platten des Antriebs motors.
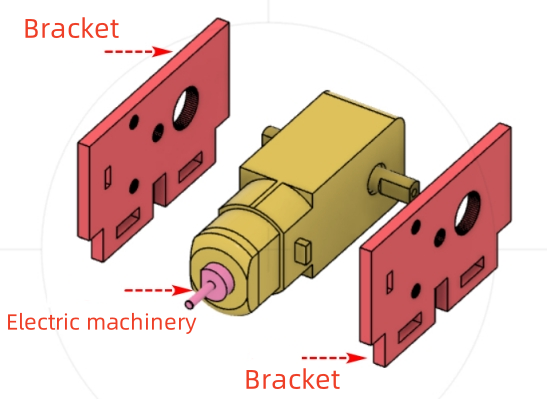
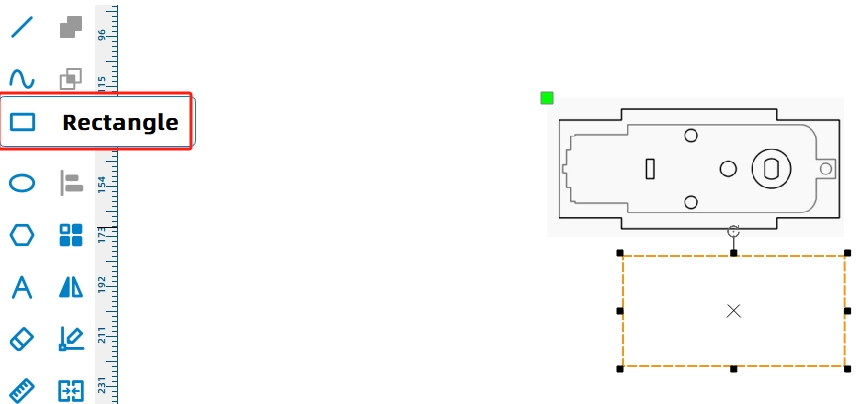
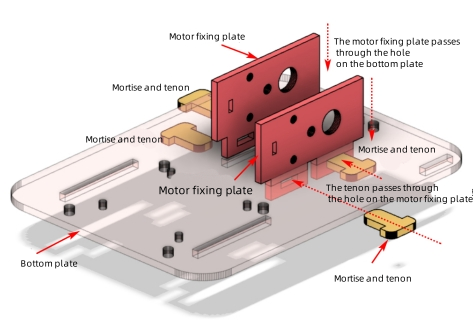
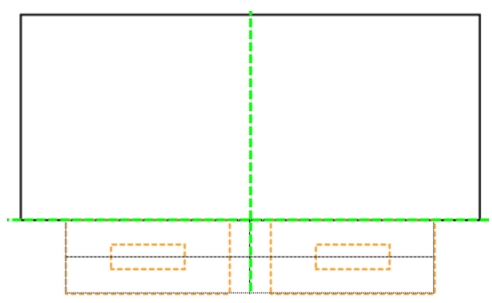
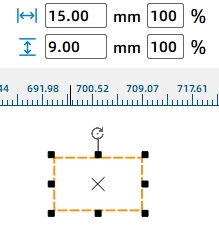
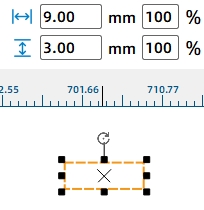
Die Halterung platte des Dump motors wird durch Löcher in der Bodenplatte installiert und mit Zapfen stiften verriegelt. Zeichnen Sie einen Zapfen von 20x9mm und einen Einst eck schlag von 9mm x 3mm, richten Sie sie aus und erstellen Sie dann zwei Zapfen merkmale mit einem rechteckigen Array. Verbinden Sie die Zapfen mit der Montage platte mit Union.
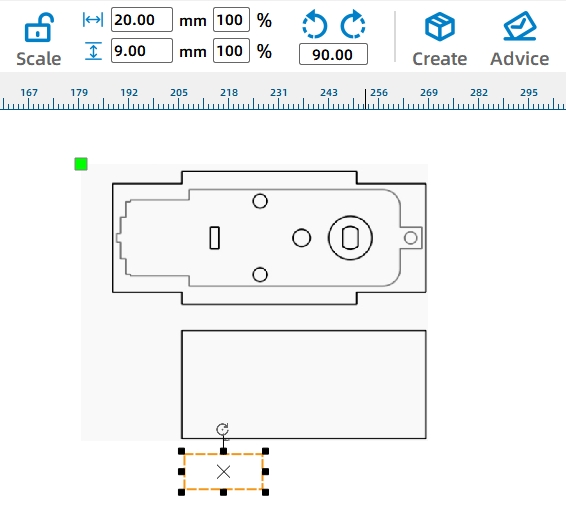
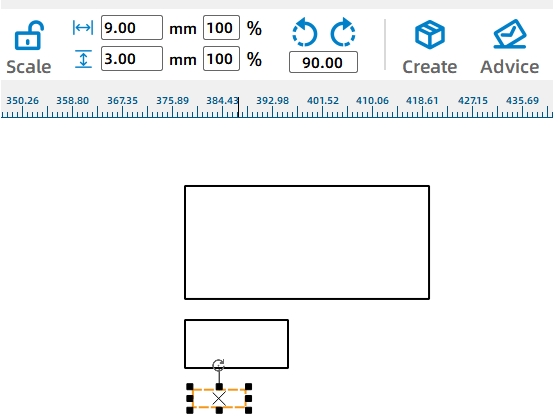
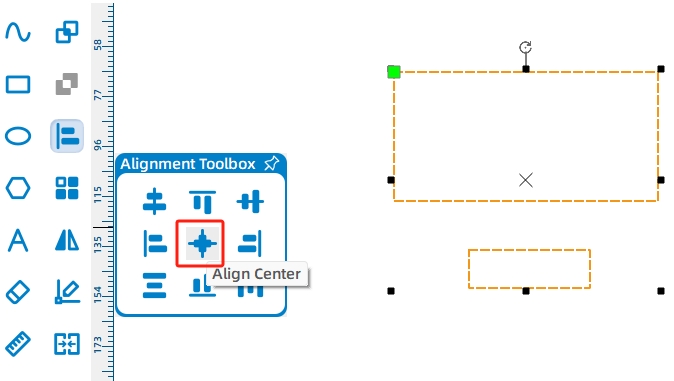
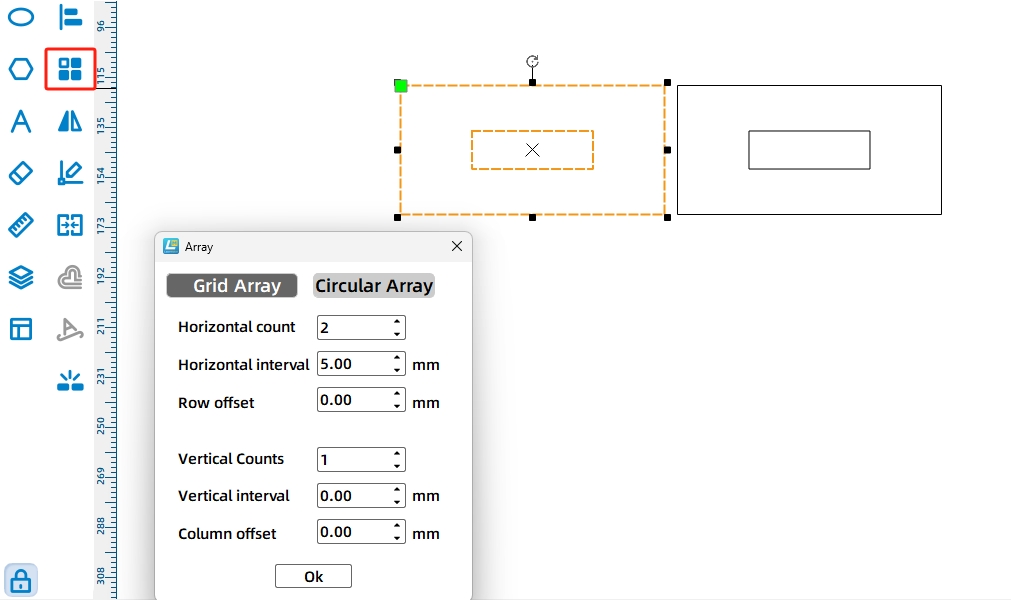
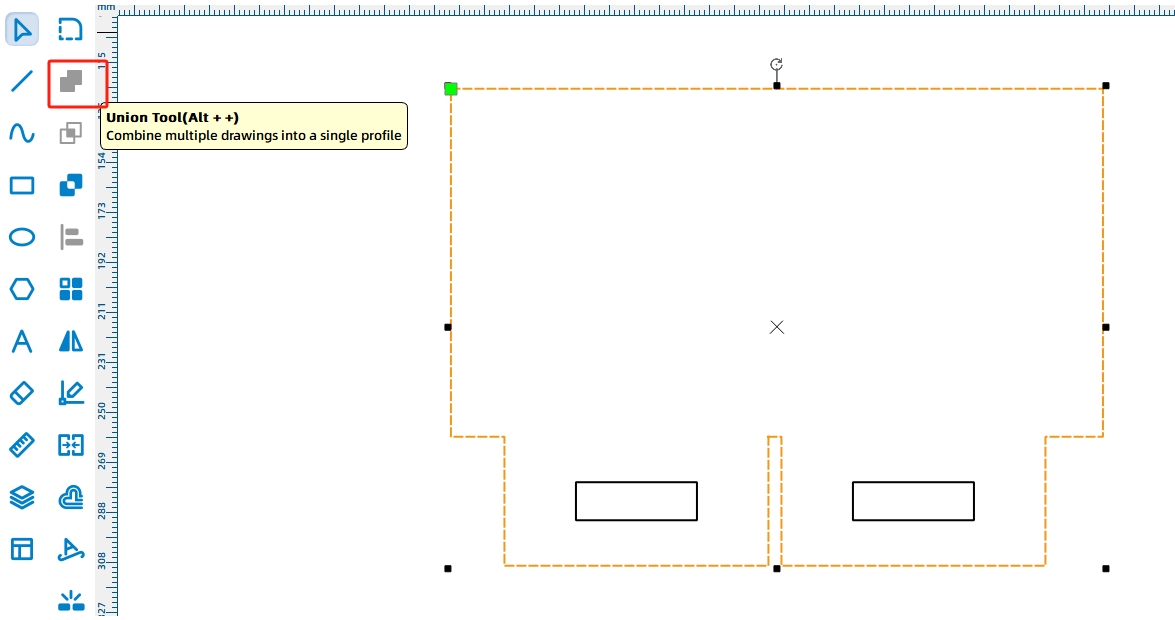
Fügen Sie die TT-Motor-Grafik aus der Open-Source-Robot-Hardware-Bibliothek hinzu, um die Motorwelle und die Befestigungs löcher zu definieren. Da der Ablage motor eine zuverlässige Unterstützung benötigt, duplizieren Sie die feste Platte, damit der Motor von beiden Seiten gehalten werden kann.
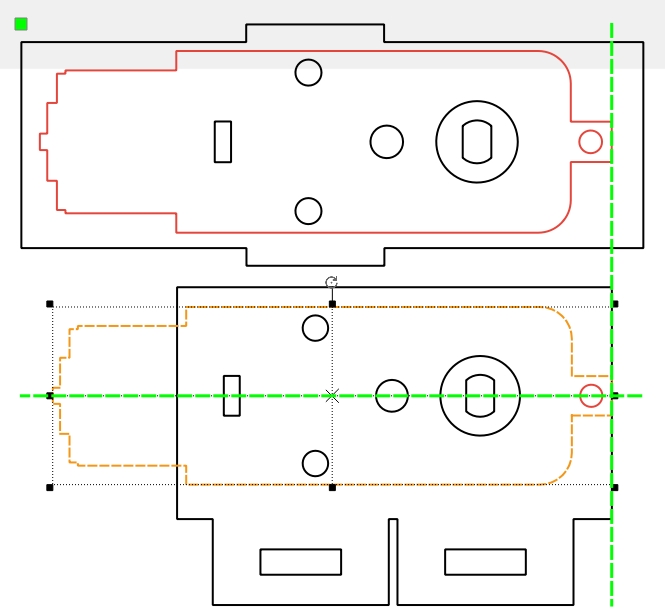
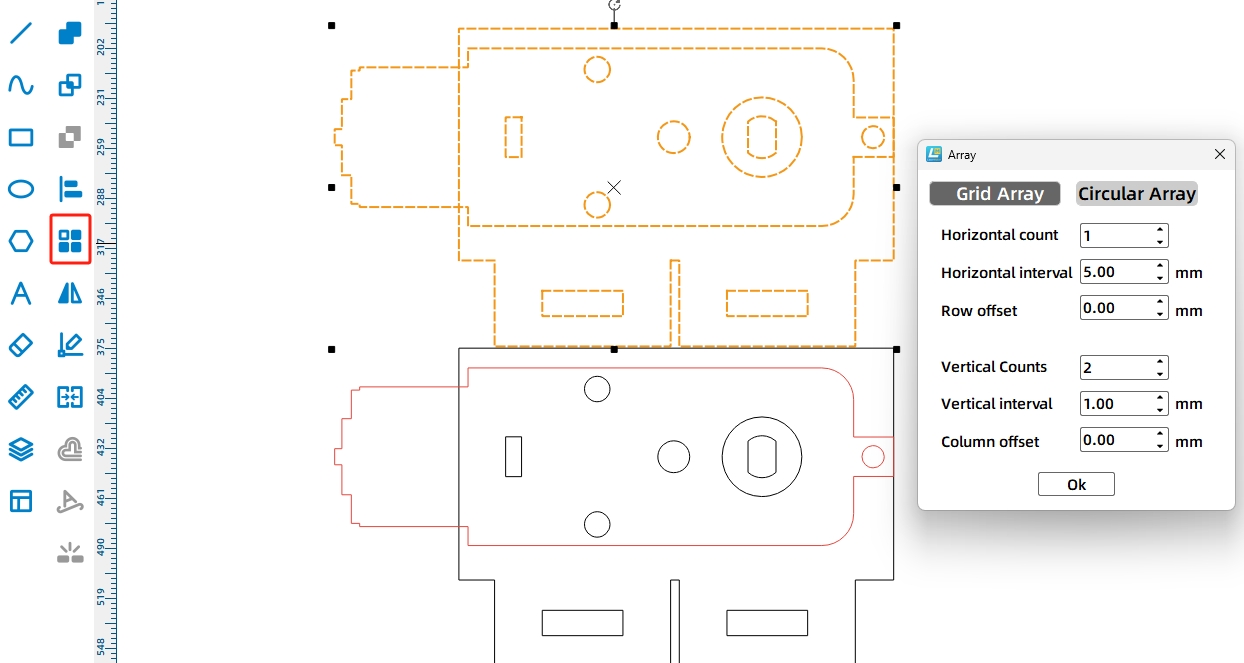
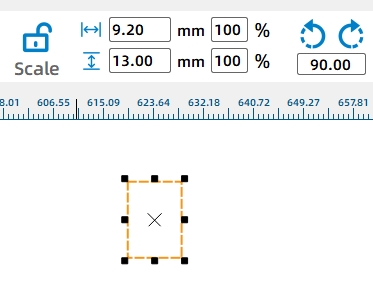
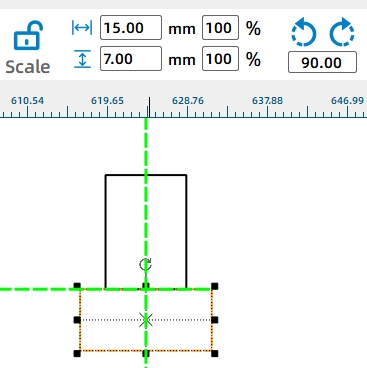
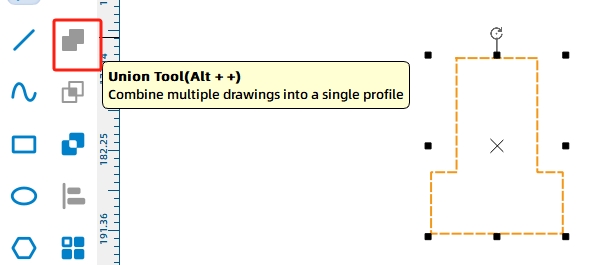
Die Motor montage platten sind mit T-förmigen Zapfen stiften verriegelt. Um die Passform zu verbessern, erhöht der Quell workflow die Zapfen breite für die Laser kompensation um 0,2mm.
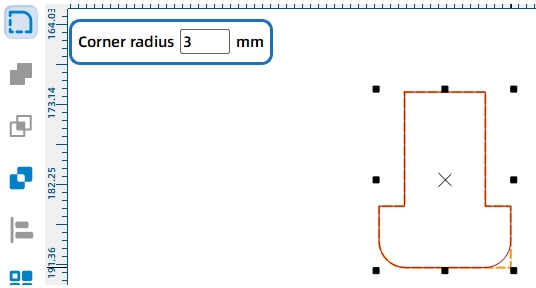
Zeichnen Sie ein Rechteck von 9,2x13mm für den Zapfen und ein Rechteck von 15x6mm für die Kappe. Richten Sie die beiden Formen aus, verschmelzen Sie sie mit Union und runden Sie die Ecken mit einem Radius von 3mm ab. Verwenden Sie Rechteckiges Array, um die erforderlichen Pins zu duplizieren.
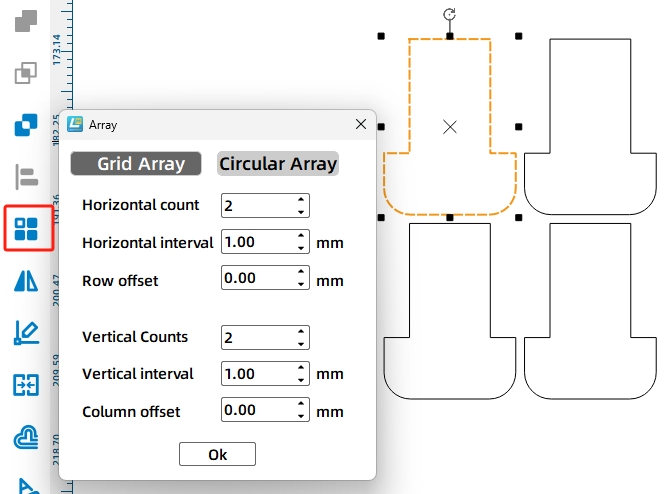
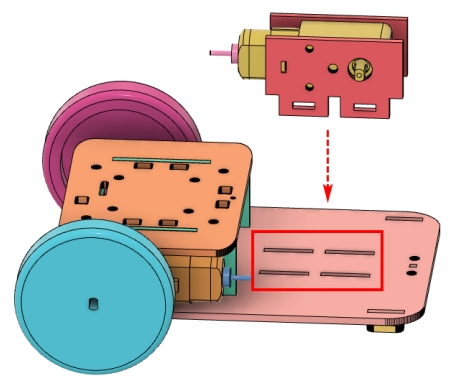
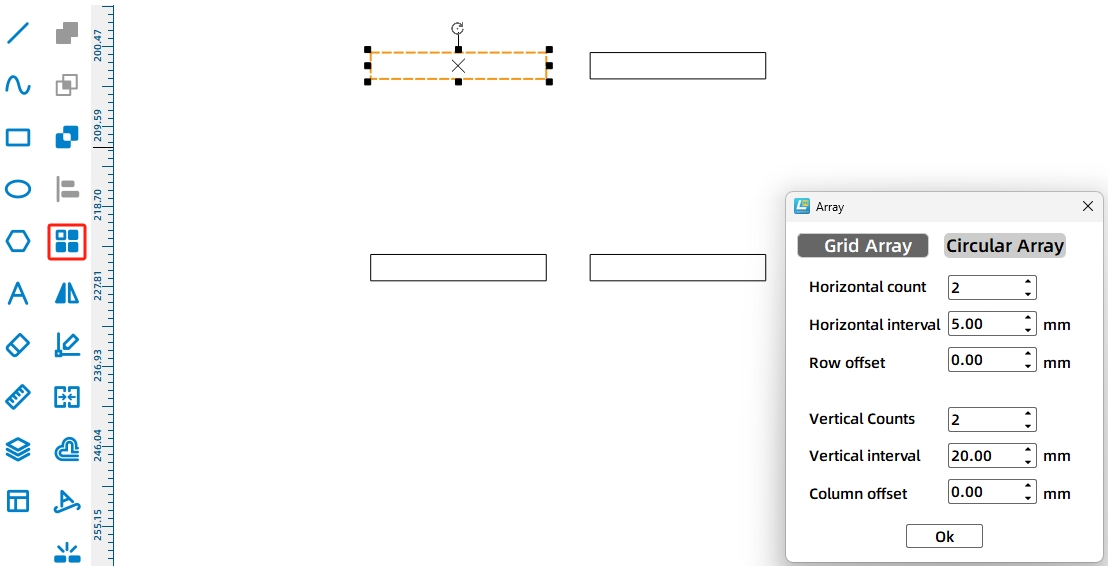
Zeichnen Sie als nächstes die entsprechenden Montage löcher an der Fahrzeug karosserie. Verwenden Sie die Montage platte Tenone als Referenz. Zeichnen Sie ein Rechteck von 20x3mm und verwenden Sie dann ein rechteckiges Array mit dem gleichen Tenon abstand, um die erforderlichen Körper einschneiden zu erstellen.
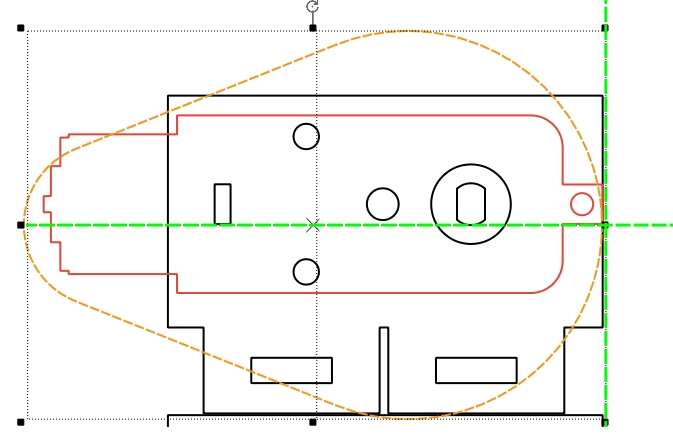
Die Cam hebt das Deponie bett an. Eine längere Nocke kann den Eimer höher anheben, aber der Quell workflow begrenzt die Nocken größe basierend auf dem verfügbaren Motor-und Montage platten platz. Die Nocken länge sollte die TT-Motor länge nicht überschreiten, und die Nocken höhe sollte die Höhe der 25mm Montage platte nicht überschreiten.
Wählen Sie die Cam-Grafik aus Mechanical Parts aus, platzieren Sie sie in der festen Platte und ändern Sie die Größe auf 60x20mm. Drehen Sie den Nocken um 180 Grad, sodass die größere Bogens eite das Ablage bett berührt, um ein sanfteres Anheben zu erreichen.
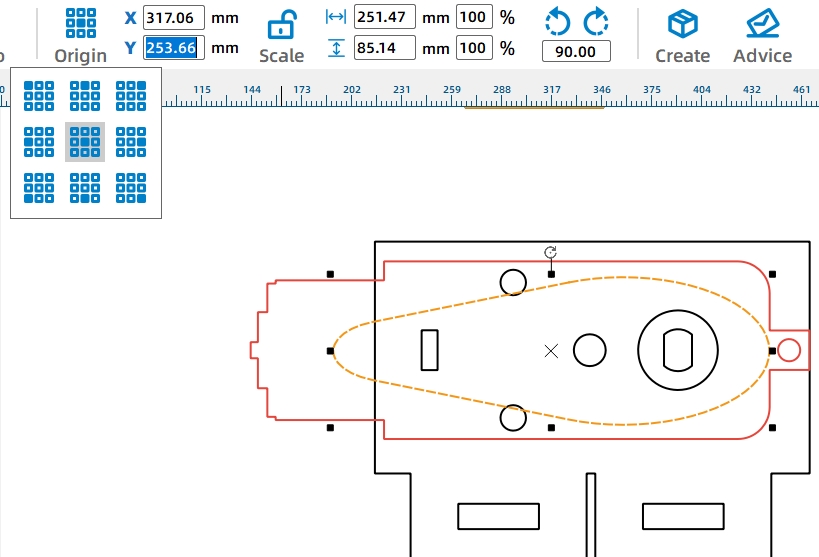
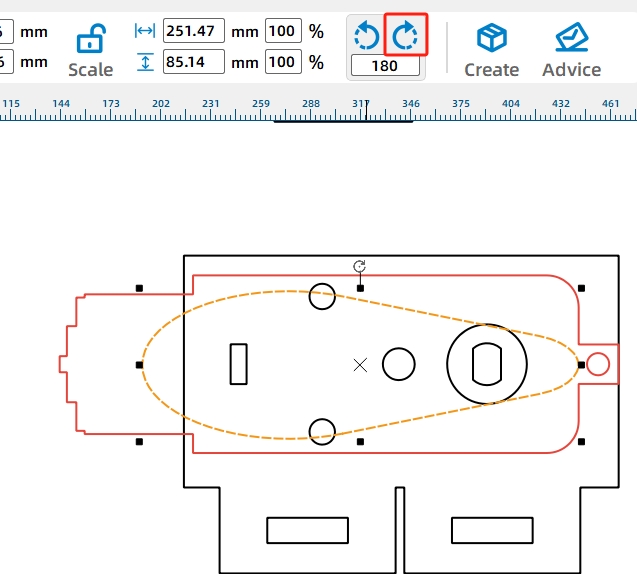
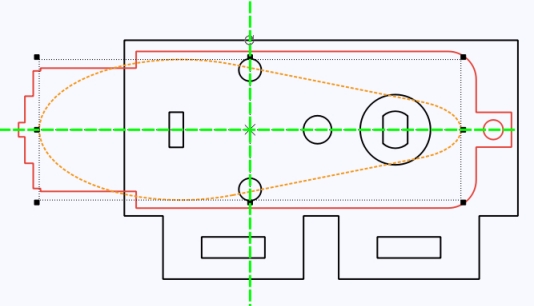
Bewegen Sie das TT-Motor loch und die Nocke außerhalb des festen Panels und duplizieren Sie dann die fertige Nocke mit dem TT-Motor loch.
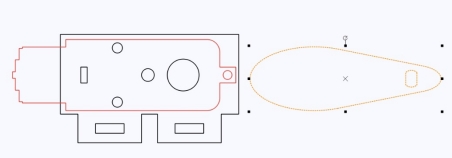
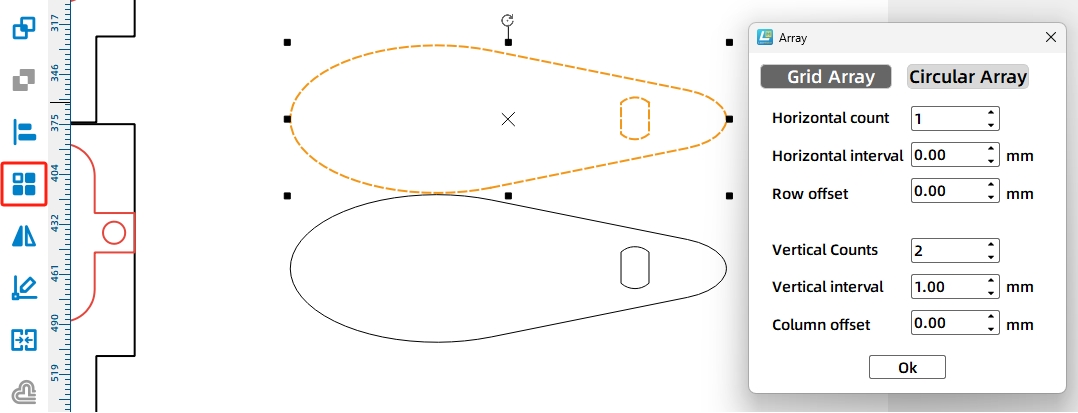
Durch die rotierende Wellen baugruppe kann das Dump-Bett umgedreht werden. Wenn der Kipp motor den Nocken dreht, schiebt der Nocken das Dump-Bett um eine runde Holzstange. Die Stange wird von Schwenk haltern an der Fahrzeug karosserie gehalten.
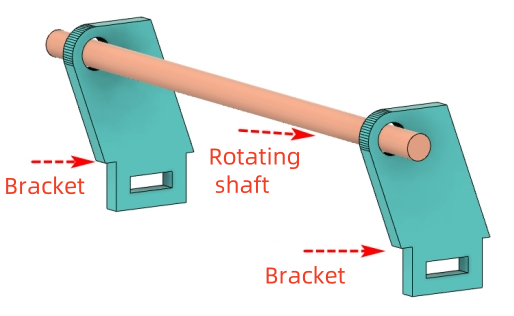
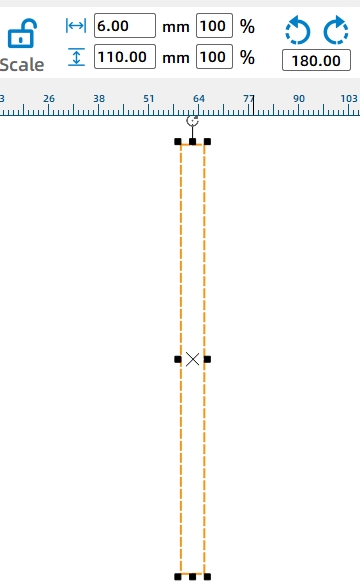
Zeichnen Sie ein 6x110mm großes Rechteck als Referenz für einen Rundstab querschnitt auf die Grundplatte. Dies hilft, die Schwenk halterung und das Wellen loch zu lokalisieren.
Verwenden Sie ein Parallelo gramm als Schwenk halterung, damit sich das Wellen loch nach außen erstrecken und die Reibung zwischen der Runds tange und dem Abfüll motor verringern kann. Drehen Sie das Parallelo gramm horizontal, stellen Sie seine Höhe auf 25mm ein und fügen Sie dann einen unteren Zapfen mit einem Durchgangs-Einst eck.
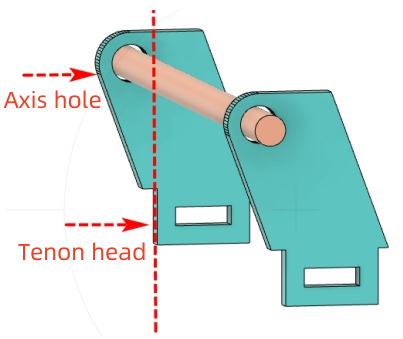
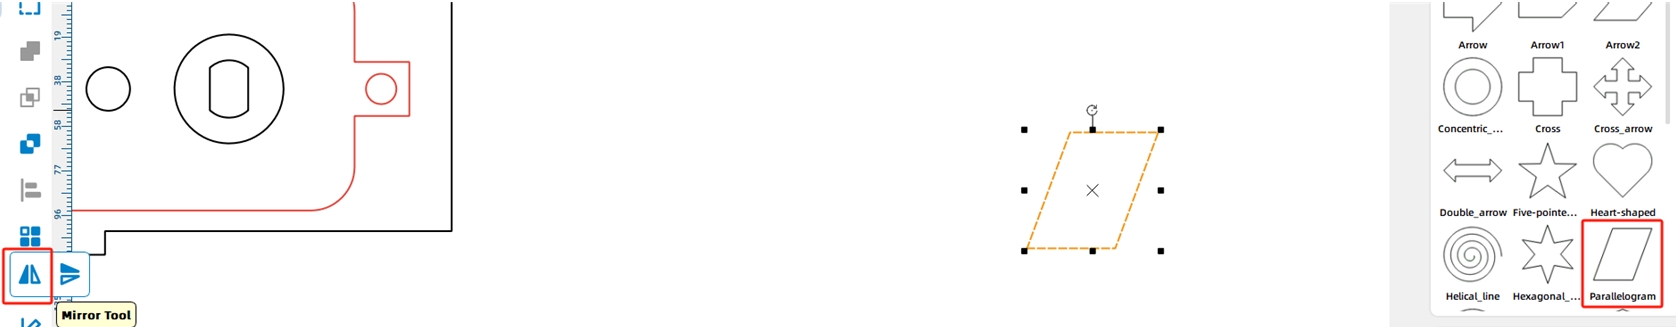
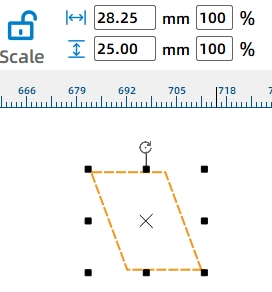
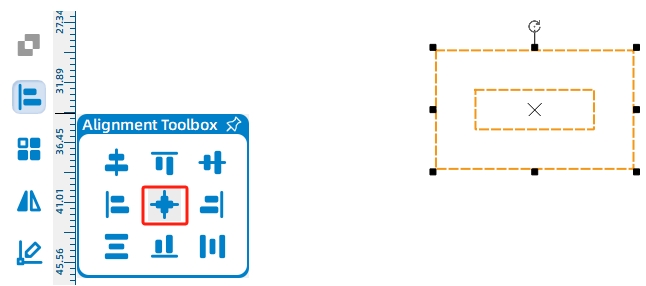
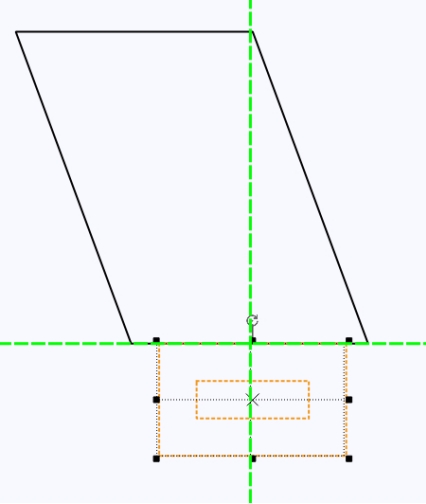
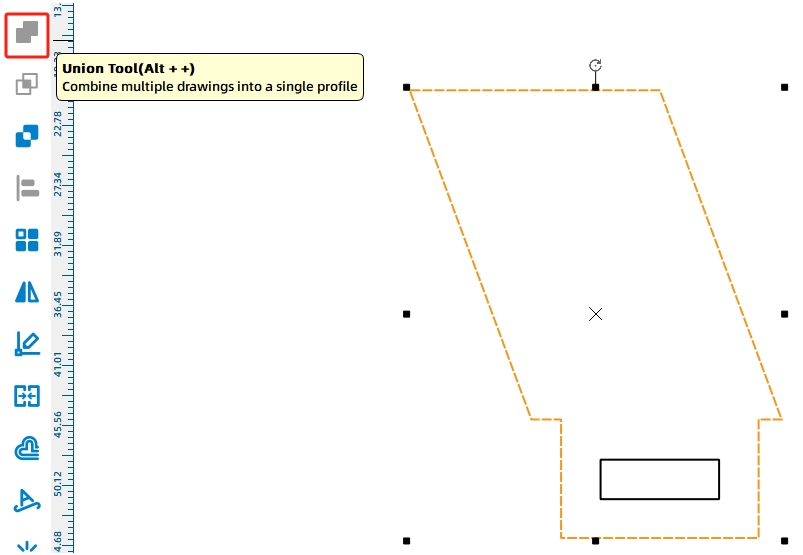
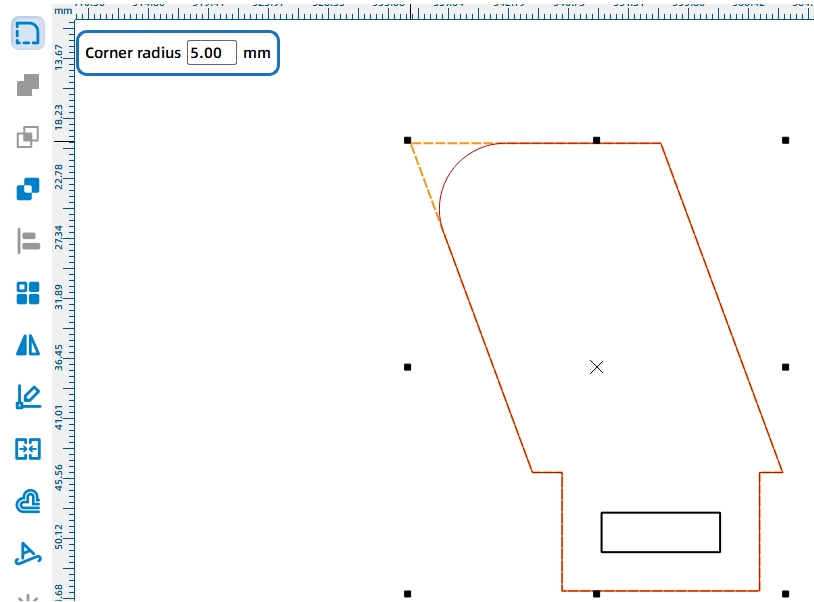
Runden Sie die obere Ecke der Schwenk halterung mit einem Radius von 5mm ab, damit das Abwurf bett reibungsloser umdrehen kann. Fügen Sie ein 6-mm-Schaftloch in der Nähe der oberen linken Ecke hinzu und duplizieren Sie dann die Schwenk halterung für beide Seiten des Fahrzeugs.
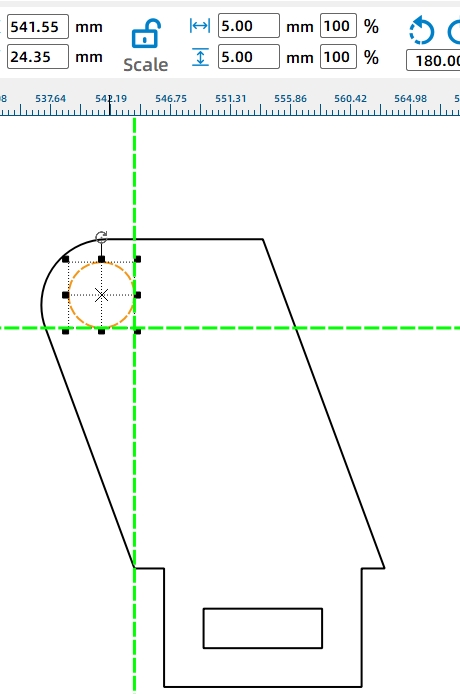
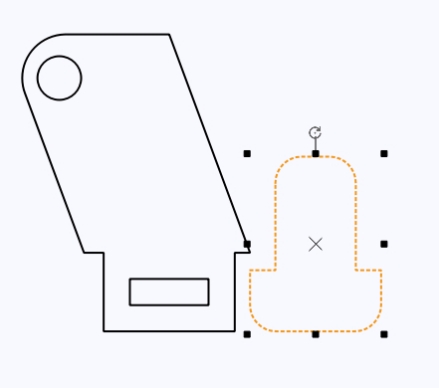
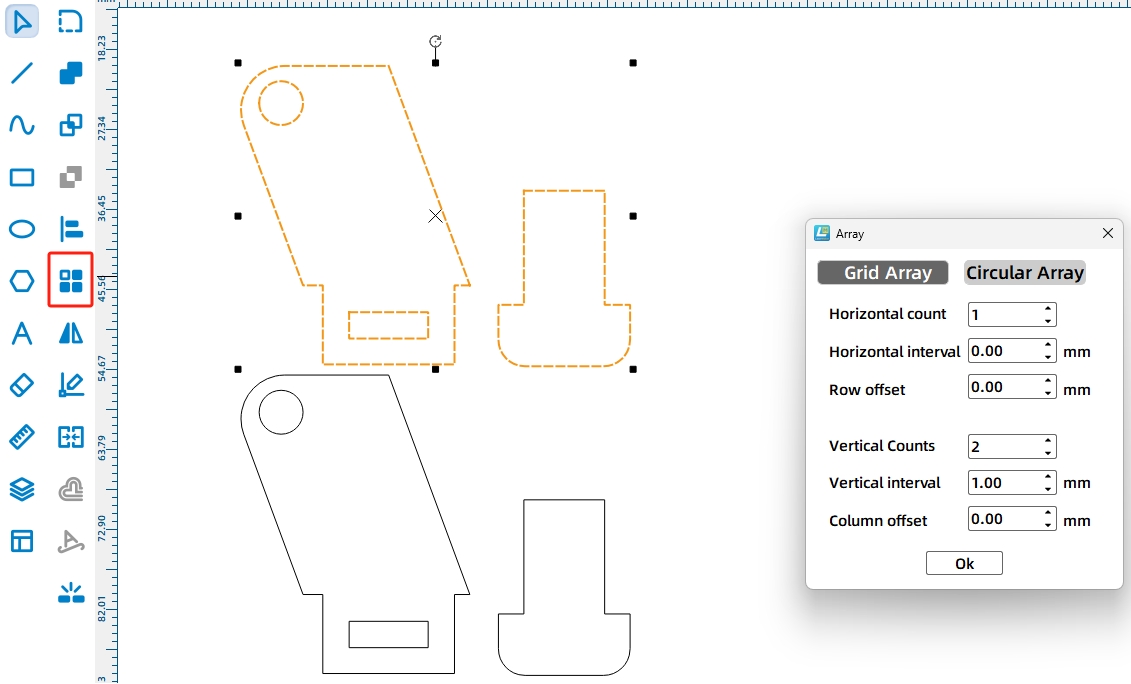
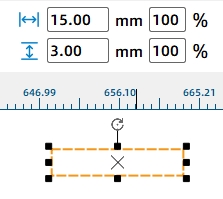
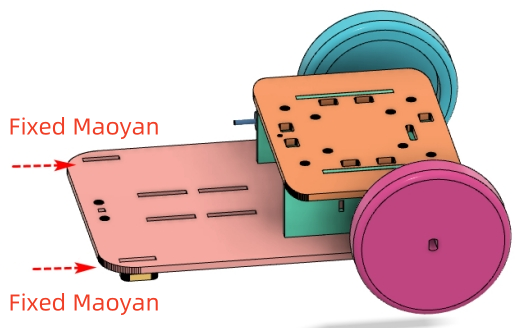
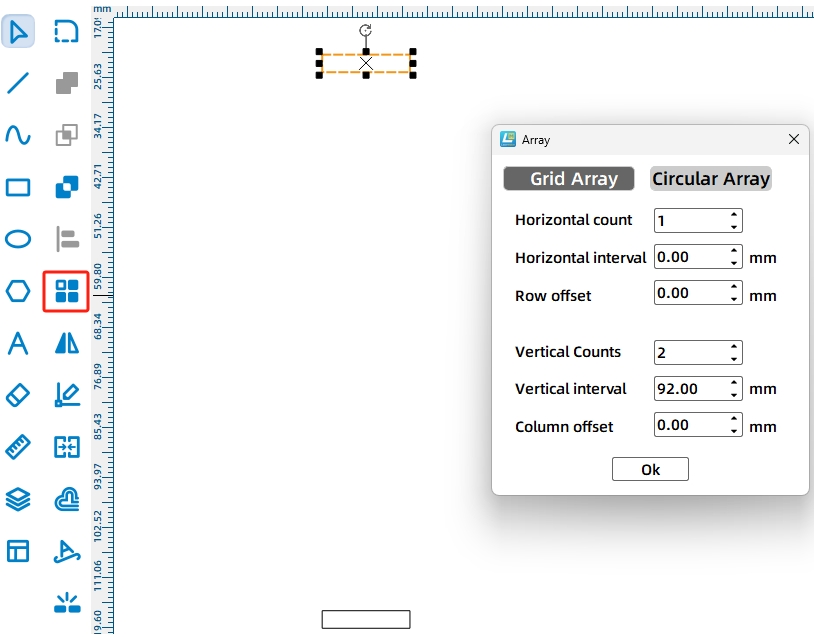
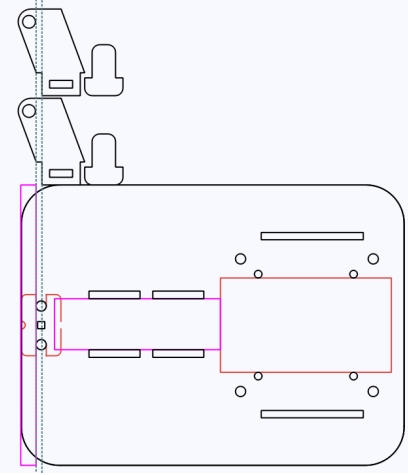
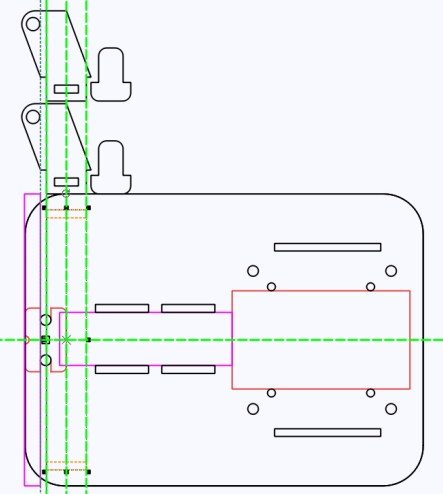
Zeichnen Sie für die Schwenk halterungen passende 15x3mm große Einschnitte auf die Fahrzeug karosserie. Der Quell workflow legt den Abstand zwischen den beiden Einst eck körpern auf 92mm fest und legt jeden Einst eck schlag 6mm von der Fahrzeug kante entfernt, um Stabilität zu gewährleisten.
Das Dump-Bett muss auf die Fahrzeug karosserie passen und einen hohlen würfel förmigen Energie stein tragen. Der Quell workflow stellt fest, dass das Basis fahrzeug 150mm breit und 110mm hoch ist. Nach Überprüfung der oberen Paneel breite wird die maximale Dump-Bett-Basis berechnet, und das endgültige Dump-Bett wird zum leichteren Entladen auf 75mm breit und 40mm hoch eingestellt.
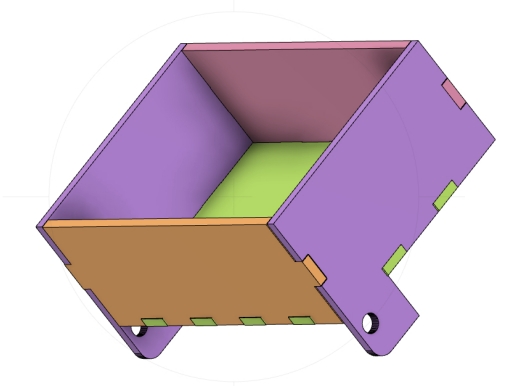
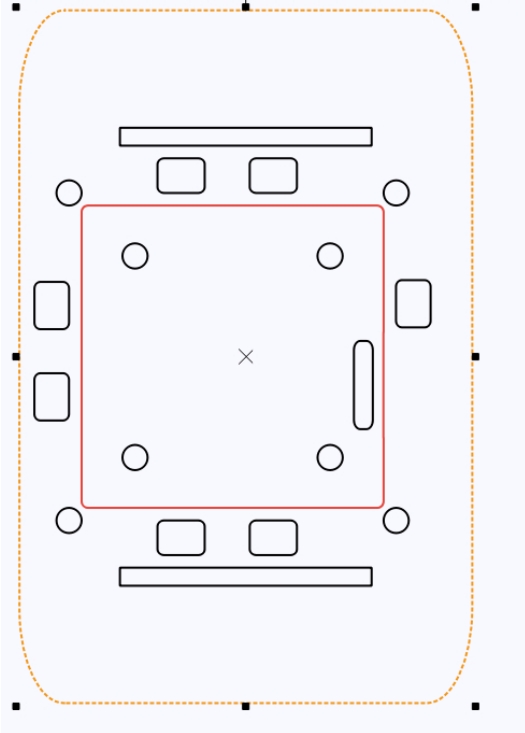
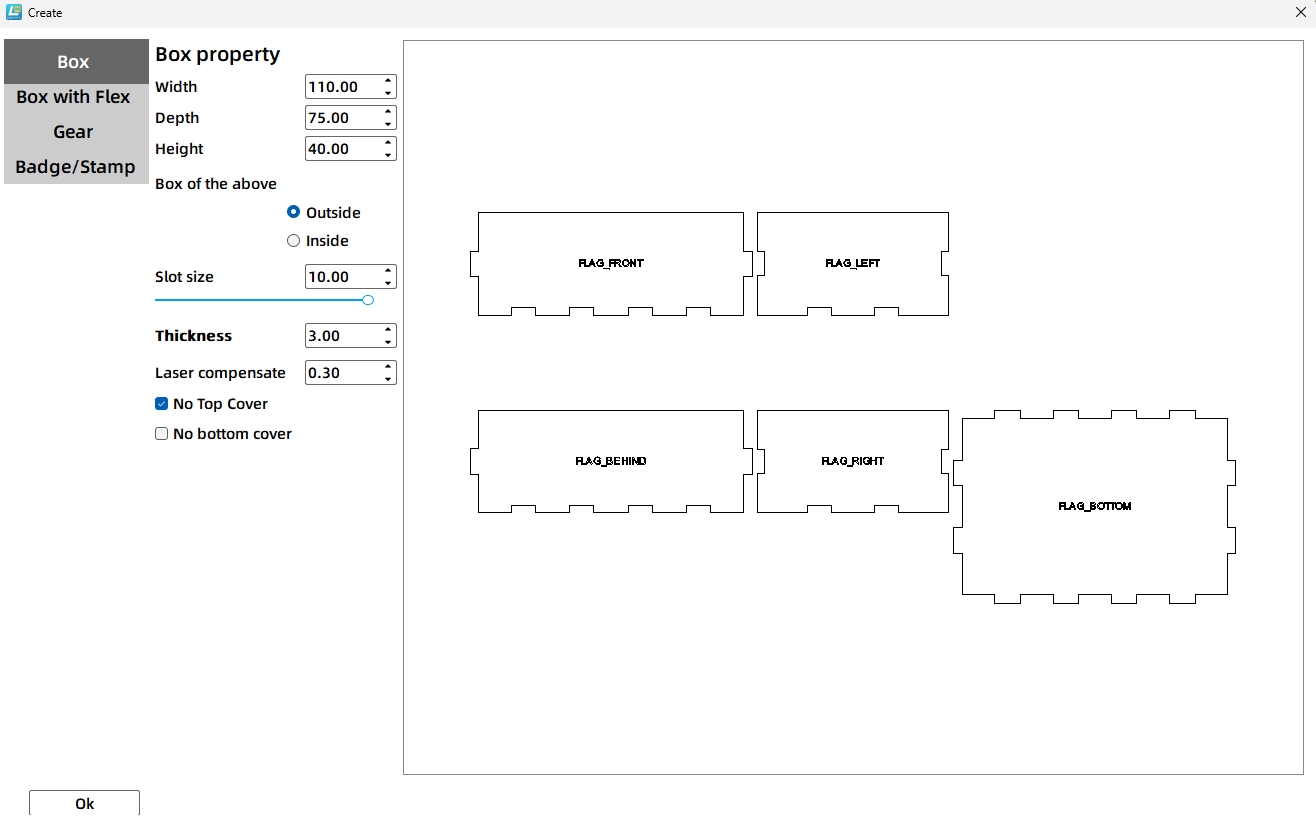
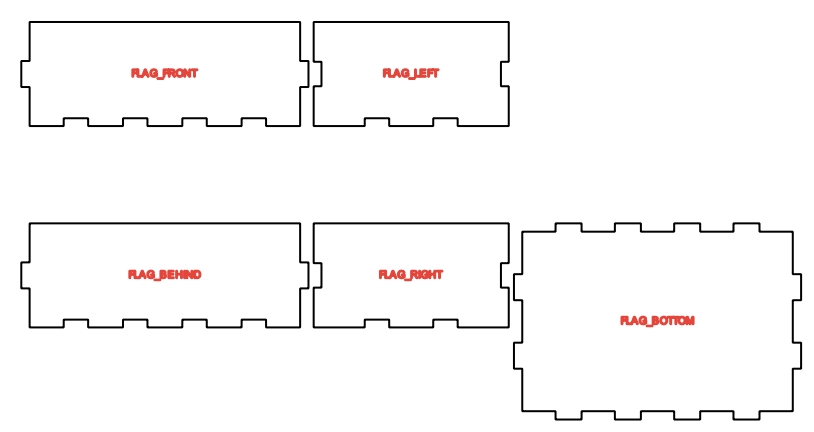
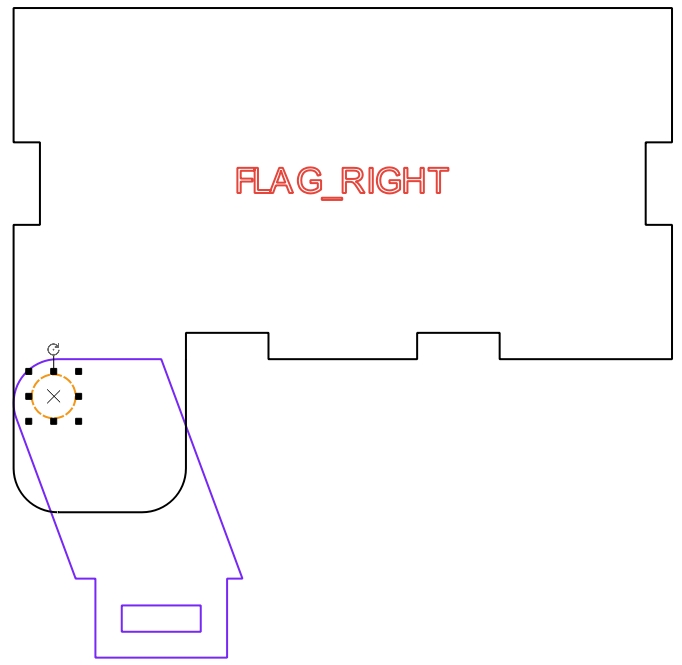
Das Dump-Bett ist über Stütz beine auf der linken und rechten Platte mit dem runden Schaft verbunden. Kopieren Sie eine Pivot-Klammer als Referenz, ändern Sie sie in eine Referenz farbe und platzieren Sie sie neben der Seiten verkleidung des Dump betts. Zeichnen Sie das Stütz bein, verschmelzen Sie es mit der Seitenwand und runden Sie dann die unteren Ecken ab.
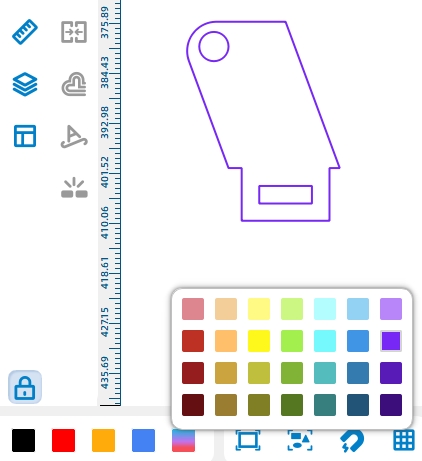
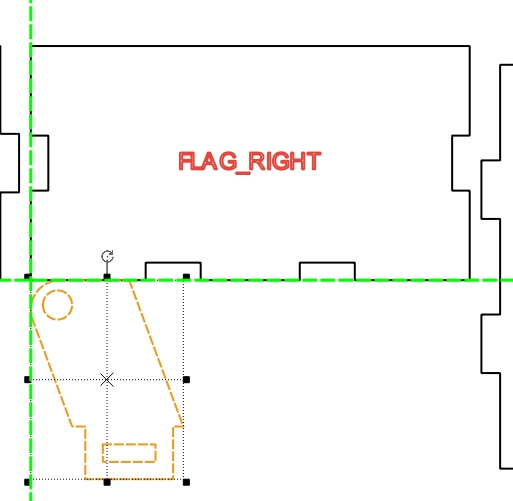
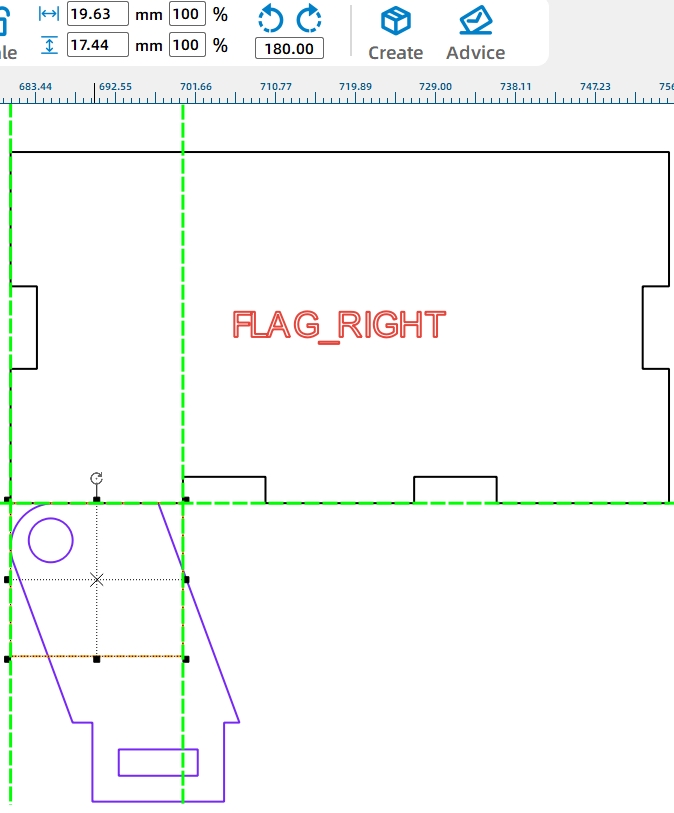
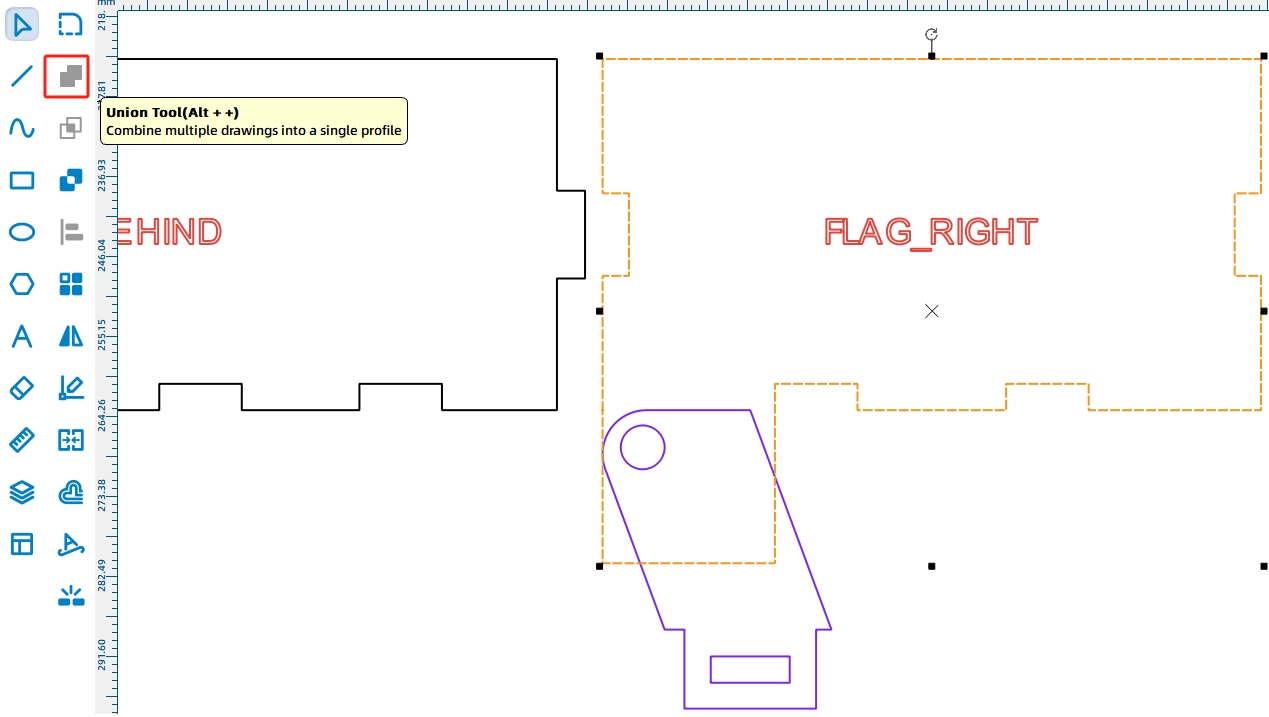
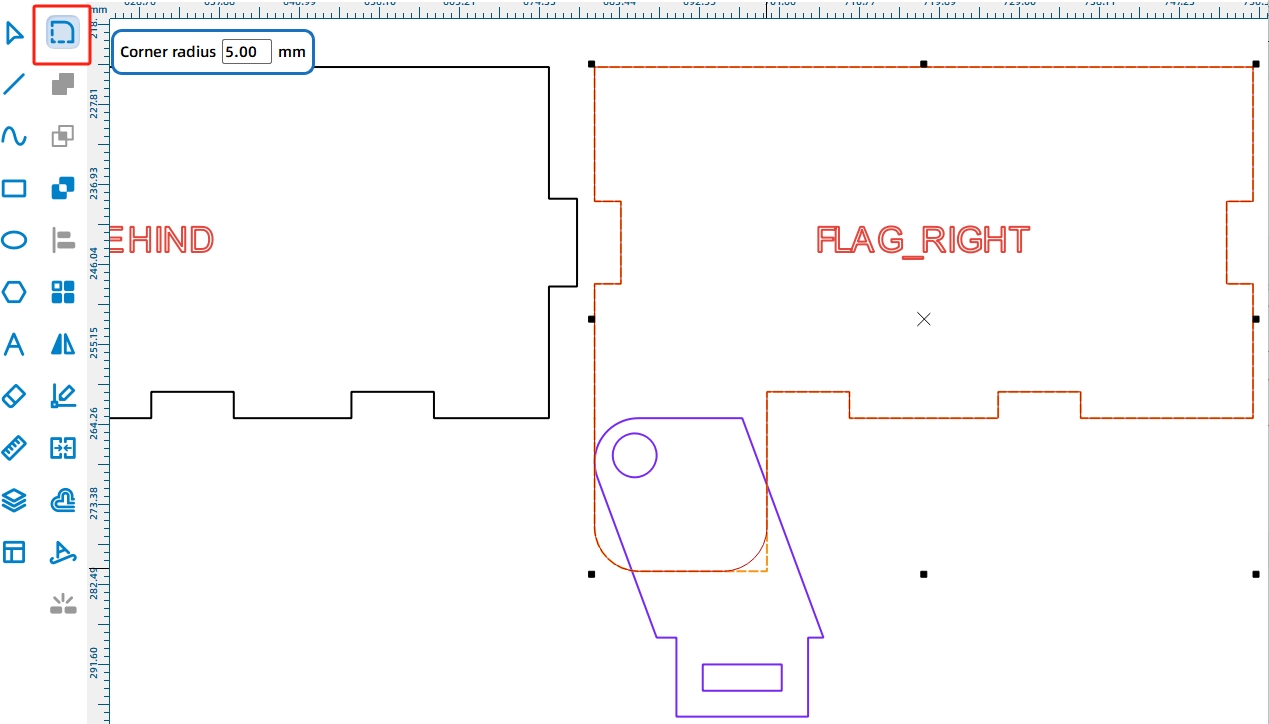
Wenden Sie das Wellen loch von der Schwenk halterung auf das Ablage bein an. Duplizieren Sie dann die Seitenwand und das Wellen loch für die andere Seite des Müll bettes.
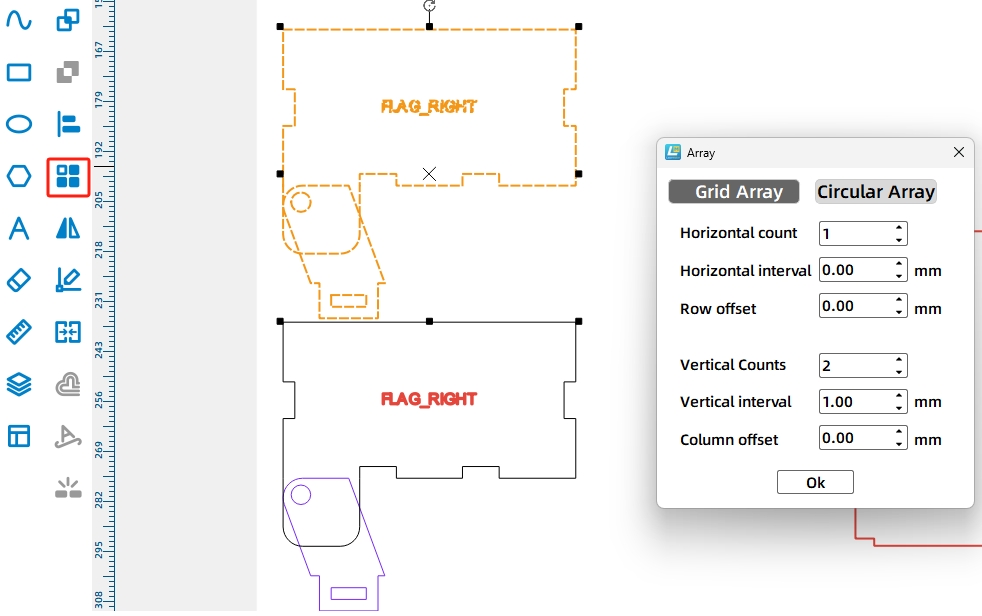
Da das Depon bett nach dem Anheben durch die Nocke möglicher weise nicht allein durch die Schwerkraft zurückkehrt, fügt der Quell workflow Gummiband löcher hinzu. Zeichnen Sie 2-mm-Löcher auf das Dump-Bett und die Fahrzeug karosserie, damit das Gummiband das Dump-Bett nach dem Entladen zurückziehen kann.
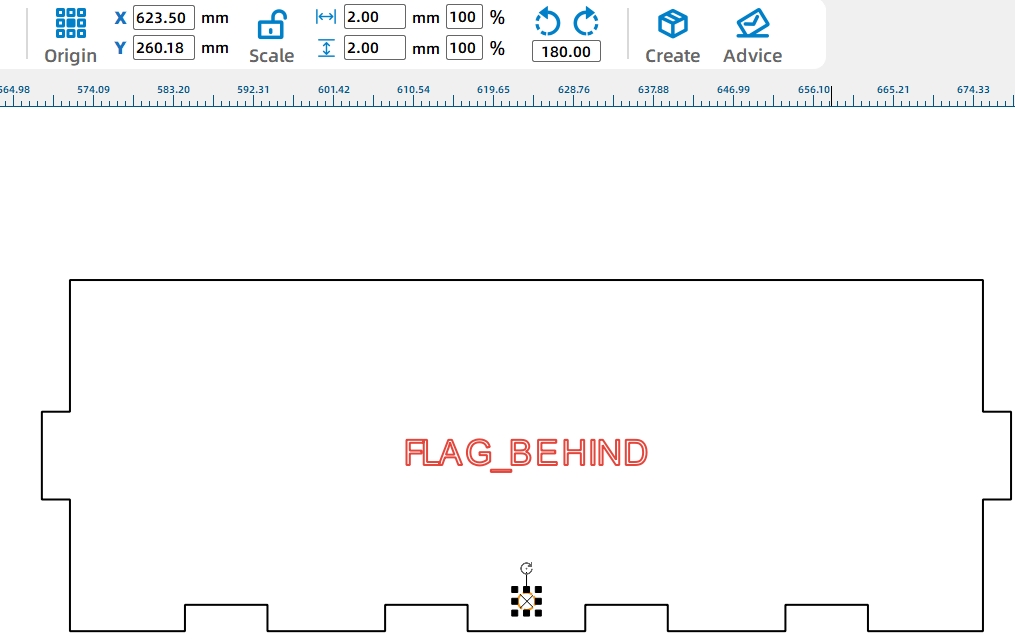
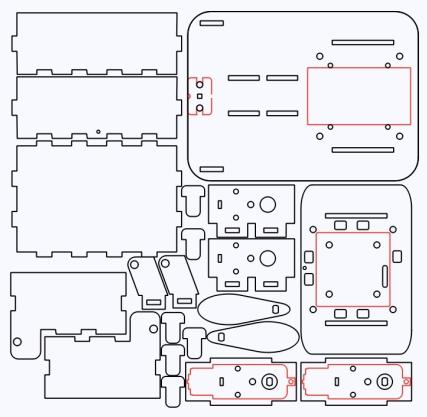
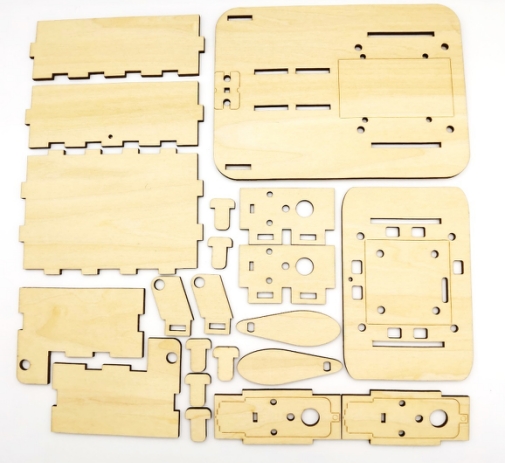
Nachdem das Design abgeschlossen ist, löschen Sie unnötige Hilfslinien und Referenzen. Ordnen Sie die endgültigen Teile an, um die Verwendung von Sperrholz zu verbessern, und überprüfen Sie dann die Markierungs-und Schnitt parameter für das ausgewählte Material. Wenn die Parameter bestätigt sind, senden Sie die Datei an den Lasers ch neider und beginnen Sie mit der Bearbeitung vom Maschinen panel.
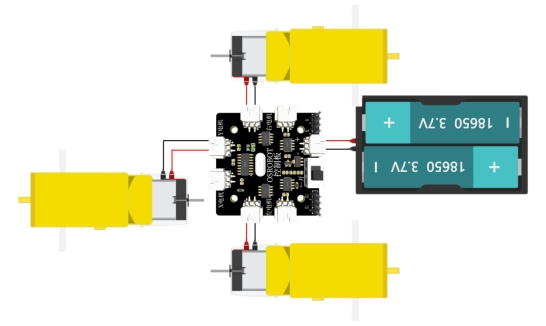
Schließen Sie die Schaltung gemäß dem Schaltplan an. Da der Abraum körper nicht zu schnell kippen sollte, verwendet der Quell workflow für den dritten Motor einen TT-Motor mit einem Übersetzungs verhältnis von 1:220.
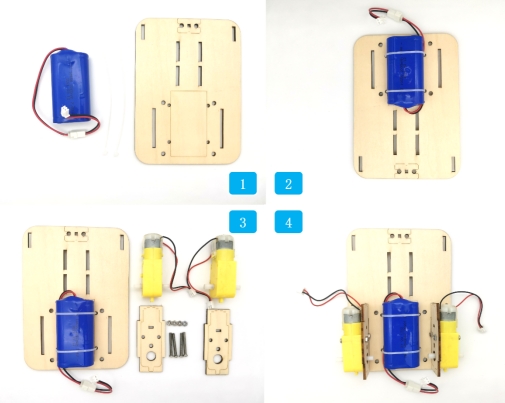
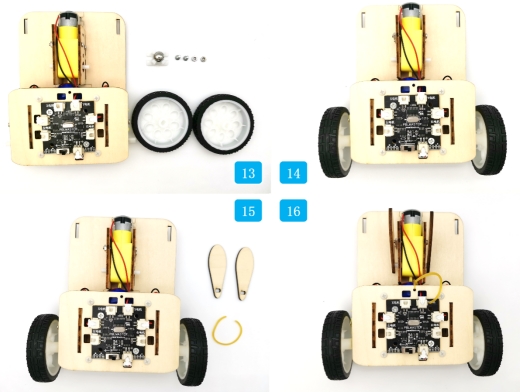
Beginnen Sie, indem Sie die Batterien mit Kabelbindern an der Fahrzeug basis befestigen. Installieren Sie die Antriebs motoren auf ihren Montage platten und befestigen Sie dann die Montage platten an der Fahrzeug basis.
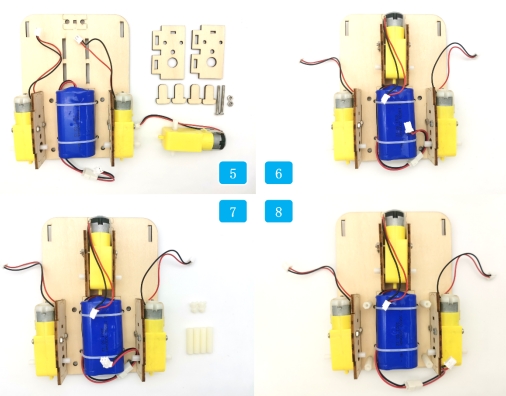
Installieren Sie den dritten Motor auf seiner Montage platte und sichern Sie ihn an der Fahrzeug basis. Fügen Sie die sechseckigen Säulen hinzu und fixieren Sie sie an den entsprechenden Grundplatten löchern.
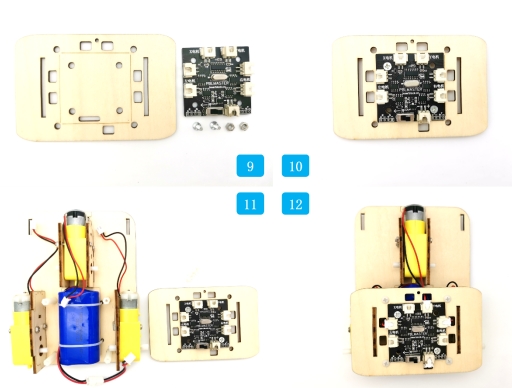
Befestigen Sie die Steuer platine an ihrer Montage platte. Fädeln Sie die Kabel der elektronischen Komponente durch die obere Platte, verbinden Sie sie mit der Steuer platine und fixieren Sie dann die oberen und unteren Platten der Fahrzeug karosserie zusammen.
Installieren Sie das Rollen rad an der Vorderseite des Fahrzeugs und fügen Sie die Reifen zu den Antriebs motor wellen hinzu. Installieren Sie dann den Nocken auf der dritten Motorwelle und fädeln Sie das Gummiband durch das kreisförmige Loch auf der oberen Platte.
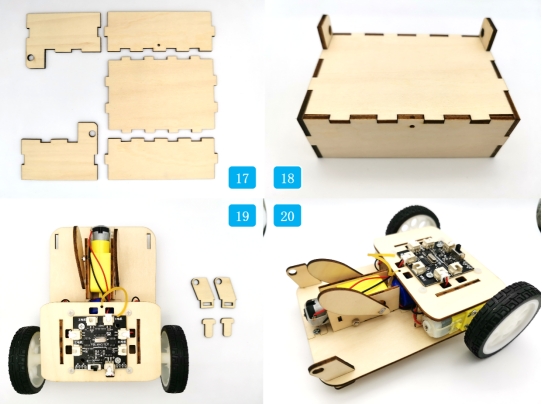
Montieren Sie die vorderen, hinteren, linken, rechten und unteren Teile des Müll bettes. Installieren Sie die Schwenk basen am vorderen Ende der Fahrzeug karosserie.
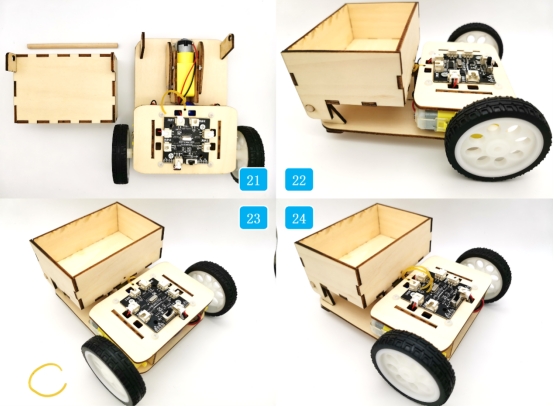
Legen Sie das Dump-Bett außerhalb der Schwenk basen und sichern Sie es mit der runden Holzstange. Befestigen Sie das Gummiband am Dump-Bett und an der Fahrzeug karosserie, damit das Bett zurückkehren kann, nachdem die Nocke es freigibt.
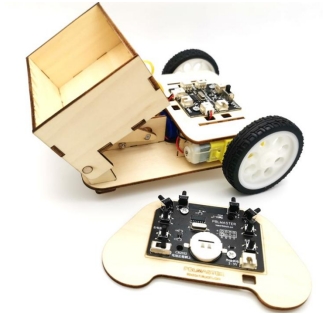
Prüfen Sie vor dem Test, ob die Antriebs motoren, der Empfänger, die Batterie und der Ablage motor sicher installiert sind.
Bestätigen Sie, dass sich die Nocke dreht, ohne auf die Grundplatte, die Drähte oder die Ablage betts tützen zu treffen.
Testen Sie, ob das Halden bett reibungslos an der runden Holzstange schwenkt.
Stellen Sie das Gummiband ein, wenn das Ablage bett nach dem Entladen nicht zuverlässig zurückkehrt.
Beobachten Sie, ob das Fahrzeug Gegenstände tragen und entladen kann, ohne zu kippen, Drähte zu ziehen oder sich zu schnell zu bewegen.
Nach dem Entwurf, der Laser bearbeitung, der Verkabelung und der Montage fertigen die Schüler einen fern gesteuerten Muldenkipper. Das Projekt bietet den Schülern praktische Erfahrungen mit dem Ändern vorhandener Zeichnungen, der Verwendung von Referenzen zum Modellieren, Anbringen rechteckiger Arrays, dem Abrunden von Ecken, dem Ausrichten von Teilen und dem Bau eines motorisierten Kipp mechanismus.
Der Muldenkipper verwendet die rechtwinklige Box-Funktion von Laser Maker, um das Dump-Bett zu erstellen. Als Erweiterungs herausforderung können die Schüler die Dump bettform neu gestalten, den Entlade winkel verbessern oder einen stabileren Eimer für verschiedene Objekt größen erstellen.
Der Quell workflow stellt außerdem fest, dass das Abwurf bett selbst bei einem Motor mit niedriger Geschwindigkeit aufgrund von Trägheit schnell entladen kann. Die Schüler können nach Möglichkeiten suchen, um die Aktion zu verlangsamen, z. B. die Nocken form zu ändern, die Gummiband spannung anzupassen, die Schwenk position zu ändern, die Last masse zu reduzieren oder die Verbindung neu zu gestalten.
Dieses Projekt eignet sich für Lasers ch neider im Klassen zimmer, die das Schneiden und Markieren von Blatt materialien für Robotik-und Mechanismus projekte unterstützen. Für Schulen, Makers laces und STEAM-Labors für Anfänger können Projekte wie fern gesteuerte Muldenkipper, Fahrzeug aufsätze, nocken gesteuerte Mechanismen und laser geschnittene Roboter-Upgrades mit einem Lasers ch neider wie dem im Klassen zimmer abgeschlossen werdenDonner Laser Bolt Serie.
Die Lehrer können den Maschinen-und Material aufbau basierend auf dem Unterrichts raum, der Projekt größe, der Materials tärke, den elektronischen Komponenten, der Freigabe von beweglichen Teilen und den Lernzielen auswählen. Der gleiche LaserMaker-Workflow kann auch für andere CO2-Lasermaschinen angepasst werden, wenn die Schüler zu fortschritt lic heren Fahrzeug mechanismen oder Roboter aufgaben im Wettbewerbs stil übergehen.
Sprechen Sie jetzt mit unseren Experten!
Bitte hinterlassen Sie Ihre Kontakt informationen, damit wir Ihnen besser dienen können.
FINDEN SIE DEN PASSENDEN LASER FÜR IHR NÄCHSTES PROJEKT
Entdecken Sie Thunder Laser Lösungen für unterschiedliche Materialien, Workflows und Produktionsanforderungen.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


