


レーザー切断プロジェクトレーザーメーカーリモコンお土産メダルディスペンサー
 2024-07-25
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

レーザー切断プロジェクトレーザーメーカーリモコンお土産メダルディスペンサー
2024-07-25

このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロールお土産メダルディスペンサーを設計および構築します。 このレッスンでは、バッジデザイン、レーザーカットメダルホルダー、クランクスライダーメカニズム、TTモーター制御、レシーバー配線、構造アセンブリ、およびハンズオンテストを接続します。
このプロジェクトは、回転モーターがメダルを1つずつ押し出す方法を学生が理解するのに役立ちます。 生徒はメダルを設計し、クランクスライダー機構を構築し、出入りスロットを備えたメダルホルダーを作成し、すべてを安定したベースで組み立てます。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモコンのお土産メダルディスペンサー |
| ソフトウェア | LaserMaker |
| 主なスキル | バッジ/スタンプツール、長方形ツール、楕円ツール、テキストツール、長方形アレイ、丸みを帯びたコーナーツール、ユニオン、アライメント、水平フリップ、ボックス作成、アウトライン、切断、配線、およびアセンブリ |
| 提案された材料 | バスウッド合板、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、クランクスライダーメカニズム、自動分配、メーカー教育、レーザー切断、およびリモートコントロール構造 |
学生は、メダルのスタックを保管し、出口スロットから押し出すことができる実用的な記念品メダルディスペンサーを設計します。 彼らは、レーザーカットメダルを作成し、クランクスライダー機構を設計し、メダルホルダーとベースを構築し、リモートコントロール回路を接続し、ディスペンシングアクションをテストします。
教師の場合:このプロジェクトを使用して、回転、変換、リンケージメカニズム、自動製品分配、レーザーカット構造設計、および反復テストを接続します。
学生のために:アクティビティを使用して機能的なディスペンサーを設計し、モーター駆動のクランクスライダーメカニズムが押し出し運動をどのように作成するかを学習します。
Makerspacesの場合:レーザー切断、バッジデザイン、電子機器、機械アセンブリを組み合わせた高度な教室メカニズムプロジェクトとして使用します。
バッジ/スタンプツールで丸いお土産メダルをデザインし、アウトラインとカットの準備をします。
ディスク、コネクティングロッド、スライダー、グルーブを使用して、クランクスライダーのメカニズムを作成します。
スライダーの入り口、メダルの出口、固定穴、オープントップの収納構造を備えたメダルホルダーを設計します。
モーター、レシーバー、バッテリー、メダルホルダー、およびメカニズムをサポートするためのベースプレートとブラケットを作成します。
機械システムを組み立て、回路を接続し、メダルをスムーズに分配できるかどうかをテストします。
デザイン思考:ビジターサービスのアイデアを、明確なメダルパスと安定した構造を備えた機能的な自動ディスペンサーに変えます。
計算思考:直径、ストローク、穴の間隔、アレイ、アライメント、部品クリアランス、およびボックス寸法を使用して、正確なレーザーカット部品を作成します。
エンジニアリング思考:スライダーの移動、メダルの直径、摩擦、モーターの速度、溝のクリアランス、ファスナーの配置、ベースの安定性、および信頼性の高い調剤について検討してください。
学生は、教師またはラボの監督者の指導の下で、動力付きメカニズムを注意深くテストする必要があります。 操作中は、指、緩いワイヤー、および小さな部品を回転ディスク、コネクティングロッド、スライダー、およびディスペンシングスロットから離してください。
お土産メダルは、遊園地、美術館、学校のイベント、ビジターセンターでよく使用されます。 特に多くの訪問者が同時に到着すると、メダルを1つずつ配るのが遅くなる可能性があります。 自動ディスペンサーは、プロセスをより魅力的かつ効率的にすることができる。
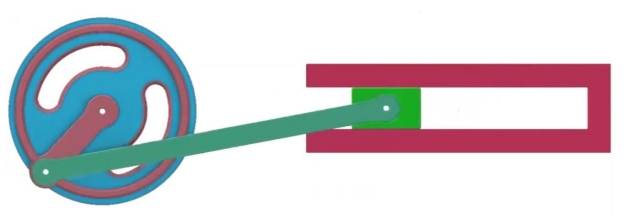
このプロジェクトでは、クランクスライダメカニズムがTTモーターの円運動を線形運動に変換する方法を探ります。 スライダーは、1つのメダルをホルダーから押し出し、格納し、次のメダルを所定の位置に落とすことができます。
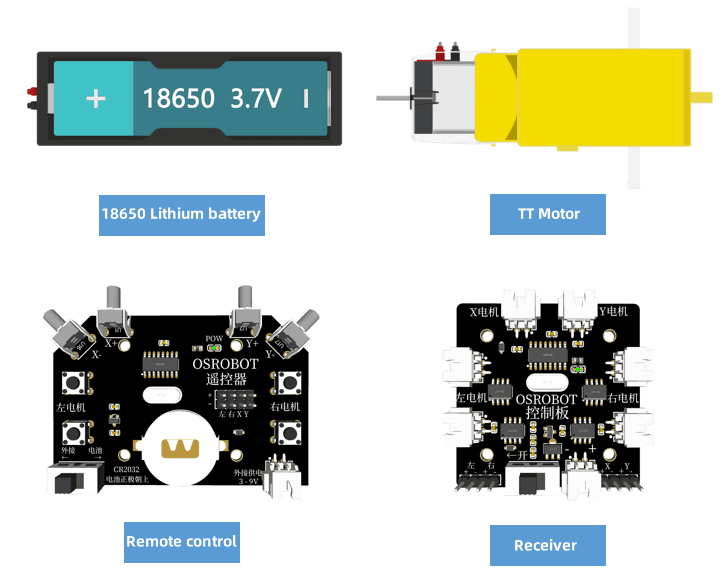
メダルディスペンサーをモデル化する前に、学生はプロジェクトで使用されるリモートコントロールコンポーネント、構造材料、ファスナー、および小さな付属品を特定する必要があります。
| いいえ。 | 名前 | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモコン | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:220ギア比 | 1 |
| 4 | ワイヤー付き18650バッテリー | 2 |
| 5 | バスウッド合板、40 cm × 60 cm × 3mm | 1 |
| 6 | M3フラットヘッドネジ、M3ナット、M3 × 6シングルパス銅スタンドオフ | いくつか |
| 7 | R3080ナイロンリベット | 2 |
| 8 | ケーブルタイ | 2 |
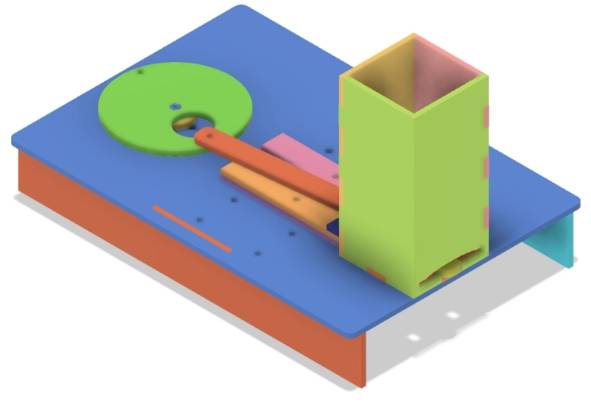
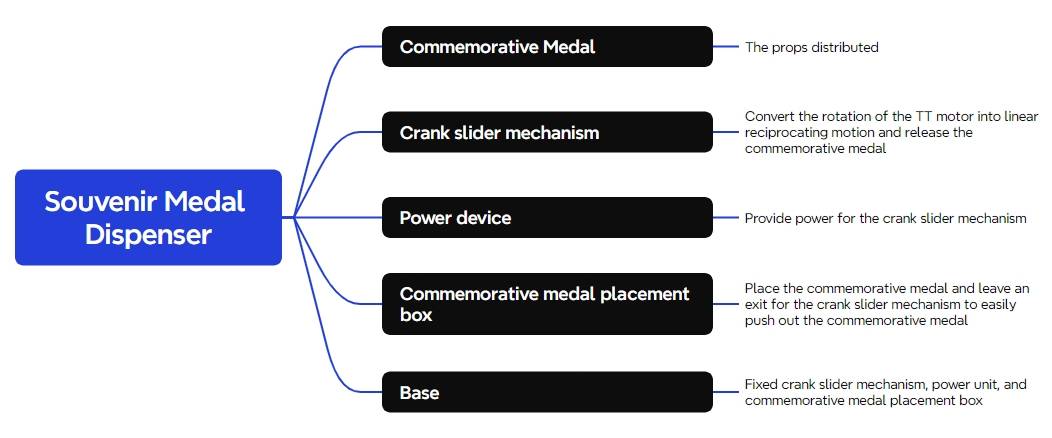
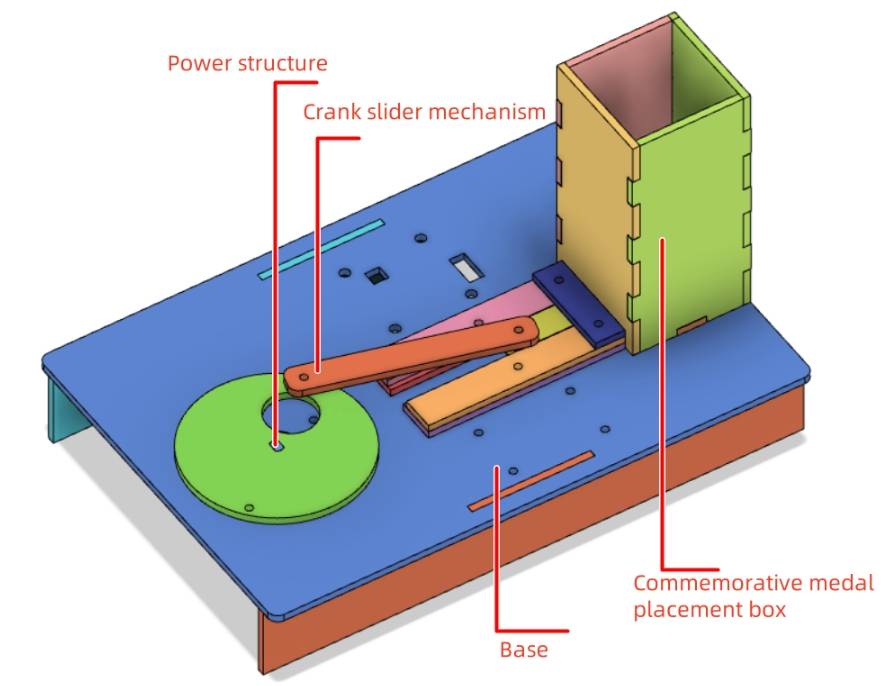
レーザーカット構造は、お土産メダル、クランクスライダー機構、パワーユニット、メダルホルダー、ベースの5つの主要部分グループに編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | お土産メダル | 10 | 分配されるアイテム |
| 2 | クランク-スライダーメカニズム | 1 | お土産メダルを押し出す |
| 3 | パワーユニット | 1 | クランクスライダーのメカニズムに力を提供します |
| 4 | メダルホルダー | 1 | お土産メダルを保管 |
| 5 | ベース | 1 | コンポーネントを固定して安定させる |
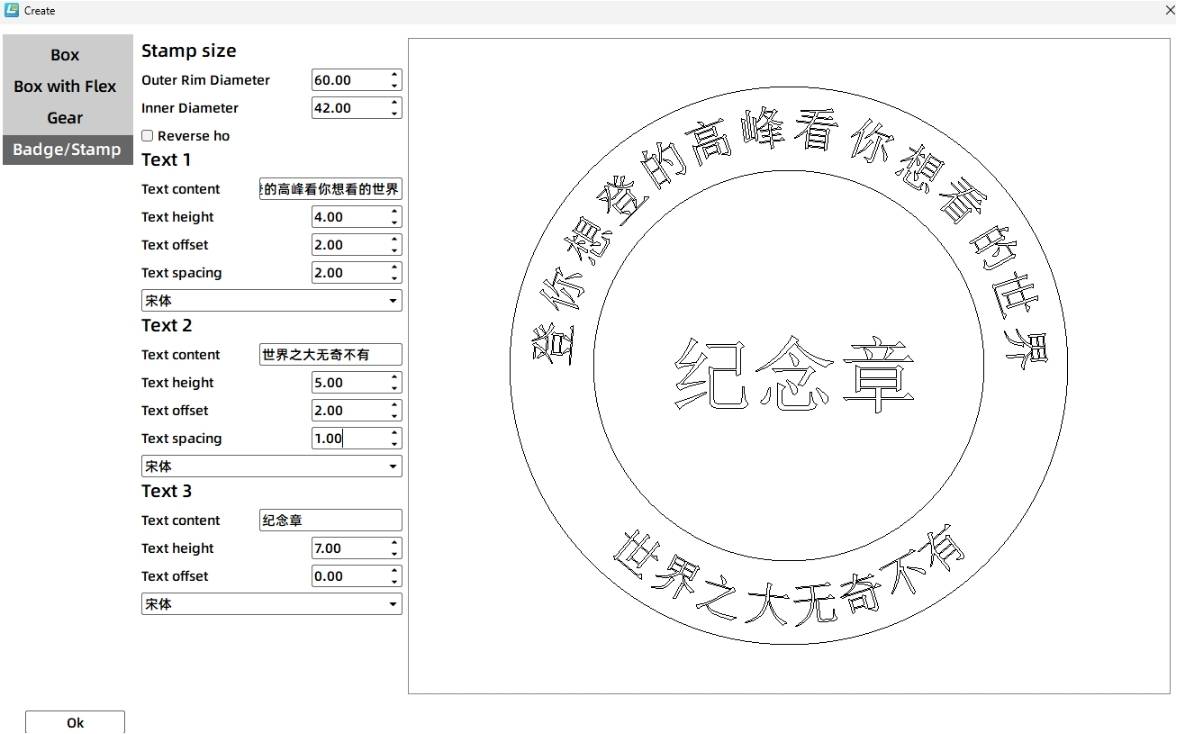
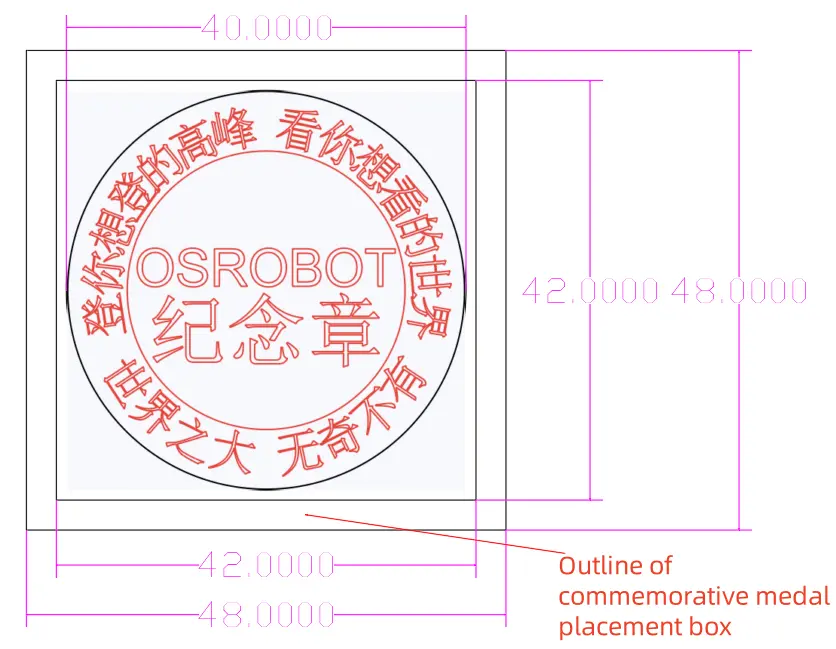
一般的なお土産メダルは丸いので、このレッスンは円形のメダルデザインから始まります。 LaserMakerを開き、 [作成] を選択し、 [バッジ/スタンプ] を選択します。 ソースワークフローでは、最初のバッジはスケールダウンする前に60 mmの外径と42 mmの内径を使用しています。
メダルの周りに円形のテキストと中央のテキストを追加します。 ソースワークフローでは、「お土産メダル」や「OSROBOT」などのサンプルテキストを使用します。バッジが生成されたら、メダルのデザイン全体のサイズを40mm × 40 mmに変更します。
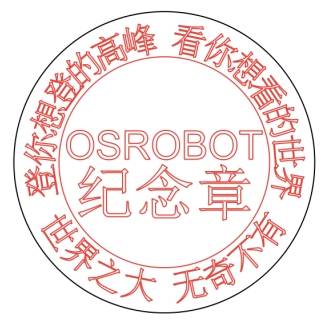
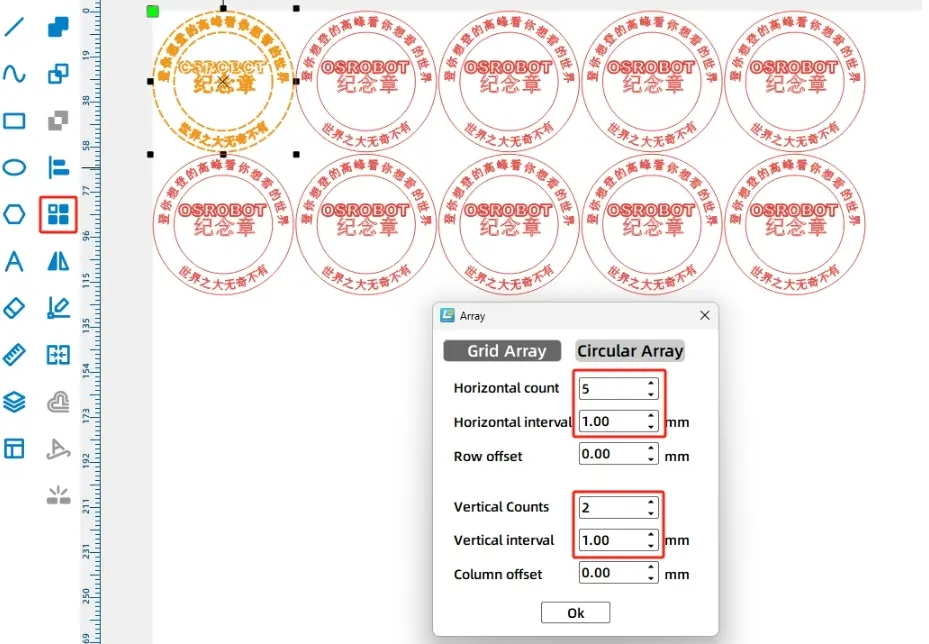
メダルが切り取られるように、外側のメダルサークルを黒いカッティングレイヤーに設定します。 内側のグラフィックとテキストを赤いアウトライニングレイヤーに設定して、それらが切り抜かずに表面にマークされるようにします。 次に、長方形の配列を使用して、水平に5個、垂直に2個、1 mm間隔で配置された10個のメダルを作成します。
クランクスライダー機構はTTモーターによって動かされます。 モーターがディスクを駆動し、ディスクがコネクティングロッドを駆動し、コネクティングロッドがスライダーを前後に押します。
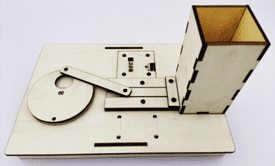
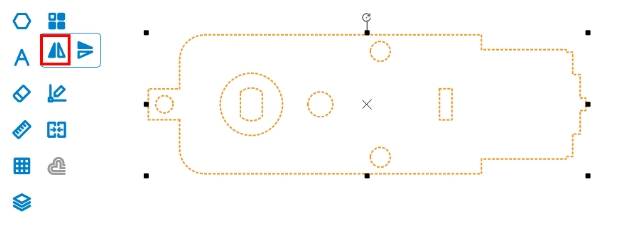
Open-Source RobotライブラリからTT Motorグラフィックを選択し、キャンバスにドラッグします。 ソースワークフローでは、スペースを節約するためにモーターシャフトを左に向ける必要があるため、モーターグラフィックは水平方向に反転し、グループ化されてからさらに設計作業が行われます。
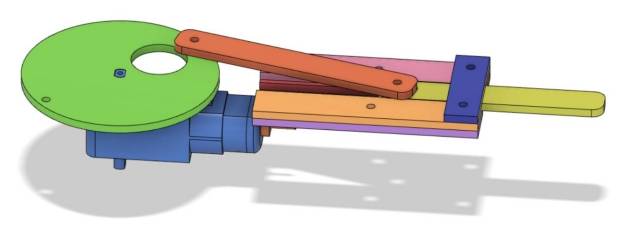
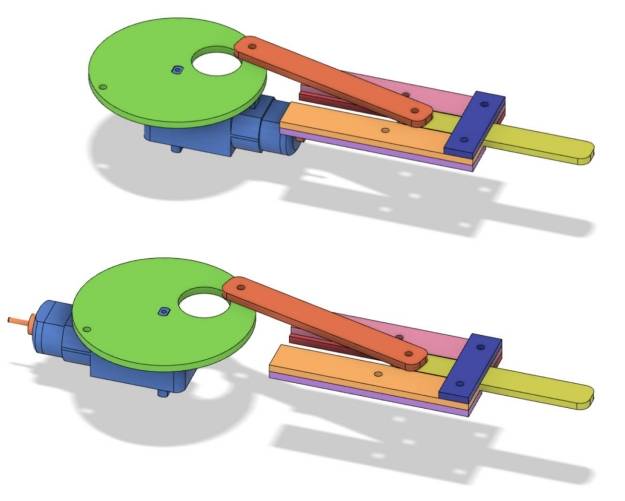
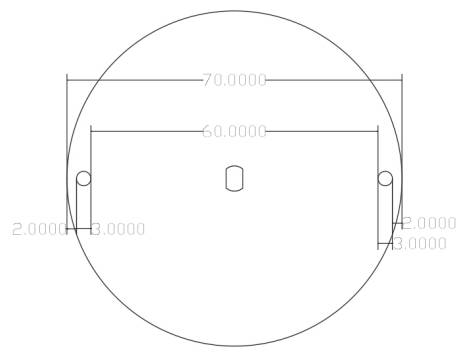
ソースワークフローでは、長いクランクの代わりにディスクを使用して、メカニズムをよりスムーズに実行します。 各メダルの直径は40 mmであるため、接続点のモーション直径は40 mmを超える必要があります。ソースワークフローでは、ディスクの直径を70 mmに設定します。
ディスクに70mmの円を描きます。 位置基準として10 mmの円を描き、それをディスクと中心合わせ、それを使用してディスクの中心をTTモーターシャフトの位置に合わせます。
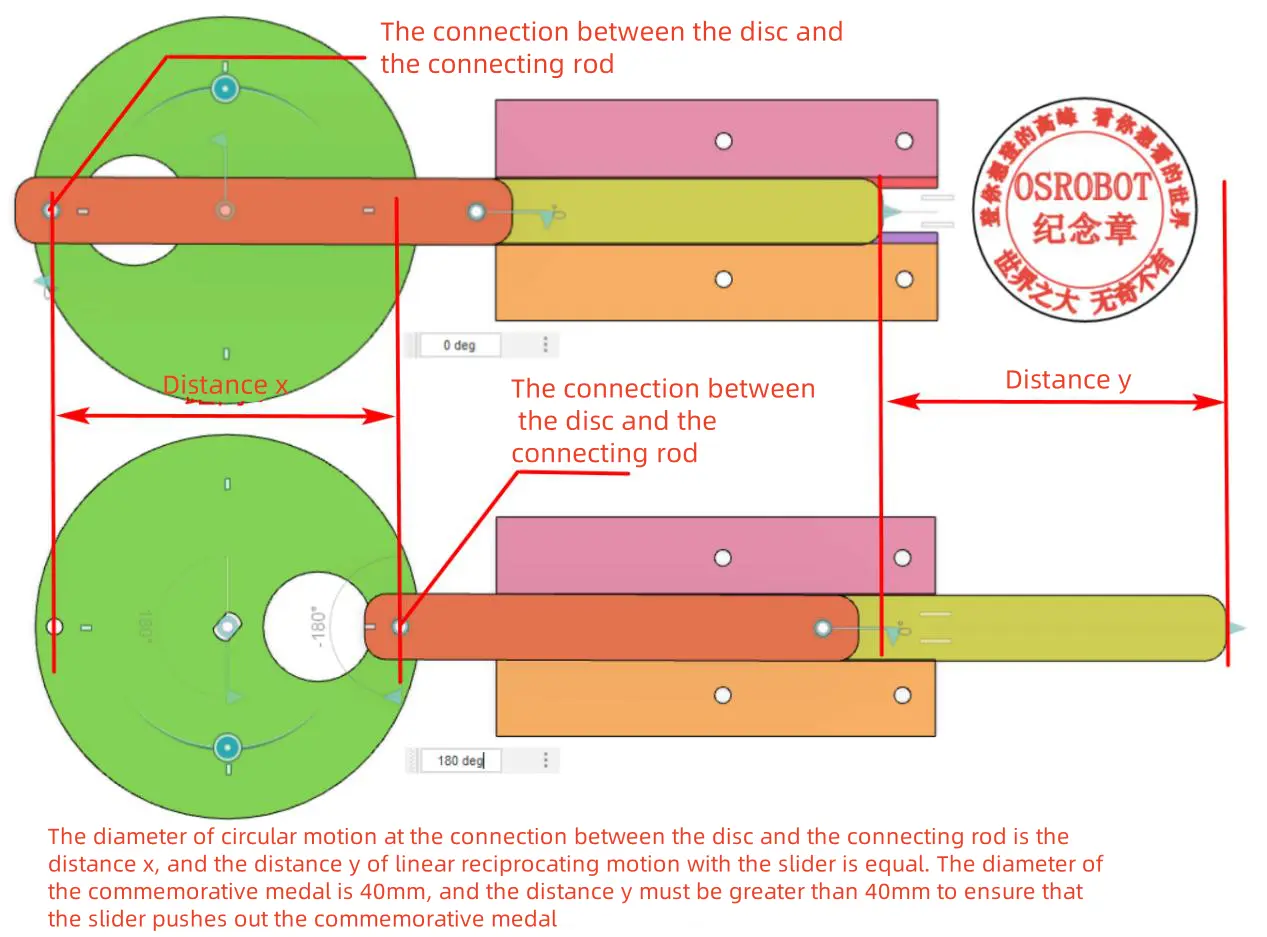
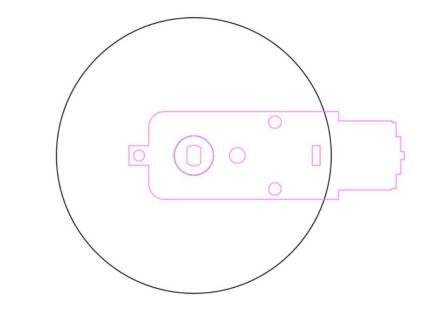
ディスクはR3080ナイロンリベットでコネクティングロッドに接続するため、ディスクにはエッジ近くに3 mmの接続穴が必要です。 ソースワークフローでは、内壁の間に60 mmの間隔で2つの3 mmの穴が引かれ、ディスクの中心に位置合わせされます。
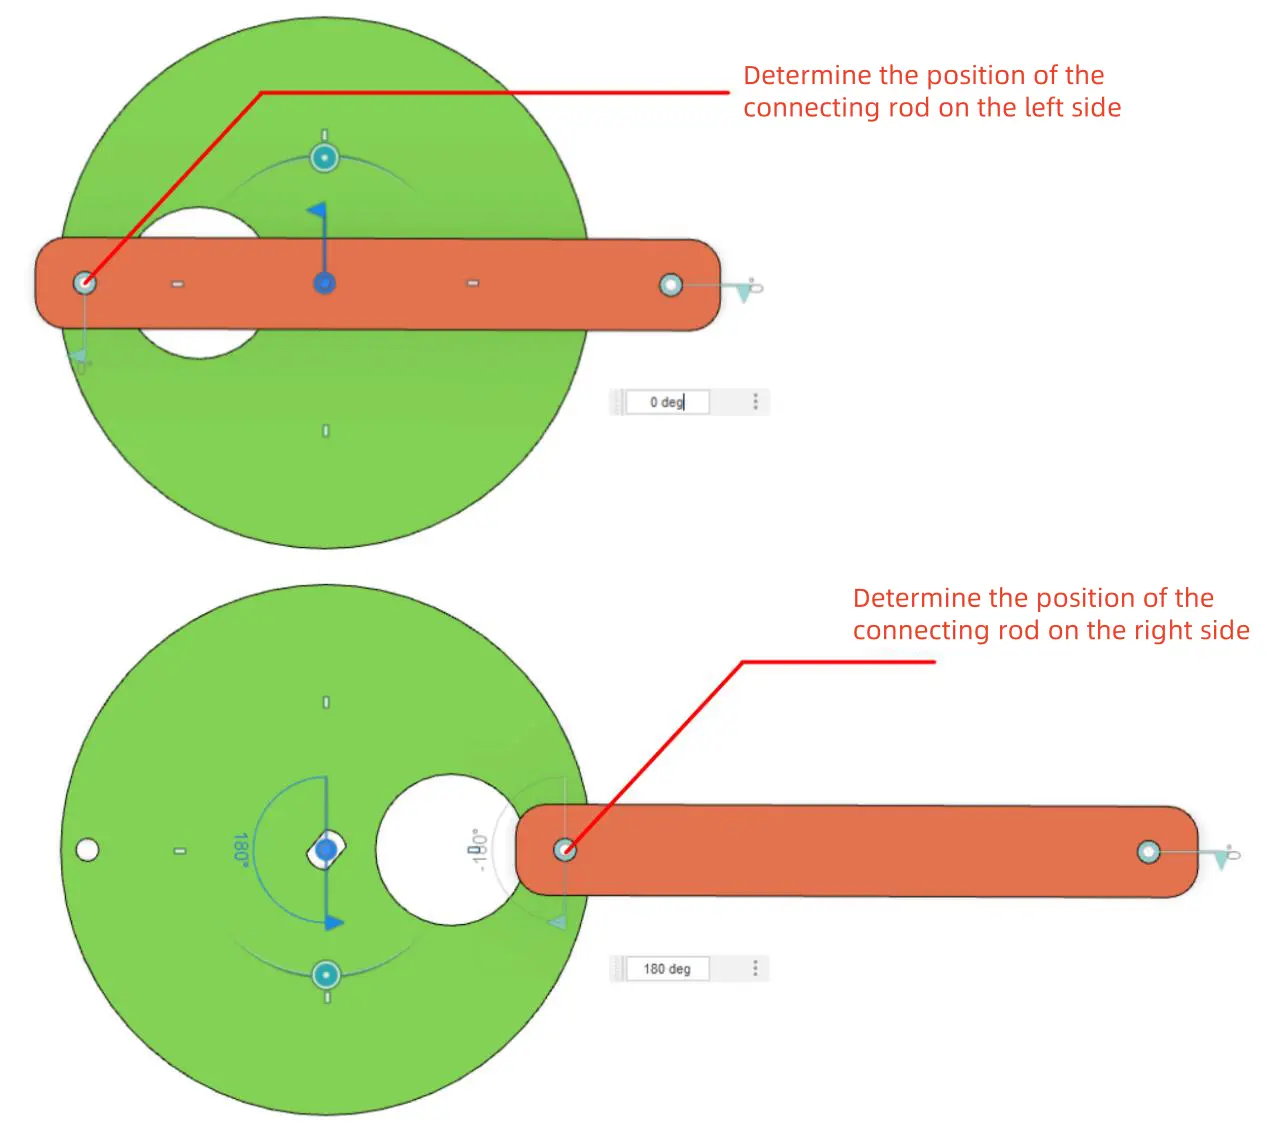
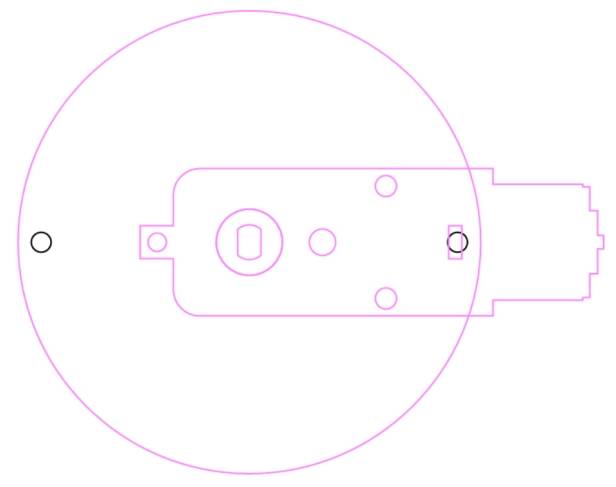
コネクティングロッドはディスクとスライダーをリンクします。 スライダーがディスクと衝突するのを防ぐために、ソースワークフローはコネクティングロッドの穴の間隔をディスクの直径よりも大きい74mmに設定します。
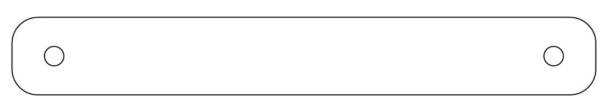
74 mmの間隔で2つの3 mmの穴を引きます。 次に、角の半径が4mmの90mm × 12mmの丸い長方形を描きます。 丸みを帯びた長方形の内側の穴を中央に合わせ、ロッドをグループ化します。
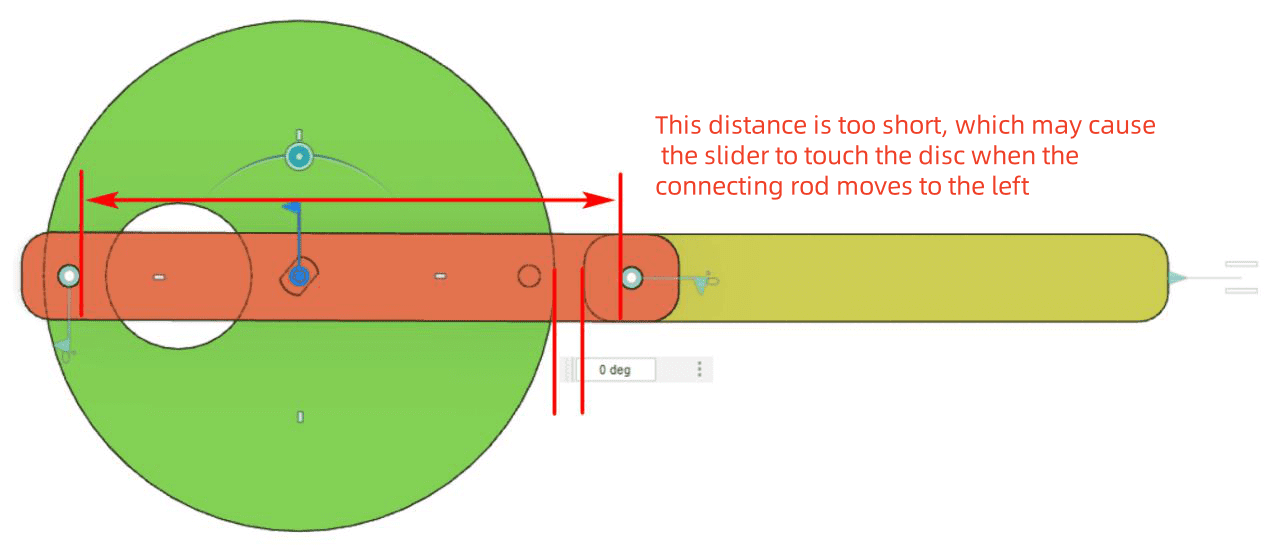
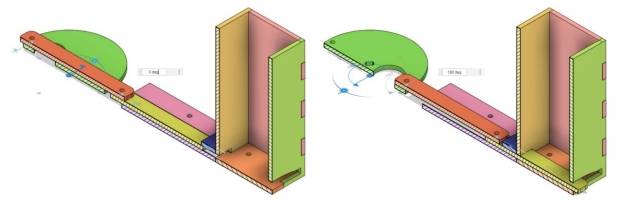
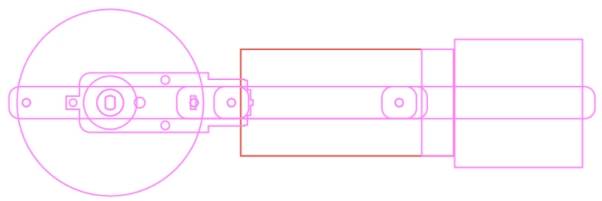
ストロークを理解するには、コネクティングロッドの左の穴をディスクの左端と右端の穴に合わせます。 これらの2つの位置は、スライダーの動きの限界を示し、次の部分を決定するのに役立ちます。
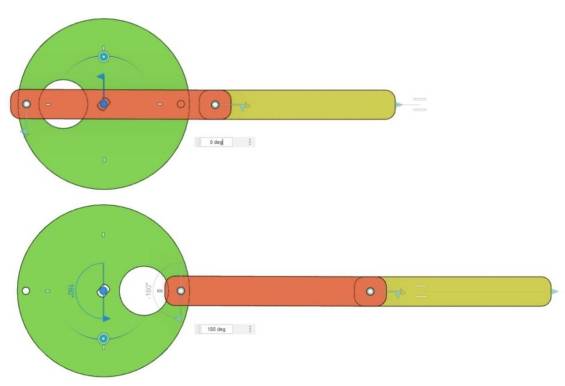
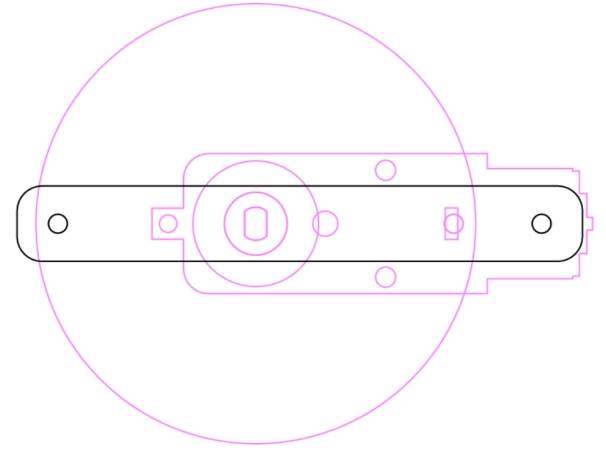
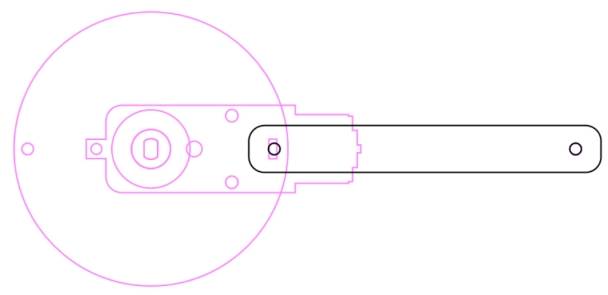
溝はスライダーの経路を制限し、凹部カバーはスライダーが溝から離れるのを防ぐのに役立ちます。 メダルホルダーは、スライダーがメダルをホルダーから押し出すことができるように、リセスカバーの右側に配置されています。
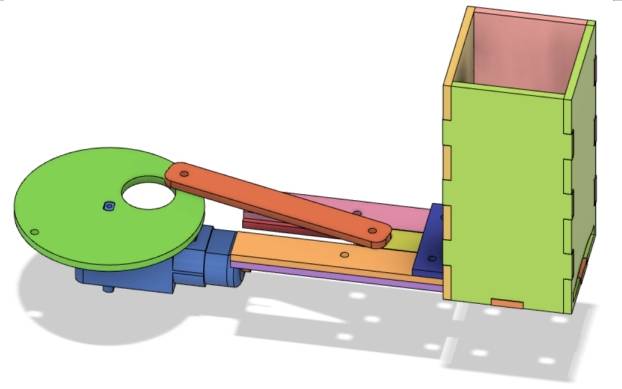
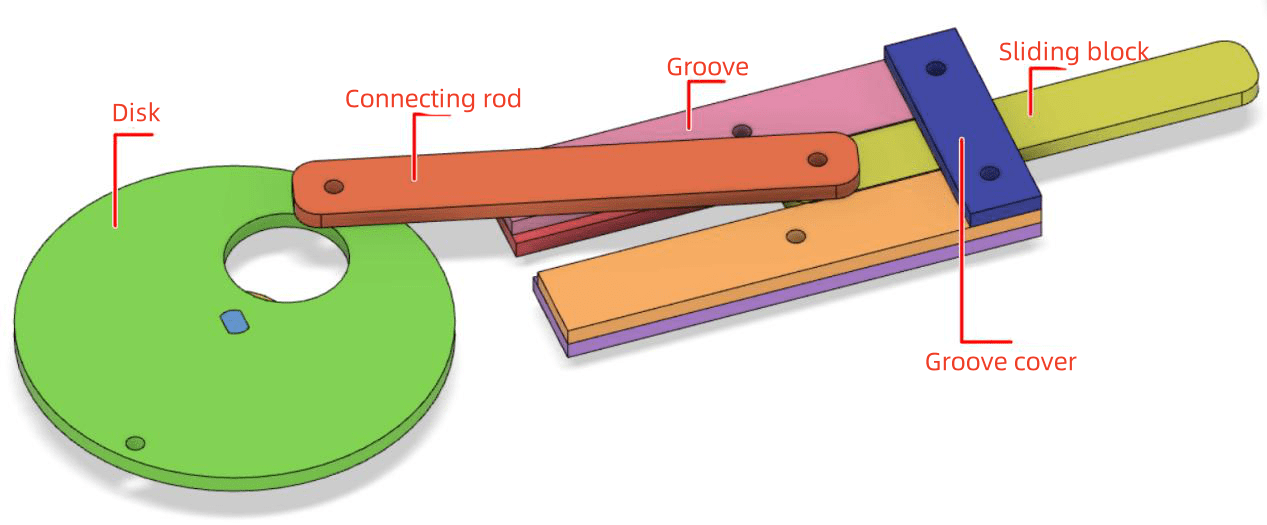
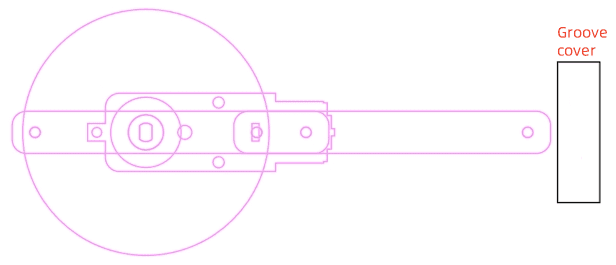
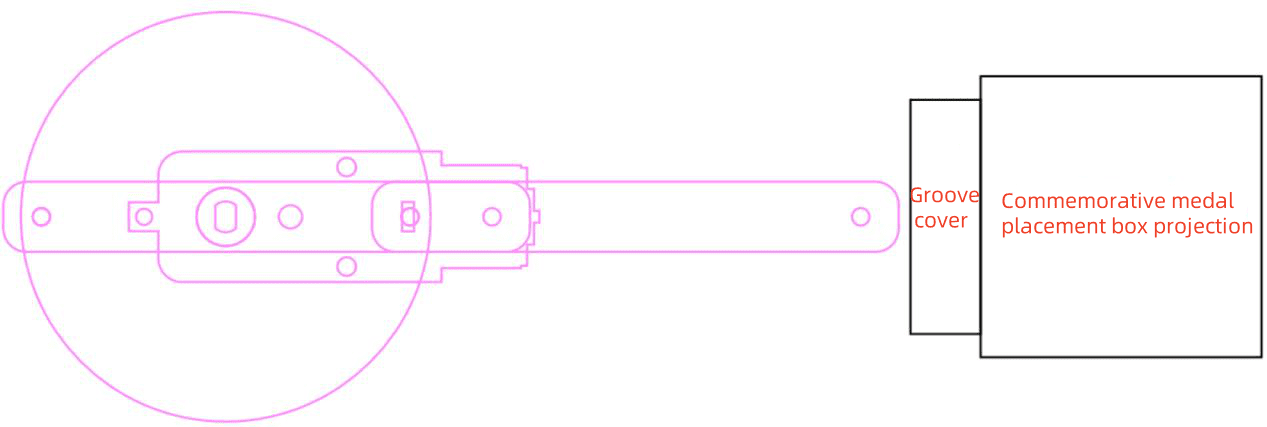
スライダーは、リニアプッシュアクションを実行します。 角の半径が4mmの80mm × 12mmの丸い長方形を描きます。 スライダーをコネクティングロッドに接続するための3 mmの穴を描き、それを左側に揃えてから、穴を5 mm右に動かします。
両方向の極端でスライダーの位置をテストします。 スライダーが最も左の位置にあるとき、その右端は凹所カバーの下に残るべきです。 右端の位置にある場合、その右端はメダルホルダーを超えてメダルを押し出すのに十分なだけ伸びる必要があります。
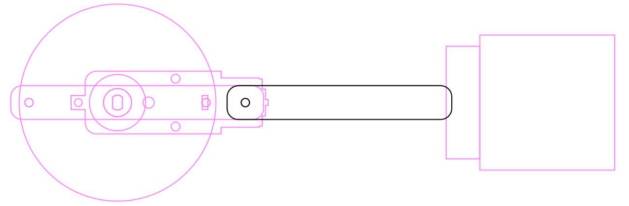
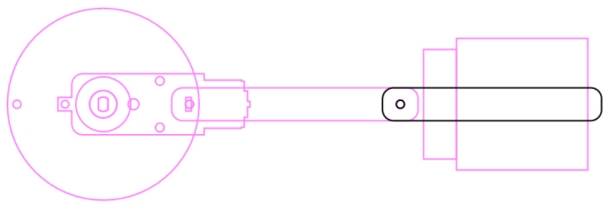
TTモーターはネジで固定されており、ネジ頭がディスクの回転を妨げる可能性があります。 ソースワークフローは、ディスクの下にガスケットを追加して、クリアランスを作成し、ナイロンリベットからの摩擦を減らします。
20 mmの円を描き、ディスクの中心に合わせ、TT穴の位置を使用してガスケットを作成します。
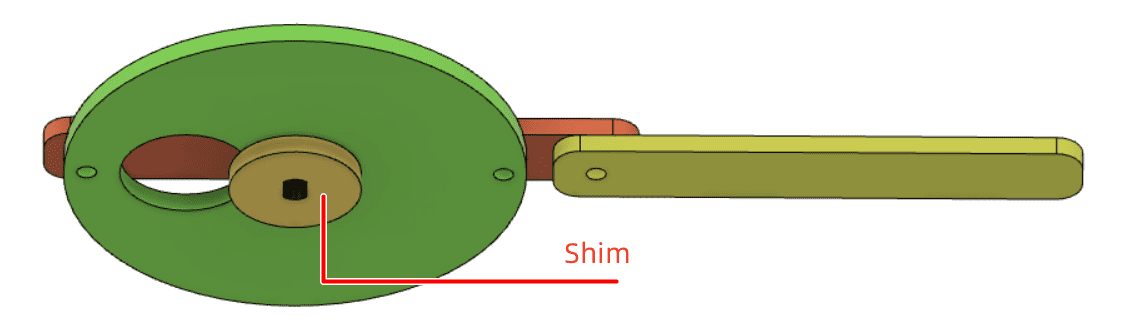
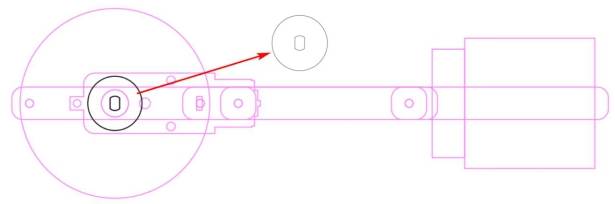
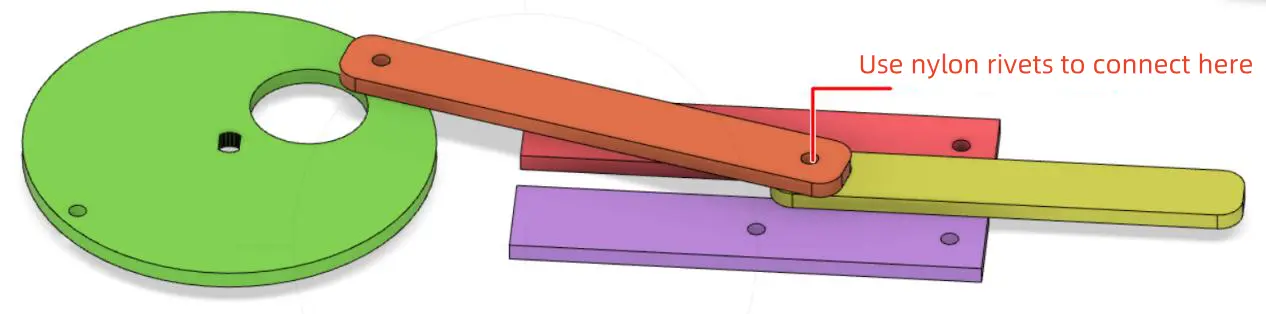
溝はスライダーのパスを制限します。 ソースワークフローでは、グルーブとカバーの構造に3層のバスウッドを使用しています。 参照形状を描画し、リベットクリアランス用の最初のグルーブレイヤーを作成し、スライダーを直線的に動かし続けるために2番目のグルーブレイヤーを作成します。
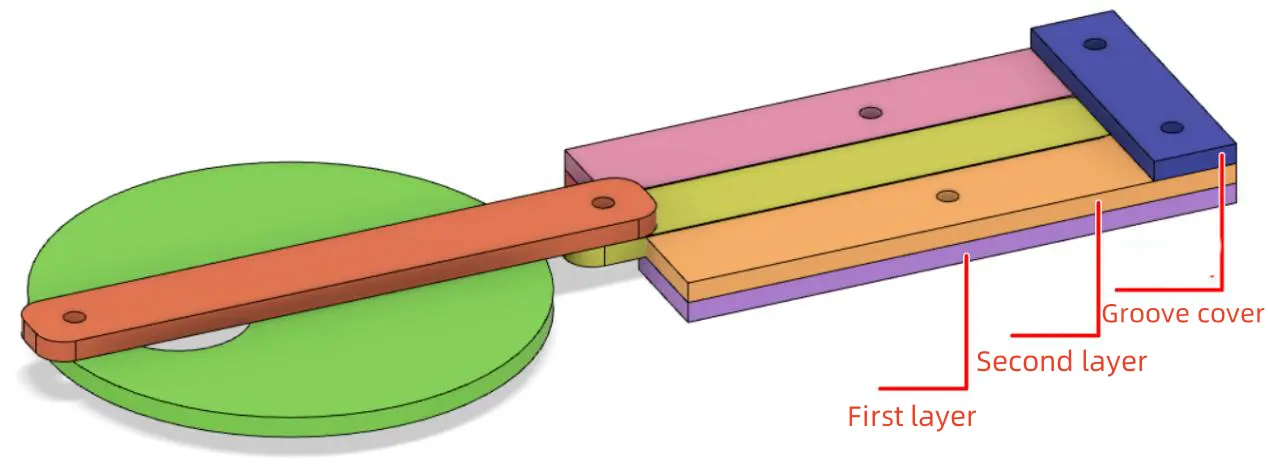
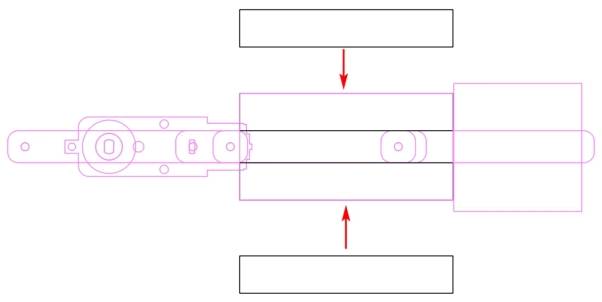
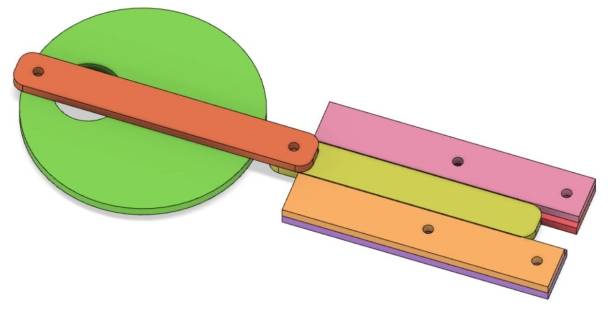
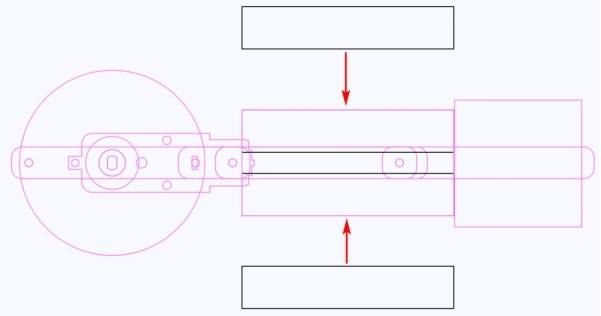
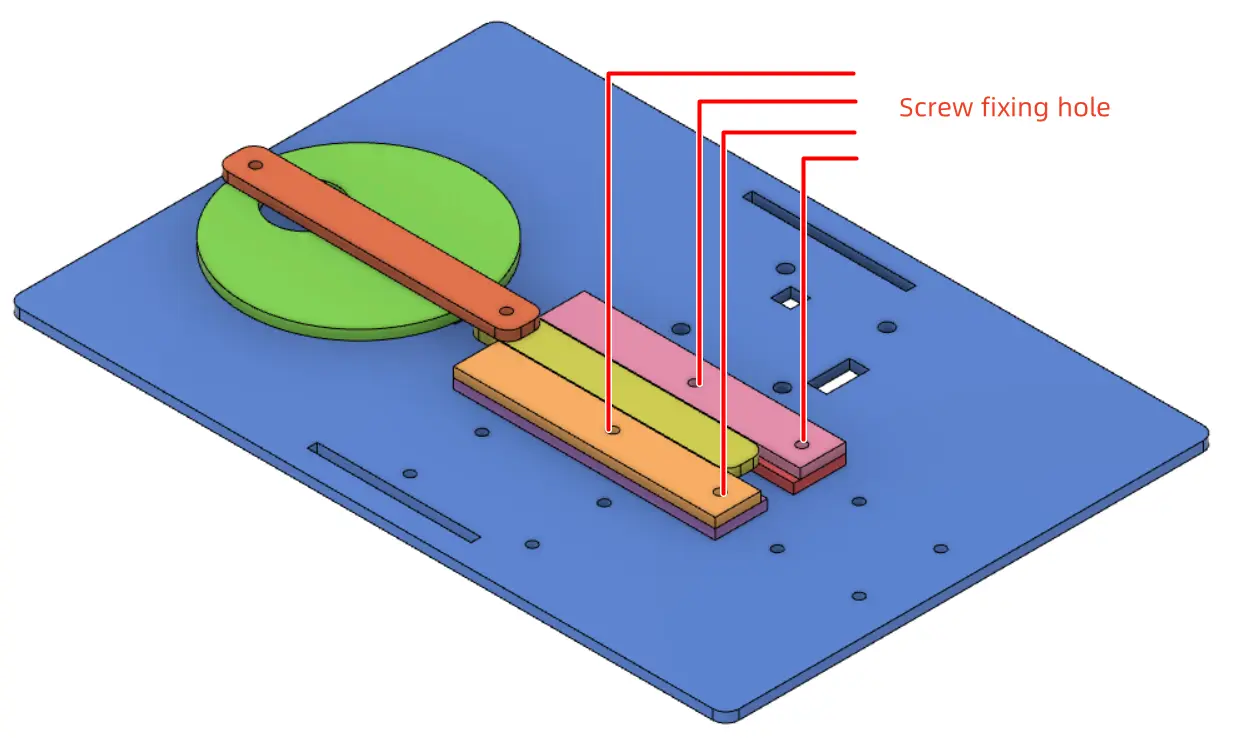
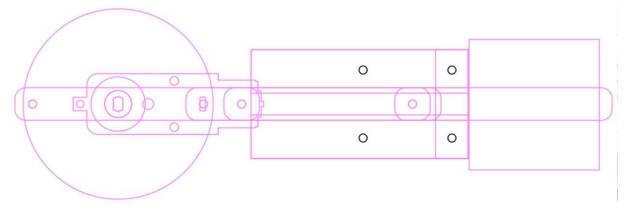
溝とカバーに3 mmのネジ穴を追加して、ベースプレートに固定できるようにします。 移動するコネクティングロッドとの干渉を減らすために、ネジ穴を実用的な限り右に配置します。
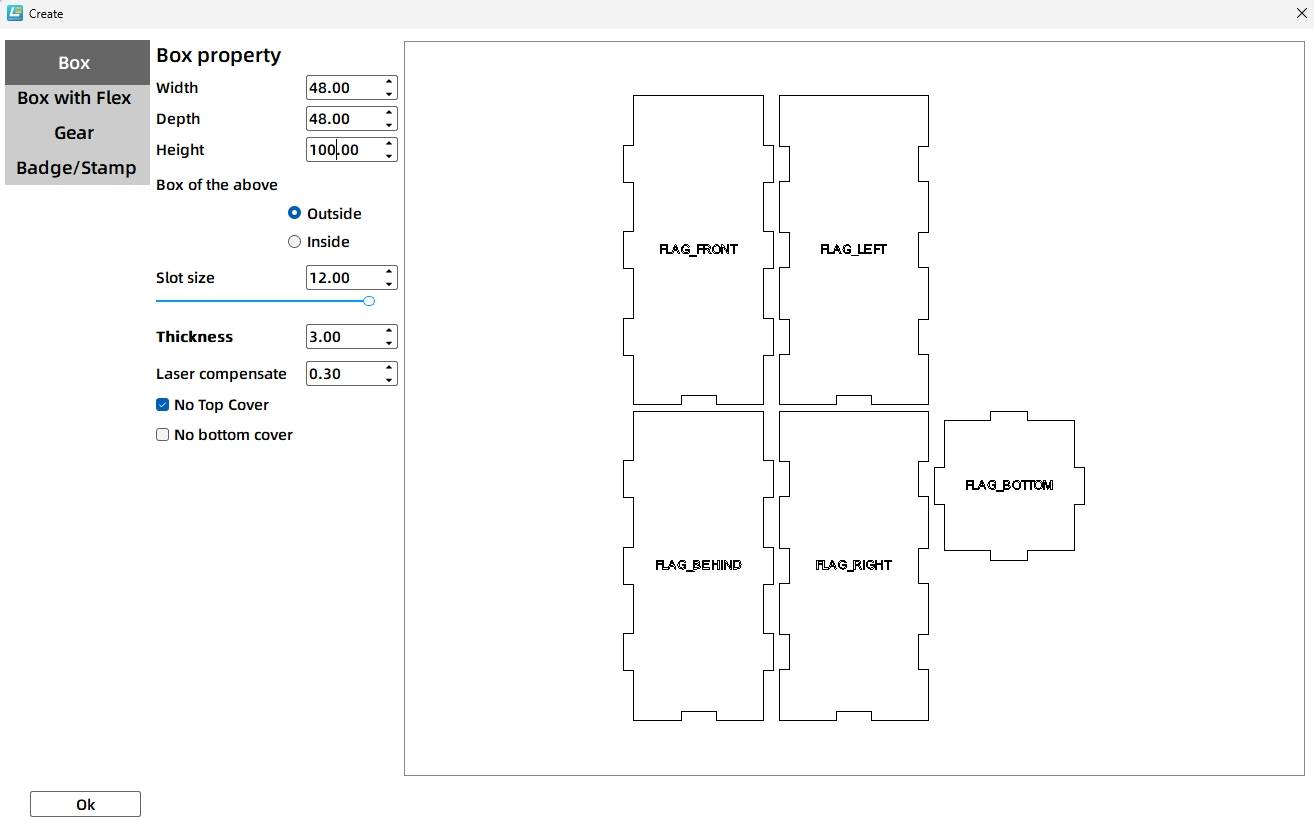
メダルホルダーはメダルを垂直に保管します。 メカニズムのレイアウトに基づいて、ソースワークフローは48mm x 48mmの底部投影を使用し、上部カバーのない48mm x 48mm x 100mmの長方形のボックスを作成します。 溝のサイズは12mm、材料の厚さは3mm、レーザー補正は0.1mmです。
スライダーは片側からメダルホルダーに入り、下のメダルを押し出してから引っ込めて、次のメダルが所定の位置に収まるようにします。 スライダーのエントリは、スライダーよりわずかに大きくする必要があります。 ソースワークフローでは、エントリの幅は13mm、高さは3.2mmです。
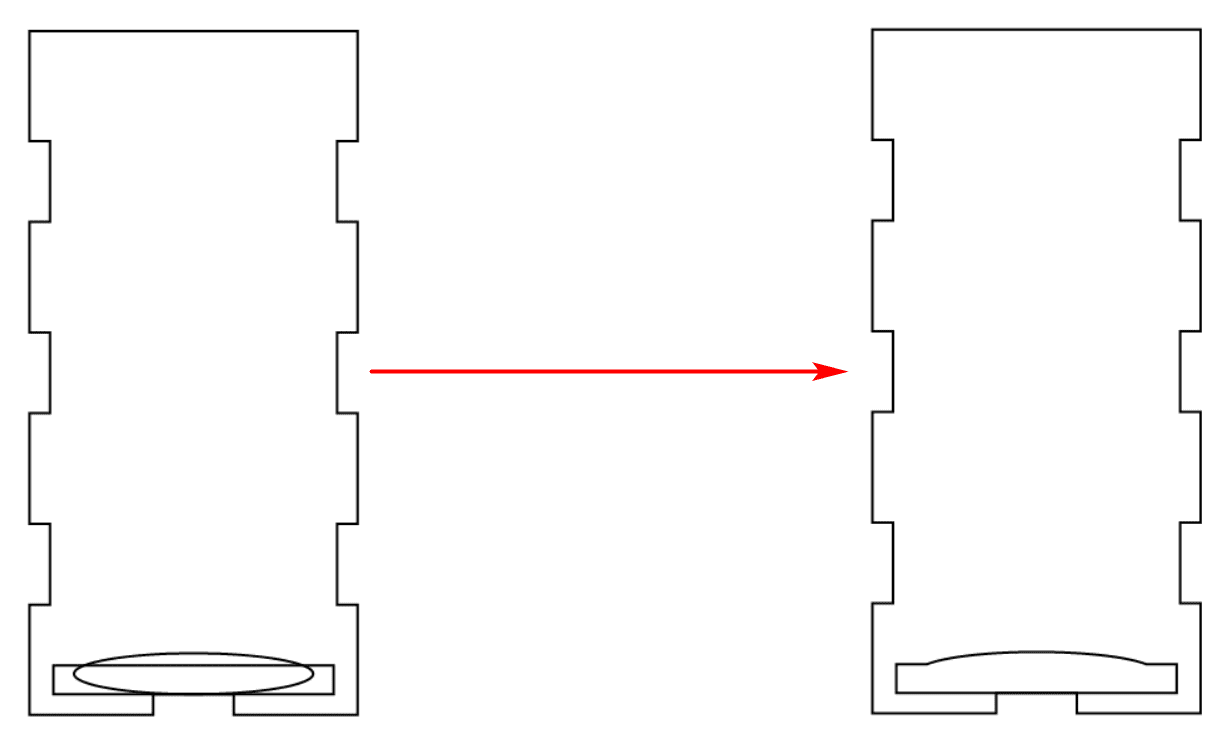
メダル出口は40 mmのメダルよりわずかに大きいべきです。 ソースワークフローは、41mm x 4.2mmの長方形と30mm x 5mmの楕円を組み合わせて、湾曲した下部の出口形状を作成し、メダルが簡単に脱落できるようにします。
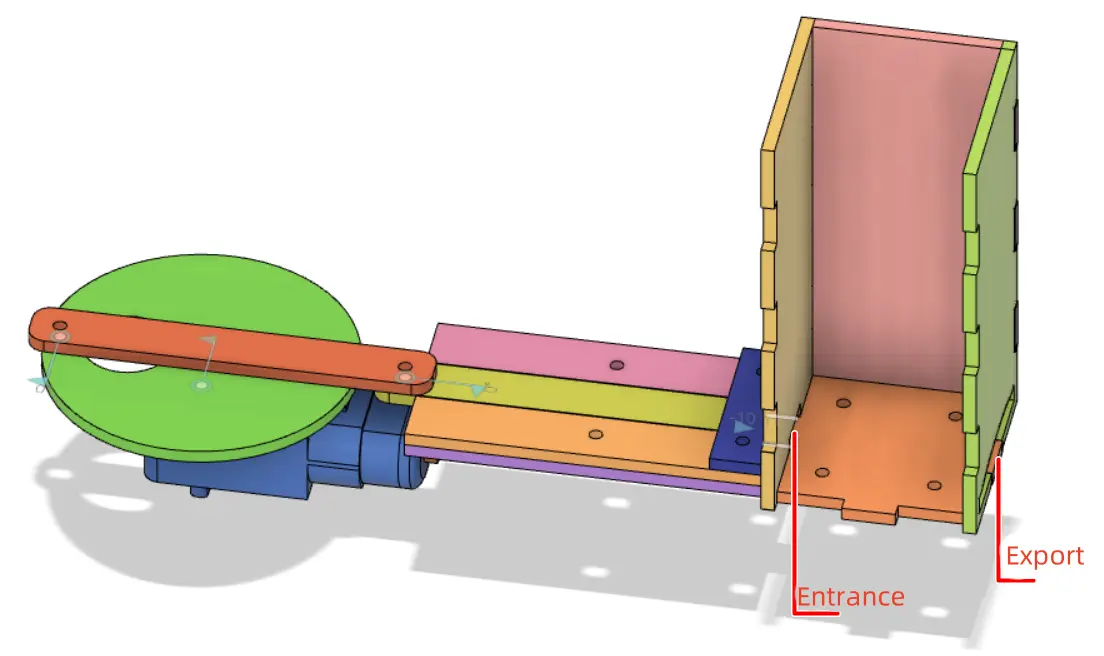
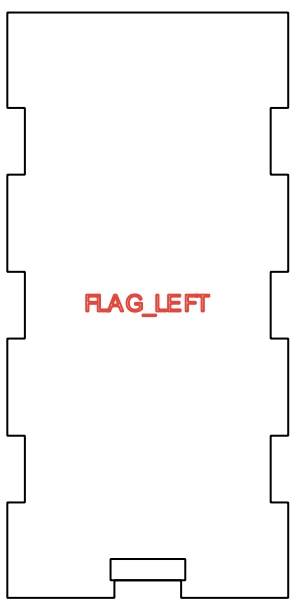
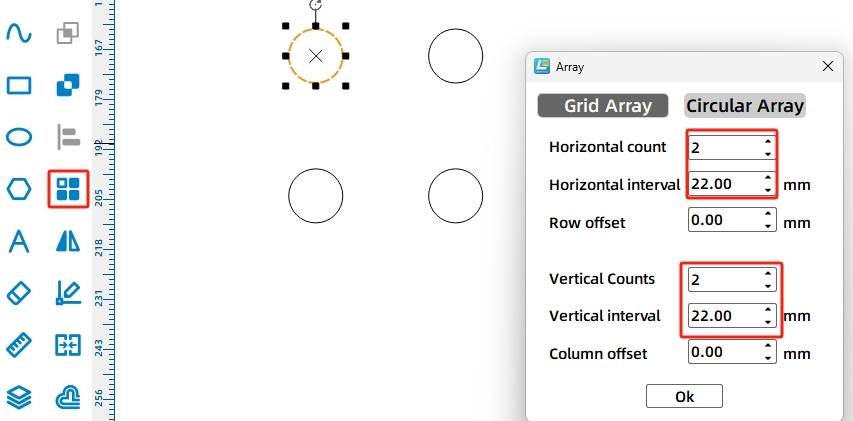
メダルホルダーは、ネジとナットでベースプレートに固定されています。 長方形の配列を使用して、水平方向のコピー2個、水平方向の間隔22mm、垂直方向の間隔2個、垂直方向の間隔22 mmの4つの3 mm穴を描きます。
メダル参照として40 mmの円を使用して、ネジがメダルに干渉するかどうかを確認します。 ソースワークフローでは、ネジの位置がメダルパスをブロックしません。
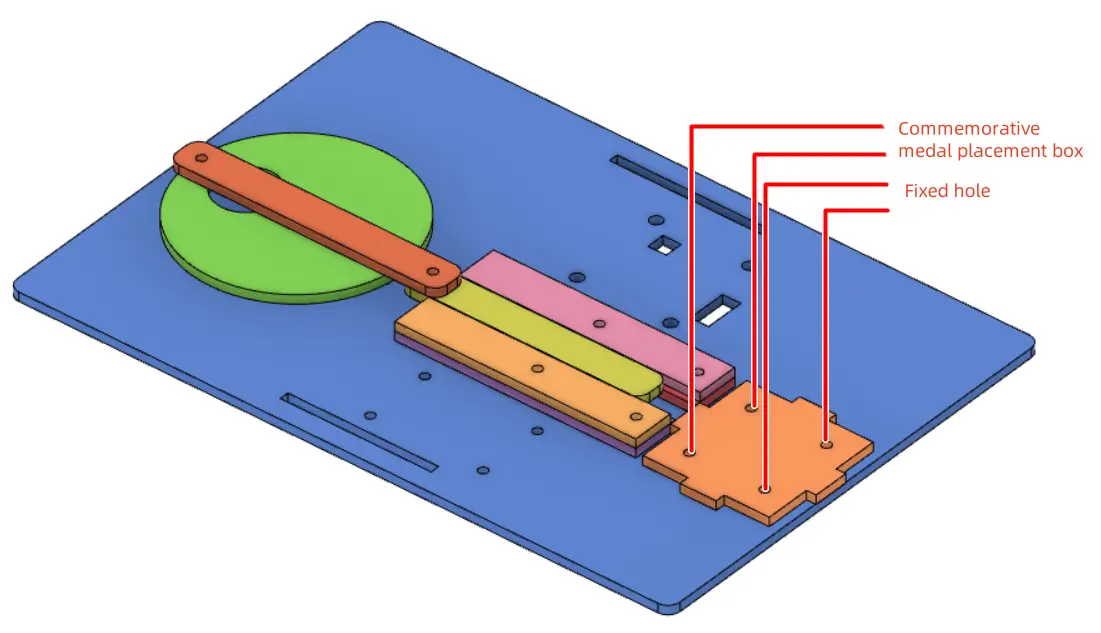
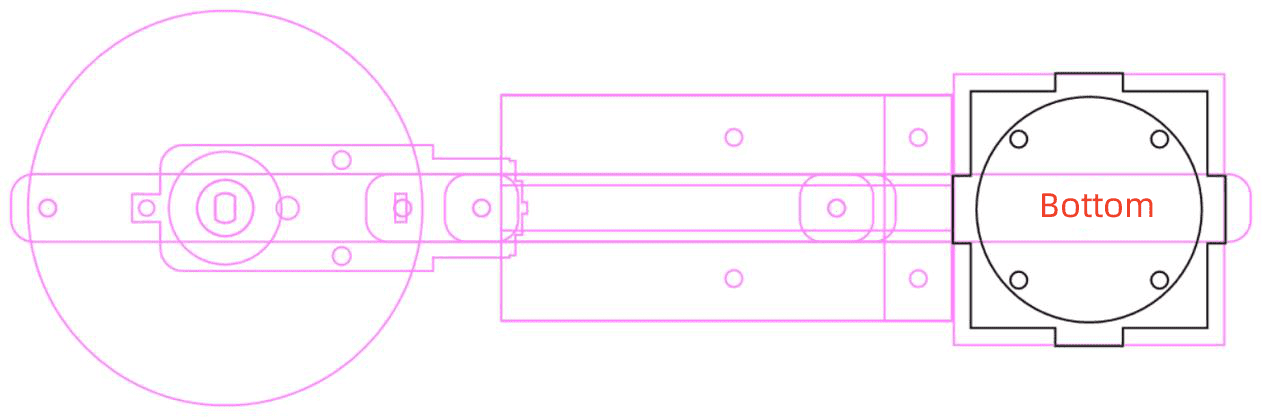
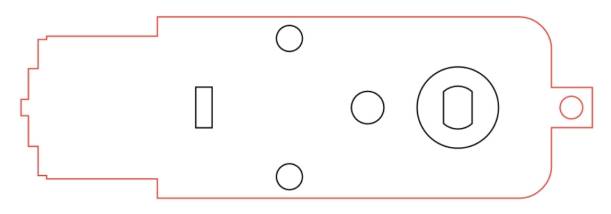
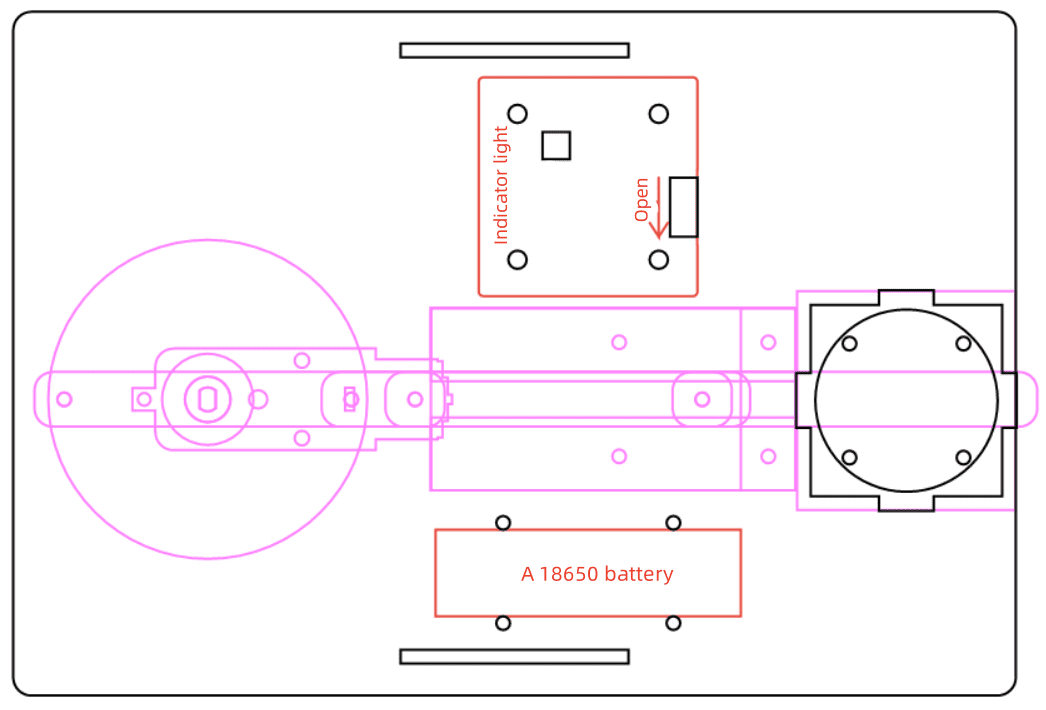
ベースプレートは、クランクスライダー機構、メダルホルダー、OSROBOTレシーバー、バッテリー、およびTTモーターを固定します。 ソースのワークフローでは、ベースプレートの幅は220mm、高さは150mm、角の半径は4mmです。
OSROBOT2コントロールボードグラフィックと18650バッテリーストラップ固定グラフィックをOpen Source Roboticsセクションから追加します。 コンポーネントを適切な位置に配置し、移動メカニズムに十分なスペースがあるようにベースサイズとレイアウトを調整します。
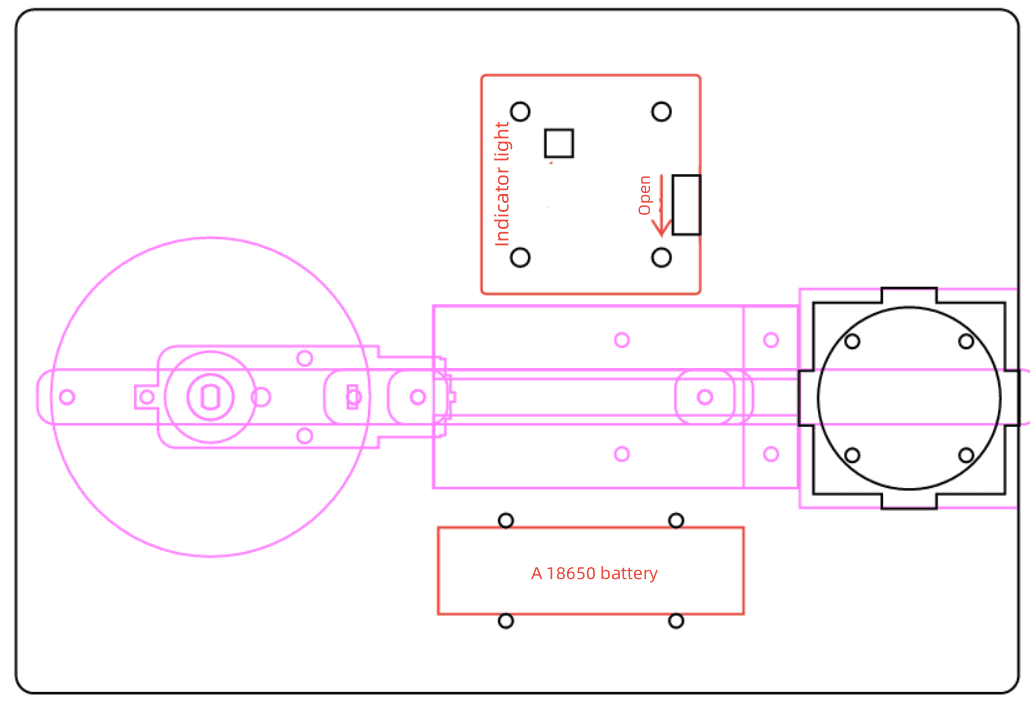
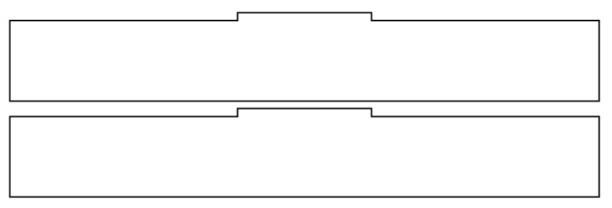
TTモーター、レシーバーボード、およびバッテリーはベースプレートの下に固定されているため、ソースワークフローはダブルブラケットサポート構造を使用しています。 130mmの垂直間隔でベースプレートに2つの50mm x 3mmのモルティスを描画します。
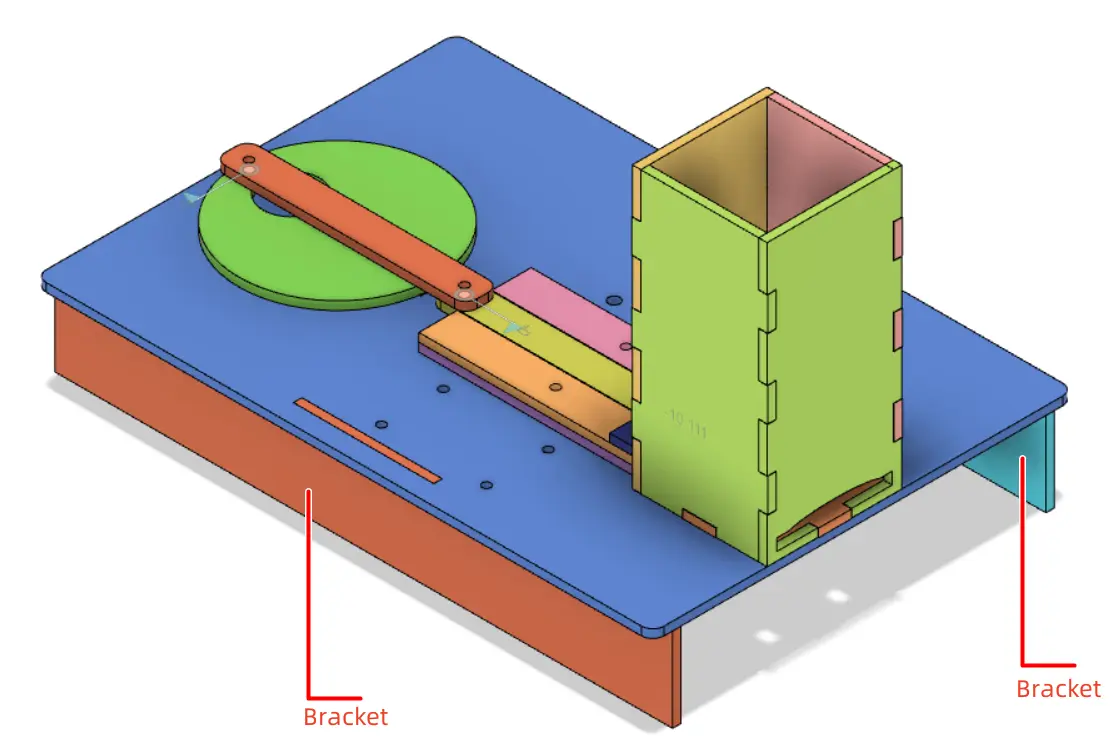
各ブラケットに、220mm x 30mmの長方形を描き、50.5mm x 3mmのテロンを追加します。 余分な0.5mmは、ソースワークフローでレーザー補償を説明するのに役立ちます。 テノールをブラケットに合わせ、Unionを使用して形状をマージし、ブラケットを複製します。
メダル、クランクスライダー機構、溝、メダルホルダー、ベースプレート、ブラケットが完成したら、レーザー切断用の部品を配置します。 必要に応じて、グループ化されたデザインスケッチのグループを解除し、最終的な生産部品をコピーし、正しいレイヤーを割り当て、最終的なレイアウトを準備します。
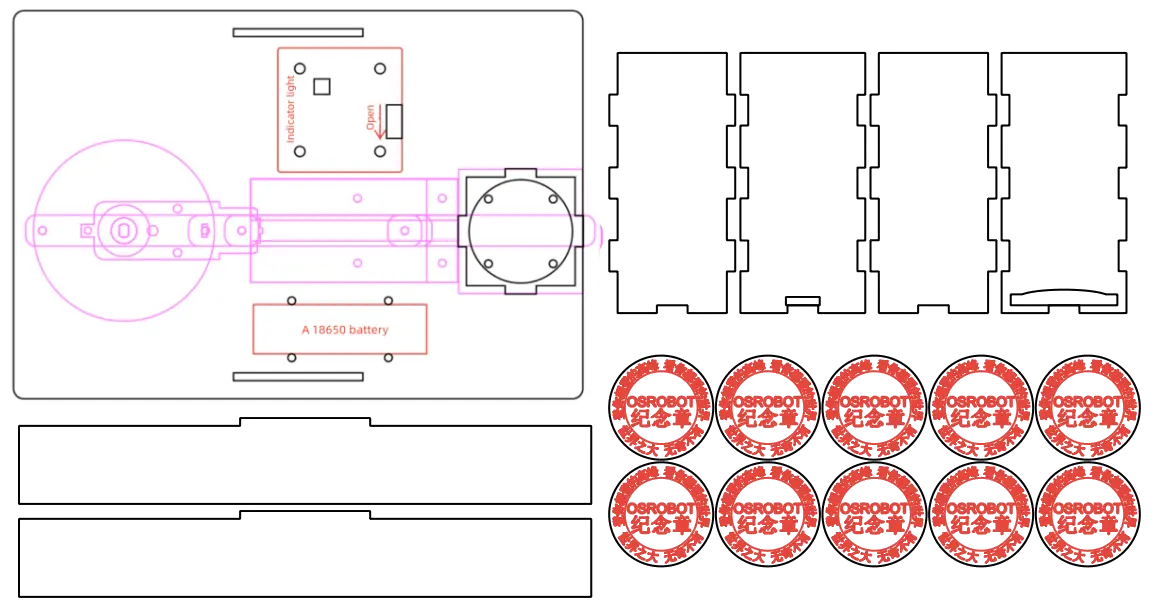
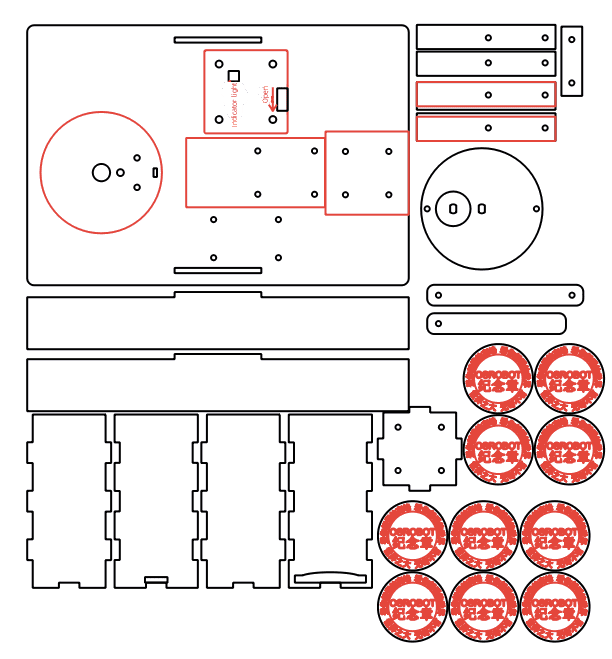
メダルディスペンサープロジェクトは、2つの主要なレーザープロセスを使用します。 赤層のオブジェクトは輪郭や表面のマーキングに使用され、黒層のオブジェクトはバスウッド合板にカットされます。
概要:処理エリアの赤いブロックをダブルクリックします。 素材としてBasswood Plywoodを選択し、Outliningを選択し、切断深さを0.10mmに設定します。
切断:処理エリアの黒いブロックをダブルクリックします。 材料としてBasswood合板を選択し、切断を選択し、切断深さを3.00mmに設定します。
レーザー切断機とレーザースイッチをオンにします。 [製造開始] ボタンの準備ができたら、図面をレーザー切断機にアップロードし、機械パネルから切断を開始します。
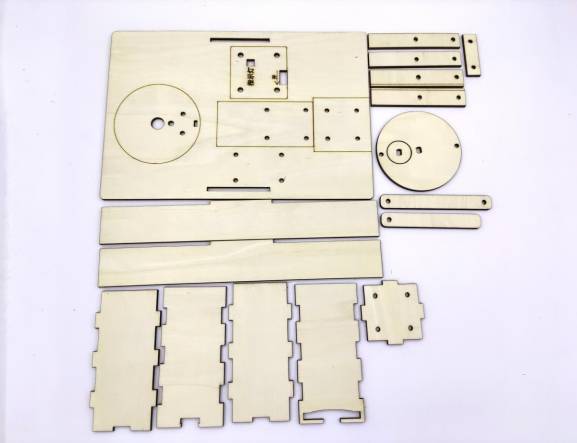
レーザー加工後、組み立て前にすべての切断部品を特定します。 小さなリベット、ネジ、ナット、スペーサー、ブラケットを整理して、生徒が正しい順序でメカニズムを組み立てることができるようにします。
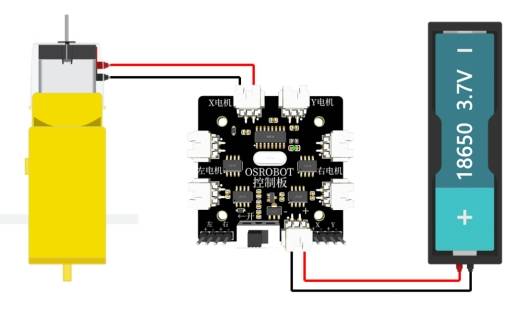
ディスペンサーを起動するには、配線図に従って回路を接続します。 TTモーター、バッテリー、レシーバー、およびリモートコントロールコンポーネントが連携して、クランクスライダーメカニズムを駆動します。
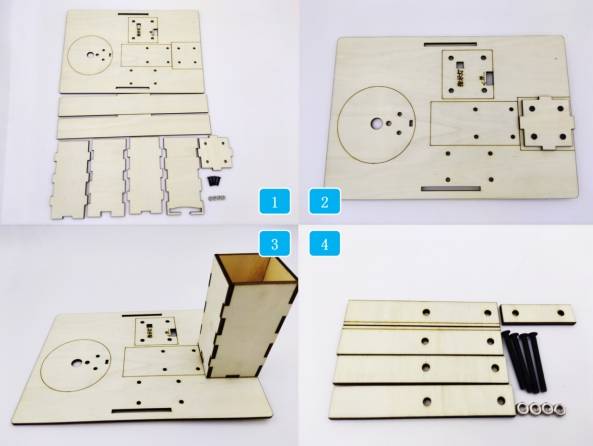
まず、ベースプレートとメダルホルダーボックスの部品を見つけます。 メダルホルダーボックスの底をネジとナットでベースプレートに固定し、ホルダーの前面、背面、左右を組み立てます。
次に、溝関連の部品を見つけてベースプレートに固定します。 これらの部品はスライダーを導き、モーションパスをまっすぐに保つのを助けます。
TTモーターとクランクスライダーのメカニズムコンポーネントを見つけます。 TTモーターをネジとナットでベースプレートに固定し、スペーサーをTTモーターシャフトに取り付けます。
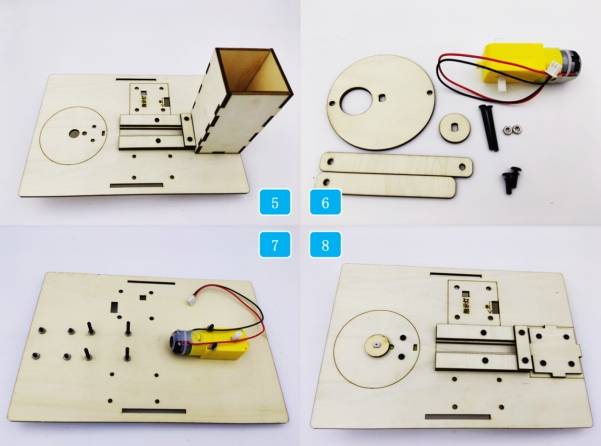
R3080ナイロンリベットを使用して、コネクティングロッドとスライダーをディスクに組み立てます。 クランクスライダー機構をTTモーターと溝に取り付けて、スライダーがガイド付きパスに沿って移動できるようにします。
バッテリーをケーブルタイでベースプレートに固定します。 次に、銅のスタンドオフ、ネジ、ナットを使用してOSROBOT2コントロールボードを取り付けます。 最後に、構造を持ち上げて安定させるためにベースブラケットを取り付けます。
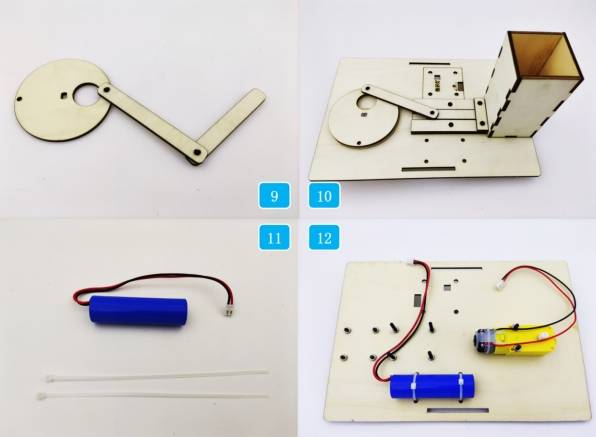
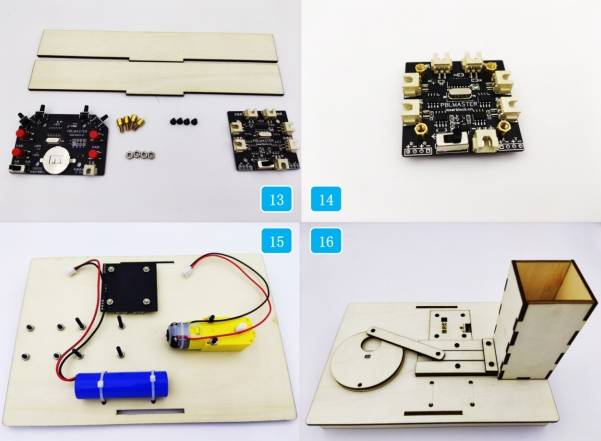
組み立て後、コントロールパネルをオンにし、リモコンをバッテリーモードに切り替え、リモコンシステムをペアリングし、ディスペンサーが出口スロットからメダルを押し出すことができるかどうかをテストします。
ベースプレートや溝の部分を削ることなく、ディスクがスムーズに回転するかどうかを確認します。
コネクティングロッドとスライダーがフルストロークで自由に動くかどうかをテストします。
メダルホルダーの出口が、メダルが動けなくなることなく離れるのに十分な大きさであることを確認します。
モデルを実行する前に、ネジ、ナット、リベット、ケーブルタイが安全かどうかを確認してください。
ソースレッスンでは、最後のメダルがジャムする可能性が高いと指摘されているため、最後のメダルが確実に分配されるかどうかを確認してください。
設計、レーザー加工、配線、組み立ての後、学生はリモコンのお土産メダルディスペンサーを完成させます。 このプロジェクトでは、バッジのデザイン、機械的リンケージ、スライダーの動き、ボックス構造、レーザーカットメカニズム、自動小分けの実践的な経験を学生に提供します。
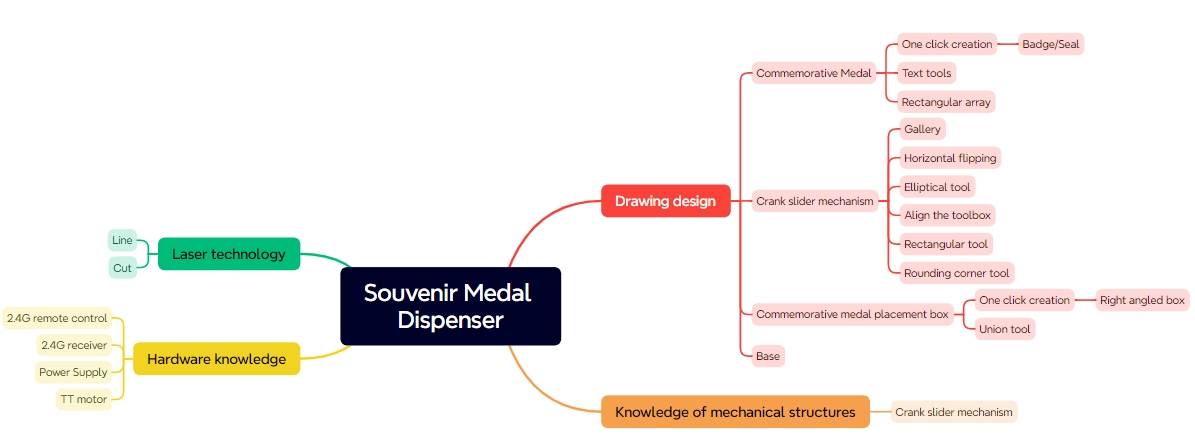
ソースレッスンでは、最後のメダルが調剤中に動かなくなることがあると述べています。 エクステンションチャレンジとして、学生はメダルホルダーの再設計、出口形状の調整、ガイドランプの追加、スライダーの端形状の変更、または信頼性を向上させるためのスプリングアシストフォロワーのテストを行うことができます。
生徒は、メダルの経路と移動メカニズムを機能させながら、テーマ別のフロントパネル、より鮮明な看板、装飾的な表面の輪郭、または透明な表示ウィンドウを追加することで、ディスペンサーの外観を改善することもできます。
このプロジェクトは、小型ロボット工学およびメカニズムプロジェクトのシート材料の切断およびアウトラインをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、お土産メダルディスペンサー、クランクスライダーモデル、自動プッシャー、リモートコントロール教室メカニズムなどのプロジェクトを、次のような教室レーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、材料の厚さ、電子部品、可動部分のクリアランス、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより大きな自動ディスペンサーまたはより高度なメカニズムプロジェクトに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


