


レーザーメーカー付きリモートコントロールダンプトラックレーザー切断STEAMプロジェクト
 2024-08-08
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

レーザーメーカー付きリモートコントロールダンプトラックレーザー切断STEAMプロジェクト
2024-08-08

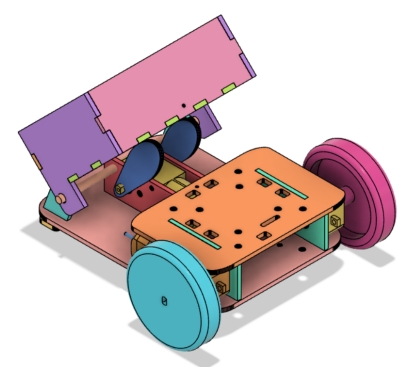
このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用して、ユニバーサルリモートコントロールシャーシを作業中のダンプトラックにアップグレードします。 このレッスンでは、シャーシの変更、コンポーネントのレイアウト、TTモーターの取り付け、カム駆動の傾斜運動、ピボットブラケット、ダンプベッド、ゴムバンドの戻り力、配線、レーザー切断、およびハンズオンアセンブリを接続します。
このプロジェクトは基本的な車体に基づいています。 学生は、エネルギーストーンを運ぶことができるダンプトラックを設計し、カム機構でダンプベッドを持ち上げ、荷降ろし後にゴムバンドの張力でベッドを戻します。
| アイテム | 詳細 |
|---|---|
| プロジェクト | 傾斜バケットメカニズム付きリモートコントロールダンプトラック |
| ソフトウェア | LaserMaker |
| 主なスキル | 既存のシャーシファイル、ガイドライン、長方形の配列、配置、回転部品、丸みを帯びたコーナー、ユニオン、TTモーターグラフィック、カムデザイン、直角ボックスの作成、レーザー切断、配線、およびアセンブリを開いて変更する |
| 推奨材料 | ベース車両、2.4Gレシーバー、バスウッド合板、二軸TTモーター、丸い木製ロッド、ネジ、ナット、ゴムバンド、ナイロンケーブルタイ |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、車両アタッチメント、カムメカニズム、リフトおよびアンロードシステム、リモートコントロール車両、メーカー教育、およびレーザー切断 |
学生は、ユニバーサル車両のシャーシを変更し、ダンプモーターとカムメカニズムを追加し、ピボットブラケットを設計し、傾斜ダンプベッドを作成し、部品をレーザーカットし、モーターとレシーバーを配線し、輸送およびアンロードできるリモートコントロールダンプトラックを組み立てます。小さなオブジェクト。
教師の場合:このレッスンを使用して、車両の設計、機械的持ち上げ、カムモーション、コンポーネントの配置、および反復テストを接続します。
学生のために:アクティビティを使用して、基本的なロボットシャーシを、オブジェクトを運び、降ろすことができるタスクベースの車両にアップグレードします。
Makerspacesの場合:学習者が基本的なリモートコントロール車両本体を完成させた後、高度なアドオンプロジェクトとして使用します。
既存のLaserMaker車両シャーシファイルを変更して、追加のダンプボディメカニズム用のスペースを確保します。
リポジションドライブモーター、レシーバーボード、バッテリーパック、キャスターホイール、および新しい車両レイアウト用の取り付け穴。
ダンプモーターの取り付けプレート、テノン、ロックピン、カム、ピボットブラケット、シャフトの穴、および一致するボディモティスを設計します。
直角ボックスワークフローを使用して傾斜ダンプベッドを作成し、サポート脚、シャフト穴、およびゴムバンド穴を追加します。
構造を組み立て、回路を接続し、ダンプ動作をテストし、荷降ろし速度と安定性を向上させる方法を特定します。
デザイン思考:基本的なシャーシを、エネルギー石を輸送および荷降ろしするための専用のダンプトラックに変えます。
計算思考:測定値、間隔、配列、整列参照、およびコピーされた穴の位置を使用して、部品の一貫性を保ちます。
エンジニアリング思考:モーターの位置、カムサイズ、ピボットクリアランス、シャフトアライメント、バケットリターンフォース、シャーシの安定性、およびアンロード制御について検討します。
学生は、教師またはラボの監督者の指導の下で動力付き車両メカニズムをテストする必要があります。 操作中は、指、緩んだワイヤー、小さな部品を回転カム、ホイール、ダンプベッド、移動するシャフトから遠ざけてください。
ダンプトラックは、材料の運搬と荷降ろしに使用されます。 実際の用途では、多くのダンプトラックが油圧システムを使用してダンプボディを上下させます。 この教室モデルでは、学生はOSROBOTリモートコントロールパッケージ、TTモーター、カム、ピボットシャフト、およびゴムバンドリターンシステムを使用して、基本的な積み降ろし機能をシミュレートします。
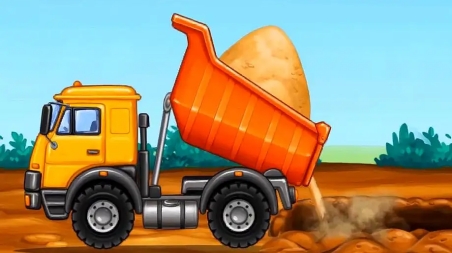
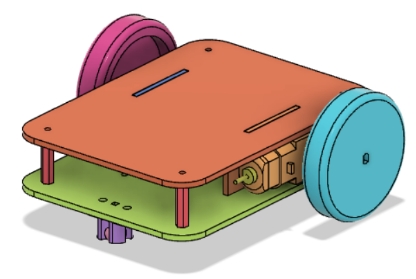
モデルは以前に設計されたユニバーサルシャーシから始まります。 生徒はダンプボディを追加し、車両の内部レイアウトを再配置して、シャーシが新しい傾斜メカニズムをサポートできるようにします。
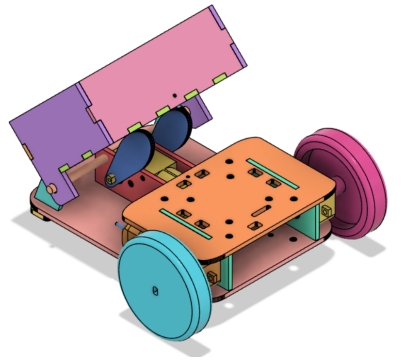
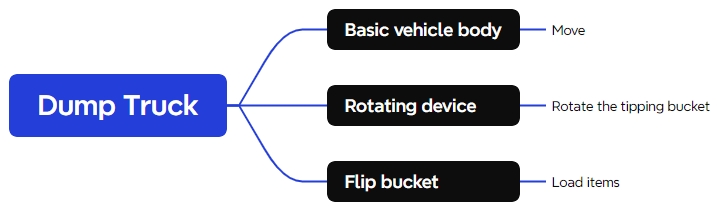
ダンプトラックをモデル化する前に、学生は、プロジェクトで使用されるベース車両、電子機器、シート材料、モーター、シャフト材料、ハードウェア、および弾性リターンコンポーネントを特定する必要があります。
| いいえ。 | アイテム名 | 数量 |
|---|---|---|
| 1 | ベース車両 | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | バスウッド合板、40 cm × 60 cm × 3mm | 2 |
| 4 | デュアル軸TTエンジン、1:48ギア比。 | 1 |
| 5 | 丸い木制ロッド | 1 |
| 6 | ネジとナット | いくつか |
| 7 | ゴムバンドとナイロンケーブルタイ | いくつか |
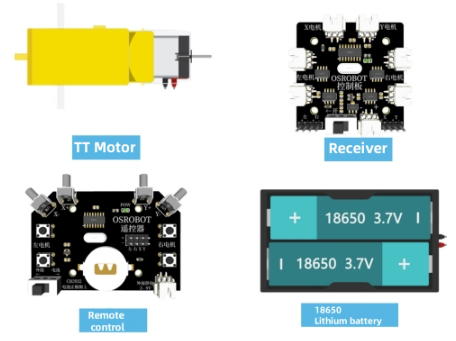
エクステリアとメカニズムの構造は、車体、ピボットベース、ダンプベッドの3つの主要なグループに編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | 車両ボディ | 1 | 住宅モーター、バッテリー、レシーバー |
| 2 | ピボットベース | 2 | ダンプベッドの回転をサポート |
| 3 | ダンプベッド | 1 | 小さなオブジェクトを運ぶとアンロード |
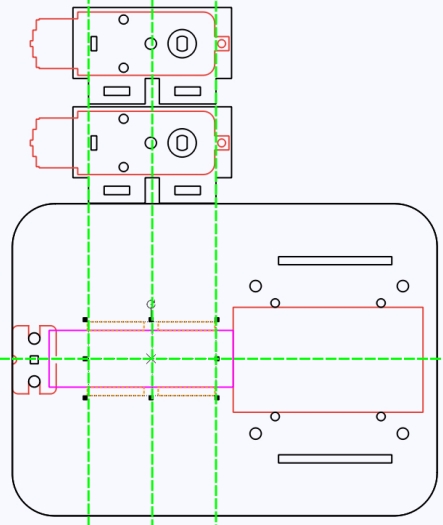
既存のオープンCarBody.lcpLaserMakerのファイル。 ベース車両の図面を90度回転させ、水平に配置して、新しい設計作業を容易にします。
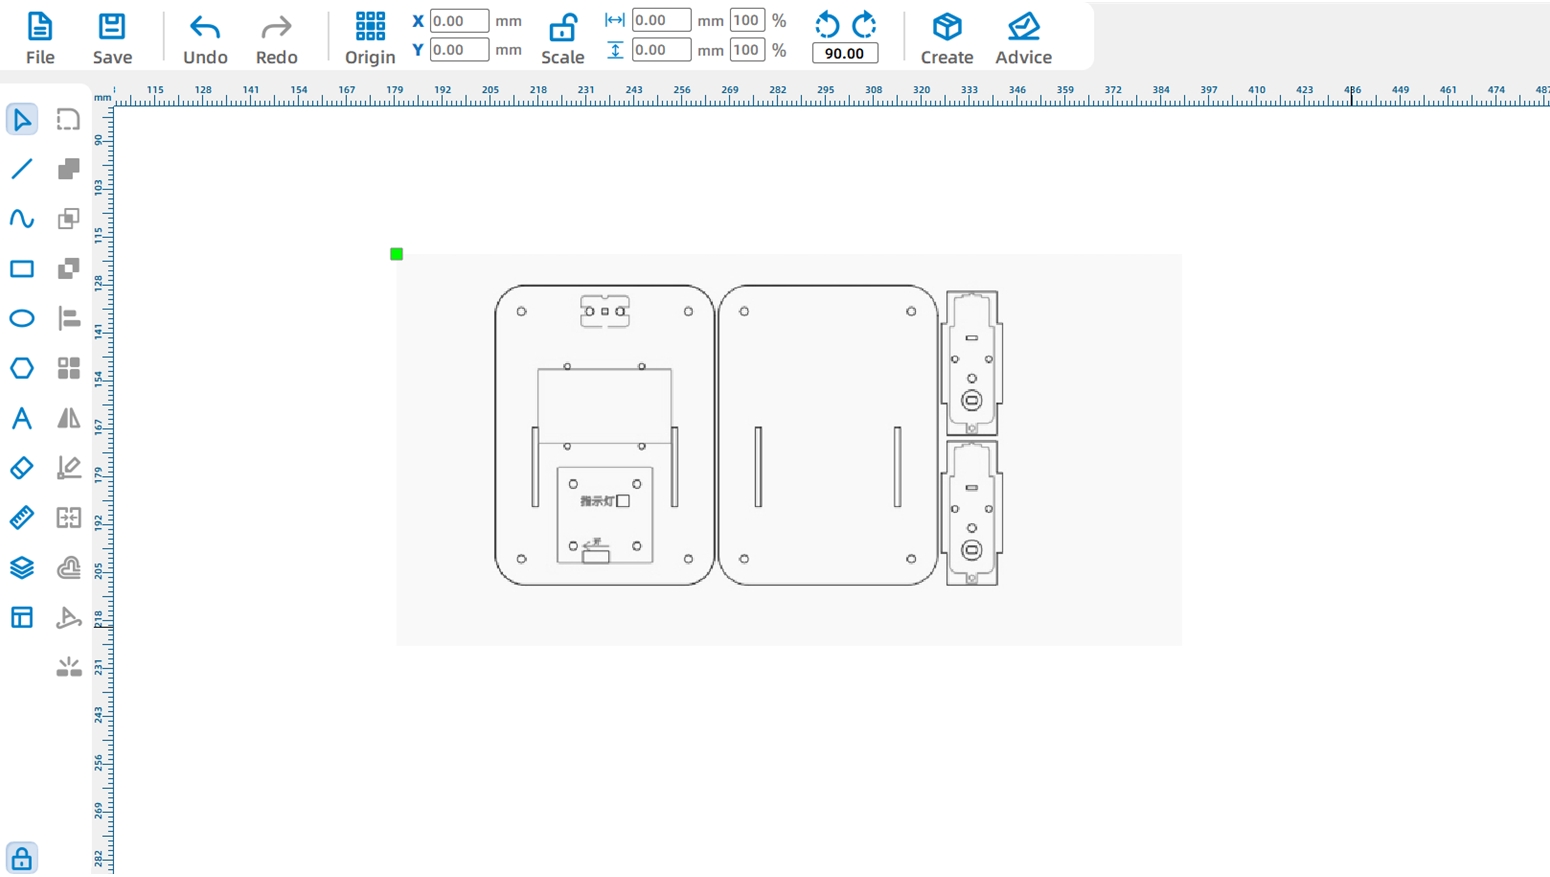
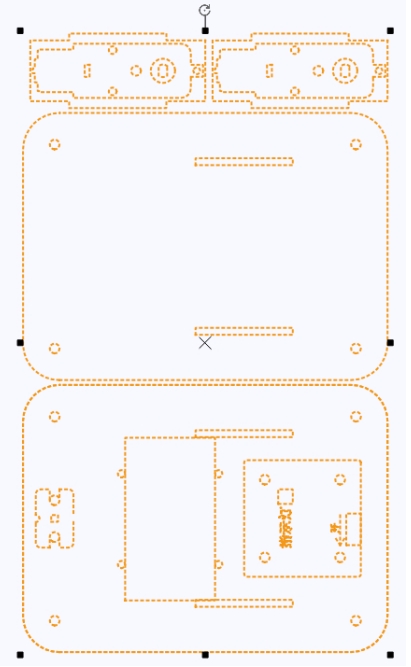
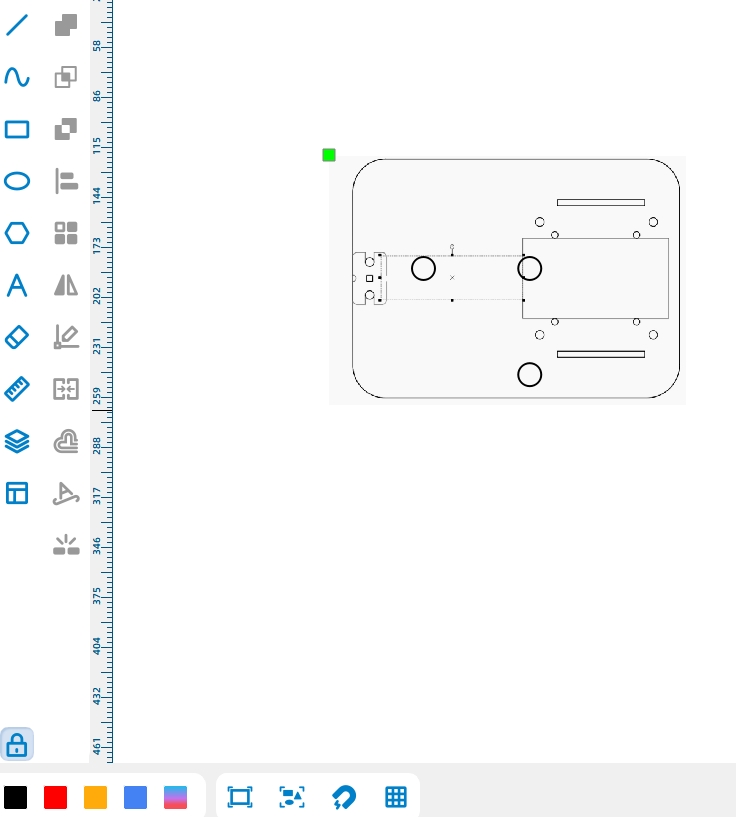
追加された傾斜モーターは下部パネルに配置する必要があるため、元のドライブモーターの取り付け位置を移動して十分なスペースを作成します。 LaserMakerガイドラインを使用して、モーター取り付けプレートのモティスを調整します。
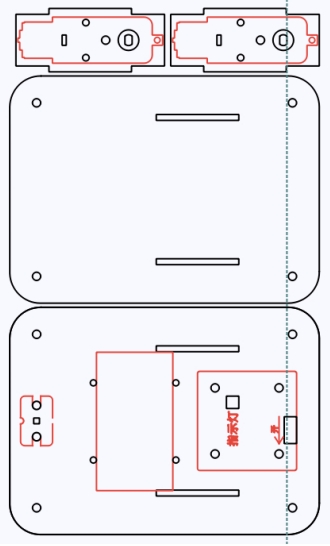
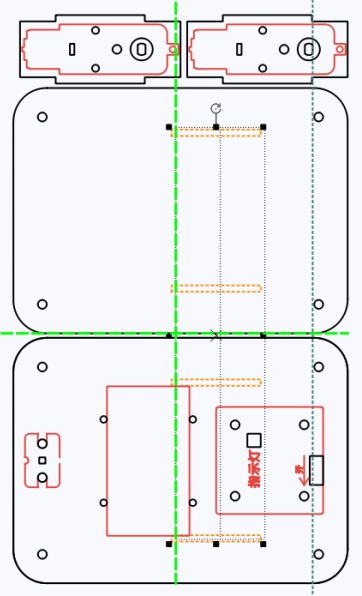
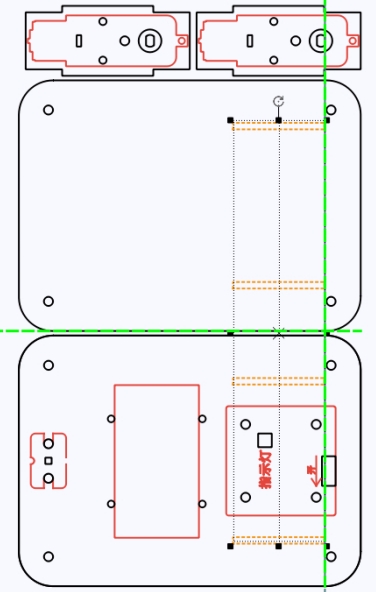
次に、より簡単な操作のためにレシーバーボードをトップパネルに移動します。 元のコントロールボードのグラフィックを削除してから、2.0コントロールボード外部オープンソースのロボットハードウェアライブラリからのグラフィック。 モーター取り付けプレートの穴に合わせて回転させ、パワーポートが車体の後部に面するようにします。
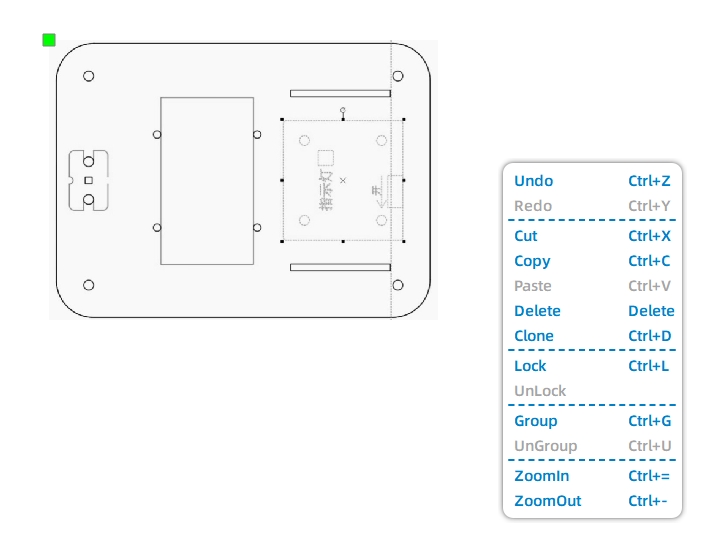
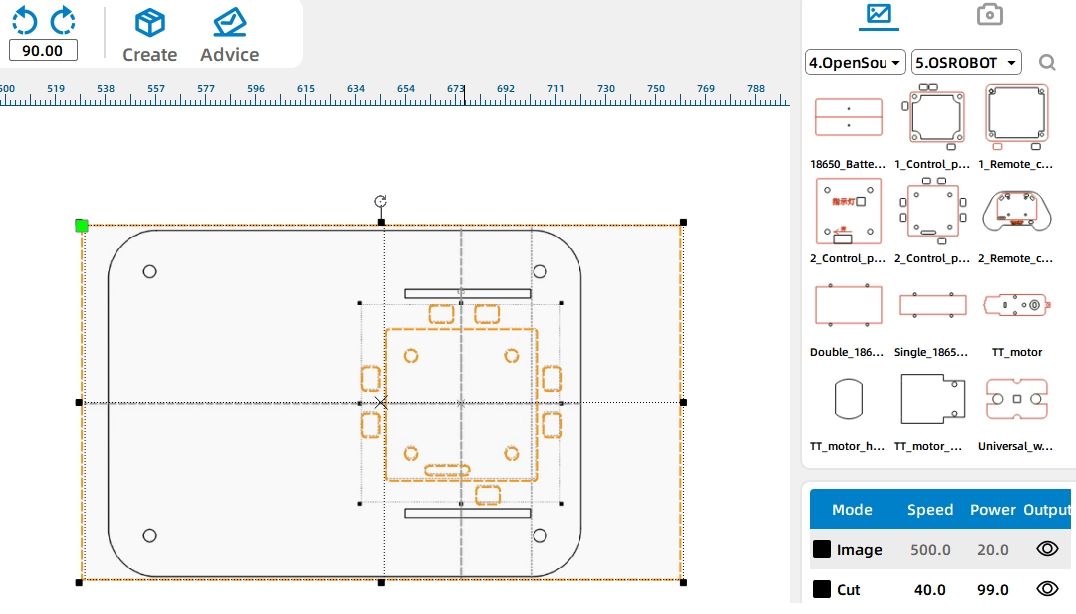
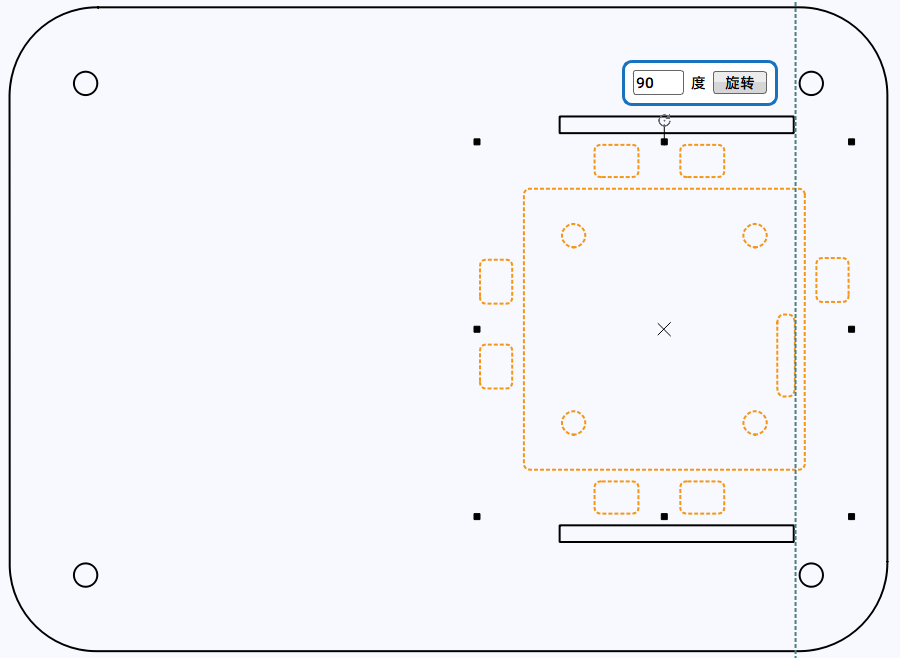
バッテリーコンポーネントを下部パネルに移動します。 それを水平位置に回転させ、モーター取り付けプレートの穴に合わせます。
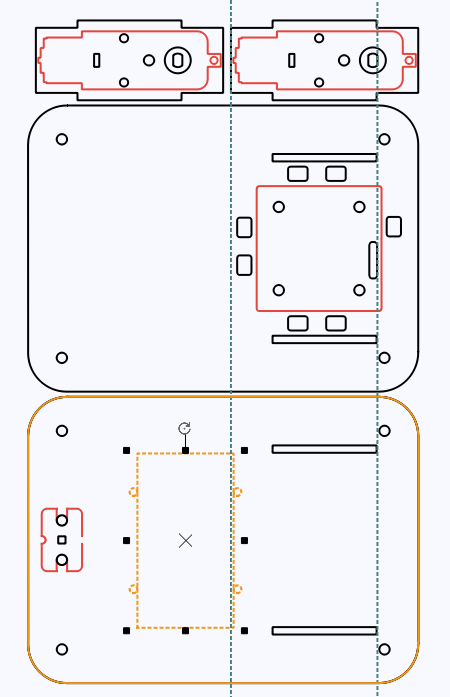
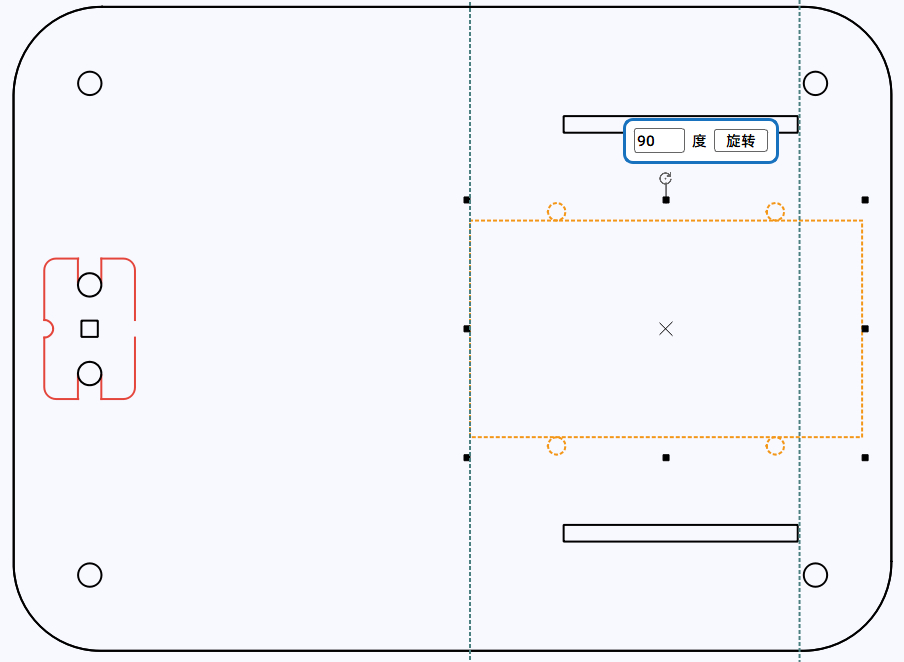
傾斜モーターのためのスペースを残すためにトップパネルを短くします。 上部パネルのサイズを変更した後、元のナイロン製のスタンドオフ穴を削除し、コントロールボードを参照として使用してそれらを再描画します。
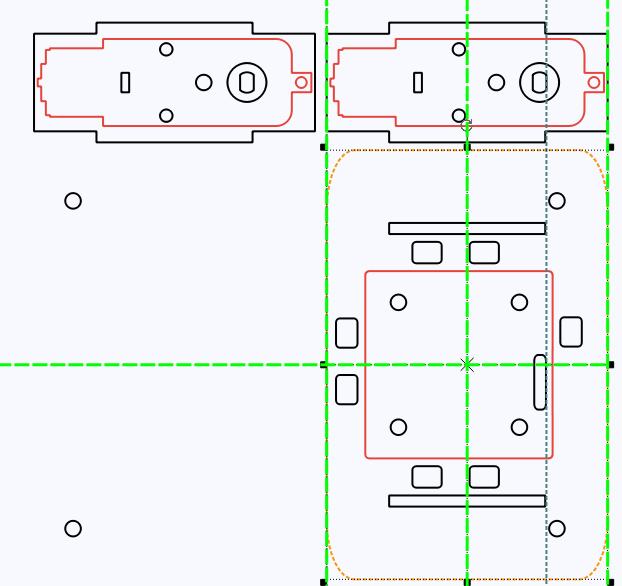
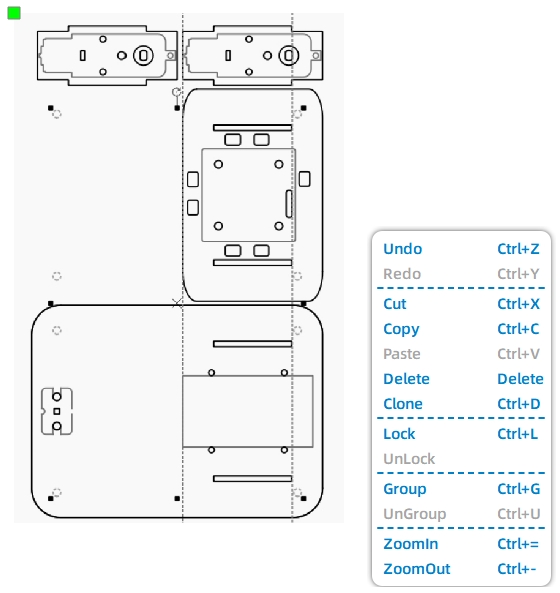
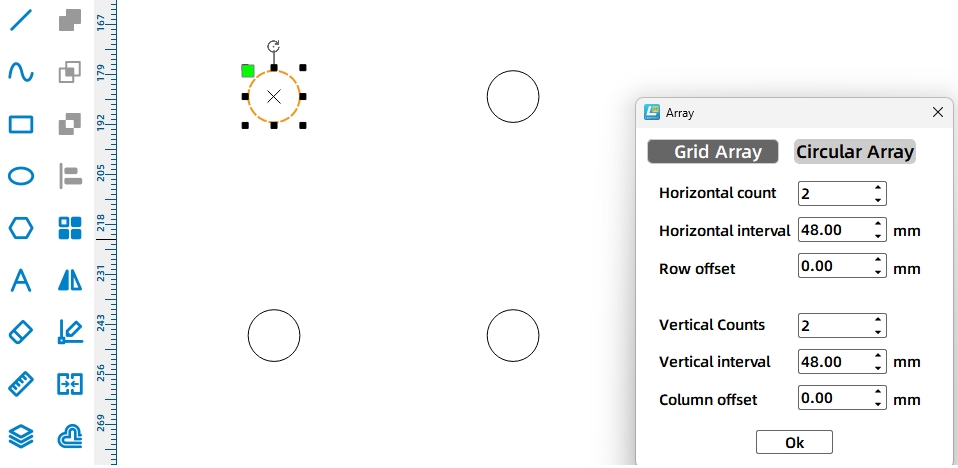
4つのスタンドオフ穴をグループ化し、上部プレートのコントロールボードと位置合わせしてから、共有ほぞ穴の位置を参照として使用して、下部プレートに設定された一致する穴をコピーします。
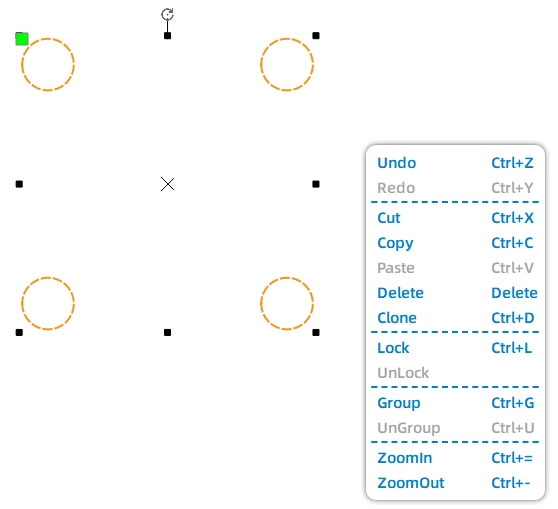
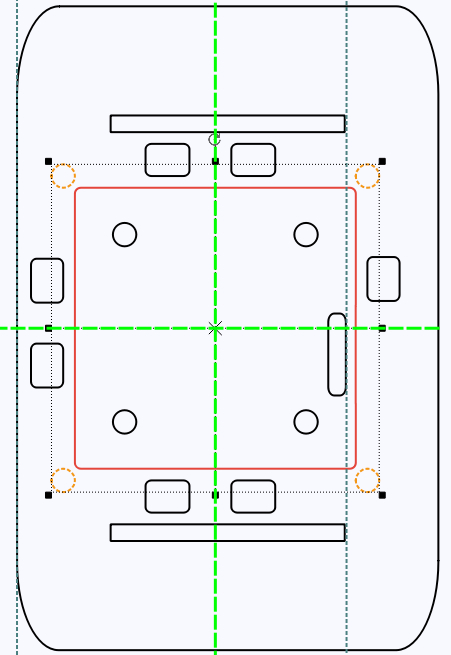
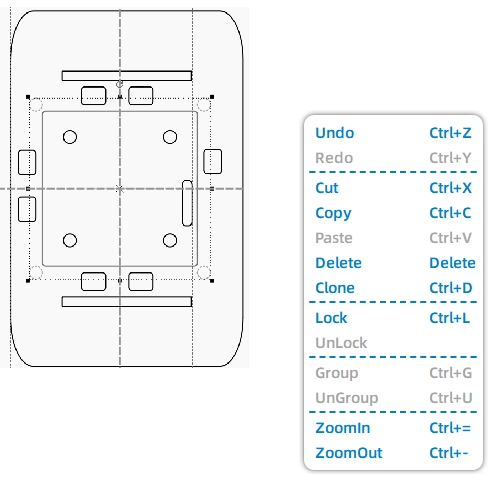
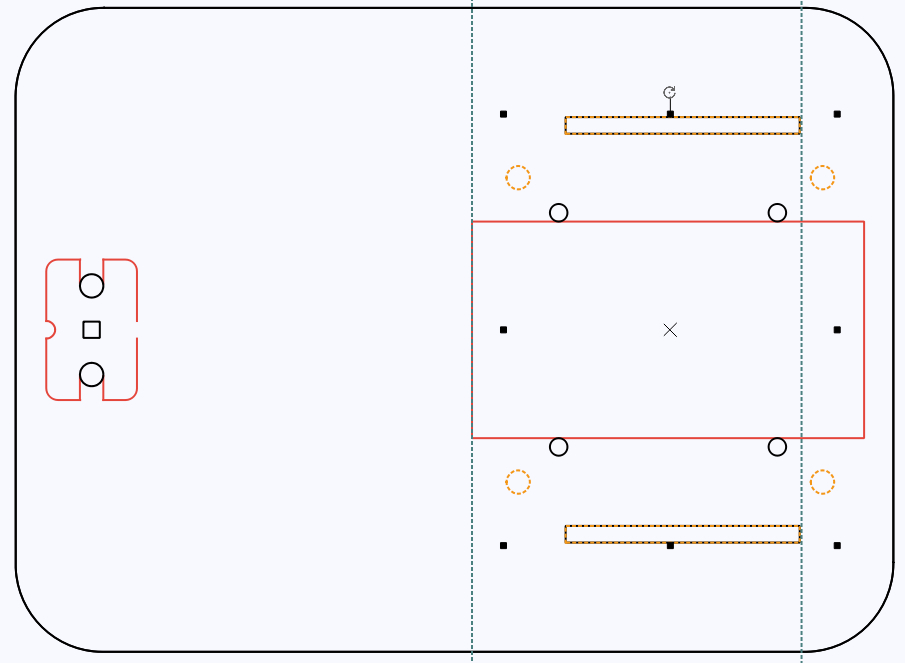
最後に、キャスターホイールのグラフィックを下部パネルの前端に移動して、キャスターホイールのネジがダンプモーターの取り付けに干渉しないようにします。
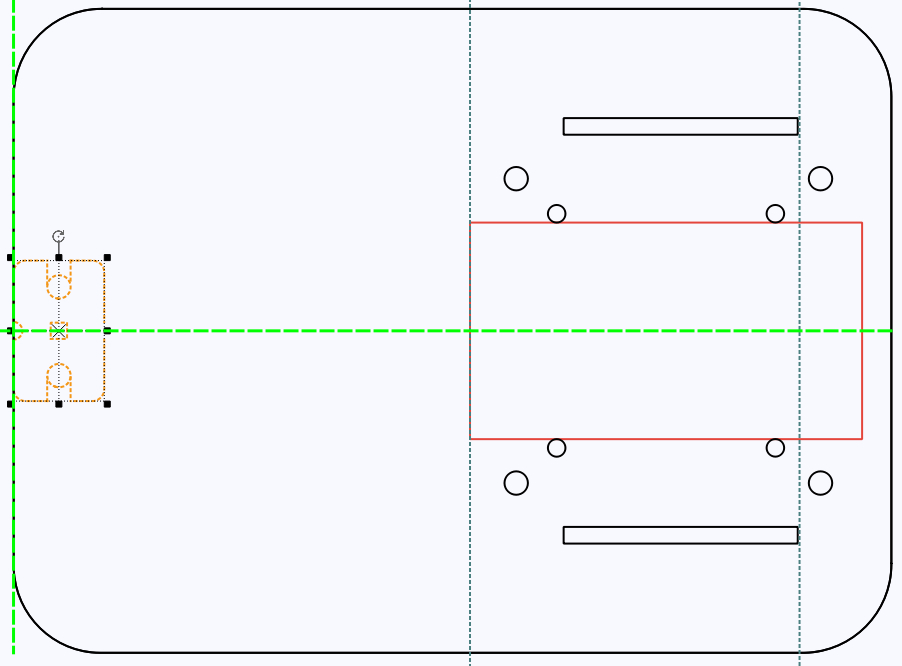
チルト機構は、モーターとカムを使用してダンプベッドを持ち上げます。 まず、65mm x 20mmのモーター断面参照を描画し、バッテリーコンポーネントの横に配置します。 生徒が最終的なカットラインと明確に区別できるように、参照色に変更します。
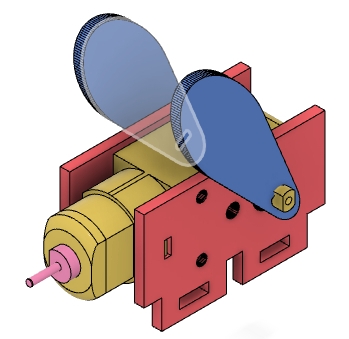
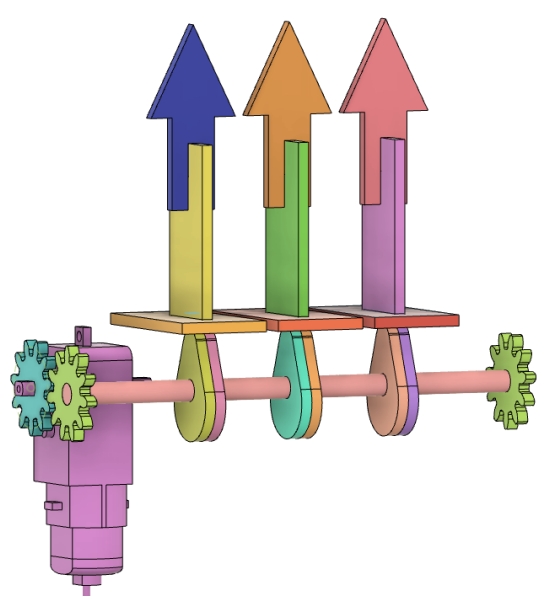
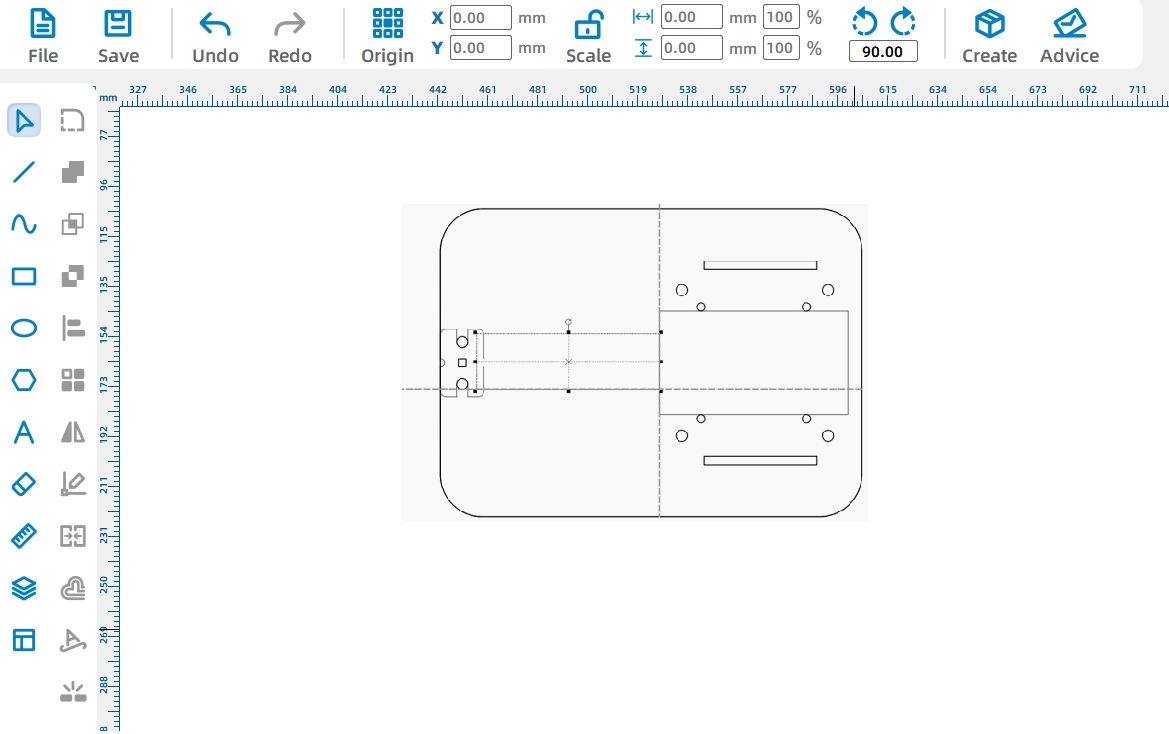
ダンプモーター取り付けプレートを56mm × 25 mmの長方形として描きます。 車両の視覚的な一貫性を保つために、取り付けプレートの高さはドライブモーター取り付けプレートの高さと一致します。
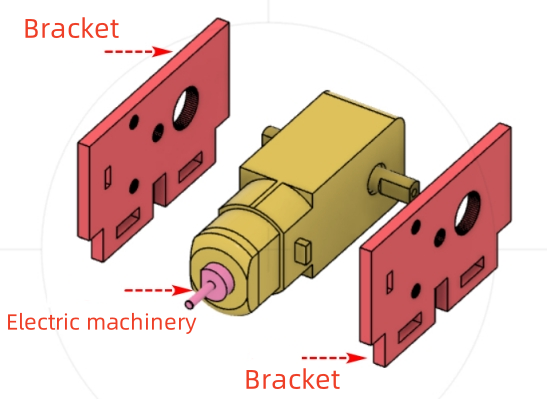
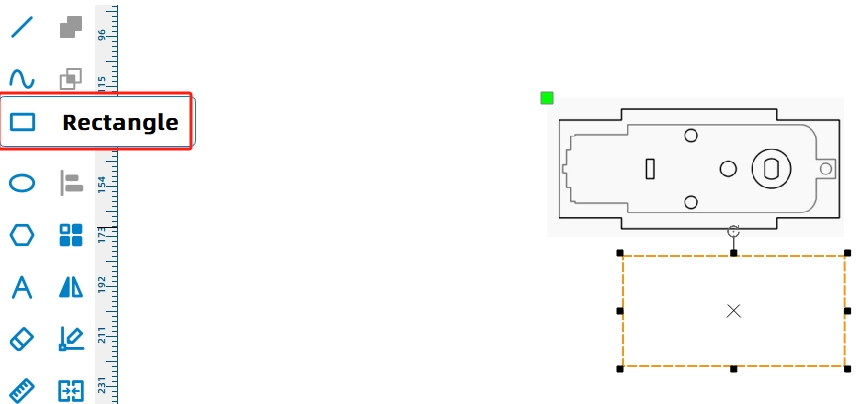
ダンプモーター取り付けプレートは、下部パネルの穴から取り付けられ、テナーピンでロックされます。 20mm × 9 mmのテノンと9mm × 3 mmのほぞ穴を描き、それらを整列させてから、長方形の配列で2つのテノンの特徴を作成します。 Unionを使用して、取り付けプレートとtenonsをマージします。
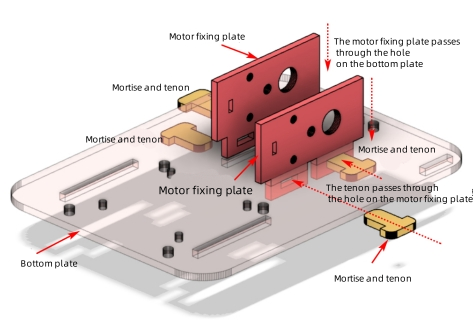
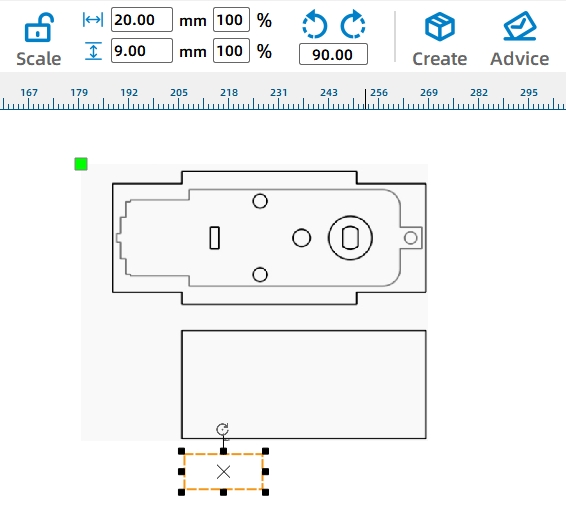
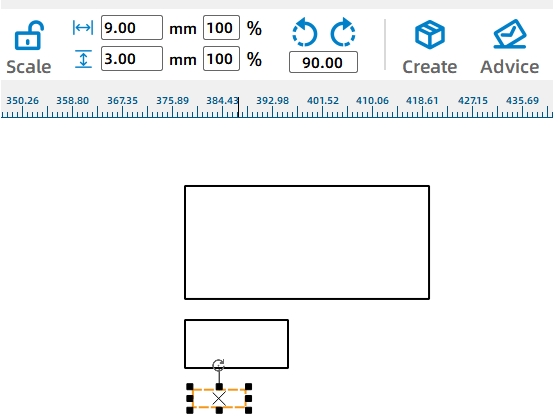
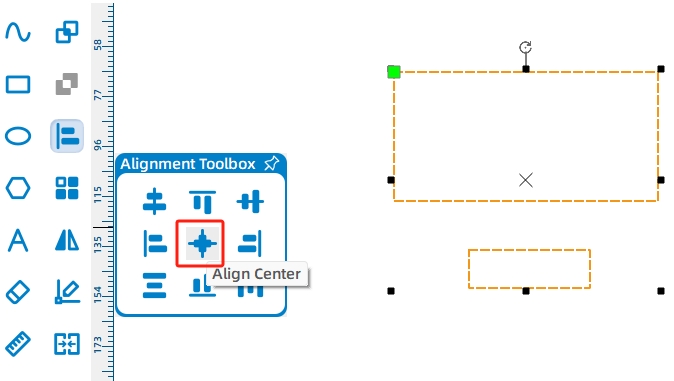
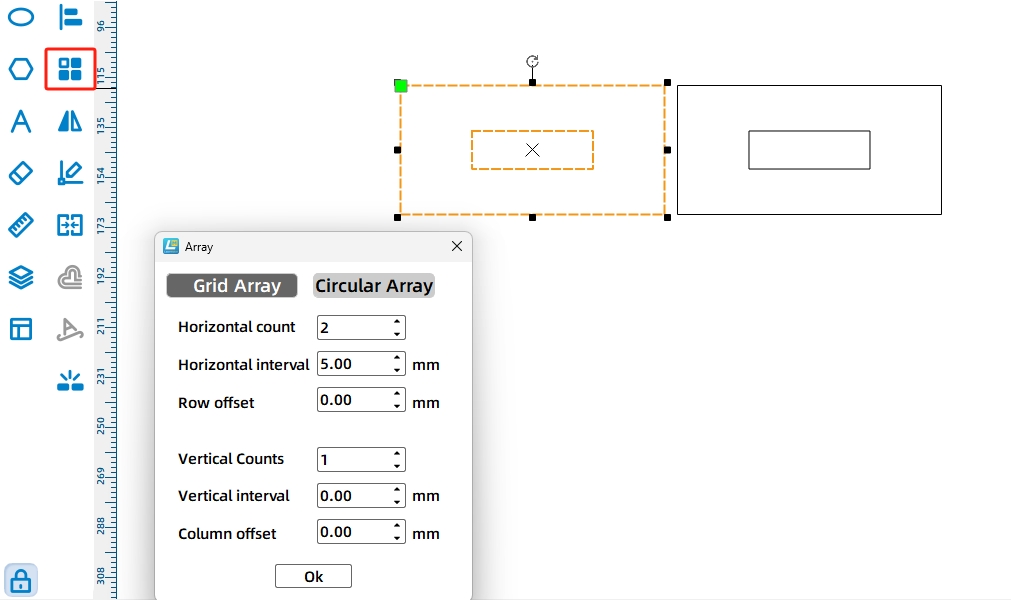
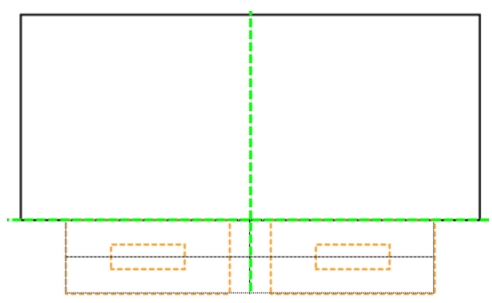
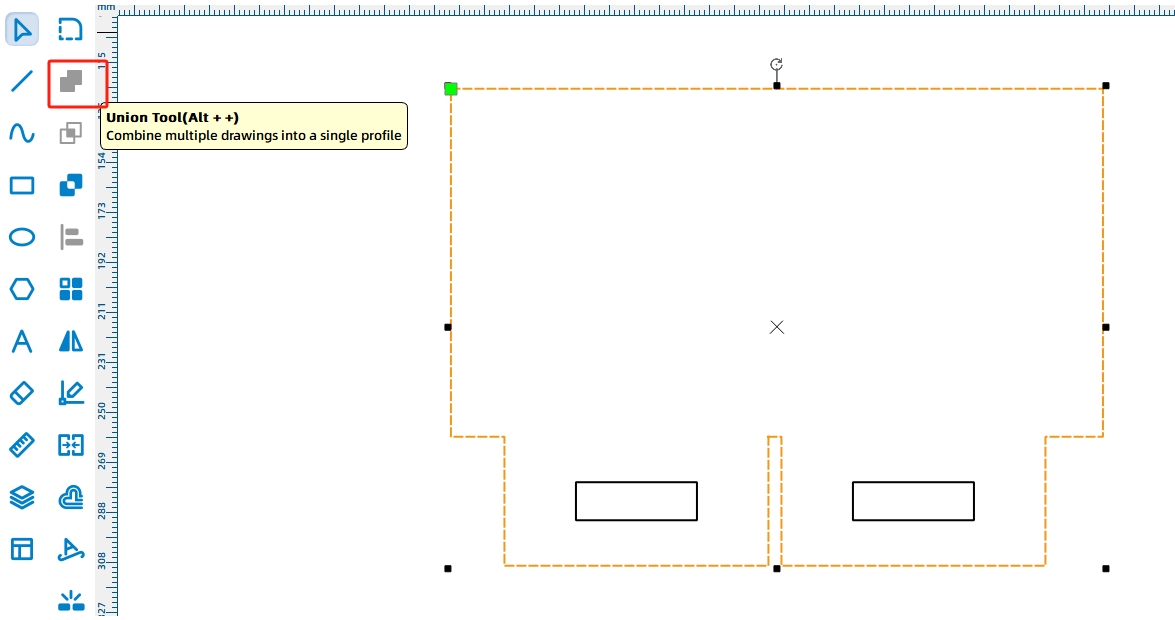
Open-Source Robot HardwareライブラリからTT Motorグラフィックを追加して、モーターシャフトと取り付け穴を定義します。 ダンプモーターには信頼できるサポートが必要なため、固定プレートを複製して、モーターを両側から保持できるようにします。
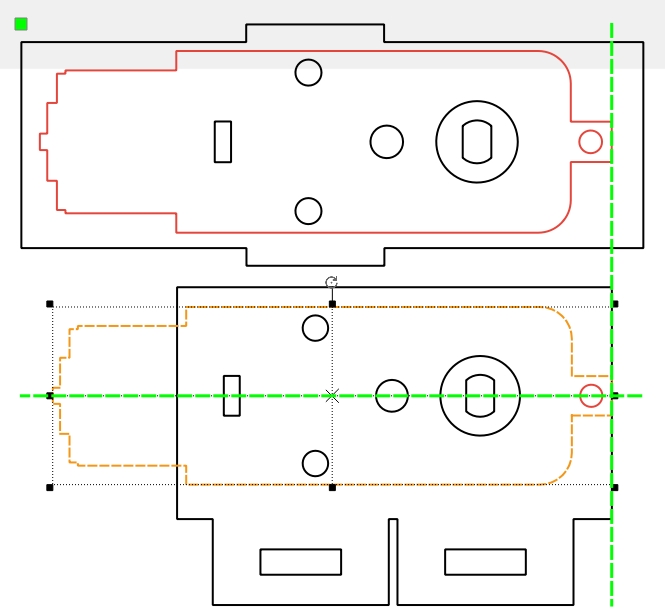
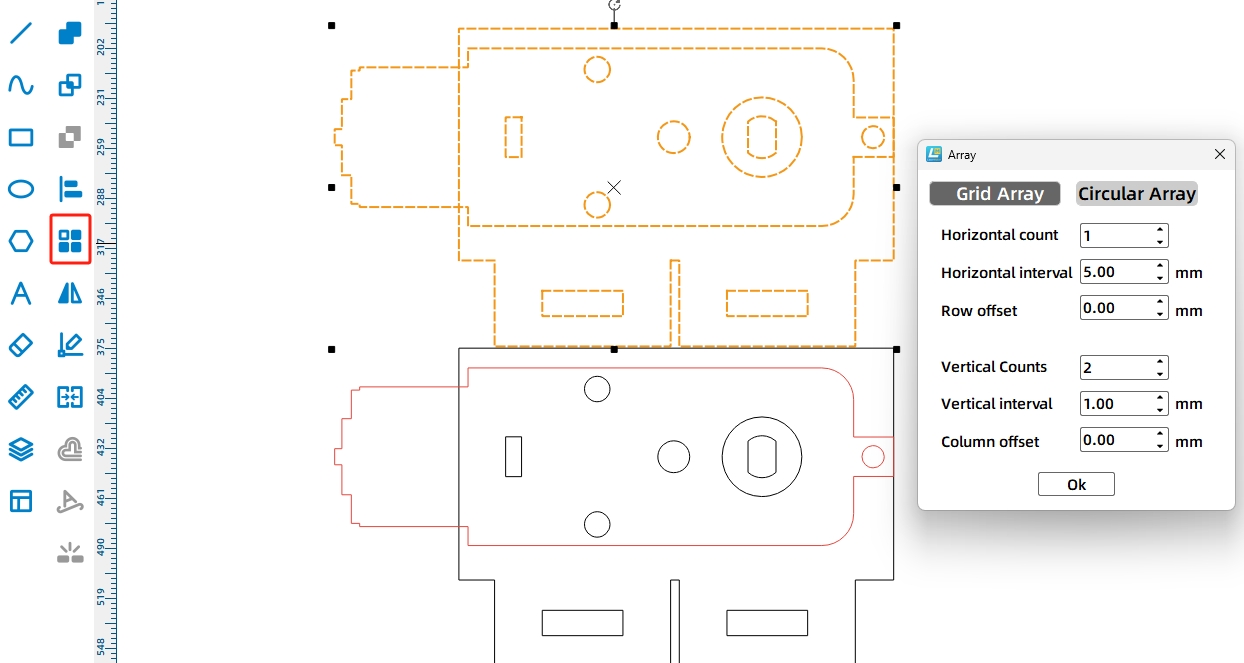
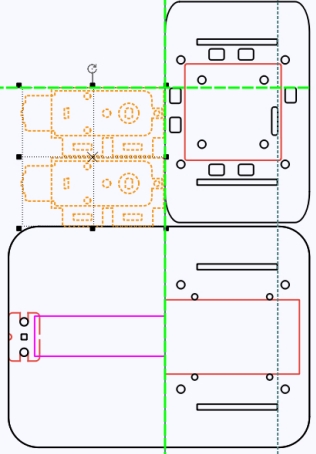
モーター取り付けプレートはT字型のtenonピンでロックされています。 フィット感を向上させるために、ソースワークフローはレーザー補償のためにtenon幅を0.2mm増加させます。
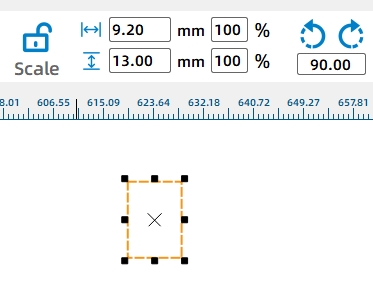
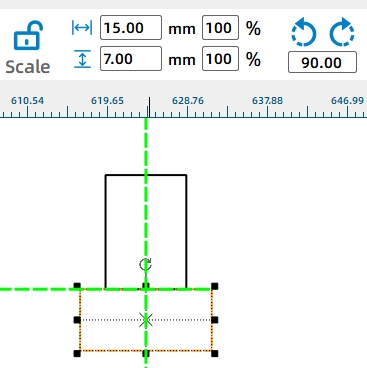
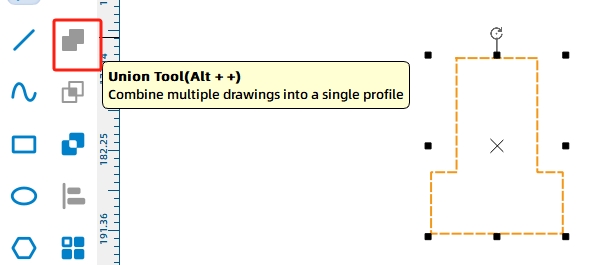
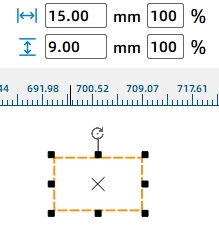
テノールには9.2mm x 13mmの長方形を、キャップには15mm x 6 mmの長方形を描きます。 2つの形状を揃え、それらをユニオンと結合し、角を半径3 mmで丸めます。 長方形配列を使用して、必要なピンを複製します。
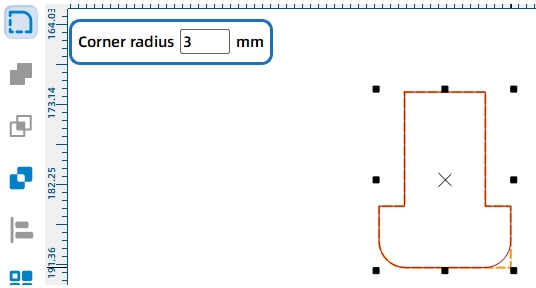
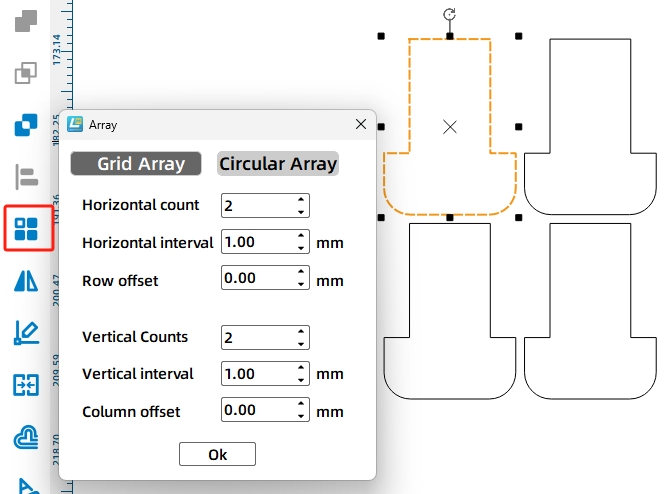
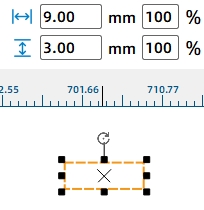
次に、車体に対応する取り付け穴を引きます。 マウントプレートのtenonsを参照として使用します。 20mm × 3 mmの長方形を描画し、同じテロン間隔の長方形の配列を使用して、必要なボディモティスを作成します。
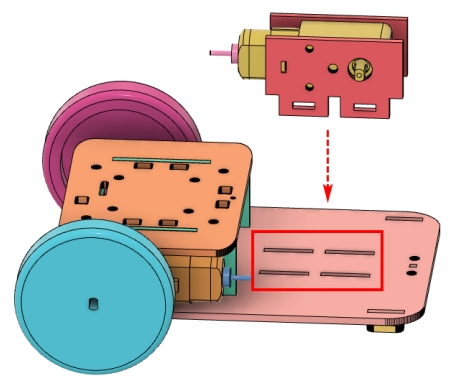
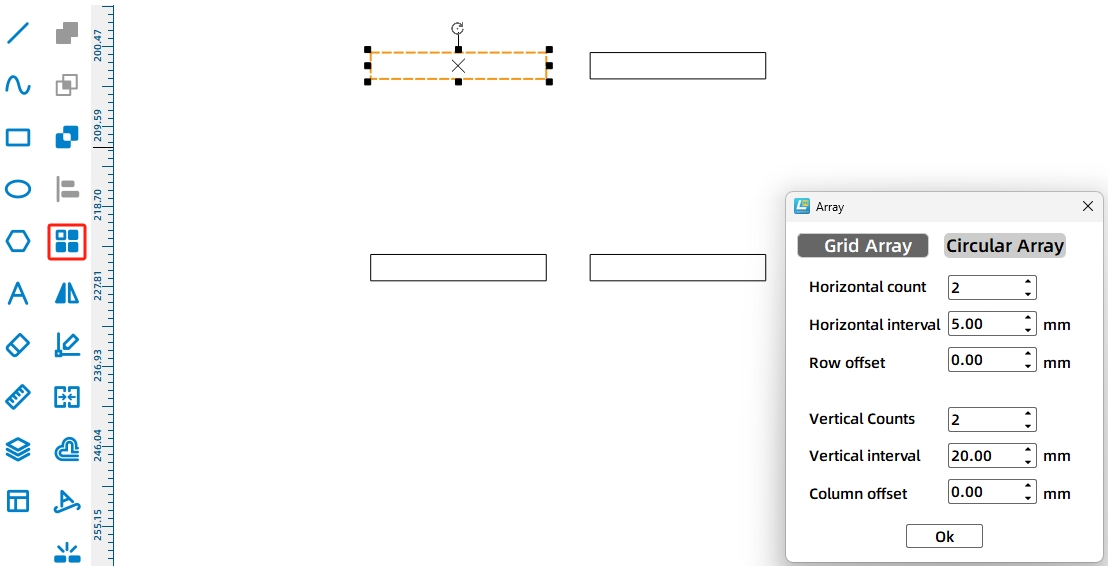
カムは、ダンプベッドを持ち上げる。 カムが長いほどバケットが高くなる可能性がありますが、ソースワークフローは、使用可能なモーターと取り付けプレートのスペースに基づいてカムサイズを制限します。 カムの長さはTTモーターの長さを超えてはならず、カムの高さは取り付けプレートの高さ25 mmを超えてはいけません。
機械部品からカムグラフィックを選択し、固定パネルに配置し、60mm × 20 mmにサイズを変更します。カムを180度回転させて、大きな円弧側がダンプベッドに接触して滑らかに持ち上げます。
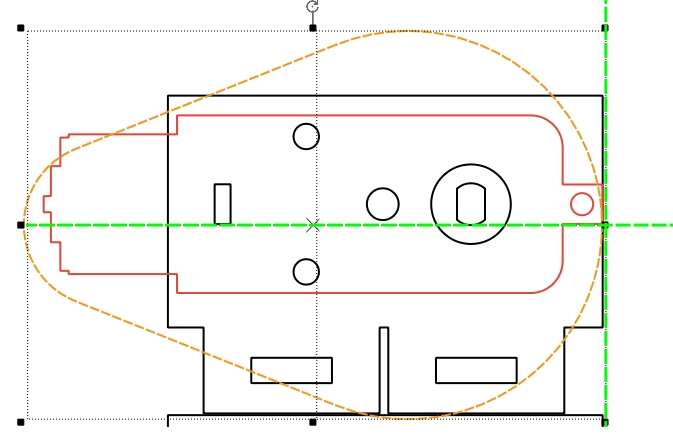
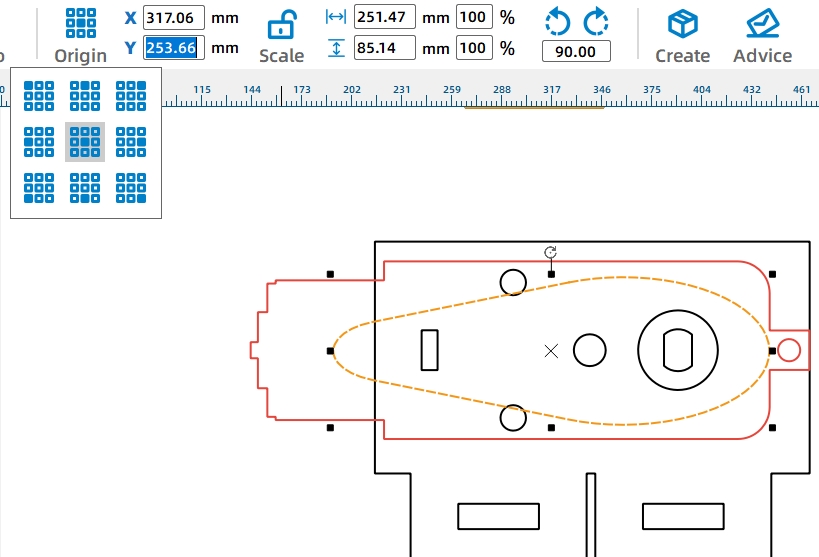
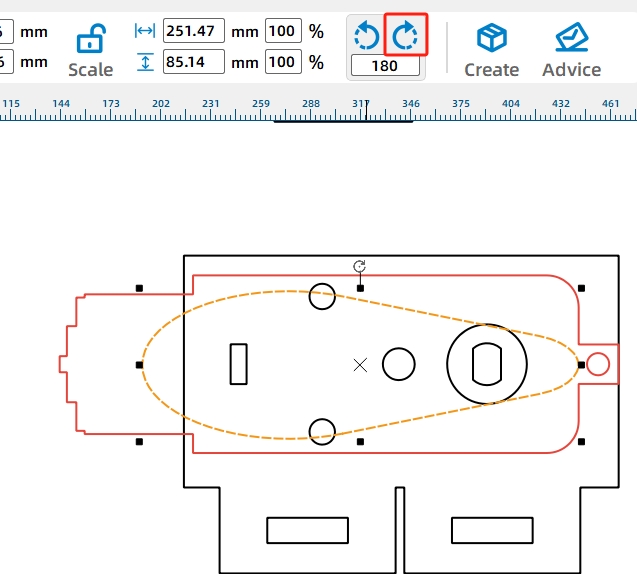
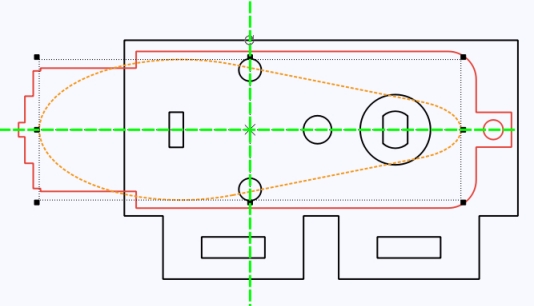
TTモーターの穴とカムを固定パネルの外側に移動し、完成したカムをTTモーターの穴と複製します。
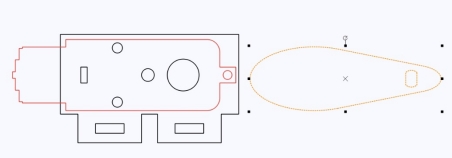
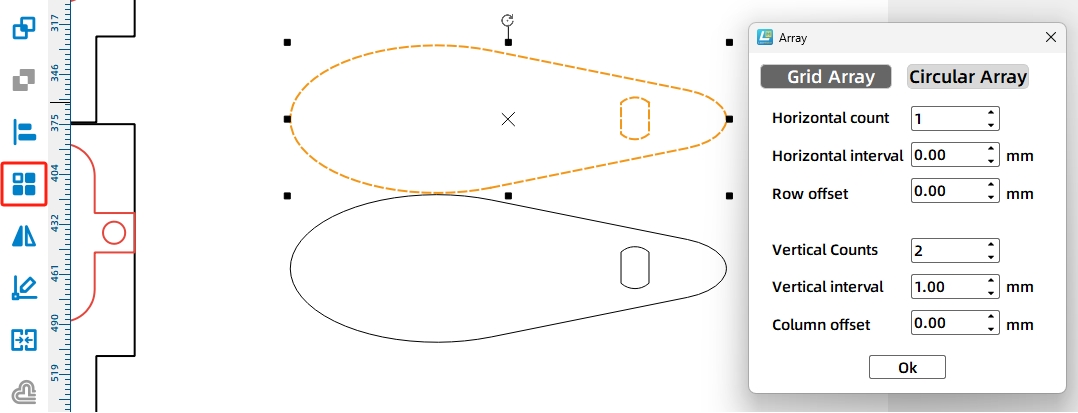
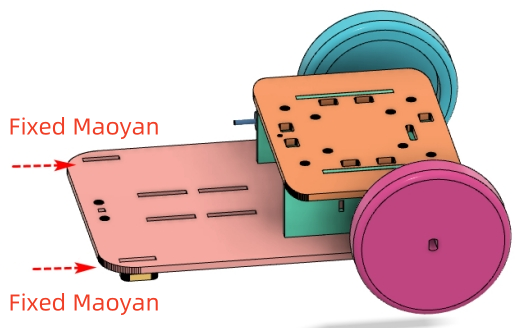
回転シャフトアセンブリは、ダンプベッドを反転させる。 ダンプモーターがカムを回転させると、カムはダンプベッドを丸い木の棒の周りに押します。 ロッドは、車体のピボットブラケットによって保持されます。
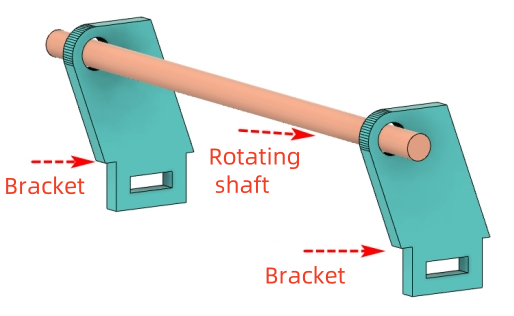
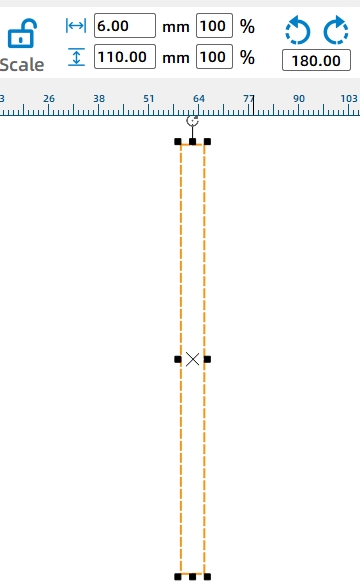
6mm x 110mmの長方形を、ベースプレート上の丸棒断面参照として描画します。 これは、ピボットブラケットとシャフト穴を見つけるのに役立ちます。
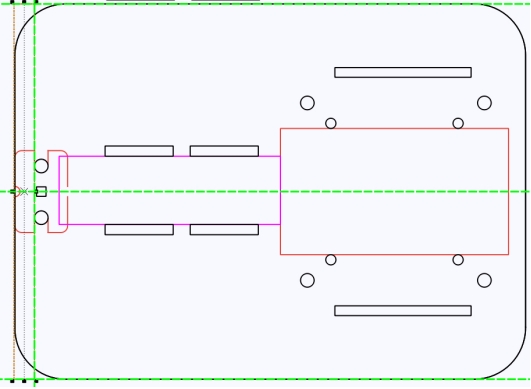
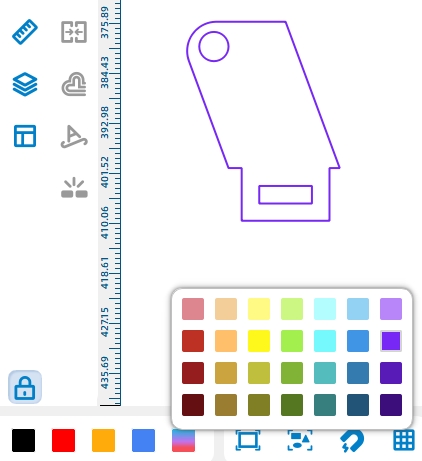
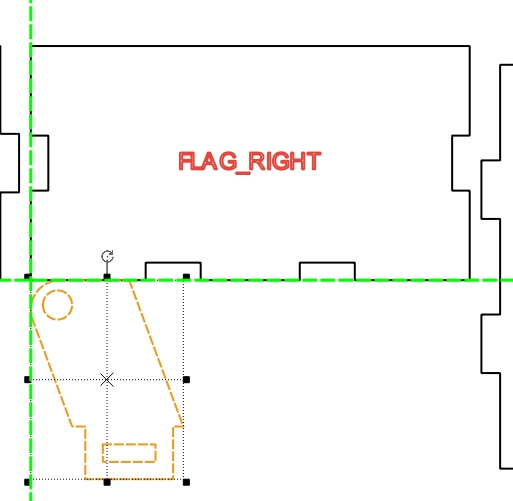
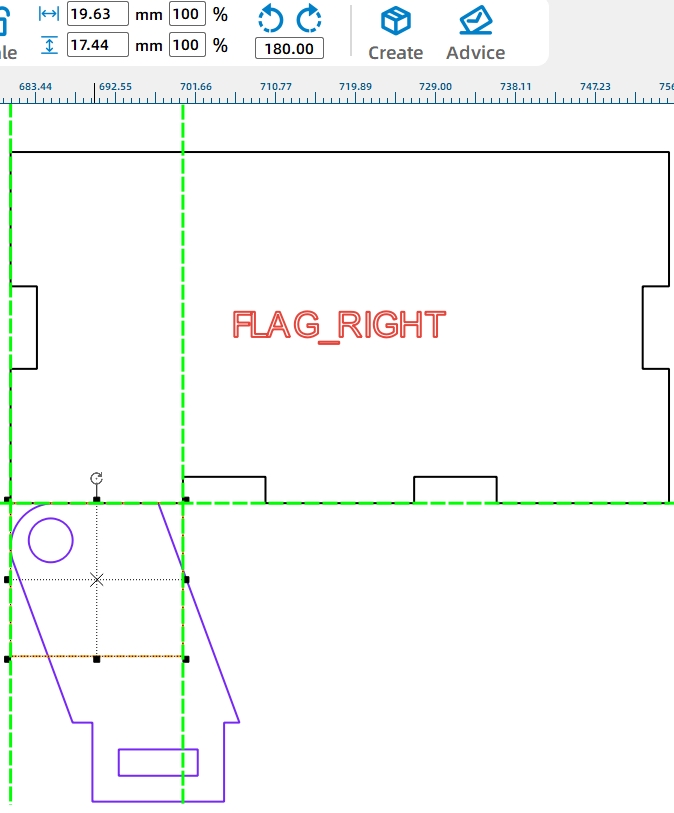
ピボットブラケットとして平行四辺形を使用して、シャフトの穴が外側に伸び、丸いロッドとダンプモーターの間の摩擦を減らすことができるようにします。 平行四辺形を水平に反転させ、その高さを25 mmに設定してから、底部のほぞを完全に追加します。
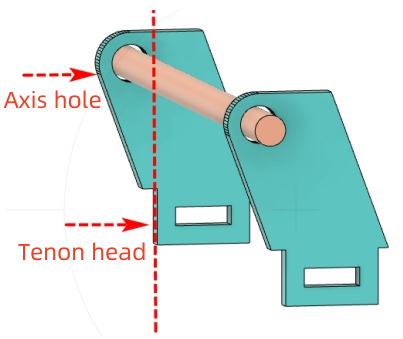
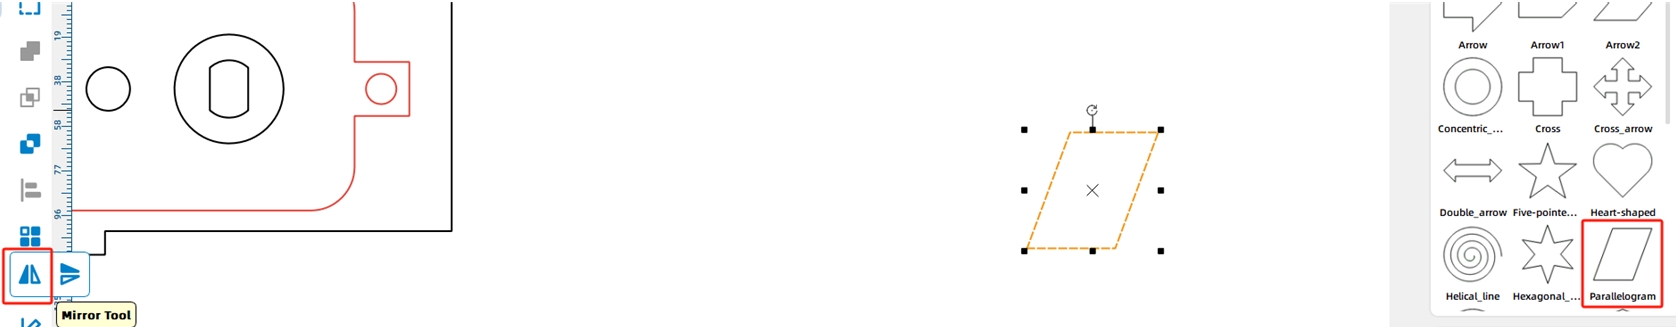
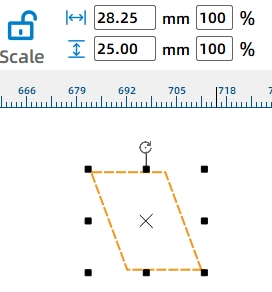
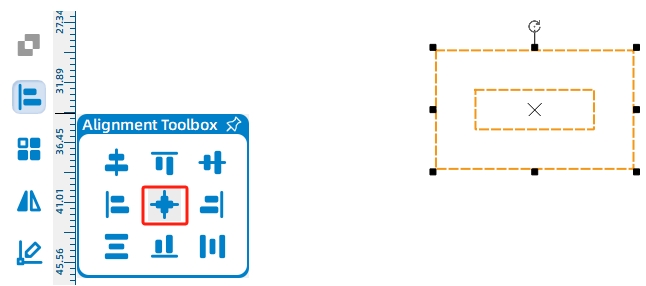
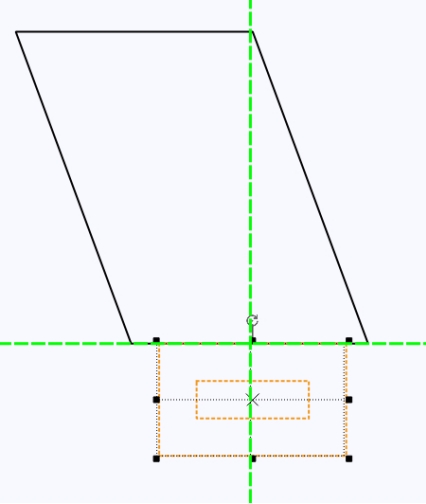
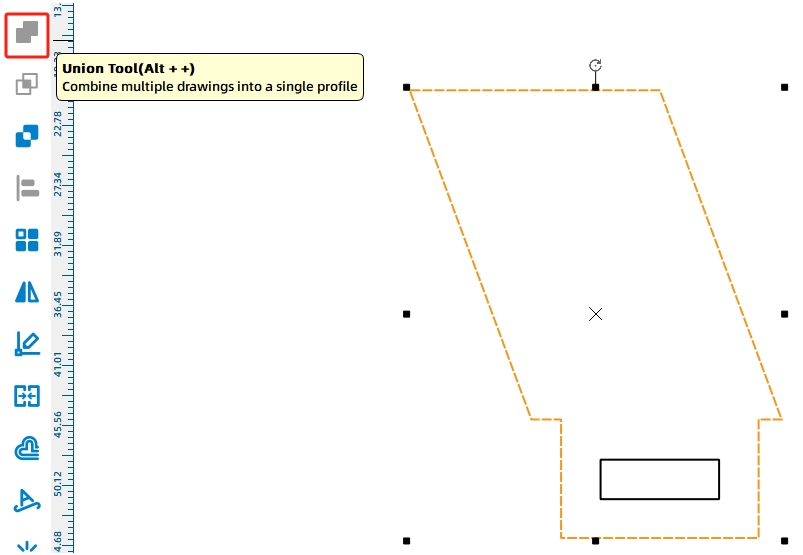
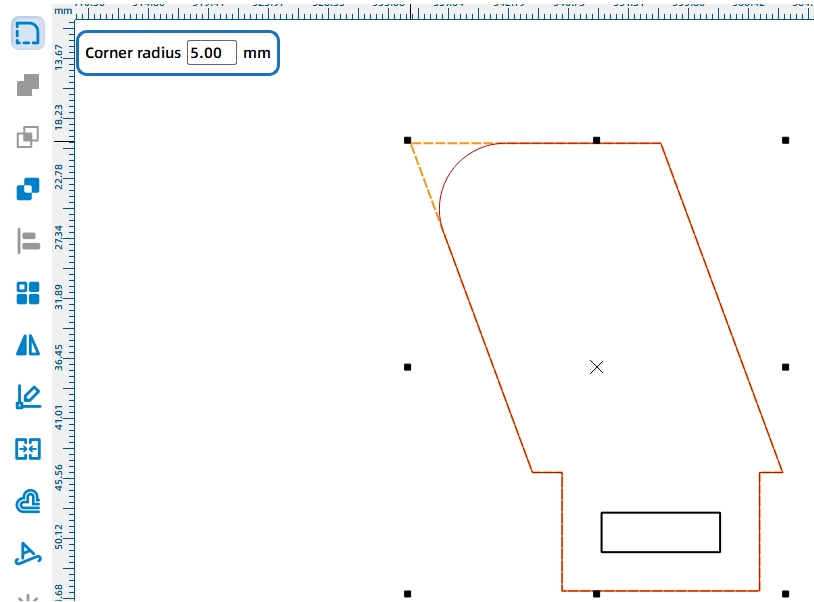
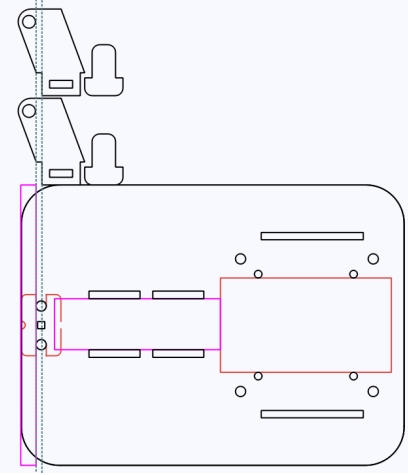
ピボットブラケットの上隅を半径5mmで丸めて、ダンプベッドがよりスムーズに反転できるようにします。 左上隅の近くに6 mmのシャフト穴を追加し、車両の両側に設定されたピボットブラケットを複製します。
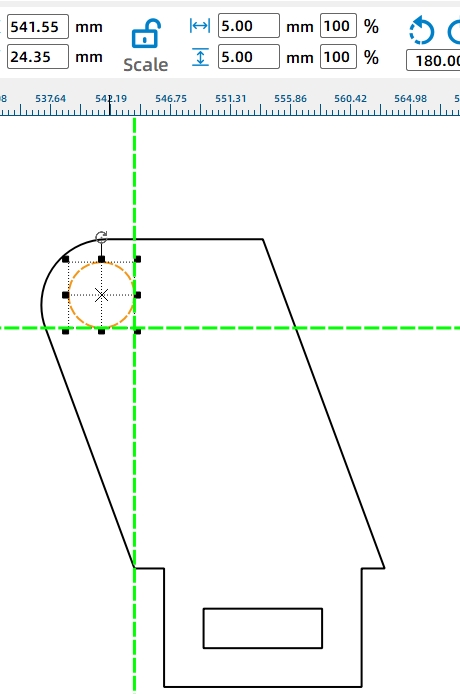
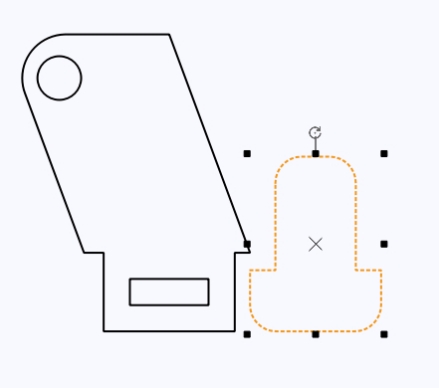
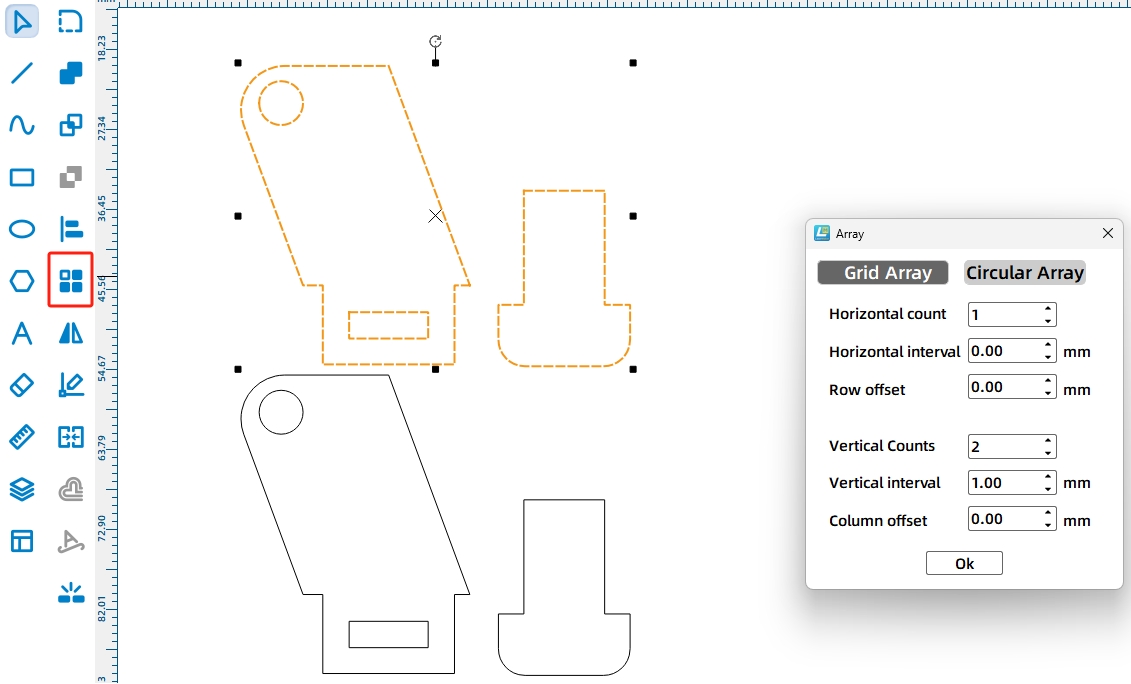
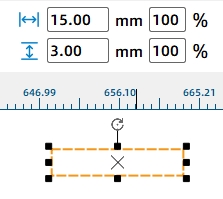
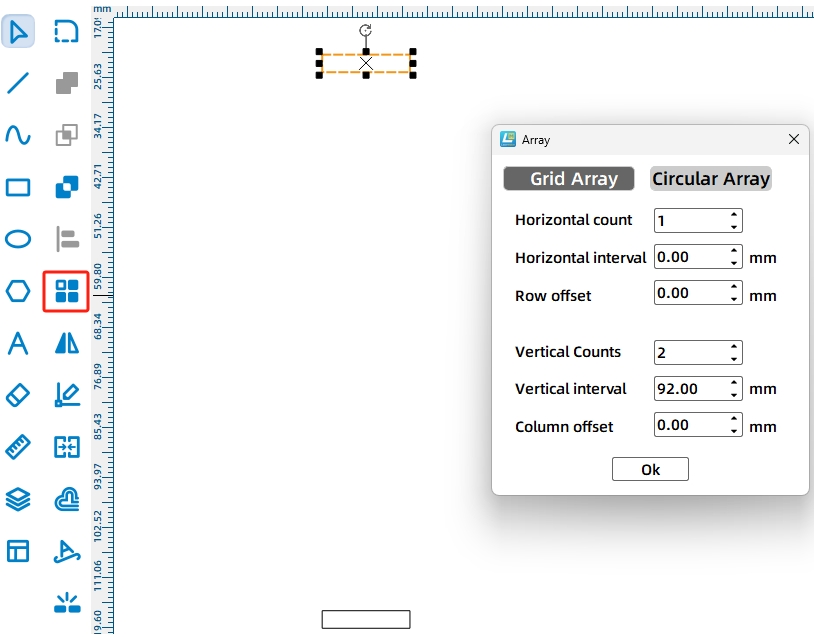
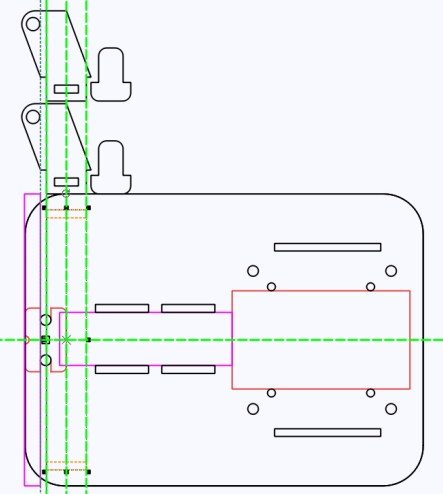
ピボットブラケット用に、一致する15 mm x 3 mmのモルティスを車体に描画します。 ソースワークフローは、2つのモルトス間の距離を92 mmに設定し、安定性のために各モルトスを車両の端から6 mm配置します。
ダンプベッドは車体にフィットし、中空の立方体のエネルギーストーンを運ぶ必要があります。 ソースワークフローでは、ベース車両の幅は150mm、高さは110 mmです。 上部パネルの幅を確認した後、最大ダンプベッドベースを計算し、最終的なダンプベッドを幅75mm、高さ40 mmに設定して、荷降ろしを容易にします。
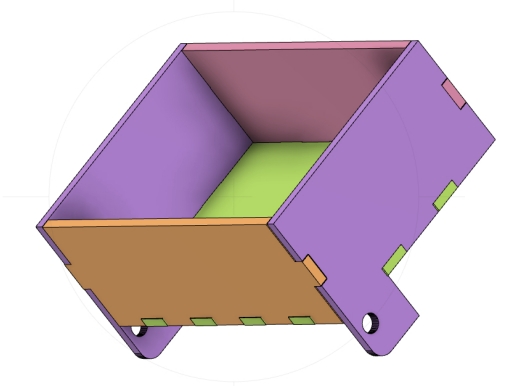
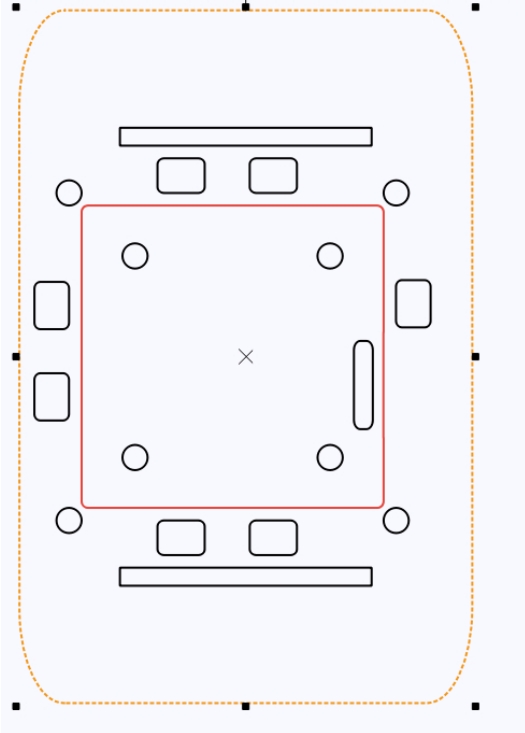
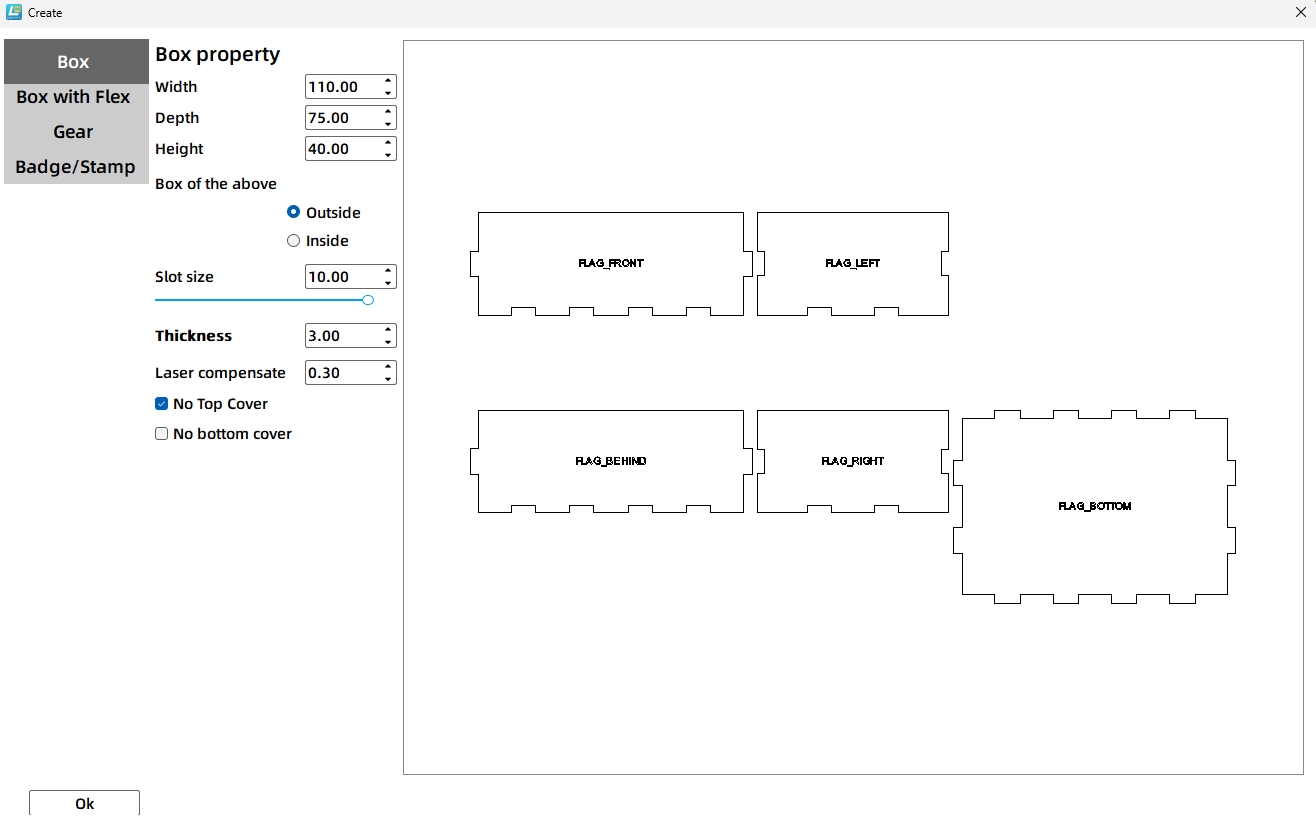
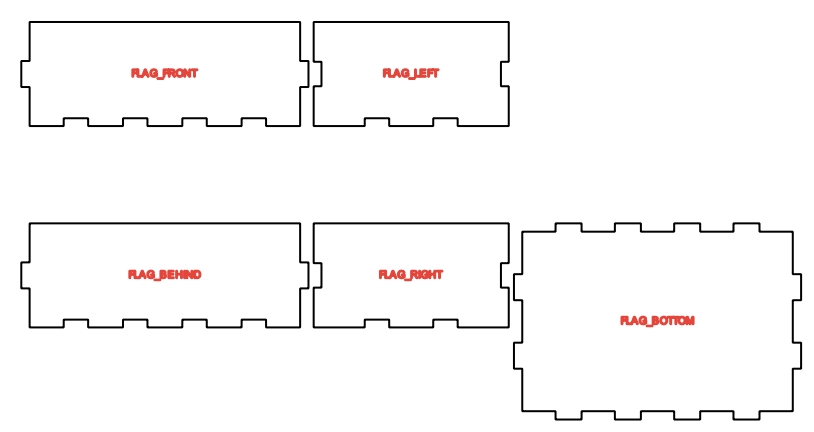
ダンプベッドは、左右のパネルの支持脚を介して丸いシャフトに接続します。 ピボットブラケットを参照としてコピーし、参照色に変更して、ダンプベッドのサイドパネルの横に配置します。 サポート脚を描き、サイドパネルとマージしてから、下の角を丸めます。
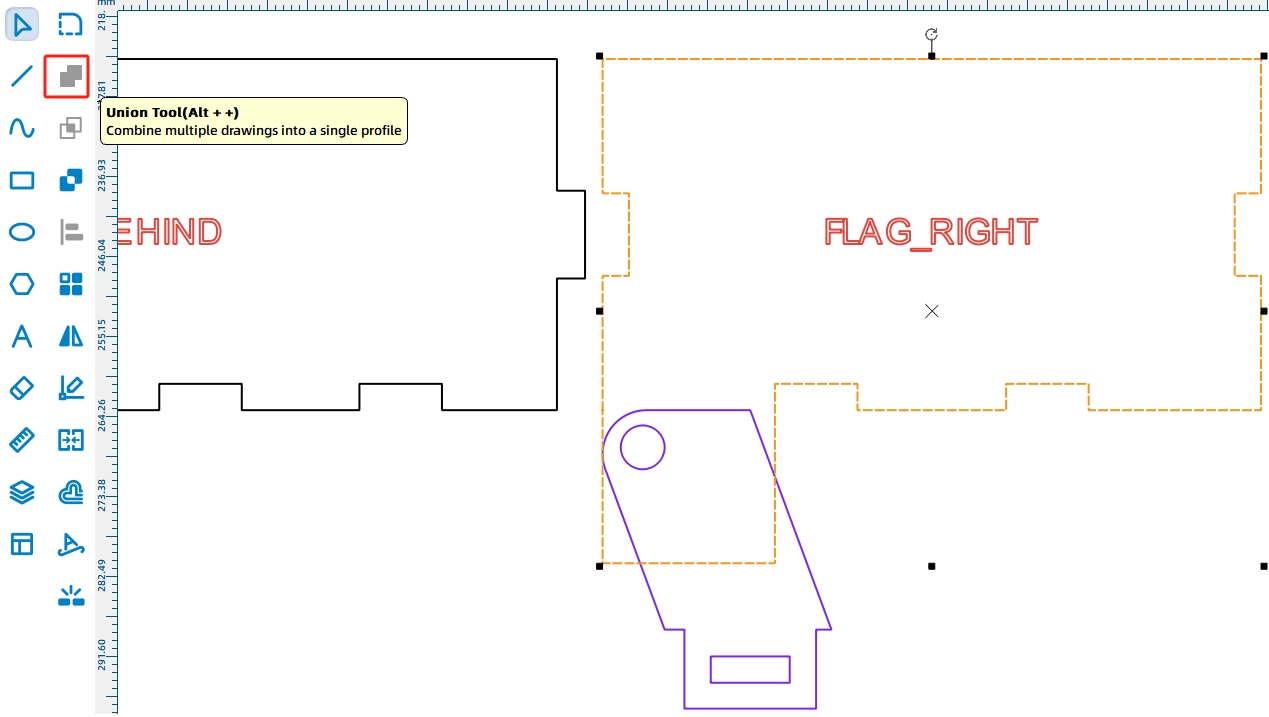
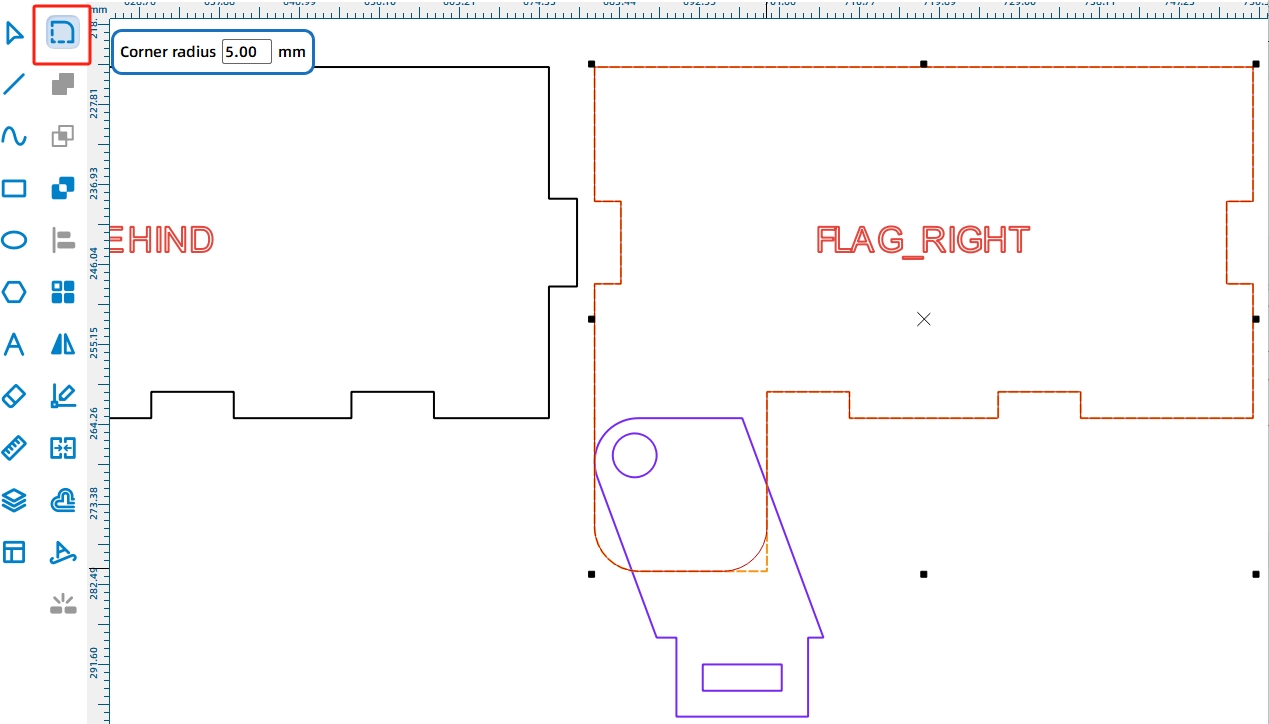
ピボットブラケット参照からダンプベッドサポートレッグにシャフト穴を適用します。 次に、ダンプベッドの反対側のサイドパネルとシャフト穴を複製します。
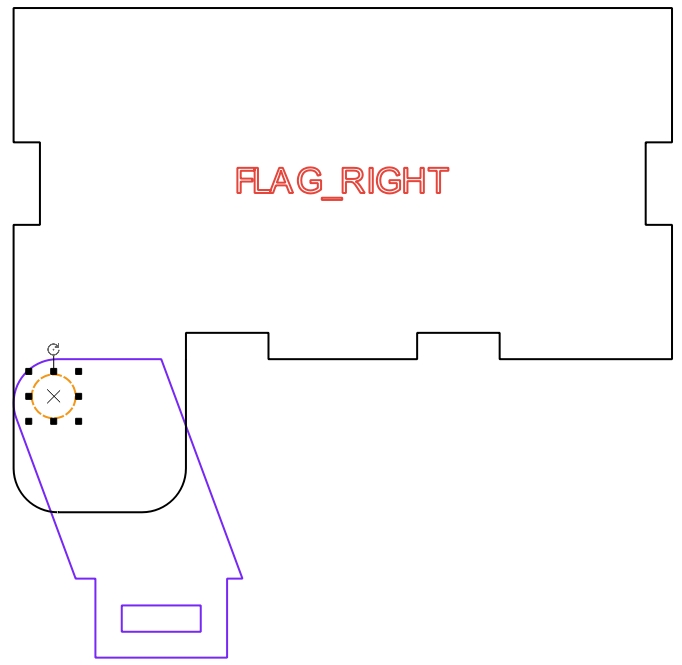
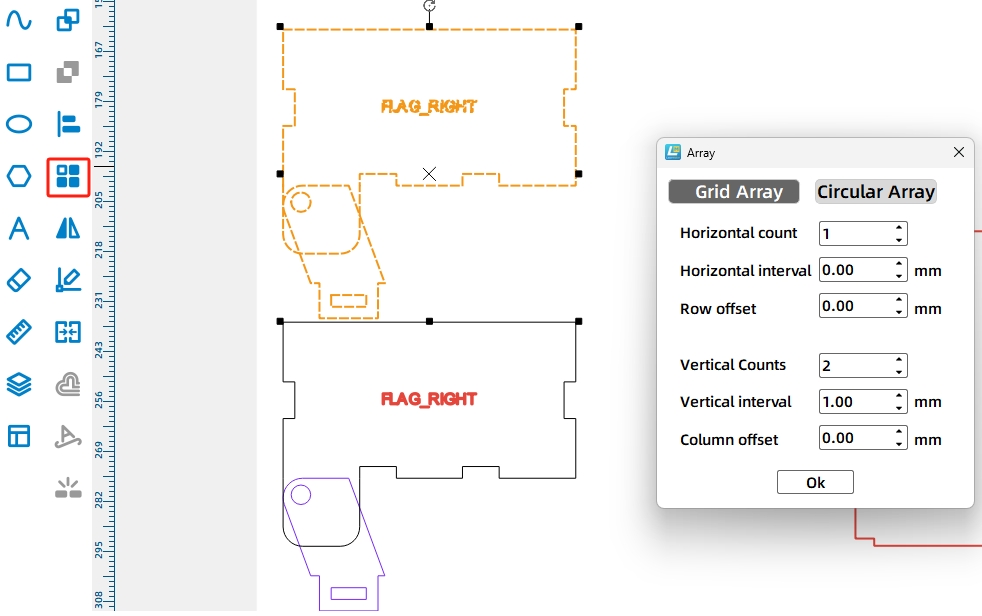
カムによって持ち上げられた後、ダンプベッドは重力だけでは戻らない可能性があるため、ソースワークフローはゴムバンドの穴を追加します。 ダンプベッドと車体に2 mmの穴を開けて、ゴムバンドがアンロード後にダンプベッドを引き戻すことができるようにします。
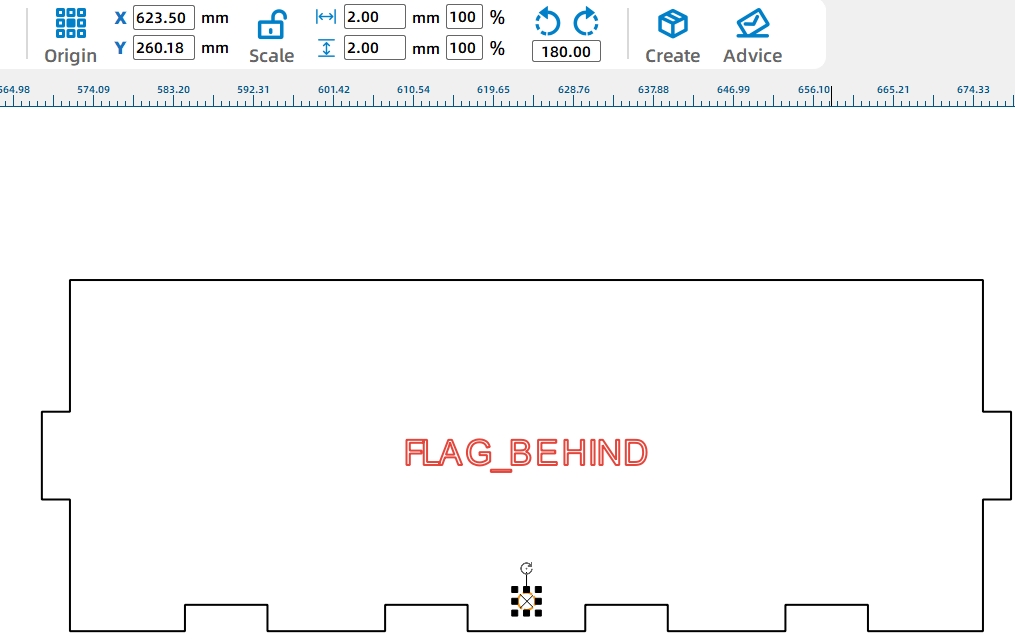
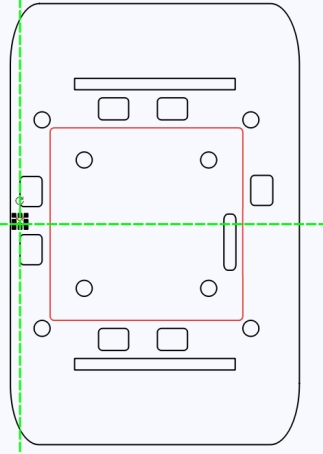
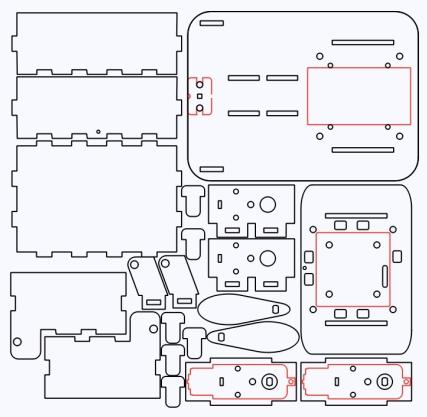
デザインが完了したら、不要な補助行と参照を削除します。 合板の使用を改善するために最終部品を配置し、選択した材料のマーキングと切断のパラメーターを確認します。 パラメータが確認されたら、ファイルをレーザーカッターに送信し、マシンパネルから処理を開始します。
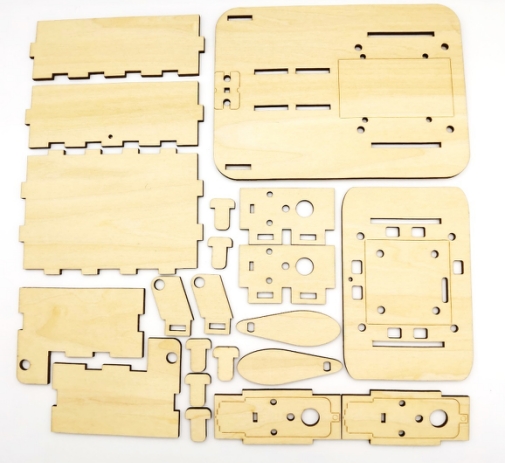
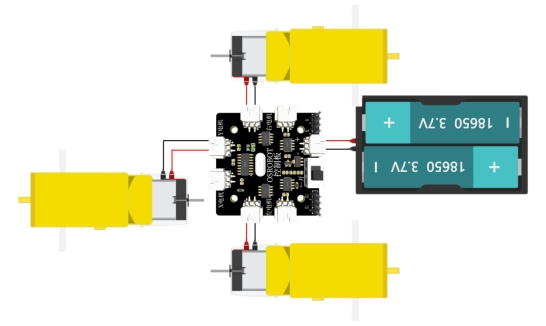
配線図に従って回路を接続します。 ダンプボディの傾きが速すぎないようにするため、ソースワークフローでは、3番目のモーターに1:220のギア比のTTモーターを使用します。
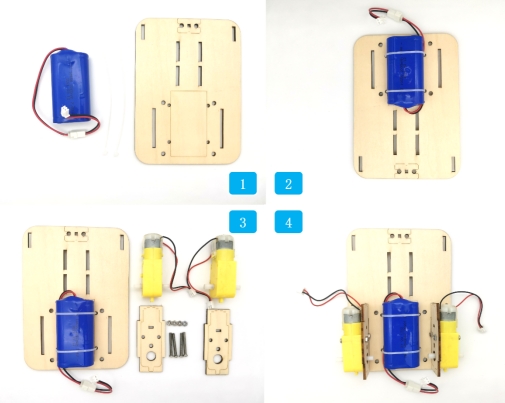
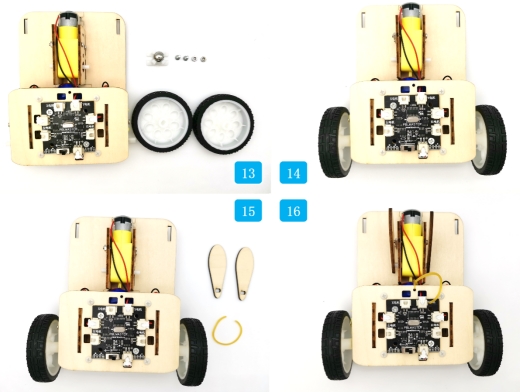
バッテリーをケーブルタイで車両ベースに固定することから始めます。 駆動モーターを取り付けプレートに取り付けてから、取り付けプレートを車両ベースに固定します。
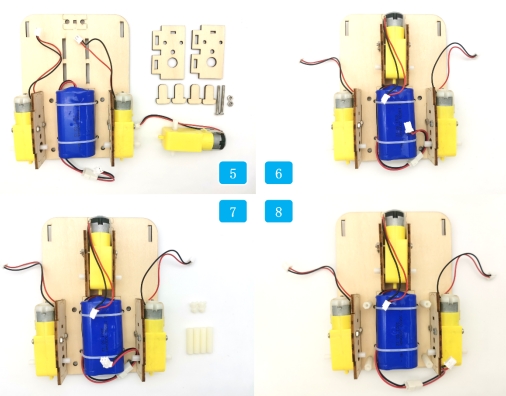
3番目のモーターを取り付けプレートに取り付け、車両ベースに固定します。 六角形の柱を追加し、対応するベースプレートの穴に固定します。
コントロールボードを取り付けプレートに固定します。 電子部品のワイヤーをトッププレートに通し、コントロールボードに接続してから、車体のトッププレートとボトムプレートを一緒に固定します。
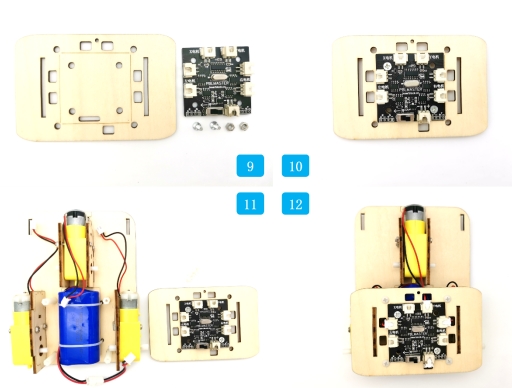
車両の前部にキャスターホイールを取り付け、ドライブモーターシャフトにタイヤを追加します。 次に、カムを3番目のモーターシャフトに取り付け、上部プレートの円形の穴にゴムバンドを通します。
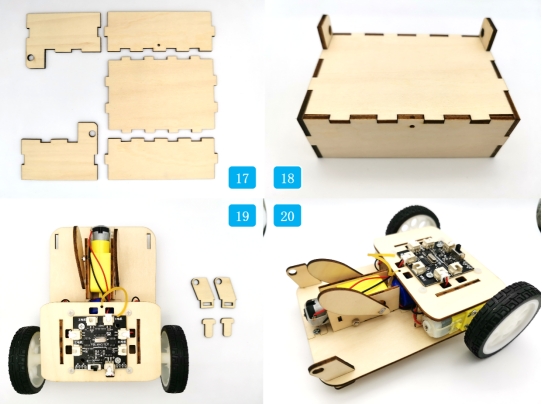
ダンプベッドの前面、背面、左、右、下部のパネルを組み立てます。 車体のフロントエンドにピボットベースを取り付けます。
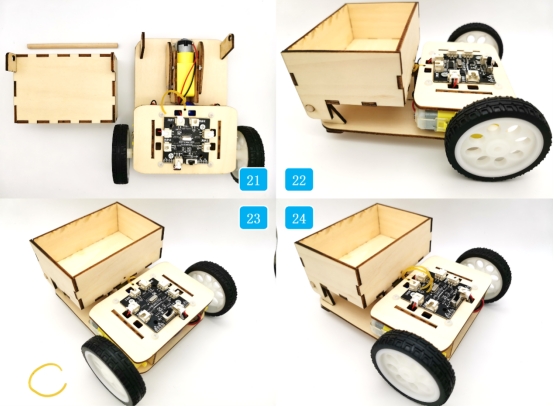
ダンプベッドをピボットベースの外側に置き、丸い木製の棒で固定します。 ゴムバンドをダンプベッドと車体に取り付けて、カムが解放した後にベッドが戻ることができるようにします。
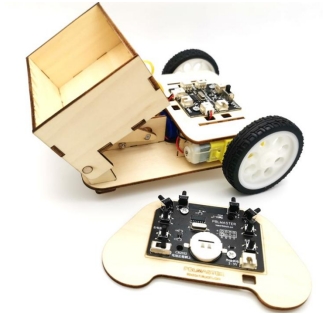
テストの前に、駆動モーター、レシーバー、バッテリー、ダンプモーターがしっかりと取り付けられているかどうかを確認してください。
カムがベースプレート、ワイヤー、またはダンプベッドサポートにぶつかることなく回転することを確認します。
ダンプベッドが丸い木の棒でスムーズに回転するかどうかをテストします。
ダンプベッドが荷降ろし後に確実に戻らない場合は、ゴムバンドを調整します。
車両が、転倒、ワイヤーの引きずり、または動きが速すぎることなく、オブジェクトを運んだり降ろしたりできるかどうかを確認します。
設計、レーザー加工、配線、組み立ての後、学生はリモートコントロールダンプトラックを完成させます。 このプロジェクトは、モデリング、長方形の配列の適用、角の丸め、部品の位置合わせ、および電動傾斜メカニズムの構築のための参照を使用して、既存の図面を変更する実際の経験を学生に提供します。
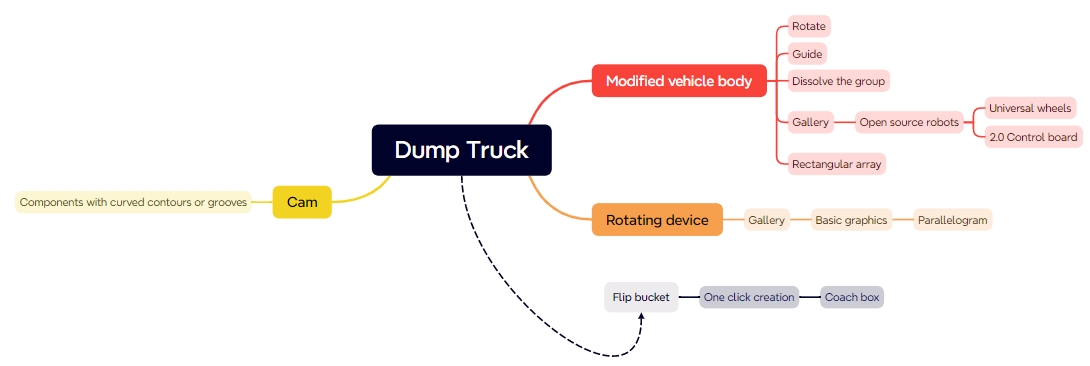
ダンプトラックは、LaserMakerの直角ボックス機能を使用してダンプベッドを作成します。 拡張の課題として、学生はダンプベッドの形状を再設計したり、荷降ろし角度を改善したり、さまざまなオブジェクトサイズに対してより安定したバケットを作成したりできます。
ソースワークフローはまた、低速モーターを使用しても、慣性のためにダンプベッドがすぐに荷降ろしする可能性があることにも言及しています。 学生は、カムの形状の変更、ゴムバンドの張力の調整、ピボット位置の変更、負荷量の削減、リンケージの再設計など、アクションを遅くする方法を調査できます。
このプロジェクトは、ロボット工学およびメカニズムプロジェクト用のシート材料の切断およびマーキングをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、リモートコントロールダンプトラック、車両アタッチメント、カム駆動メカニズム、レーザーカットロボットのアップグレードなどのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、電子部品、可動部分のクリアランス、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより高度な車両メカニズムや競技スタイルのロボットタスクに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


