


LaserMakerが付いているリモート・コントロールコレクター車レーザーの切断のプロジェクト
 2024-07-26
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

LaserMakerが付いているリモート・コントロールコレクター車レーザーの切断のプロジェクト
2024-07-26

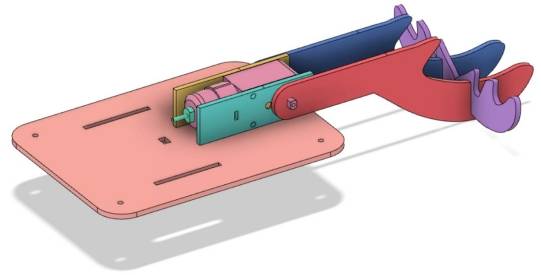
このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用して基本的なリモートコントロール車両本体をコレクターカーにアップグレードします。 このレッスンでは、ロボットシャーシの変更、TTモーターの取り付け、ほぞ穴とほぞ穴のブラケットの設計、枝角の形をしたフックモデリング、Bスプライン曲線、ノード編集、配線、レーザー切断、およびハンズオンアセンブリを接続します。
このプロジェクトは、以前に設計された基本的なシャーシに基づいています。 学生は収集メカニズムに焦点を合わせます: TTモーターは、中空の立方体の形をしたエネルギーストーンを捕まえるために回転する角の形をしたフックを駆動します。
| アイテム | 詳細 |
|---|---|
| プロジェクト | アントラーフックメカニズム付きリモートコントロールコレクターカー |
| ソフトウェア | LaserMaker |
| 主なスキル | 長方形ツール、ユニオンツール、差分ツール、丸みを帯びたコーナーツール、ラインツール、長方形の配列、TTモーターグラフィックス、Bスプラインツール、ノードの編集、配置、アウトライン、切断、配線、およびアセンブリ |
| 推奨材料 | ベースシャーシ、TTモーター、バスウッド合板、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、ロボットアタッチメント設計、収集メカニズム、リモートコントロール車両、メーカー教育、レーザー切断、および創造的なエンジニアリングの課題 |
学生は、リモートコントロール車両のコレクターメカニズムを設計します。 それらは、モーターブラケット、ブラケットロッキングピン、前向きの枝角、水平枝角、およびモーターブラケットモースと配線穴を備えた改造されたシャーシルーフパネルを作成します。 レーザー切断後、メカニズムを組み立て、アントラーフックがターゲットオブジェクトを収集できるかどうかをテストします。
教師の場合:このプロジェクトを使用して、ロボットアタッチメント、モーター駆動回転、湾曲したベクトル描画、ジョイントデザイン、および反復メカニズムテストを接続します。
学生のために:アクティビティを使用して、基本的なロボットシャーシをタスクベースのコレクター車両にアップグレードします。
Makerspacesの場合:学習者が基本的なリモートコントロールシャーシを完成させた後、実用的なアドオンプロジェクトとして使用します。
基本的なロボットシャーシを変更して、新しい収集メカニズムを実行できるようにします。
安全に取り付けるために、スルーテノーンとロックピンを備えたTTモーターブラケットを設計します。
Bスプライン曲線とノード編集を使用して、角型のカスタムフックパーツを作成します。
垂直と水平の枝角がより安全に接続できるように、クロステナー機能を作成します。
リモートコントロール車両でモーター駆動の収集メカニズムをレーザーカット、配線、組み立て、およびテストします。
デザイン思考:タスク要件を、ターゲットオブジェクトをキャッチして運ぶことができる実用的な車両アタッチメントに変えます。
計算思考:寸法、間隔、配列、回転、位置合わせ、およびノード調整を使用して、正確なデジタルパーツを作成します。
エンジニアリング思考:モーターサポート、フックの安定性、ジョイントフィット、配線アクセス、回転クリアランス、および収集の信頼性について検討します。
学生は、教師またはラボの監督者の指導の下で動力付き車両のアタッチメントをテストする必要があります。 操作中は、回転するアントラーフックや移動中の車両から手、緩いワイヤー、小さな部品を離してください。
多くのロボットは、異なるタスクアタッチメントを備えた同じモバイルシャーシを使用しています。 ベース車両は、上部に取り付けられたメカニズムを変更することにより、コレクター、ダンパー、クレーン、またはその他のタスクベースのロボットになることができます。
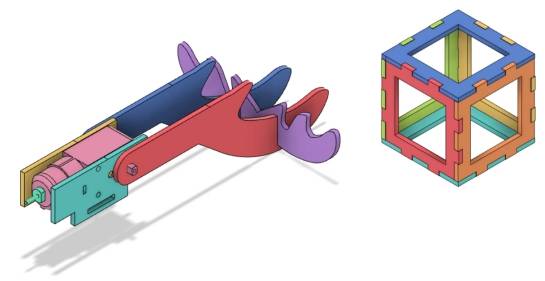
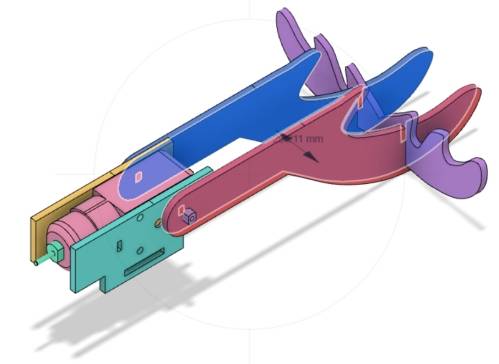
このレッスンでは、コレクターカーは中空の立方体の形をしたエネルギーストーンを集めるように設計されています。 TTモーターは、角の形をしたフックを回転させて、移動中に車両が石にラッチできるようにします。
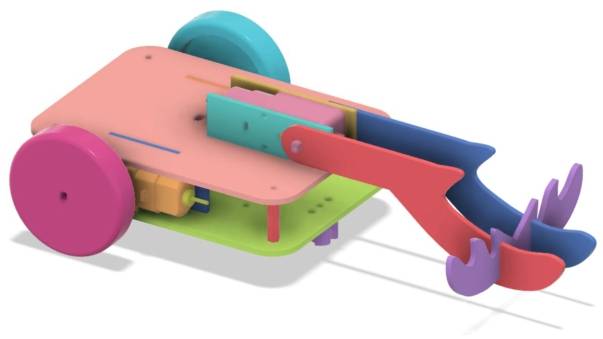
ベースシャーシは、以前の車体プロジェクトから再利用されています。 新しいレーザーカット作業は、主にモーターブラケット、ピン、アントラーパーツ、および改造されたシャーシルーフパネルに焦点を当てています。
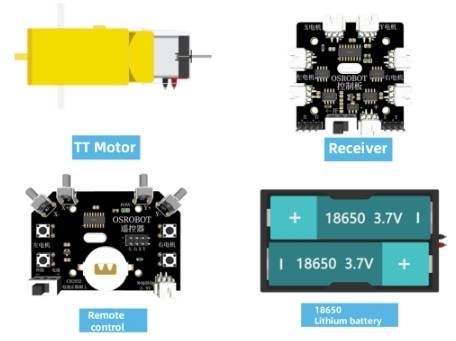
| いいえ。 | アイテム | 数量 |
|---|---|---|
| 1 | ベースシャーシ | 1 |
| 2 | TTモーター | 1 |
| 3 | バスウッド合板、40 cm × 60 cm × 3mm | 1 |
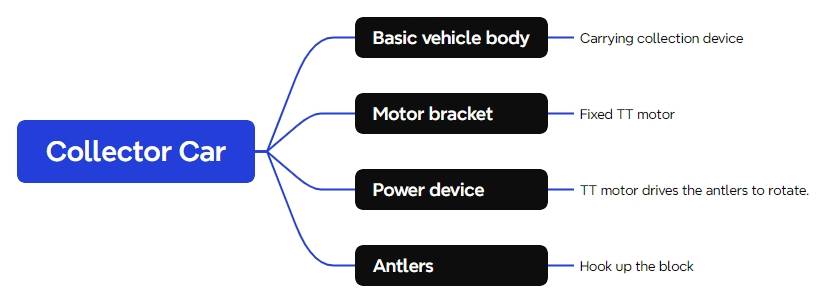
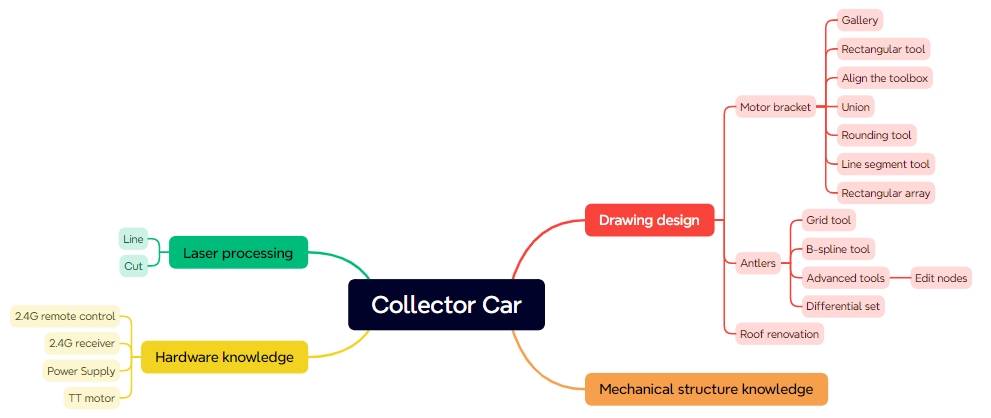
コレクターカーは4つの主要な機能グループに編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | ベースシャーシ | 1 | 収集メカニズムを運ぶ |
| 2 | モーターブラケット | 1 | TTモーターを固定します |
| 3 | パワーユニット | 1 | アントラーフックの回転を駆動します |
| 4 | 鹿のアントラーフック | 1 | エネルギー石にフック |
収集メカニズムは、電源としてTTモーターを使用するため、最初のタスクは、シャーシのルーフパネルにモーターをしっかりと保持できるブラケットを設計することです。
LaserMakerを開き、Open-Source RoboticsライブラリからTT Motorグラフィックを選択し、キャンバスにドラッグします。 モーターグラフィックをグループ化し、そのサイズを確認します。 ソースワークフローでは、TTモーターグラフィックは幅70.13mm、高さ22.30mmであるため、モーターブラケット本体は幅72mm、高さ22.30mmに設定されています。
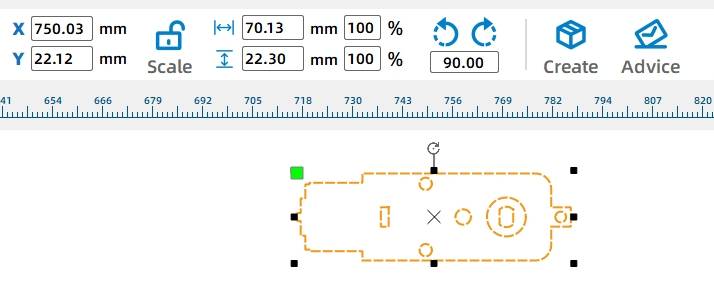
モーターブラケットの本体に72mm × 22.30mmの長方形を描きます。 TTモーターのグラフィックをこの長方形に中央合わせて、取り付け位置がモーターと一致するようにします。
ブラケットをシャーシに取り付けるには、tenonとthrough-tenonスロットを追加します。 ブラケットテノールに40mm × 9 mmの長方形を描き、ブラケット本体の下端に合わせ、垂直に中央に配置します。
スルーテノールのほぞ穴として20mm × 3 mmの長方形を描きます。 ブラケットテノールの内側で中央に合わせます。 次に、ブラケット本体とテノールを選択し、ユニオンを使用してそれらをモーターブラケット形状にマージします。
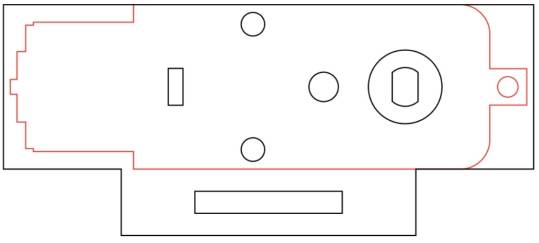
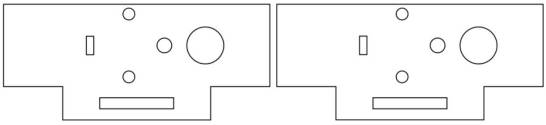
切断の効率と外観を改善するには、TTモーターのグラフィックをグループ化解除し、必要なマウント情報のみを保持します。 冗長なアウトライン、ホール、およびサークルを削除します。 ブラケットのデザインは2つの部分を使用するため、ブラケットを複製します。
モーターブラケットは、スルーテノールとピンを使用してブラケットをシャーシにロックします。 ピンヘッドは、ほぞ穴よりわずかに大きくする必要があります。 ソースワークフローでは、ピンヘッド幅は20.4mmに設定されています。
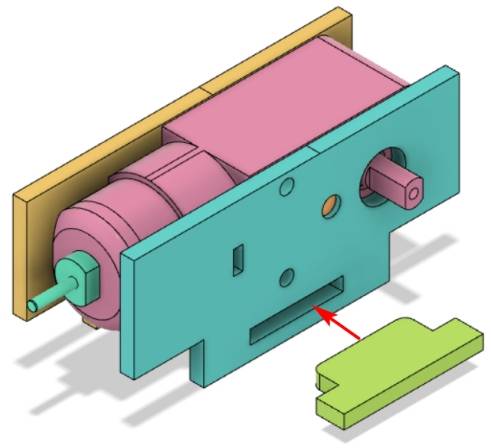
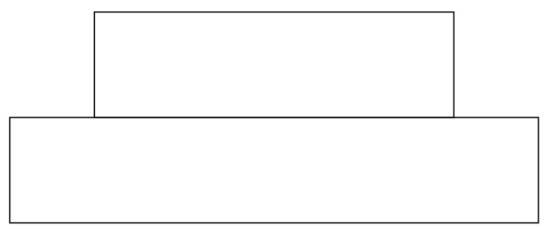
ピンヘッドには20.4mm x 6mmの長方形を、ピンハンドルには30mm x 6mmの長方形を描きます。 ハンドルをピンヘッドの下に合わせ、水平に中央に配置します。 挿入しやすいように、ピンヘッドに2 mmの丸い角を付けます。
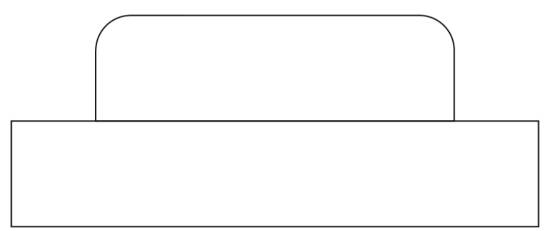
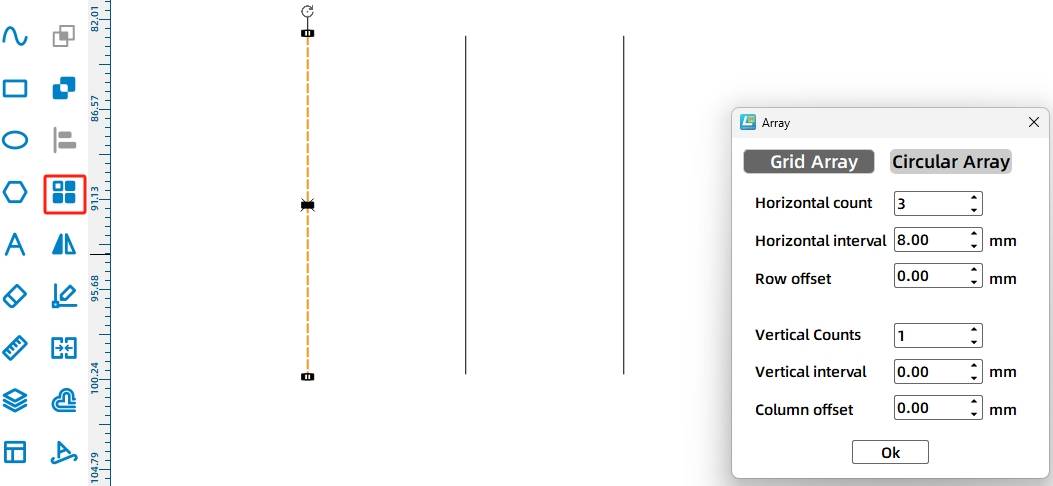
気密性を減らすには、ピンヘッドに3つの垂直スリットを追加します。 ラインツールを使用して6mmの垂直線を描画し、3本の水平線と8mmの間隔で長方形の配列を使用します。 ピンヘッドのスリットラインを揃え、ピンヘッドとハンドルをユニオンと結合し、完成したピンを2つのピンがあるように複製します。

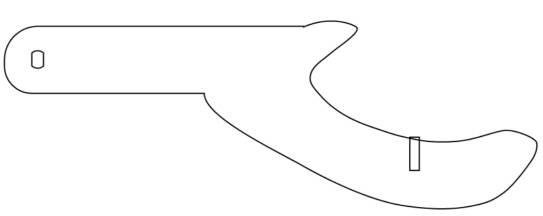
角型のフックは、エネルギー石をキャッチするように設計されています。 前向きの角には、TTモーターシャフトの穴と湾曲した角の形状を備えたハンドルが含まれています。
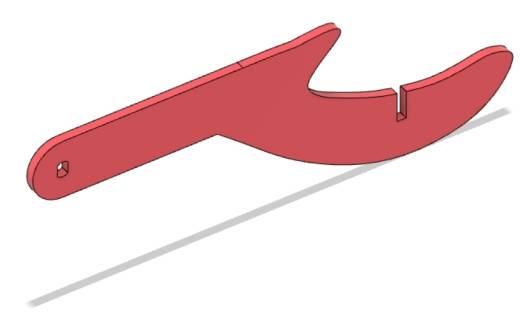
グリッドツールをオンにします。 枝角ハンドル用に90mm x 20mmの長方形を描きます。 オープンソースロボットセクションから、TTモーターホールのグラフィックを選択し、長方形の左側に配置して垂直に位置合わせます。
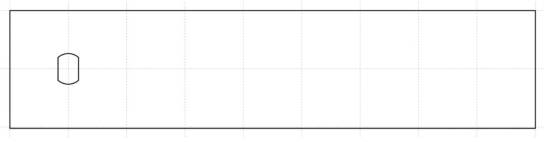
Bスプラインツールを使用して、湾曲した手形の角を描きます。 キャンバス上の点をクリックしておおよその形状を作成し、カーブを閉じます。 ノードの編集を使用して、カーブが滑らかになるまでノードの位置と接線を調整します。
ツールヒント:Bスプラインとベジエスタイルの曲線は、枝角、フック、ハンドル、装飾部品などの有機的な形状を描くのに役立ちます。 ノードの編集は、生徒が外観と機能の両方を改善するのに役立ちます。


グリッドツールをオフにします。 ハンドルの長方形と湾曲した角の形を選択し、Unionを使用してそれらをマージします。 回転中にアントラーシがベースシャーシに当たる可能性が低くなるように、2つの左側のコーナーに10 mmの丸いコーナーを適用します。

単一の前向きの枝角はエネルギー石を引っ掛けることができますが、それは十分な安定性を提供しないかもしれません。 2つの前向きの枝角の間に水平の枝角を追加すると、構造が改善され、石がモーターに向かって落下するのを防ぎ、収集動作の信頼性を高めます。
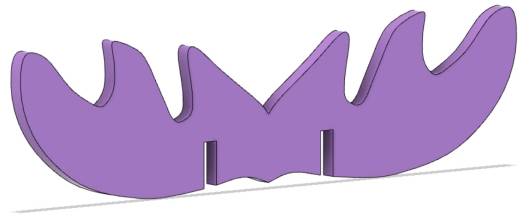
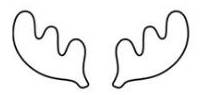
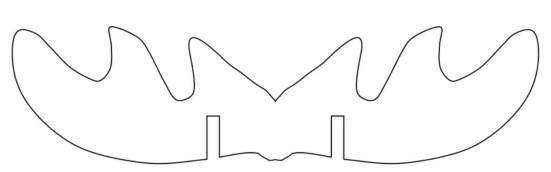
Bスプラインツールを使用して1つのアントラーシェイプを描画し、ノードの編集を使用してカーブを滑らかにします。 ソースワークフローでは、角は幅64mm、高さ31 mmに設定されています。 それを複製し、コピーを元のものと水平に整列させ、Unionを使用して2つの形状を1つの水平角にマージします。

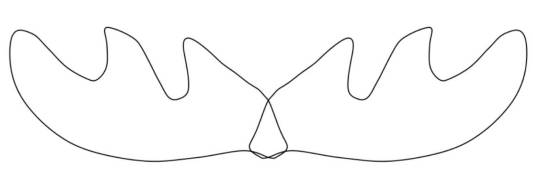

枝角構造を安定させるために、前向きの枝角と水平の枝角が連動できるようにクロステナー機能を追加します。
2.85mm × 10 mmの長方形を1つのほぞ穴として描きます。 水平方向のコピーが2つ、水平方向の間隔が25.5mmの長方形の配列を使用して、水平方向の角に2つのmortiseを作成します。 それらを適切な位置に移動し、それらを整列させ、Differenceを使用してモルティスを作成します。

前向きの枝角に2.85mm × 10 mmの長方形を描き、Differenceを使用して一致するほぞ穴を作成します。 完成した前向き枝角を複製して、最終構造に2つの前向き枝角と1つの水平枝角が含まれるようにします。
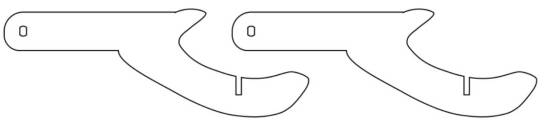
新しいモーターブラケットはベースシャーシルーフパネルに取り付ける必要があるため、学生はブラケットモティスと配線穴をルーフパネルに追加する必要があります。
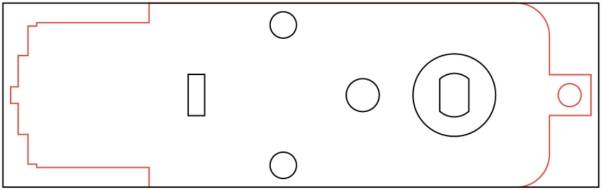
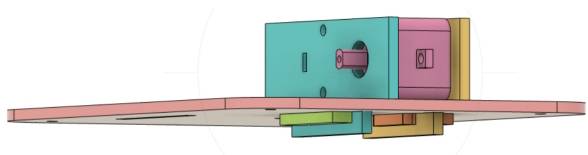
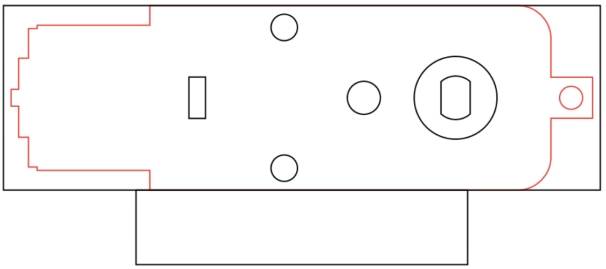
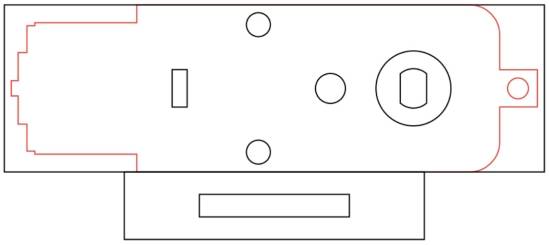
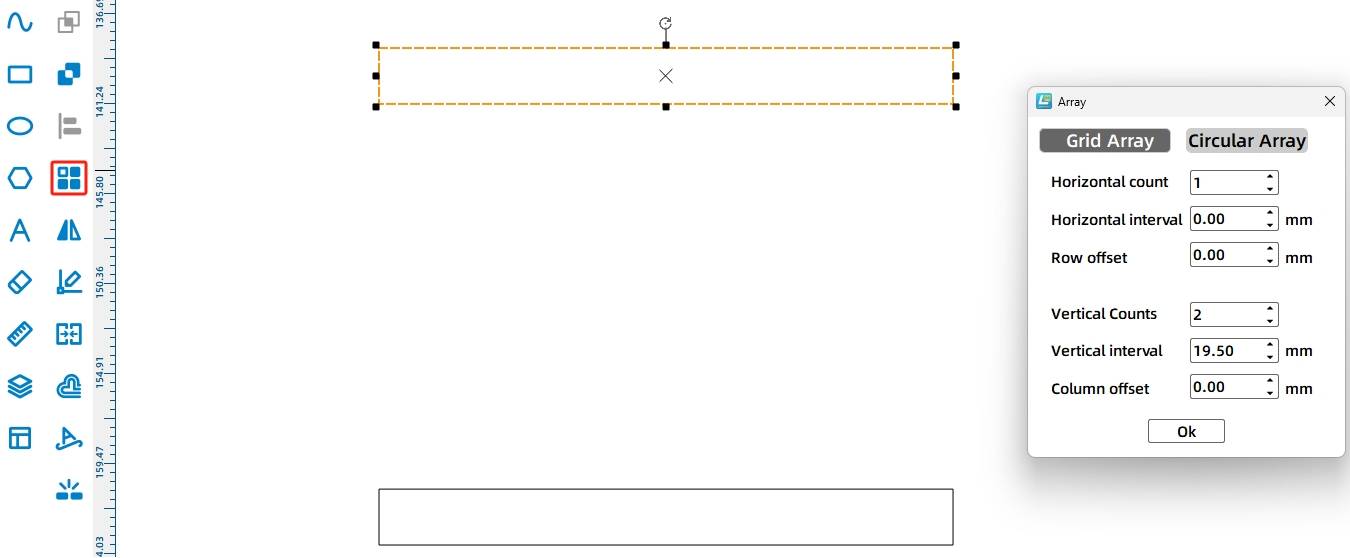
モーターブラケットのtenonは幅40mm、高さ9 mmです。 バスウッド合板の厚さは3 mmであるため、一致するほぞ穴のために40 mm x 3 mmの長方形を描きます。 TTモーターの厚さは19.5mmであるため、長方形の配列を使用して、一致するモルティスのペアを作成します。
モティスを90度回転させ、ルーフパネルの上端近くに配置します。 それらを垂直に中心合わせし、Y座標を15 mm増やして、モティスを下に移動して最終位置に移動します。
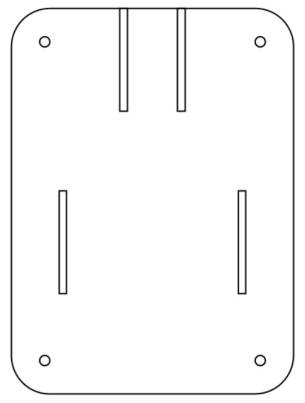
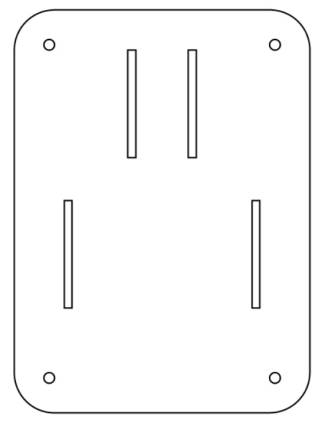
角を駆動するTTモーターはシャーシの上にあるため、モーターがOSROBOTコントロールボードに接続できるように配線穴を追加します。 8mm × 6mmの長方形を描き、上部パネルの中央に合わせます。
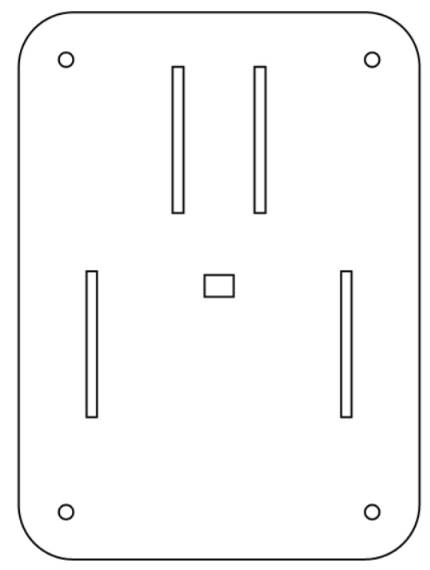
モーターブラケット、ピン、枝角、および変更されたルーフパネルが完成したら、レーザー加工の最終レイアウトを配置します。
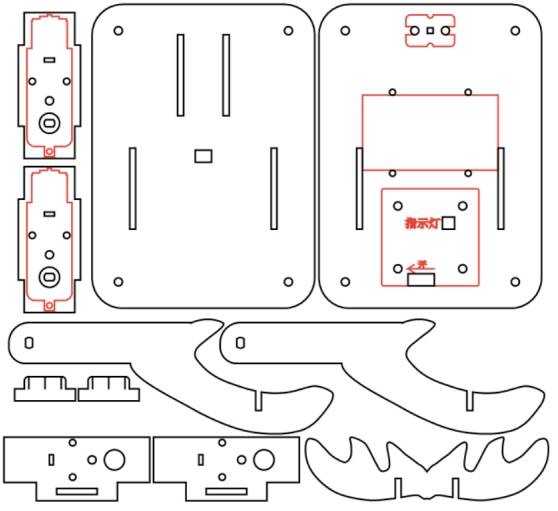
図面が完了したら、レーザー加工パラメータを設定します。 ソースワークフローでは、赤層オブジェクトのアウトラインと黒層オブジェクトのカットを使用します。
概要:処理パラメータエリアの赤いブロックをダブルクリックします。 素材としてBasswood Plywoodを選択し、 [アウトライン] を選択し、切削深さを0.10に設定します。
切断:処理パラメータエリアの黒いブロックをダブルクリックします。 材料としてBasswood合板を選択し、切断を選択し、切断深さを3.00に設定します。
レーザー切断機とレーザースイッチをオンにします。 Start Manufacturingボタンの準備ができたら、図面をレーザー切断機にアップロードし、マシンパネルから切断を開始します。
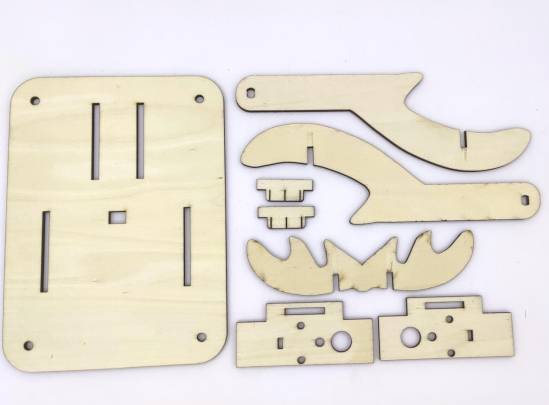
レーザー切断の後で、アセンブリの前に新しいメカニズムの部品を識別して下さい。
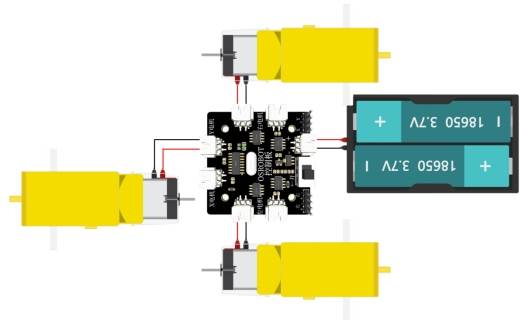
コレクター車両が正しく動作するように、配線図に従って、アントラー回転を駆動するTTモーターを制御基板に接続します。
まず、新しいベースシャーシの屋根パネルとモーターブラケットの部品を見つけます。 TTモーターとモーターブラケットを組み立て、モーターブラケットをルーフパネルに取り付け、ブラケットをピンで固定します。
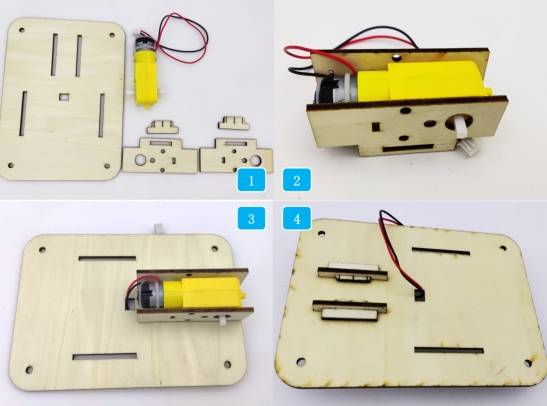
元のベースシャーシのルーフパネルを取り外し、角を駆動するTTモーターをコントロールボードに接続し、新しいルーフパネルを取り付けます。 次に、角の部品を見つけ、垂直の角をTTモーターに取り付け、水平の角を垂直の角に固定します。
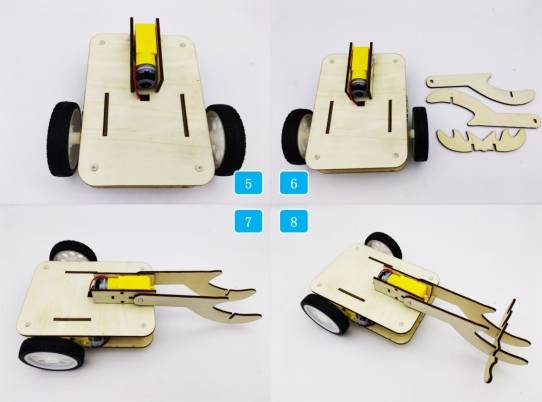
モーターブラケットがルーフパネルのmortisesにしっかりと収まるかどうかを確認します。
ロックピンがきつすぎずにモーターブラケットを所定の位置に保持していることを確認します。
アントラーフックがベースシャーシに当たらずに回転するかどうかをテストします。
水平角が安定性を向上させ、収集されたオブジェクトがモーターに向かってスライドするのを防ぐのに役立つかどうかを確認します。
テスト中に車両をゆっくりと運転し、フックがターゲットのエネルギーストーンを確実に集めることができるかどうかを観察します。
設計、レーザー加工、配線、組み立ての後、学生はリモートコントロールコレクターカーを完成させます。 このプロジェクトでは、ロボットシャーシの変更、電動アタッチメント、Bスプライン描画、ノード編集、ほぞ穴とほぞの取り付け、機能メカニズムの設計に関する実践的な経験を学生に提供します。
コレクターカーは、エネルギー石を集めるために単純な回転アントラフックを使用します。 拡張の課題として、学生はフックの形状を再設計したり、角の角度を変更したり、モーターの速度を調整したり、別のタイプのオブジェクト用に別の収集ツールを作成したりできます。
生徒は、さまざまなフック形状が収集の成功、安定性、および収集後のオブジェクトの解放の容易さにどのように影響するかを比較することもできます。
このプロジェクトは、小型ロボット工学およびメカニズムプロジェクトのシート材料の切断およびアウトラインをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、コレクターカー、ロボットアタッチメント、モーターブラケット、レーザーカット機構のアップグレードなどのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、材料の厚さ、電子部品、可動部分のクリアランス、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより高度なロボットアタッチメントまたはタスクベースの競技車両に移動するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


