


レーザー切断プロジェクトリモコンリングトスゲームLaserMaker
 2024-07-18
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

レーザー切断プロジェクトリモコンリングトスゲームLaserMaker
2024-07-18

このSTEAMロボット工学とメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロールリングトスゲームを設計および構築します。 このレッスンでは、レーザーカットボックス構造、ギフトホルダー、ギアトランスミッション、カムメカニズム、往復運動、ゲームリング、TTモーター制御、配線、およびハンズオンアセンブリを接続します。
このプロジェクトは、おなじみの遊園地ゲームを動く教室モデルに変えます。 生徒は、回転するモーターとギアセットがカムを駆動する方法と、カムがギフトホルダーの円運動を上下運動に変換する方法を探ります。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモートコントロールリングトスゲームデバイス |
| ソフトウェア | LaserMaker |
| 主なスキル | 直角ボックスの作成、テキストツール、サポートフットデザイン、OSROBOTモーターグラフィックス、ギアプレースメント、カムデザイン、長方形のアレイ、ほぞ穴とほぞ穴のジョイント、ゲームリングの描画、レーザー切断、配線、およびアセンブリ |
| 提案された材料 | バスウッド合板、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、カムメカニズム、ギアトランスミッション、ゲームデザイン、メーカー教育、レーザー切断、およびリモートコントロール構造 |
学生は、ベース、移動ギフトホルダー、回転カムメカニズム、ギアトランスミッション、およびゲームリングを備えたリングトスゲームを設計します。 LaserMakerでレーザーカット部品を準備し、スコアリングとカットのプロセスを設定し、機械構造を組み立て、電子部品を接続し、ギフトホルダーがスムーズに動くかどうかをテストします。
教師の場合:このプロジェクトを使用して、円運動、線形往復運動、ギア、カム、測定、ゲームデザイン、およびレーザーカットアセンブリを接続します。
学生のために:メカニズムがゲームターゲットを動かす方法を学びながら、アクティビティを使用してワーキングリングトスゲームを構築します。
Makerspacesの場合:レーザー切断、ギア、カム、木材部品、電子機器、リモコンを組み合わせたパワードゲームプロジェクトとして使用します。
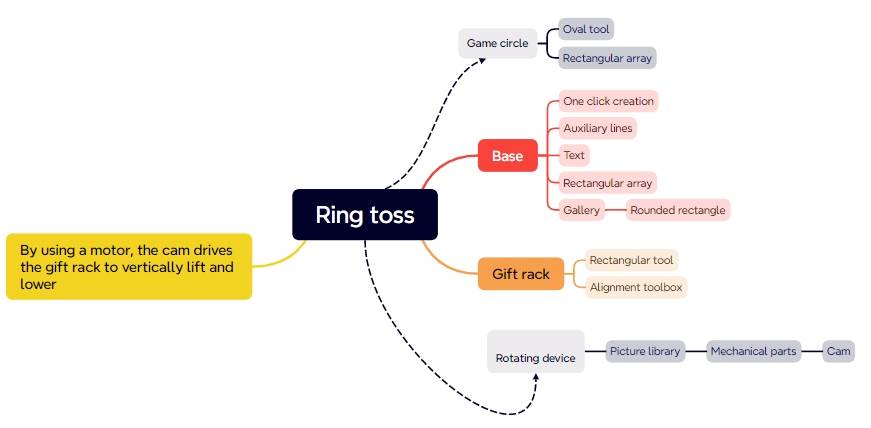
リングトスゲームを分析し、ベース、ギフトホルダー、回転メカニズム、ゲームリングに分割します。
LaserMakerを使用して、テキスト、サポートフィート、取り付け穴、およびコンポーネントの位置を備えたオープンボックスベースを生成および変更します。
ギアとカムメカニズムを使用して、モーターの回転を線形の上下運動に変換します。
ほぞ穴とほぞの接続とゲームリングの矢印型のターゲットを備えたギフトホルダーを作成します。
ゲームリングを描き、レーザー加工を設定し、モデルを組み立て、モーター、レシーバー、バッテリーを接続します。
デザイン思考:動くターゲットと明確なゲーム構造を追加することにより、従来のリングトスゲームを改善します。
計算思考:寸法、穴の間隔、アレイ、アライメント、ギアの配置、およびカムサイジングを使用して、正確なデジタルモデルを構築します。
エンジニアリング思考:モーターの位置、シャフトの適合、ギアエンゲージメント、カムクリアランス、ギフトホルダーの動き、ベースの安定性、および安全な配線について検討します。
学生は、教師またはラボの監督者の指導の下で、動力付きおよび可動部品を注意深くテストする必要があります。 操作中は、手、ワイヤーの緩み、小さな物体をギア、カム、回転シャフト、移動するギフトホルダーから遠ざけてください。
リングトスゲームは、プレイヤーにターゲットまたは賞品にリングを投げるように求めます。 ターゲットサイズ、スロー距離、またはターゲット位置が変化すると、ゲームはより困難になります。
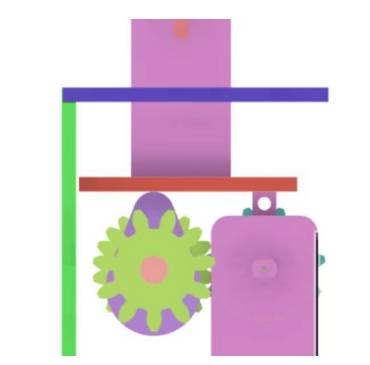
このプロジェクトでは、学生はモーター駆動のカムを使用して動くギフトホルダーを作成します。 モーターがギアセットを回転させ、ギアセットが木製のシャフトを回転させ、カムがギフトホルダーを持ち上げて目標位置を変更します。
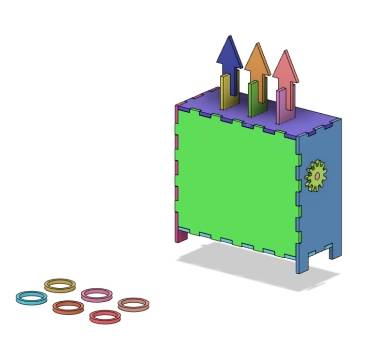
リングトス装置をモデル化する前に、学生はプロジェクトで使用される電子部品、構造材料、シャフト材料、およびハードウェアを特定する必要があります。
| いいえ。 | 名前 | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモコン | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:120 | 1 |
| 4 | ワイヤー付き18650バッテリー | 1 |
| 5 | バスウッド合板、40 cm × 60 cm × 3mm | 1 |
| 6 | M3ネジとナット | いくつか |
| 7 | 直径6 mmの木制ロッド | 1ピース |
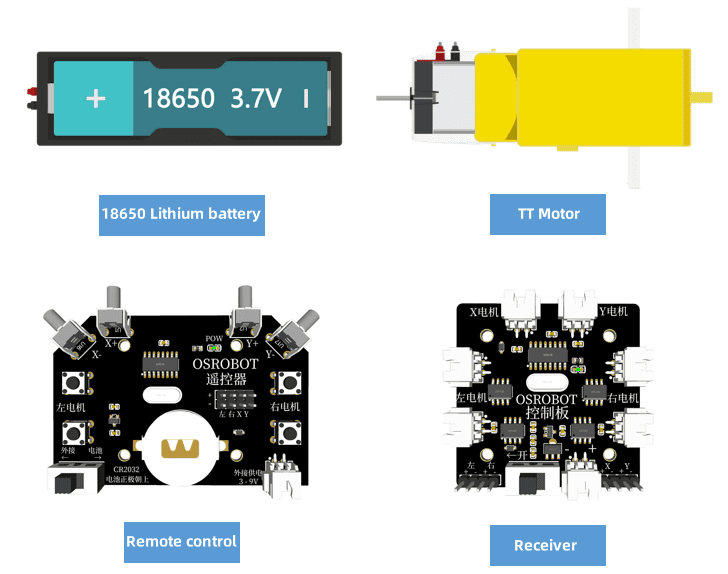
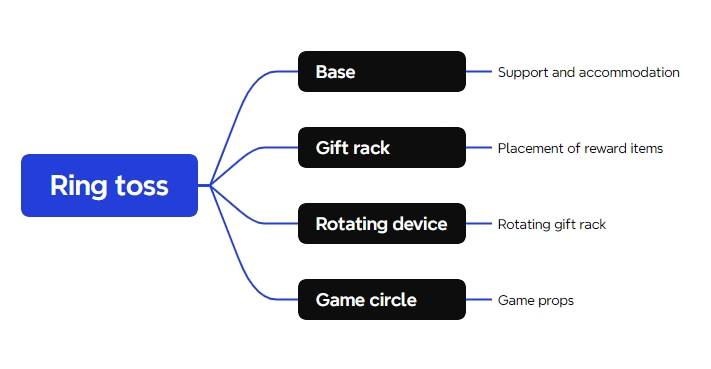
リングトスゲームの構造は、ベース、ギフトホルダー、回転メカニズム、ゲームリングの4つの主要なパートグループに編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | ベース | 4 | ブラケット、バッテリーボックス、レシーバーを固定します |
| 2 | ギフトホルダー | 9 | ギフトまたはターゲットの位置を保持します |
| 3 | 回転メカニズム | 8 | ギフトホルダーを上下に动かします |
| 4 | ゲームリング | 5 | 投げるためのゲーム小道具 |
ベースはオープンボックスとして設計されているため、学生はモーター、バッテリー、レシーバー、および移動メカニズムにアクセスできます。 ソースワークフローでは、ボックスは直角ボックスツールで作成され、後でリアカバーなしでベースとして機能するように再配置されます。
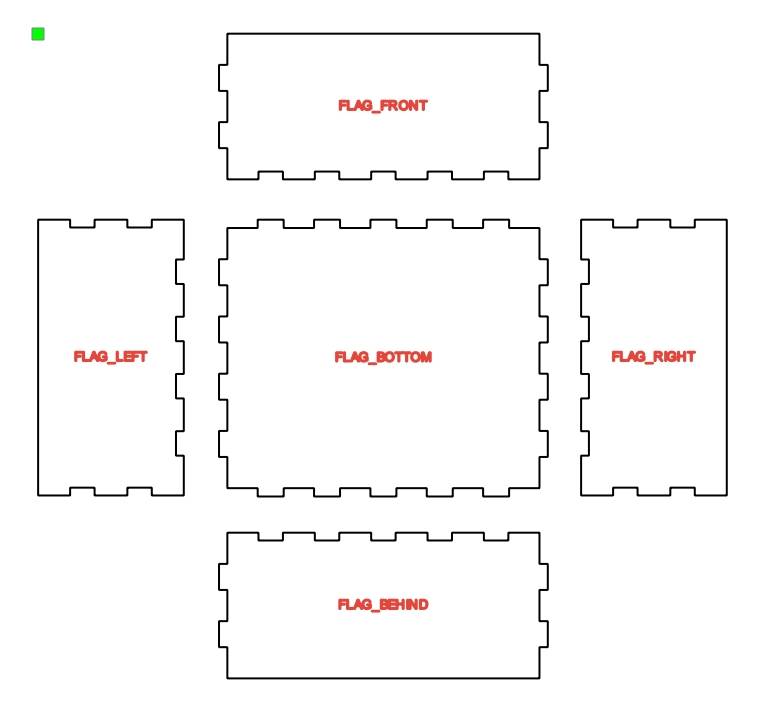
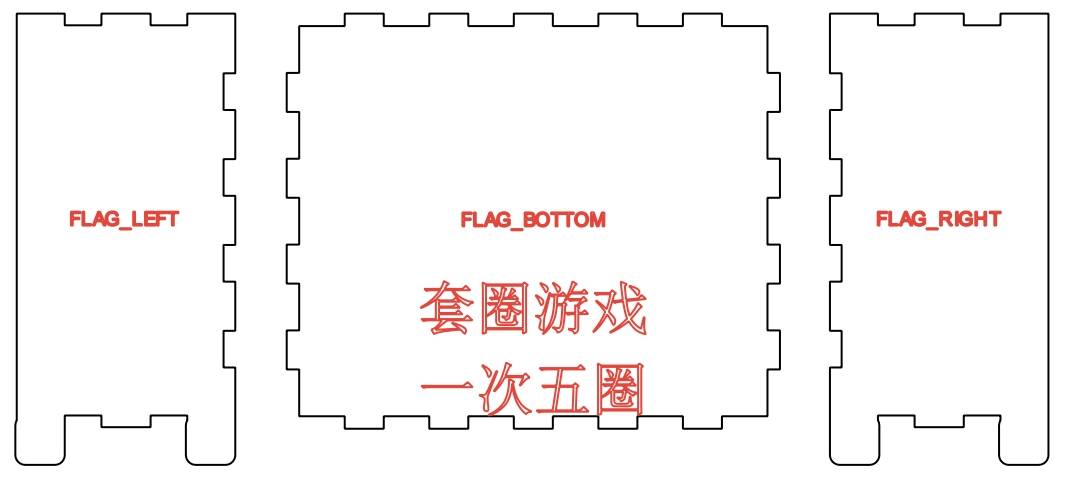
LaserMakerを開き、ツールメニューから [作成] をクリックし、直角ボックスを作成します。 ソースワークフローでは、長さ、幅、高さは126mm、106mm、56mmに設定されています。グルーブサイズは10mmに設定されており、 [トップカバーなし] オプションが選択されています。
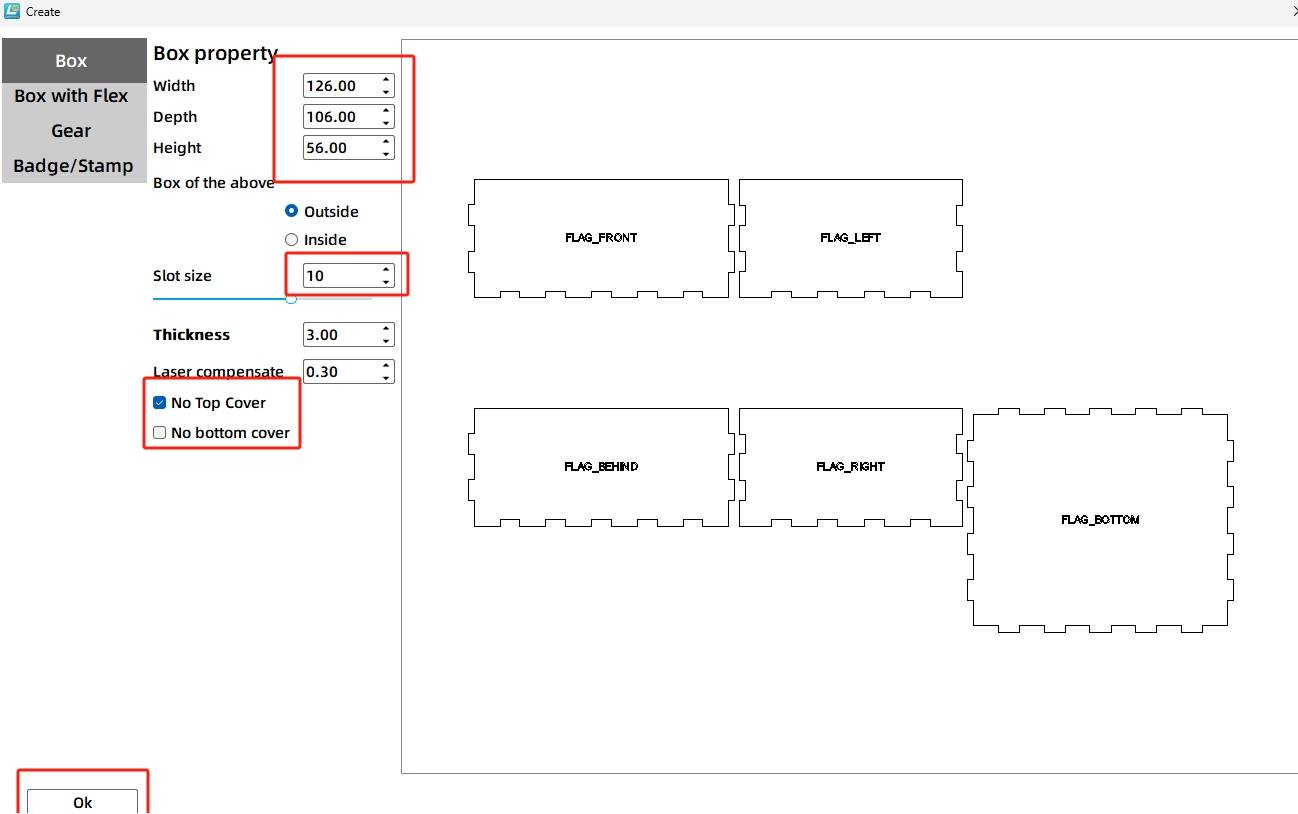
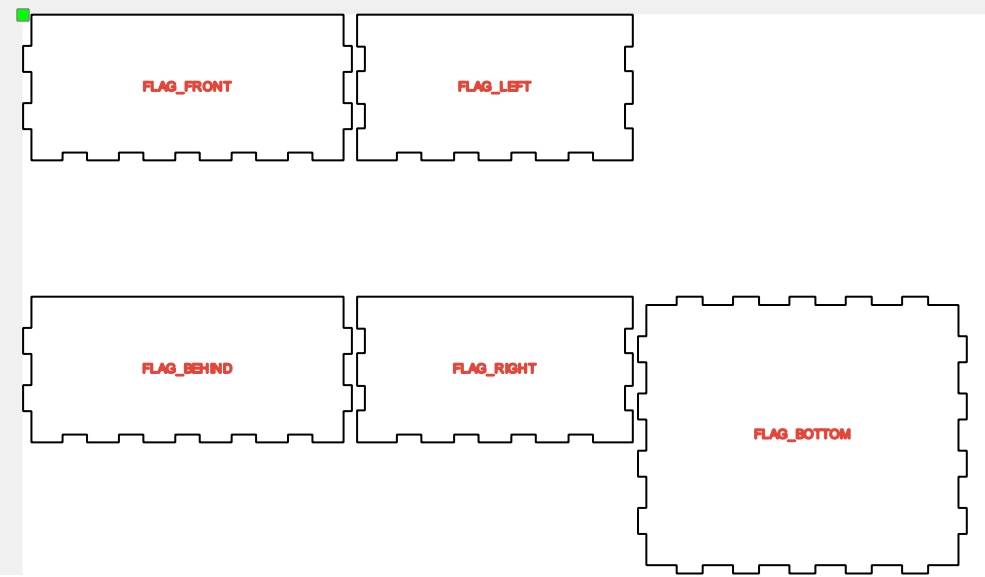
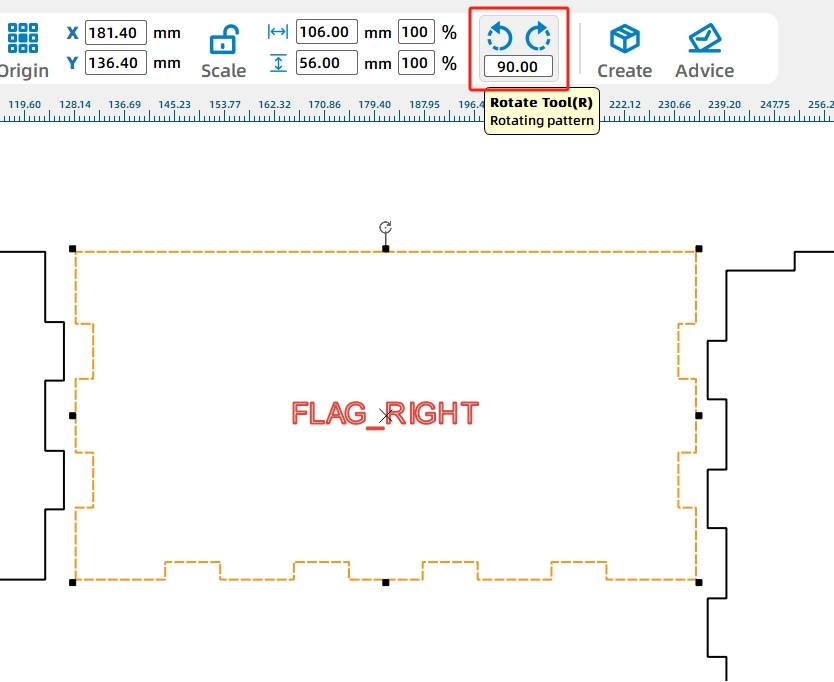
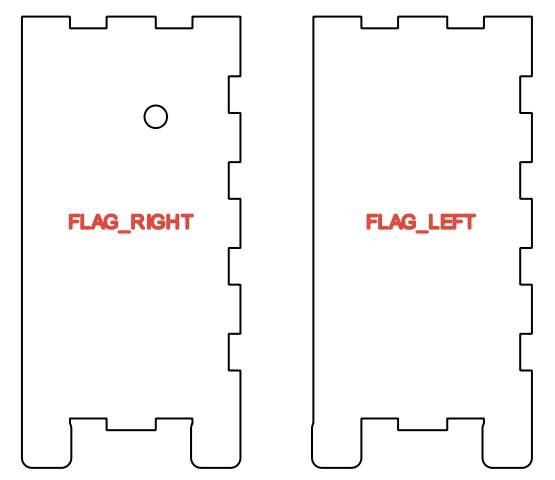
各サーフェスの編集が容易になるようにパネルを再配置します。 左右のパネルを回転させて移動し、前面パネルと背面パネルを下部パネルの上下に配置します。 プロンプトラベルを対応するパネルに移動し、余分なプロンプトを削除します。
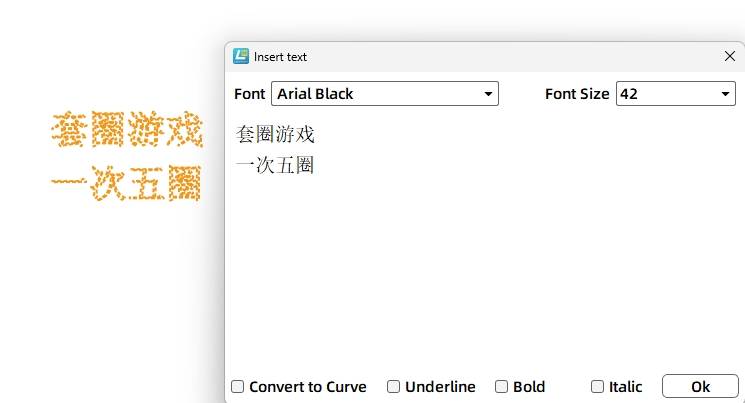
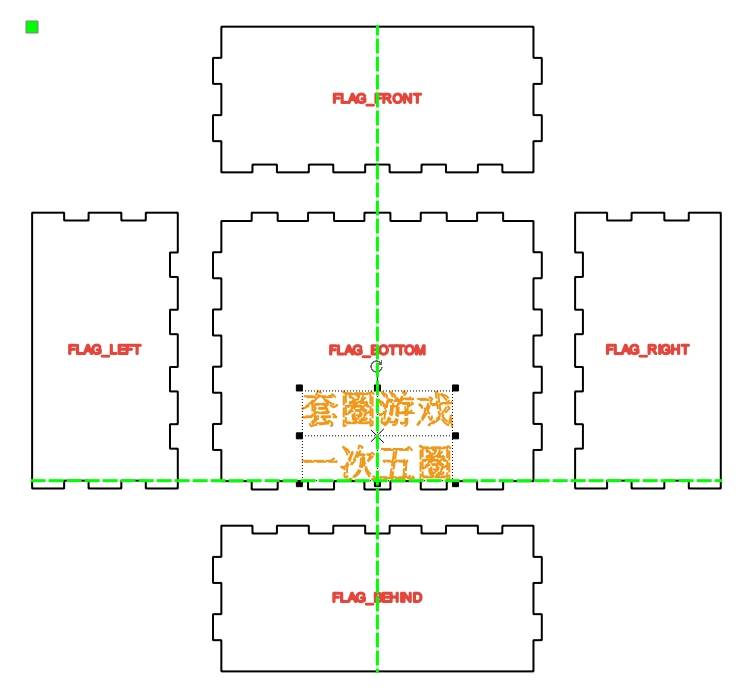
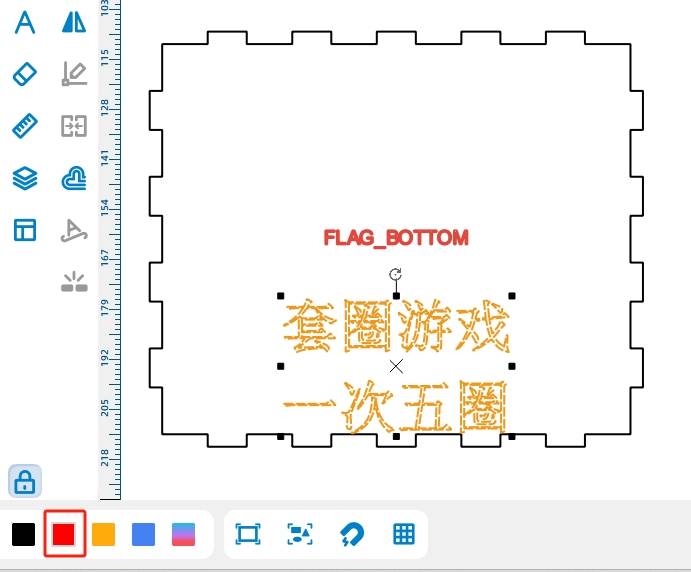
テキストツールを使用して、ゲームの指示をフロントパネルに追加します。 ソースワークフローでは、テキストに「Ring Toss Game」と「5 Rings per Turn」と表示されます。テキストはプロンプトにすぎないため、プロセスをカットではなくスコアリングに設定します。
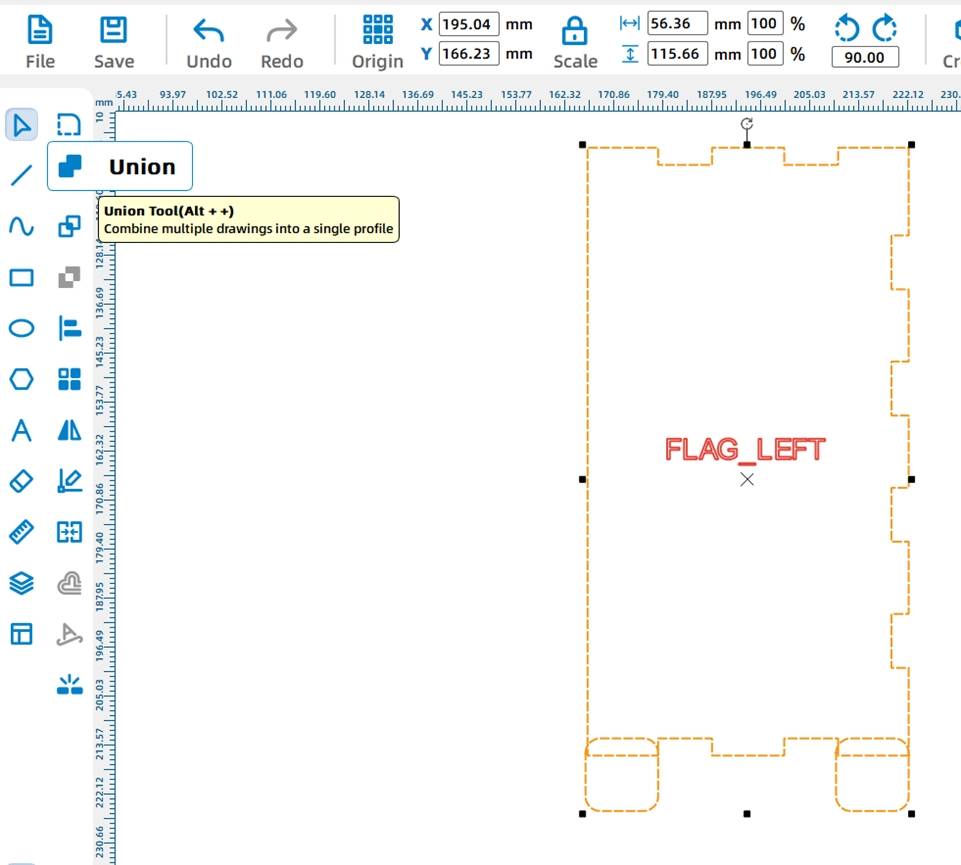
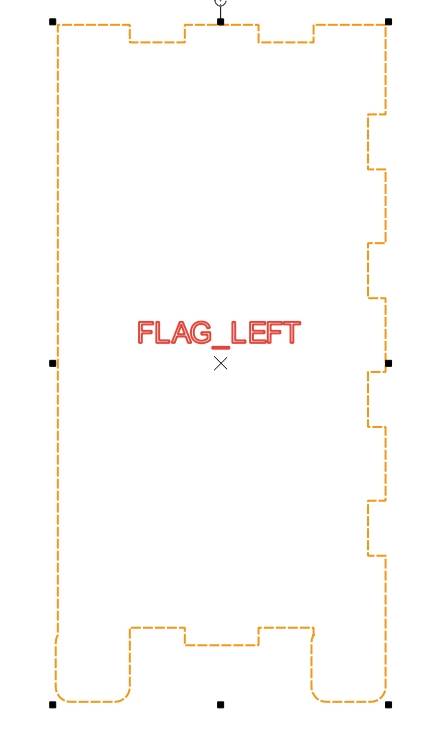
ベースの下部には電子機器とファスナーが入っているため、ボックスを安定させるためにサポートフィートが追加されています。 基本形状から丸みを帯びた四角形を選択します。 ソースワークフローでは、左端の下部のtenonの幅は12.66mmであるため、丸みを帯びた長方形のサイズは12.66mm × 12.66mmに変更されます。
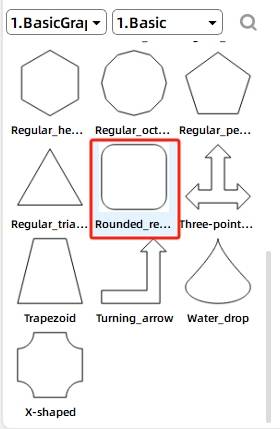
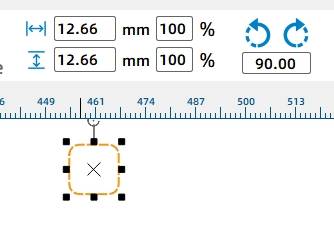
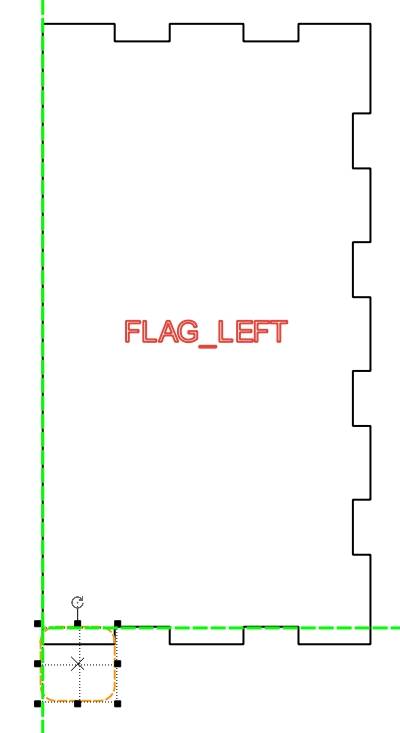
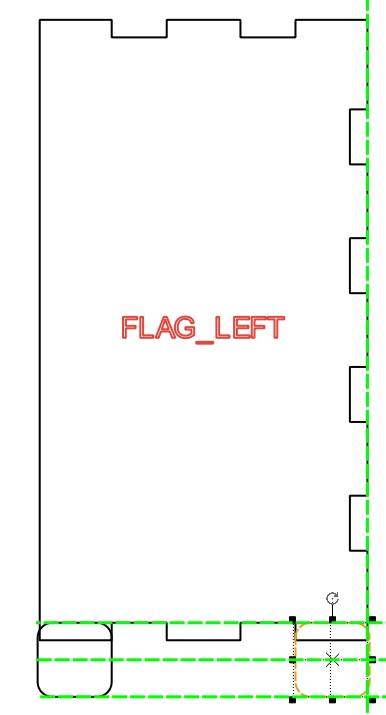
丸みを帯びた長方形を左パネルの下部に移動します。 別の丸い四角形をコピーしてパネルの右側に貼り付けます。 パネルとサポートフィートを選択し、Unionを使用して形状を統合します。 右側のパネルに対しても同じプロセスを繰り返します。
回転機構は、TTモーター、ギアセット、木製シャフト、およびカムを使用しています。 モーターがギアを駆動し、ギアがシャフトを回転させ、カムがギフトホルダーを上下に押します。
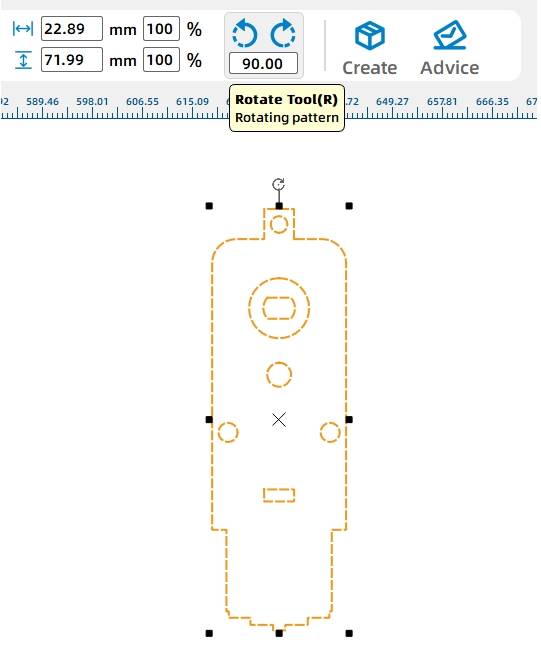
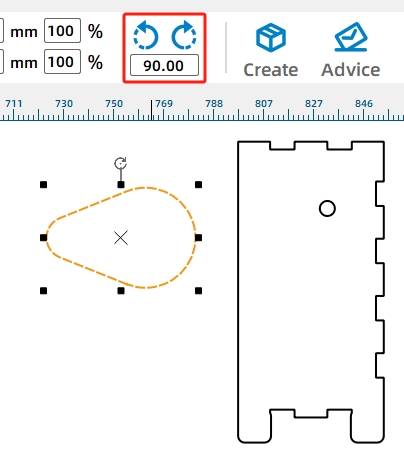
Open Source RobotライブラリからOSROBOT Motorグラフィックを選択し、キャンバスにドラッグします。 モーターグラフィックを90度回転させます。
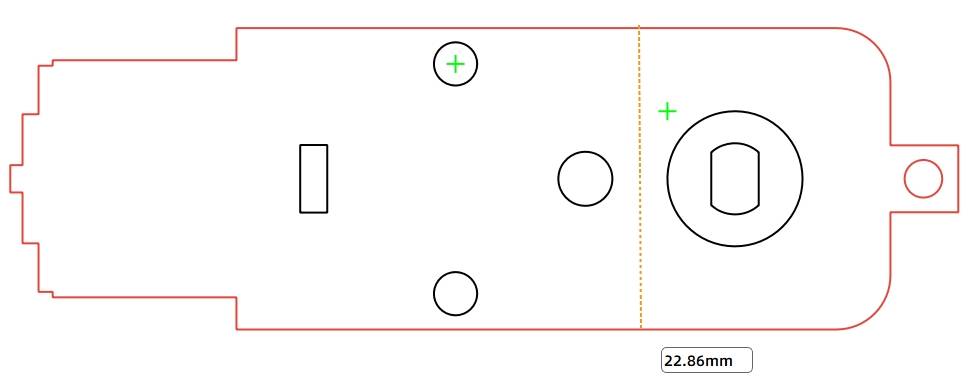
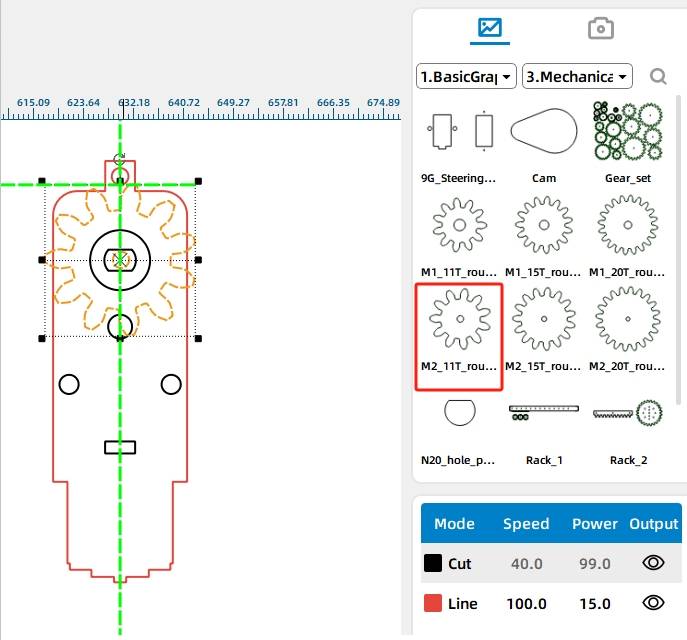
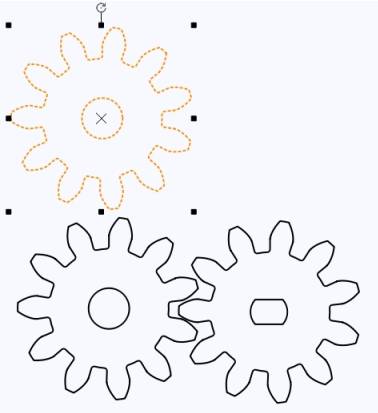
モーターを木製のシャフトに接続するには、ベースの外側にギアセットを追加します。 ソースワークフローでは、学生は機械部品からM2 11tの丸い穴を選択し、TTモーターの上に配置して、モーターセンターに合わせます。 次に、第2のマッチングギアが追加され、第1のギアと整列される。
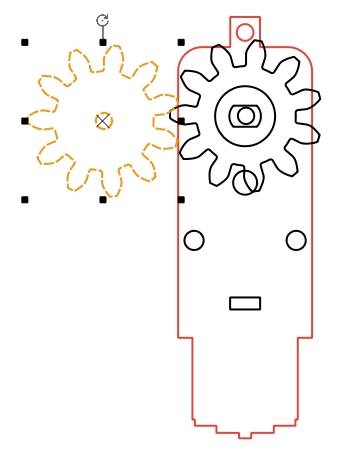
TTモーターとギアセットを右パネルに移動します。 モーターの底をパネルの最も低いほぞ穴に合わせます。 ベースを通る丸いシャフトの穴は、摩擦を減らすために6 mmの木の棒よりわずかに大きく設定されているため、パネルの穴は6.2mmに変更されます。
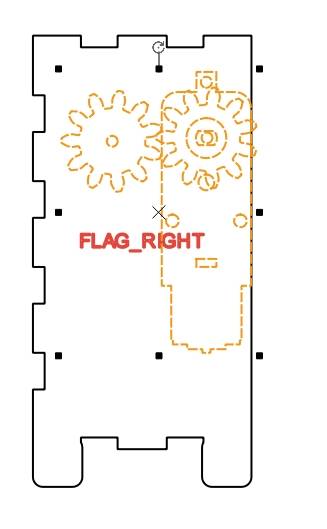

木のシャフトに直接接続するギアには、わずかにきつい穴が必要です。 ギアセットをコピーし、左のギアの内側の円を5.8mmに設定して、6 mmのシャフトをよりしっかりとグリップできるようにします。 右側のパネルで不要なギアコンポーネントを削除します。
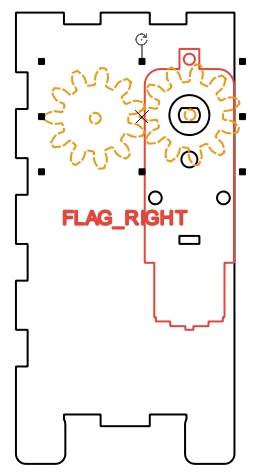
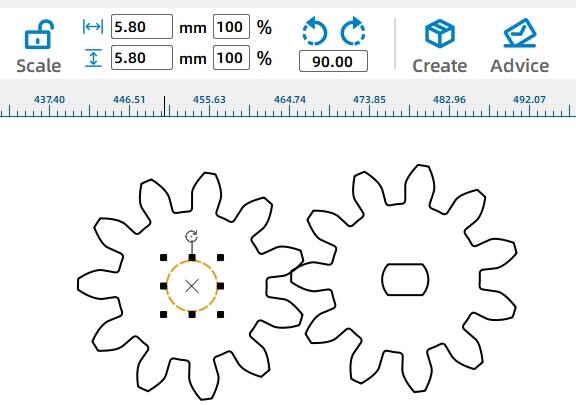
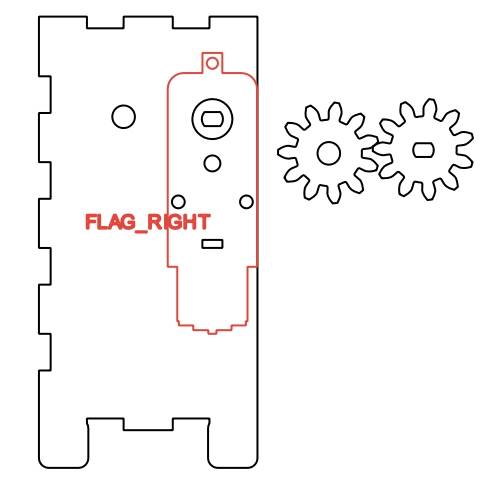
右のパネルをコピーし、それを使用して、整列したシャフト穴を持つ一致する左のパネルを作成します。 余分な穴とプロンプトを取り除き、丸いシャフトの穴だけを残します。 回転中にシャフトが外れないように、シャフトの左側に別の丸穴ギアを追加します。
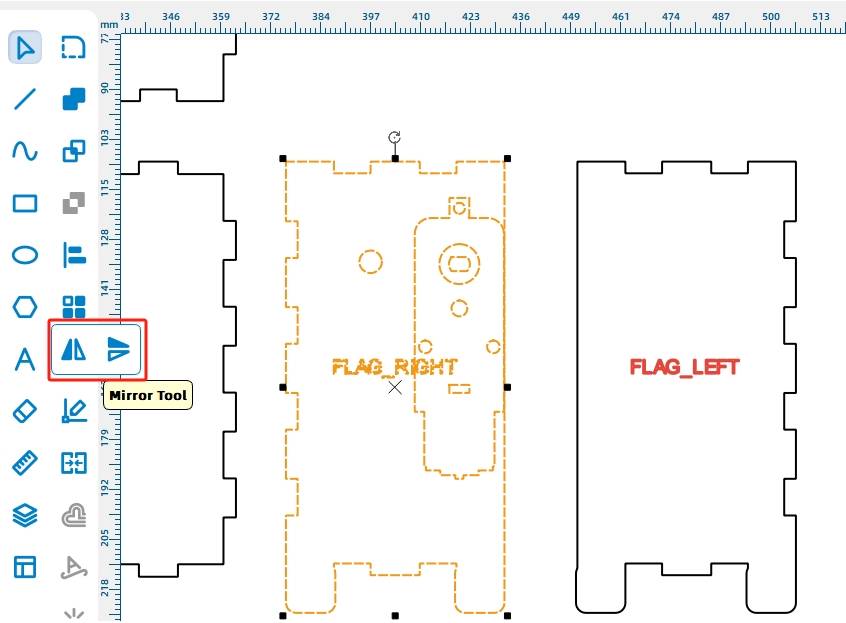
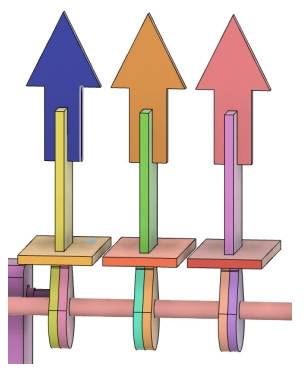
ギフトホルダーは垂直構造を使用しているため、3つのターゲットがベース幅内に収まります。 各ギフトホルダーには、カムに接触するベース、中央のコネクタ、およびリング用の矢印状のトップが含まれています。
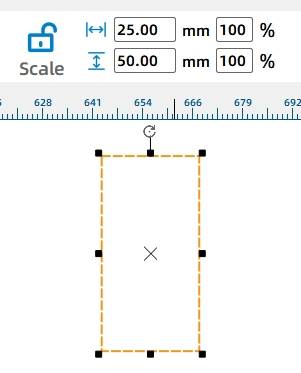
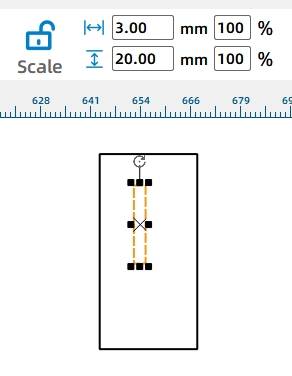
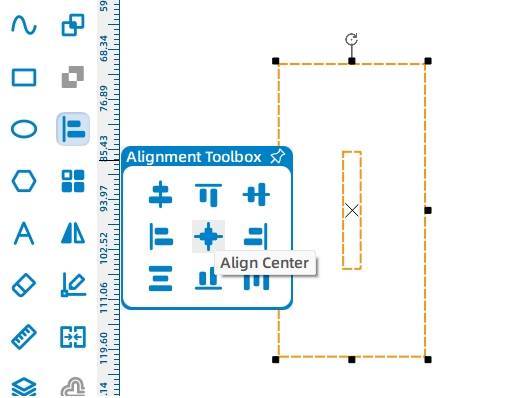
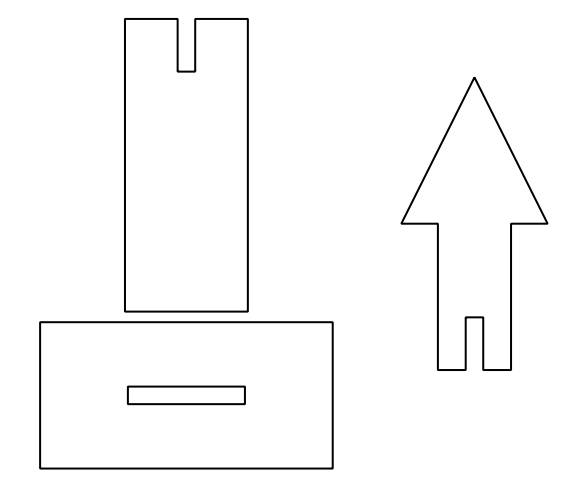
ギフトホルダーベースから始めます。 25mm x 50mmの長方形を描き、その中に3mm x 20mmの長方形を描きます。 2つの長方形を中央に合わせて、ほぞの位置を作成します。
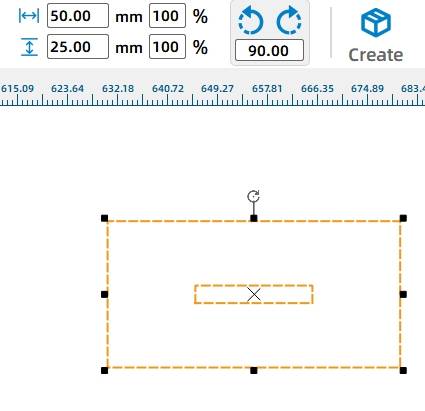
中央のコネクタには、21mm x 50mmの長方形を描きます。 次に、矢印を後で挿入できるように、上部近くに3mm x 9mmの長方形を描きます。 小さい方の四角形を上の中央に揃え、Differenceを使用してほぞ穴を作成します。
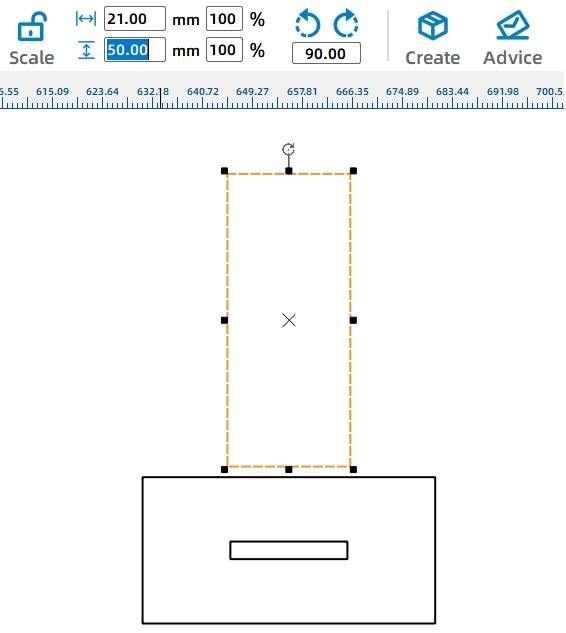
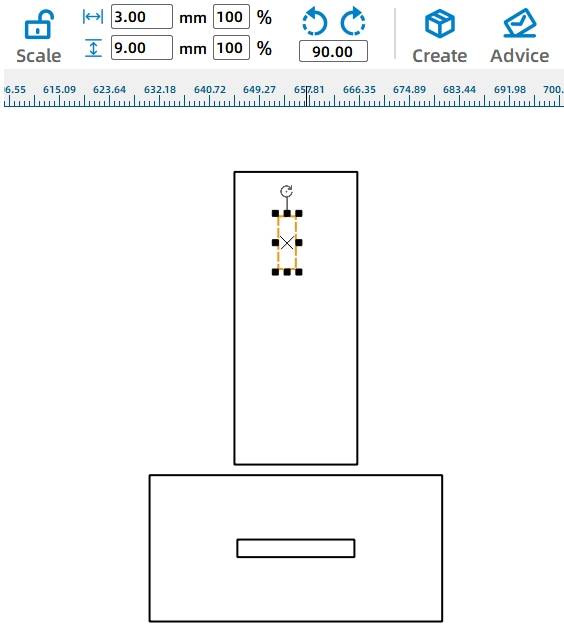
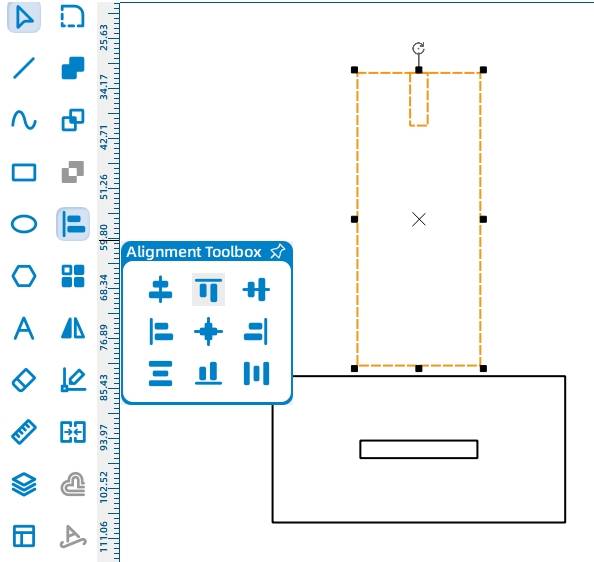
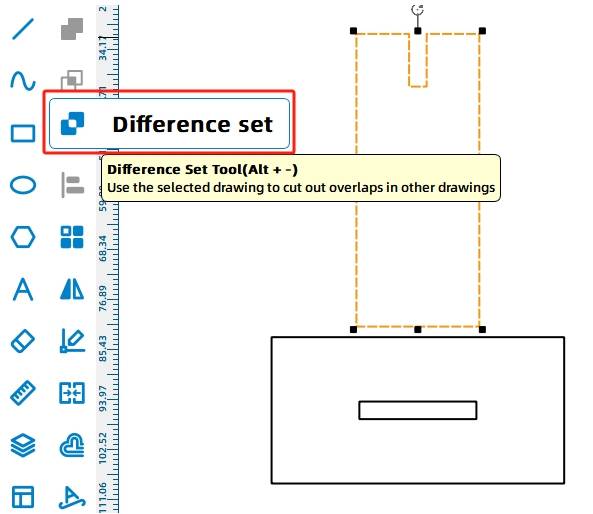
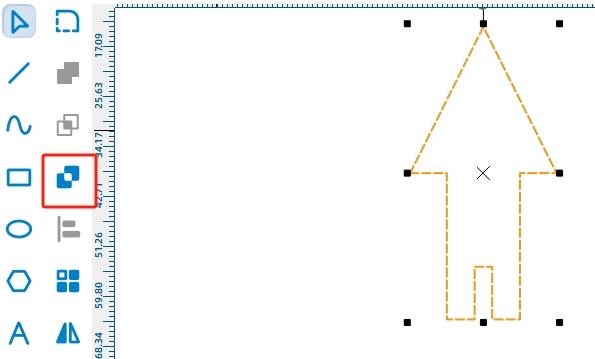
矢印の形をした上部については、 [Basic Shapes] から矢印グラフィックを選択し、上方向に90度回転させ、幅を25 mmに設定します。3 mm x 9 mmのほぞ穴の長方形を追加し、矢印の中央下部に合わせて、Differenceを使用して挿入機能を作成します。
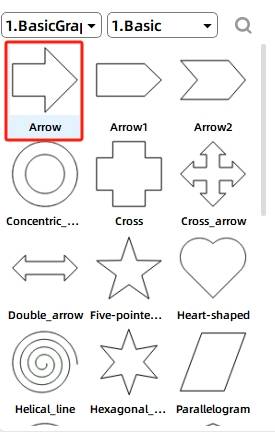
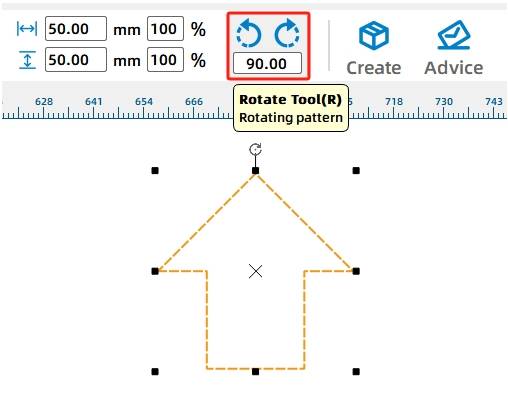
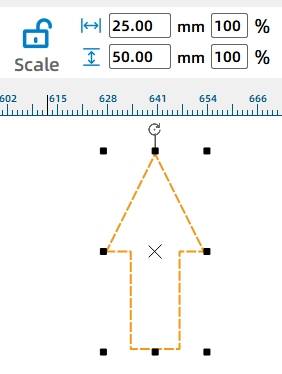
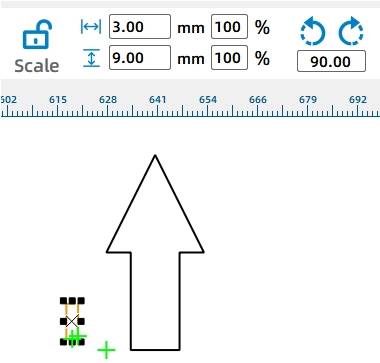
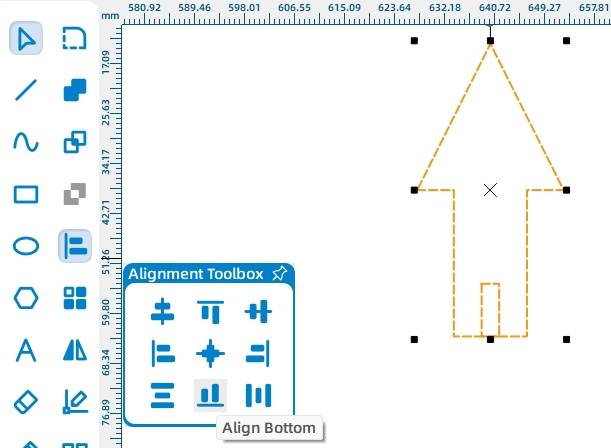
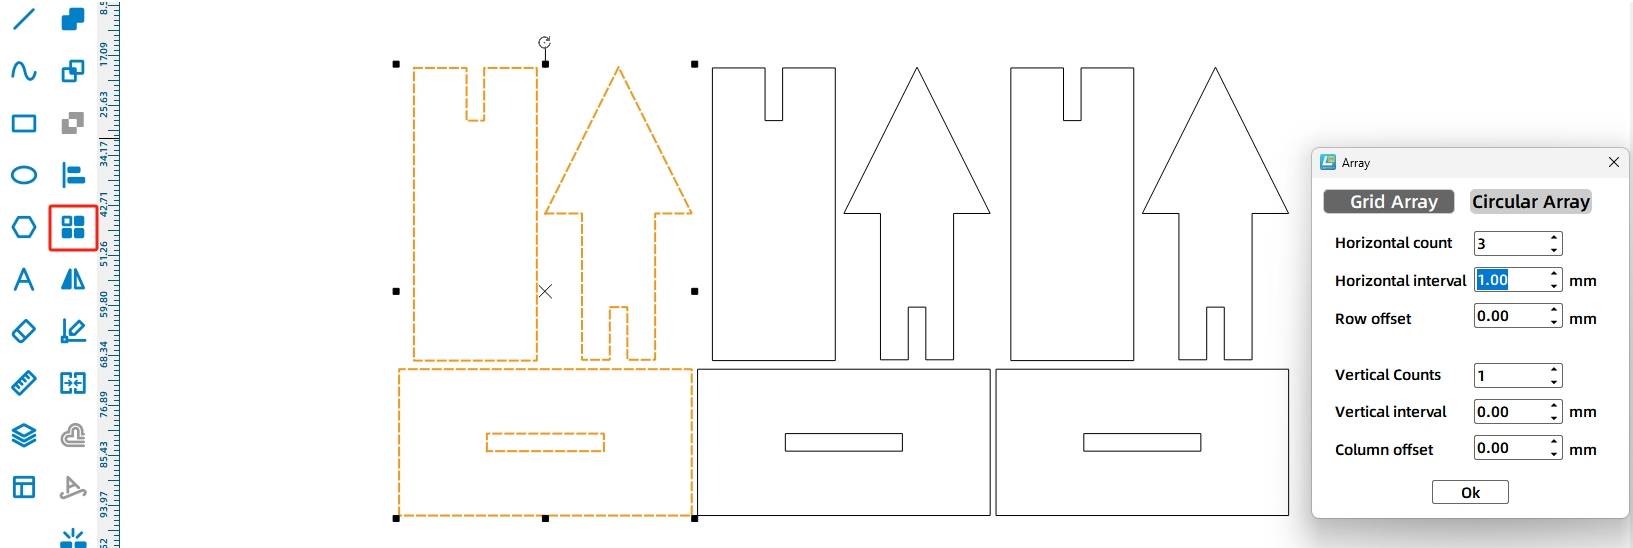
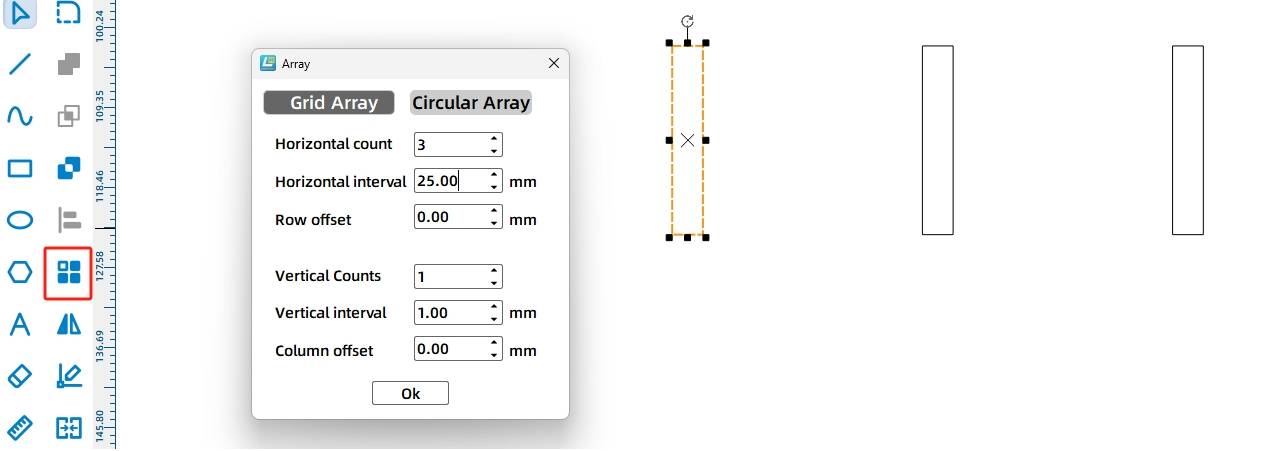
1つのギフトホルダーを完成させたら、長方形の配列を使用して3つの同一のギフトホルダーを作成します。
カムは、ギフトホルダーを持ち上げる重要なメカニズムです。 メカニカルパーツからカムグラフィックを選択し、キャンバスにドラッグします。 補助線を追加して、シャフトの穴の中心からパネルのほぞ穴の底までの距離を推定します。 ソースワークフローでは、この距離は約18.97mmです。
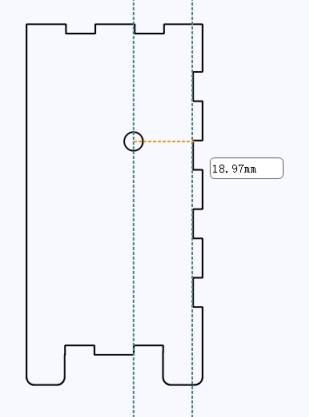
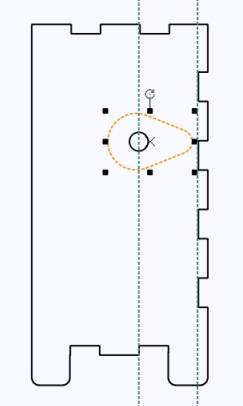
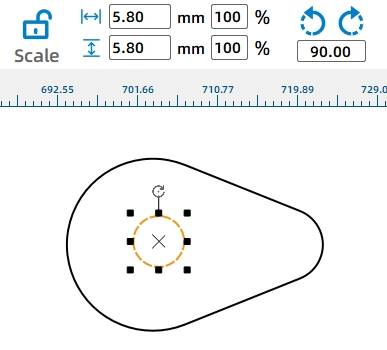
回転中にベースに当たらないように、カムを45% までスケールダウンします。 次に、カムセンターに5.8mmのシャフト穴を追加して、6 mmの木製ロッドにしっかりと収まるようにします。 ギフトホルダーベースとの接触面積を増やすために、ソースワークフローは2つのカムをスタックします。
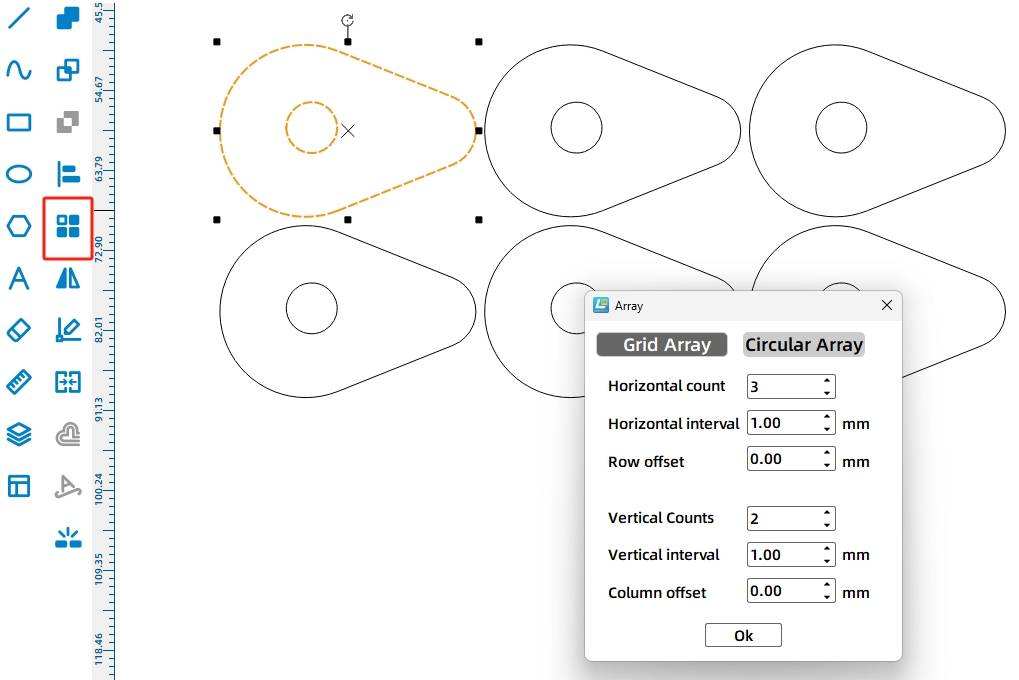
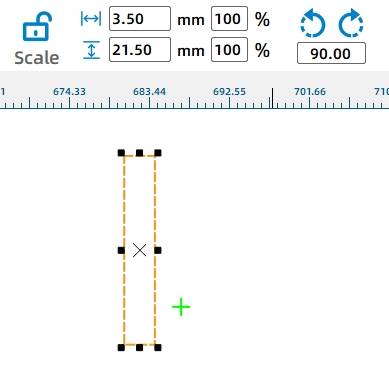
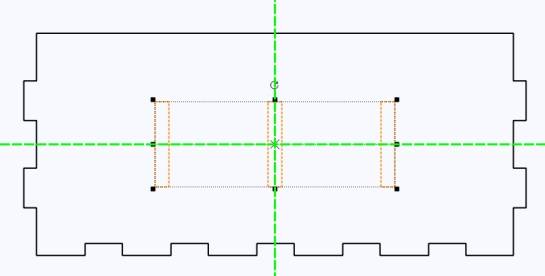
ギフトホルダーが上下に動くことができるように、トップパネルに長方形のスロットを描きます。 ソースワークフローでは、各スロットは幅3.5mm、高さ21.5mmです。 長方形の配列を使用して25 mmの間隔で3つのスロットを作成し、それらを上部パネルの中央に移動します。
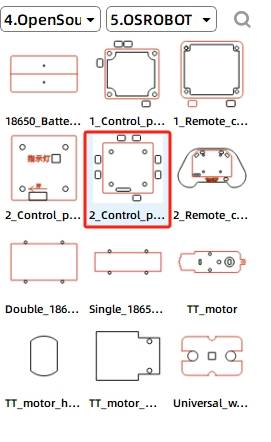
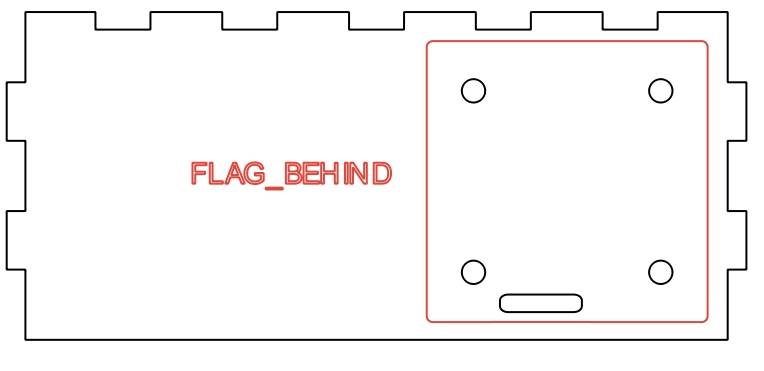
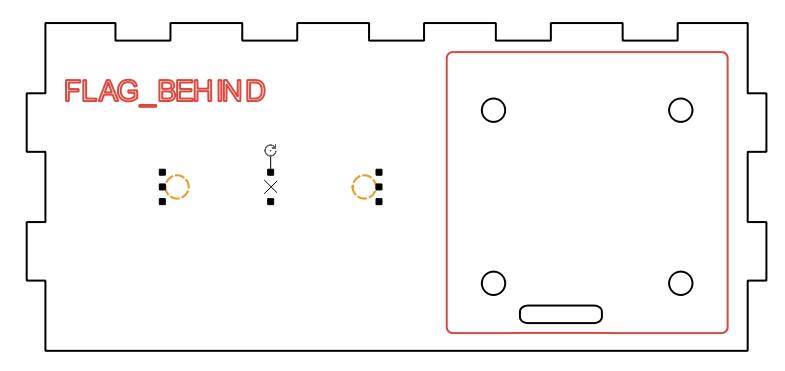
OSROBOTレシーバーボードをOpen Source Robotライブラリからベースパネルに追加します。 モーター、バッテリー、レシーバーはベースの内側に隠れているので、不要なワイヤー穴を削除します。 レシーバーボードのネジ穴をコピーして、18650バッテリーケーブルタイ用の取り付け穴を作成します。
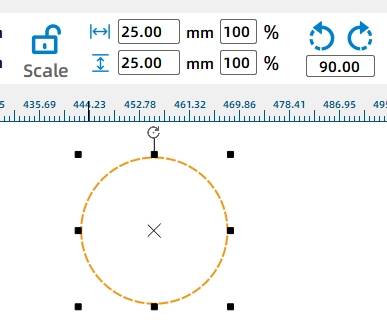
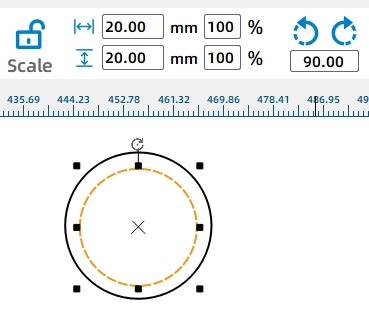
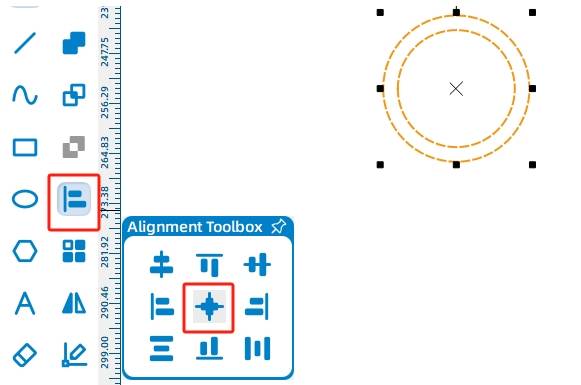
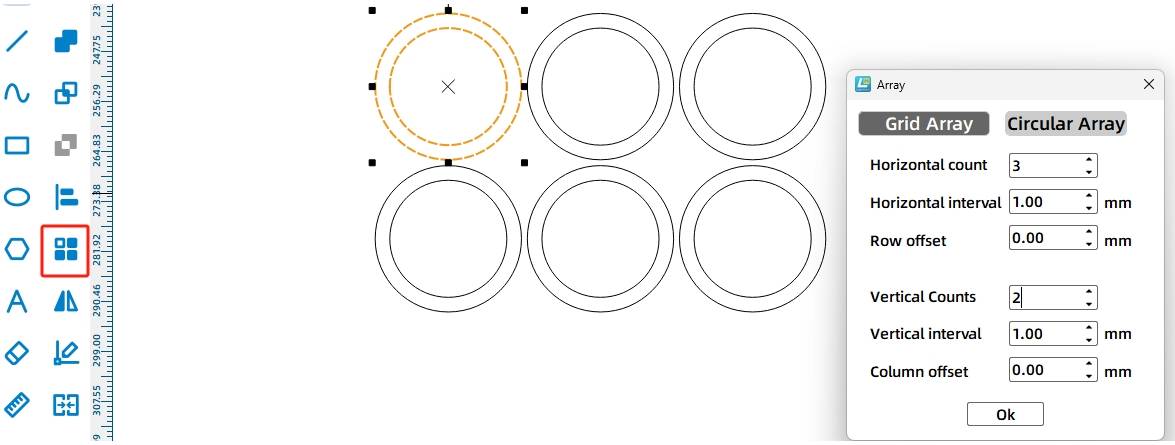
ゲームリングは2つの同心円から作られています。 Ctrlを押しながら楕円ツールを使用して、直径25 mmと20 mmの円を描きます。2つの円を中心合わせして1つのリングを作成し、長方形の配列を使用して1 mm間隔の6つのリングを作成します。
保存する前に、不要になった注釈と補助行を削除します。
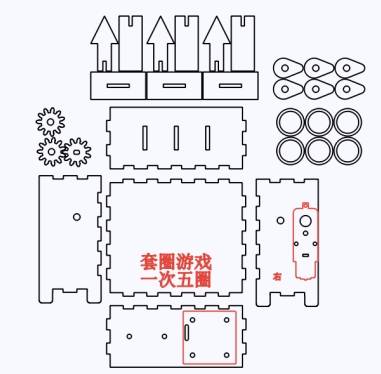
設計が完了したら、レーザープロセスの設定をもう一度確認してください。 レーザー切断機にファイルを送信する前に、シミュレーションを使用してスコアリングと切断のシーケンスを確認します。
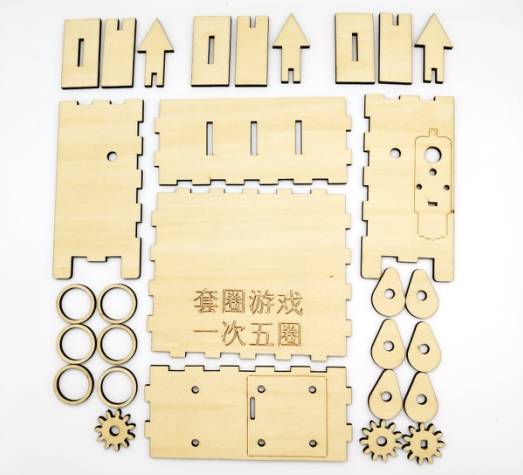
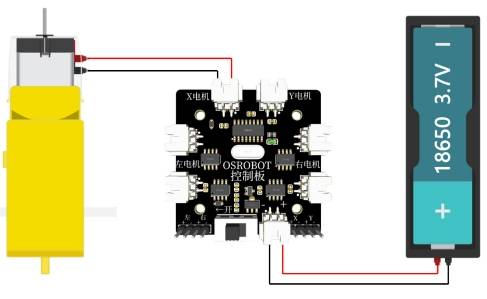
部品を切断した後、配線図に従って回路を接続します。 ソースワークフローでは、リングトスゲームの動きが速すぎないように注意しているため、配線の例では、セットアップで1つの18650バッテリーとギア付きモーターを使用します。
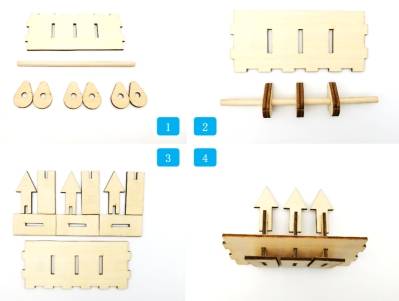
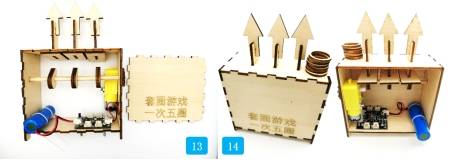
まず、ベースのカム、木の棒、上部パネルを見つけます。 上部パネルの穴の間隔に従って、木の棒にカムを取り付けます。 次に、ギフトホルダーの3つの下部サポート、矢印、および中央の垂直プレートを配置します。
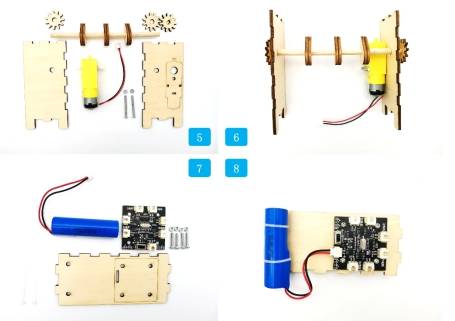
次に、左右のパネル、ギアセット、回転シャフト、および付属品を見つけます。 モーターを右パネルに固定し、回転シャフトを左右のパネルに通し、両端を丸穴ギアで固定します。 TT穴のあるギアをモーターに取り付けて、回転シャフトのギアと噛み合うようにします。
下部パネル、18650バッテリー、レシーバー、ナイロンケーブルタイ、ネジ、ナットを見つけます。 ハードウェアとネクタイを使用して、レシーバーとバッテリーをベースに固定します。
下部パネルに回転機構を取り付けます。 次に、ギフトホルダー付きの上部パネルをベースに取り付けます。
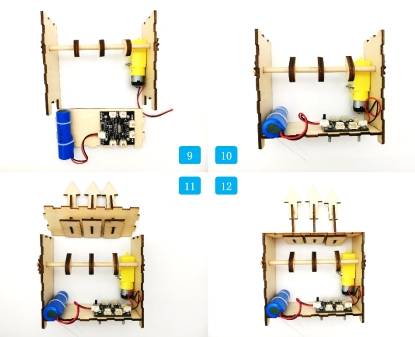
最後に、ゲームの指示とともにフロントパネルを取り付け、ゲームリングをギフトホルダーに置きます。
カムがベースまたはトップパネルに当たらずにスムーズに回転するかどうかを確認します。
ギフトホルダーがトップパネルスロットを通って自由に上下に動くかどうかをテストします。
ギアがうまくかみ合っていること、および操作中にシャフトが滑ったり外れたりしないことを確認します。
レシーバー、モーター、バッテリー、ネジ、およびタイを取り付けた後、ベースが安定しているかどうかを確認します。
リングが矢印型のギフトホルダーに拾い、投げ、着地するのが簡単かどうかを確認します。
設計、レーザー処理、配線、および組み立ての後、学生は移動するターゲットを使用してリモートコントロールリングトスゲームを完了します。 このプロジェクトでは、ギアトランスミッション、カムメカニズム、レーザーカットボックス、ほぞ穴とほぞのギフトホルダー、ゲームリングのデザイン、電動モーションを実践的に体験できます。
完成したプロジェクトでは、ギフトホルダーは木製の矢印の形を使用します。 拡張チャレンジとして、学生はギフトホルダーにテキストプロンプトを追加したり、小さなギフトボックスとして再設計したり、プレーヤーがゲームを理解しやすくする新しいターゲットシステムを作成したりできます。
学生はまた、ギアトランスミッションとカムメカニズムの他の日常生活の例をブレインストーミングしてから、同じ円形から線形への動きの原理を使用する別の動くプロジェクトを設計することができます。
このプロジェクトは、小さなロボット工学およびメカニズムプロジェクトのシート材料の切断およびスコアリングをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、リングトスゲーム、カム駆動ターゲット、リモートコントロールゲームデバイス、ギアトランスミッションモデルなどのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、電子部品、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより大きなゲームデバイスやより高度なメカニズムプロジェクトに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


