


LaserMakerを使用したリモートコントロールパドルホイールボートレーザー切断プロジェクト
 2024-07-25
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

LaserMakerを使用したリモートコントロールパドルホイールボートレーザー切断プロジェクト
2024-07-25

このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロールパドルホイールボートを設計および構築します。 このレッスンでは、パドルホイール推進、垂直ギアトランスミッション、フローティング構造設計、ほぞ穴とほぞ穴のアセンブリ、レーザーカットパドルホイール、リモートコントロールコンポーネント、配線、およびハンズオンテストを接続します。
このプロジェクトは、プロペラなしでボートがどのように動くことができるかを学生が理解するのに役立ちます。 学生は、TTモーターが垂直ギアセットを駆動する方法、ギアセットがパドルホイールシャフトを回転させる方法、およびパドルブレードがモデルを前進させるために水を押す方法を探ります。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモートコントロールパドルホイールボート/水クルーズモデル |
| ソフトウェア | LaserMaker |
| 主なスキル | 彼の兄弟が彼の兄弟、ジョージ・マクラウド、ジョージ・マクラウド、ジョージ・Wを連れて行った直後。 およそ、研究と開発の知識、分析とアプローチ、分析、分析、分析 |
| 推奨材料 | バスウッドボード、KTボード、竹スティック、2.4Gリモートコントロールコンポーネント、TTモーター、18650バッテリー、ネジ、ナット、ナイロンスタンドオフ |
| 教室フィット | ロボット工学とメカニズムのプロジェクト、ギアトランスミッション、水をテーマにしたエンジニアリング活動、メーカー教育、レーザー切断、リモートコントロール構造、浮力の議論 |
学生は、キャビン、船体、パドルホイールシステム、ギアトランスミッション、シャフトスリーブ、フローティングサポートを備えたパドルホイールボートを設計します。 LaserMakerで部品を作成し、構造をレーザーカットし、機械部品と電子部品を組み立て、パドルホイールがモデルを水上で動かすことができるかどうかをテストします。
教師の場合:このプロジェクトを使用して、ギアトランスミッション、防水の考慮事項、浮力、推進力、アライメント、およびデジタル製造を接続します。
学生のために:回転するパドルブレードが水を押して動きを作り出す方法を学びながら、アクティビティを使用して小型の動力付きボートを構築します。
Makerspacesの場合:レーザーカット構造、ギア、パドルホイール、配線、および水テストを組み合わせた高度なリモートコントロールメカニズムプロジェクトとして使用します。
パドルホイールボートがプロペラ駆動ボートとどのように異なるかを分析します。
垂直ギアトランスミッションを使用して、パドルホイールシャフトを駆動しながら、モーターを水面から遠ざけます。
LaserMakerでキャビン、船体、デッキ、パドルホイールディスク、パドルブレード、クリップ、シャフトスリーブを作成します。
ユニオン、ディファレンス、アライメントガイド、ギア生成、円形アレイ、および長方形アレイを適用して、正確なレーザーカット部品を構築します。
機械構造を組み立て、リモコン回路を接続し、パドルホイールボートを水上で注意深くテストします。
デザイン思考:本物のパドルホイールボートを、キャビン、船体、パドルホイール、フローティングサポートを備えた教室規模のモデルに変えます。
計算思考:ギアパラメータ、中心線の位置合わせ、シャフト穴の位置、アレイの設定、部品の寸法を使用して、正確なデジタルモデルを作成します。
エンジニアリング思考:モーターの高さ、ギアのメッシュ、シャフトアライメント、パドルホイールクリアランス、浮力、摩擦、ジョイントフィット、および水上での安定した動きについて検討してください。
学生は、教師またはラボの監督者の指導の下でのみボートをテストする必要があります。 電子部品を可能な限り乾燥させ、発射前に配線を確認し、構造が不安定になったり電子機器が露出したりした場合は、すぐにモデルを水から取り外します。
パドルホイールボートは、従来のプロペラ駆動ボートとは異なる動きをします。 プロペラを使用する代わりに、船体の側面にパドルブレードを備えたパドルホイールデバイスがあります。 モーターがパドルホイールを駆動すると、ブレードが水をかき混ぜてボートを前方に押します。
このレッスンでは、学生は本物のパドルホイールボートを学び、リモートコントロールウォータークルーズモデルを作成します。 モデルは水上で動作するため、設計では垂直ギアトランスミッションを使用して、モーターを水面から遠ざけ、パドルホイールシャフトにモーションを伝達します。
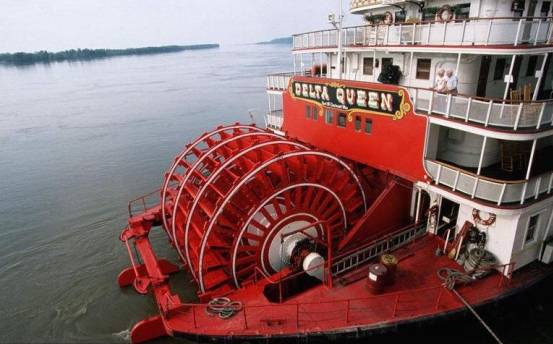
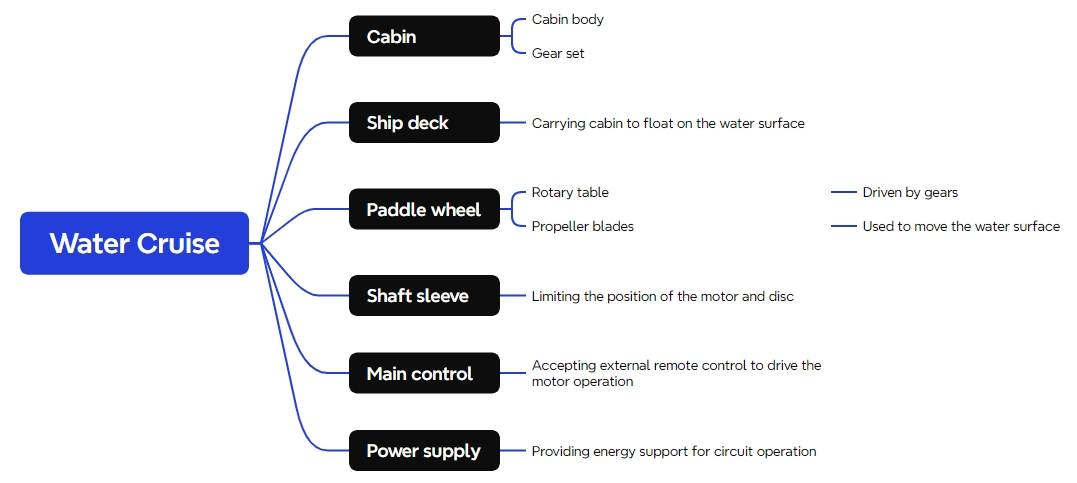
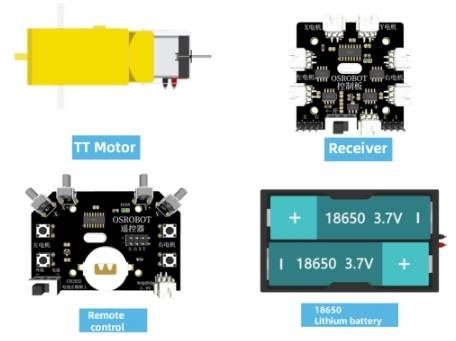
パドルホイールボートをモデル化する前に、学生はプロジェクトで使用されるリモートコントロールコンポーネント、構造材料、フローティングサポート材料、シャフト材料、およびハードウェアを特定する必要があります。
| 番号 | 名前 | 数量 |
|---|---|---|
| 1 | 2.4Gリモコン | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター | 1 |
| 4 | 18650バッテリー | 2 |
| 5 | 18650バッテリーホルダー | 1 |
| 6 | バスウッド・ボード、40 cm × 60 cm × 3mm | 1 |
| 7 | M3/M4ネジ、ナット、ナイロンスタンドオフ | いくつか |
| 8 | KTボード、40 cm × 60 cm × 3mm | 1 |
| 9 | 竹スティック、直径4mm、長さ約200mm | 1 |
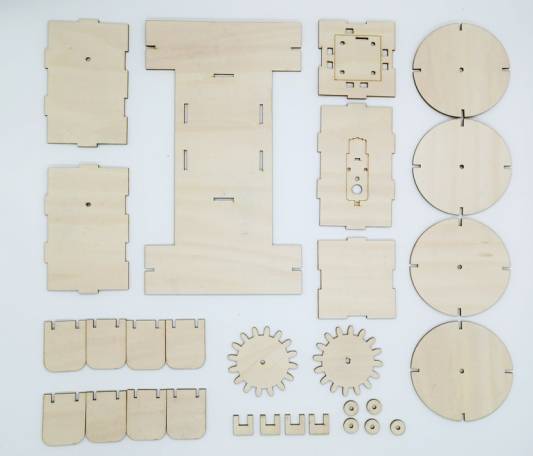
レーザーカット構造は、キャビン、船体、パドルホイール、シャフトスリーブの4つの主要なグループに分けられます。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | キャビン | 1 | ギアアセンブリ、モーター、レシーバーボードを収容 |
| 2 | 船体 | 1 | キャビンをサポートし、水に浮かぶ |
| 3 | パドルホイール | 1セット | パドル回転を通してボートを推進するためにギアアセンブリによって駆動 |
| 4 | シャフトスリーブ | 10 | ギアシャフトとパドルホイールシャフトの制限と位置 |
キャビンには、ギアアセンブリ、モーター、およびレシーバーボードが含まれています。 ギアシステムとキャビンの寸法の不一致を避けるために、学生は最初にギアアセンブリを設計し、次にその周りのキャビンを調整する必要があります。
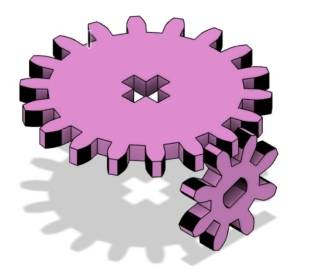
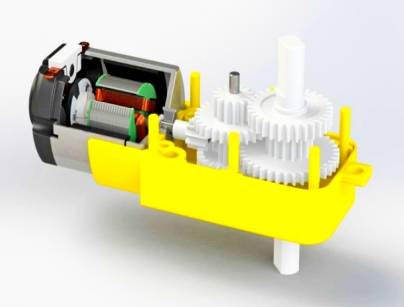
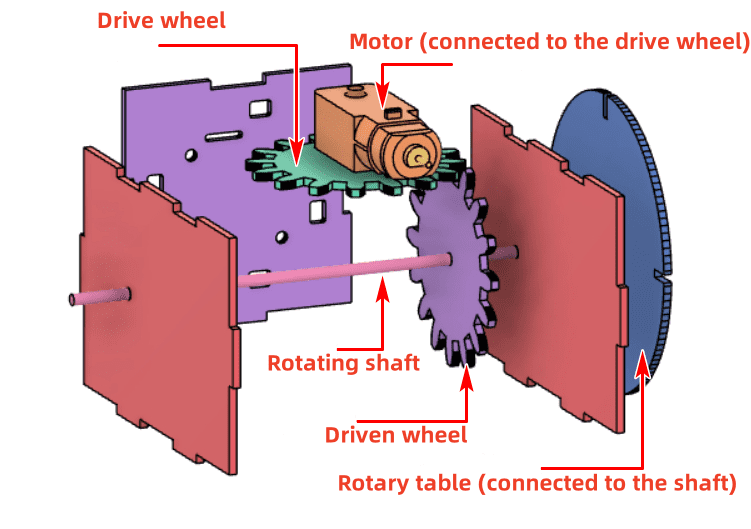
このモデルでは、ドライバーギアとして1つのギアがTTモーターシャフトに取り付けられています。 別のギアがドリブンギアとしてパドルホイールトランスミッションシャフトに取り付けられています。 2つのギアは垂直に噛み合っているため、モーターはパドルホイールシャフトに動きを伝達できます。
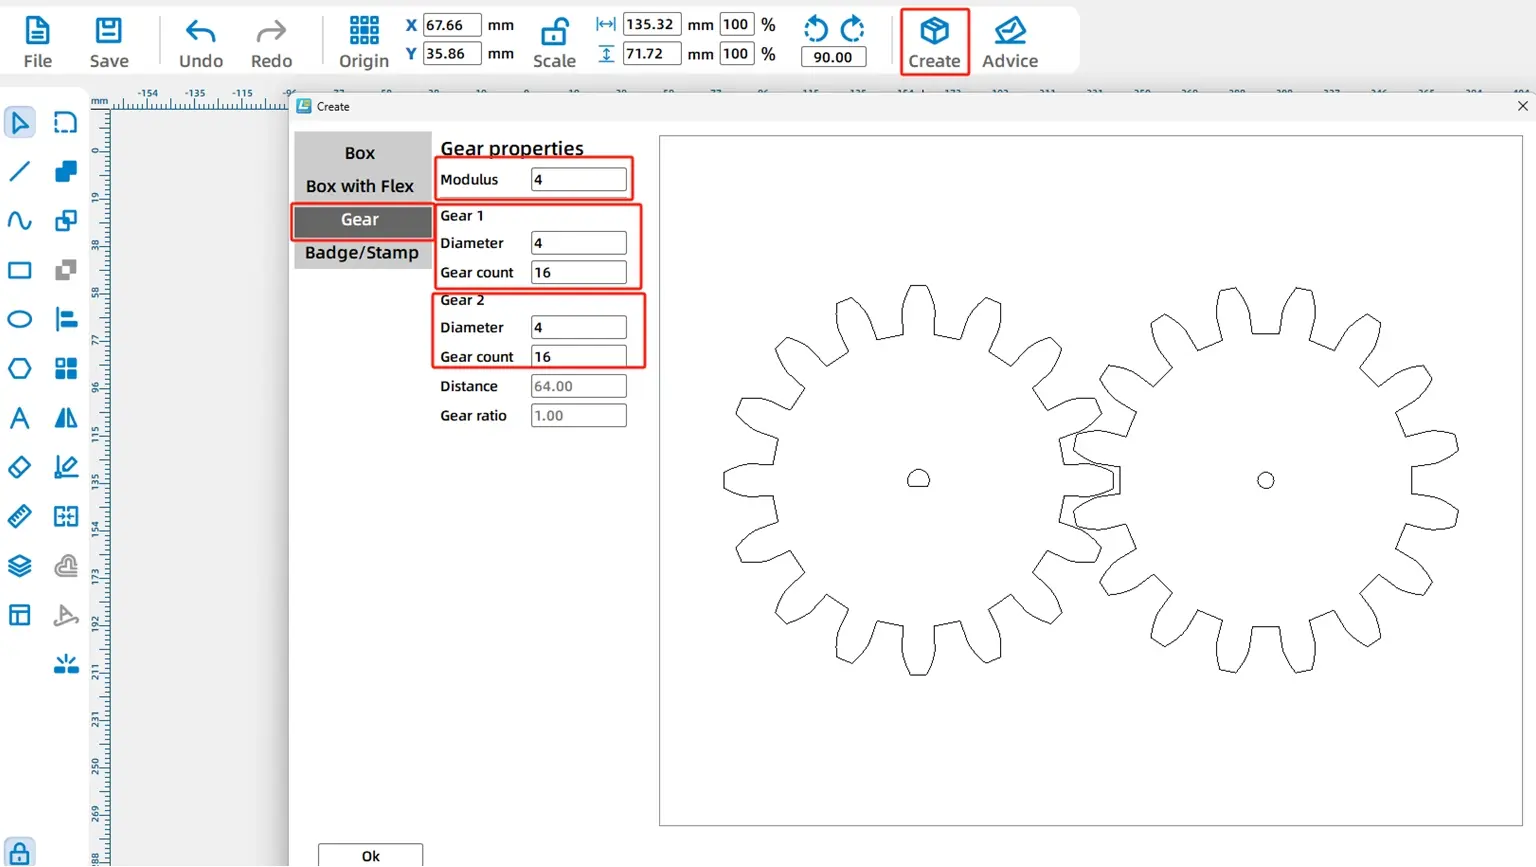
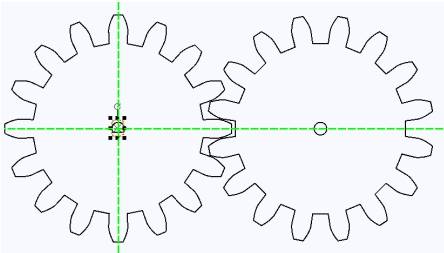
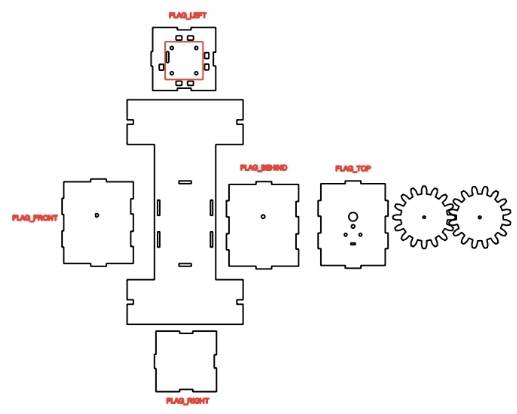
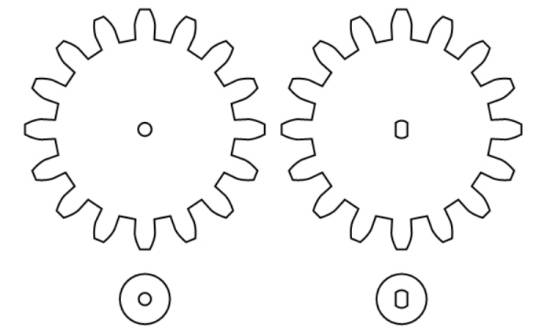
LaserMakerでModular Gearツールを使用します。 ソースワークフローでは、モジュールは4に設定され、シャフトの直径は4mmに設定され、歯の数は16に設定されます。 設定を確認した後、同じサイズの2つのギアが生成されます。
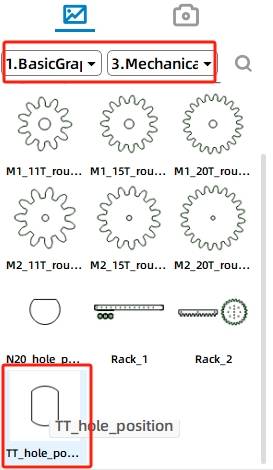
1つのギアがTTモーターに接続するため、デフォルトのセンターホールを交換する必要があります。 左ギアのN20シャフト穴を削除し、メカニカルパーツからTTホールのグラフィックを選択してギアセンターに配置します。
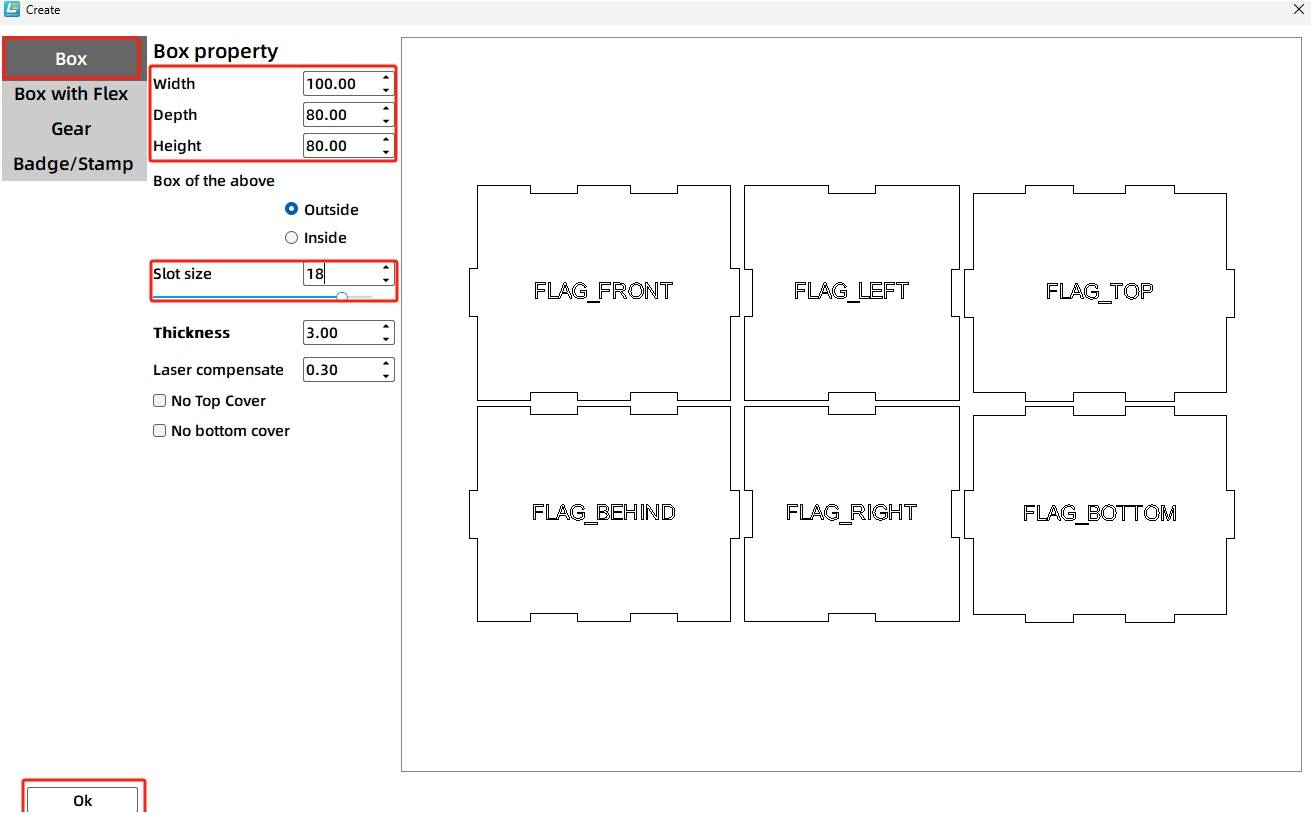
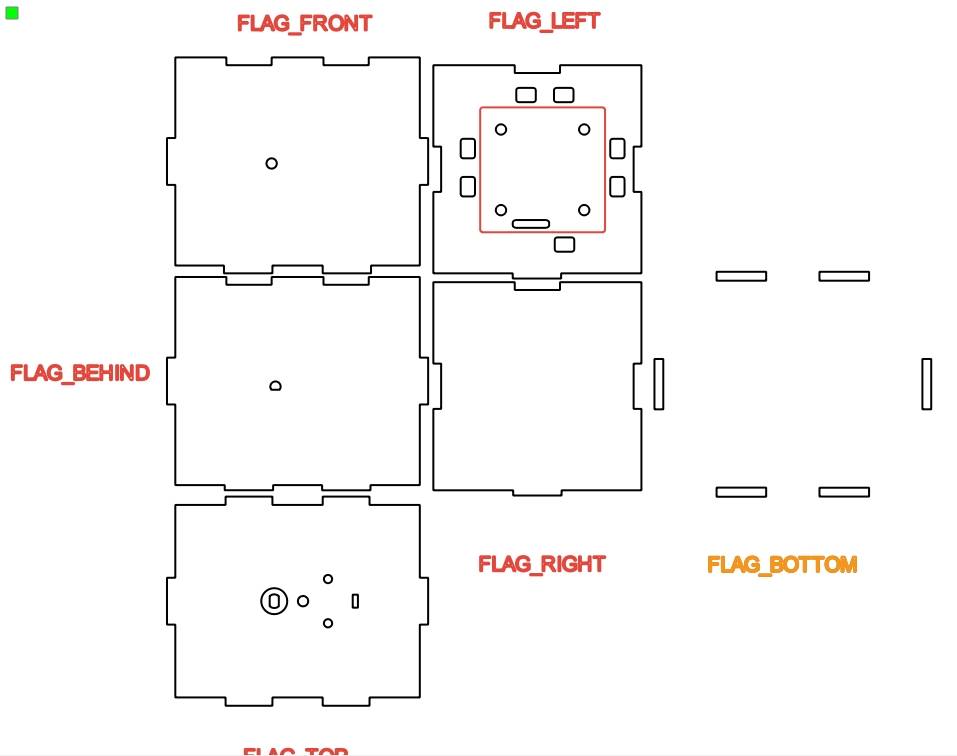
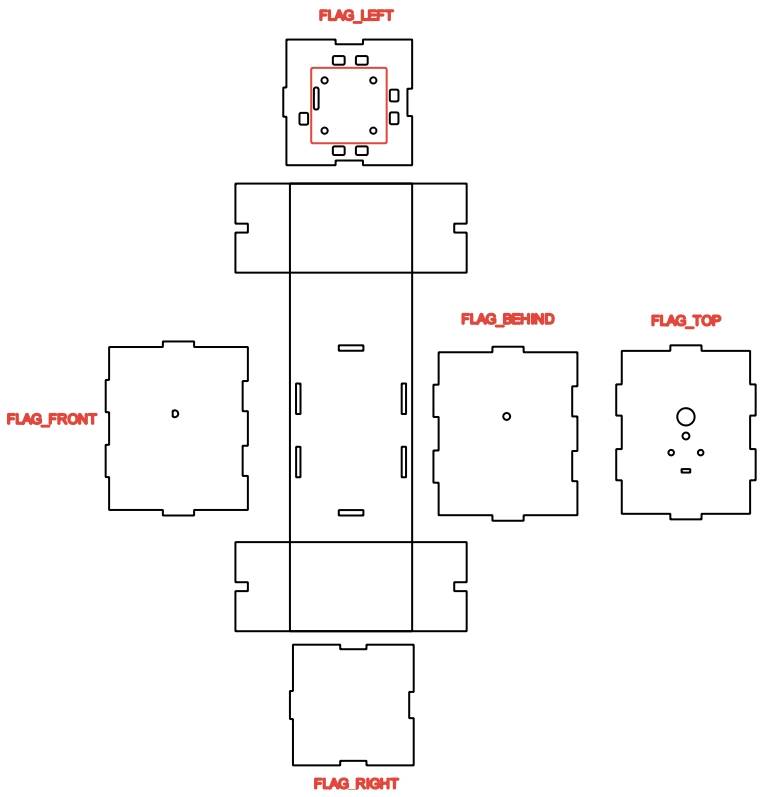
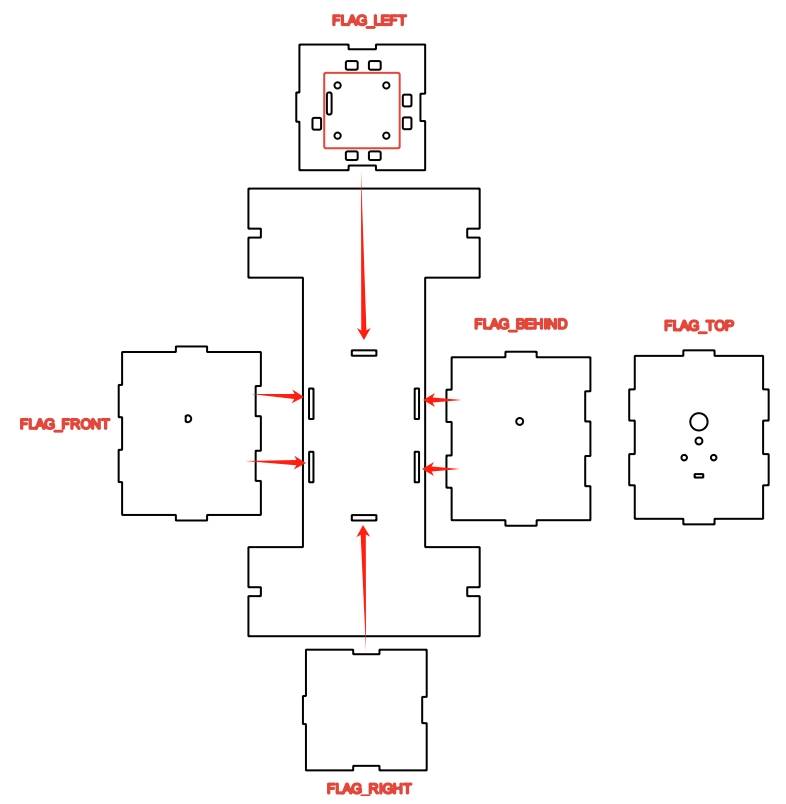
キャビンは、トランスミッションメカニズムと回路基板を保持するボックス構造です。 LaserMakerで長方形ボックスツールを使用します。 ソースワークフローでは、ボックスの長さ、幅、高さを100mm、80mm、80mm、溝のサイズを20mmに設定します。
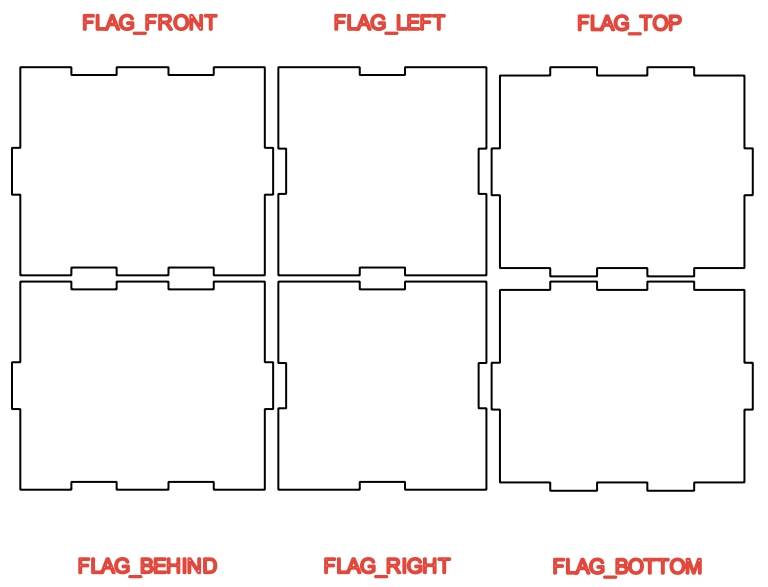
ボックスを生成したら、プロンプトラベルを正しい6つの面に移動します。 次に、2.0 Control Boardグラフィックを左側のパネルの中央に追加し、TT Motorグラフィックを上部のパネルに追加します。
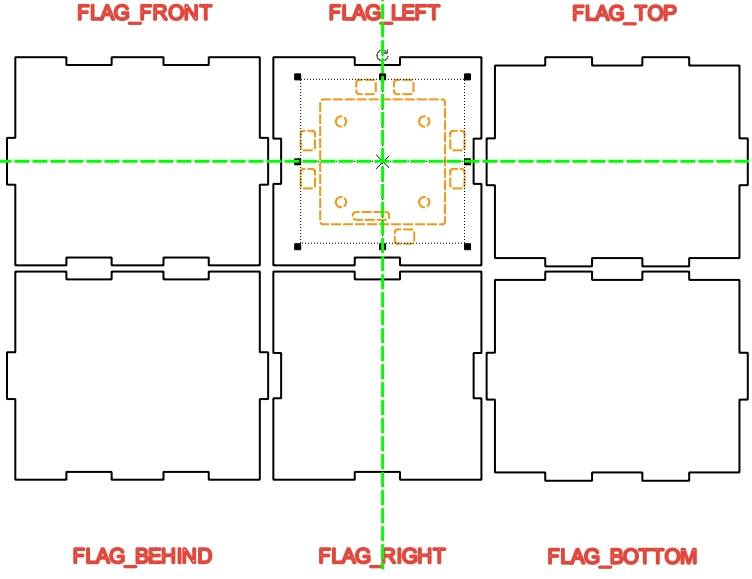
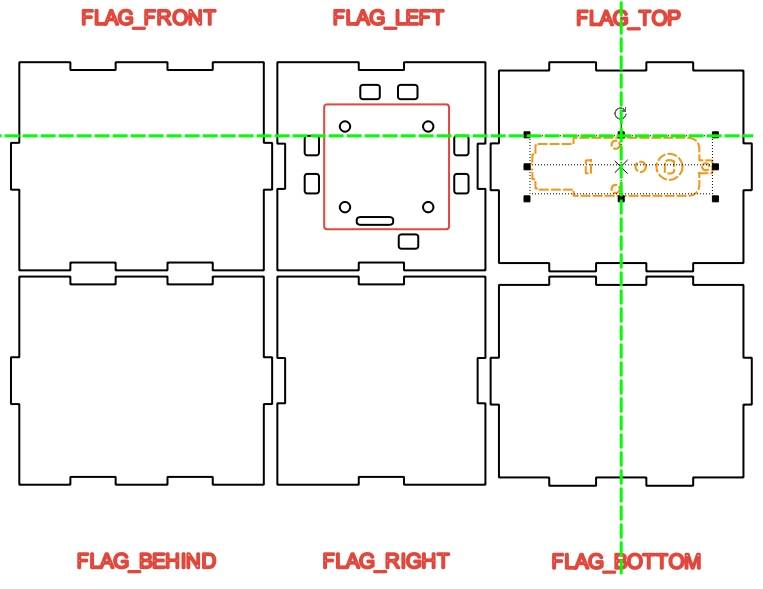
ギアアセンブリには正確な位置合わせが必要です。 モーターシャフトの穴、フロントパネルのシャフトの穴、およびリアパネルシャフトの穴は、ギアが正しくかみ合い、パドルホイールシャフトがキャビンを通過できるように整列する必要があります。
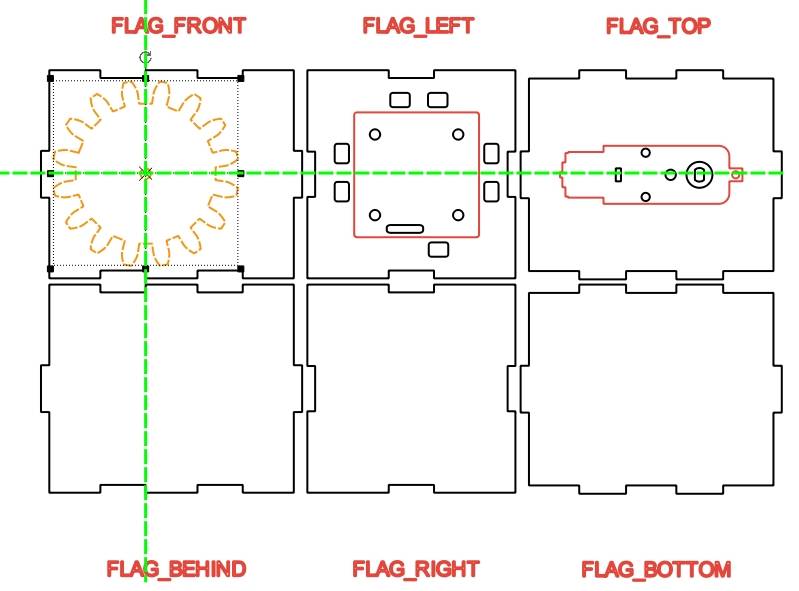
完成したギアグラフィックをアライメント参照としてフロントパネルとリアパネルに移動します。 シャフトの穴が整列するように位置を調整します。 ギアのアウトラインは一時的なガイドとして使用でき、後で削除できます。
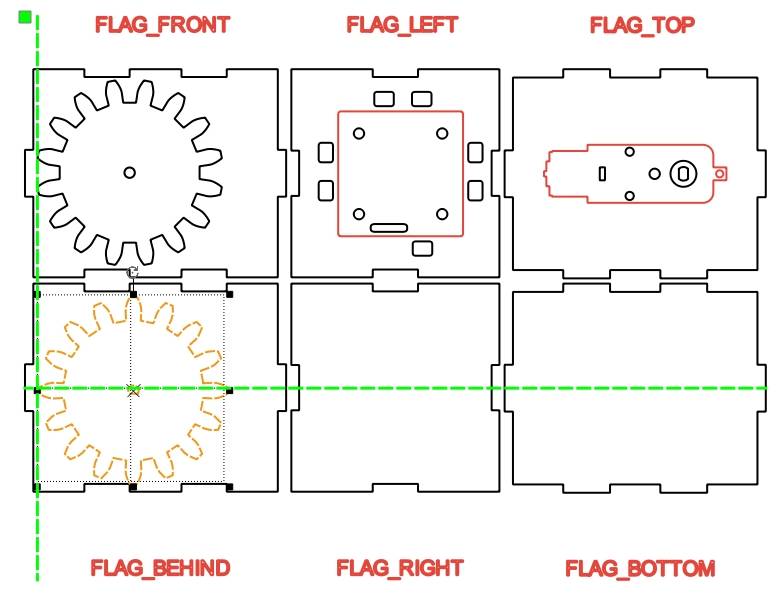
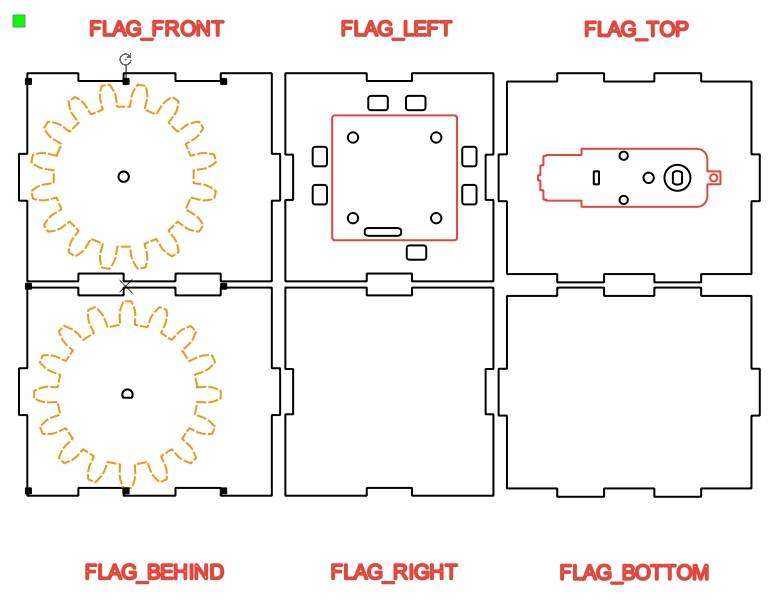
シャフトの穴がギアセンターと一致するように、必要に応じてTTモーターのグラフィックを移動および反転します。 垂直ガイドラインを使用して、TTモーターシャフトの穴とフロントパネルとリアパネルのシャフトの穴が同じ軸上にあることを確認します。
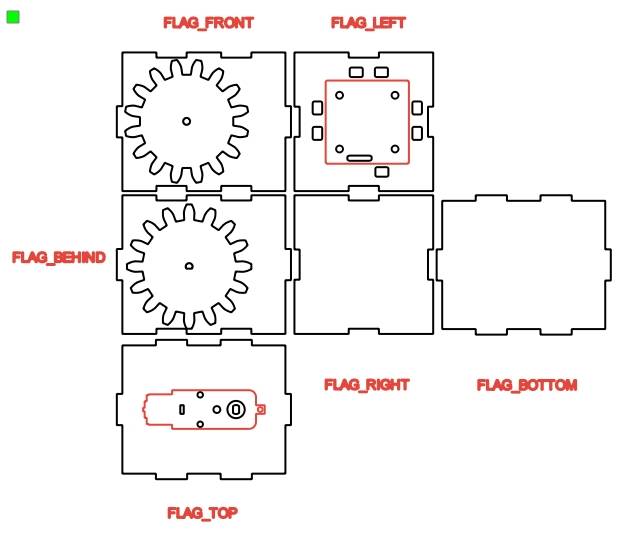
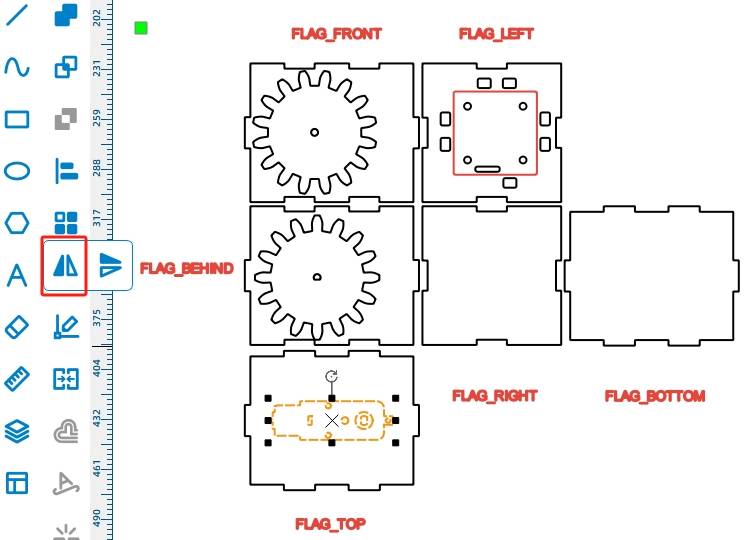
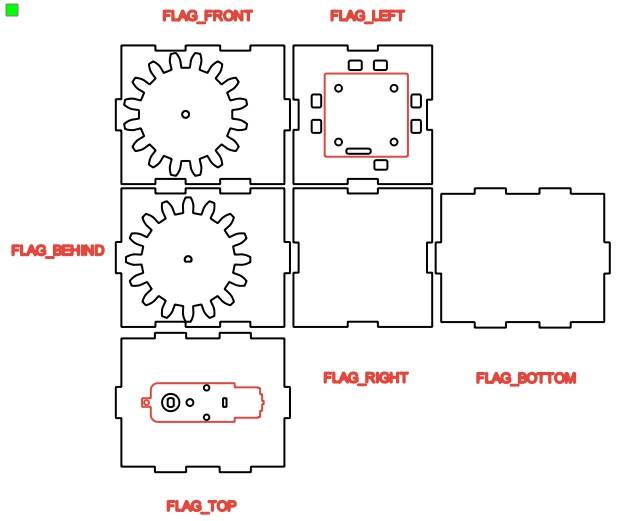
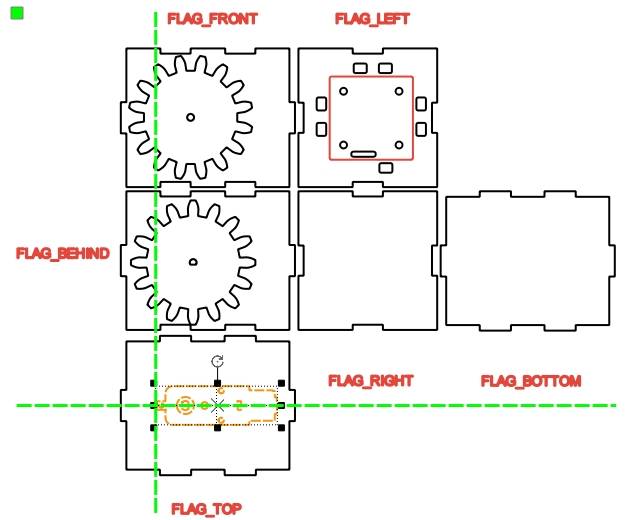
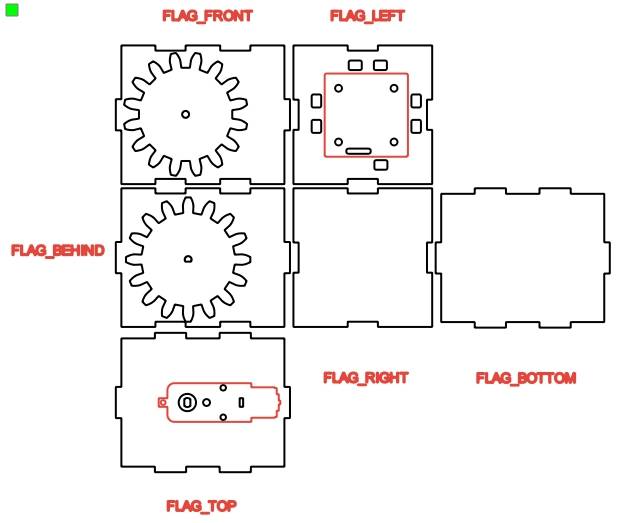
アライメントが完了したら、一時的なギアのアウトラインを削除し、シャフトの穴のみを保持します。 TTモーターのグラフィックのグループを解除し、必要な取り付け情報とシャフトホール情報を保持しながら、不要なモーターのアウトラインを削除します。
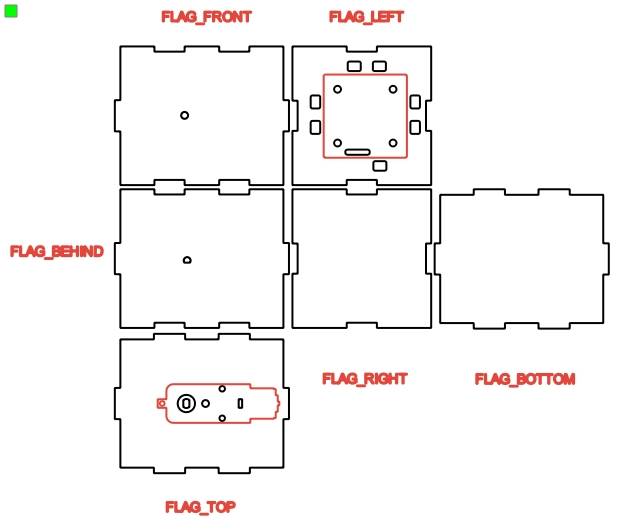
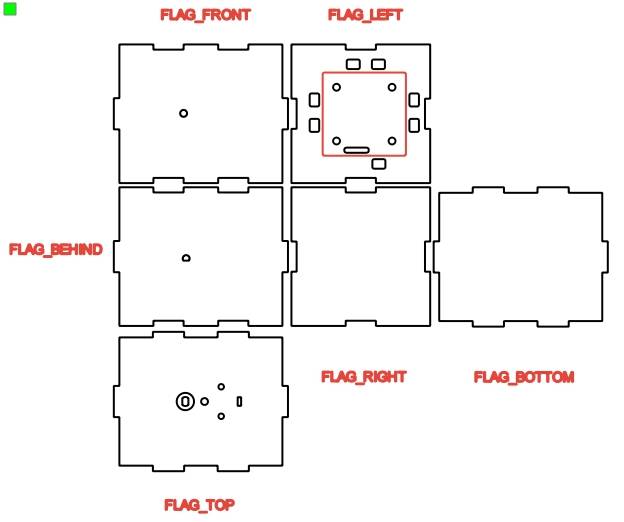
キャビンは、ほぞ穴とほぞのジョイントでデッキに設置されています。 下部パネルは、mortiseインターフェイスのみが残るように変更されます。 ソースワークフローでは、下部パネルは106.4mm × 86.4mmと測定されます。
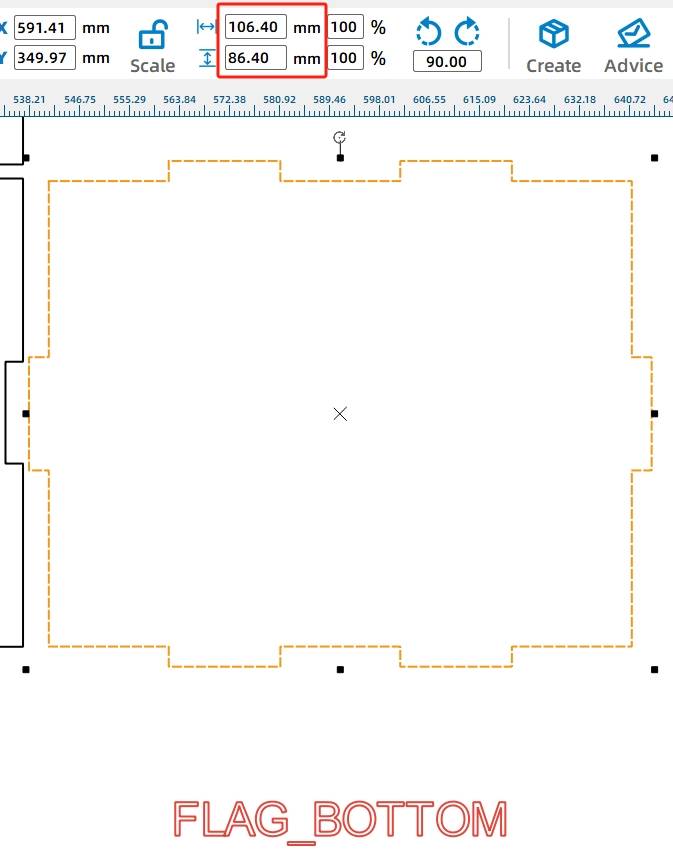
パネルの水平側と垂直側に3 mmのテノンがあるため、幅と高さから6 mmを引くと、内部の長方形のサイズが得られます。 幅99.61mm、高さ79.52mmの長方形を描画し、下部パネルの中央に合わせ、Differenceを使用してほぞ構造を作成します。
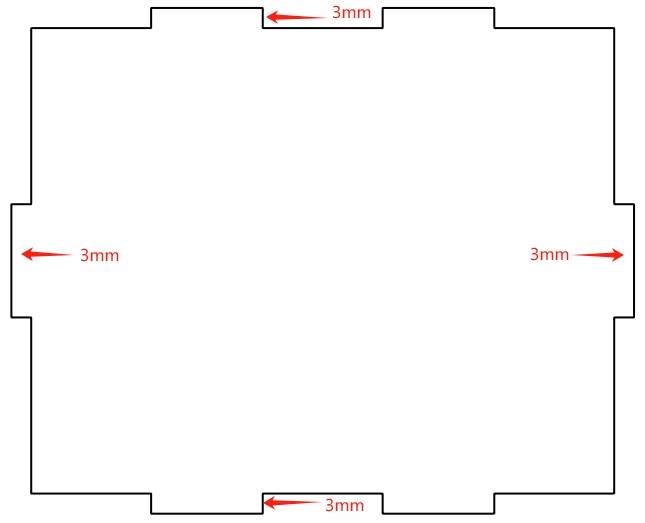
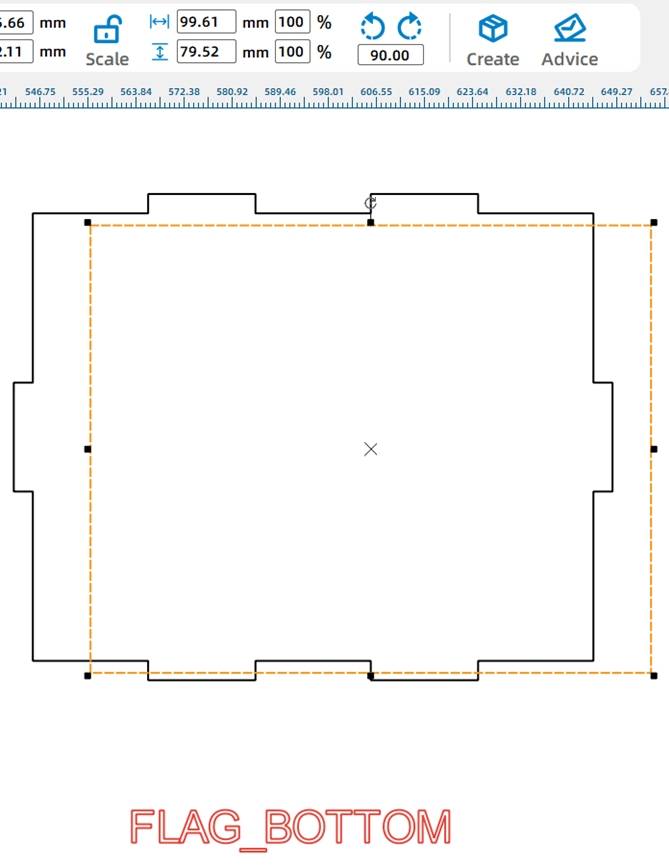
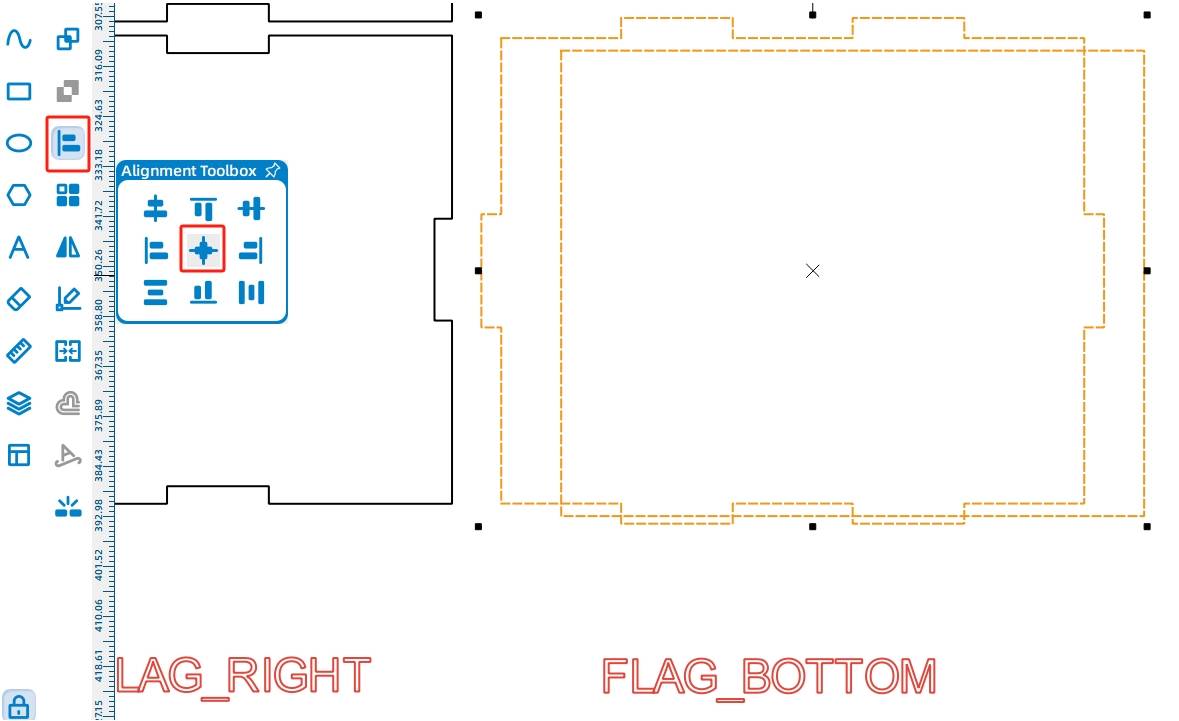
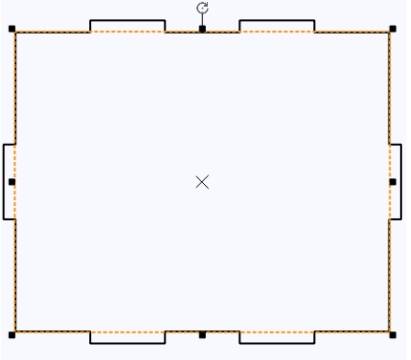
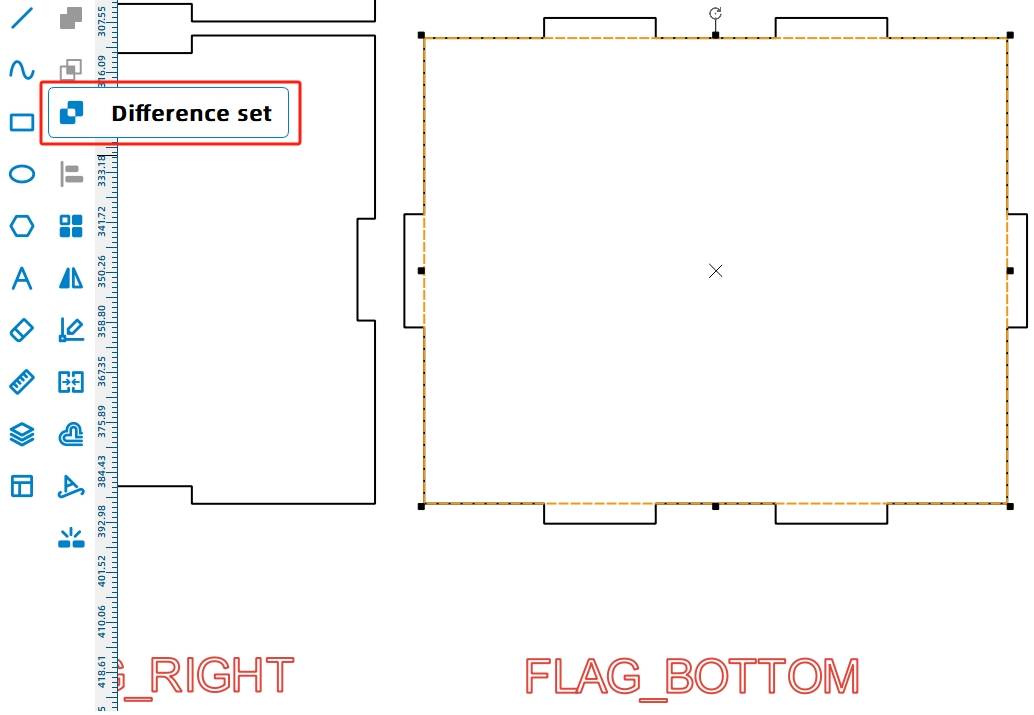
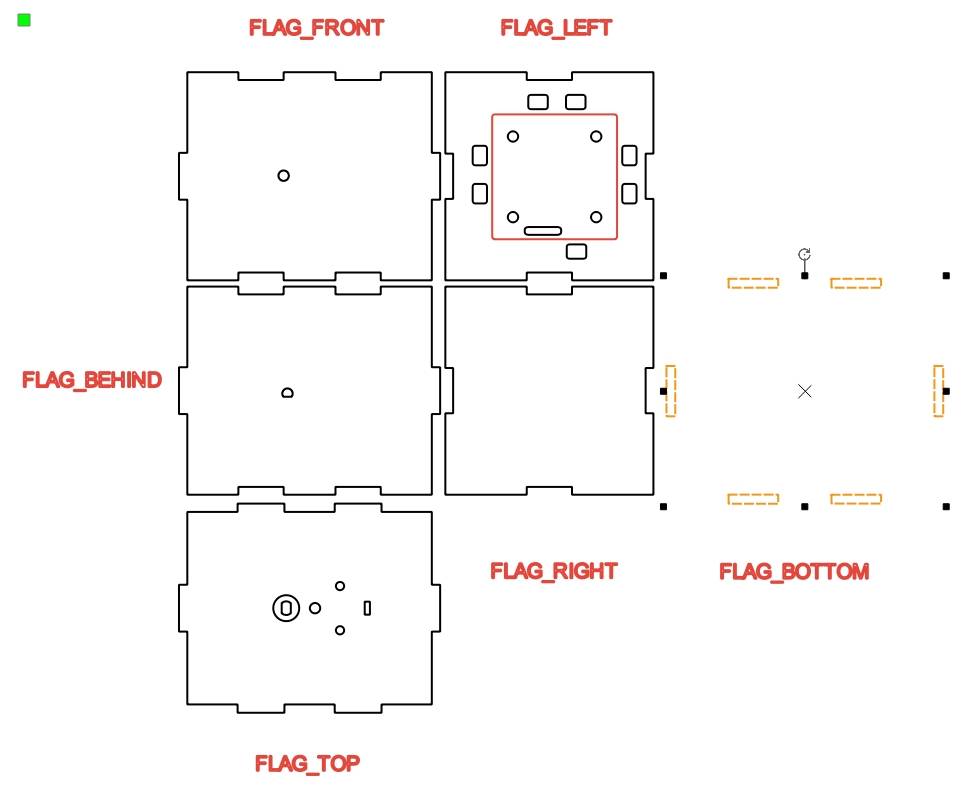
よりタイトなフィットのために、一致するテノンは手動で調整することができます。 ソースワークフローは、20mm x 3mmのほぞの場合、20.6mm x 3mmのほぞは、レーザー補償を検討する際のフィット感を改善するのに役立つと述べています。
フィットヒント:学生がほぞ穴とほぞの機能を手動で設計するときは、最初にスクラップ材料への適合をテストする必要があります。 レーザーのカーフと材料の挙動は、最終的な関節のきつい感じや緩みに影響を与える可能性があります。
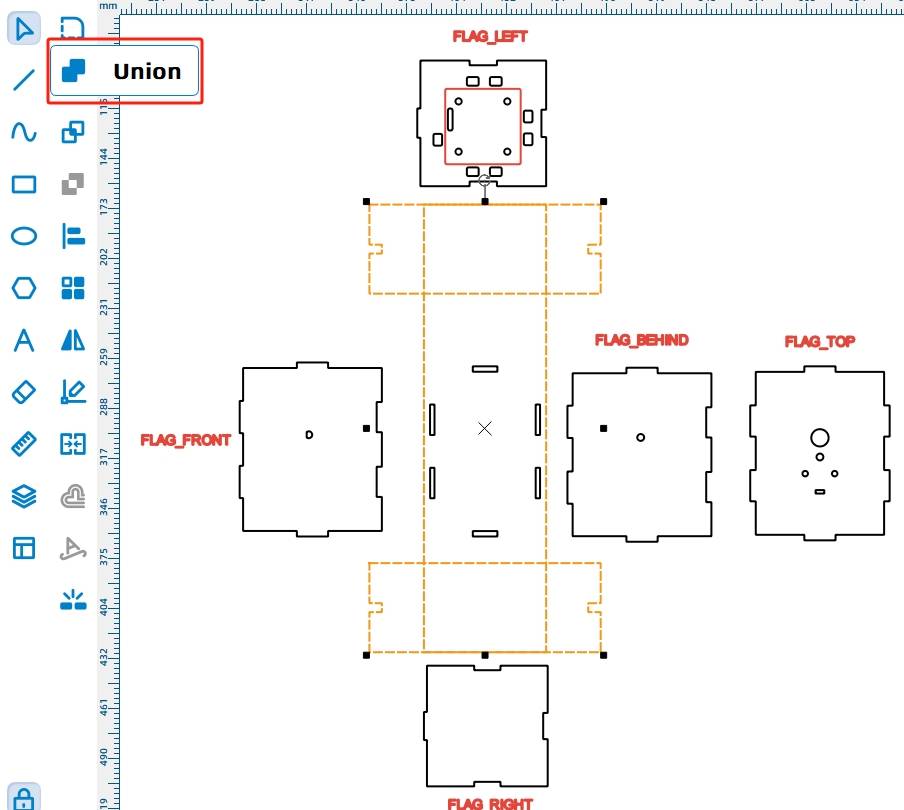
2つの水平のほぞをコピーし、幅20.6mm、高さ6 mmにサイズを変更し、パネルの端に合わせ、Unionを使用して元のほぞ穴の領域をほぞに変えます。 背面、左、右、および下のパネルジョイントのプロセスを繰り返します。
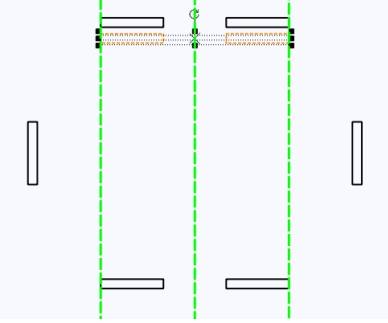
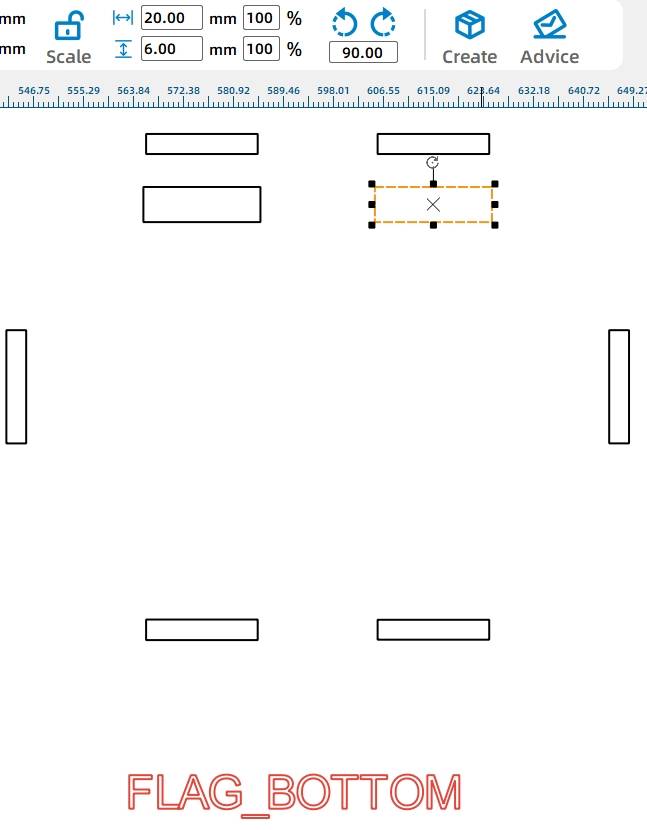

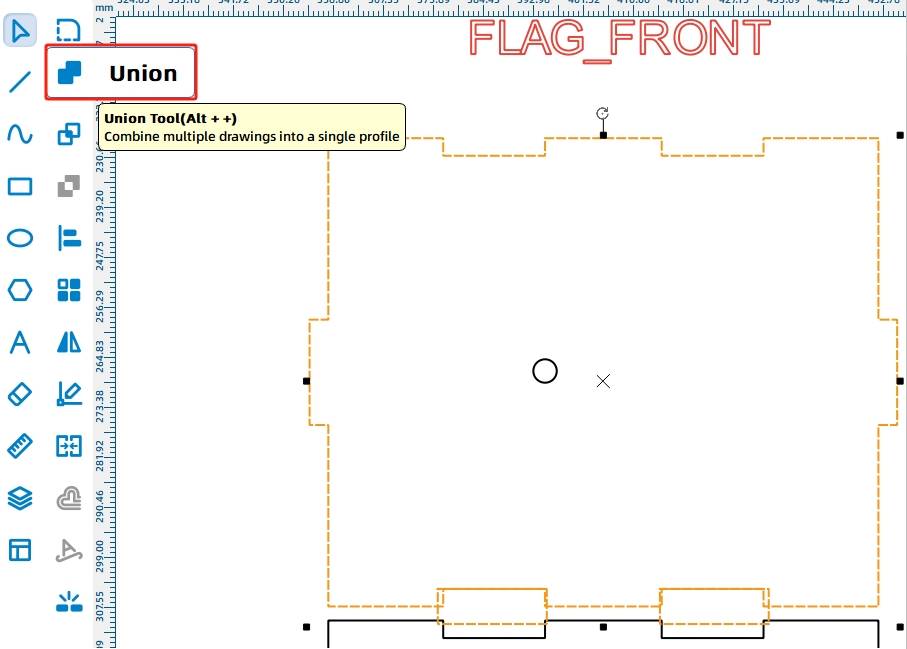
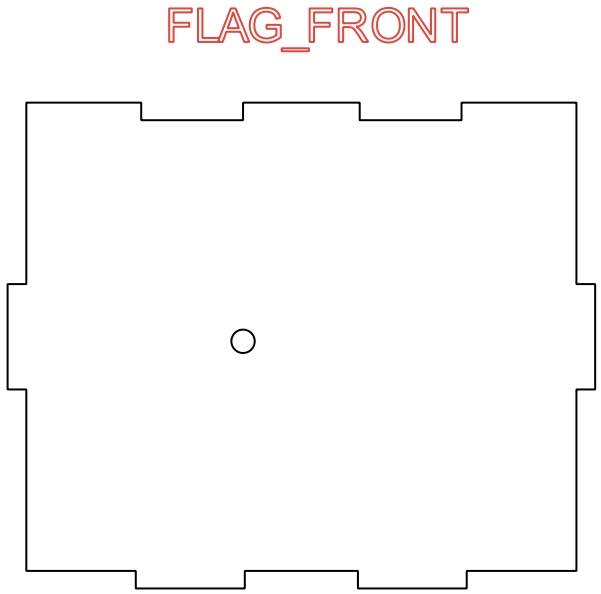
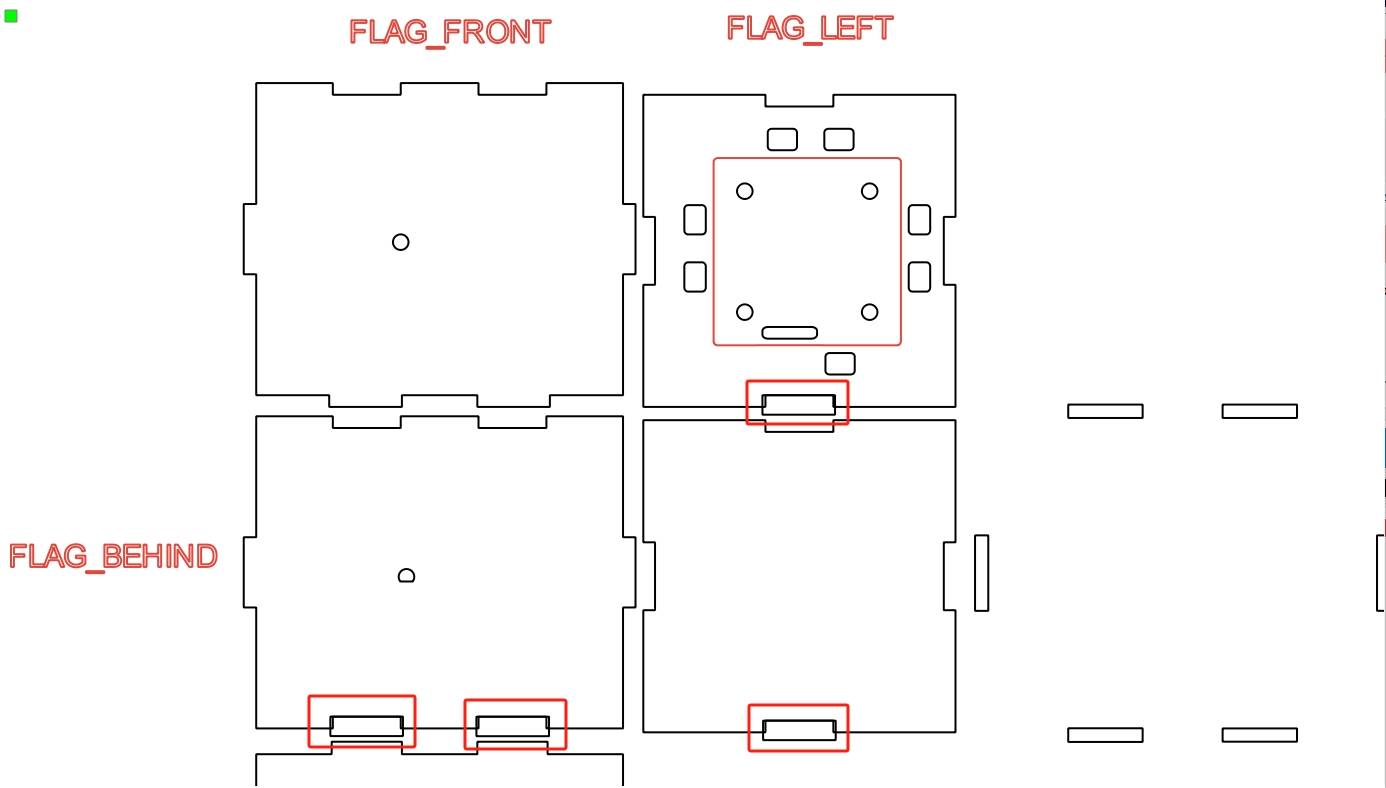
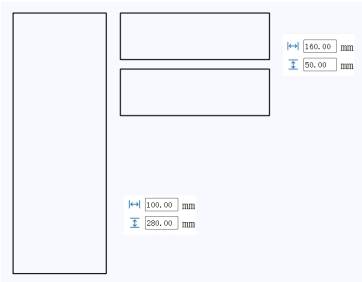
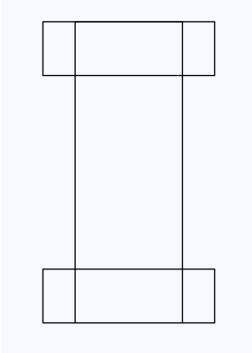
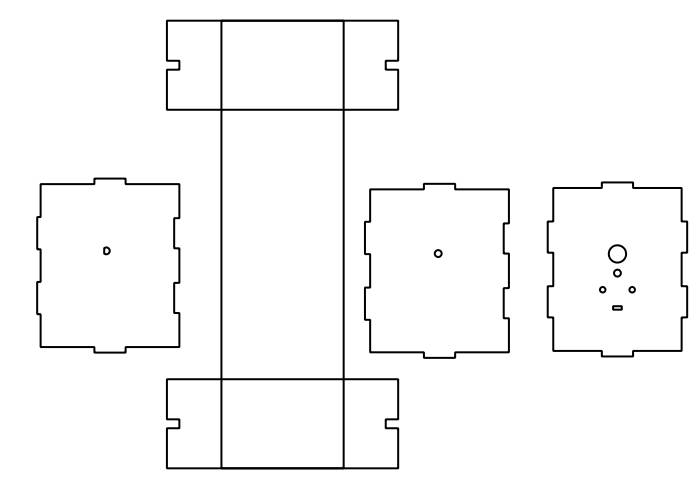
ガンウェールは上のキャビンを支え、下のKTボードに接続して、ボートが浮くことができるようにします。 パドルホイールは両側に配置されているため、ガンウェールは「I」字型として設計されており、両端が広く、中央が狭くなっています。
長方形ツールを使用して、幅100mm、高さ280mmの大きな長方形を1つ描画し、幅160mm、高さ50 mmの小さな長方形を2つ描画します。 大きい方の四角形の上部と下部に小さい方の四角形を揃えます。
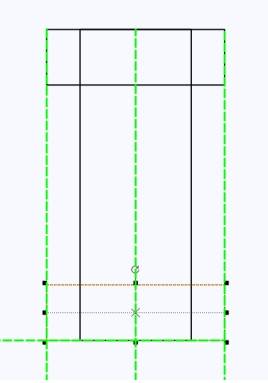
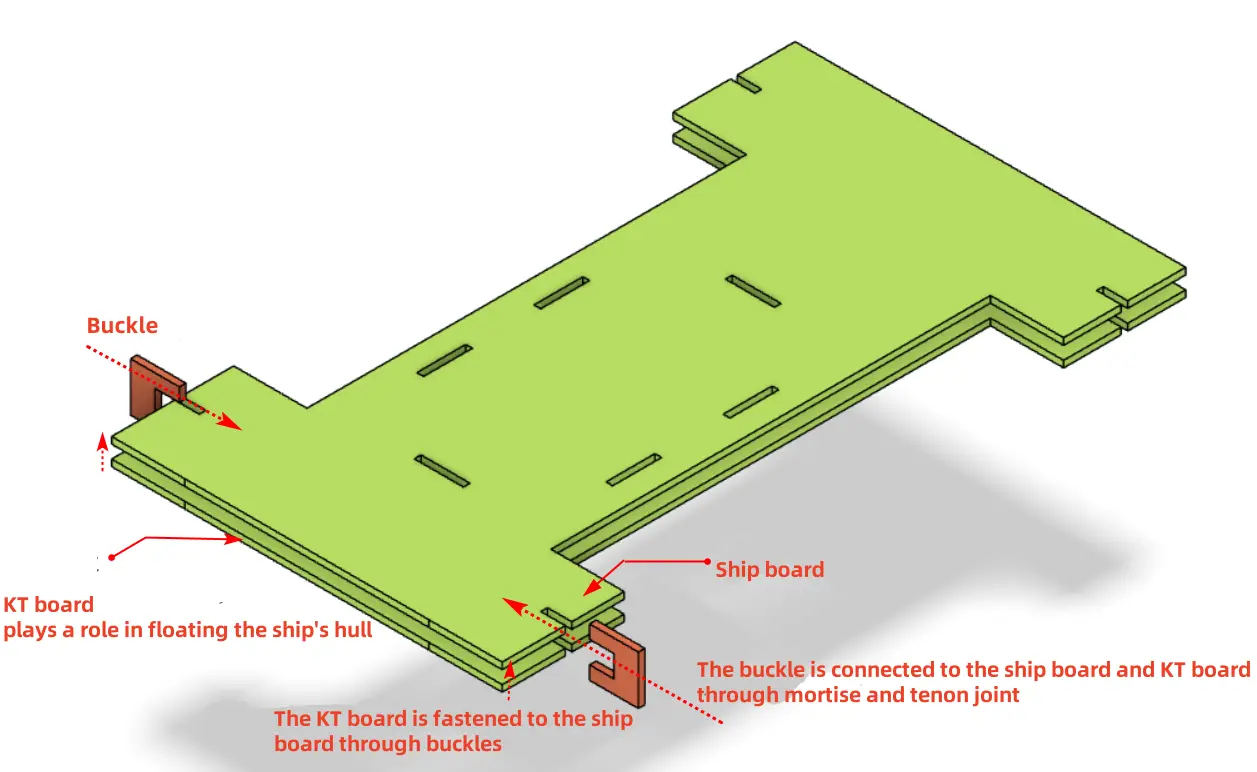
ネジで穴を開けずにKTボードを取り付けるために、デザインはクリップシステムを使用します。 一致するモルティスはガンウェールとKTボードに配置され、U字型のクリップがそれらを接続します。
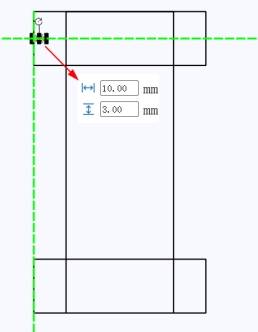
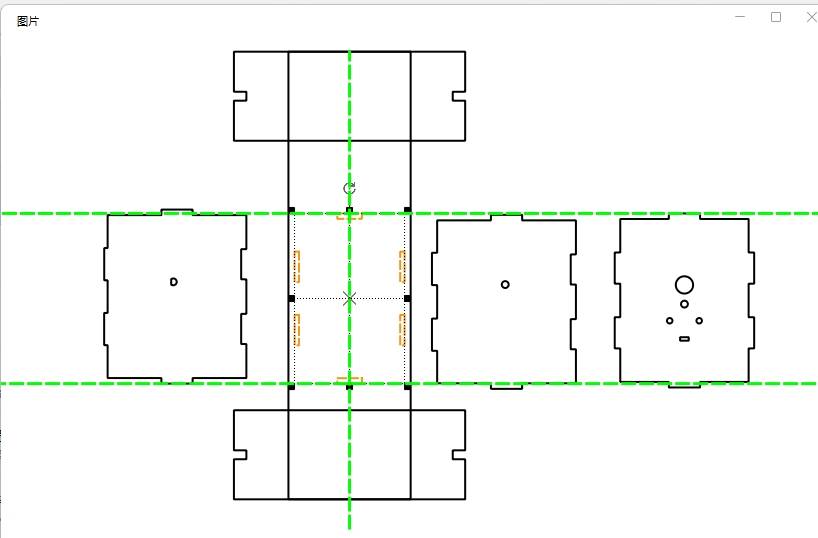
I字型のガンウェールに10mm × 3 mmのほぞの長方形を4つ描きます。 対称的な配置とガイドラインを使用して穴を整列させ、次にDifferenceを使用してモルティスを作成します。
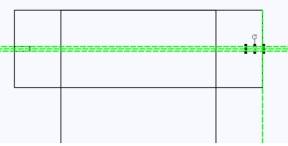
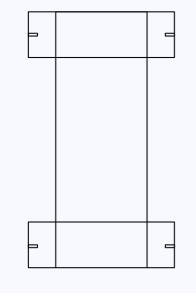
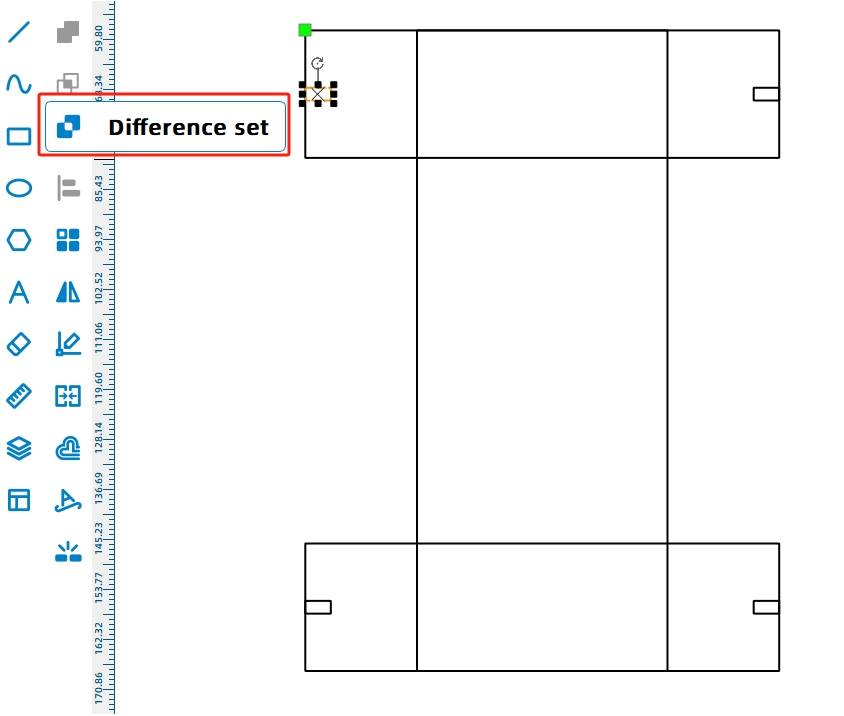
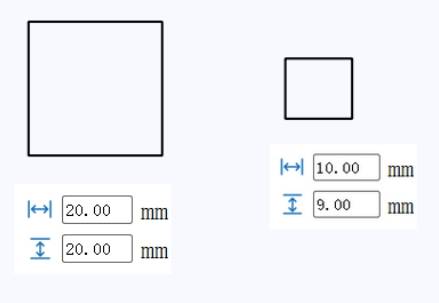
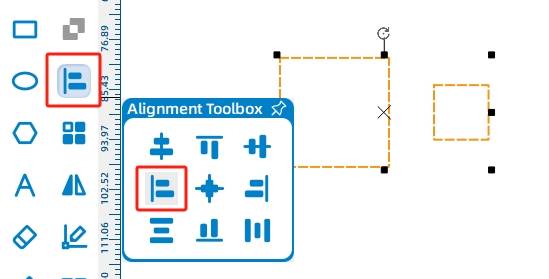
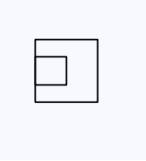
次に、U字型クリップを描きます。 20mm x 20mmの長方形から始めて、10mm x 9mmの長方形を左側に配置します。 四角形を揃えてから、Differenceを使用してクリップシェイプを作成します。 長方形配列を使用して4つの同じクリップを生成します。
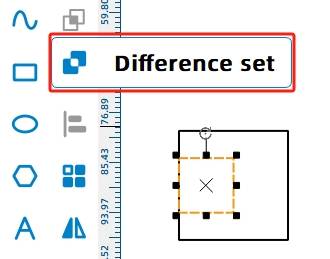
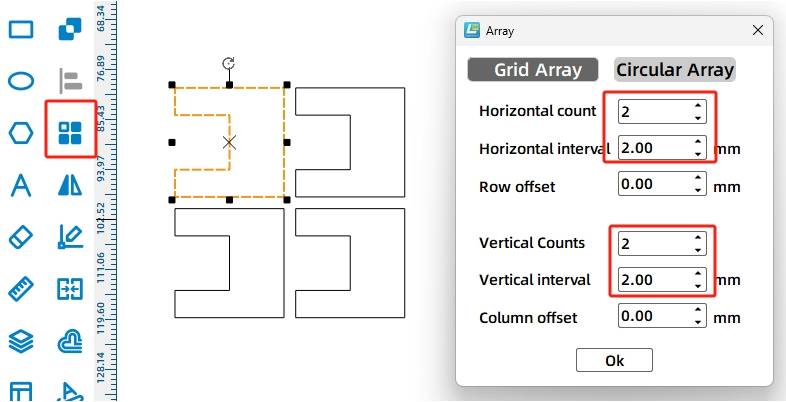
ガイドラインを使用して、ボートの中心を見つけます。 キャビングラフィックを90度回転させ、デッキの近くに配置して、キャビンテノン、デッキモルトス、およびパドルホイールシャフトの穴を中心線の周りに配置します。
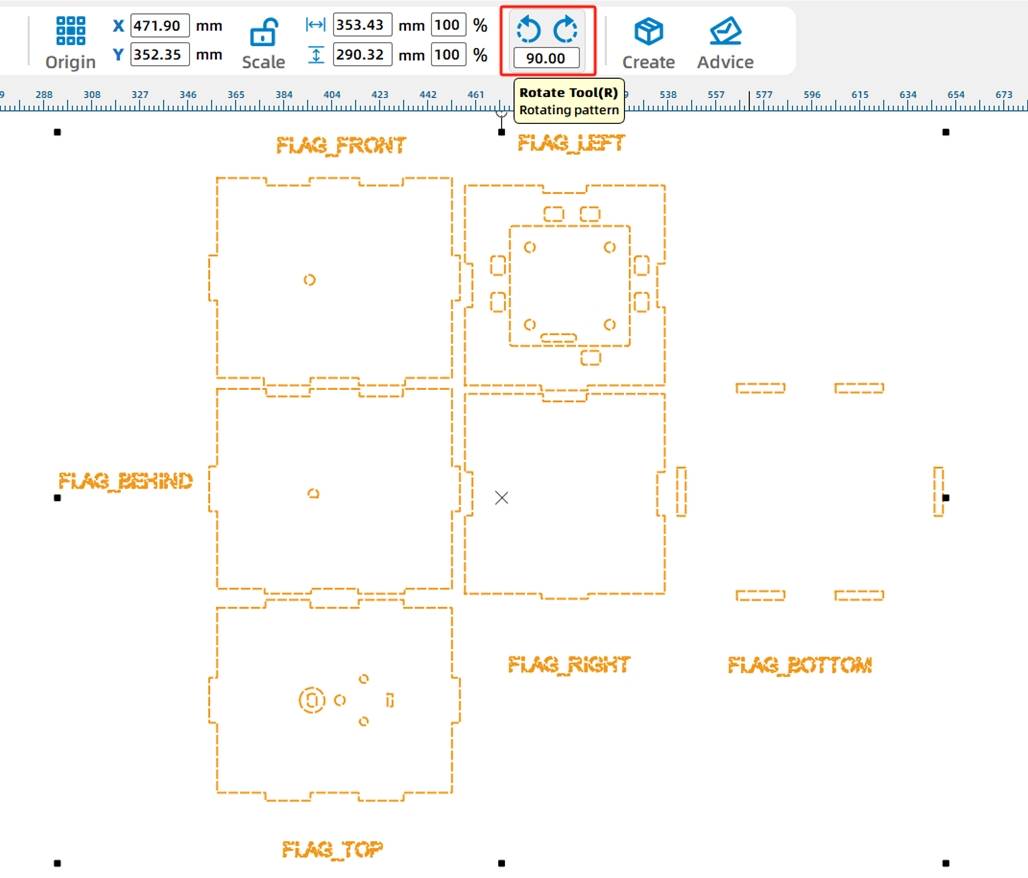
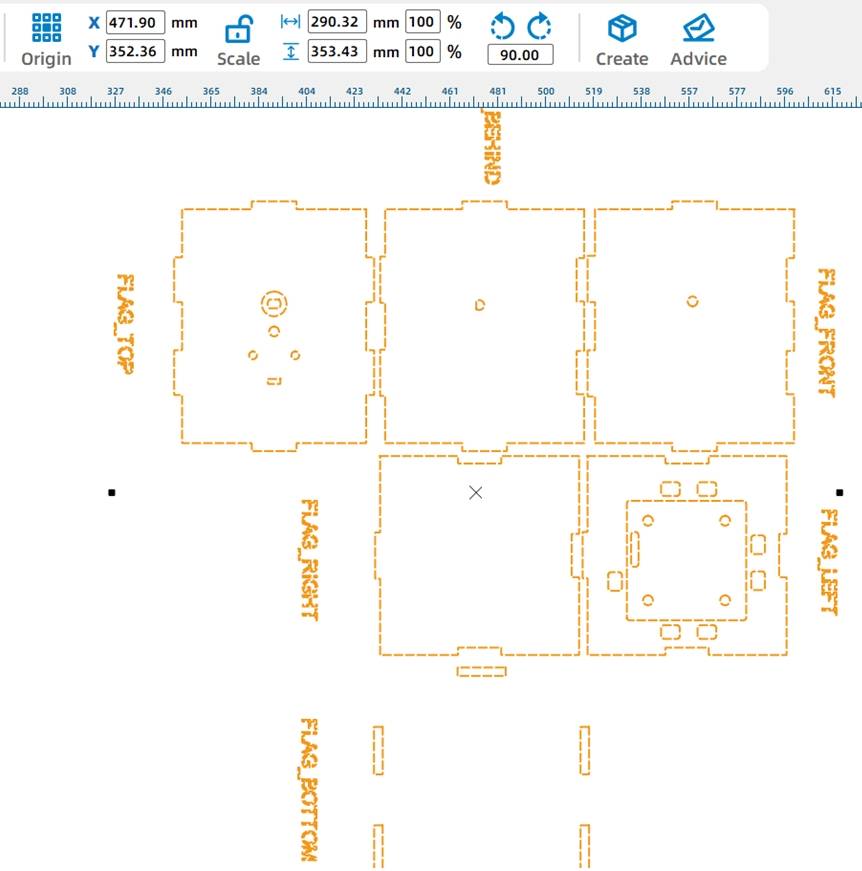
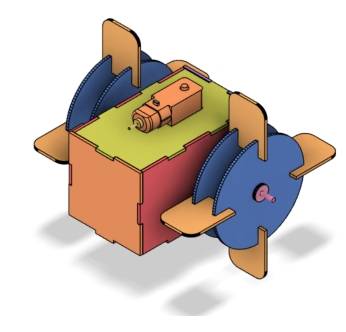
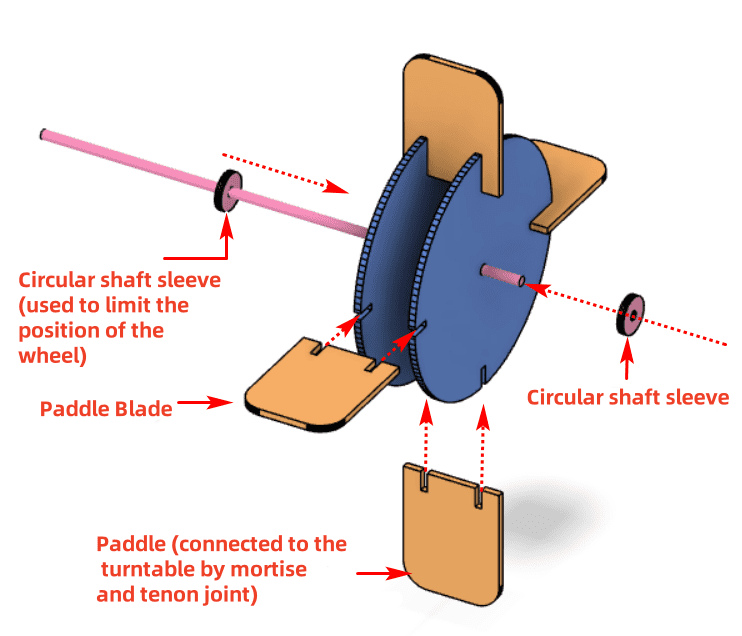
パドルホイールはモデルの推進装置です。 ボートの両側にはパドルホイールがあります。 構造をより強くするために、各パドルホイールは、ほぞ穴とほぞの接合部に接続された2つの回転ディスクと4つのパドルブレードを使用します。
2つのギアをデッキの片側近くに配置して、シャフトの位置合わせを確認します。 次に、回転ディスクの中心穴が4mmの100 mmの円を描き、キャビンとデッキシャフトの中心線に合わせます。
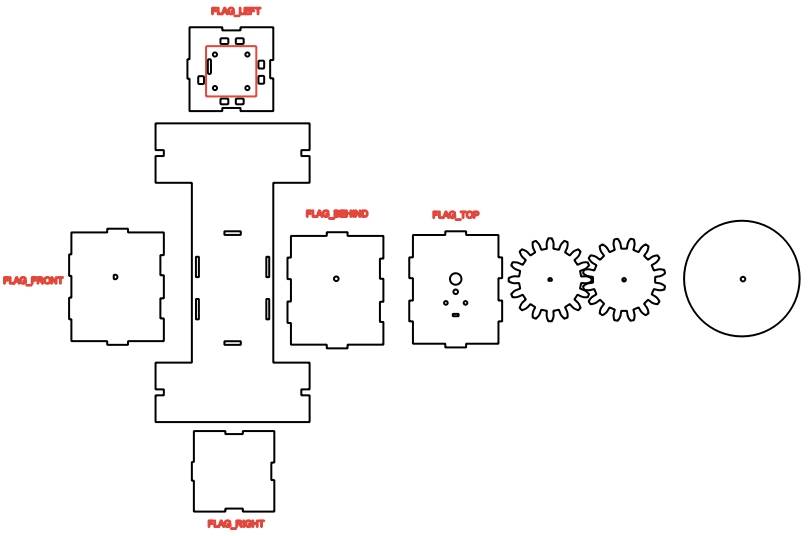
円の上に3mm × 8 mmの長方形を描き、1つのパドルブレードのほぞ穴を作成します。 ディスクの輪郭と交差するように調整し、サーキュラーアレイを使用して、90度のステップ角度でディスクの周りに4つのモティスを作成します。 差を使ってmortisesをカットします。
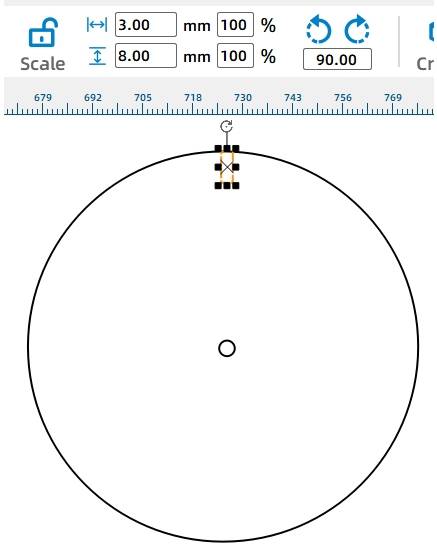
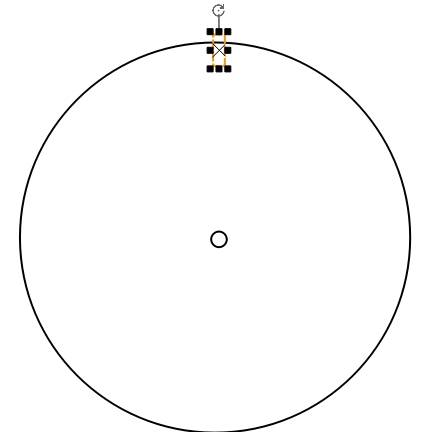
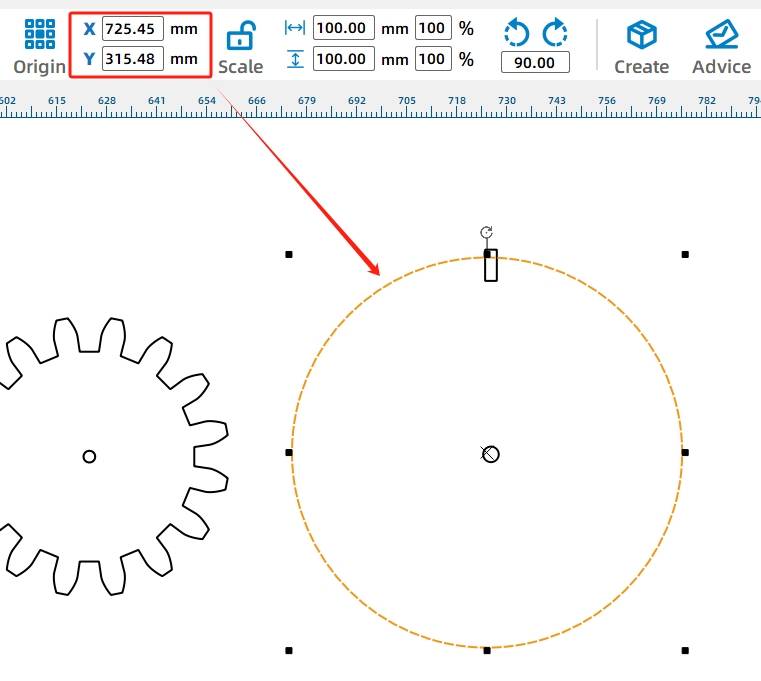
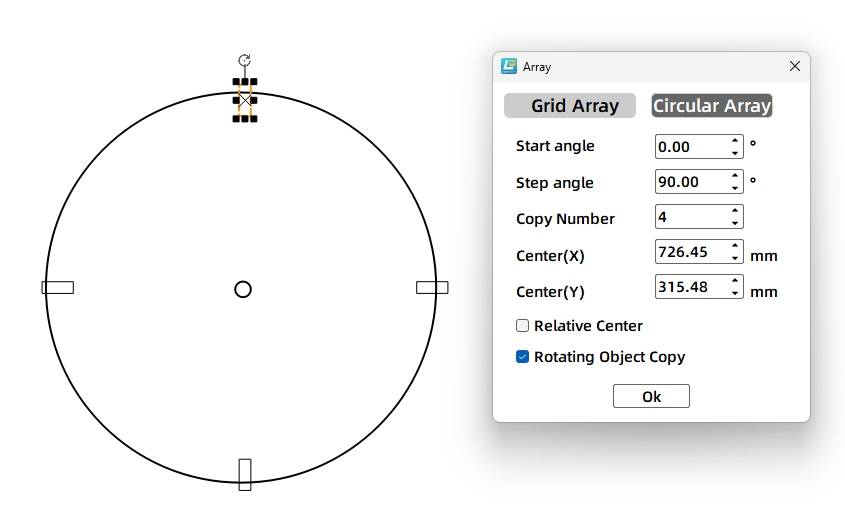
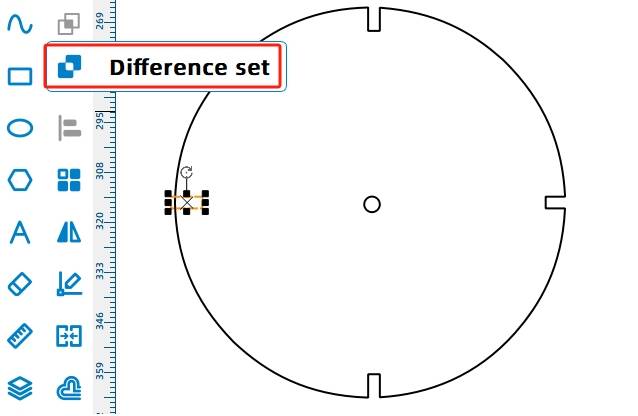
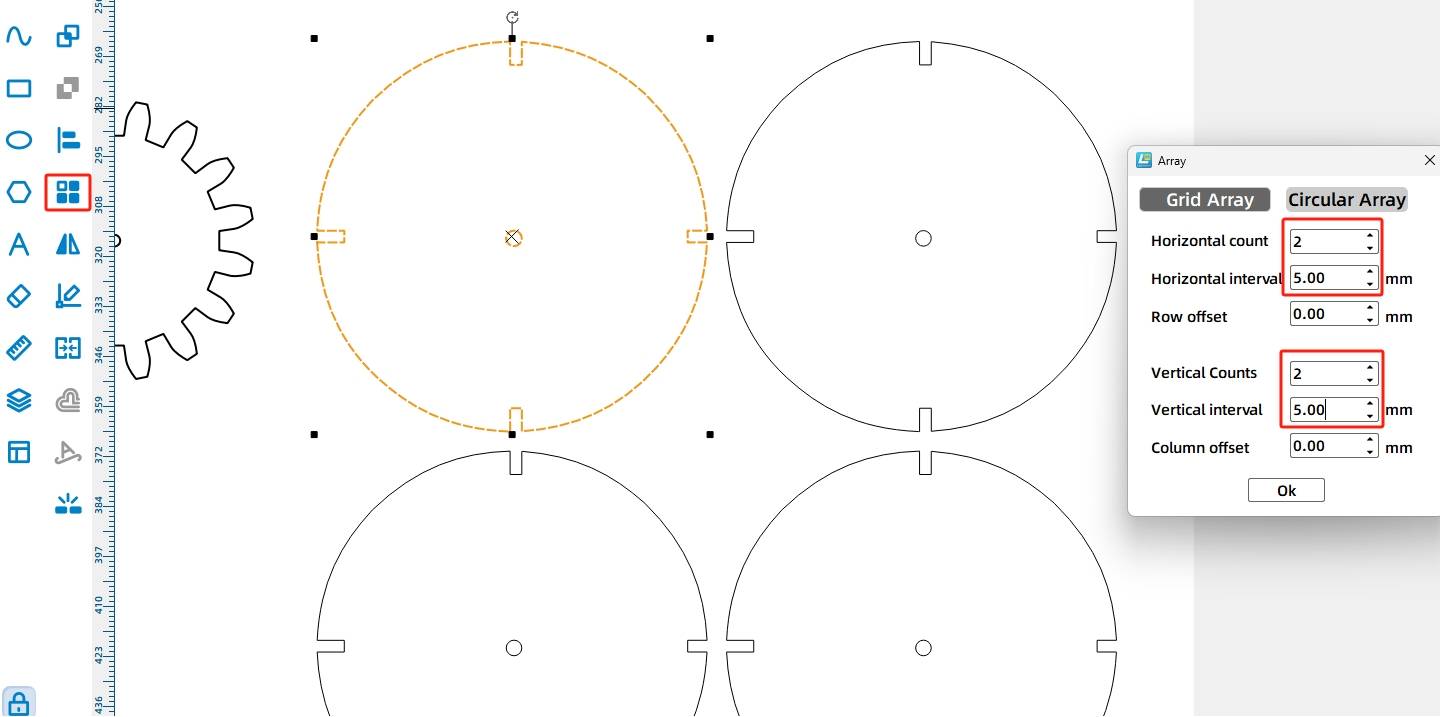
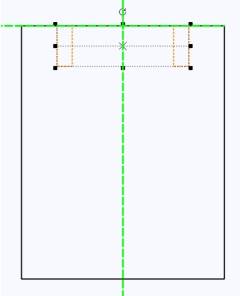
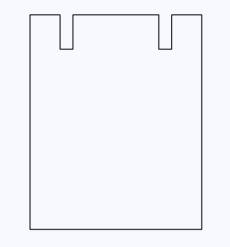
パドルブレードは、回転ディスクに直交して取り付けられる。 TTモーターがディスクを駆動すると、ブレードが水をかき混ぜ、ボートを前後に動かすのに役立ちます。
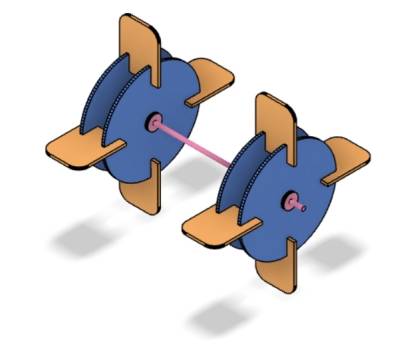
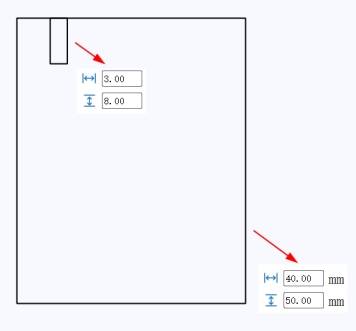
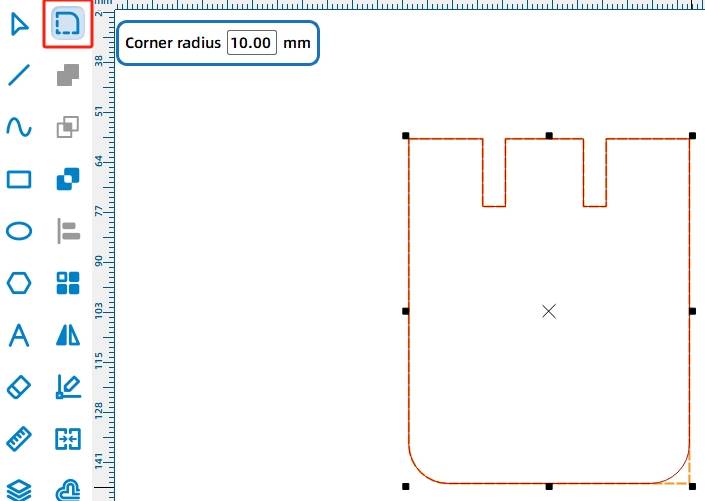
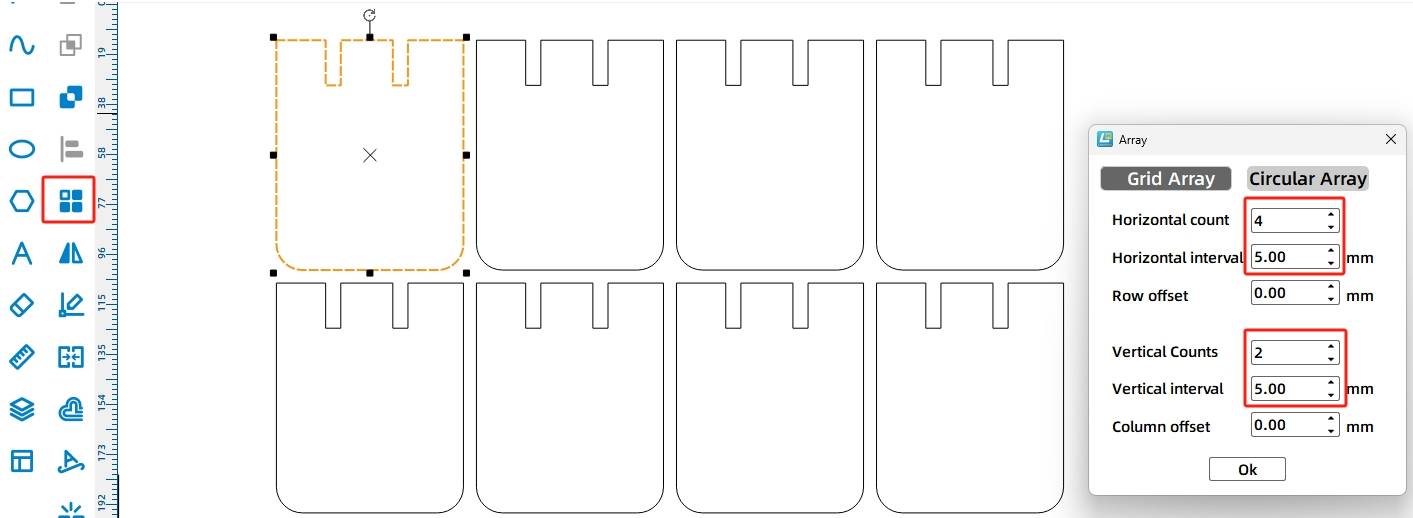
1つのパドルブレードを40mm × 50 mmの長方形として描きます。 3mm x 8mmのほぞ長方形を2つ追加し、Differenceを使用してスロットを作成し、2つの下の角を半径10 mmで丸めます。 次に、長方形アレイを使用して8つのパドルブレードを作成します。
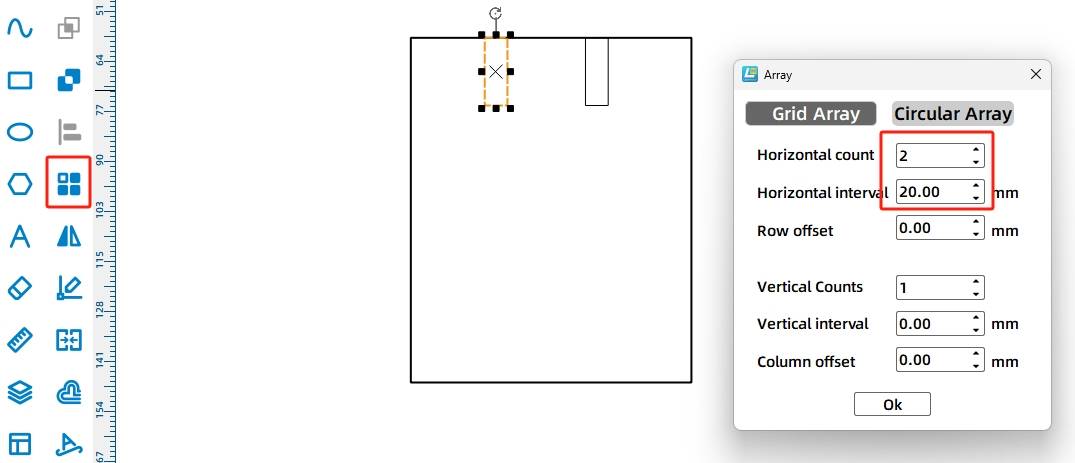
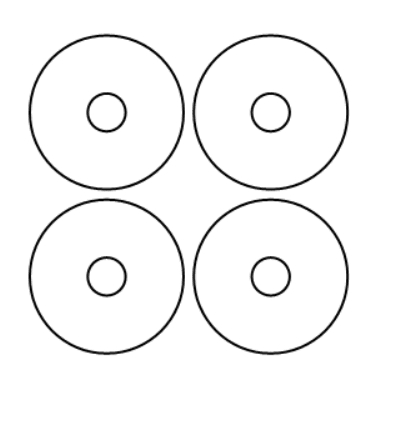
シャフトスリーブは、回転ディスクとギアを所定の位置に保つのに役立ちます。 パドルホイールシャフトの場合、ソースワークフローは外径15mm、内径3.7mmを使用して、4 mmの竹棒の周りにぴったりとフィットします。
パドルホイール用にリング状のシャフトスリーブを描き、2つのギア用に追加のシャフトスリーブを描きます。 ギア関連のスリーブは同じ15 mmの外径を保ちますが、中央の穴はTTモーターシャフトの穴または3.7mmの丸いシャフトの穴のいずれかと一致します。
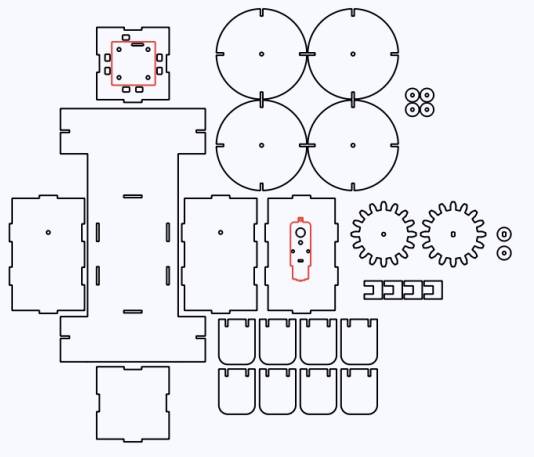
図面を完成させたら、トレースとカットの速度とパワーの設定を確認します。 Simulate Fabricationを使用して、ファイルをレーザーカッターに送信する前にプロセスシーケンスを確認します。
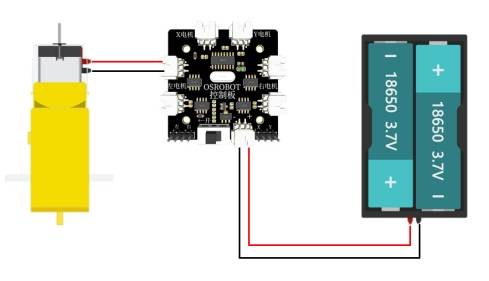
ウォータークルーズモデルを組み立てた後、配線図に従って回路を接続します。 リモコン、レシーバー、バッテリーホルダー、バッテリー、およびTTモーターが連携して、パドルホイールシステムに電力を供給します。
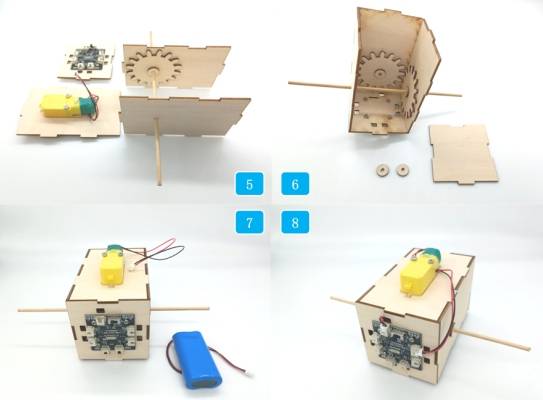
レシーバーボードとTTモーターをM3ネジとナットで船体に取り付けることから始めます。 TTモーターシャフトにTT互換ギアと一致するシャフトスリーブを取り付けます。
次に、丸穴ギア、ギアスリーブ、4mm竹スティック、2つの穴あきキャビンサイドパネルを取り付けます。 スティックをパネル、ギア、ギアスリーブ、および反対側のパネルに順番に通します。
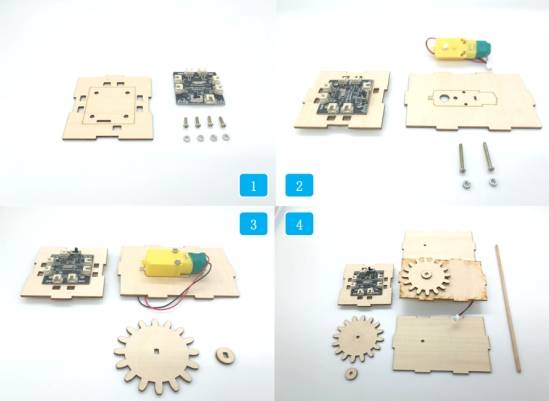
パネルをレシーバーボードとTTモーターでシャフト構造に接続します。 パドルホイールシャフトスリーブと残りの船体パネルを追加します。 バッテリーを船体の内側からプリセットパネルの穴に通してから、TTモーターと電源線をレシーバーボードのインターフェースに接続します。
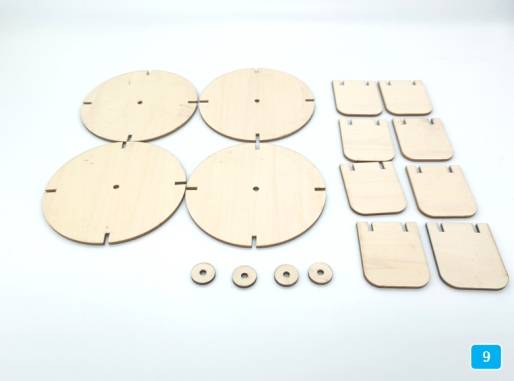
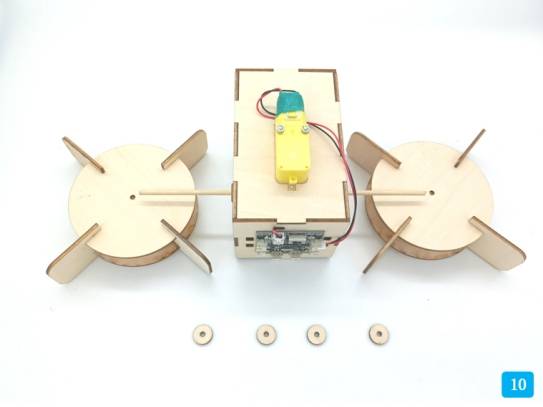
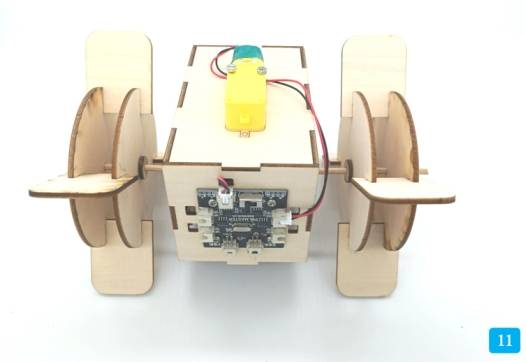
2つの回転ディスクのノッチに4つのパドルブレードを挿入して、パドルホイールを組み立てます。 2番目のパドルホイールのプロセスを繰り返します。 外輪クリップと外輪を船体の両側にある露出した竹の棒に置きます。 シャフトスリーブを調整して、パドルホイールの位置合わせを最適化します。
最後に、デッキパーツとKTボードを準備します。 デッキをKTボード上に置き、ノッチ位置とサイド開口部をマークします。 余分なKTボード材料を切り取り、デッキクリップを使用してデッキとKTボードを接続します。 デッキアセンブリを、ほぞ穴とほぞのジョイントを使用して、完成した船体セクションに取り付けます。
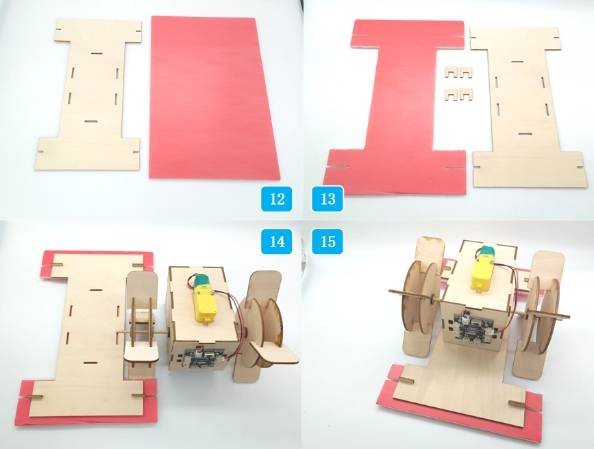
モデルを起動する前に、垂直ギアトランスミッションがスムーズに回転するかどうかを確認してください。
パドルホイールがデッキ、船体、またはシャフトスリーブにこすらないことを確認します。
KTボードが組み立てられた構造に十分な浮力を提供するかどうかをテストします。
バッテリー、レシーバー、モーターの位置を調べて、テスト中の水への露出を減らします。
パドルブレードが水を効果的に押すかどうか、ボートが意図した方向に動くかどうかを観察します。
設計、レーザー切断、配線、組み立て、および水テストの後、学生はリモートコントロールのパドルホイールボートモデルを完成させます。 このプロジェクトは、学生に垂直ギアトランスミッション、パドルホイール推進、浮力サポート、シャフトアライメント、ほぞ穴とほぞの構造、およびデジタル製造の実践的な経験を提供します。
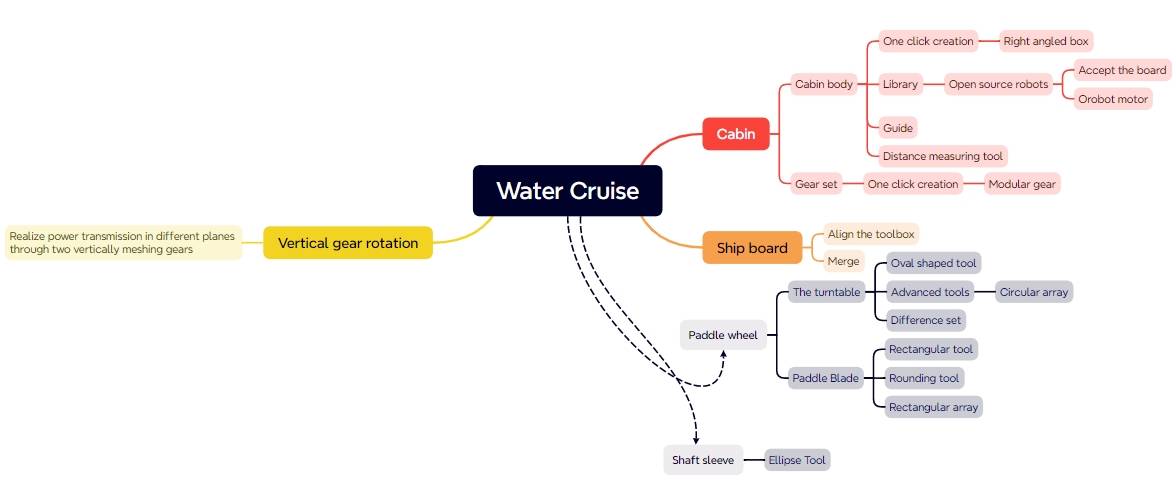
このプロジェクトでは、パドルホイールボートは両側にパドルホイールを使用し、モーター駆動のトランスミッションシステムを使用します。 拡張チャレンジとして、学生はボートの船尾で単一のパドルホイールを使用するなど、異なる推進レイアウトをテストできます。
生徒は、パドルサイズ、パドル番号、シャフトアライメント、ギアフィット、およびフローティング素材がモデルの動きと安定性にどのように影響するかを比較することもできます。
このプロジェクトは、小さなロボット工学やメカニズムプロジェクトのシート材料の切断をサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、パドルホイールボート、ギアトランスミッションモデル、リモートコントロール構造、水をテーマにしたエンジニアリング活動などのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、電子部品、およびテスト環境に基づいて、機械と材料のセットアップを選択できます。 同じLaserMakerワークフローは、学生がより大きなボートやより高度なメカニズムプロジェクトに移動するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


