


レーザー切断プロジェクトLaserMaker付きリモートコントロールハッピー観覧車
 2024-07-19
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

レーザー切断プロジェクトLaserMaker付きリモートコントロールハッピー観覧車
2024-07-19

このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロール観覧車を設計および構築します。 このレッスンでは、アミューズメントライド観察、レーザーカット構造、ギアリダクション、コックピット設計、ブラケットサポート、TTモーター制御、配線、およびハンズオンアセンブリを接続します。
このプロジェクトは、学生が回転ホイール、吊り下げられたコックピット、サポートブラケット、ベース、減速ギアセット、TTモーター、およびリモートコントロールコンポーネントがどのように連携して移動する観覧車モデルを作成するかを理解するのに役立ちます。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモコンハッピー観覧车モデル |
| ソフトウェア | LaserMaker |
| 主なスキル | ギャラリーグラフィックス、TTモーターグラフィックス、トライアングルツール、丸みを帯びたコーナーツール、長方形ツール、モジュラスギアツール、距離測定ツール、楕円ツール、オフセット曲線、リングアレイ、トレース、切断、配線、およびアセンブリ |
| 提案された材料 | Basswoodラミネート、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、ギアトランスミッション、アミューズメントライドモデリング、レーザー切断、リモートコントロール構造、およびエンジニアリング設計活動 |
生徒は、コックピット、ホイール、減速ギアセット、サポートブラケット、ベースを備えた観覧車を設計します。 LaserMakerでレーザーカット部品を準備し、トレーシングと切断のプロセスを設定し、機械構造を組み立て、電子部品を接続し、ホイールがスムーズに回転するかどうかをテストします。
教師の場合:このプロジェクトを使用して、ギアトランスミッション、回転速度、構造サポート、モーター制御、測定、およびレーザーカットアセンブリを接続します。
学生のために:このアクティビティを使用して、デジタル図面がどのように機能する機械システムになるかを学びながら、動く観覧車モデルを構築します。
Makerspacesの場合:レーザー切断、ギア、木製シャフト、スペーサー、TTモーター、およびリモートコントロールコンポーネントを組み合わせた、より高度なパワードモデルプロジェクトとして使用します。
観覧車の構造を分析し、ホイール、コックピット、ブラケット、ベース、パワーユニット、減速ギアセットを特定します。
LaserMaker描画ツールとギャラリーツールを使用して、ブラケット、ホイール、コックピット、ガスケット、ギア、およびベースパーツを作成します。
モジュラスギアツールを使用して減速ギアセットを作成し、TTモーターに合うようにモーターシャフトの穴を調整します。
コックピットがベースやブラケットにぶつけることなく回転できるように、クリアランスを測定します。
トレースと切断のプロセスを設定し、木製のロッド、スペーサー、ネジ、ナット、銅製の支柱、レシーバー、バッテリー、モーターでモデルを組み立てます。
デザイン思考:本物の観覧車を研究し、それを明確な部品と機能を備えた教室規模のモデルに単純化します。
計算思考:寸法、ギアパラメータ、中心距離、リングアレイ、アライメント、オフセット、および間隔の計算を使用して、正確なデジタルパーツを作成します。
エンジニアリング思考:回転速度、ギアメッシュ、アクスルクリアランス、コックピットバランス、ブラケット間隔、基本安定性、および信頼性の高い動力付きモーションを検討してください。
学生は、教師またはラボの監督者の指導の下で、動力付きおよび回転する部品を注意深くテストする必要があります。 テスト中は、指、緩んだワイヤー、小さな部品をギア、シャフト、回転ホイールから遠ざけてください。
観覧車は、乗客のコックピットが外縁にぶら下がっている大きな車輪型の遊園地です。 ホイールがゆっくりと回転すると、コックピットはさまざまな高さに移動し、乗客が周囲を見ることができます。
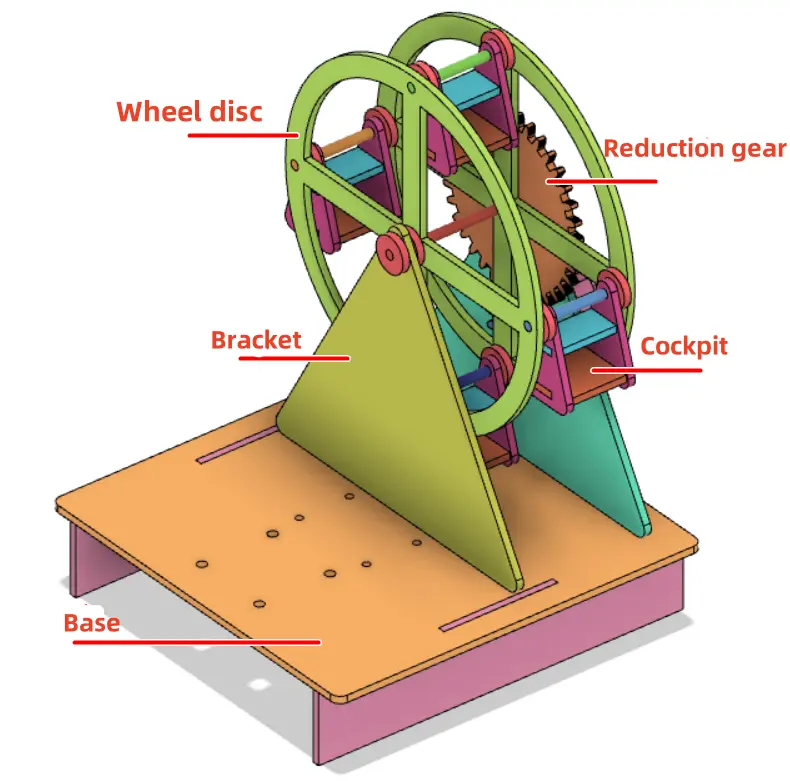
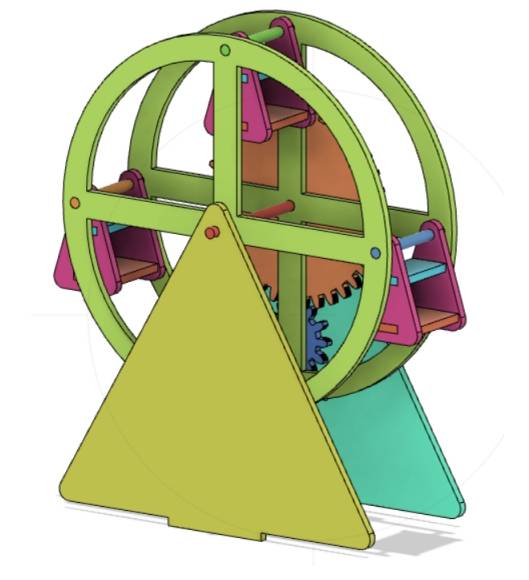
このプロジェクトでは、学生は単純化された動力の観覧車を作成します。 回転ホイールは4つのコックピットを運び、ブラケットはホイールを支え、ベースは構造を保持し、ギアセットはホイール速度を下げてスムーズに移動するのに役立ちます。
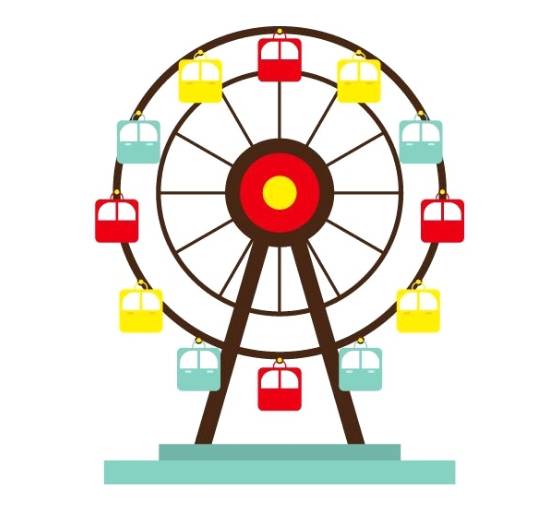
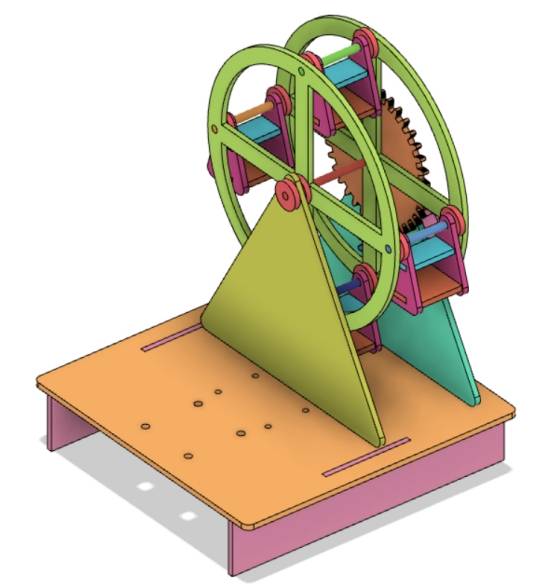
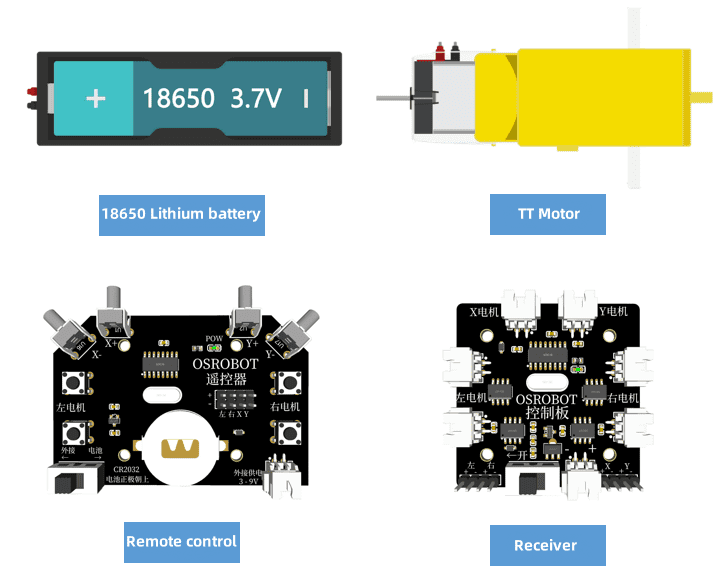
観覧車をモデル化する前に、学生はプロジェクトで使用される電子部品、構造材料、車軸材料、およびハードウェアを特定する必要があります。
| いいえ。 | 名前 | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモコン | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:220 | 1 |
| 4 | ケーブル付き18650バッテリー | 1 |
| 5 | Basswoodラミネート、40 cm × 60 cm × 3mm | 1 |
| 6 | M3ネジ、ナット、銅のポスト | いくつか |
| 7 | 4 mmの木の棒 | いくつか |
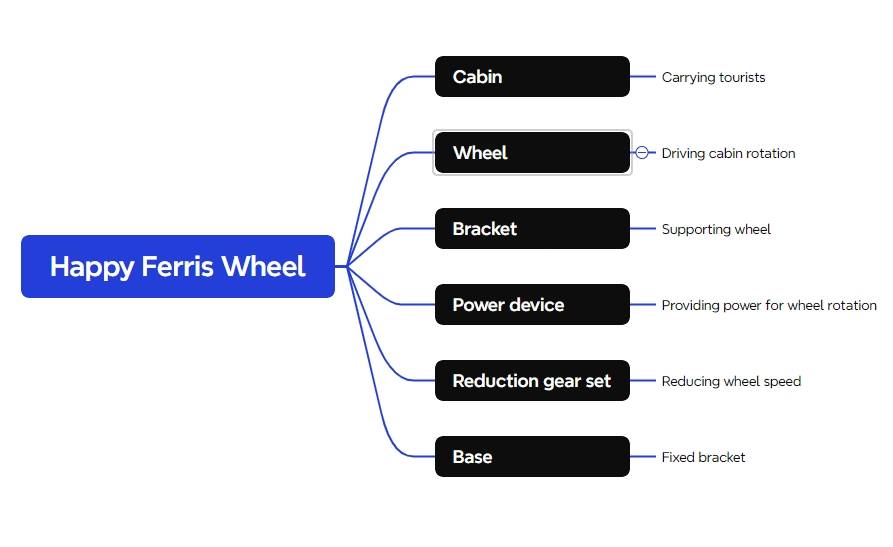
観覧車の構造は、コックピット、ホイール、減速ギアセット、ブラケット、シャーシの5つの主要部品グループに編成されています。
| 部品番号 | パーツ名 | 部品の数 | 関数 |
|---|---|---|---|
| 1 | コックピット | 4 | 乗客のモデルエリアを保持し、ホイールからぶら下がっています |
| 2 | ホイール | 2 | コックピットを回転させて運ぶ |
| 3 | リダクションギアセット | 1 | ホイールの回転速度を低下させます |
| 4 | ブラケット | 2 | ホイールをベースに接続し、モーターを保持します |
| 5 | シャーシ | 1 | ブラケット、バッテリーボックス、レシーバーを固定 |
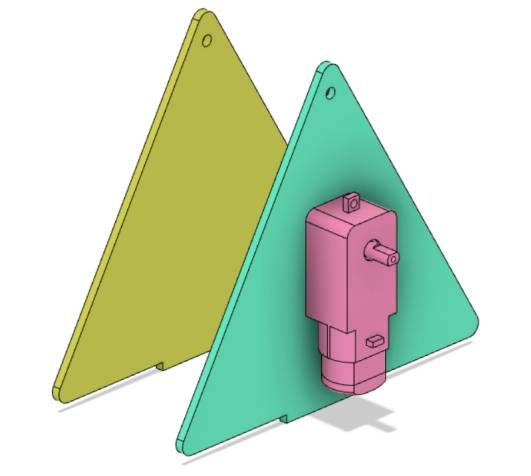
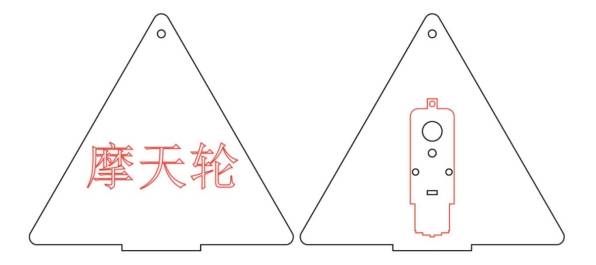
ブラケットは観覧车のための主要なサポート部分です。 ソースワークフローでは、ブラケットは三角形の構造を使用しており、TTモーターのサイズはそのスケールを決定するのに役立ちます。
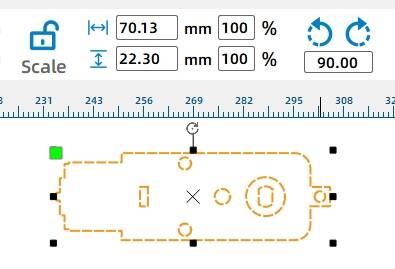
LaserMakerを開き、ギャラリーのOpen Source Robotics HardwareからTT Motorグラフィックを選択し、キャンバスにドラッグしてサイズを確認し、モーターグラフィックをグループ化して、1つのオブジェクトとして移動できるようにします。
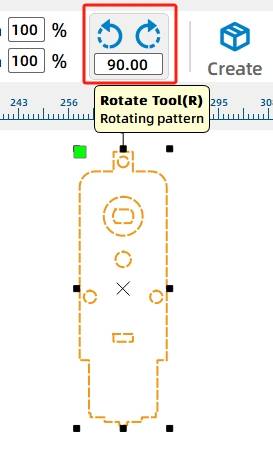
TTモーターのグラフィックを選択し、270度回転させます。
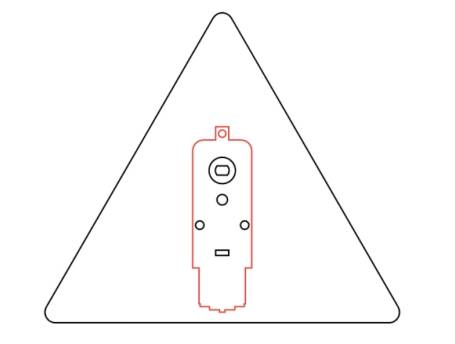
Basic Graphicsから三角形をドラッグし、幅約140mm、高さ121.24mmに調整します。 コーナー半径4 mmの丸みを帯びたコーナーツールを使用し、TTモーターをブラケットに配置し、水平方向の中心配置を使用して2つの部分を整列させます。
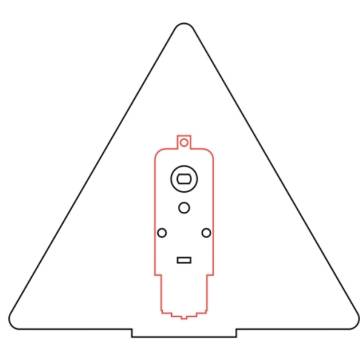
長方形ツールを使用して、40mm x 3mmの長方形をブラケットテロンとして描画します。 長方形を三角形の下端に合わせ、水平方向に中央に配置してから、ユニオンツールを使用して三角形と結合し、ブラケットのプロトタイプを作成します。
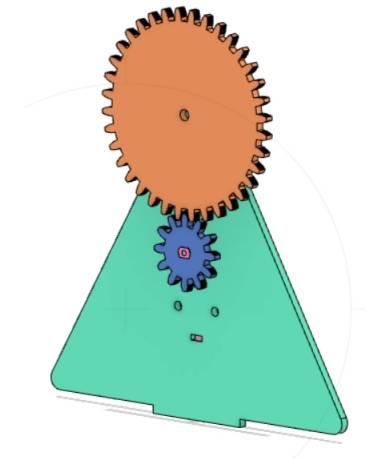
観覧車は通常快適な経験のためにゆっくり回転します。 このプロジェクトでは、学生はモーターと減速ギアセットを組み合わせることで車輪の速度を下げます。
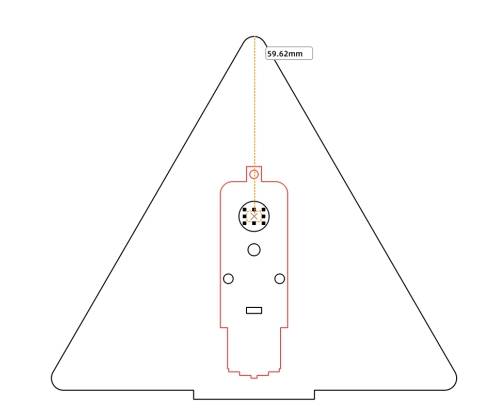
距離測定ツールを使用して、TTモーターシャフトの中心からブラケットの上部までの距離を測定します。 ソースワークフローでは、測定距離は59.62mmですが、実際の値は最終的なモーターの位置によって異なります。
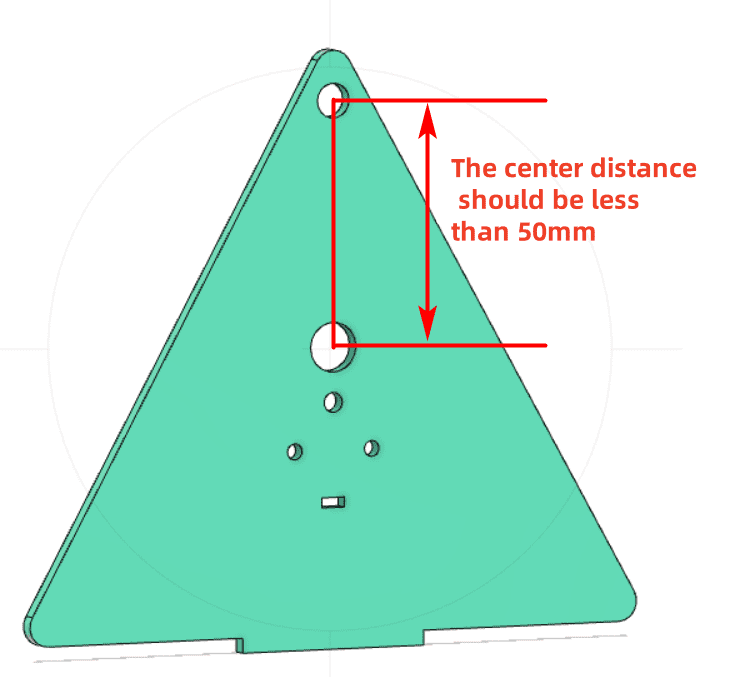
ホイールとギアアクスルは4mmの木制ロッドを使用しています。 車軸はブラケットの上端に近すぎてはいけないため、この設計ではギアの中心距離を50 mm未満にする必要があります。
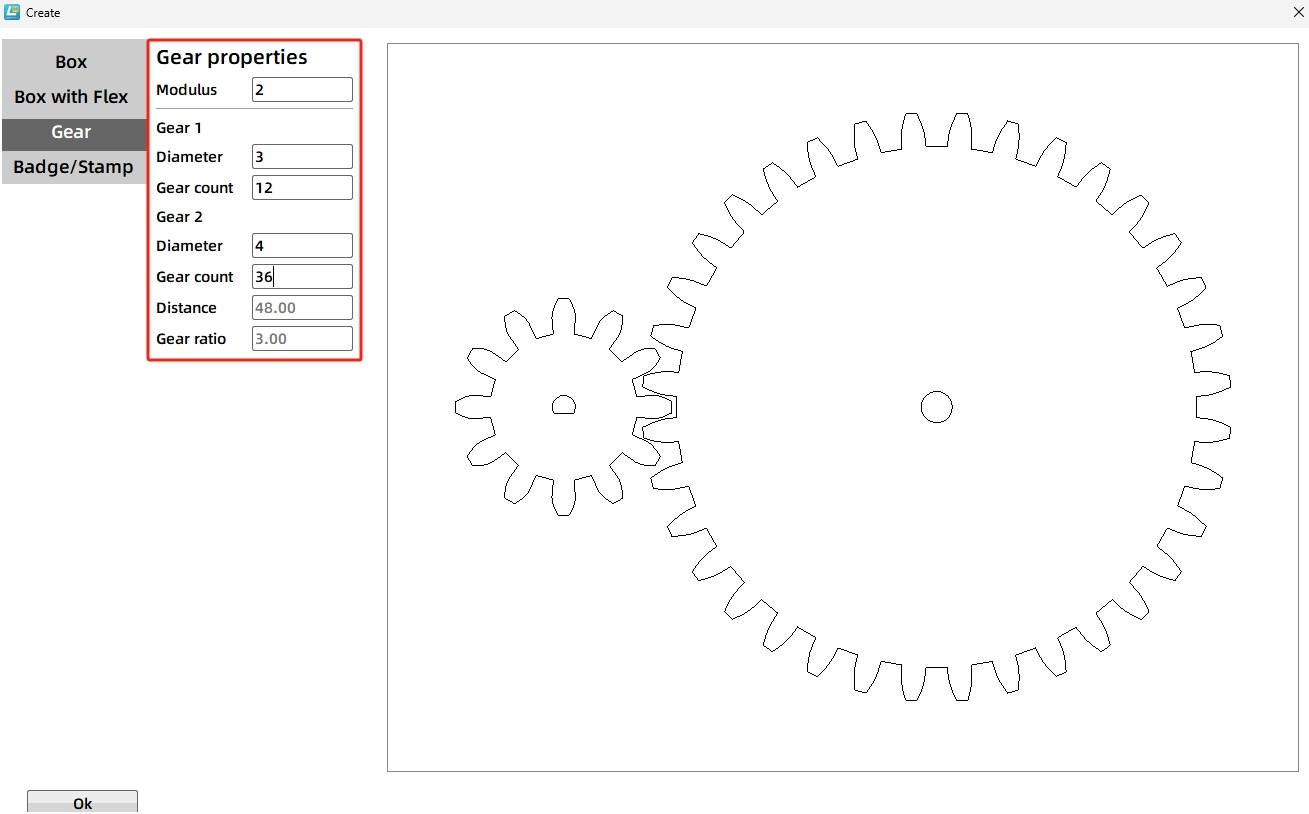
アーティファクトツールを開き、Modulus Gearを選択します。 ソースワークフローでは、モジュラスは2に設定されています。ギア1は3 mmのベアリング直径と12の歯を使用しています。 ギア2は、4 mmのベアリング直径および36の歯を使用する。 中心距離は自動的に48 mmと確認されます。
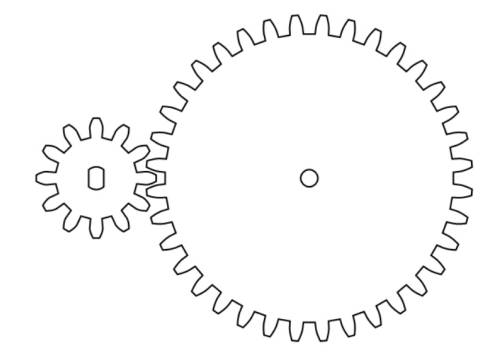
TTモーターシャフトは小さなギアのデフォルトのD字型の穴と一致しないため、ギア1のD字型の穴を削除し、ギャラリーのTTモーターホールのグラフィックに置き換えます。 ギアセンターに合わせます。 タイトメッシングによるギアジャミングを減らすために、ソースワークフローはギア1を1mm左に移動します。
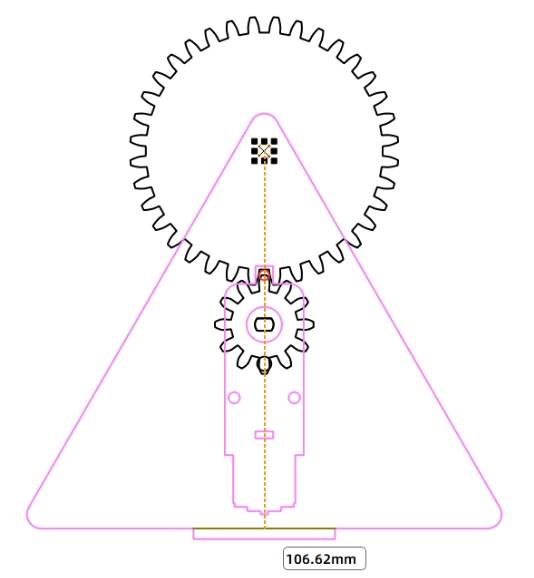
2つのギアを選択し、それらを270度回転させてグループ化します。 ギアセットをブラケットにドラッグして、ギアのTT穴がブラケットのTT穴と重なるようにします。 ギア2の穴は、ブラケットの4 mmシャフト穴としても使用できます。
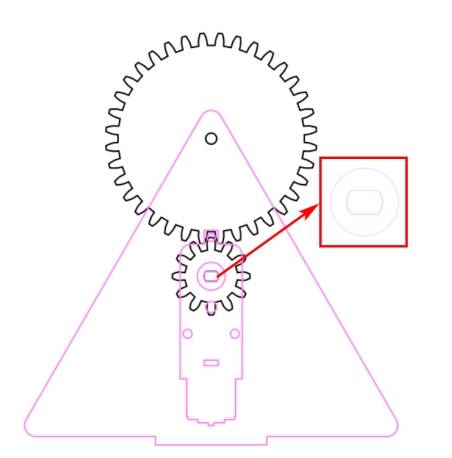
最終的なブラケット形状をコピーします。 一方のブラケットには赤いテキストのラベル付けを含めることができ、もう一方のブラケットにはブラケットの輪郭、TTモーターのグラフィック、および組み立て計画に必要なシャフトの穴が保持されます。
ホイールは、観覧車のコア回転部分です。 コックピットの車軸穴を運び、メインシャフトの周りを回転します。
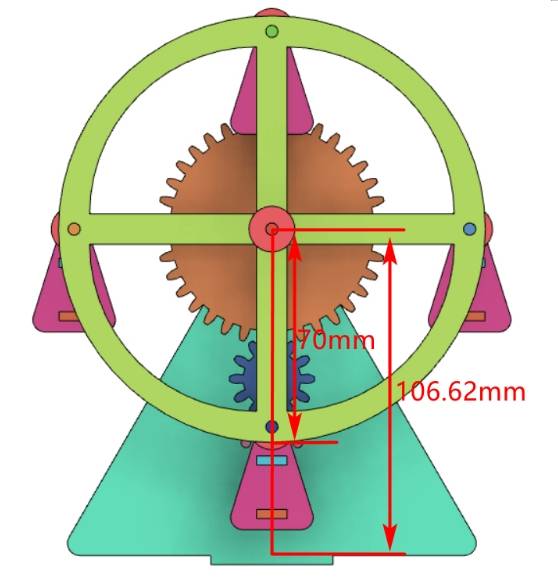
ホイールとコックピットを描画する前に、ホイールシャフトの中心からブラケットの下端までの距離を測定します。 補助ラインを使用して測定をサポートします。 ソースワークフローでは、この距離は106.62mmです。
測定されたクリアランスに基づいて、ソースワークフローはホイールの半径を70mmに設定し、ホイールの直径は140mmになります。
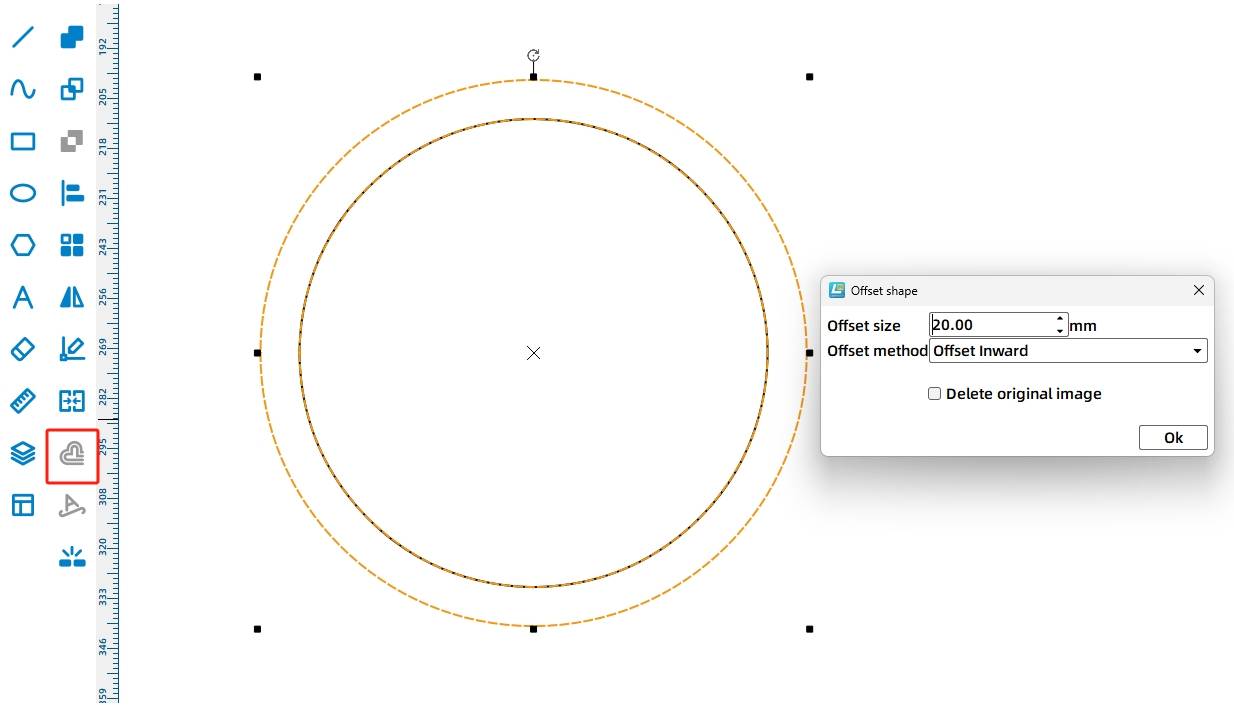
楕円ツールを使用して140mmの円を描きます。 次に、20 mmの内側オフセットを持つオフセットカーブを使用して、同心円のセットを作成します。
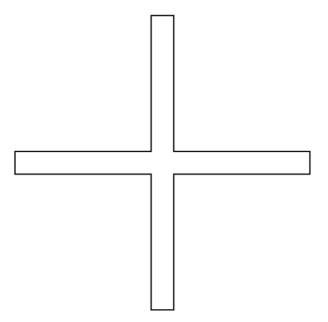
長方形ツールを使用して、130mm × 10mmの長方形を描画します。 それをコピーし、コピーを90度回転させ、2つの長方形を中央に合わせ、それらを結合して十字型の内側の輪郭を作成します。
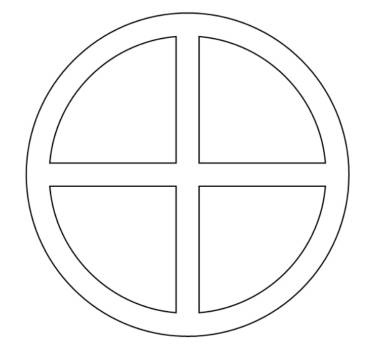
中央-十字の形状を同心円に合わせます。 Difference Setを使用してホイールのプロトタイプを作成し、ソースワークフローで座標を300,100に設定します。
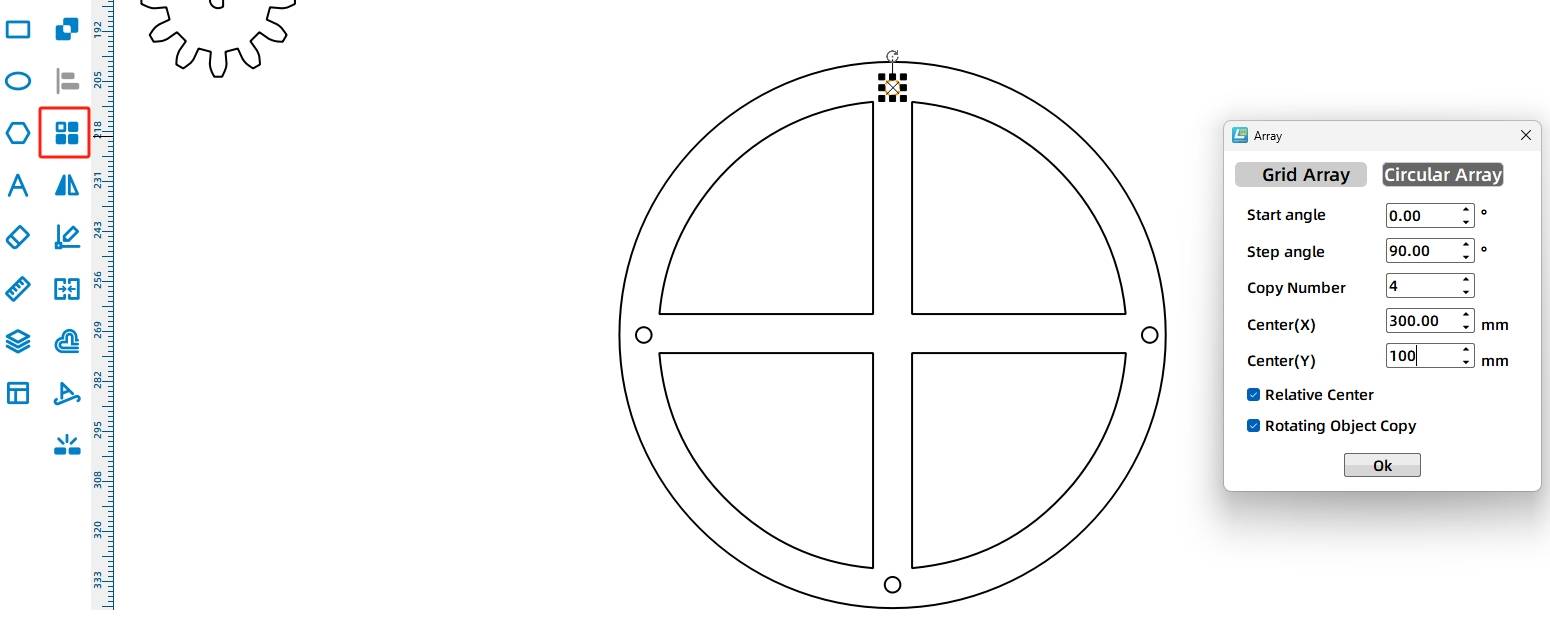
直径4 mmの円をコックピットの車軸の穴として描き、ホイールの上端近くに配置し、リングアレイを使用して4つの穴を作成します。 ソースワークフローでは、開始角度は0 ° 、ステップ角度は90 ° 、コピー数は4、中心点は300,100です。 完成したホイールグラフィックをグループ化します。
ホイールをドラッグして、その中心がブラケットの車軸の穴と一致するようにします。 ブラケットとホイールはどちらも4 mmの木製ロッドを使用しているため、4 mmのブラケットアクスル穴はホイールシャフトの位置に合わせることができます。
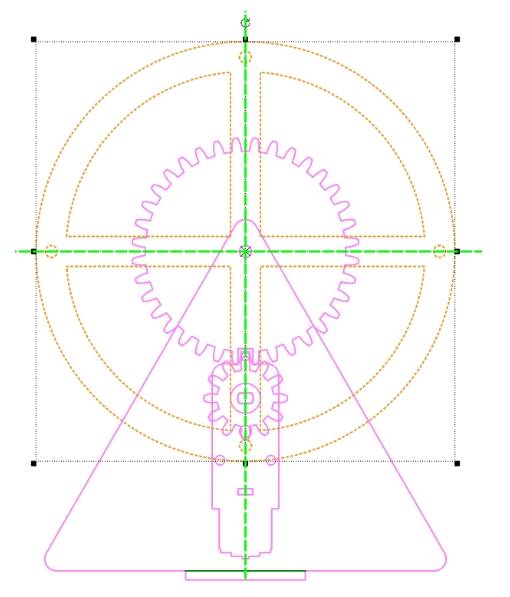
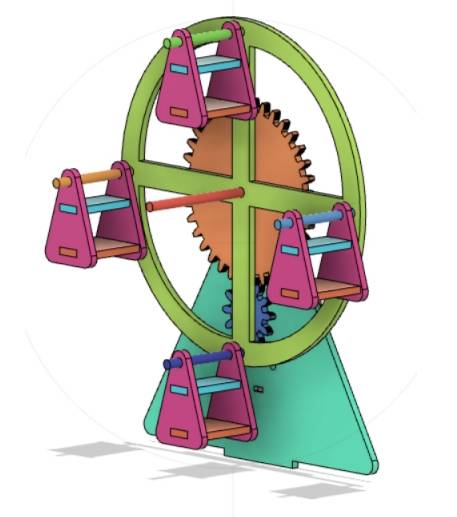
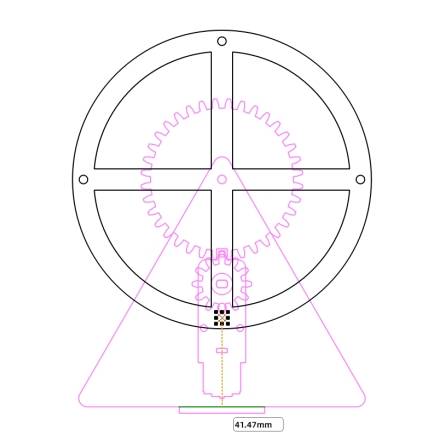
ホイールの最も低いコックピットの穴からベースまでの距離を測定します。 ソースワークフローでは、この距離は41.47mmであるため、学生は回転中の衝突を避けるためにコックピットの高さを注意深く確認する必要があります。
コックピット側では、Basic Graphicsから三角形をドラッグし、ソースワークフローで幅30mm、高さ48 mmに設定します。 半径4mmの3つの角を丸めます。 車軸の穴として直径4mmの円を描き、屋根とベースの接続スロットとして2つの10mm x 3mmの長方形を描きます。
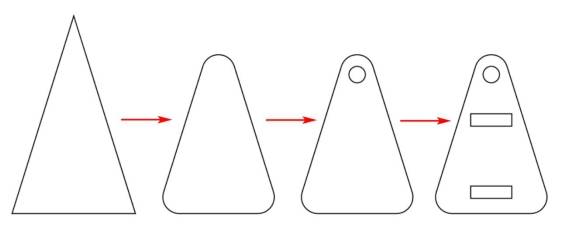
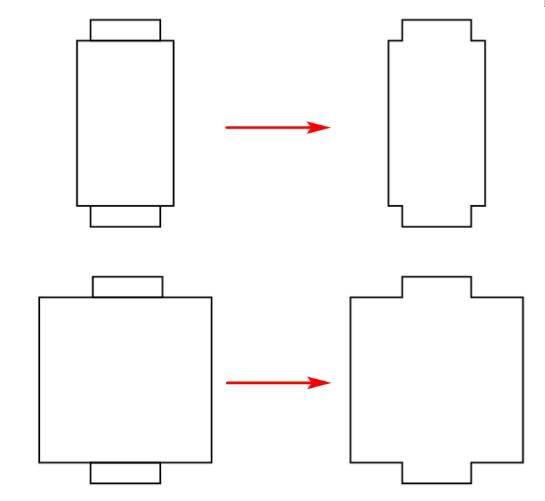
コックピットの屋根には、14mm x 24mmの長方形と、10.1mm x 3 mmのテノン長方形を2つ描きます。 3つの長方形を揃えてマージし、屋根を形成します。 コックピットベースには、25mm x 24mmの長方形を描き、同じtenonワークフローを使用します。
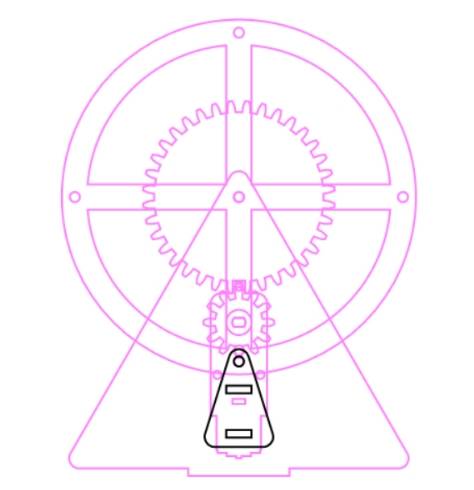
コックピットのサイドグラフィックをグループ化し、コックピットの車軸の穴をホイールのコックピットの車軸の穴に合わせます。 コックピットが最低点に達したときに底に触れないことを確認します。
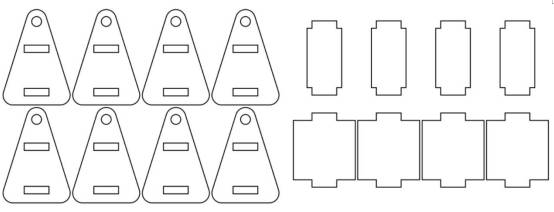
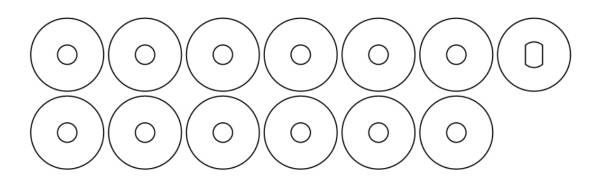
最終モデルは4つのコックピットを使用します。 各コックピットには、2つのコックピット側面、1つの屋根、および1つのベースが含まれています。 したがって、最終的なコックピット部分セットには、8つのコックピットサイド、4つのコックピットルーフ、および4つのコックピットベースが含まれます。
観覧車をスムーズに走らせるために、ホイールとブラケットの間、およびホイールとコックピットの間にスペーサーが追加されます。 ソースワークフローでは、これらの位置に12個のスペーサーを使用し、さらにTTモーターシャフトとピニオンギアの接続に1個のスペーサーを追加します。
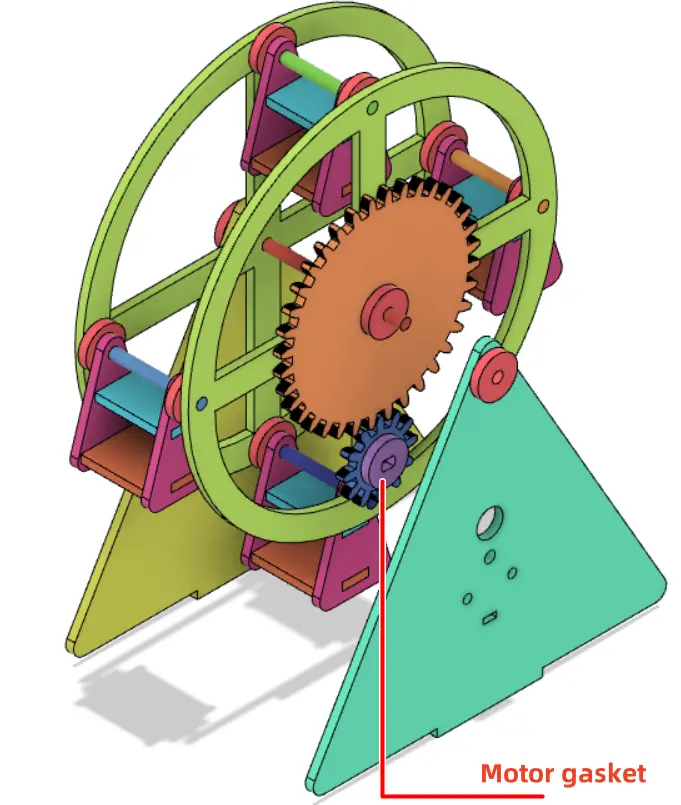
楕円ツールを使用して、4mmの円と15mmの円を描きます。 2つの円を中央に合わせてリング状のスペーサーを作成し、それを複製して12個のスペーサーを作成します。 TTモーターシャフトスペーサーの場合は、15 mmの円を描き、ギャラリーのTTモーターホールグラフィックに合わせます。
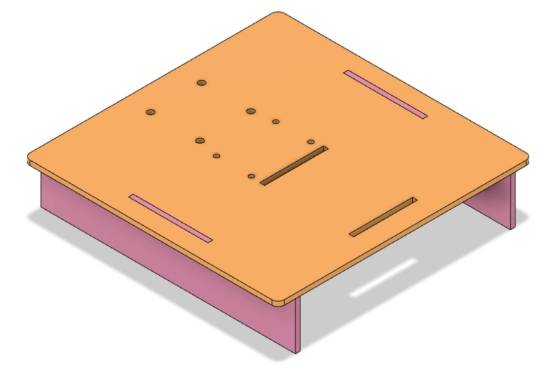
ベースを描画する前に、ブラケットスロットの距離を決定します。 ソースワークフローでは、理論的な間隔はコックピットの幅、スペーサー、ホイール、ギア、およびガスケットの厚さから計算されます。 ブラケットスロット距離は、滑らかな回転を可能にするために53 mmに設定されています。
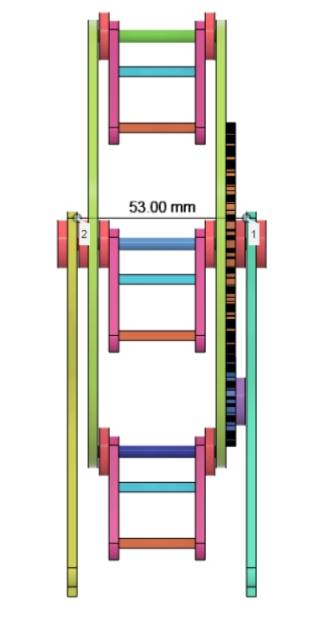
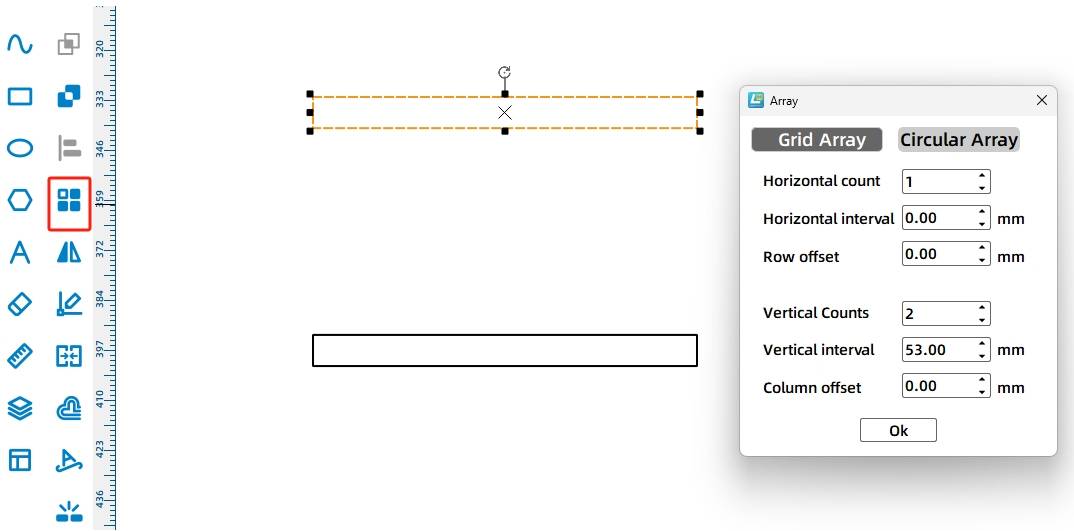
ブラケットのほぞ穴として39.5mm × 3 mmの長方形を描きます。 水平コピー1枚、垂直コピー2枚、垂直間隔53mm、オフセット0mmの長方形アレイを使用して、2つのブラケットスロットを作成します。
ブラケット、18650バッテリー、およびOSROBOTコントロールボードのベースプラットフォームを計画します。 ソースワークフローでは、ベースプラットフォームは160mm × 160mmに設定され、角は4mmです。 2つの3 mm x 50 mmスロットがベースブラケットに追加されます。
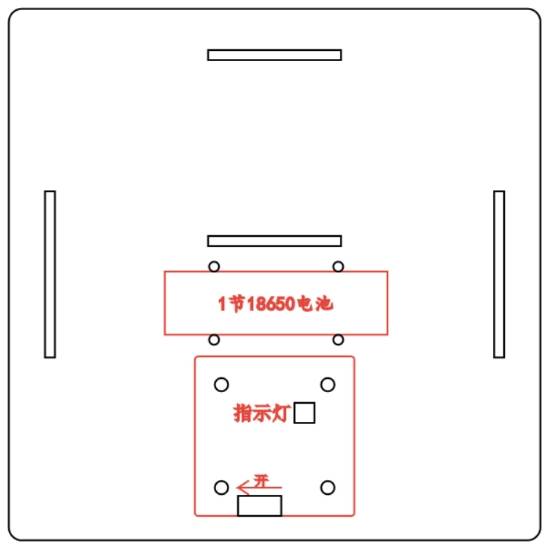
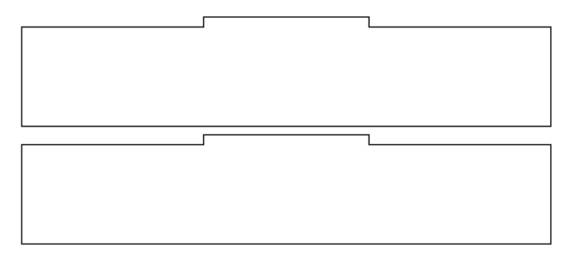
ベースブラケットには、160mm x 30mmの長方形と40mm x 3mmのテロン長方形を描きます。 テノールをベースブラケットの上端に合わせ、形状をマージします。 完成したブラケットをコピーして、2番目のベースブラケットを作成します。
すべての部品が完成したら、レーザー加工のレイアウトを整理します。
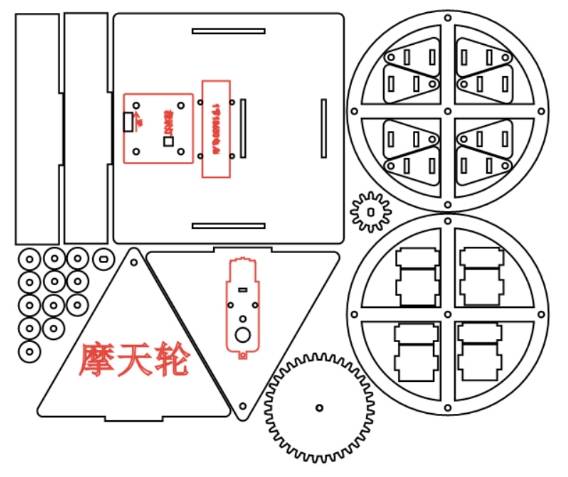
観覧車の描画は、トレースとカットという2つの主要なプロセスを使用します。 赤層オブジェクトは詳細を追跡するために使用され、黒層オブジェクトはマテリアルを通してカットされます。
トレース:処理エリアの赤いブロックをダブルクリックします。 材料としてベースウッド合板を選択し、プロセスとしてトレーシングラインを選択し、処理の厚さを0.10に設定します。
切断:処理エリアの黒いブロックをダブルクリックします。 材料としてバスウッド合板を選択し、プロセスとして切断を選択し、処理の厚さを3.00に設定します。
レーザー切断機とレーザースイッチをオンにします。 スタートボタンの準備ができたら、図面をレーザー切断機にアップロードし、マシンパネルから切断を開始します。
切断後、完成した部品を特定し、機械組み立ての準備をします。
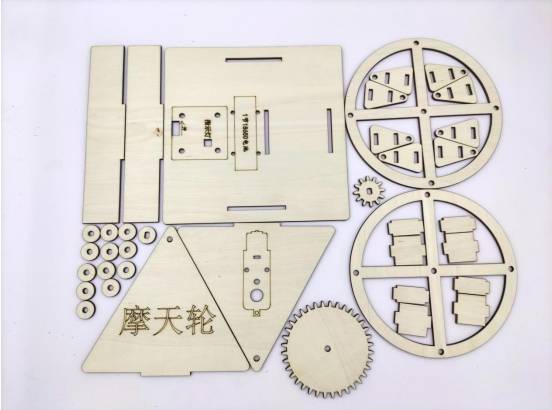
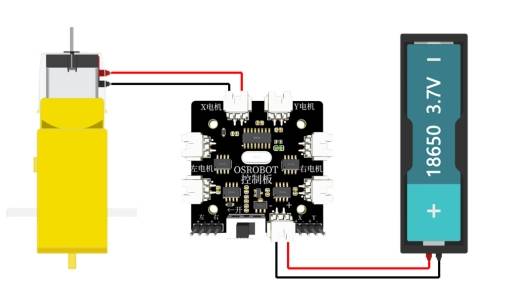
リモコンレシーバー、バッテリー、TTモーターで観覧車がスムーズに作動できるように、配線図に従って回路を接続します。
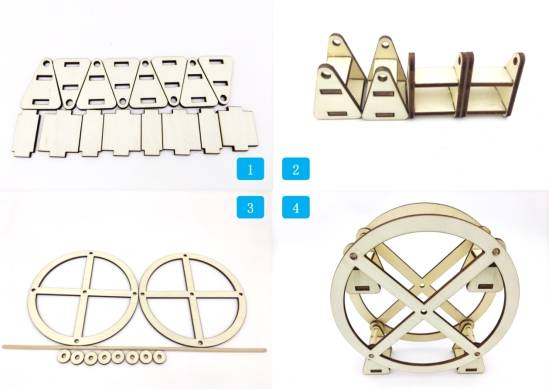
まず、コックピットの部品を見つけて、4つのコックピットを組み立てます。
次に、ホイール部品を見つけます。 4mmの木製ロッドとスペーサーでコックピットとホイールを組み立てます。 ホイールコックピットの穴の近くの各木製ロッドの端にホットメルト接着剤を使用し、2つのホイールディスクと各コックピットの間に小さな隙間を保ちながら、ホイールが回転するときにコックピットが下向きにぶら下がっ続けることができるようにします。
次に、減速ギアセット、ブラケット、TTモーター、および関連するハードウェアを見つけます。 TTモーターをネジとナットでブラケットに固定します。 スペーサーをTTモーターシャフトに取り付けてから、ピニオンギアをモーターシャフトに取り付けます。
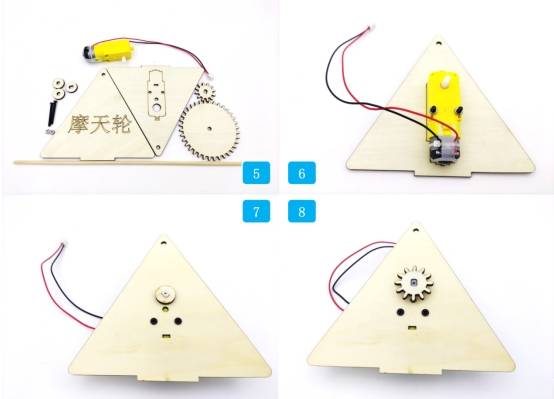
大きなギアシャフトの穴をホイールシャフトの穴に合わせて接着します。 ホイールディスクをブラケットに接続するには、4mmの木製ロッドを使用します。
ベース、OSROBOT2レシーバーボード、銅製の支柱、ネジ、ナット、および関連部品を見つけます。 銅ポストをOSROBOT2コントロールボードに固定し、コントロールボードをベースに固定します。
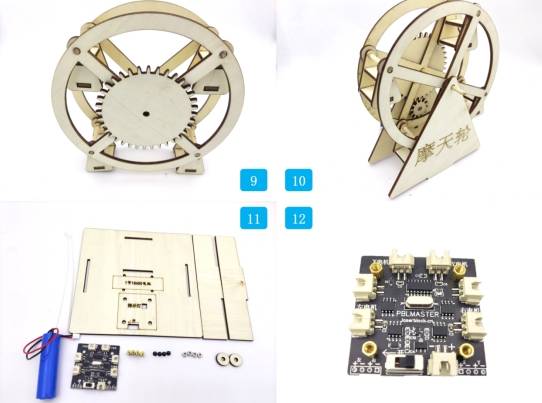
バッテリーをタイでベースブラケットに固定し、ベースブラケットを取り付け、ブラケットをベースに固定します。 ホイールアクスルの両側にスペーサーを追加し、ホットメルト接着剤でアクスルを固定します。
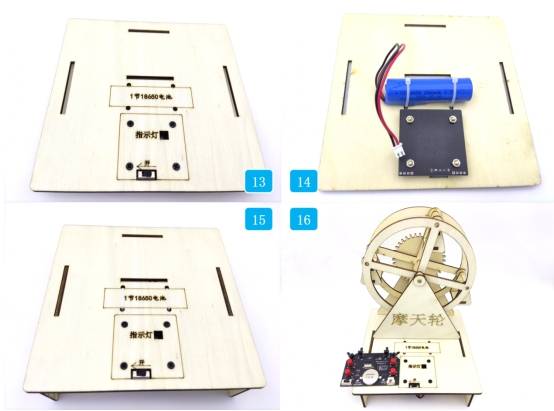
ブラケットやベースをこすらずにホイールがスムーズに回転するかどうかを確認します。
ホイールが回転し、ベースに衝突しないように、コックピットが下向きにぶら下がっているかどうかをテストします。
減速ギアセットがスムーズにかみ合い、モーター操作中に詰まりないことを確認します。
ブラケットの間隔、シャフトの穴、スペーサー、および木製のロッドが正しく位置合わせされているかどうかを確認します。
モデルを実行する前に、レシーバー、バッテリー、および配線がベースにしっかりと固定されているかどうかを確認します。
設計、レーザー加工、配線、組み立てを経て、学生はリモートコントロールの観覧車モデルを完成させます。 このプロジェクトは、ギアトランスミッション、ホイール構造、吊り下げられたコックピット、ブラケットの設計、ベースプランニング、レーザー切断、および動力付きモーションの実践的な経験を学生に提供します。
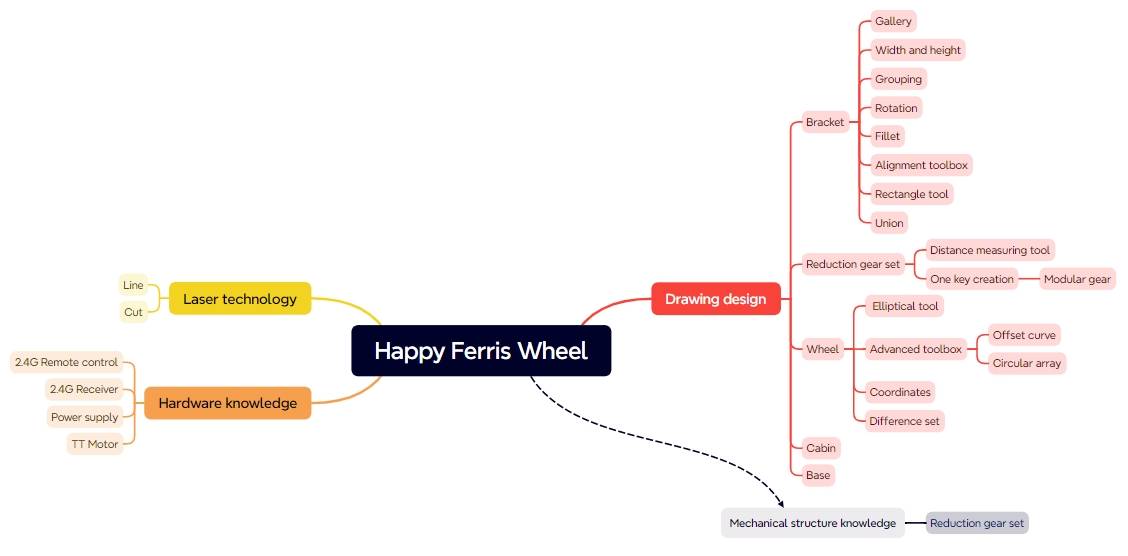
このレッスンの観覧車モデルは、回転するアミューズメントライド構造の基本的な機能を実現します。 エクステンションチャレンジとして、学生はコックピットの数を増やしたり、回転速度をさらに下げるために追加のギアステージを探索したり、安定性と外観を改善するためにブラケットとベースを再設計したりできます。
このプロジェクトは、小型のロボット工学およびメカニズムプロジェクトのシート材料の切断およびトレースをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、観覧車、ギア駆動モデル、回転する遊園地構造、リモートコントロールメカニズムなどのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、ギアフィット、電子部品、および学習目標に基づいて、機械と材料のセットアップを選択できます。 同じLaserMakerワークフローは、学生がより大きな移動モデルやより高度なギア駆動エンジニアリングプロジェクトに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


