


LaserMakerによるリモートコントロールカルーセルレーザー切断プロジェクト
 2024-07-19
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

LaserMakerによるリモートコントロールカルーセルレーザー切断プロジェクト
2024-07-19

このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロールカルーセルを設計および構築します。 このレッスンでは、カルーセル構造、馬車の設計、ターンテーブルの回転、TTモーターの取り付け、2.4Gリモートコントロールコンポーネント、レーザー切断、トレーシング、配線、およびハンズオンアセンブリを接続します。
このプロジェクトは、回転する遊園地の乗り物をレーザーカットの教室モデルに単純化する方法を学生が理解するのに役立ちます。 生徒は馬車の座席、ターンテーブル、ベースを設計し、カルーセルが回転できるようにモーターとレシーバーを追加します。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモコンカルーセルモデル |
| ソフトウェア | LaserMaker |
| 主なスキル | ギャラリーグラフィック、長方形ツール、楕円ツール、消しゴムツール、丸みを帯びた角ツール、長方形の配列、グループ化、回転、配置、トレーシング、切断、配線、およびアセンブリ |
| 提案された材料 | Basswoodラミネート、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学とメカニズムのプロジェクト、メーカー教育、電動構造物、遊園地の設計、レーザー切断、初心者のリモートコントロール活動 |
生徒は、4つの馬車席、1つの回転ターンテーブル、1つのベースを備えたカルーセルを設計します。 LaserMakerでレーザーカット部品を準備し、トレーシングと切断のプロセスを設定し、モーターとレシーバーを接続し、カルーセルが回転できるようにモデルを組み立てます。
教師の場合:このプロジェクトを使用して、デジタルデザイン、回転、モーター制御、部品アライメント、および構造アセンブリを接続します。
学生のために:アクティビティを使用して、小さな可動カルーセルを作成し、平らなレーザーカット部品がどのように動力付きモデルになるかを理解します。
Makerspacesの場合:学生がより複雑な移動構造に進む前に、導入的なリモートコントロールメカニズムプロジェクトとして使用します。
ギャラリーグラフィック、長方形、消去、トレース、丸め、および配列を使用してカルーセル馬の座席を作成します。
4つのほぞ穴と中央のTTモーター穴を備えた回転ターンテーブルを設計します。
TTモーター、レシーバー、バッテリー、取り付け穴をサポートするベースを作成します。
LaserMakerの配置、グループ化、回転、および長方形配列ツールを使用して、繰り返しパーツを正確に整理します。
トレーシングと切断のパラメーターを設定してから、パワードカルーセルモデルを組み立てて配線します。
デザイン思考:本物のカルーセルを観察し、馬の座席、回転するプラットフォーム、ベース、および制御コンポーネントに単純化します。
計算思考:測定値、配列、回転角度、アライメントツール、およびレイヤー設定を使用して、正確なデジタルモデルを作成します。
エンジニアリング思考:モーターの配置、センターアライメント、スロットフィット、ターンテーブルバランス、ベースの安定性、および信頼性の高い回転について検討します。
学生は、バッテリー、レシーバー、モーター、および移動する構造物を配線するときは、電動部品を注意深くテストし、教師またはラボの監督者の指示に従う必要があります。 テスト中は、指、緩んだ部品、ケーブルを回転するターンテーブルから離してください。
カルーセルは、座席が中央の回転プラットフォームの周りを移動する遊園地の乗り物です。 ライダーは通常、カルーセルが回転している間、装飾的な馬やその他のテーマの座席に座っています。
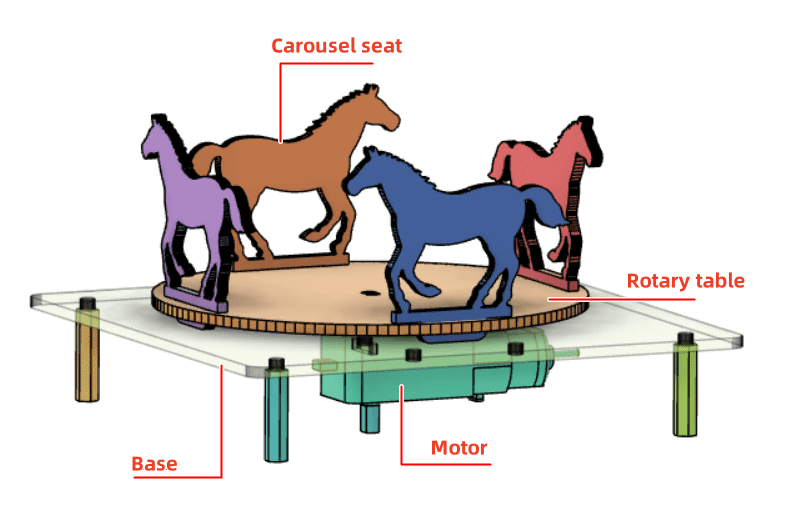
このプロジェクトでは、学生は単純化されたカルーセルモデルを作成します。 馬の座席はターンテーブルに挿入され、ベースに取り付けられたTTモーターが回転を提供します。
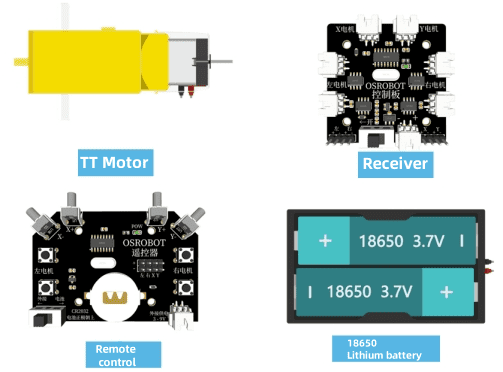
カルーセルをモデル化する前に、学生はプロジェクトで使用される電子部品、構造材料、およびハードウェアを特定する必要があります。
| 番号 | 名前 | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモコン | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:120 | 1 |
| 4 | ケーブル付き18650バッテリー | 1 |
| 5 | Basswoodラミネート、40 cm × 60 cm × 3mm | 1 |
| 6 | M3/M4ネジとナット | 1セット |
| 7 | ソースレッスンに記載されている追加の2.4Gリモートコントロールコンポーネント | 必要に応じて |
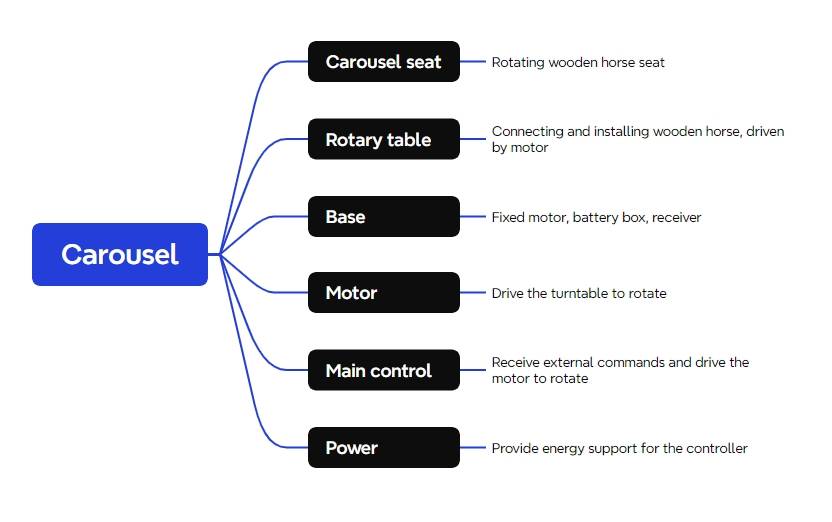
カルーセル構造は、馬車席、ターンテーブル、ベースの3つの主要部分グループに編成されています。
| 部品番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | カルーセルホースシート | 4 | ターンテーブルに取り付けられたシート構造 |
| 2 | ターンテーブル | 1 | 馬の座席を接続し、モーター力で回転します |
| 3 | ベース | 1 | モーター、バッテリー、レシーバーを保持 |
LaserMakerでギャラリーパネルを開きます。 Animal Graphicsで、Horse 2グラフィックを選択し、カルーセル馬の座席として描画領域にドラッグします。
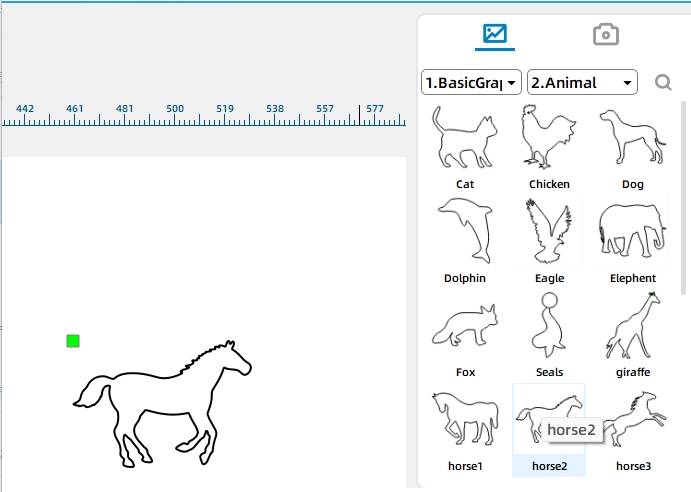
馬のグラフィックには、ターンテーブルに挿入できるようにベースのテナーが必要です。 2つの長方形を描いて、tenonベースを作成します。 ソースワークフローでは、最初の長方形は幅40mm、高さ4mm、2番目の長方形は幅24mm、高さ6 mmです。
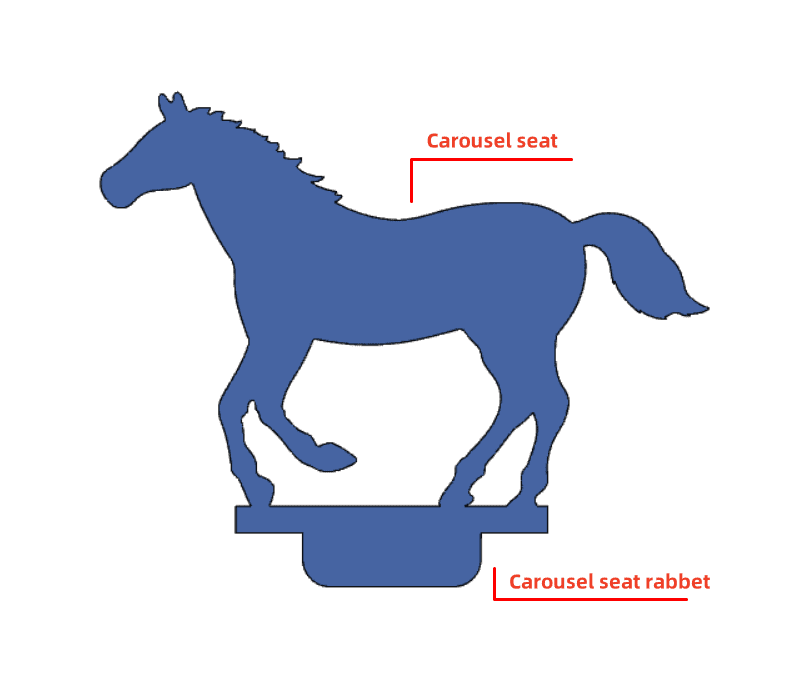
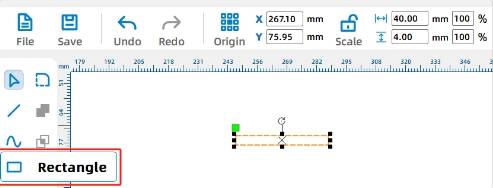
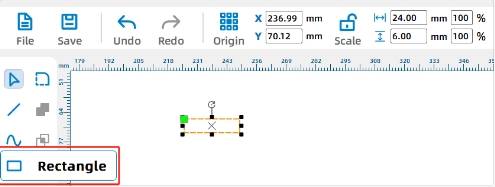
2つの長方形を水平に中央に配置し、ユニオンツールを使用してそれらを1つのテノンベースにマージします。
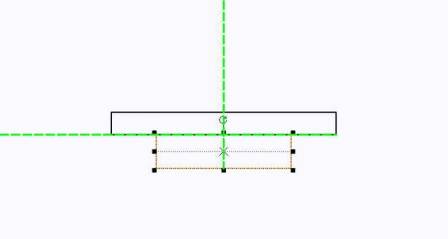
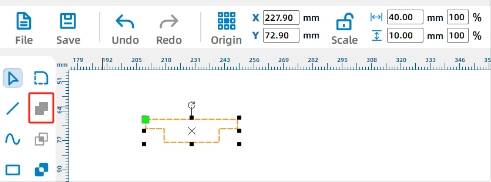
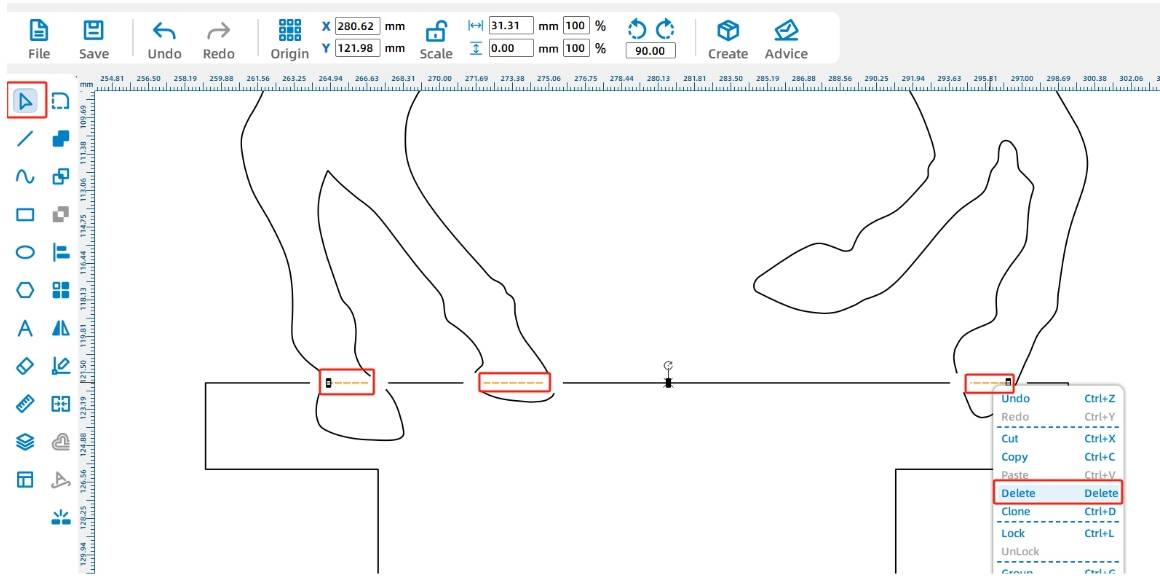
テノンベースを移動して、ホース2のグラフィックと重なるようにします。 レーザー切断中にカットラインが重なると馬がほぞから分離する可能性があるため、消しゴムツールを使用して不要な交差するラインセグメントを削除します。
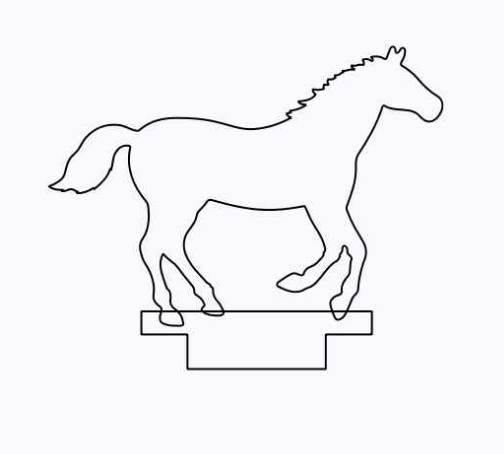
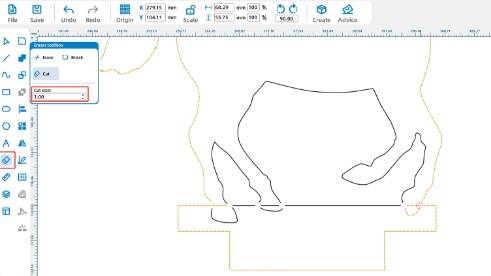
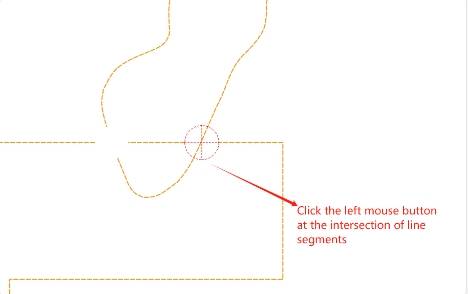
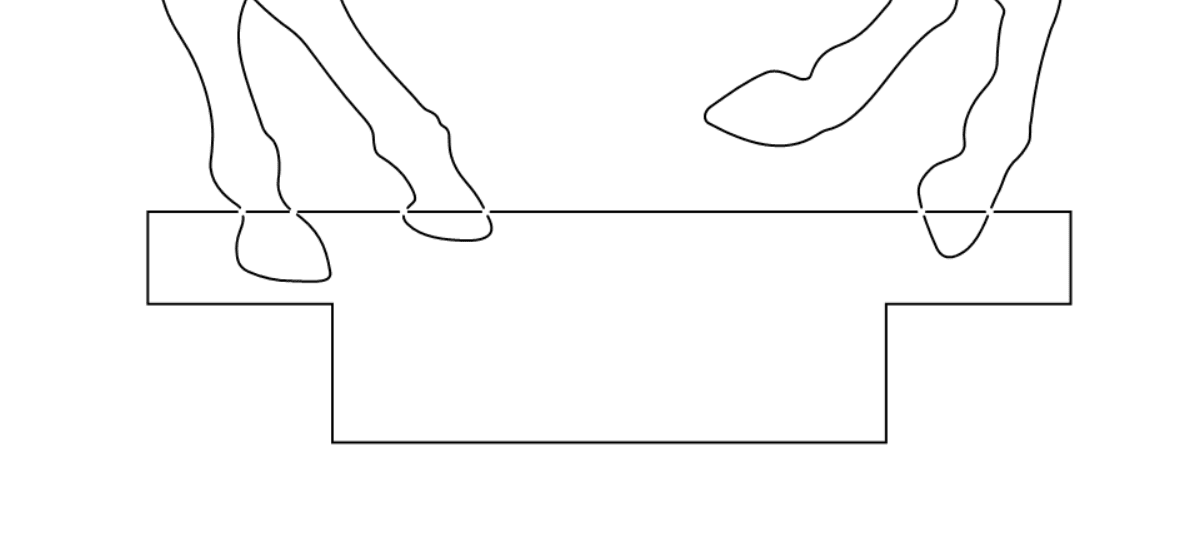
残りの不要な線分を削除します。 馬蹄形が見えるはずであるが切り抜かない場合は、馬蹄形のグラフィックを選択して、赤いトレースレイヤーに割り当てます。
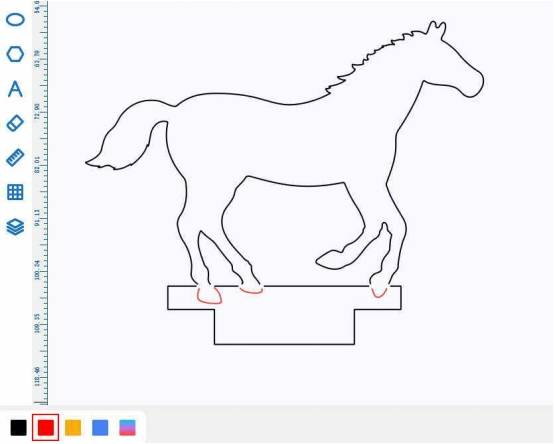
馬の座席のテノールの下隅を半径3 mmで丸めて、ターンテーブルのスロットに挿入しやすくします。
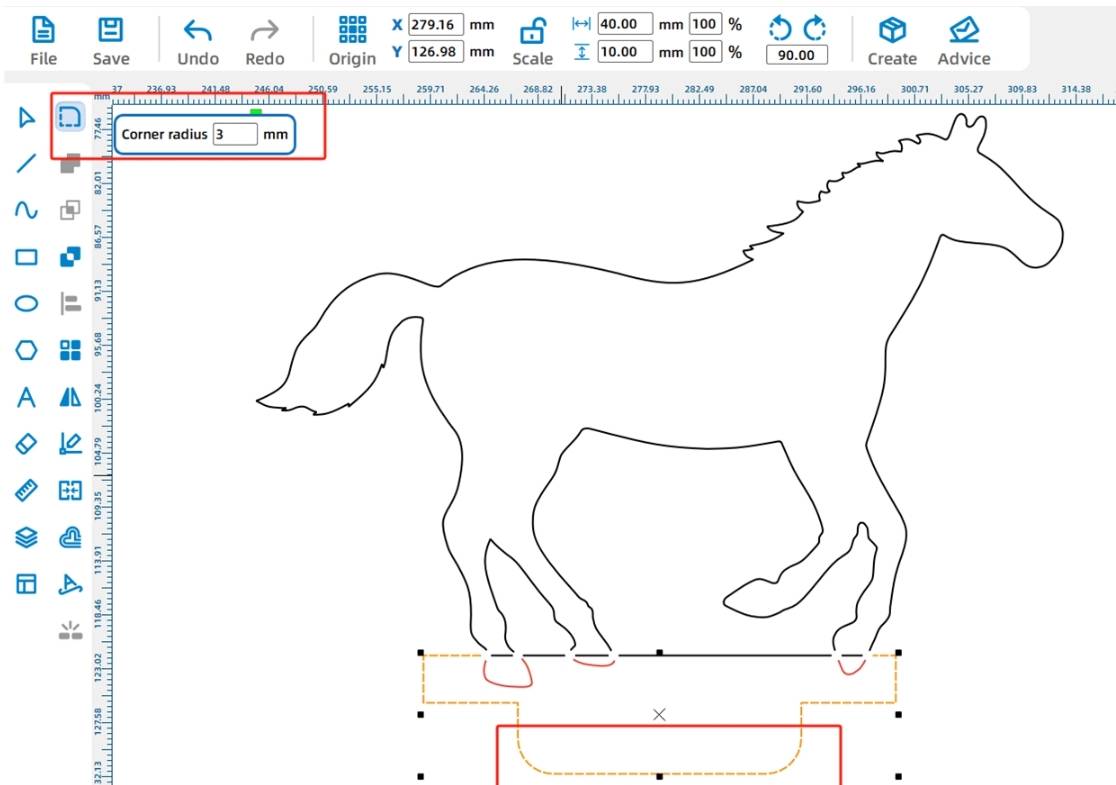
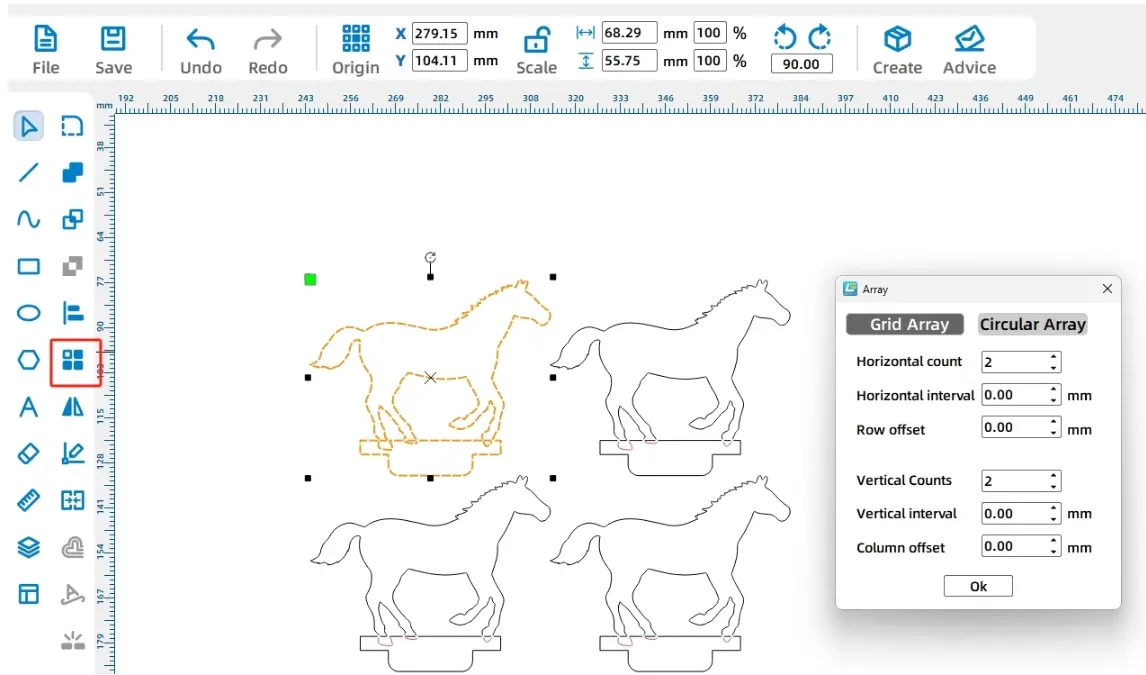
カルーセルは4つの馬の座席を使用します。 完成したホースシートグラフィックを選択し、長方形の配列を使用して2x2のレイアウトを作成します。
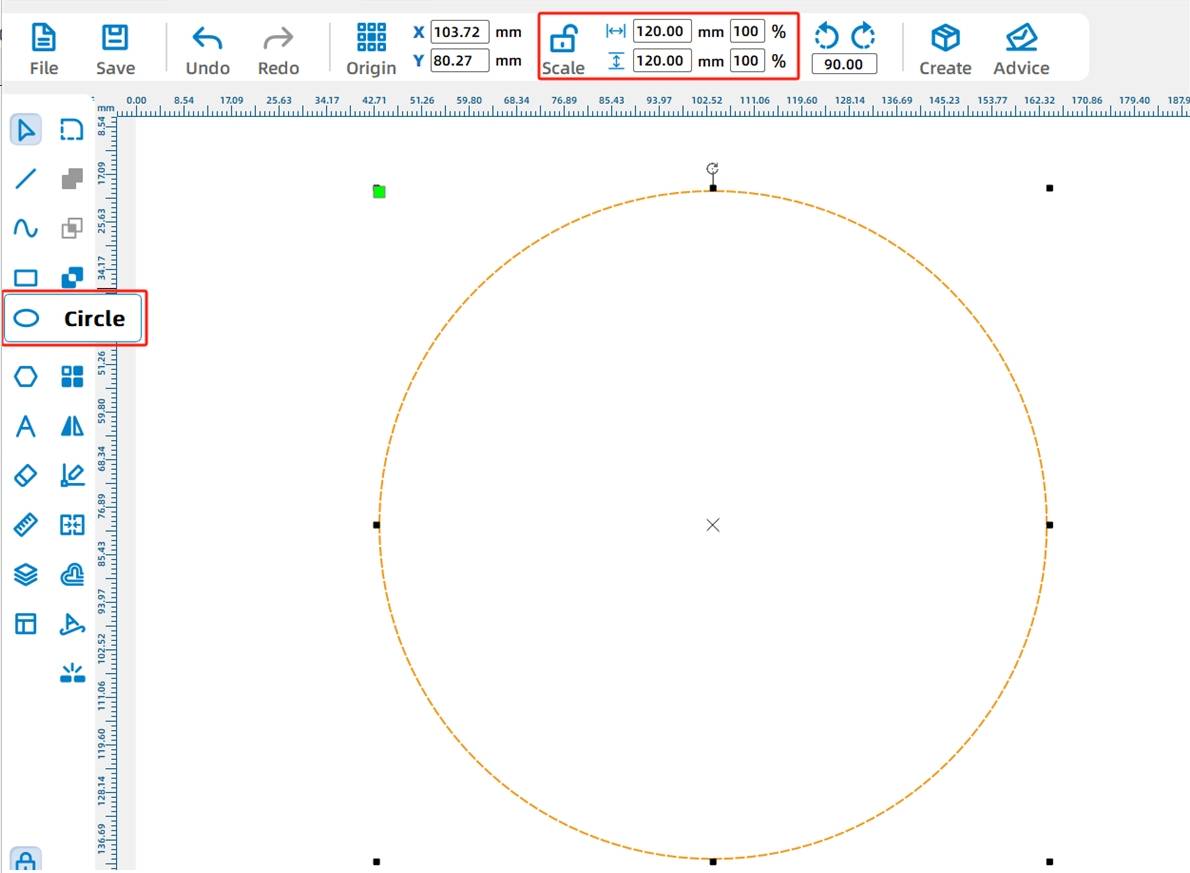
楕円ツールを使用して円を描き、幅と高さを100mmに設定しますこの円は回転ターンテーブルになります。
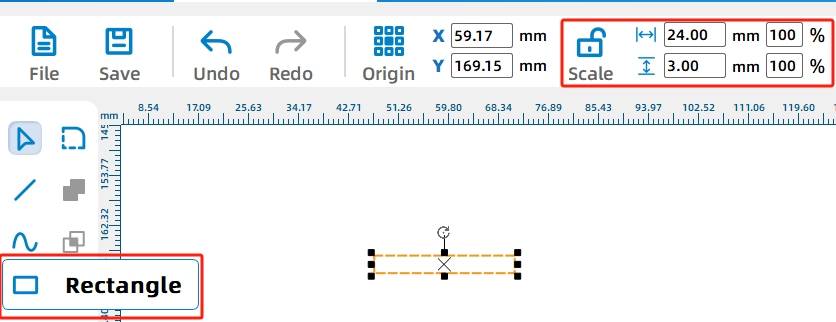
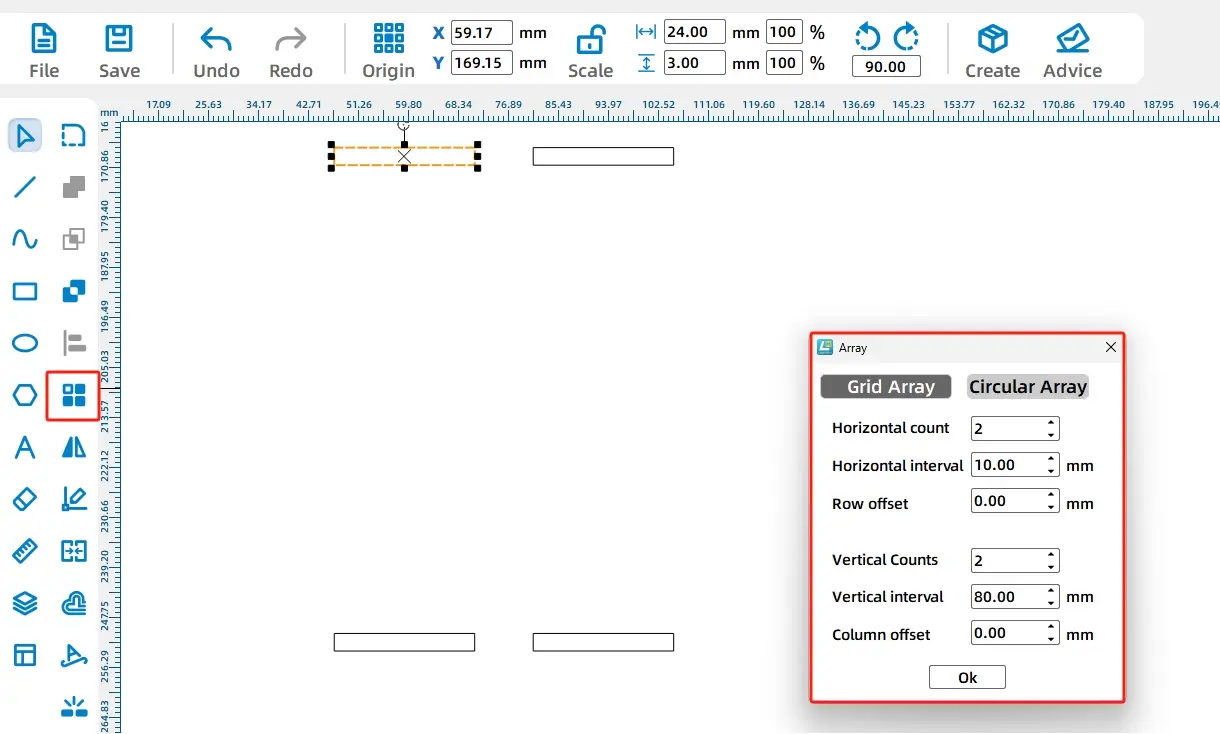
馬の座席のtenonのために長方形のスロットを描きます。 ソースワークフローでは、スロットの幅は24mm、高さは3 mmです。 次に、長方形の配列を使用して4つの同じスロットを作成します。
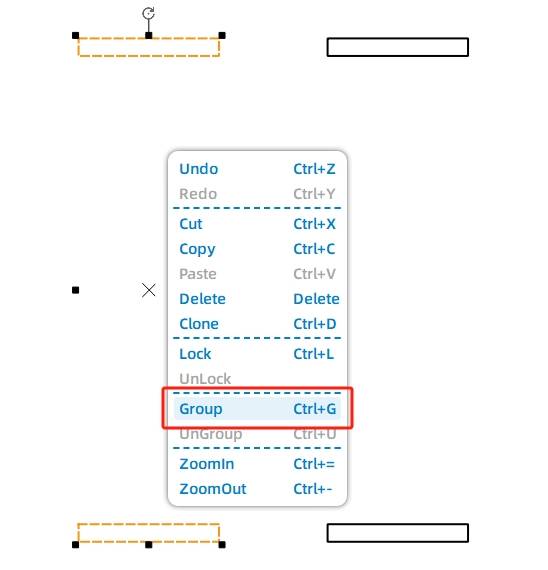
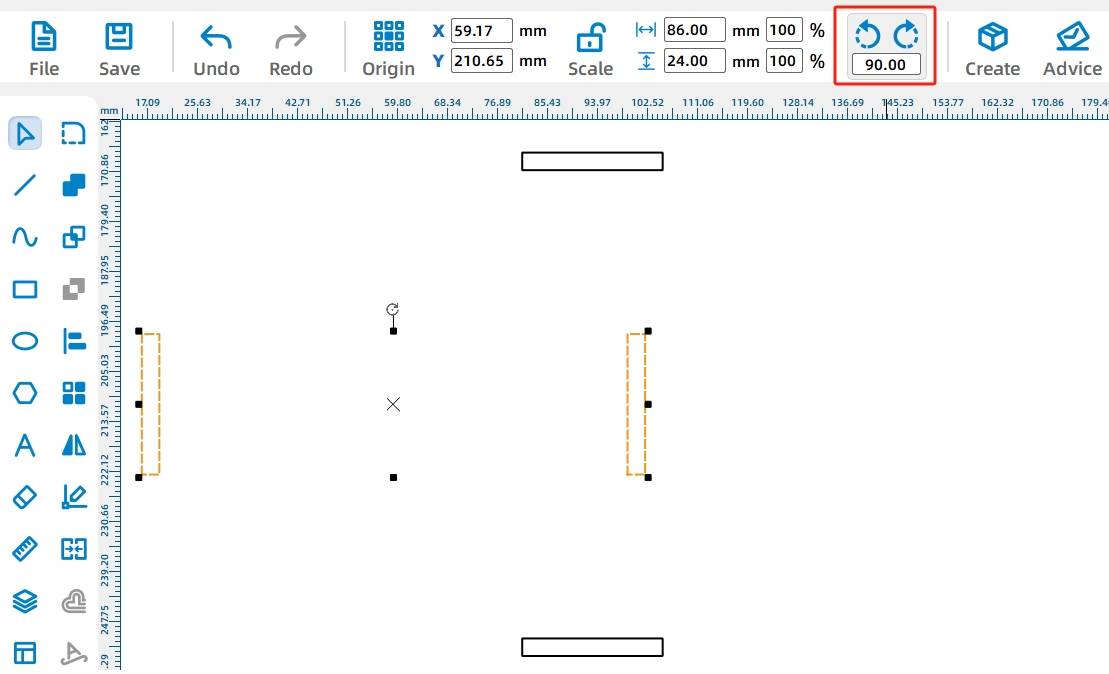
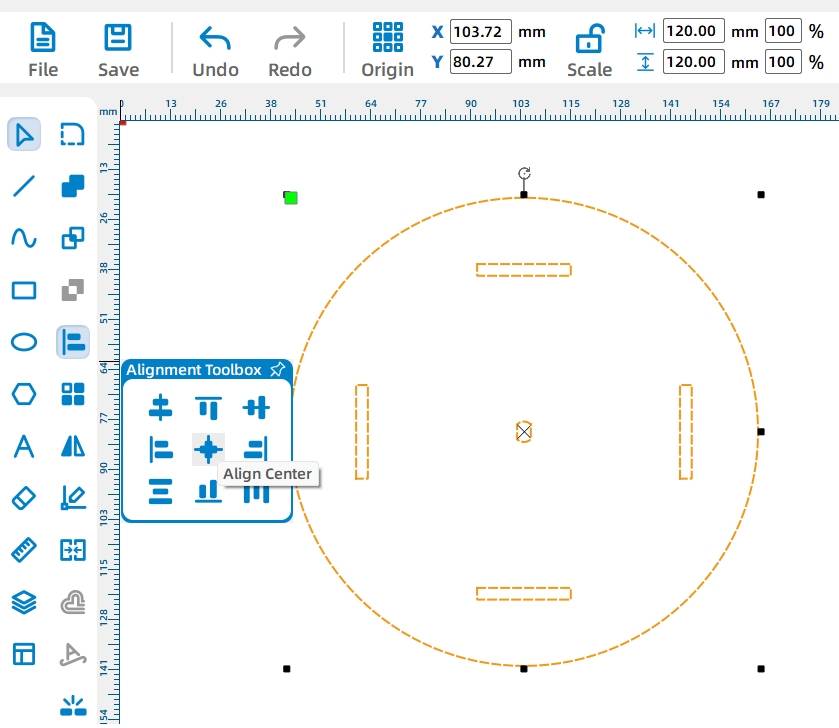
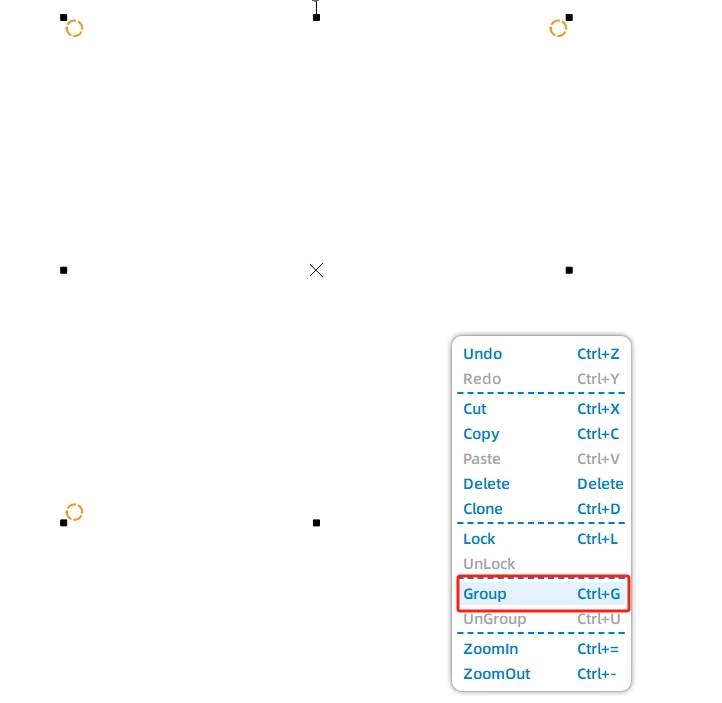
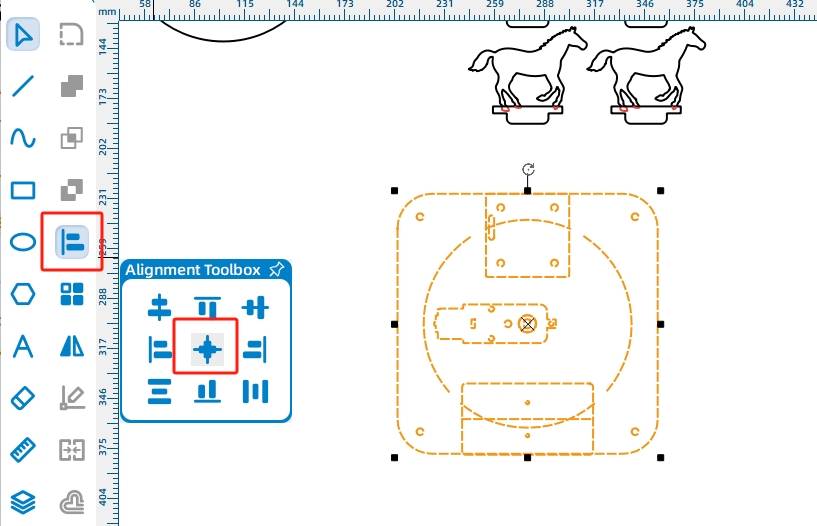
スロットを2つの列にグループ化して、より簡単に回転および整列できるようにします。 1つのスロットグループを90度回転させてから、水平スロットグループと垂直スロットグループを中央調整します。
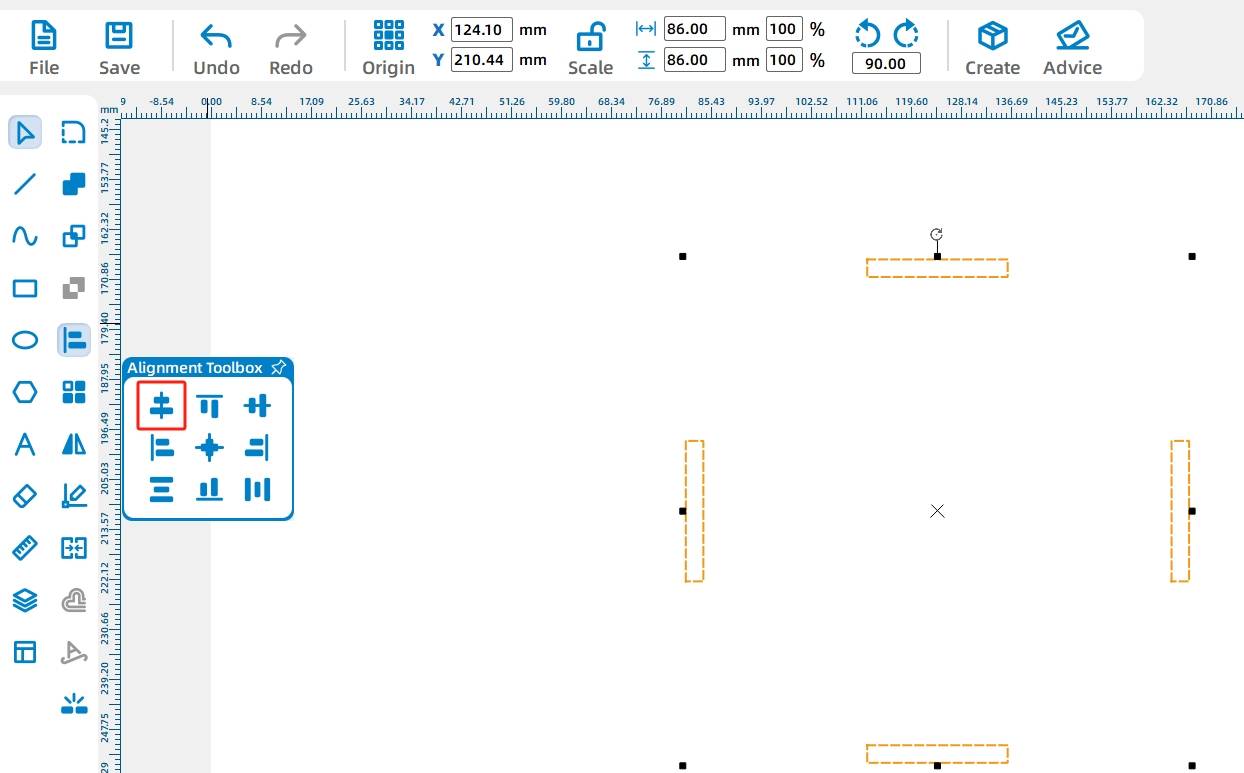
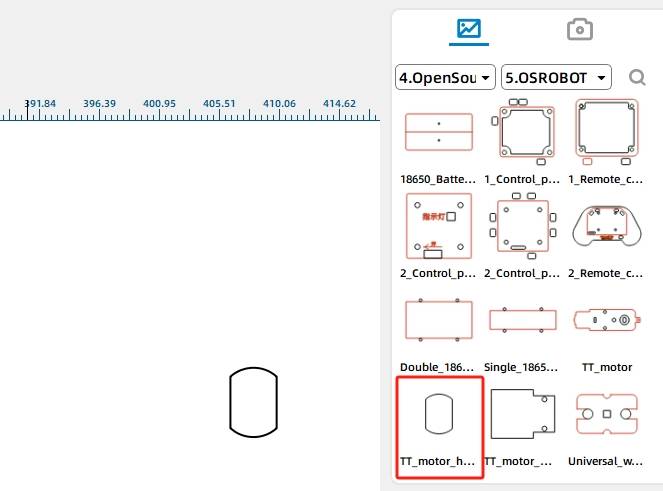
ギャラリーのOpen Source Robotics HardwareセクションからTTモーター穴のグラフィックを選択して、TTモーター穴を追加します。 TTモーターの穴、4つのスロット、およびターンテーブルの円を揃えて、ターンテーブルの描画を完成させます。
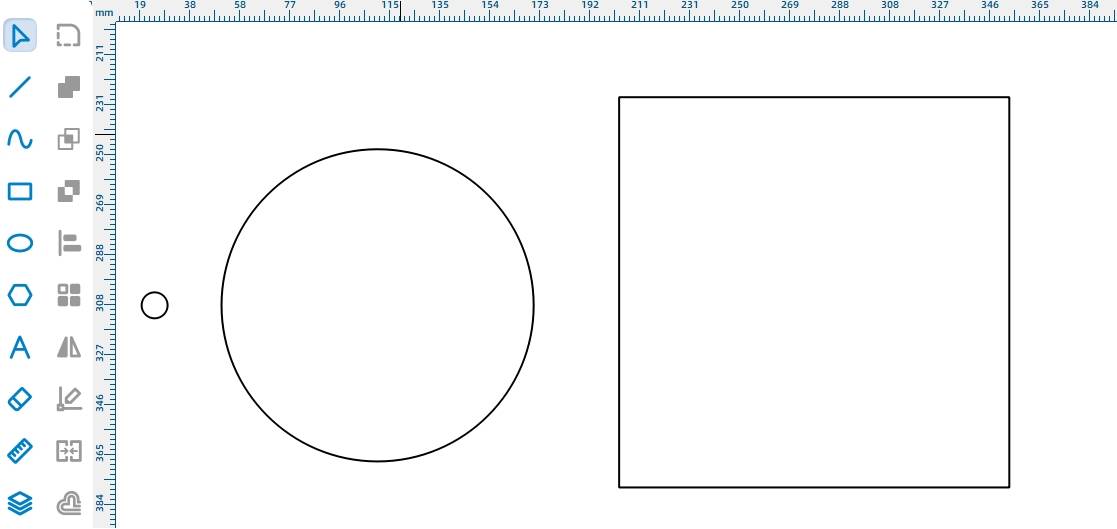
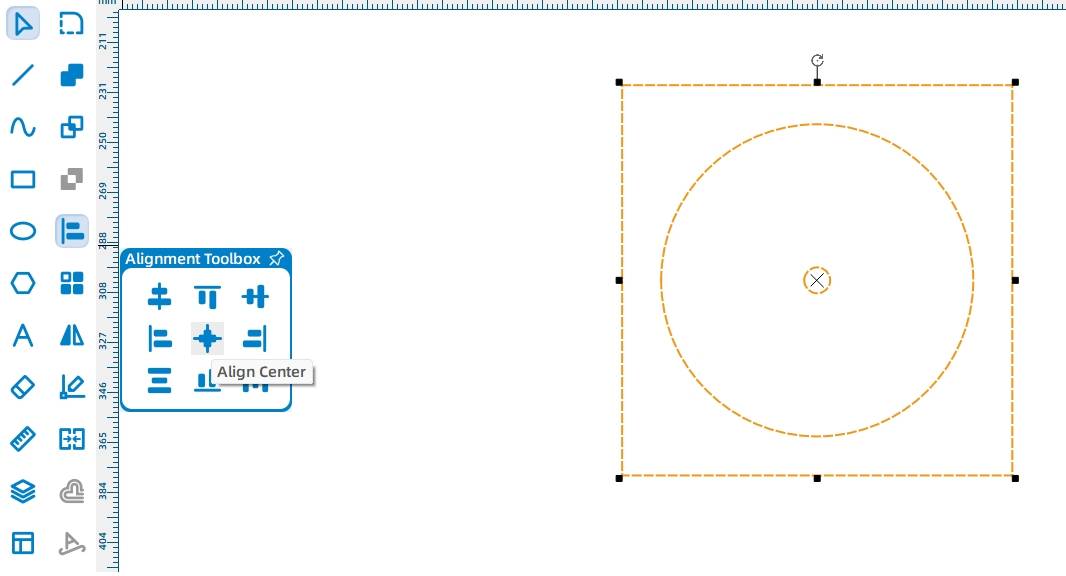
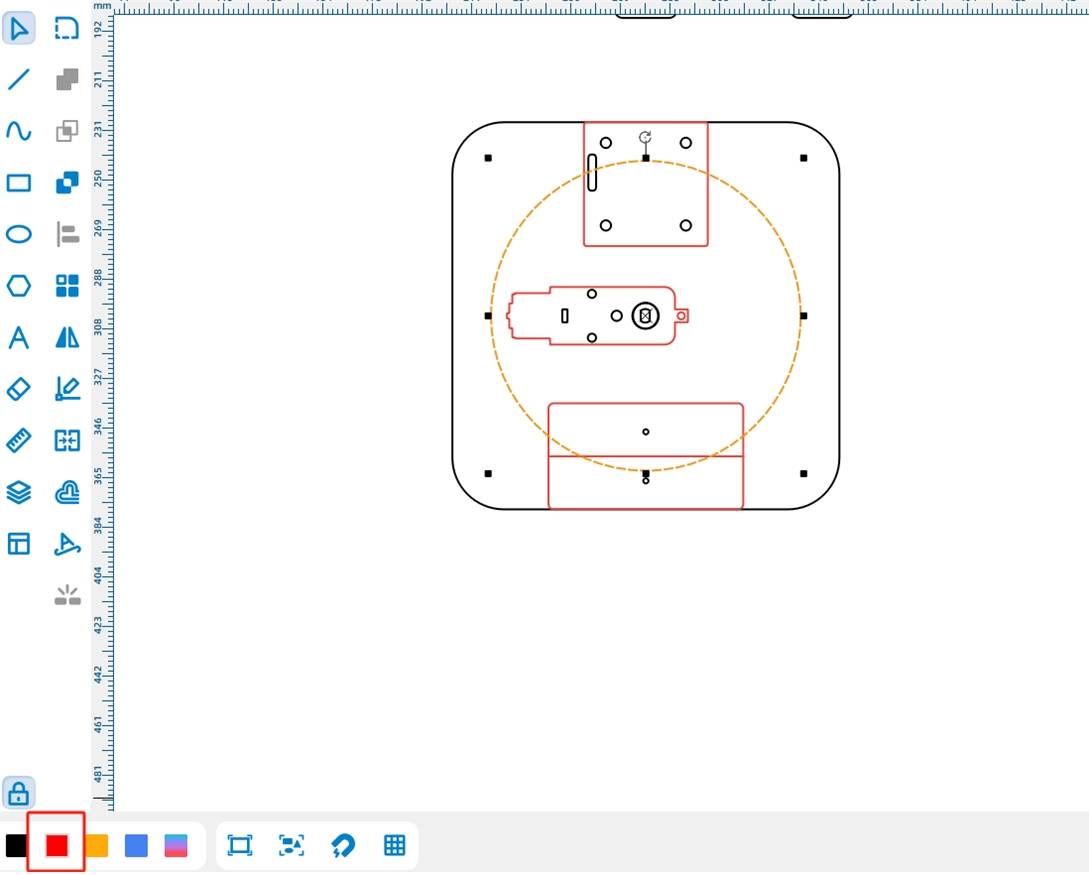
ベースはモーター、レシーバー、バッテリーを保持します。 150mmの正方形のベース、120mmの参照円、および10mmの中心円を描くことから始めます。 円と正方形を中心に合わせます。
半径20mmの丸みを帯びたコーナーツールを使用して、150mmの正方形のベースの四隅を丸めます。
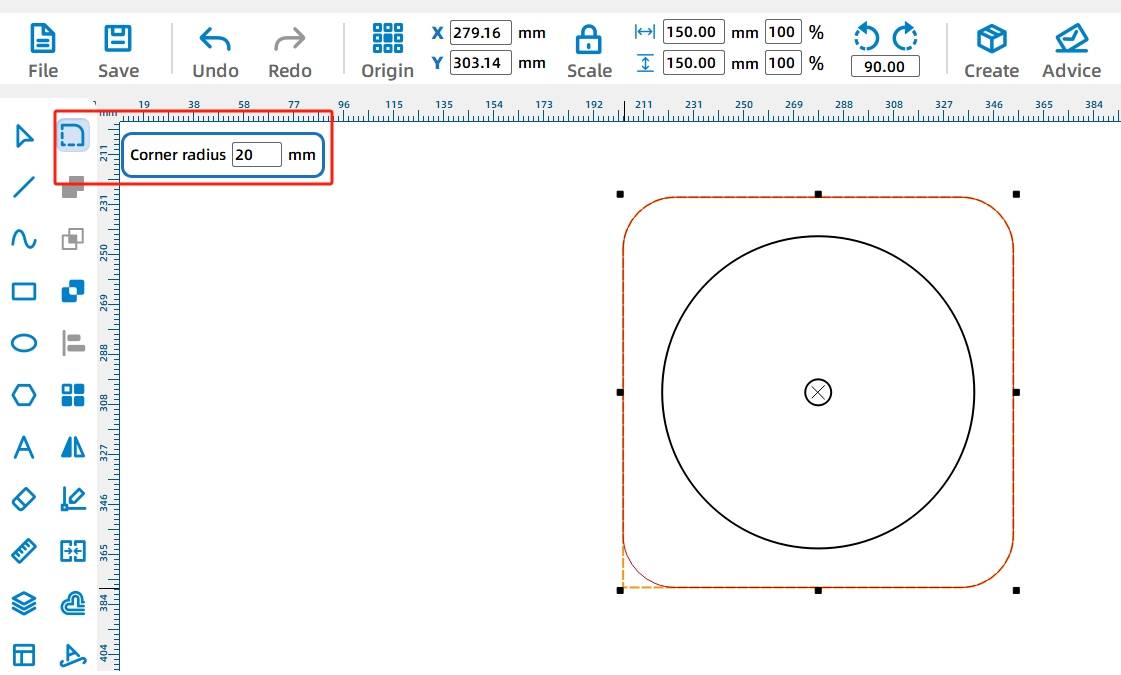
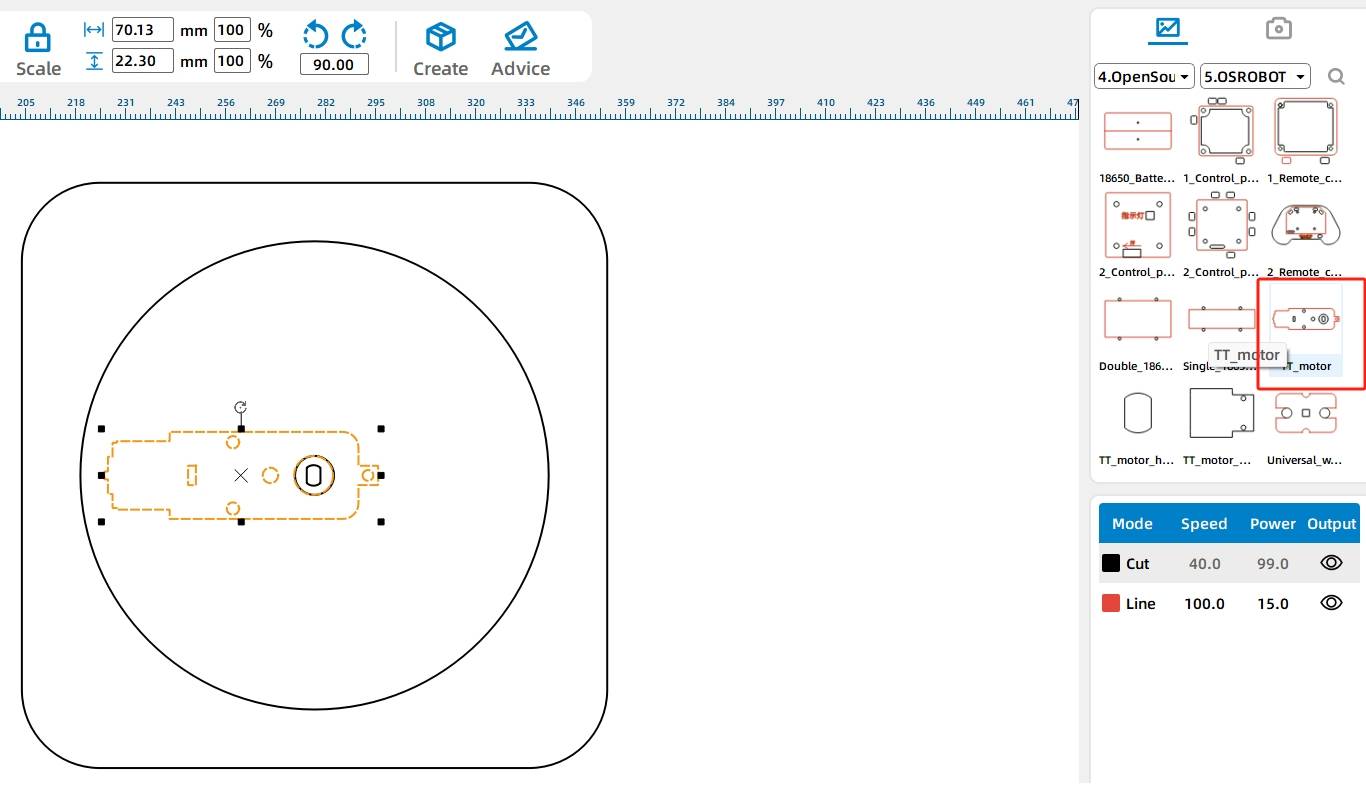
Open Source Roboticsセクションから、OSROBOTモーターグラフィックを追加してグループ化します。 モーターの円形の穴をベースの中心に合わせてから、不要な参照円を取り除きます。
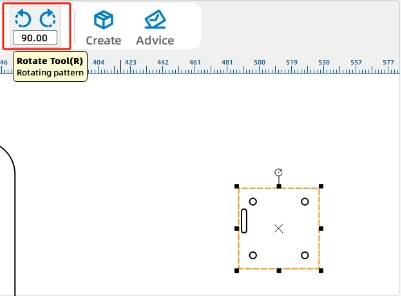
Open Source Robotics Hardwareセクションからコントロールボードとバッテリーボックスのグラフィックを追加します。 コントロールボードのグラフィックを-90度回転させてから、レシーバーとバッテリーボックスをモーターグラフィックの上下に置きます。
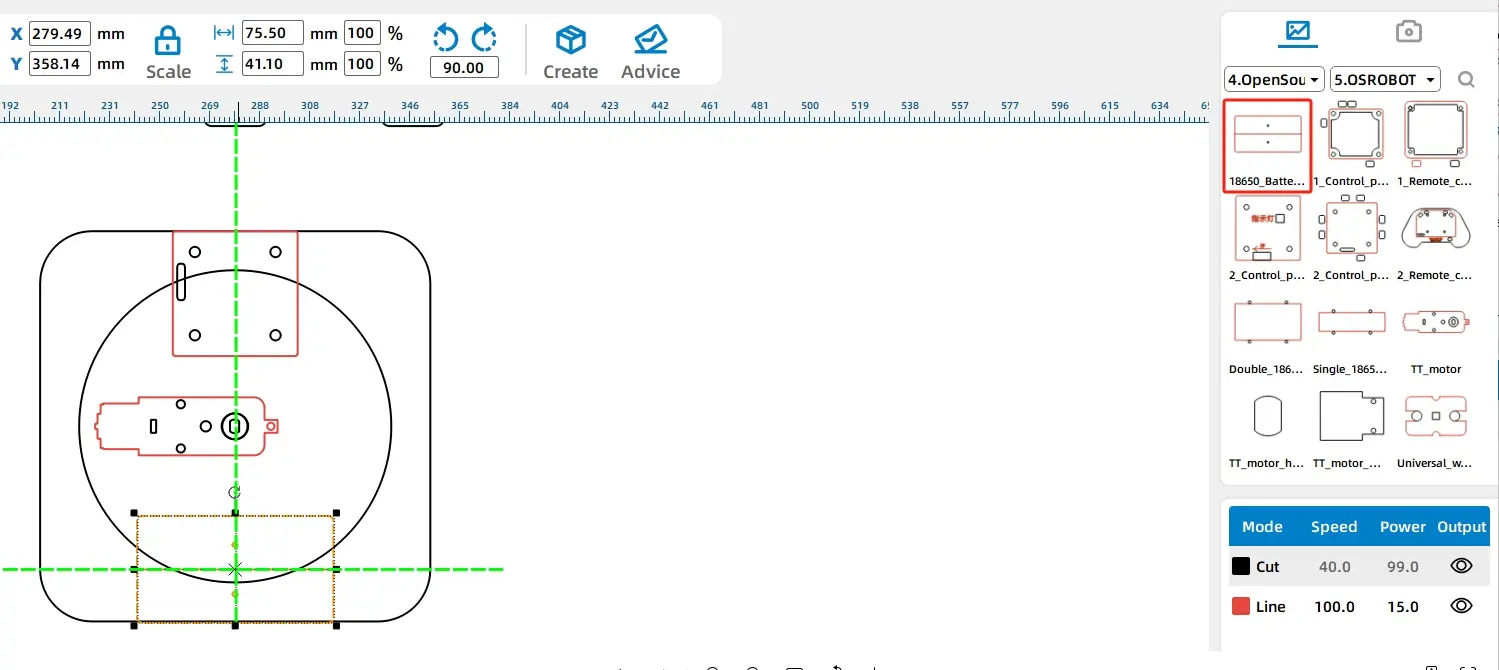
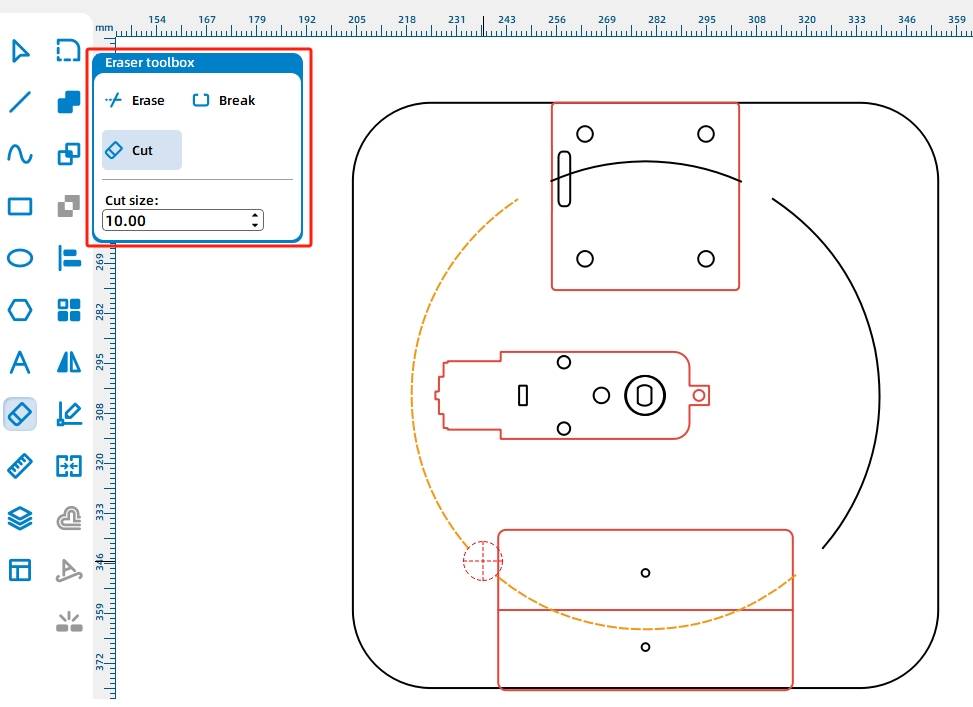
赤いトレーシングレイヤーに120mmの参照円を設定します。 一部の線が交差点で重なっている場合は、消しゴムツールを使用して、選択したセグメントを壊して削除し、よりクリーンなベース図面を作成します。
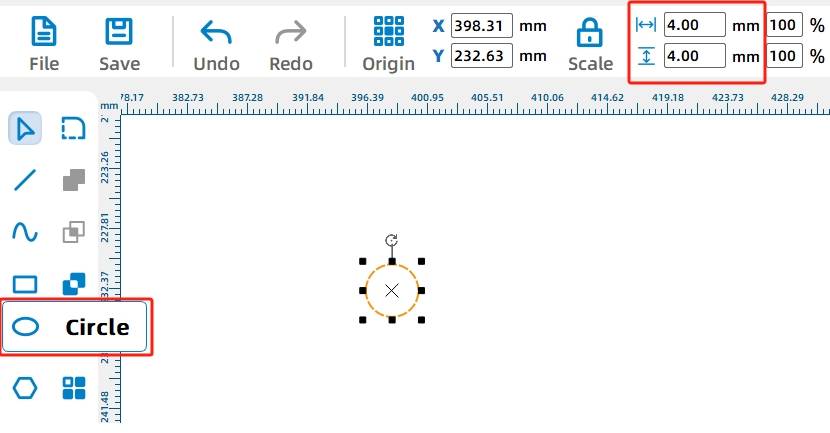
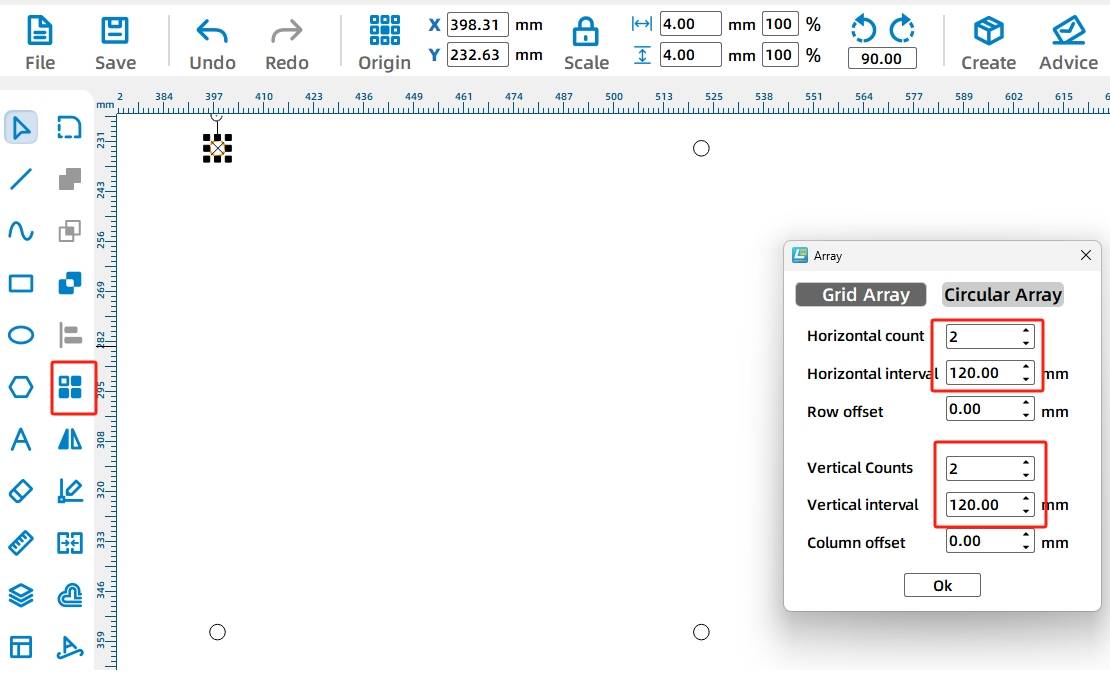
ベースグラフィックスをグループ化します。 次に、ネジ穴に直径4 mmの円を描き、長方形のアレイを使用して、水平および垂直間隔が120 mmの4つの穴を作成します。 穴をグループ化し、それらをベースに中心合わせます。
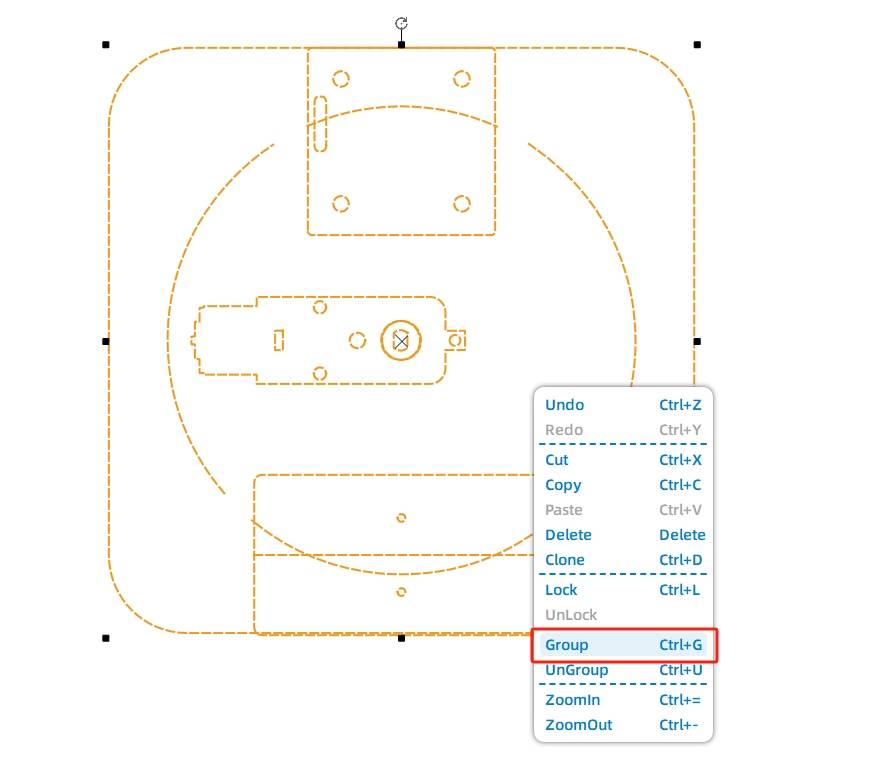
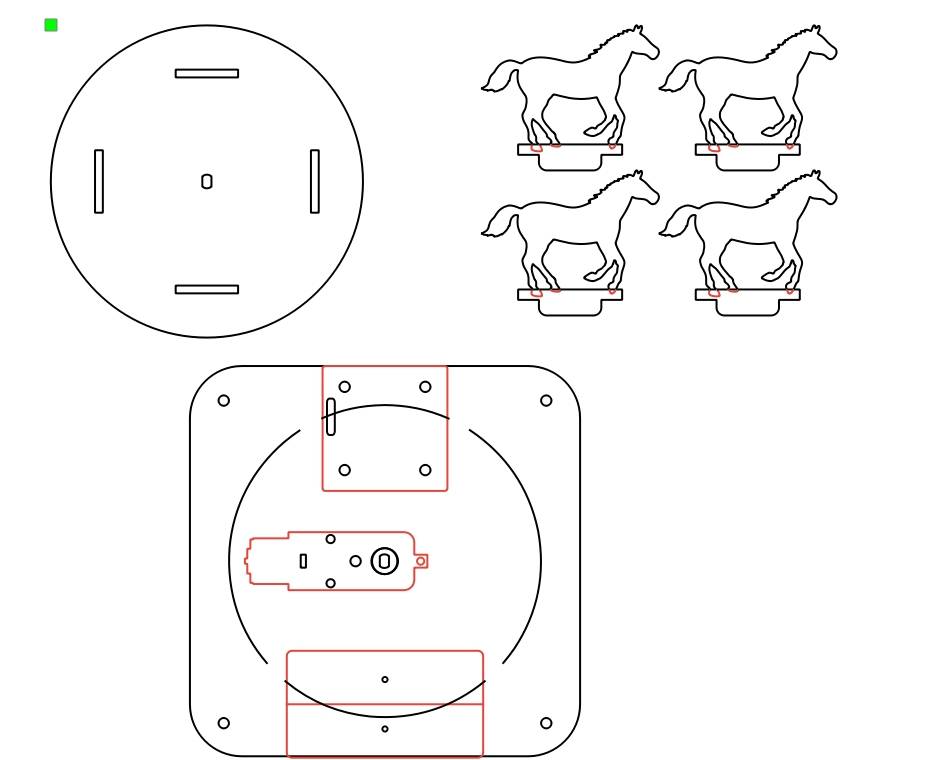
馬の座席、ターンテーブル、ベースが完成したら、処理する前に最終的な描画レイアウトを確認してください。
図面を完成させた後、レーザー加工パラメータを設定します。 このプロジェクトでは、赤層の詳細にトレースを使用し、黒層の輪郭と穴にカットを使用します。
トレース:処理エリアの赤いブロックをダブルクリックします。 材料としてベースウッド合板を選択し、プロセスとしてトレースを選択し、処理の厚さを0.10に設定します。
切断:処理エリアの黒いブロックをダブルクリックします。 材料としてバスウッド合板を選択し、プロセスとして切断を選択し、処理の厚さを3.00に設定します。
レーザー切断機とレーザースイッチをオンにします。 [製造開始] ボタンの準備ができたら、図面をレーザー切断機にアップロードし、機械パネルから切断を開始します。
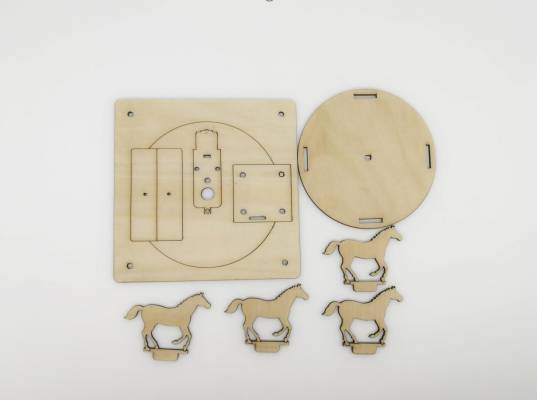
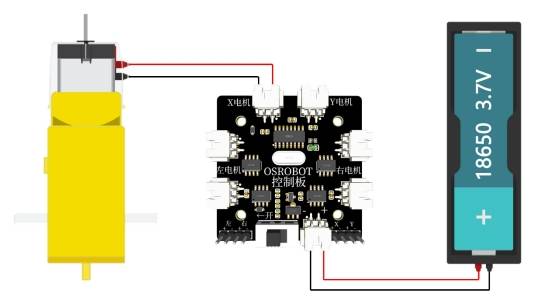
レーザーカット部品を準備したら、配線図に従って回路を接続します。 モーター、レシーバー、バッテリーが連携して回転カルーセルに電力を供給します。
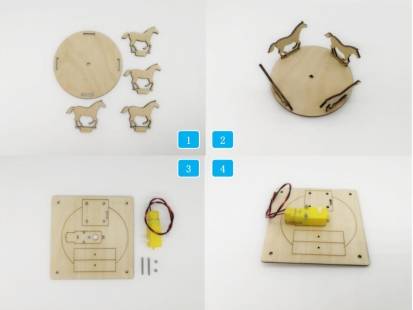
まず、4つの馬の座席とターンテーブルを特定します。 ターンテーブルのスロットに4つの馬の座席を挿入します。
次に、ベース、TTモーター、M3ネジとナットを準備します。 M3ハードウェアを使用してTTモーターをベースに固定します。
M4ネジとナットを使用して、ベースにレシーバーを取り付けます。 18650バッテリーを追加し、ソースワークフローで説明されているようにグルーガンでバッテリーをベースに取り付け、配線図に従ってモーター、バッテリー、およびレシーバーを接続します。
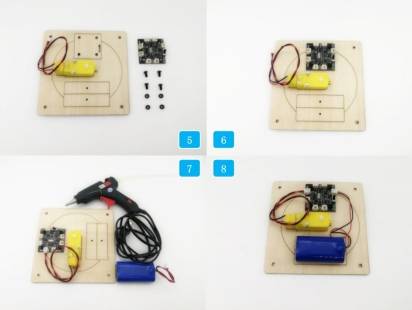
ベースの背面にM4短いネジとナイロンポストを取り付けます。 最後に、取り付けられたホースシートを備えたターンテーブルをTTモーターシャフトに配置します。
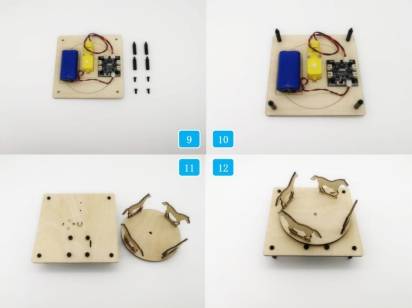
TTモーターシャフトに取り付けた後、ターンテーブルがスムーズに回転するかどうかを確認します。
4つの馬の座席がターンテーブルスロットにしっかりと収まるかどうかをテストします。
モーター、レシーバー、バッテリー、配線がベースにしっかりと固定されていることを確認します。
処理後にトレースの詳細とカットアウトラインがきれいかどうかを確認します。
馬の座席のデザインを改善して、ほぞの接続が馬の輪郭とよりきれいに調和し、不要なラインのクリーンアップを減らします。
レーザー切断、配線、組み立ての後、学生は回転する機械構造とリモートコントロールコンポーネントを組み合わせた実用的なカルーセルモデルを完成させます。 このプロジェクトは、デジタル図面、材料処理、電子機器、およびアセンブリがパワードメーカープロジェクトでどのように組み合わされるかを示しています。
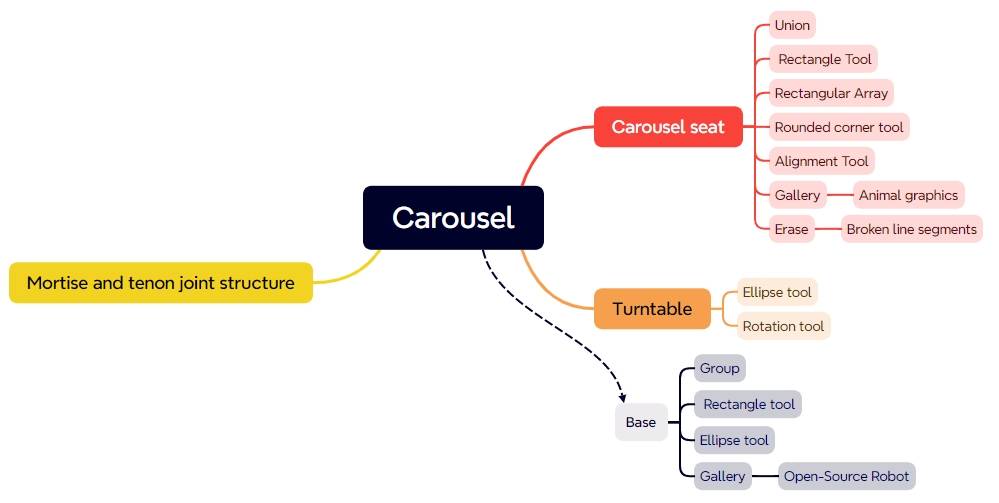
このデザインでは、馬の座席のテノールが馬のグラフィックと交差するため、生徒は線分を慎重に消去および削除する必要があります。 拡張の課題として、学生は馬と座席の接続を再設計して、ほぞが馬の形とより自然に調和し、重要な詳細を誤って削除するリスクを減らすことができます。
このプロジェクトは、小型のロボット工学およびメカニズムプロジェクトのシート材料の切断およびトレースをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、電動カルーセル、回転プラットフォーム、リモートコントロール構造、レーザーカット遊園地モデルなどのプロジェクトを、次のような教室のレーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、電子部品、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより大きな移動モデルやより高度なロボットプロジェクトに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


