


レーザーメーカーによるリモートコントロール基本的な車両ボディレーザー切断プロジェクト
 2024-07-26
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

レーザーメーカーによるリモートコントロール基本的な車両ボディレーザー切断プロジェクト
2024-07-26

このSTEAMロボットプロジェクトでは、学生はLaserMakerを使用してユニバーサルリモートコントロール車両本体を設計および構築します。 このレッスンでは、レーザーカットされたシャーシプレート、TTモーターの取り付け、ほぞ穴のサイジング、キャスターホイールの配置、レシーバーとバッテリーの取り付け、配線、およびハンズオンロボットシャーシアセンブリを接続します。
このプロジェクトは、学生が収集車両、ダンパー、クレーンなどの後のロボット設計をサポートできる再利用可能なベース車両本体を作成するのに役立ちます。 主なエンジニアリングの焦点は、モーター取り付けプレートと上部および下部の車両プレートの間の正確なほぞ穴とほぞ穴の取り付けです。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモコン基本車体/ユニバーサルロボットシャーシ |
| ソフトウェア | LaserMaker |
| 主なスキル | 長方形ツール、丸みを帯びたコーナーツール、ユニオンツール、長方形アレイ、TTモーターグラフィックス、キャスターホイールグラフィックス、コントロールボードグラフィックス、バッテリーの配置、配置、配置、輪郭、切断、配線、およびアセンブリ |
| 提案された材料 | バスウッド合板、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、ロボットシャーシ設計、モーター取り付け、ほぞ穴建設、リモートコントロール車両、メーカー教育、およびレーザー切断 |
学生は、2つのモーター取り付けプレート、上部ボディプレート、および下部ボディプレートを備えた基本的な車体を設計します。 モーター、キャスターホイール、レシーバー、バッテリーの取り付け位置を追加し、部品をレーザーカットし、シャーシを組み立て、回路を接続し、リモートコントロール車体をテストします。
教師の場合:このプロジェクトを使用して、ロボットシャーシの設計、モーターの配置、キャスターサポート、コンポーネントのレイアウト、および正確なほぞ穴の取り付けを導入します。
学生のために:より高度な車両機能や競技用アタッチメントを追加する前に、アクティビティを使用して再利用可能なロボットベースを構築します。
Makerspacesの場合:学習者がより複雑なロボット構築に備えるための基本的なリモートコントロール車両プロジェクトとして使用します。
シャーシプレートに収まるサイドテノンを備えたTTモーター取り付けプレートを設計します。
丸みを帯びた角、モルトス、固定穴を備えた上部と下部の車体プレートを作成します。
TTモーター、キャスターホイール、コントロールボード、バッテリーの取り付け位置にLaserMakerライブラリグラフィックスを使用します。
長方形配列、アライメントツール、座標移動、グループ化、およびレイヤーセットアップを適用して、生産準備完了のパーツを作成します。
車体を組み立て、モーターと電子機器を取り付け、リモートコントロールシステムを配線し、基本的な動きをテストします。
デザイン思考:複数のロボット車両プロジェクトに再利用できるユニバーサルシャーシを作成します。
計算思考:寸法、間隔、配列、座標オフセット、および部品の配置を使用して、正確なレーザーカットのレイアウトを構築します。
エンジニアリング思考:モーターの配置、キャスターサポート、バッテリークリアランス、ほぞ穴とほぞのフィット、ネジの位置、シャーシの安定性について検討してください。
学生は、教師またはラボの監督者の指導の下で動力車をテストする必要があります。 テスト中は、指、緩いワイヤー、小さな部品を移動するホイールやモーターから遠ざけ、シャーシを駆動する前にすべてのネジ、ナット、配線を確認してください。
再利用可能な車両シャーシは、多くのロボットプロジェクトの実用的な出発点です。 毎回ベースを再設計する代わりに、学生は最初にモーター、ホイール、キャスターホイール、レシーバー、およびバッテリーを保持する信頼性の高いボディを作成できます。
このプロジェクトでは、シャーシは、収集車両、ダンパー、クレーンなど、将来の遊園地車両の製造用に設計されています。 ドライブ構造が完成すると、同じベースで異なるアタッチメントをサポートできます。
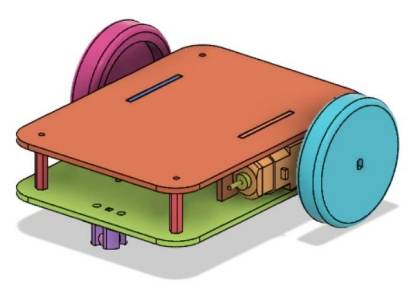
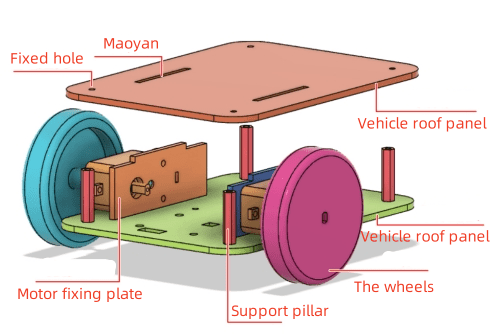
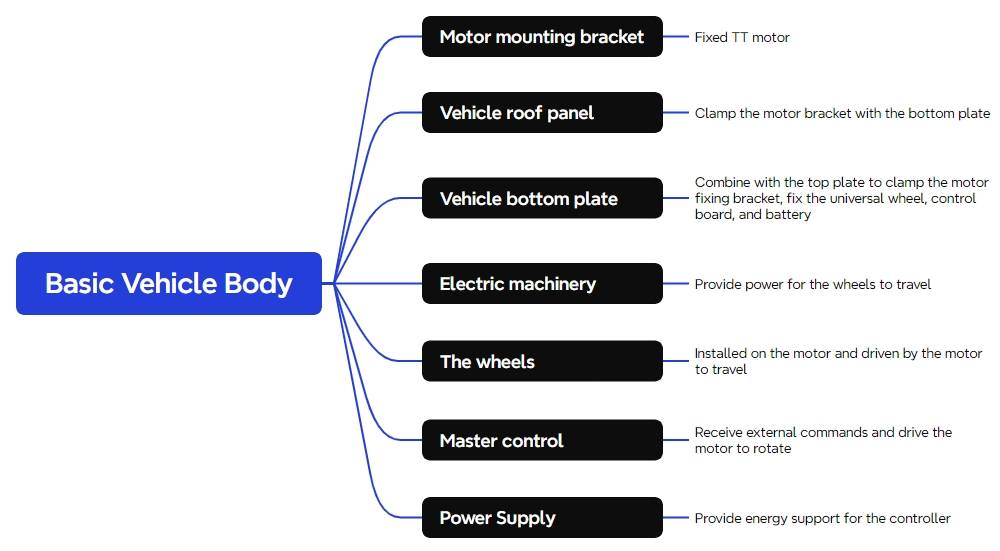
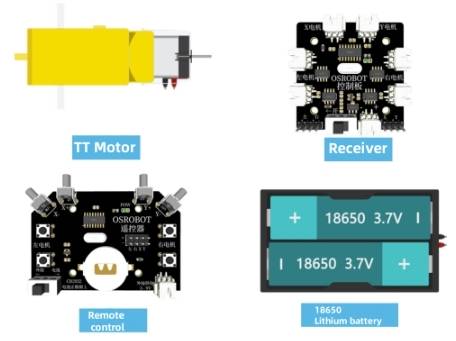
車体をモデル化する前に、学生はプロジェクトで使用されるリモートコントロールコンポーネント、モーター、構造材料、ファスナー、およびサポートハードウェアを特定する必要があります。
| 番号 | 名前 | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモートコントローラ | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:120 | 2 |
| 4 | ケーブル付き18650バッテリー | 1 |
| 5 | バスウッド合板、40 cm × 60 cm × 3mm | 1 |
| 6 | M3/M4ネジ、ナット、ナイロンスタンドオフ | いくつか |
レーザーカットされた車体は、2つのモーター取り付けプレート、1つの上部ボディプレート、および1つの下部ボディプレートの3つの主要な構造部分に編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | モーター取り付けプレート | 2 | TTモーターを保護する |
| 2 | トップボディプレート | 1 | モーター取り付けプレートをサンドイッチするために底板と組み合わせる |
| 3 | ボトムボディプレート | 1 | トッププレートと組み合わせて、キャスターホイール、レシーバーボード、バッテリーを固定します |
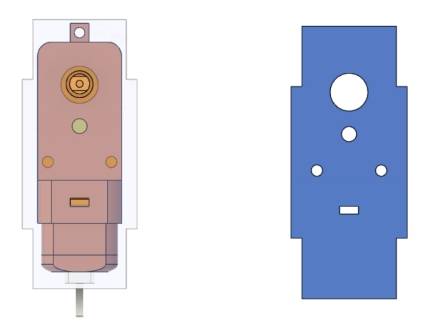
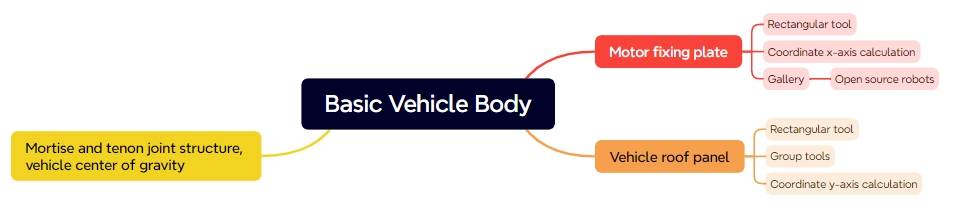
モーター取り付けプレートは、2つのTTモーターを保持し、ほぞ穴とほぞの接合部を介して上部と下部のボディプレートに接続します。 メインのモーター取り付けプレートの形状を描くことから始めて、サイドテノンとモーター取り付け穴を追加します。
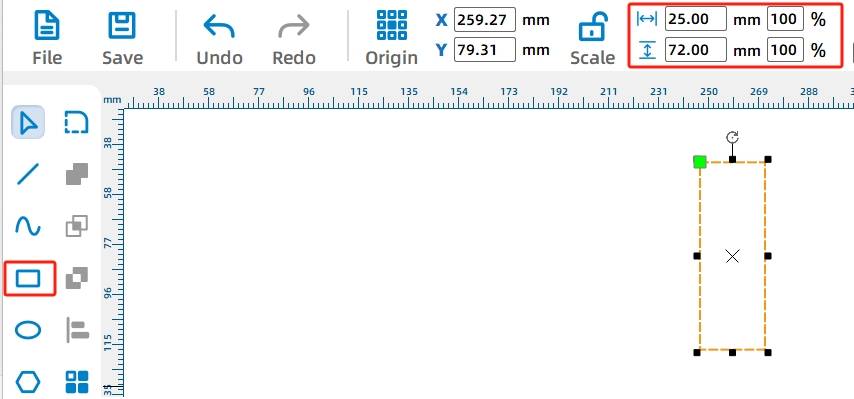
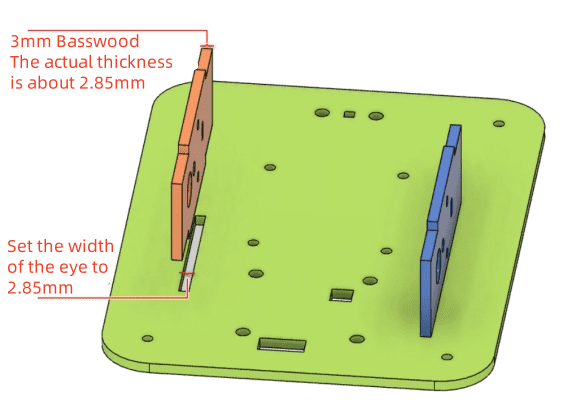
長方形ツールを使用して、メインモーター取り付けプレートとして25mm × 72mmの長方形を描きます。 プレートはほぞ穴とほぞのジョイントを介して車体に接続するため、両側に1つのほぞを追加します。 ソースワークフローでは、3 mmのバスウッドボードの実用的な厚さとレーザー切断損失に基づいて、各サイドテノールは幅2.85mm、高さ40 mmです。
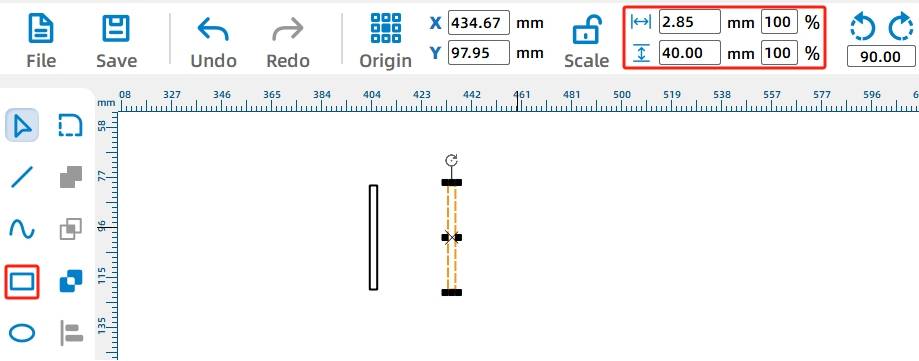
最初のテノンをプレートの左側に移動し、位置合わせし、Unionを使用してメインの長方形と結合します。 右側で同じプロセスを繰り返して、モーター取り付けプレートの輪郭を完成させます。
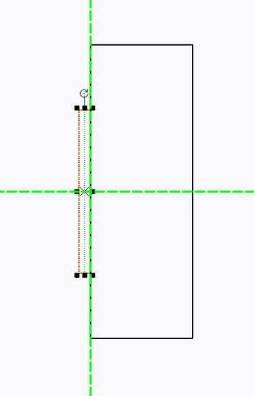
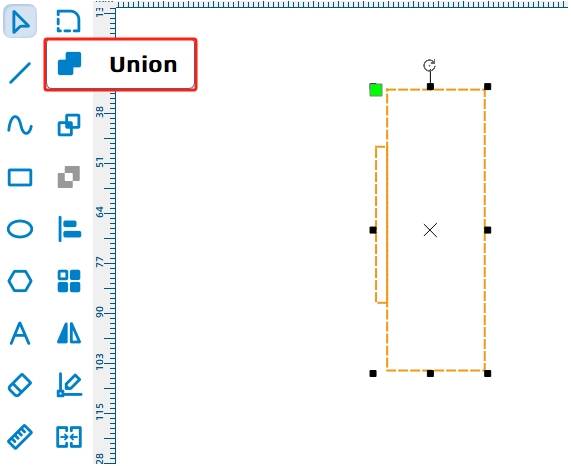
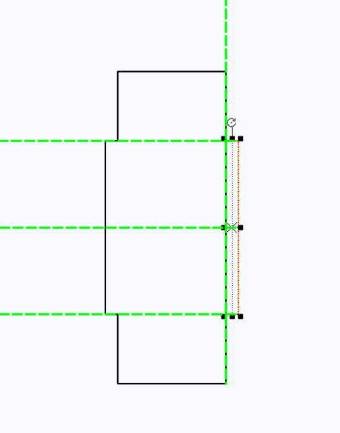
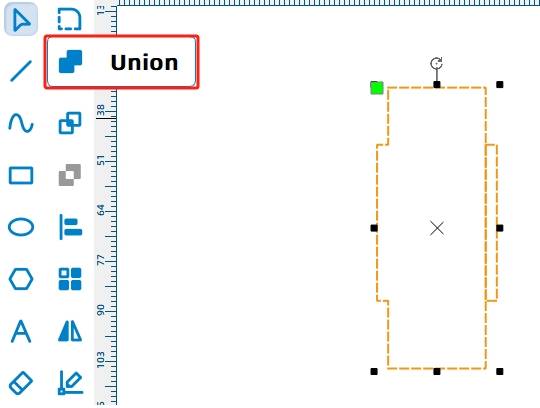
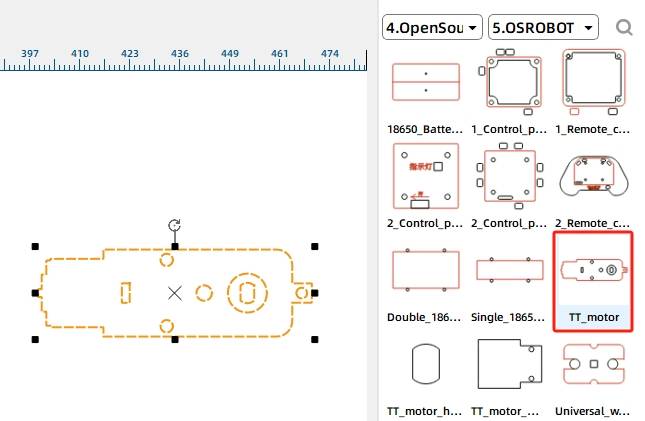
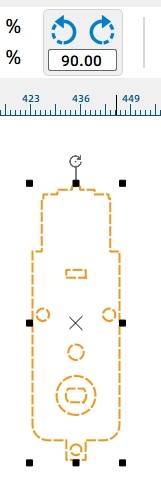
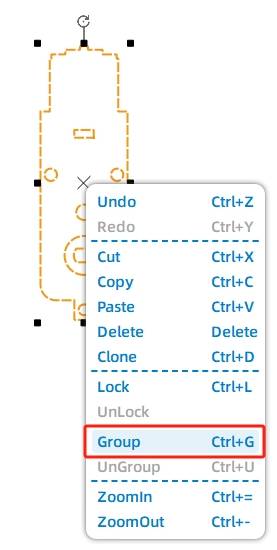
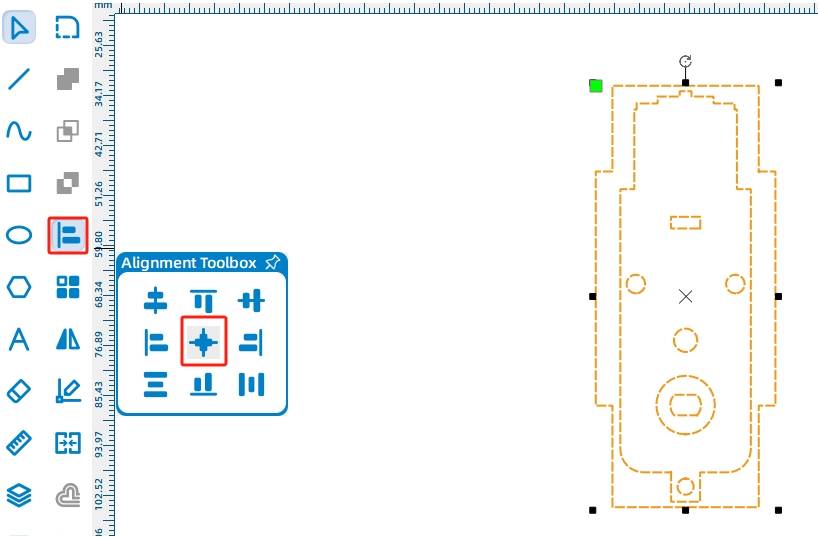
次に、TTモーターの取り付けパターンを追加します。 LaserMakerライブラリを開き、オープンソースのロボットハードウェアを見つけ、TT Motorを選択してキャンバスにドラッグします。 TTモーターの穴のパターンを90度回転させ、グループ化して、モーター取り付けプレートに中心合わせます。
車体は2つのTTモーターを使用するため、2つのモーター取り付けプレートが必要です。 完成した取り付けプレートを選択し、長方形の配列を使用して2番目のコピーを作成します。 ソースワークフローでは、水平カウントは2、水平間隔は10mm、垂直カウントは1です。
トッププレートとボトムプレートは、モーター取り付けプレートを所定の位置に固定します。 トッププレートには、丸みを帯びたコーナー、モーター取り付けプレート用の2つのモティス、および4つの固定穴が必要です。
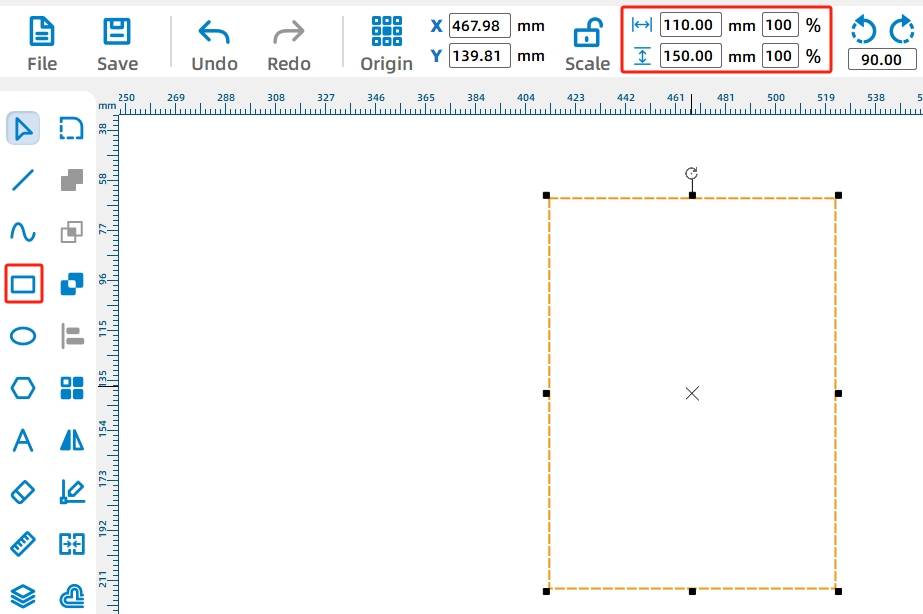
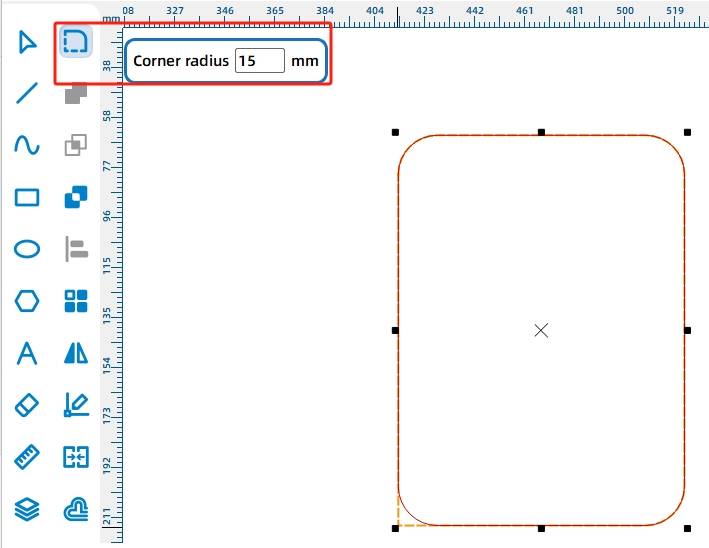
長方形を描き、幅110mm、高さ150mmに設定します。 次に、半径15mmの丸みを帯びたコーナーツールを使用して、4つのコーナーすべてを丸めます。
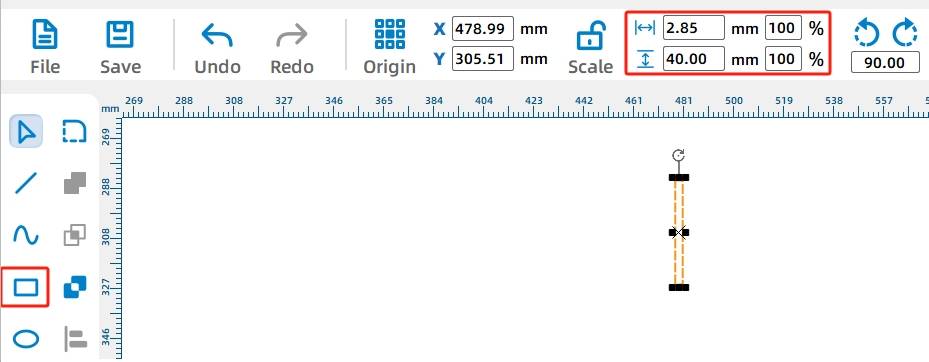
モーター取り付けプレート用のmortisesを追加します。 2.85mm × 40 mmの長方形を1つのほぞ穴として描きます。 18650バッテリーは2つのモーター取り付けプレートの間に収まる必要があるため、ソースワークフローは2つのモティス間の距離を67mmに設定し、バッテリーの幅よりわずかに大きくします。
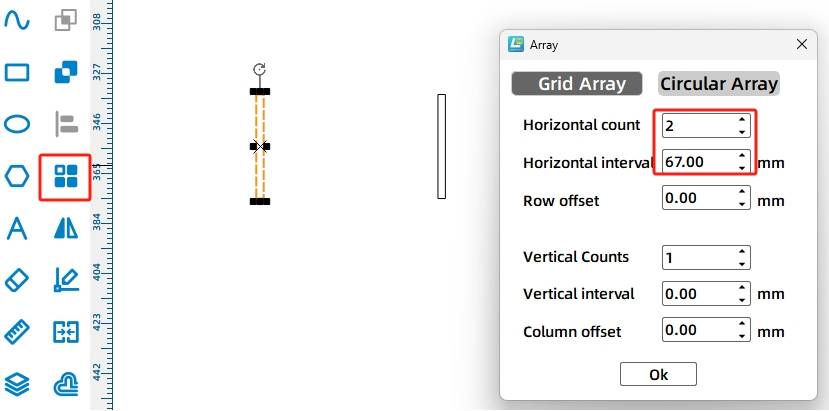
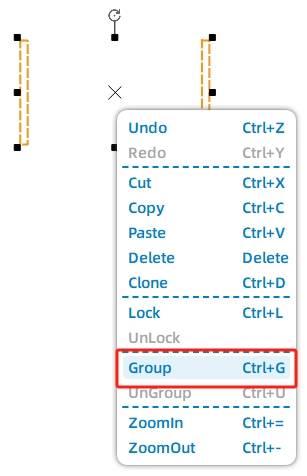
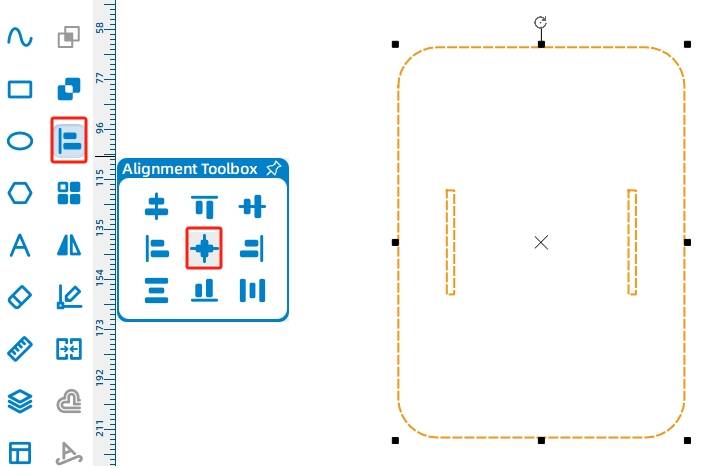
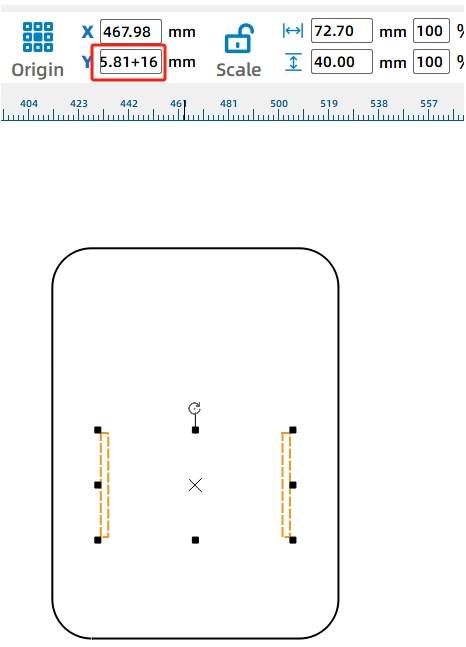
モティスをトッププレートと中央に合わせてから、モティスを16 mm下に移動して、モーターがシャーシの背面に近づくようにします。 LaserMakerでは、Y軸値を大きくすると、選択したグラフィックが下に移動します。
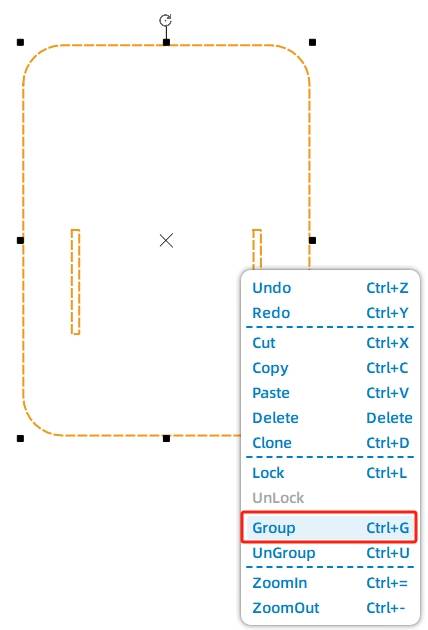
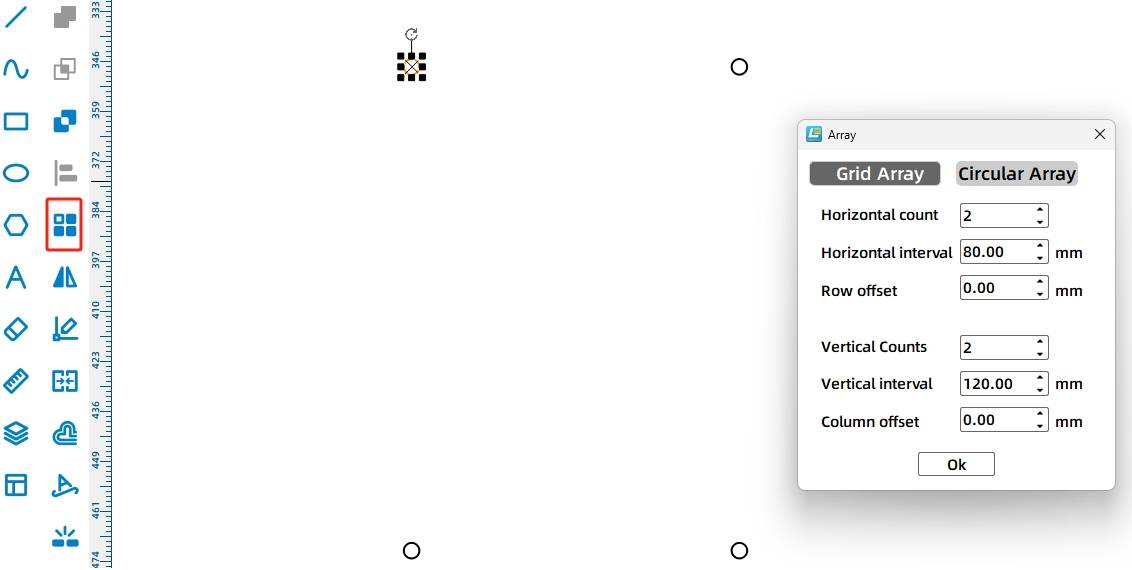
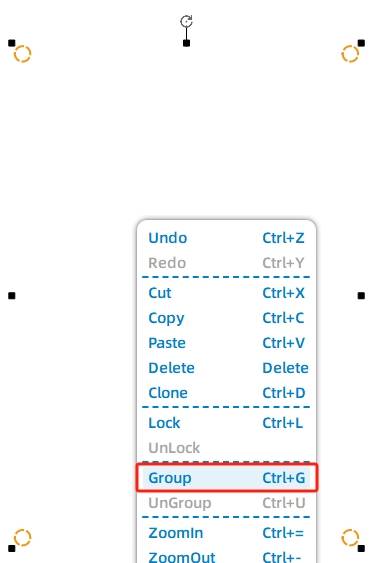
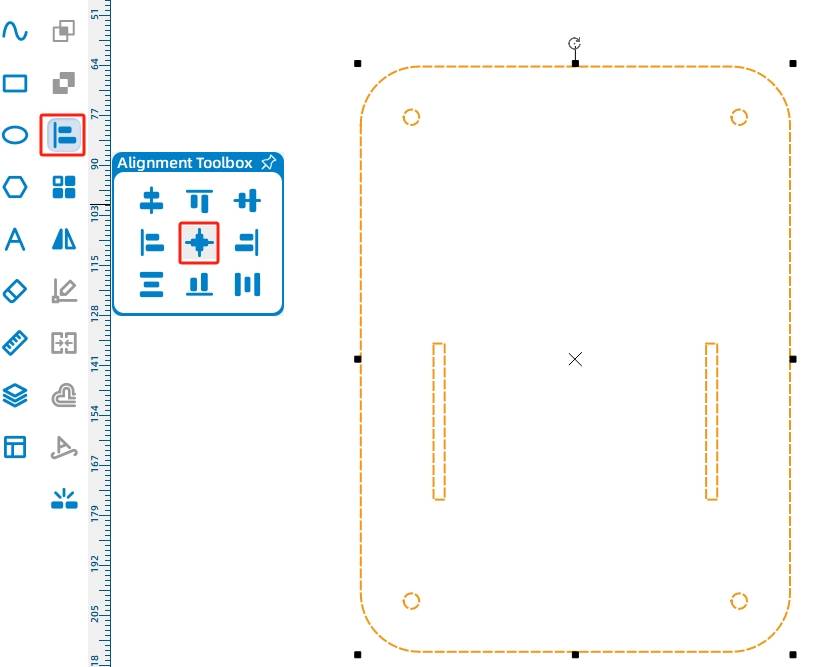
4つの4 mm固定穴をシャーシプレートに追加します。 2つの水平コピー、80mmの水平間隔、2つの垂直コピー、および120 mmの垂直間隔の長方形アレイを使用します。 穴をグループ化し、モルトスを選択せずに、それらをプレートに中心合わせます。
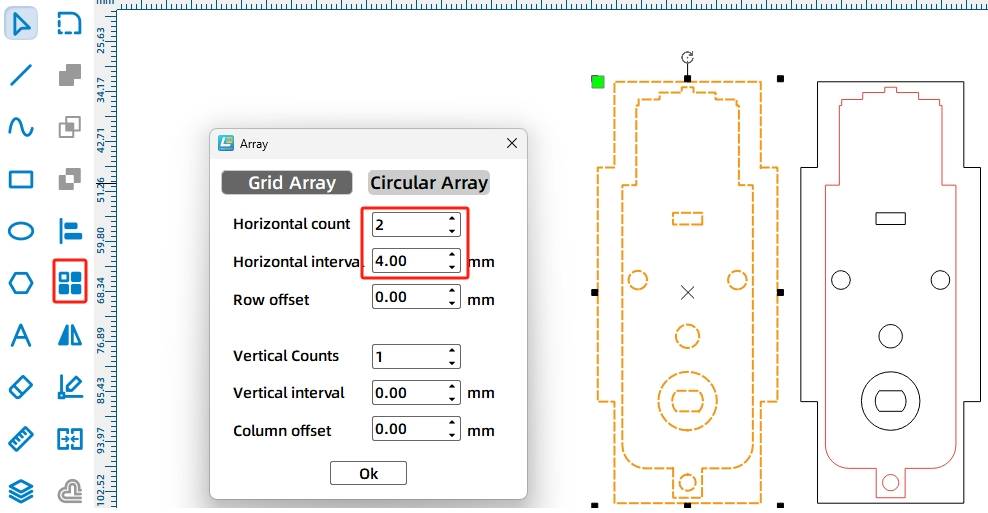
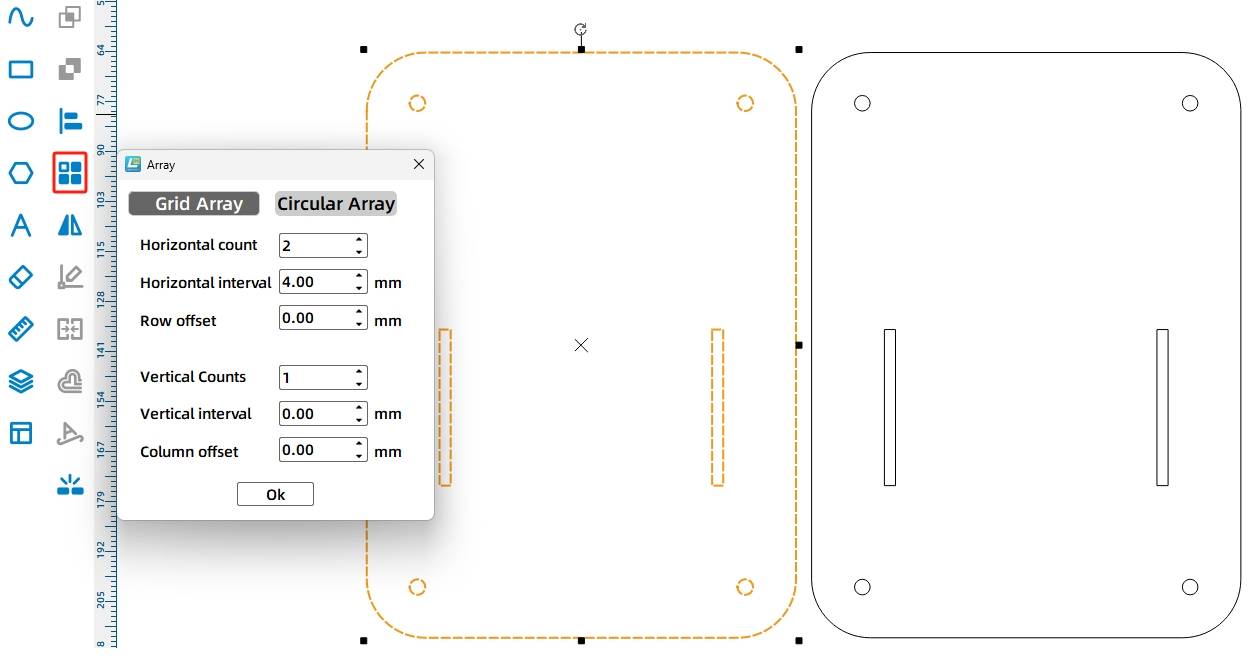
トッププレートが完成したら、長方形のアレイを使用してトッププレートからボトムプレートを作成します。 ソースワークフローでは、水平カウントは2、水平間隔は4mmです。
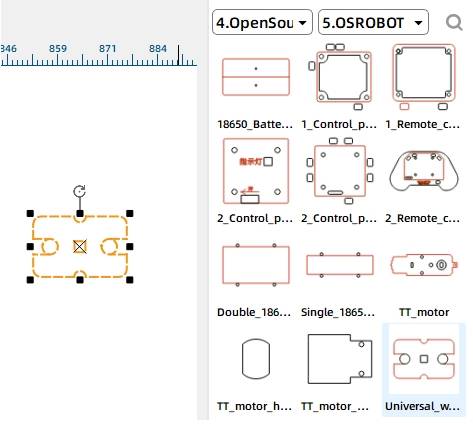
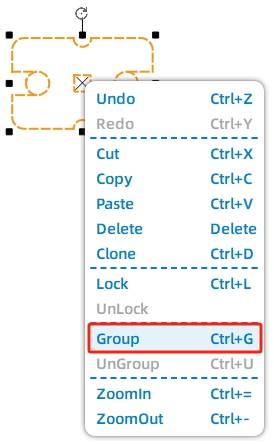
車両が柔軟に動くのを助けるために、底板にキャスターホイールを追加します。 オープンソースのロボットハードウェアライブラリからキャスターホイールのグラフィックを選択し、キャスターホイールのグラフィックをグループ化して、下部プレートの前面の近くに配置します。
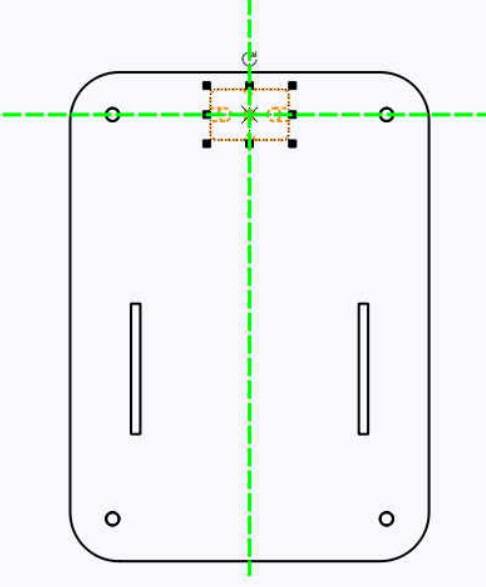
底板には、レシーバーボードとバッテリーの取り付け位置も必要です。 Open-Source Robot Hardwareライブラリから2.0 Control Boardグラフィックを追加し、シャーシの正方形の領域に配置します。 次に、Double 18650 Batteryグラフィックを追加し、コントロールボード領域の上に配置します。
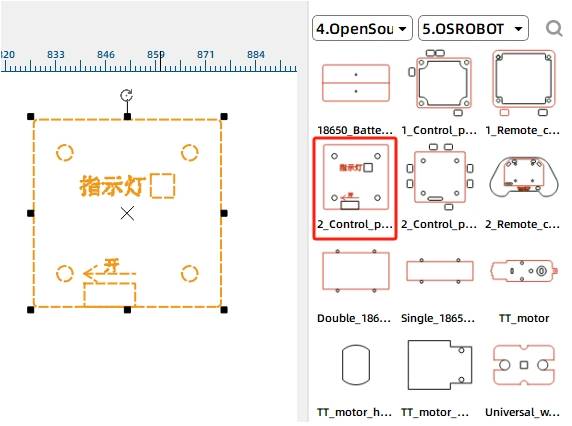
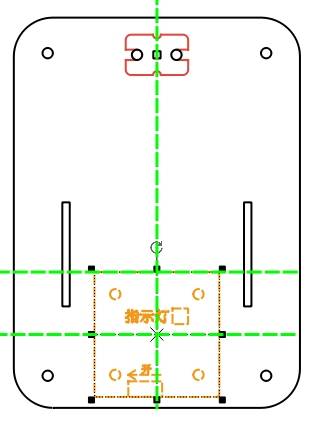
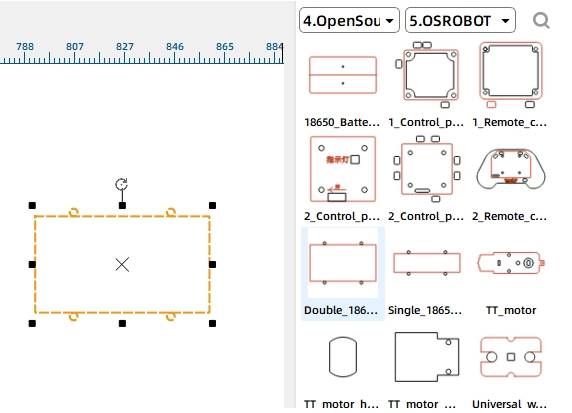
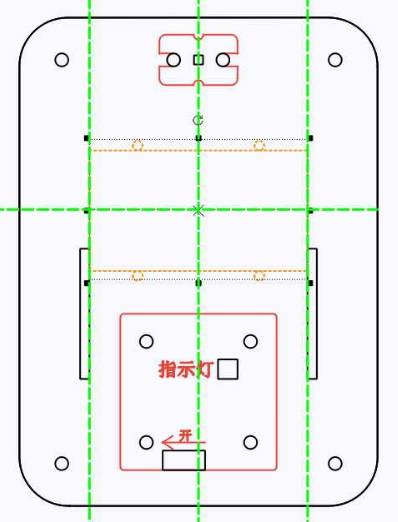
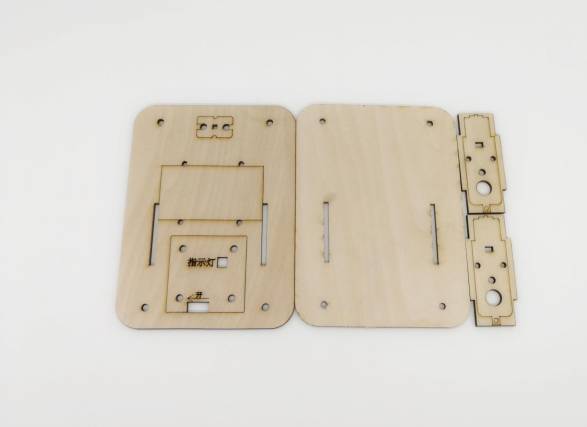
モーター取り付けプレート、トッププレート、およびボトムプレートが完成したら、レーザー加工のための最終図面を配置します。
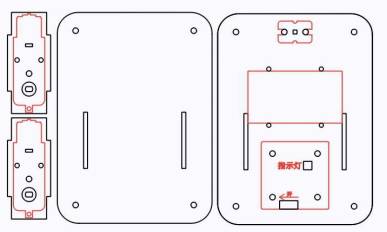
描画デザインが完了したら、レーザー加工パラメータを設定します。 ソースワークフローでは、赤層オブジェクトのアウトラインと黒層オブジェクトのカットを使用します。
概要:処理エリアの赤いブロックをダブルクリックします。 素材としてBasswood Plywoodを選択し、 [アウトライン] を選択し、処理の厚さを0.10に設定します。
切断:処理エリアの黒いブロックをダブルクリックします。 素材としてBasswood Plywoodを選択し、 [Cutting] を選択し、加工厚さを3.00に設定します。
レーザー切断機とレーザースイッチをオンにします。 [製造開始] ボタンの準備ができたら、図面をレーザー切断機にアップロードし、機械パネルから切断を開始します。
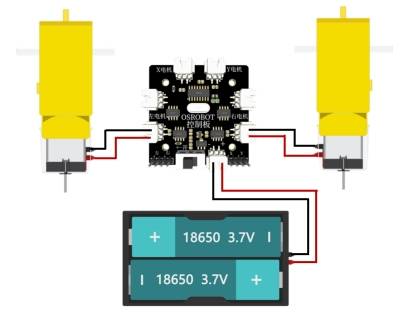
シャーシを組み立てた後、配線図に従って回路を接続します。 レシーバー、バッテリー、2つのTTモーターにより、車体をリモコンで動かすことができます。
まず、キャスターホイール、シャーシ底板、M4ネジ、ナットを特定します。 キャスターホイールをシャーシの底板の下側に取り付け、M4ナットで締めます。
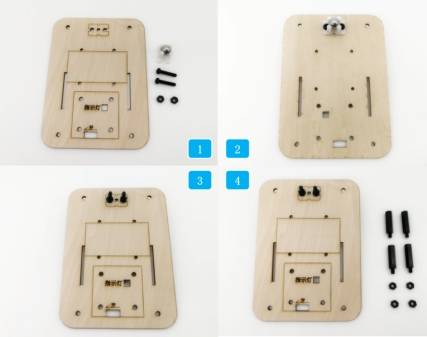
シャーシプレートの四隅にある丸い穴にナイロンのスタンドオフを挿入し、ナットで締めます。 次に、レシーバーボード、短いM4ネジ、およびM4ナットを配置し、レシーバーボードを底板の正方形のセクションに固定します。
次に、TTモーター、モーター取り付けブラケット、M3ネジ、およびM3ナットを見つけます。 各モーターをモーター取り付けブラケットに固定します。 ソースワークフローは、突き出たネジの端がホイールの取り付けを妨げるのを防ぐために、ナットを木材の内側に配置する必要があると述べています。
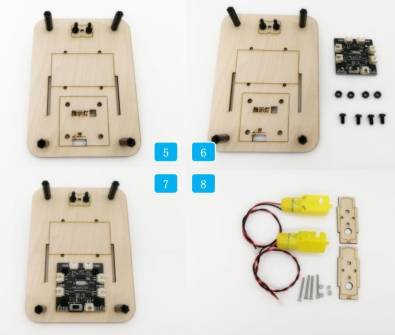
モーターブラケットをシャーシプレートに取り付けます。 次に、18650バッテリーをケーブルタイでシャーシプレートの長方形の領域に固定します。
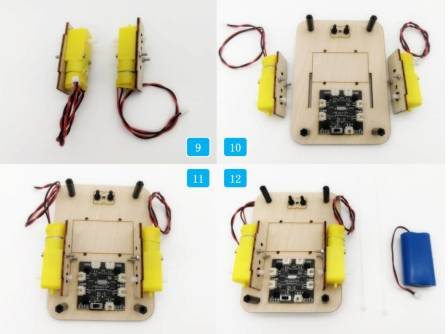
回路図に従って配線を接続します。 最後に、シャーシの上部プレートを下部プレートの上に置き、ネジで取り付けます。 トッププレートが取り付けられると、基本的な車体アセンブリが完了します。
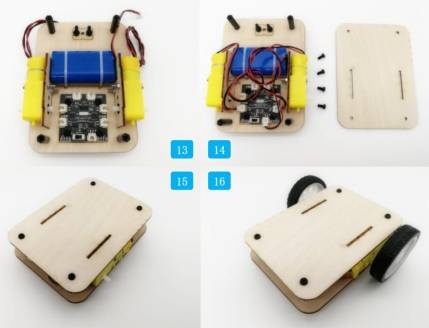
モーター取り付けプレートが上部プレートと下部プレートのmortisesにしっかりと収まるかどうかを確認します。
キャスターホイールが位置合わせされ、自由に回転できることを確認します。
受信機とバッテリーを配線した後、2つのTTモーターが正しく動作するかどうかをテストします。
シャーシを運転する前に、バッテリーとレシーバーがしっかりと固定されているかどうかを確認してください。
シャーシがまっすぐに動き、スムーズに回転し、基本的なリモートコントロールテスト中に安定しているかどうかを観察します。
設計、レーザー加工、配線、組み立ての後、学生はリモートコントロールの基本的な車体を完成させます。 このプロジェクトでは、ロボットシャーシの計画、TTモーターの取り付け、キャスターホイールサポート、レシーバーとバッテリーの配置、正確なほぞ穴とほぞのサイジングの実践的な経験を学生に提供します。
基本的なシャーシを完成させた後、学生は、コレクション車体、ダンパーアタッチメント、クレーン構造、またはカスタム競技モジュールなどの新しい機能でそれをアップグレードすることができます。
追加のエンジニアリングの課題として、学生はトッププレート、ボトムプレート、およびモーター取り付けプレートを再設計して、ネジを使用せずにシャーシを組み立てて固定できるようにすることができます。 これにより、学生はより高度なほぞ穴とほぞの構造とスナップフィットデザインのアイデアを探求することができます。
このプロジェクトは、小型ロボット工学およびメカニズムプロジェクトのシート材料の切断およびアウトラインをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、ロボットシャーシプレート、モーター取り付けブラケット、リモートコントロール車体、競技用車両ベースなどのプロジェクトを、次のような教室用レーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、材料の厚さ、電子部品、可動部分のクリアランス、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより大きな車体またはより高度なロボットプロジェクトに移行するときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


