


LaserMakerを使用したリモートコントロールアミューズメントパークビルボードレーザー切断プロジェクト
 2024-07-18
あなたは何を探していますか のために?
制品、ブログ投稿、サポートコンテンツ、およびリソース全体を検索します。

LaserMakerを使用したリモートコントロールアミューズメントパークビルボードレーザー切断プロジェクト
2024-07-18

このSTEAMロボット工学およびメカニズムプロジェクトでは、学生はLaserMakerを使用してリモートコントロール遊園地の看板を設計および構築します。 このレッスンでは、広告看板のデザイン、レーザーカット構造、TTモーター、回転防止ヨーク、往復スライドロッド、リモートコントロールコンポーネント、配線、およびハンズオンアセンブリを接続します。
このプロジェクトは、学生が円運動を左右の往復運動に変換する方法を理解するのに役立ちます。 学生は、看板、サポートロッド、偏心穴のあるディスク、回転防止スロット、スライドロッド、スペーサー、および移動メカニズムを保持するボックスベースを設計します。
| アイテム | 詳細 |
|---|---|
| プロジェクト | リモコンアミューズメントパーク看板 |
| ソフトウェア | LaserMaker |
| 主なスキル | 長方形ツール、楕円ツール、テキストツール、長方形アレイ、丸みを帯びたコーナーツール、ユニオンツール、グループ化、位置合わせ、X軸移動、ワンクリック加工、トレーシング、切断、配線、およびアセンブリ |
| 提案された材料 | Basswoodラミネート、40 cm × 60 cm × 3mm |
| 教室フィット | ロボット工学およびメカニズムプロジェクト、レシプロモーション、広告ディスプレイデザイン、メーカー教育、レーザー切断、およびリモートコントロール構造 |
学生は左右にスライドできる動く遊園地の看板をデザインします。 LaserMakerでレーザーカット部品を作成し、アウトラインと切断プロセスを設定し、回転防止ヨークメカニズムを組み立て、回路を接続し、看板がスムーズに動くかどうかをテストします。
教師の場合:このプロジェクトを使用して、円運動、往復運動、偏心穴、スライドスロット、測定、およびレーザーカットアセンブリを接続します。
学生のために:メカニズムがモーターの回転を前後の動きに変える方法を学びながら、活動を使用して動く看板を構築します。
Makerspacesの場合:レーザー切断、TTモーター、ネジ、スライドロッド、電子機器、リモコンを組み合わせたパワードディスプレイプロジェクトとして使用します。
静的な看板を動くディスプレイとして再設計する方法を分析します。
ディスク、偏心穴、回転防止スロット、スライドロッドを使用して、往復運動を作成します。
LaserMakerでビルボード、サポートロッド、スペーサー、ディスク、スライドメカニズム、およびボックスベースを作成します。
アライメント、グループ化、長方形配列、丸め、X軸移動、ユニオン、ワンクリック作成ツールを正確に使用します。
機械構造を組み立て、レシーバー、バッテリー、TTモーターを接続し、移動する看板をテストします。
デザイン思考:おなじみの公共の看板を、遊園地の設定のためのより目を引く動くディスプレイに変えてください。
計算思考:穴の間隔、スロットの長さ、偏心距離、部品の寸法、配列、座標の動きを使用して、正確なメカニズムを作成します。
エンジニアリング思考:スライドクリアランス、シャフト間隔、モーターの配置、スペーサーの厚さ、ネジ接続、ボックスの安定性、および信頼性の高い往復運動を検討してください。
学生は、教師またはラボの監督者の指導の下で、動力付きメカニズムを注意深くテストする必要があります。 看板が動いている間、指、緩んだワイヤー、小さな部品を回転ディスクとスライド機構から離してください。
看板は、バス停、地下鉄の駅、ショッピングモール、スーパーマーケット、遊園地で一般的です。 ほとんどの標識は静的ですが、ディスプレイが位置を変えて視聴者の目を引くため、動く看板はより多くの注目を集めることができます。
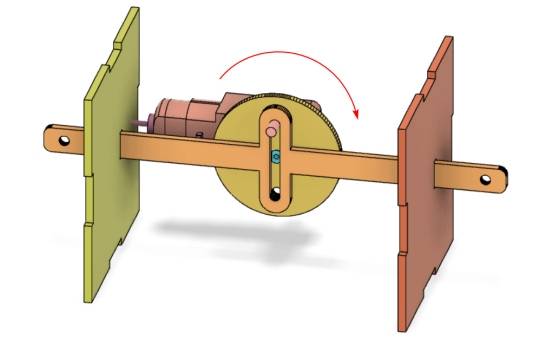
このプロジェクトでは、学生はモーター駆動の往復メカニズムを使用して看板を左右に動かします。 モーターは円運動を生成し、反回転ヨークとスライドロッドはその円運動を直線運動に変換します。
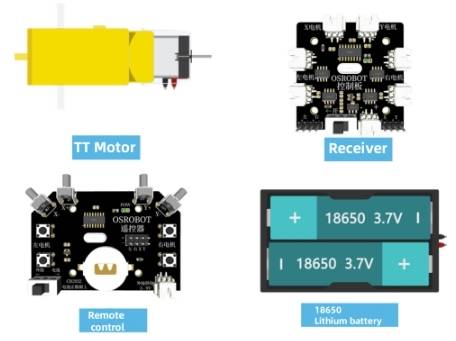
ビルボードをモデル化する前に、学生はプロジェクトで使用される電子部品、構造材料、およびハードウェアを特定する必要があります。
| 番号 | アイテム | 数量 |
|---|---|---|
| 1 | バッテリー付き2.4Gリモートコントローラ | 1 |
| 2 | 2.4Gレシーバー | 1 |
| 3 | TTモーター、1:120 | 1 |
| 4 | 18650ワイヤ付きバッテリー | 1 |
| 5 | Basswoodラミネート、40 cm × 60 cm × 3mm | 1 |
| 6 | M3/M4ネジとナット | いくつか |
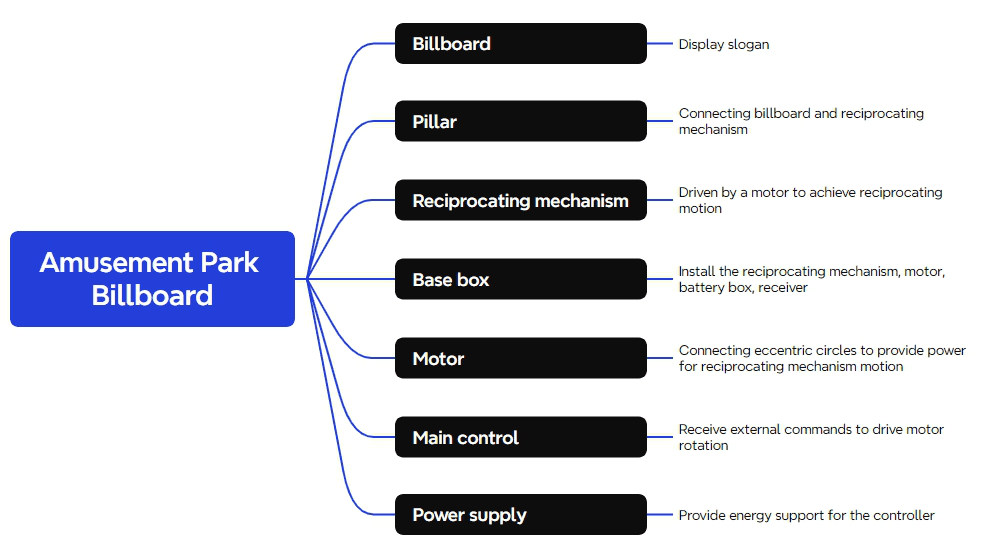
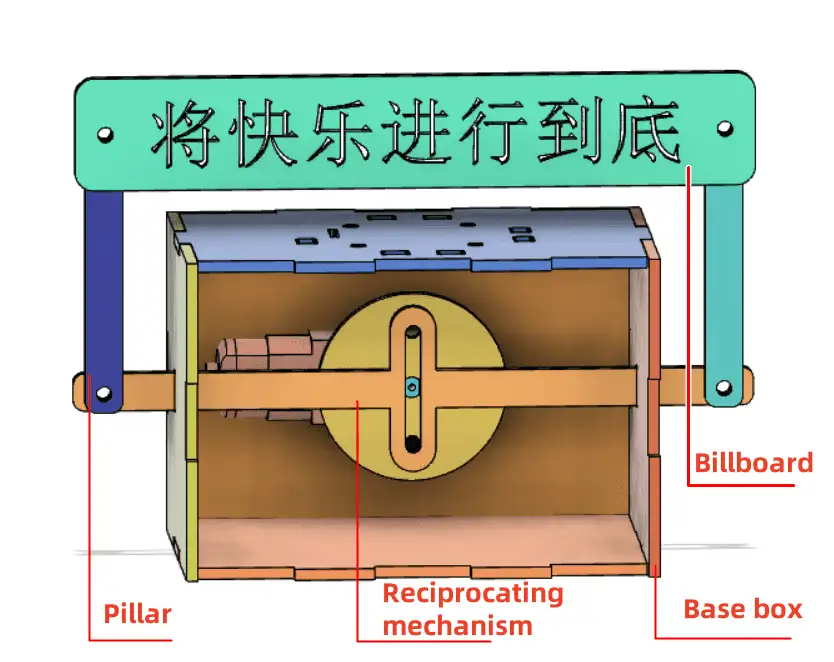
レーザーカット構造は、ビルボード、サポート、往復メカニズム、ベースエンクロージャーの4つの主要部分グループに編成されています。
| パート番号 | パーツ名 | 数量 | 関数 |
|---|---|---|---|
| 1 | ビルボード | 1 | 広告またはスローガンを表示する |
| 2 | サポート | 2 | 掲示板を往復メカニズムに接続して下さい |
| 3 | 往復メカニズム | 1 | 左右の動きを作成するためにモーターによって運転される |
| 4 | ベースエンクロージャー | 1 | レシプロメカニズム、モーター、バッテリー、レシーバーを収容 |
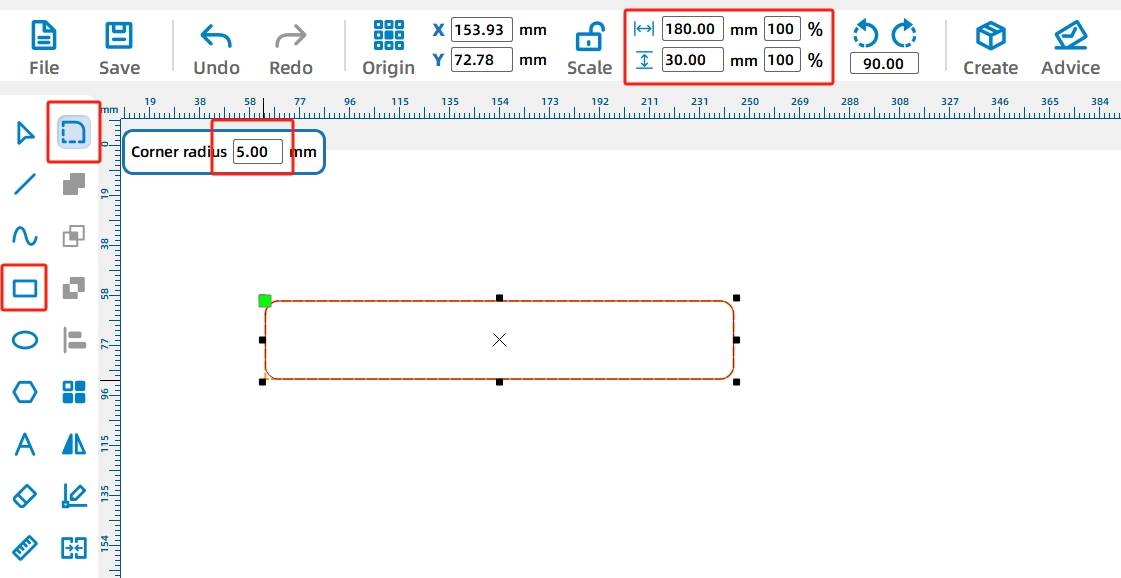
ビルボードは丸い四角形に基づいています。 長方形ツールを使用して、180mm × 30mmの長方形を描画します。 次に、半径5mmの丸みを帯びたコーナーツールを使用して、各コーナーを丸めます。
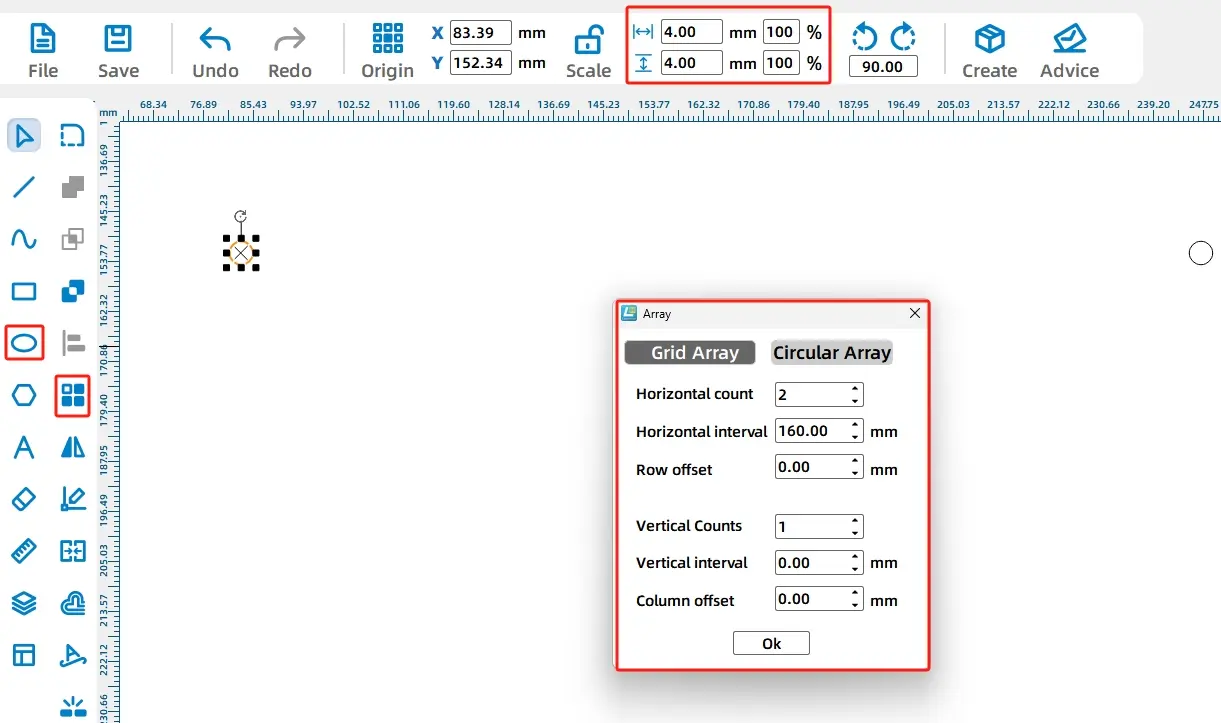
次に、ビルボードをサポートに接続するための2つの4mm円形の穴を引きます。 2つの水平コピーと160mmの水平間隔の長方形アレイを使用して、2つの穴をグループ化します。
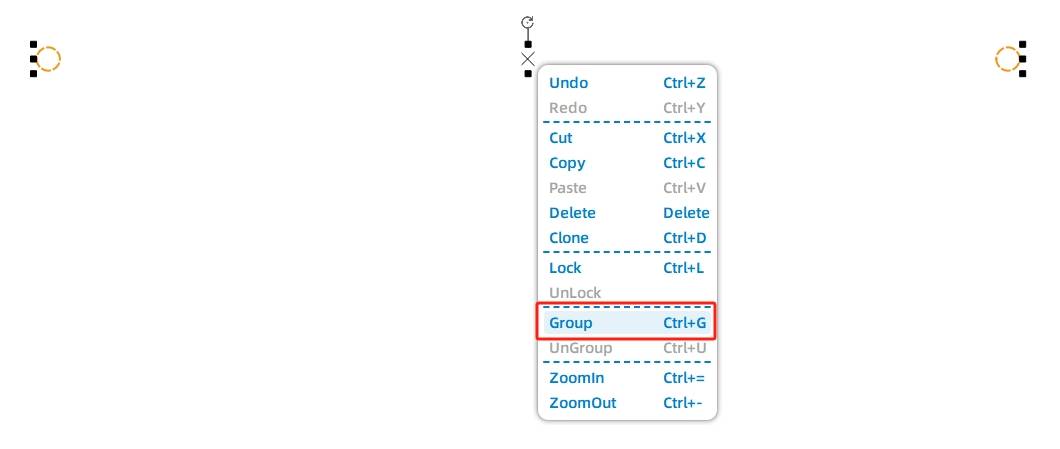
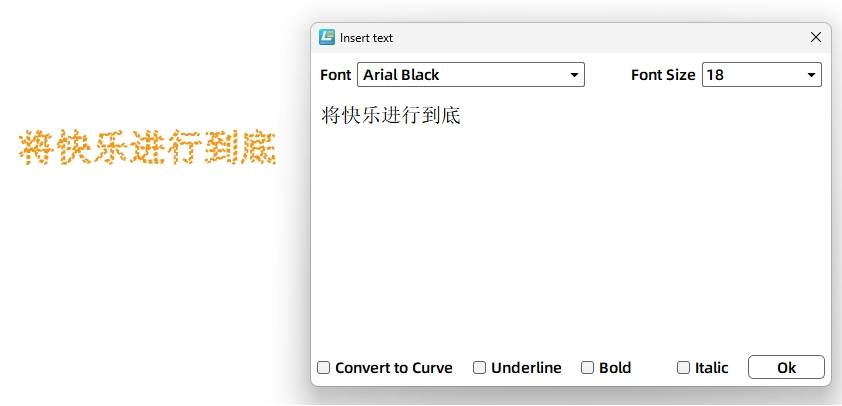
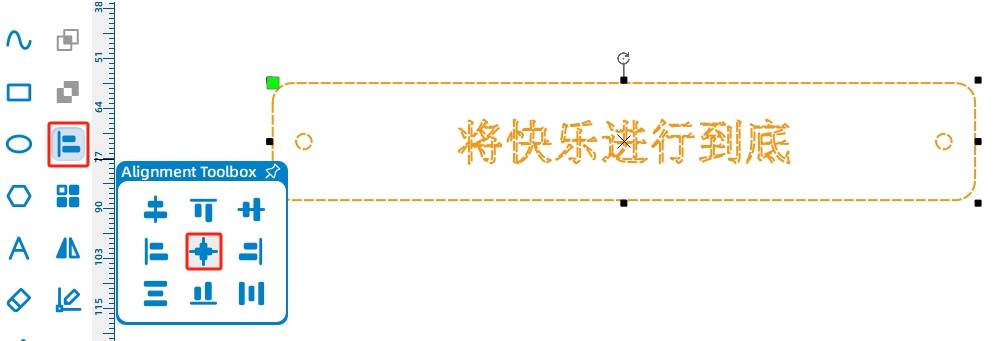
テキストツールを使用して、看板にスローガンを追加します。 ソースワークフローでは、サンプルテキスト「Joy to the Fullest」を使用します。記号がバランスが取れているように見えるように、テキスト、穴、および看板の輪郭を中央調整します。
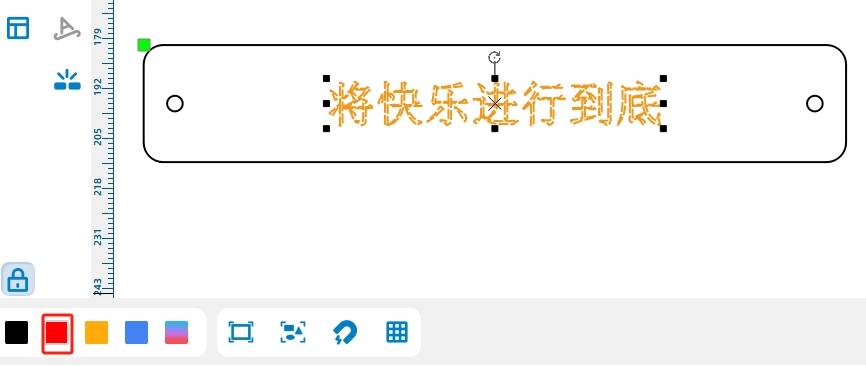
スローガンテキストは表面にマークするだけでよいので、赤いレイヤーに設定します。 看板のアウトラインと穴をカッティングレイヤーに保管してください。
ビルボードは2本のサポートロッドを使用してベースの上に立ち、スライド機構に接続します。 1つのサポートを80mm x 10mmの長方形として描画し、各コーナーを半径3mmで丸めます。
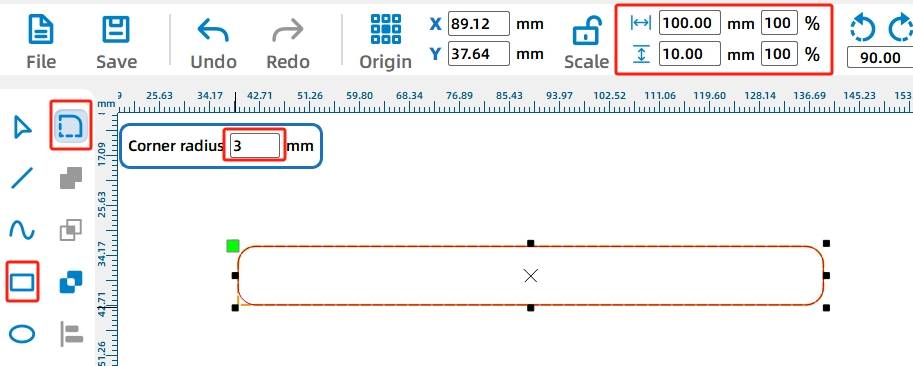
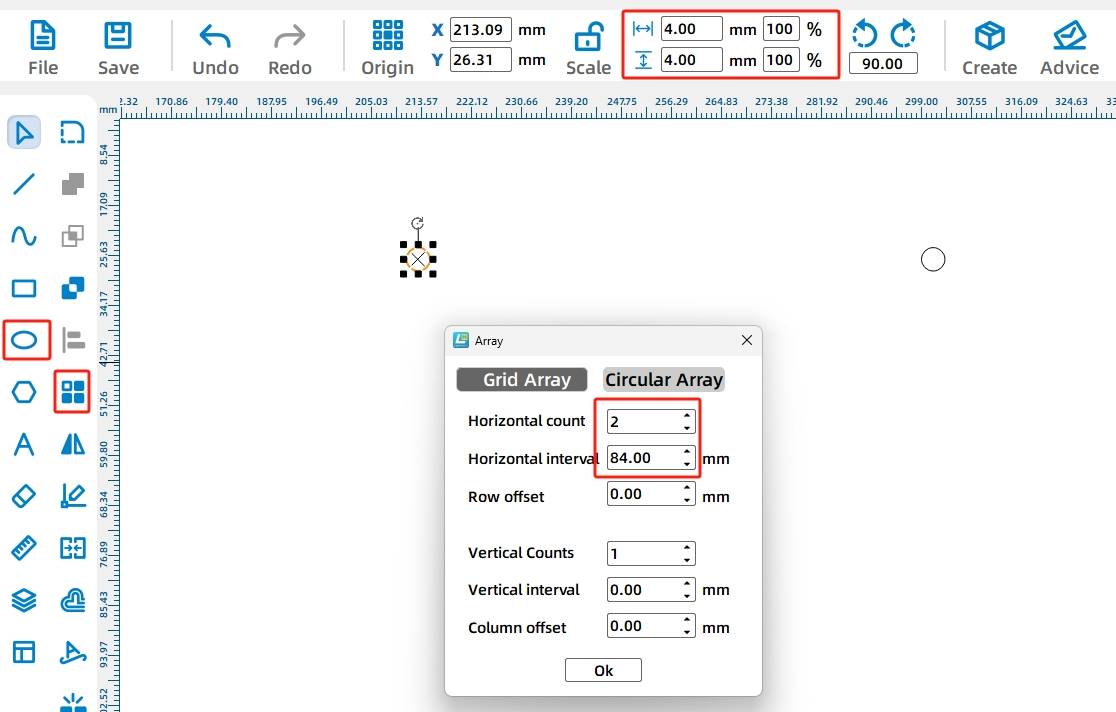
サポートに2つの4mm円形の穴を描きます。 2つの水平コピーと66 mmの水平間隔の長方形アレイを使用してから、サポート本体内の穴をグループ化して中心に合わせます。
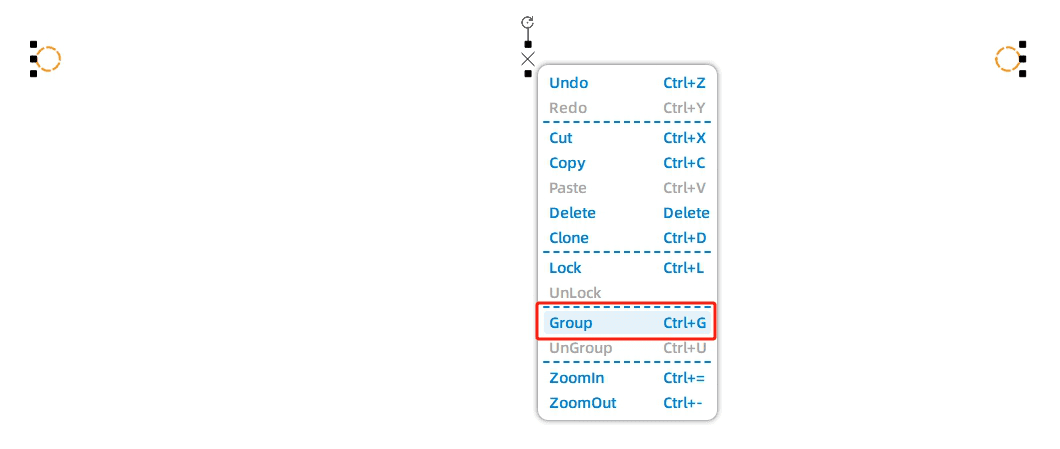
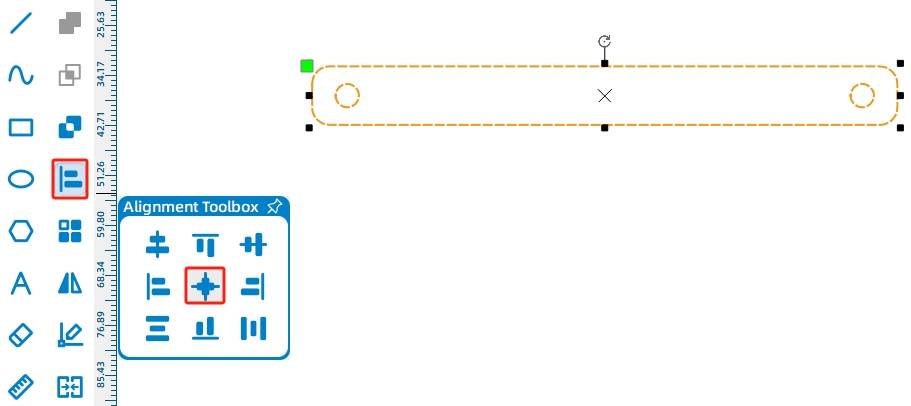
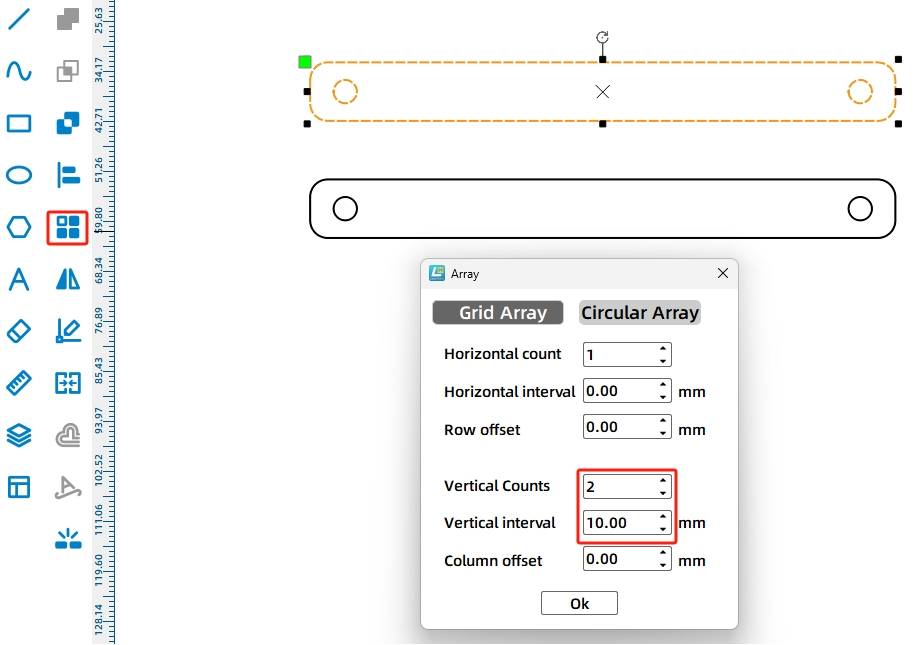
長方形配列を使用して2番目のサポートを作成します。 ソースワークフローでは、垂直カウントは2、垂直間隔は20mmです。
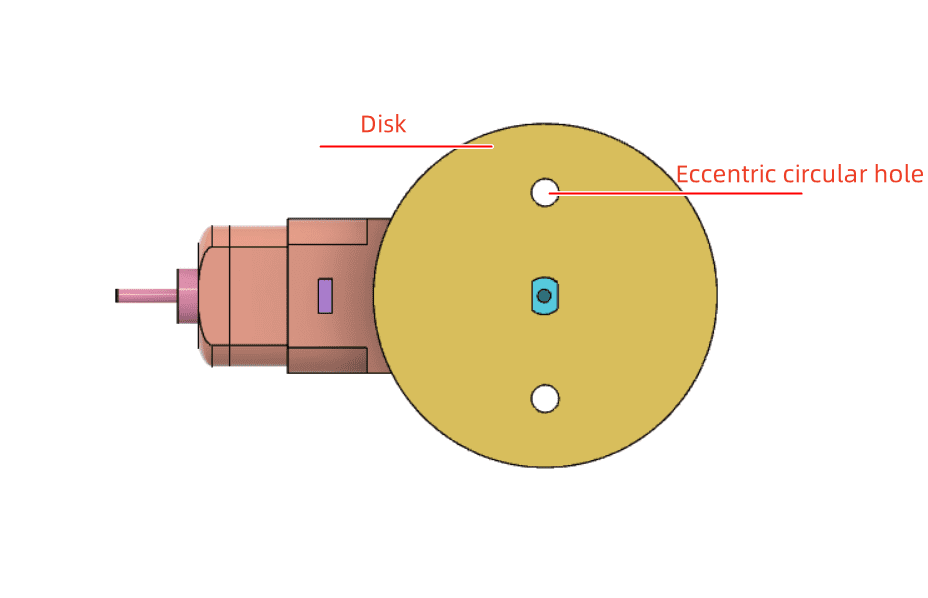
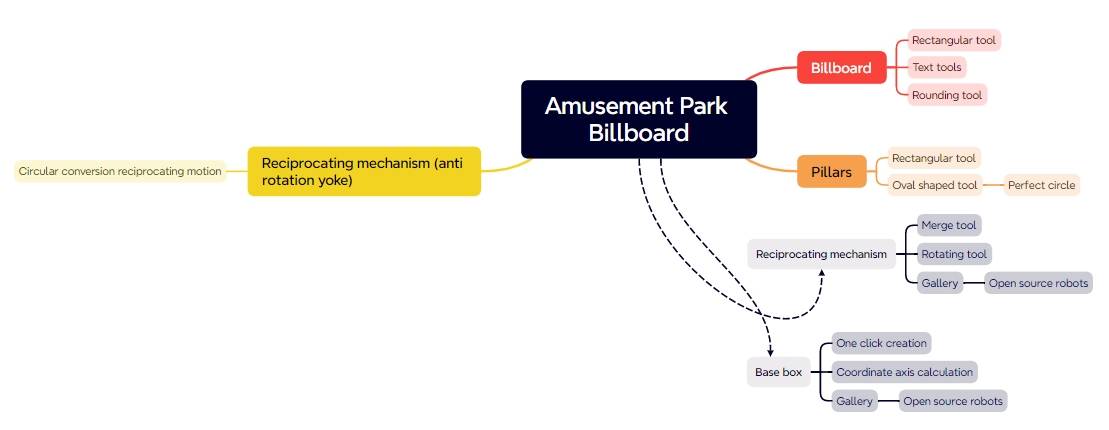
ソースレッスンでは回転防止ヨークメカニズムとも呼ばれる往復メカニズムは、このプロジェクトの重要な部分です。 ディスク、回転防止スロット、スライドロッドが含まれています。
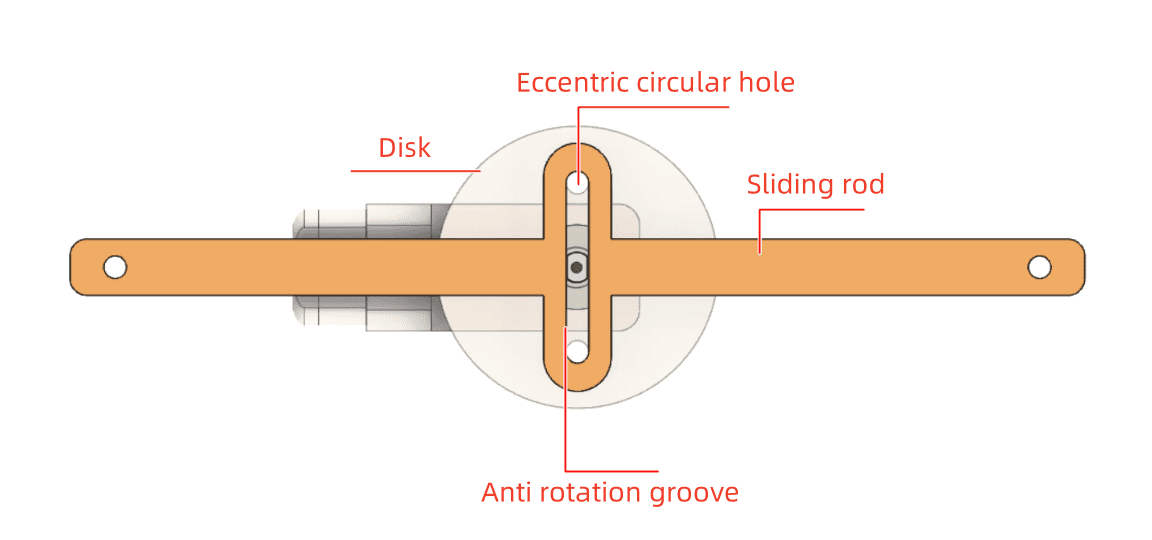
メカニズムの考え:ディスクの偏心穴が回転すると、スロットを押してスライドロッドを左右に動かします。 これにより、円運動が往復線形運動に変換されます。
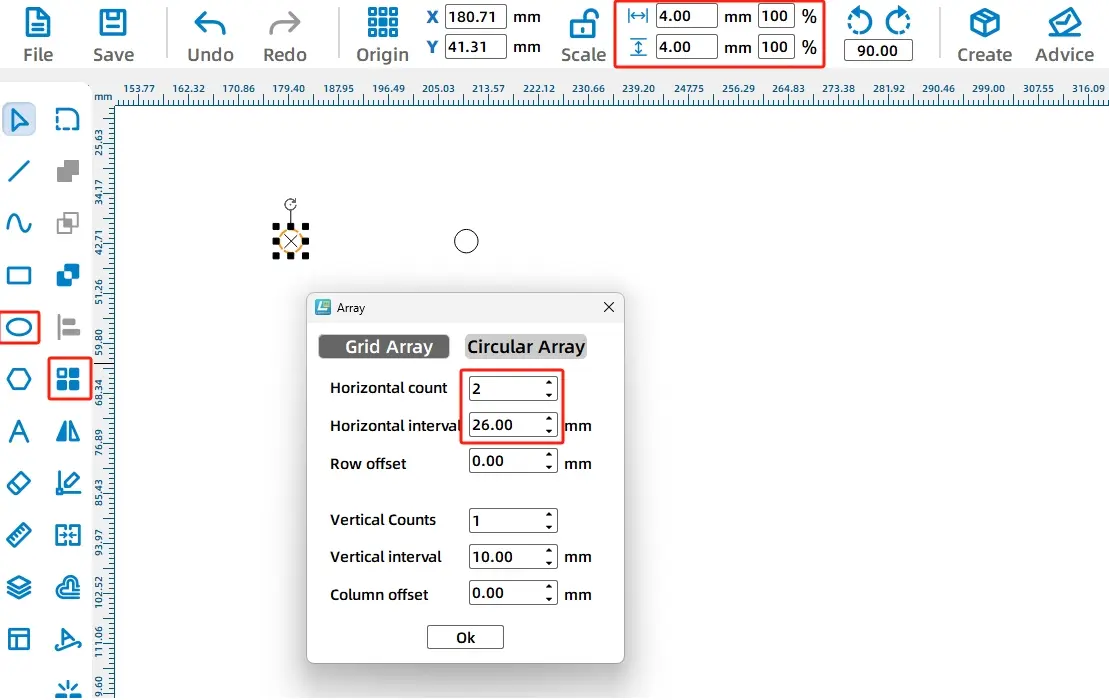
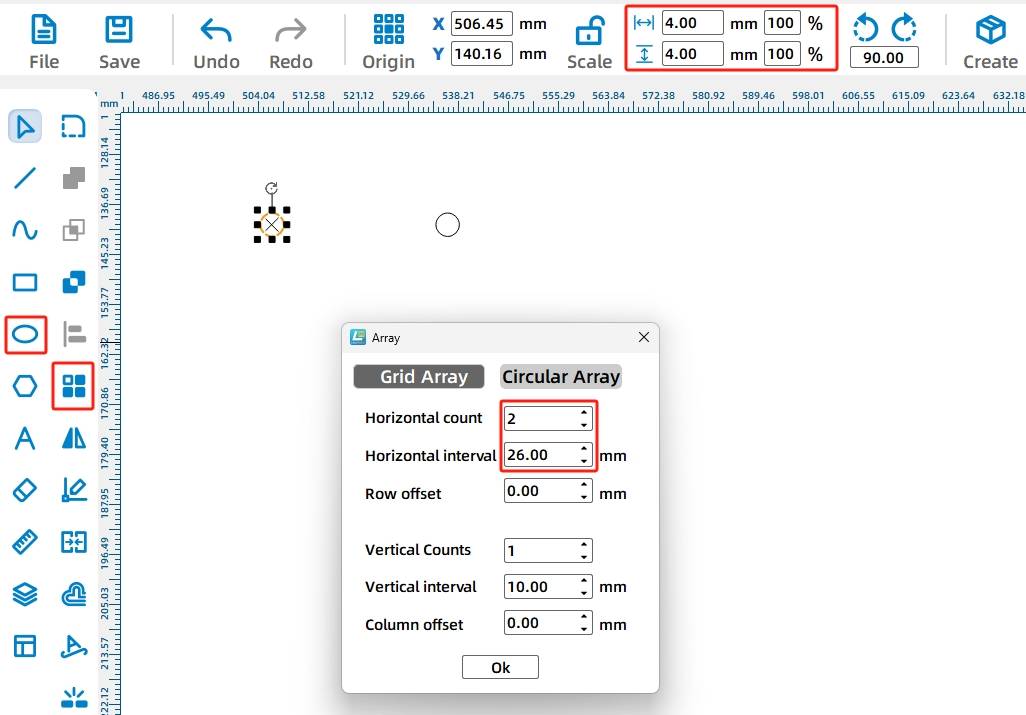
2つの4 mm円を描き、2つの水平コピーと26 mmの水平間隔を持つ長方形の配列を使用します。 次に、2つの円の間に30mm × 4mmの長方形を描きます。 形状を揃え、Unionを使用して内側のスロット形状にマージします。
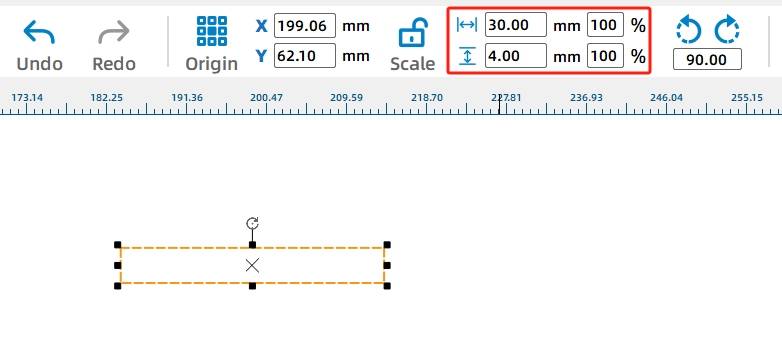
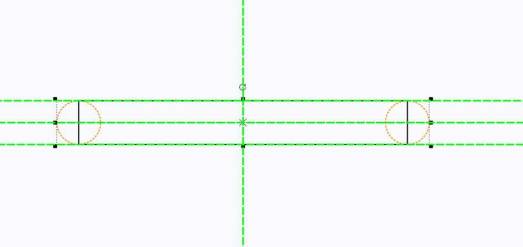
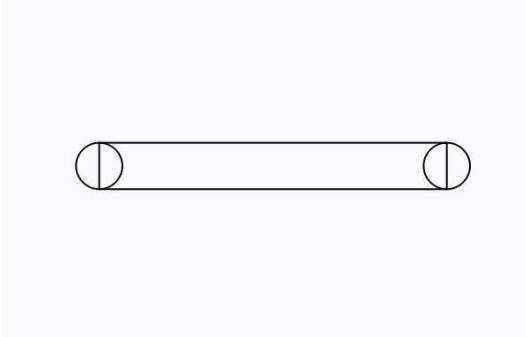
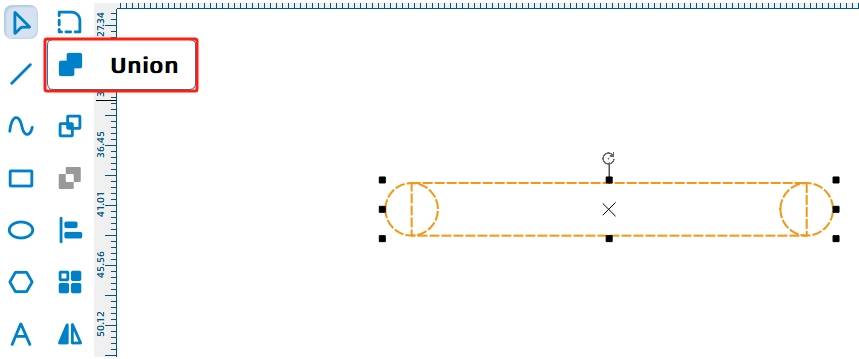
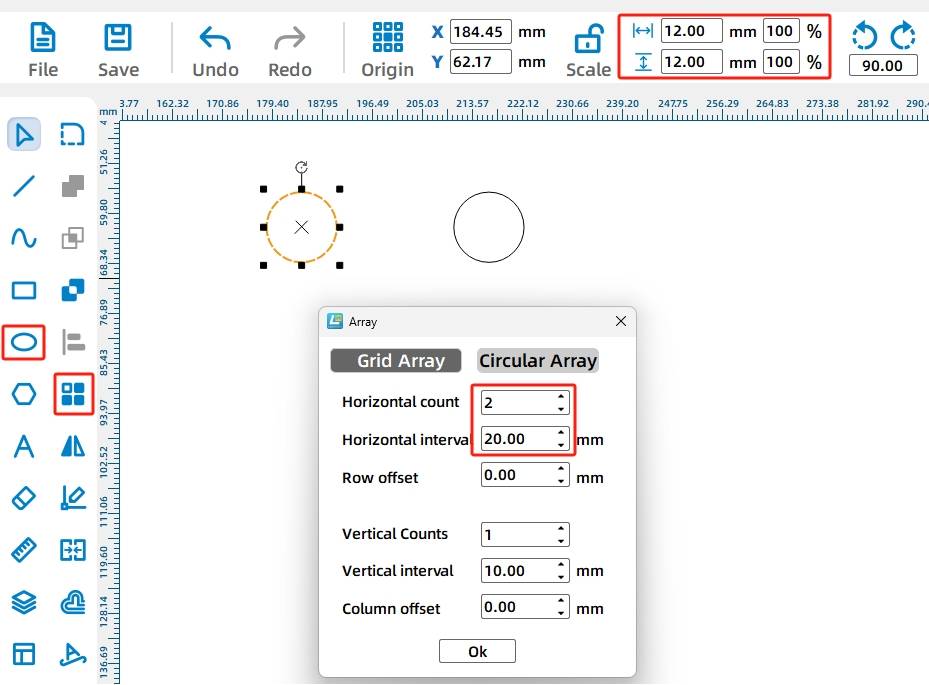
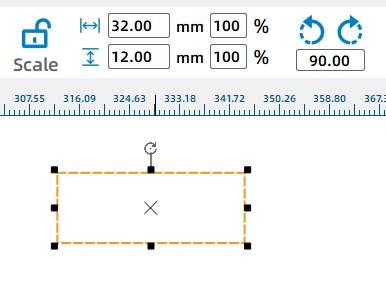
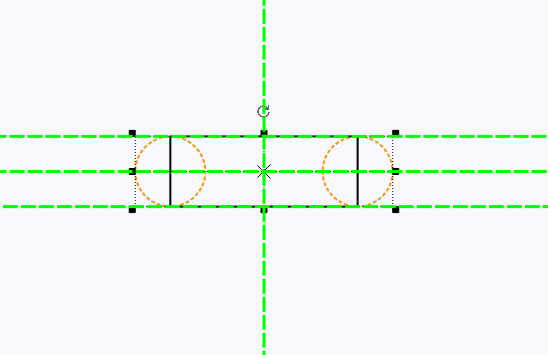
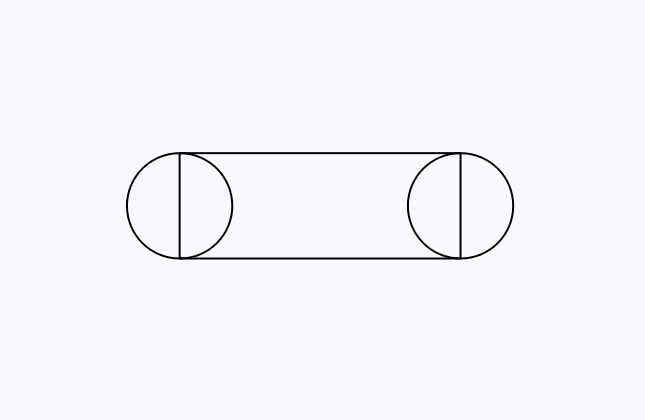
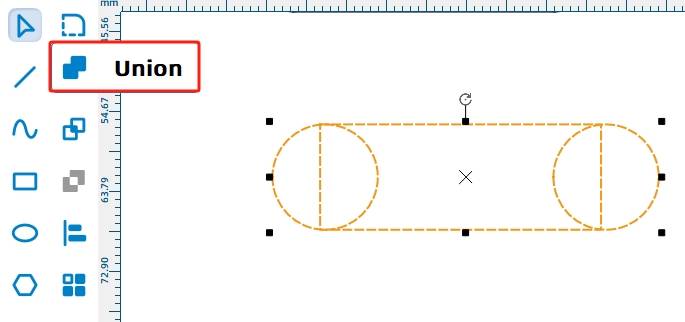
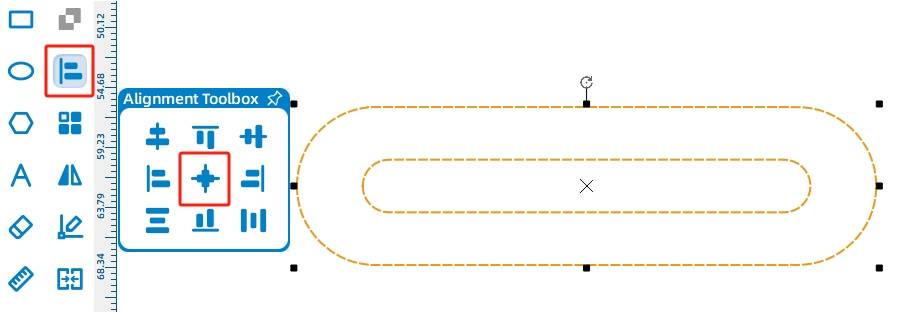
回転防止ヨークの外側の輪郭は、内側のスロットよりも大きくなければなりません。 水平間隔20mmで2つの12mmの円を描き、次に32mm × 12 mmの長方形を描きます。 円と長方形を揃えてから、Unionを使用して外側のヨークの輪郭を作成します。
スライドロッドは、ビルボードサポートを往復メカニズムに接続します。 水平方向の間隔が160 mmの4 mmの円形の穴を2つ描きます。 次に、180mm x 10mmの長方形を描き、その角を3mmの半径で丸め、2つの穴をロッドに合わせます。
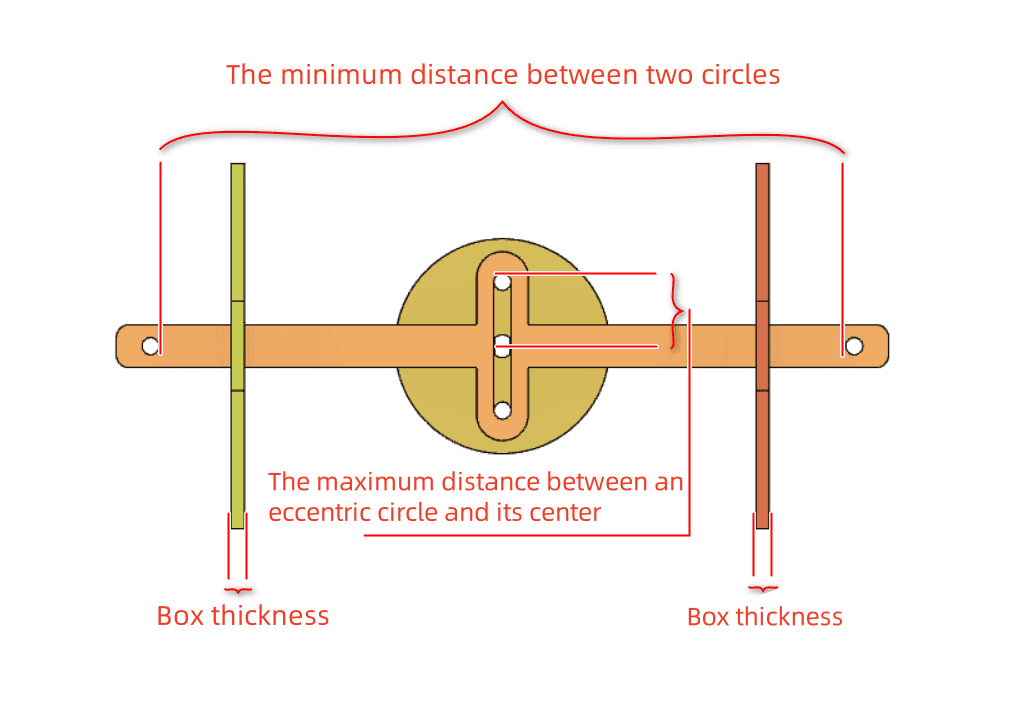
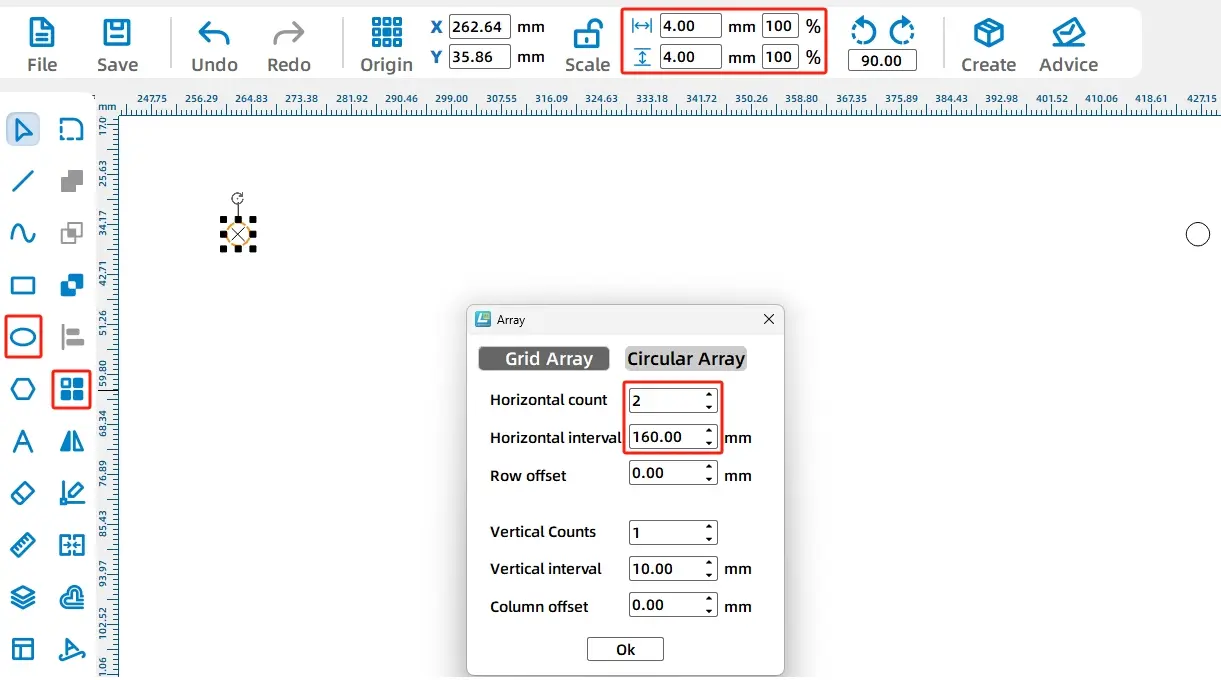
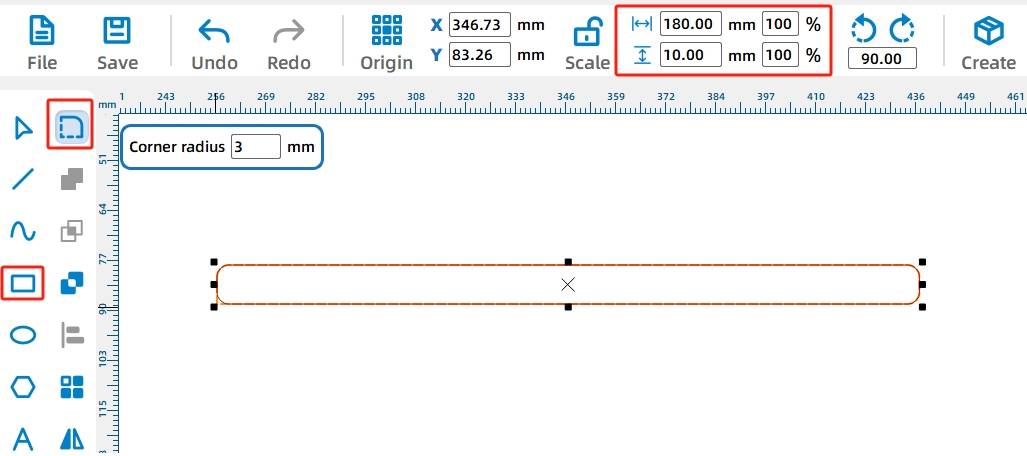
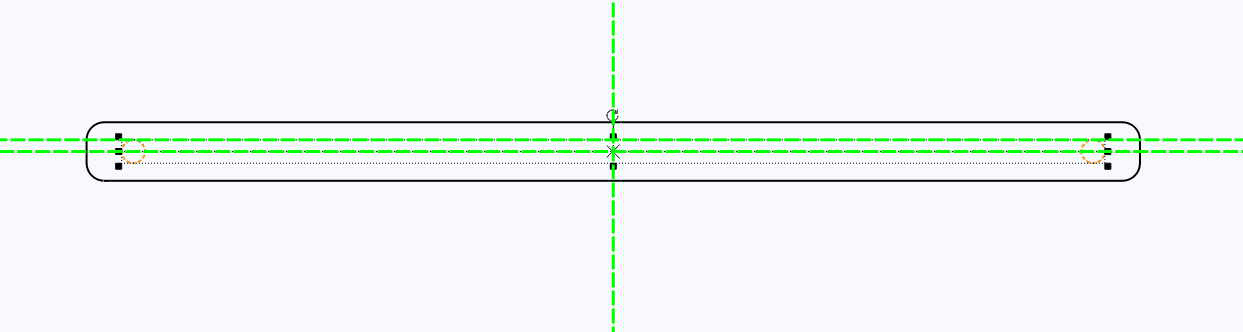
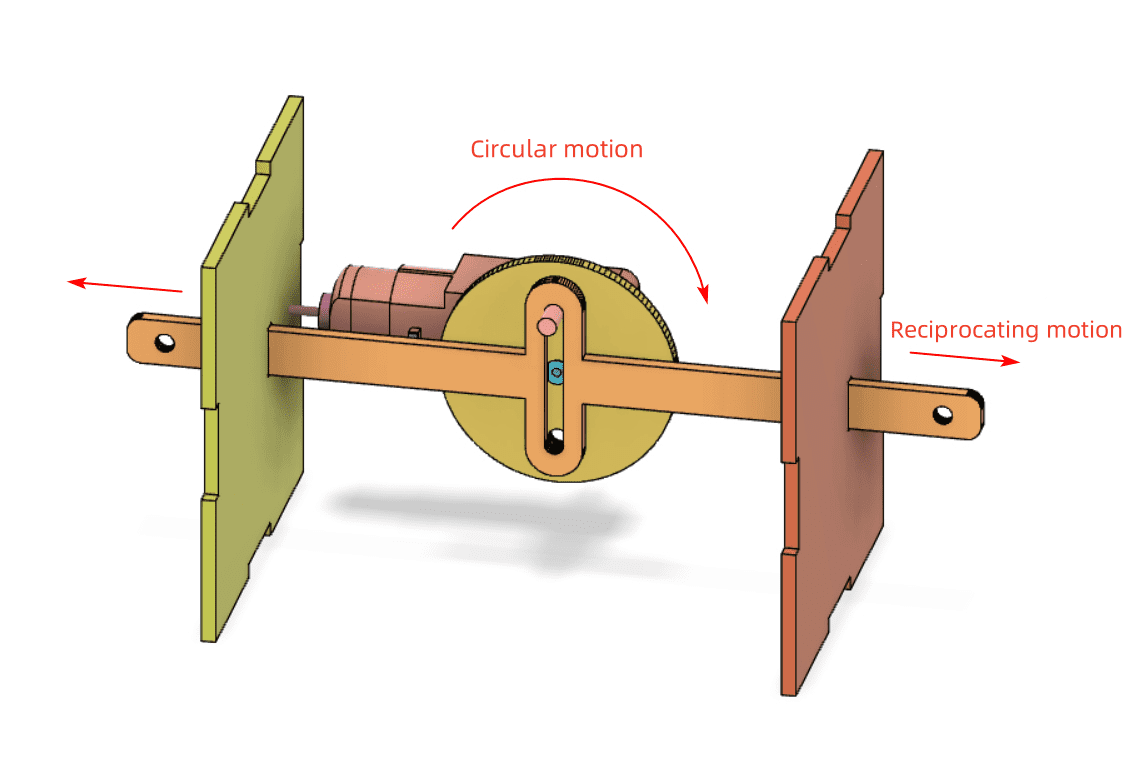
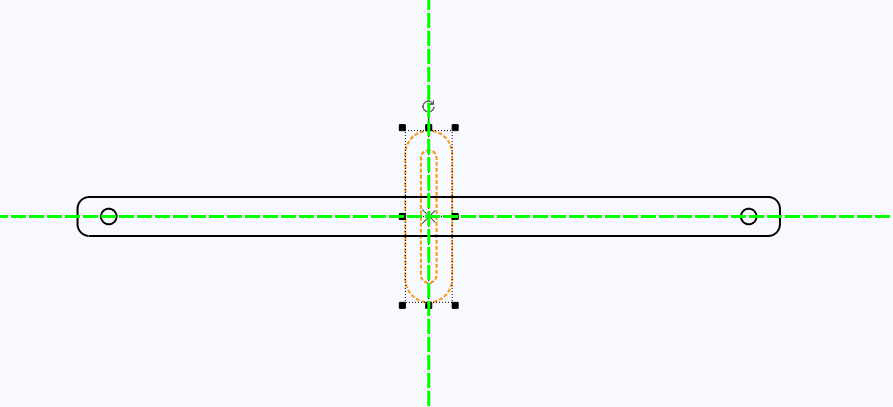
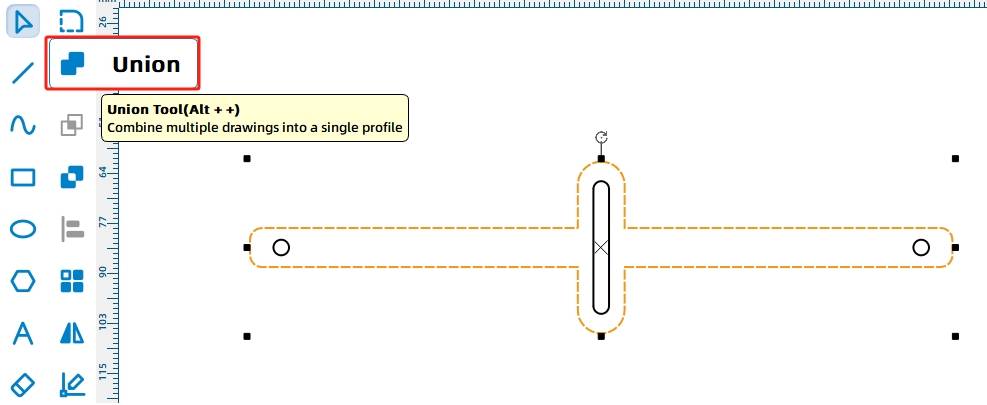
回転防止ヨークを90度回転させ、スライドロッドの中心に移動し、水平方向と垂直方向に合わせます。 ロッドとヨークの外側の輪郭のみを選択し、ユニオンを使用してそれらを1つの接続された可動部分に結合します。
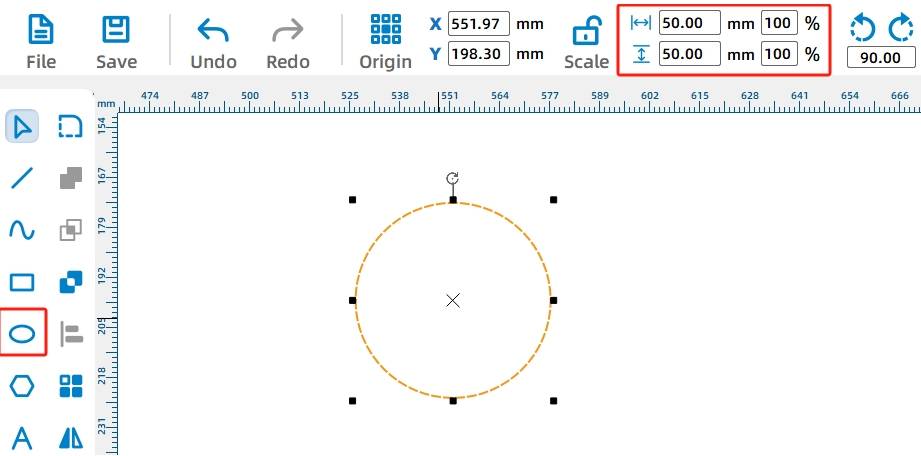
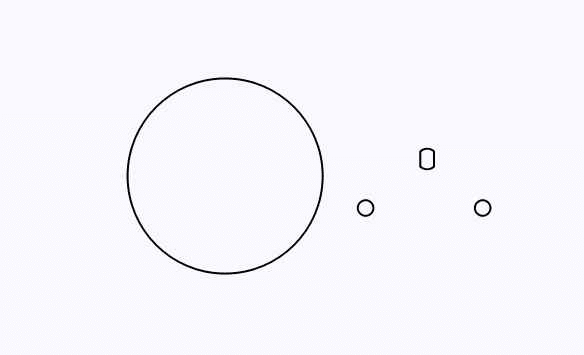
ディスクは往復メカニズムをドライブします。 26 mmの間隔で2つの4 mmの偏心穴を描き、次にディスク用に直径50 mmの円を描きます。 TTモーターシャフトの穴をディスクの中心に追加し、TT穴と偏心穴をディスクの中心に合わせます。
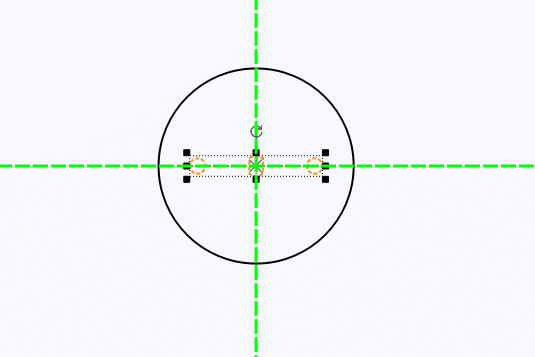
ソースワークフローは、TTモーターシャフトに2つの円形スペーサーを使用します。 これらのスペーサーは、回転中にモーターシャフトが回転防止スロットに干渉しないようにするのに役立ちます。
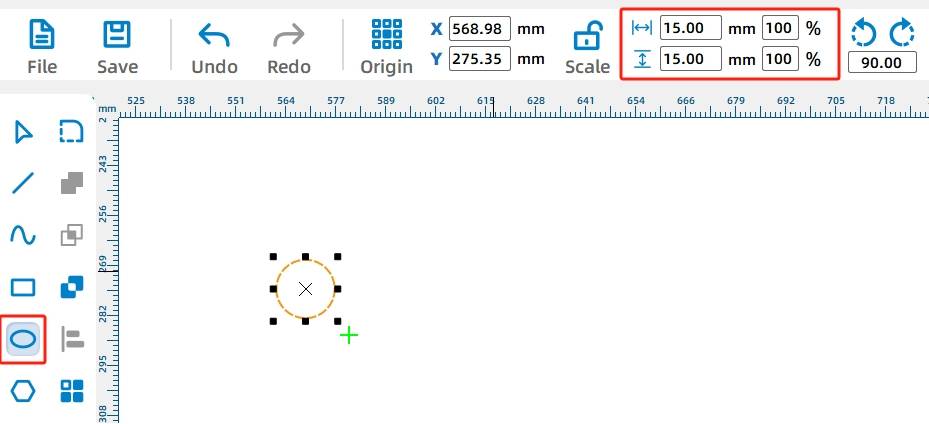
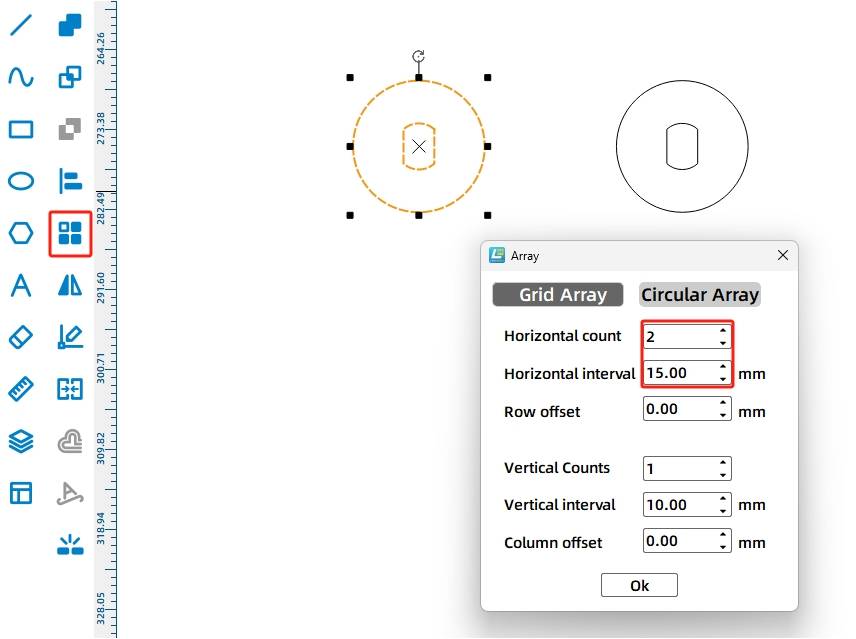
15 mmの円を描き、中央にTTモーターシャフトの穴を追加し、長方形のアレイを使用して2番目のスペーサーを複製します。
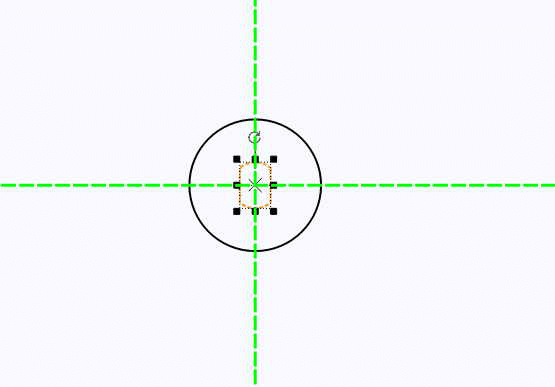
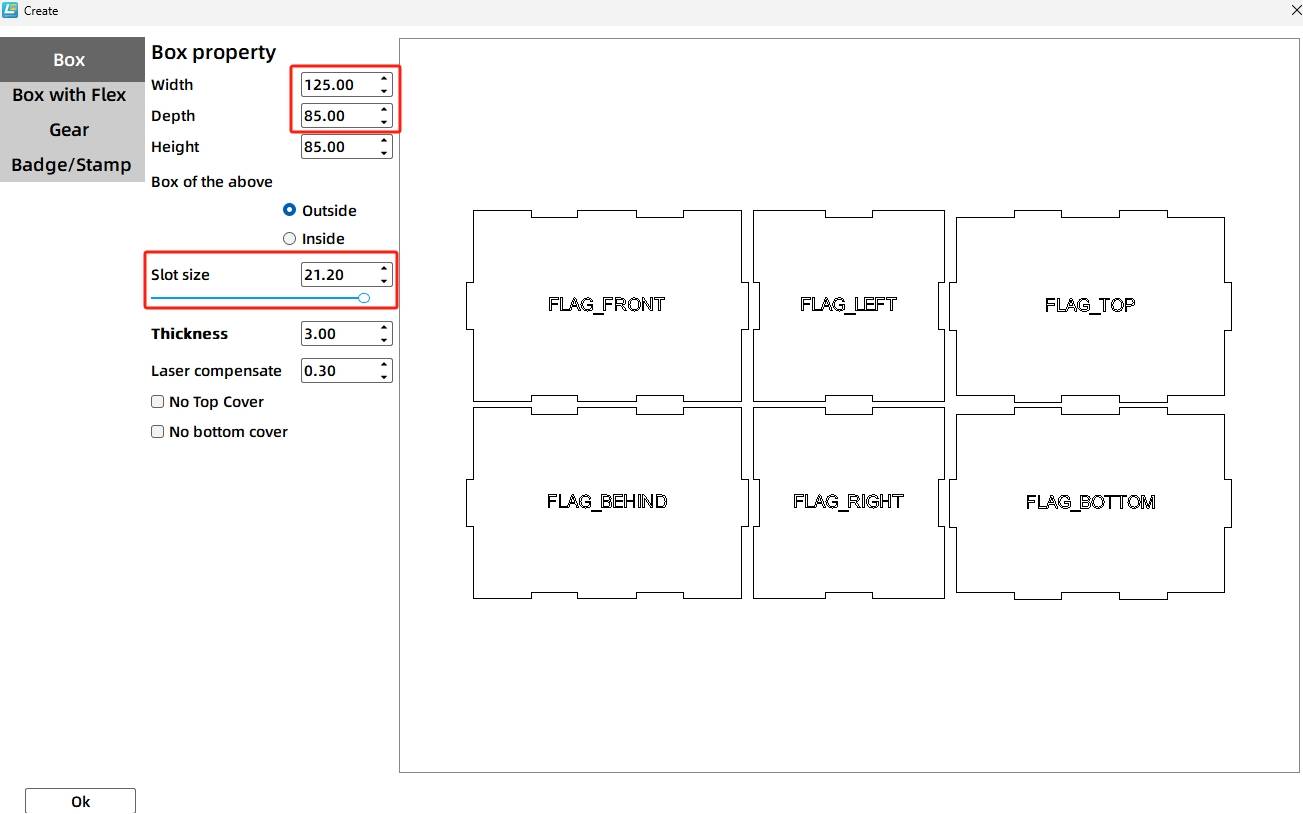
ボックスベースはモーターを固定し、スライドロッドを支え、バッテリーとレシーバーを収容します。 ボックスを生成するには、ワンクリック加工または長方形ボックス関数を使用します。 ソースワークフローでは、寸法は長さ125mm、幅85mm、高さ85 mmで、外形寸法が選択されています。溝サイズは21.2mm、材料厚は3mm、レーザー補償は0.2mmです。
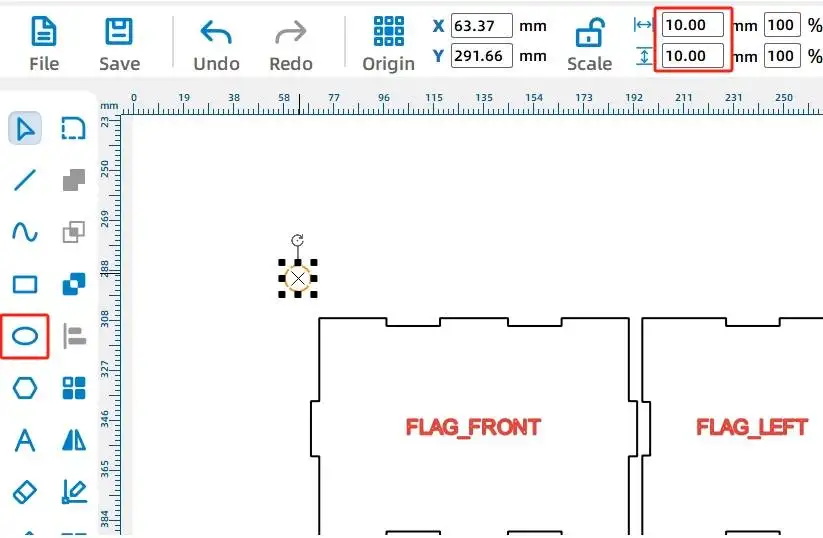
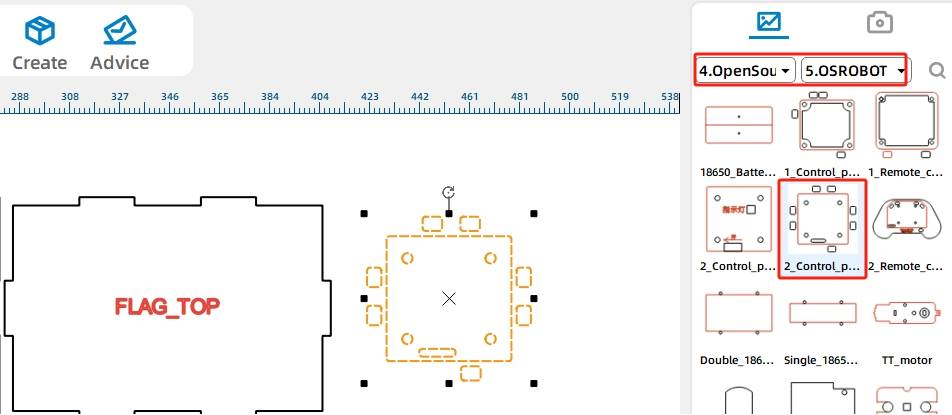
フロントパネルを開いた領域に移動し、10mmの円を描き、TTモーターシャフトの穴を配置します。 フロントパネルの円を中央に合わせてから、OSROBOT Motorグラフィックを追加し、モーターシャフトの穴を円に合わせます。
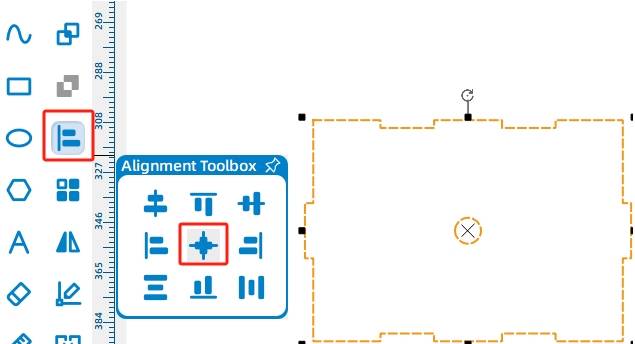
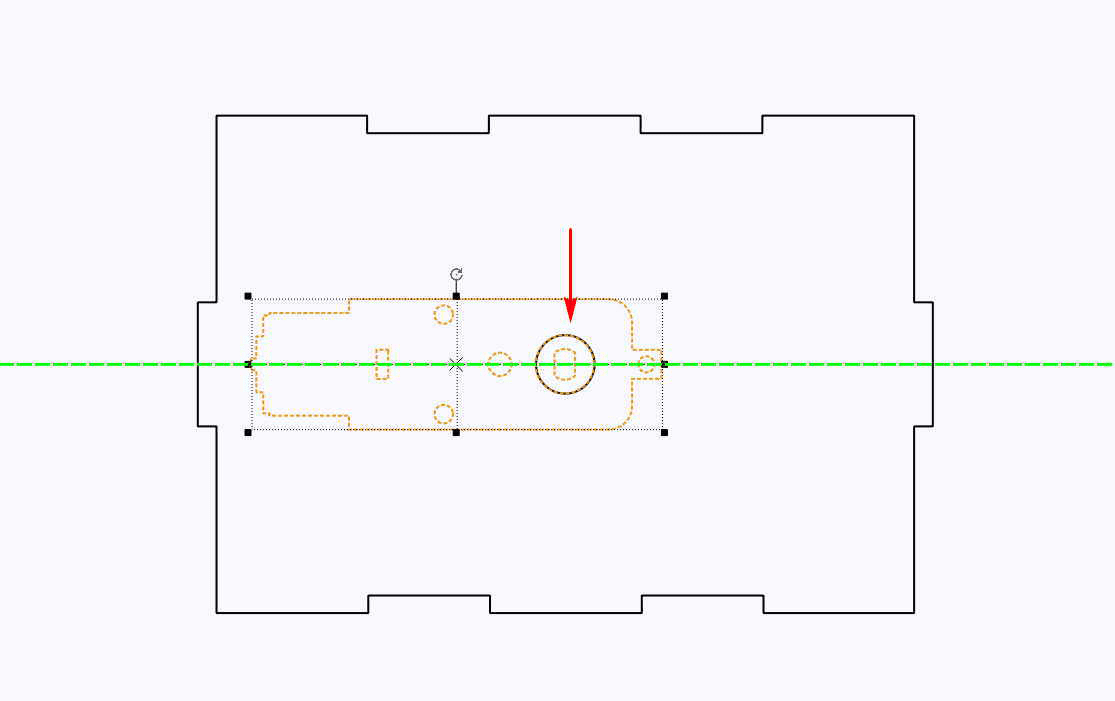
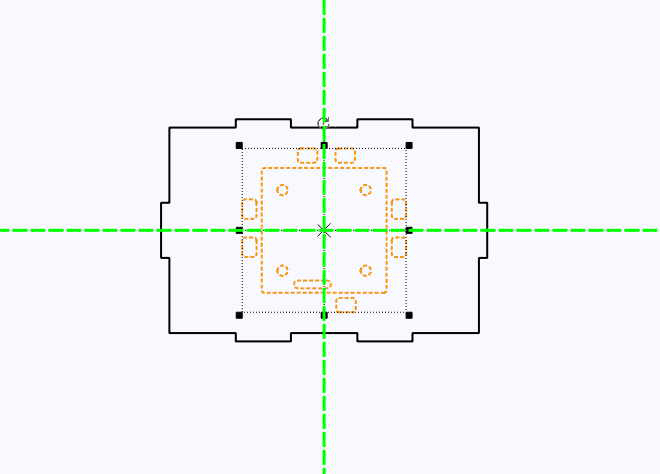
トップパネルをオープンエリアに移動し、2.0コントロールボードの外部グラフィックを追加し、ボードグラフィックをグループ化し、レシーバーを後で取り付けることができるようにトップパネルで中央調整します。
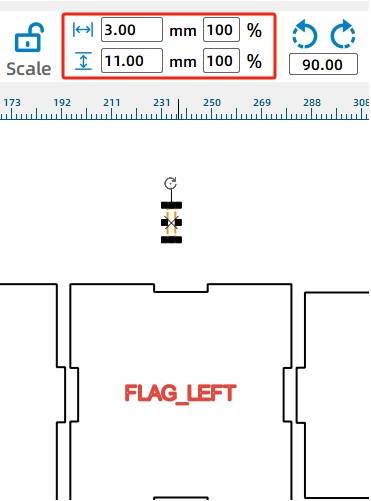
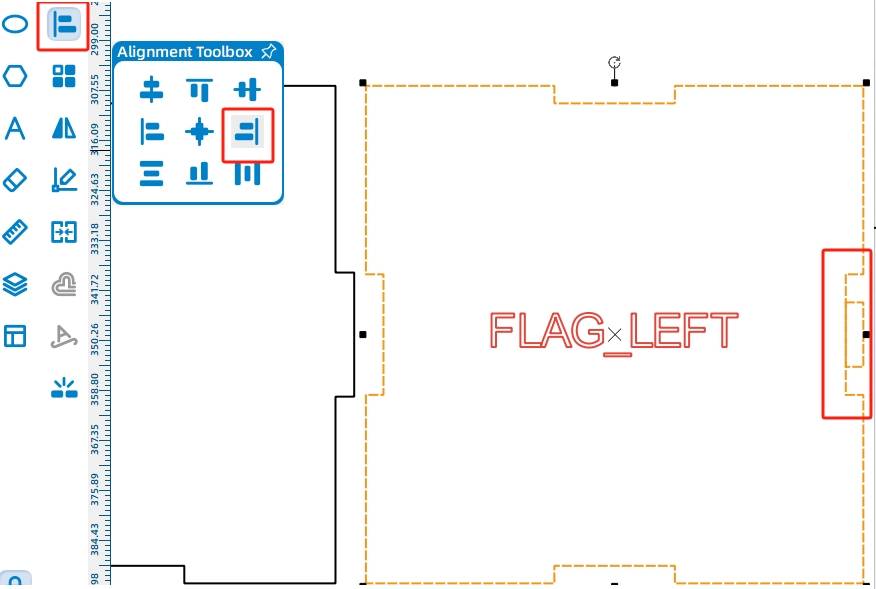
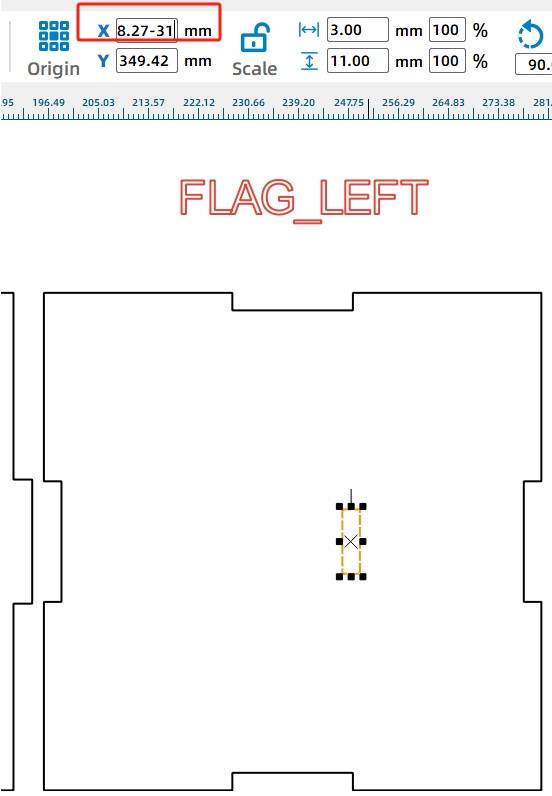
スライドロッドは、ボックスの両サイドパネルを通过する。 スライドロッドの高さは10mmで、3mmの素材で作られているため、ロッドよりわずかに高いスロットを描きます。 ソースワークフローでは、スロットは幅3mm、高さ11 mmです。
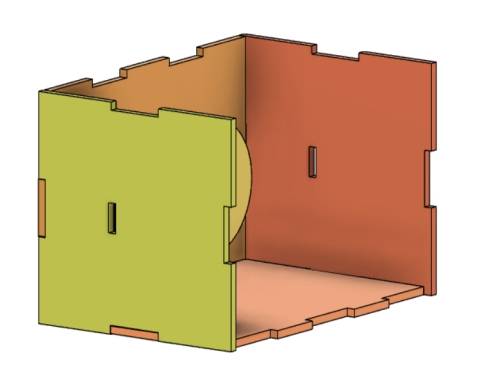
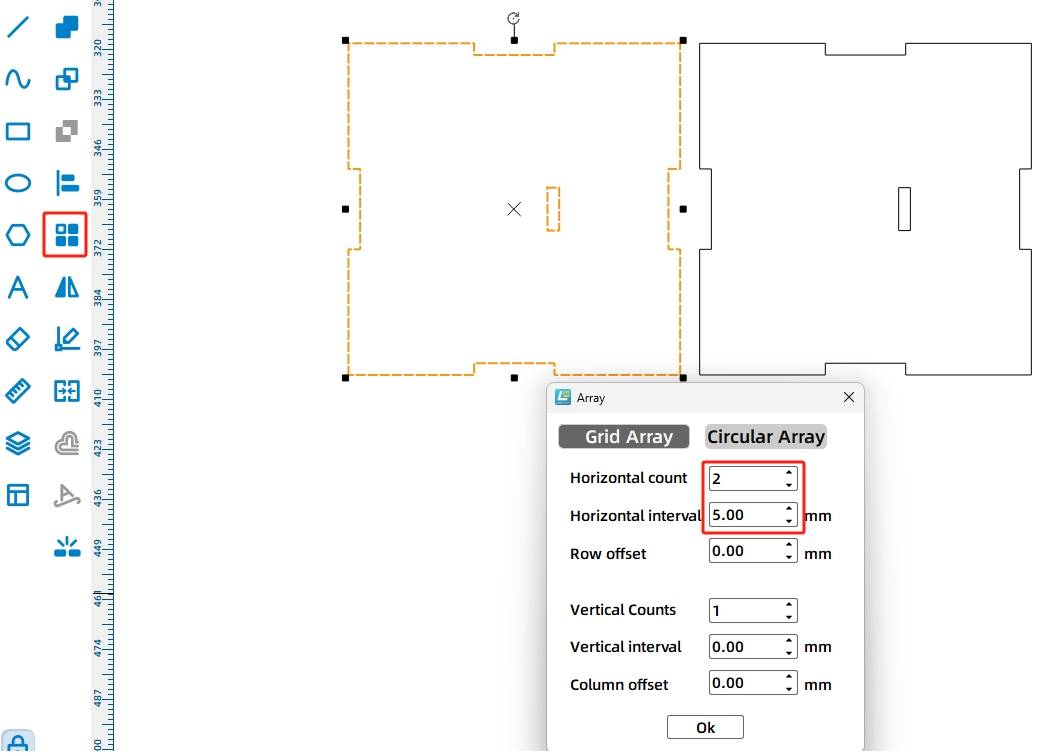
左側のパネルに、3mm × 11mmの長方形を描きます。 パネルの右側と垂直中央に合わせてから、X軸値を使用して左に31 mm移動します。 長方形の配列を使用して、もう一方のサイドパネルの対応するスロット位置を複製します。
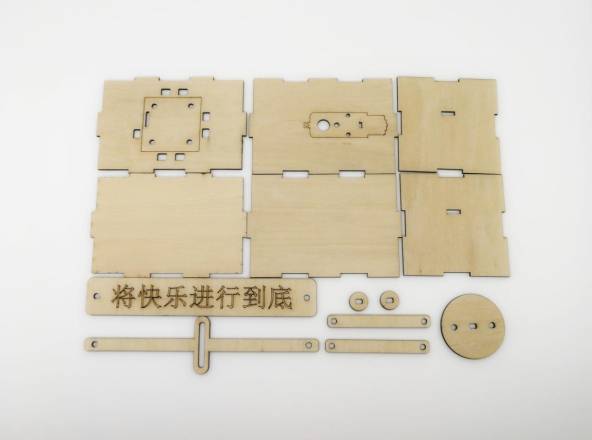
ビルボード、サポート、レシプロメカニズム、ディスク、スペーサー、ボックスベースが完成したら、レーザー加工の最終的な描画レイアウトを配置します。
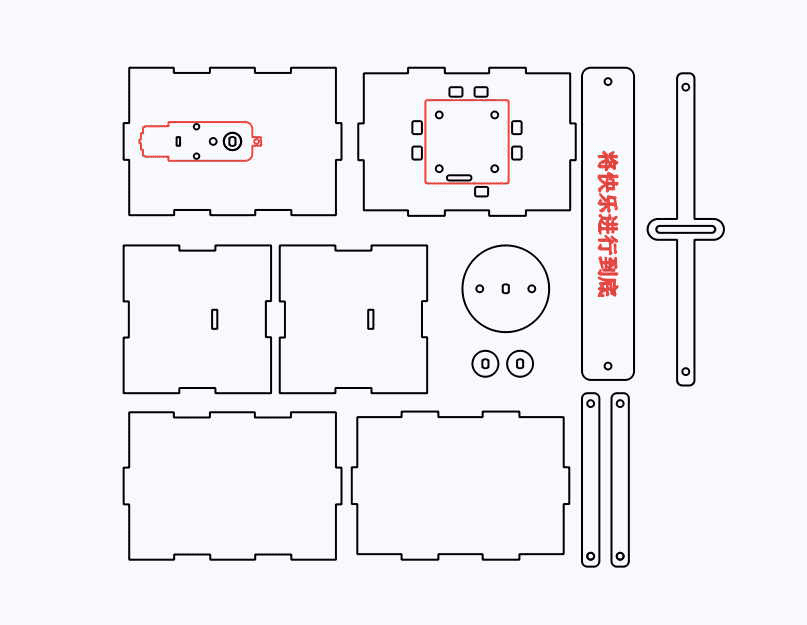
Billboardプロジェクトは2つの主要なレーザープロセスを使用します。 赤層のオブジェクトは輪郭や表面のマーキングに使用され、黒層のオブジェクトはバスウッド合板にカットされます。
概要:処理パラメータエリアの赤いブロックをダブルクリックします。 素材としてバスウッド合板を選択し、アウトラインを選択し、切削深さを0.10に設定します。
切断:処理パラメータエリアの黒いブロックをダブルクリックします。 材料としてベースウッド合板を選択し、切断を選択し、切断深さを3.00に設定します。
レーザー切断機とレーザースイッチをオンにします。 [製造開始] ボタンの準備ができたら、図面をレーザー切断機にアップロードし、マシンパネルから処理を開始します。
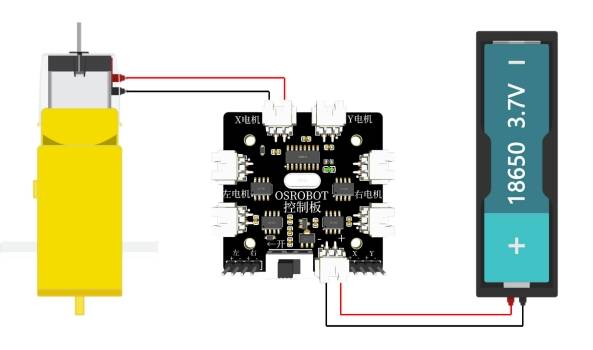
機械構造が準備されたら、配線図に従って回路を接続します。 レシーバー、バッテリー、TTモーターにより、ビルボードはリモコンで移動できます。
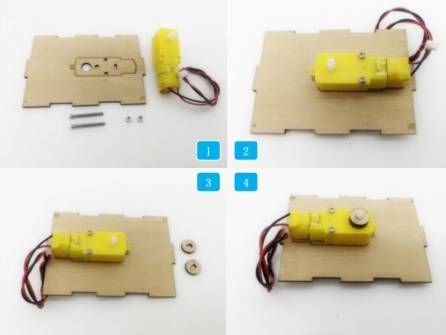
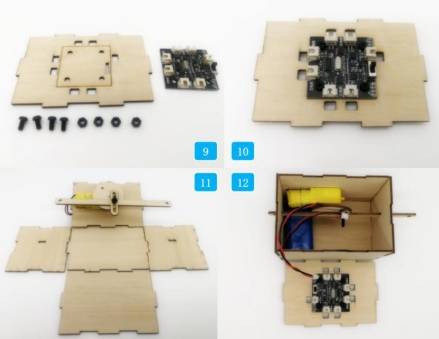
まず、TTモーター、モーター取り付けボード、M3ネジとナットを見つけます。 TTモーターを木の板に取り付けてから、2つの15 mm円形スペーサーをTTモーターシャフトに取り付けます。
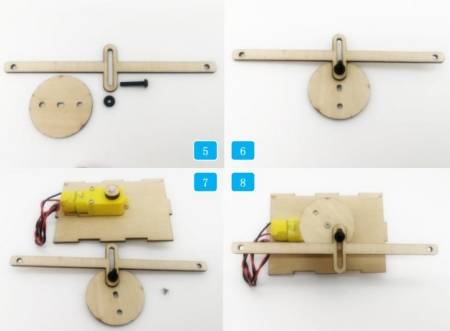
次に、M4ネジ、M4ガスケット、スライドロッド、および50 mmディスクを配置します。 ネジを使用して、回転防止スロットとディスクの1つの偏心穴を接続します。 次に、セルフタッピングネジでディスクをTTモーターシャフトに固定します。
レシーバーを取り付けボードに取り付けます。 スライドロッドを両方のサイドパネルの長方形の穴に挿入し、残りのボックスパネルを組み立て、配線図に従ってワイヤを接続します。
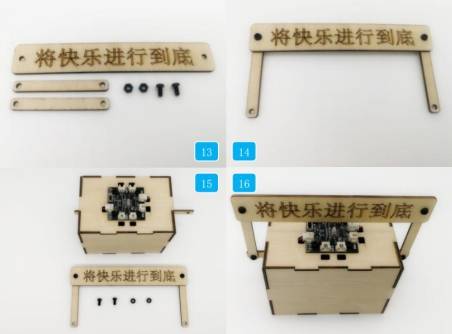
最後に、M4ネジとナットでサポートロッドを看板に取り付けます。 ボックスの上部パネルを取り付け、看板とサポートロッドをスライドロッドに接続して、看板が左右に動くようにします。
回転防止ヨークをこすらずにディスクがスムーズに回転するかどうかを確認します。
スライドロッドがサイドパネルスロットを通って自由に動くかどうかをテストします。
サポートロッドがビルボードとスライドロッドの両方にしっかりと取り付けられていることを確認します。
ビルボードが前後に移動している間、ボックスベースが安定しているかどうかを確認します。
スローガンが読みやすいかどうか、および動く標識が正面から視覚的にはっきりしているかどうかを確認します。
設計、レーザー加工、配線、組み立ての後、学生は移動する遊園地の看板を完成させます。 このプロジェクトでは、LaserMakerの描画ツール、測定、座標運動、角度回転、ユニオン操作、電動モーション、往復メカニズムの設計を実践的に体験できます。
相互接続メカニズムは、多くの移動デバイスおよびディスプレイで使用される。 拡張の課題として、学生は非回転ヨークまたはスライドメカニズムの他の実際の例を探してから、同様の円から線への動きの原理を使用する新しいプロジェクトを設計できます。
学生は、看板の形状を再設計したり、スローガンを変更したり、偏心穴の位置を調整したり、スライドロッドの長さを変更したり、店舗、美術館、教室、イベントブース用に別の移動ディスプレイを作成したりすることもできます。
このプロジェクトは、小型ロボット工学およびメカニズムプロジェクトのシート材料の切断およびアウトラインをサポートする教室用レーザーカッターに適しています。 学校、メーカースペース、初心者のSTEAMラボでは、移動する看板、往復ディスプレイ、リモートコントロールサイン、電動教室モデルなどのプロジェクトを、次のような教室レーザーカッターで完了できます。雷レーザーボルトシリーズ.
教師は、教室のスペース、プロジェクトのサイズ、材料の厚さ、電子部品、および学習目標に基づいて、機械と材料の設定を選択できます。 同じLaserMakerワークフローは、学生がより大きな動く標識やより高度なメカニズムプロジェクトに進むときに、他のCO2レーザーマシンにも適合させることができます。
今すぐ専門家に相談してください!
私たちがあなたにもっと役立つことができるようにあなたの連絡先情報を残してください。
次のプロジェクトに最適なレーザー加工機を見つける
さまざまな素材、ワークフロー、生産ニーズに対応するThunder Laserのソリューションをご覧ください。


 安定性と一貫性に優れたマシン幅広い用途充実したアフターサービス工場直販


