


Proyecto de corte por láser con LaserMaker Dispensador de medalla de recuerdo de control remoto
 2024-07-25


Serie Bolt
Máquina láser de CO₂ RF profesional para grabado de alta precisión

Serie Nova
Máquina de corte láser CO₂ de gran formato con tubo de vidrio

Serie Nova Plus
Cortadora láser CO₂ RF profesional

Serie Titan
Sistema láser CO₂ RF de grado industrial

Serie Titan Pro
Sistema láser industrial de doble fuente CO₂ RF y MOPA


¿Qué estás buscando ¿Para?
Buscar en productos, entradas de blog, contenido de soporte y recursos.

Proyecto de corte por láser con LaserMaker Dispensador de medalla de recuerdo de control remoto
2024-07-25

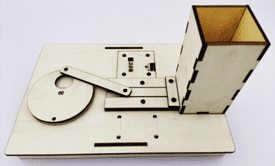
En este proyecto de robótica y mecanismo STEAM, los estudiantes diseñan y construyen un dispensador de medallas de recuerdo con control remoto utilizando LaserMaker. La lección conecta el diseño de la insignia, los titulares de medallas cortadas con láser, un mecanismo de manivela deslizante, control del motor TT, cableado del receptor, ensamblaje estructural y pruebas prácticas.
Este proyecto ayuda a los estudiantes a comprender cómo un motor giratorio puede empujar las medallas una por una. Los estudiantes diseñan las medallas, construyen un mecanismo de manivela deslizante, crean un porta medallas con una ranura de entrada y salida, y ensamblan todo sobre una base estable.
| Artículo | Detalles |
|---|---|
| Proyecto | Dispensador teledirigido de la medalla del recuerdo |
| Software | Por LaserMaker |
| Habilidades principales | Herramienta Insignia/Sello, Herramienta Rectángulo, Herramienta Elipse, Herramienta Texto, Matriz rectangular, Herramienta Esquina redondeada, Unión, alineación, volteo horizontal, creación de cajas, contorno, corte, cableado y ensamblaje |
| Material sugerido | Madera contrachapada de Basswood, 40 cm × 60 cm × 3mm |
| Aula Fit | Proyectos de robótica y mecanismos, mecanismos de manivela deslizante, dispensación automatizada, educación de fabricantes, corte por láser y estructuras de control remoto |
Los estudiantes diseñarán un dispensador de medallas de recuerdo que pueda almacenar una pila de medallas y empujarlas a través de una ranura de salida. Crearán medallas cortadas con láser, diseñarán un mecanismo de manivela deslizante, construirán un soporte y una base de medallas, conectarán el circuito de control remoto y probarán la acción de dispensación.
Para profesores:Utilice este proyecto para conectar rotación, traslación, mecanismos de enlace, dispensación automatizada de productos, diseño de estructuras cortadas con láser y pruebas iterativas.
Para los estudiantes:Utilice la actividad para diseñar un dispensador funcional mientras aprende cómo un mecanismo de manivela deslizante impulsado por motor crea un movimiento de expulsión.
Para makerspaces:Utilícelo como un proyecto de mecanismo de aula avanzado que combina corte por láser, diseño de insignia, electrónica y ensamblaje mecánico.
Diseñe medallas redondas de recuerdo con la herramienta Insignia/Sello y prepárelas para delinear y cortar.
Utilice un disco, biela, deslizador y ranura para crear un mecanismo de manivela deslizante.
Diseñe un soporte de medallas con una entrada deslizante, una salida de medallas, orificios de fijación y una estructura de almacenamiento abierta.
Cree una placa base y soportes para soportar el motor, el receptor, la batería, el soporte de la medalla y el mecanismo.
Ensamble el sistema mecánico, conecte el circuito y pruebe si las medallas se pueden dispensar sin problemas.
Design thinking:Convierta una idea del visitante-servicio en un dispensador automatizado funcional con una trayectoria clara de la medalla y una estructura estable.
Pensamiento Computacional:Use diámetro, trazo, espaciado de agujeros, matrices, alineación, holguras de piezas y dimensiones de caja para crear piezas cortadas con láser precisas.
Pensamiento de ingeniería:Considere el recorrido del deslizador, el diámetro de la medalla, la fricción, la velocidad del motor, la separación de la ranura, la colocación del sujetador, la estabilidad de la base y la dispensación confiable.
Los estudiantes deben probar los mecanismos accionados cuidadosamente bajo la guía del maestro o supervisor de laboratorio. Mantenga los dedos, los cables sueltos y las piezas pequeñas lejos del disco giratorio, la varilla de conexión, el deslizador y la ranura de dispensación durante la operación.
Las medallas de recuerdo se utilizan a menudo en parques de atracciones, museos, eventos escolares y centros de visitantes. La entrega de medallas una por una puede ser lenta, especialmente cuando muchos visitantes llegan al mismo tiempo. Un dispensador automático puede hacer que el proceso sea más atractivo y eficiente.
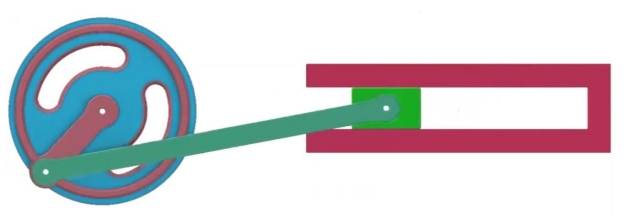
En este proyecto, los estudiantes exploran cómo un mecanismo de manivela deslizante convierte el movimiento circular de un motor TT en movimiento lineal. El deslizador empuja una medalla fuera del soporte, se retrae y permite que la siguiente medalla caiga en su posición.
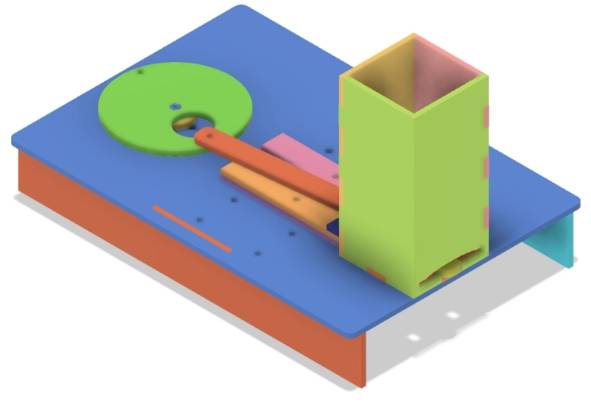
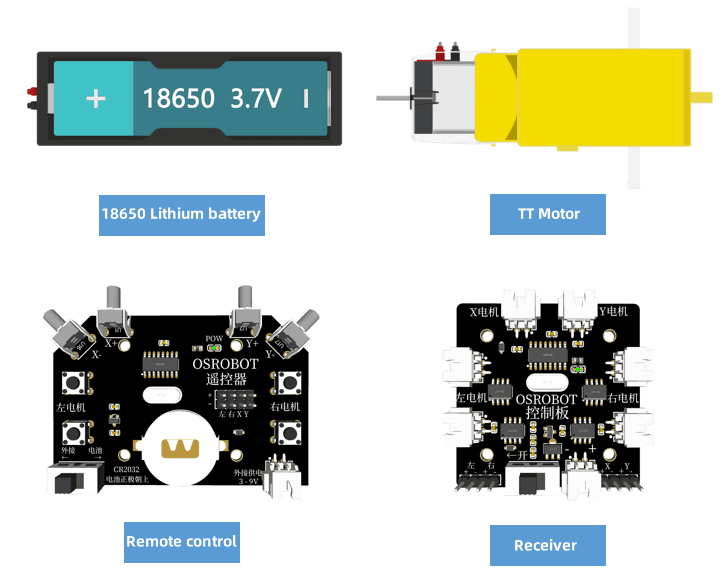
Antes de modelar el dispensador de medallas, los estudiantes deben identificar los componentes del control remoto, el material estructural, los sujetadores y los pequeños accesorios utilizados en el proyecto.
| No. | Nombre | Cantidad |
|---|---|---|
| 1 | 2,4G Control remoto con batería | 1 |
| 2 | 2,4G Receptor | 1 |
| 3 | TT Motor, relación de engranajes 1:220 | 1 |
| 4 | 18650 batería con alambre | 2 |
| 5 | Madera contrachapada de Basswood, 40 cm × 60 cm × 3mm | 1 |
| 6 | Tornillos de cabeza plana M3, tuercas M3 y separadores de cobre de paso único M3 × 6 | Varios |
| 7 | Remaches de nylon R3080 | 2 |
| 8 | Latas de cable | 2 |
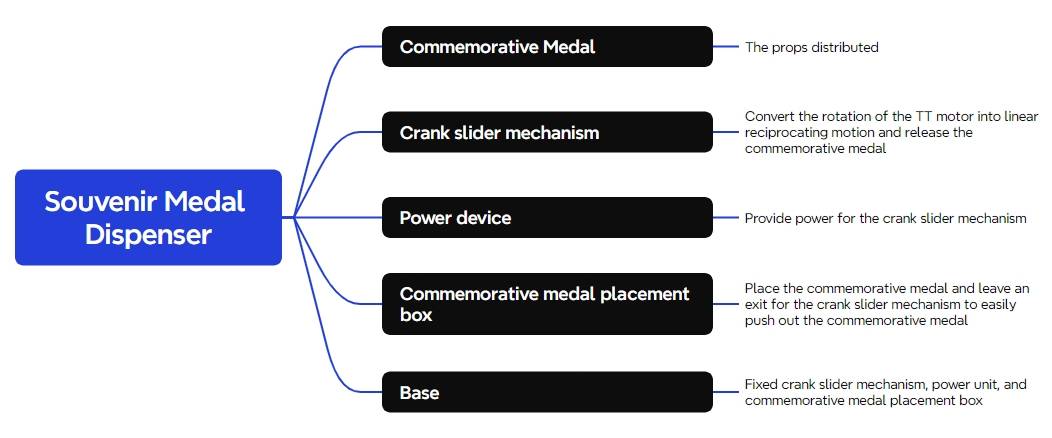
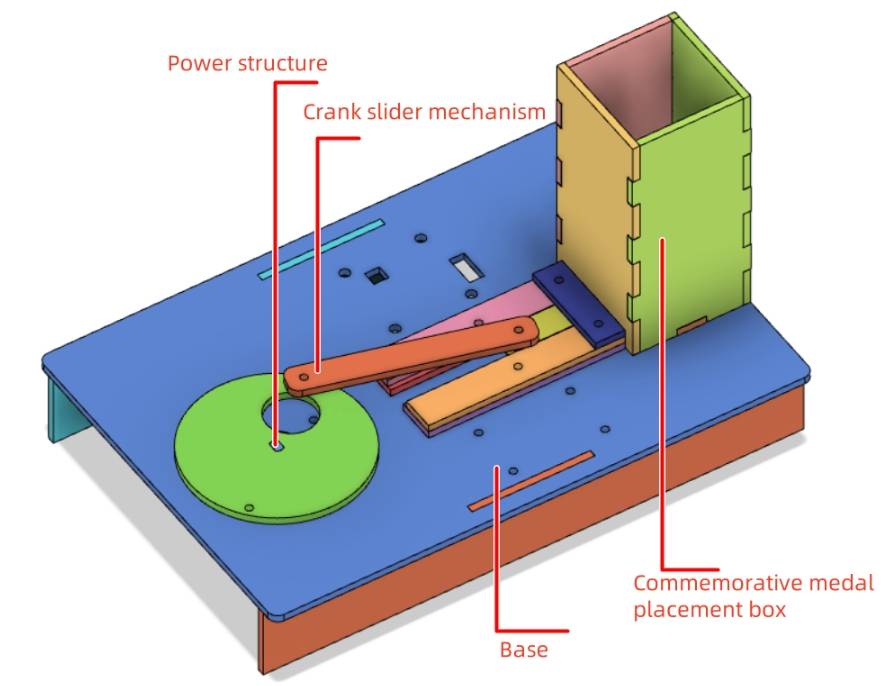
La estructura cortada con láser está organizada en cinco grupos principales de partes: medallas de recuerdo, mecanismo de manivela deslizante, unidad de potencia, soporte de medallas y base.
| Parte No. | Nombre de pieza | Cantidad | Función |
|---|---|---|---|
| 1 | Medalla de recuerdo | 10 | Artículo a dispensar |
| 2 | Mecanismo Crank-Slider | 1 | Empuja las medallas de recuerdo |
| 3 | Unidad de potencia | 1 | Proporciona potencia al mecanismo de manivela-deslizador |
| 4 | Titular de la medalla | 1 | Almacena las medallas de recuerdo |
| 5 | Base | 1 | Asegura y estabiliza los componentes |
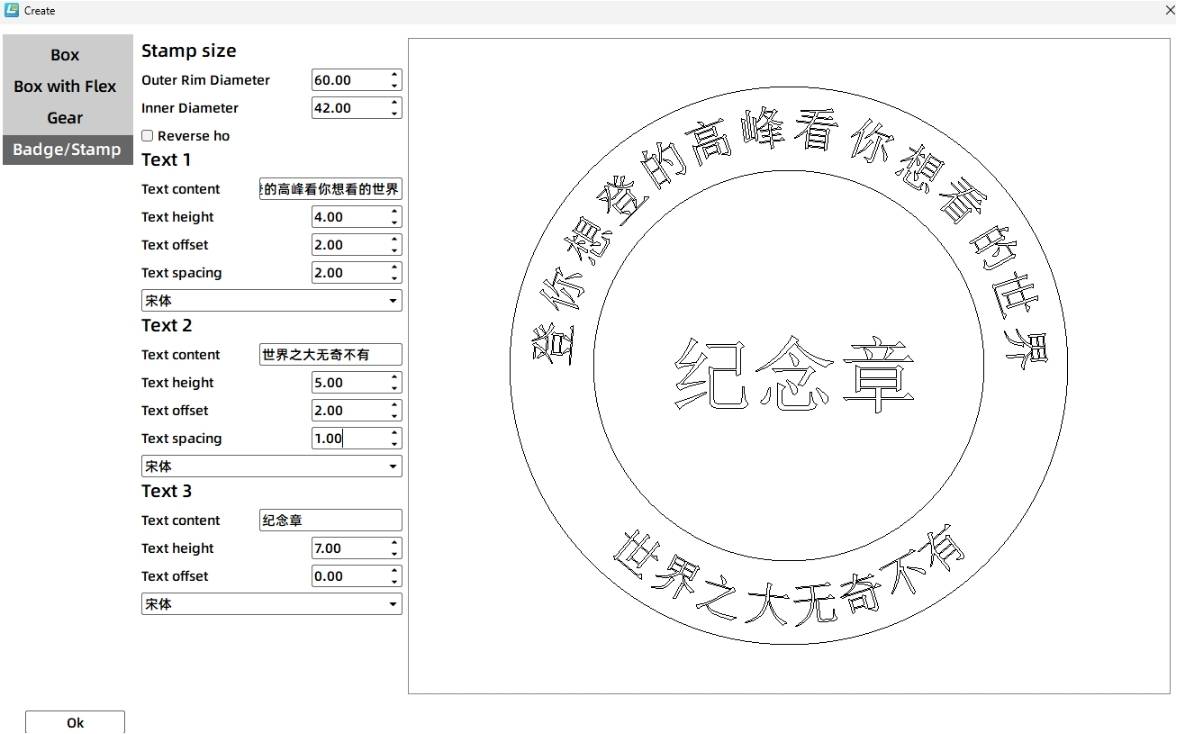
Las medallas de recuerdo comunes son redondas, por lo que esta lección comienza con un diseño de medalla circular. Abra LaserMaker, elija Creación y, a continuación, seleccione Insignia/Sello. En el flujo de trabajo de origen, la insignia inicial utiliza un diámetro exterior de 60mm y un diámetro interior de 42mm antes de ser reducido.
Añada texto circular alrededor de la medalla y center el texto en el centro. El flujo de trabajo de origen utiliza texto de ejemplo como "Medalla de recuerdo" y "OSROBOT". Después de generar la insignia, cambie el tamaño del diseño completo de la medalla a 40mm por 40mm.
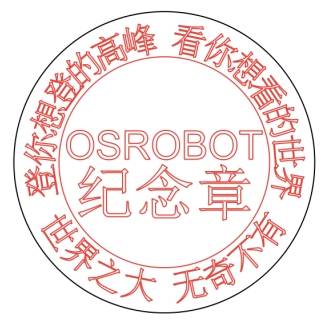
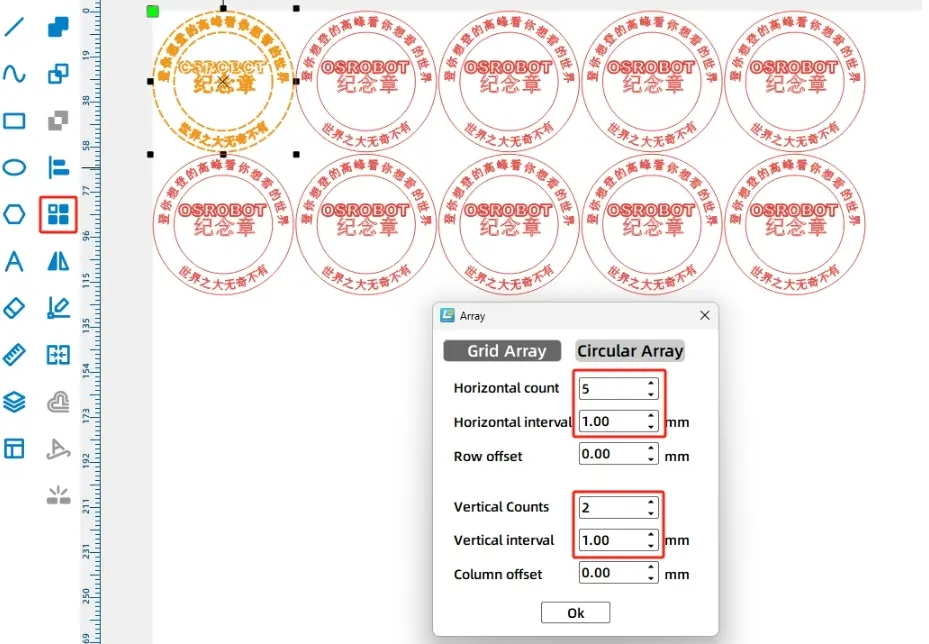
Ajuste el círculo de la medalla exterior a la capa de corte negro para que la medalla se corte. Establezca los gráficos y el texto internos en la capa de contorno roja para que se marque en la superficie sin cortar. A continuación, use Matriz rectangular para crear 10 medallas, dispuestas como 5 horizontalmente y 2 verticalmente con un espaciado de 1mm.
El mecanismo de la manivela-deslizador es accionado por un motor TT. El motor impulsa el disco, el disco impulsa la biela y la biela empuja el deslizador hacia adelante y hacia atrás.
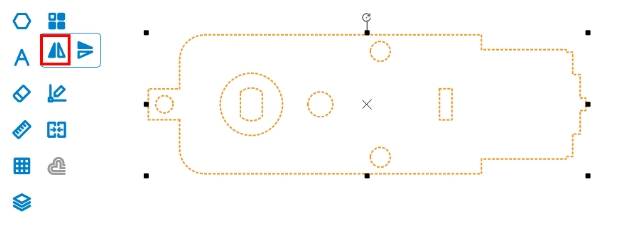
Seleccione el gráfico TT Motor de la biblioteca de robots de código abierto y arrástrelo al lienzo. En el flujo de trabajo de origen, el eje del motor debe mirar a la izquierda para ahorrar espacio, por lo que el gráfico del motor se voltea horizontalmente y se agrupa antes de continuar el trabajo de diseño.
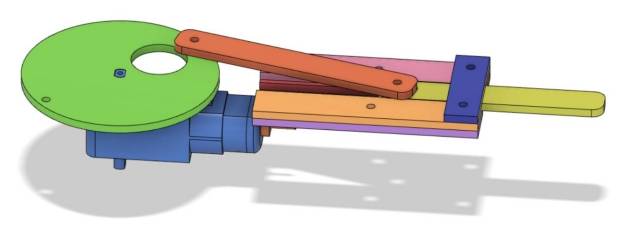
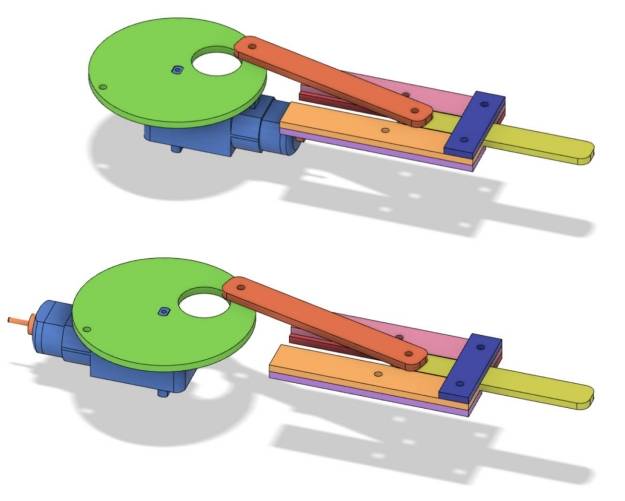
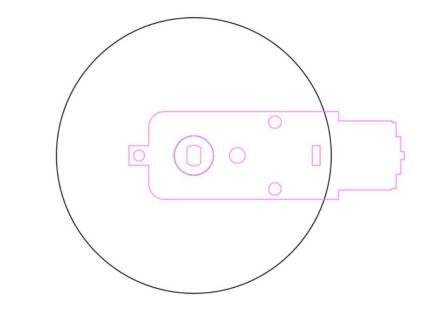
El flujo de trabajo de origen utiliza un disco en lugar de una manivela larga para que el mecanismo funcione sin problemas. Debido a que cada medalla tiene un diámetro de 40mm, el diámetro del movimiento en el punto de conexión debe ser superior a 40mm. El flujo de trabajo fuente establece el diámetro del disco en 70mm.
Dibuja un círculo de 70mm para el disco. Dibuje un círculo de 10mm como referencia de posicionamiento, alinee el centro con el disco y utilícelo para alinear el centro del disco con la posición del eje del motor TT.
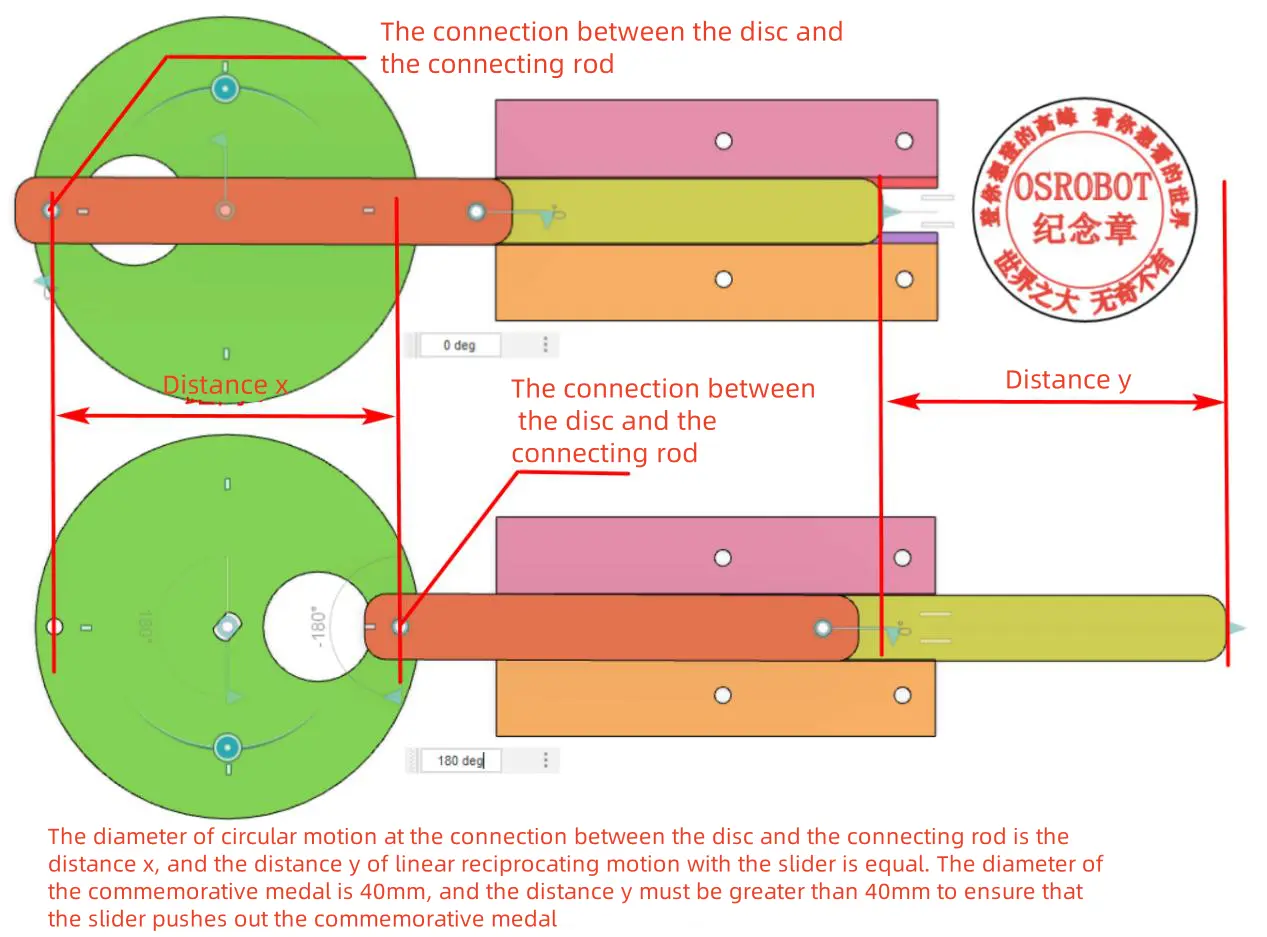
El disco se conecta a la biela con un remache de nylon R3080, por lo que el disco necesita orificios de conexión de 3mm cerca del borde. En el flujo de trabajo de origen, se dibujan dos orificios de 3mm con una separación de 60mm entre las paredes internas, luego se alinean con el centro del disco.
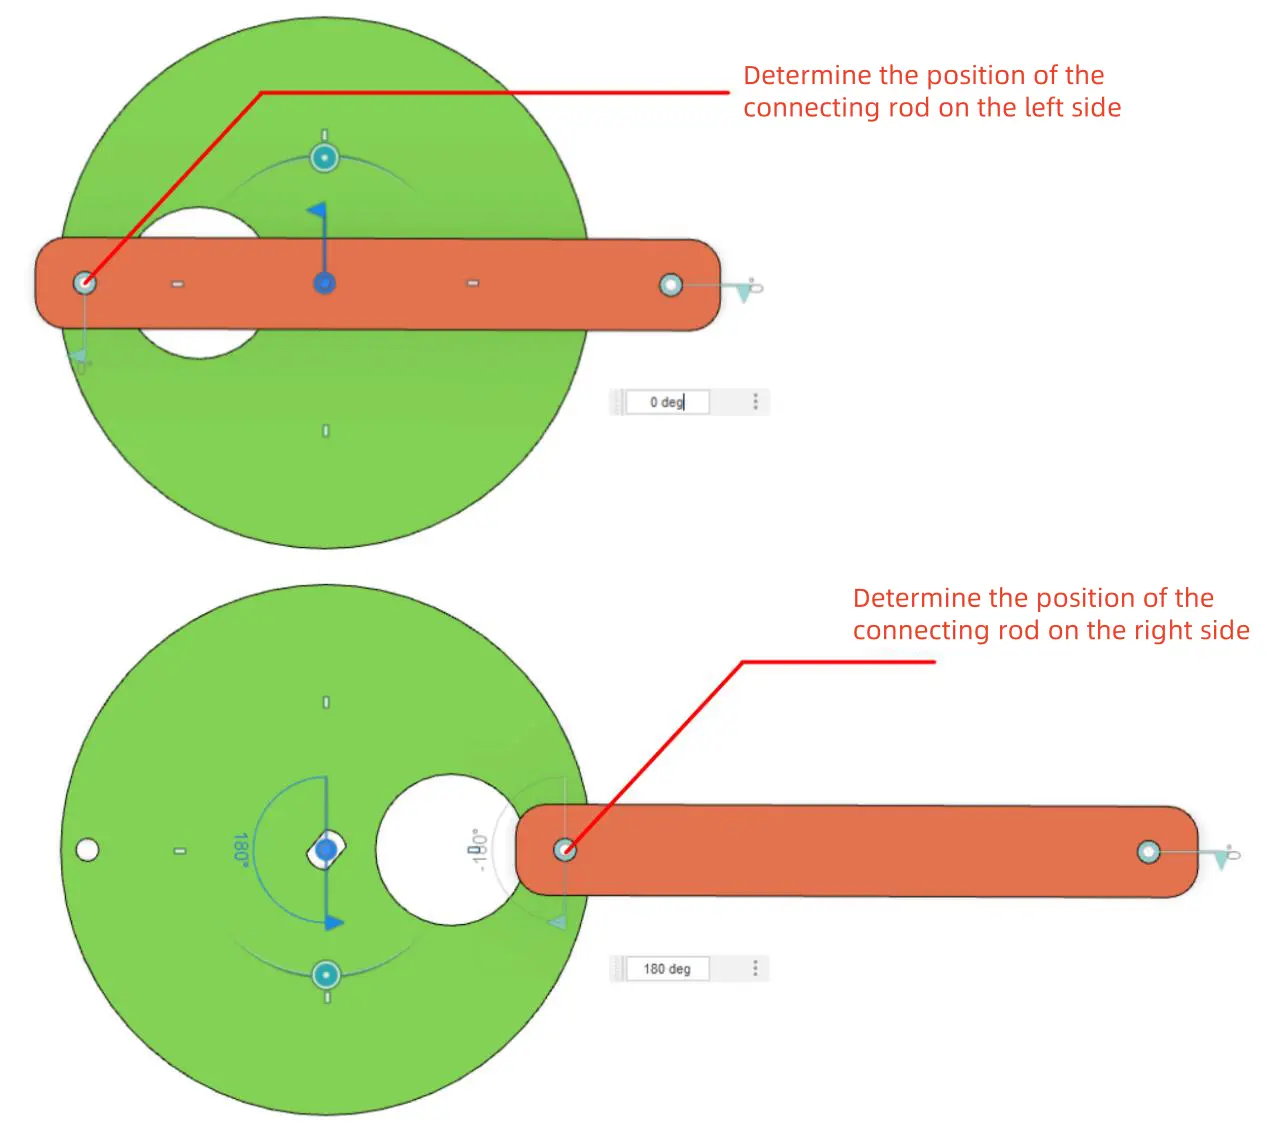
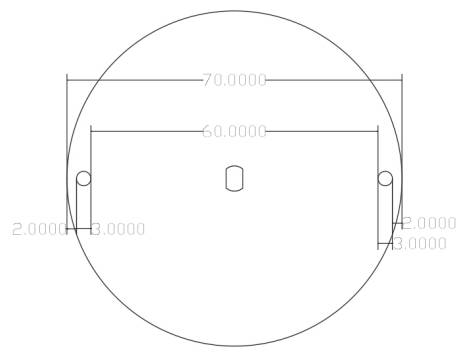
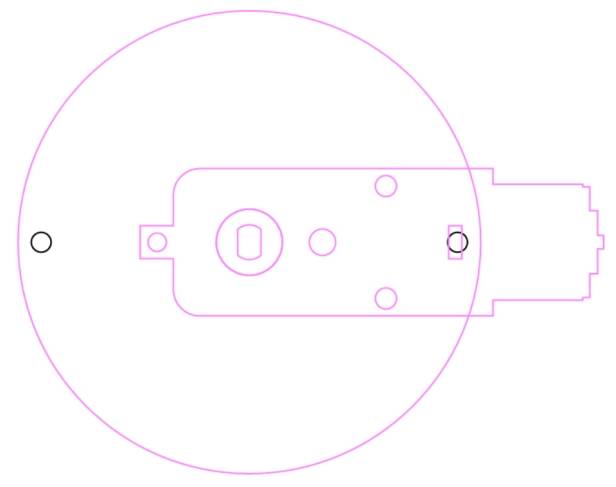
La biela une el disco y el deslizador. Para evitar que el control deslizante colisionen con el disco, el flujo de trabajo de origen establece el espaciado del orificio de la varilla de conexión en 74mm, que es mayor que el diámetro del disco.
Dibuja dos agujeros de 3mm con un espaciado de 74mm. Luego dibuja un rectángulo redondeado de 90mm por 12mm con un radio de esquina de 4mm. Centro: alinee los agujeros dentro del rectángulo redondeado y agrupe la varilla.
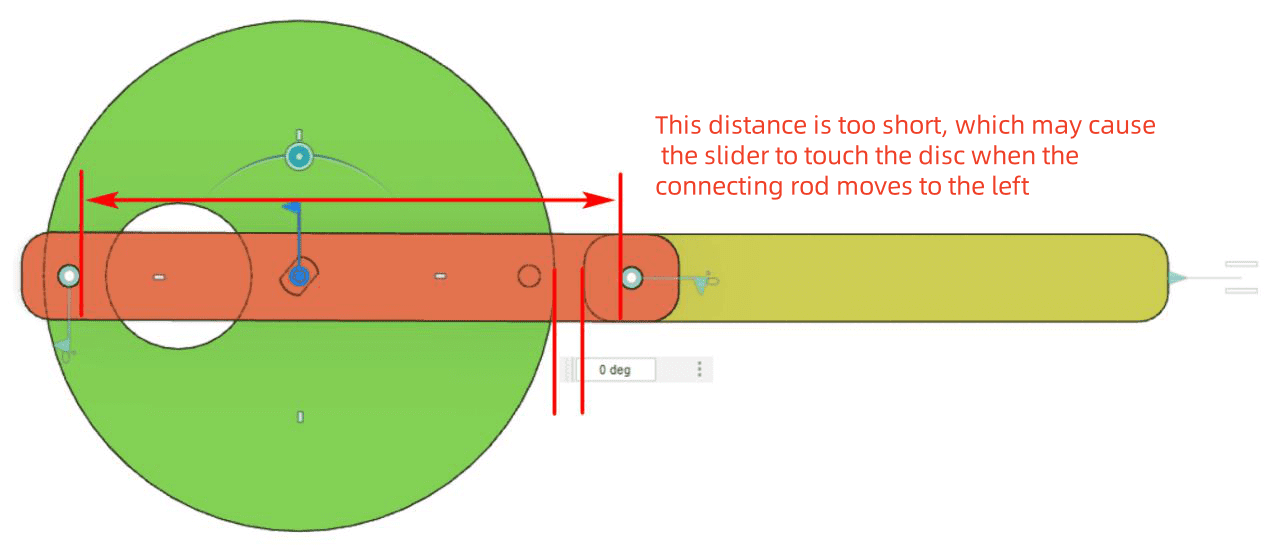
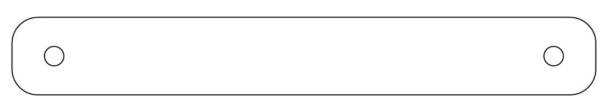
Para entender el trazo, alinee el orificio izquierdo de la biela con los orificios más a la izquierda y más a la derecha del disco. Estas dos posiciones muestran los límites de movimiento del control deslizante y ayudan a determinar las siguientes partes.
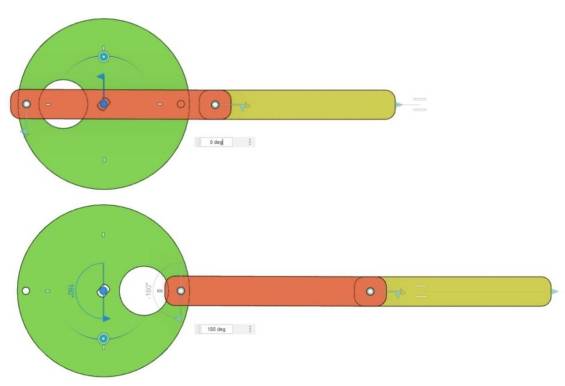
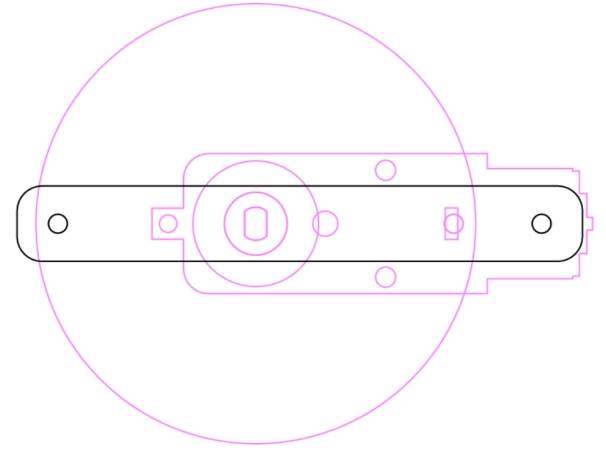
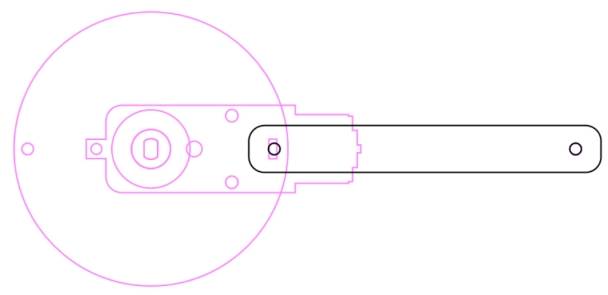
La ranura restringe la trayectoria del deslizador, y la cubierta de rebaje ayuda a evitar que el deslizador salga de la ranura. El sostenedor de la medalla se coloca a la derecha de la cubierta del hueco así que el resbalador puede empujar una medalla fuera del sostenedor.
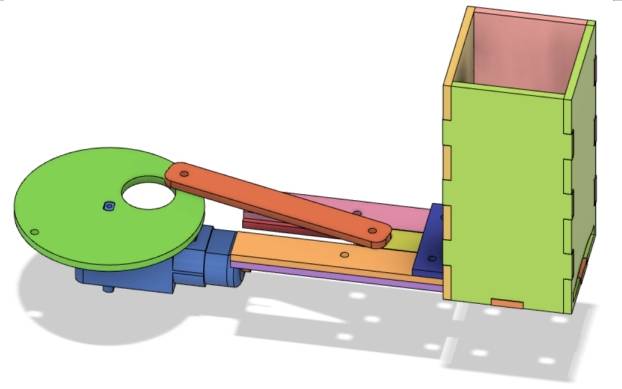
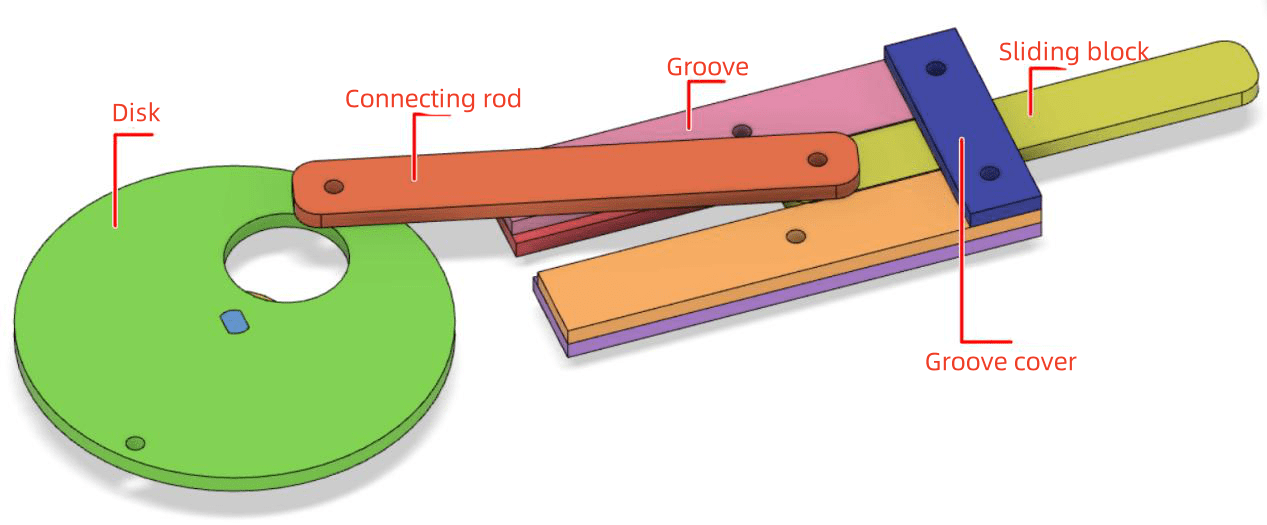
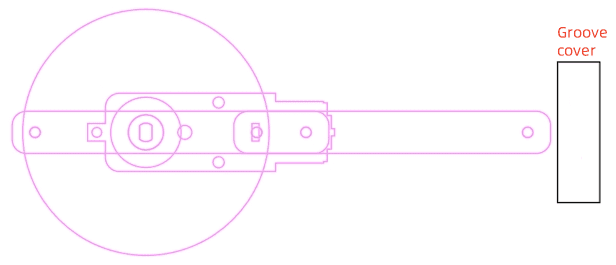
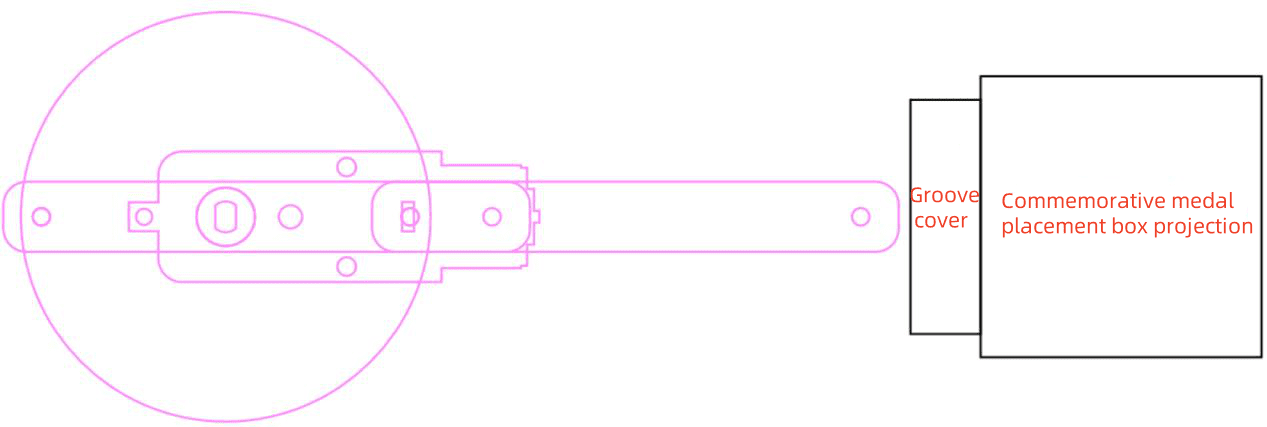
El deslizador realiza la acción de empuje lineal. Dibuja un rectángulo redondeado de 80mm por 12mm con un radio de esquina de 4mm. Dibuje un agujero de 3mm para conectar el deslizador a la biela, alinearlo hacia el lado izquierdo, luego mueva el agujero 5mm hacia la derecha.
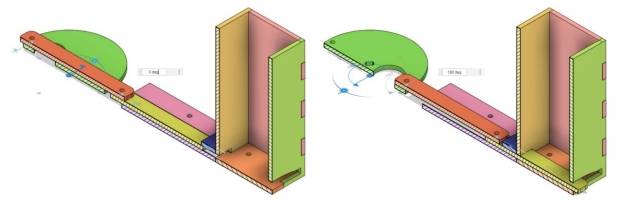
Pruebe la posición del control deslizante en ambos extremos de movimiento. Cuando el control deslizante está en la posición más a la izquierda, su extremo derecho debe permanecer debajo de la cubierta del hueco. Cuando está en la posición más a la derecha, su extremo derecho debe extenderse más allá del titular de la medalla lo suficiente como para empujar una medalla.
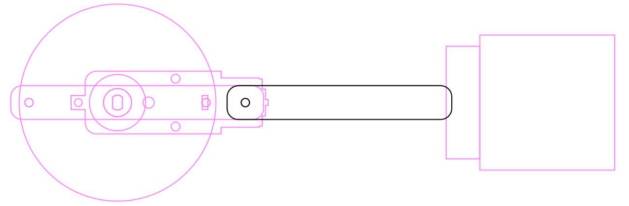
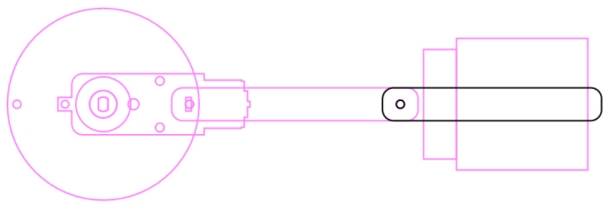
El motor TT se fija con tornillos, y las cabezas de los tornillos pueden interferir con la rotación del disco. El flujo de trabajo de origen agrega una junta debajo del disco para crear holgura y reducir el frotamiento del remache de nylon.
Dibuje un círculo de 20mm, alinearlo con el centro del disco y use la posición del orificio TT para hacer la junta.
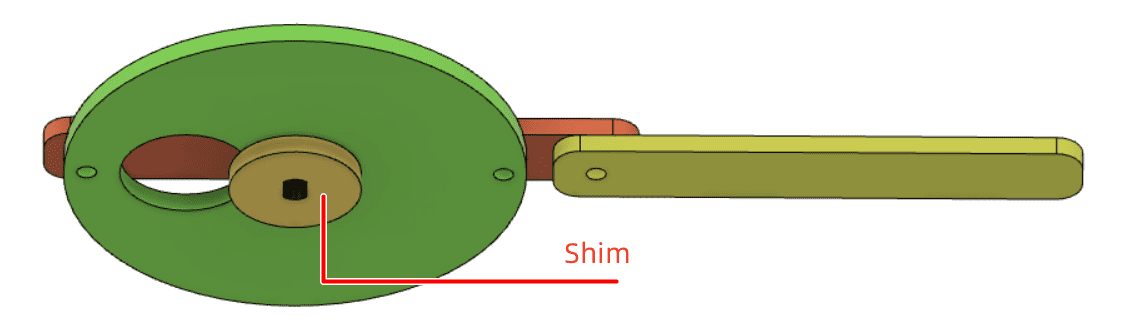
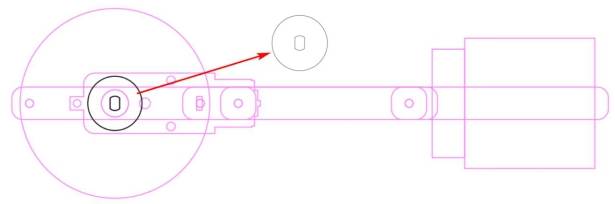
La ranura limita la trayectoria del control deslizante. El flujo de trabajo de origen utiliza tres capas de tilo para la estructura de ranura y cubierta. Dibuje formas de referencia, cree la primera capa de ranura para la holgura del remache y cree la segunda capa de ranura para mantener el control deslizante en movimiento en línea recta.
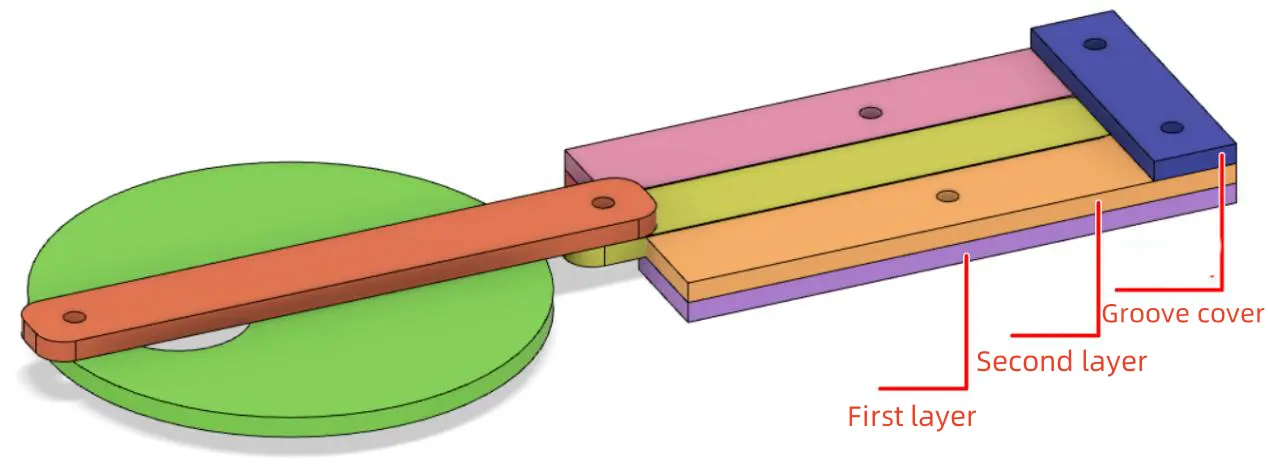
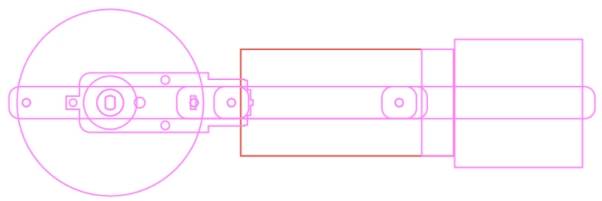
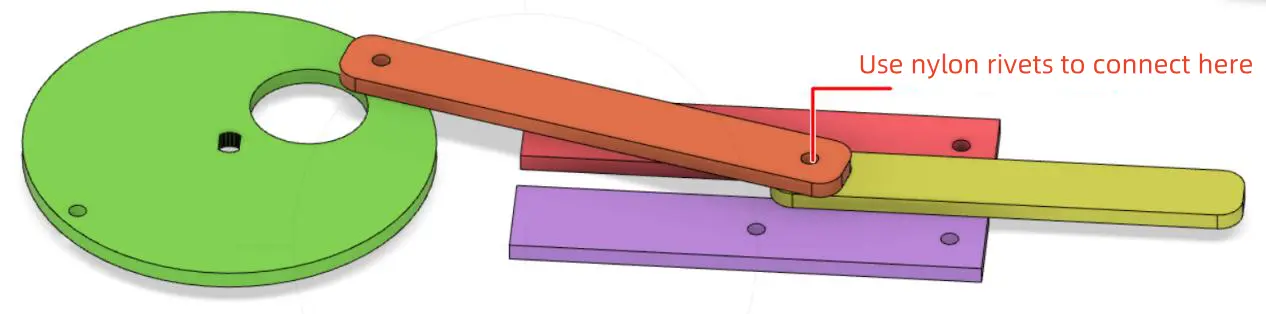
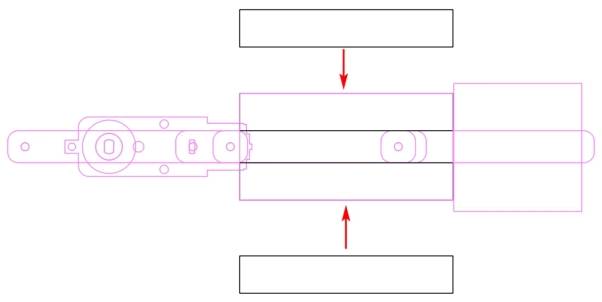
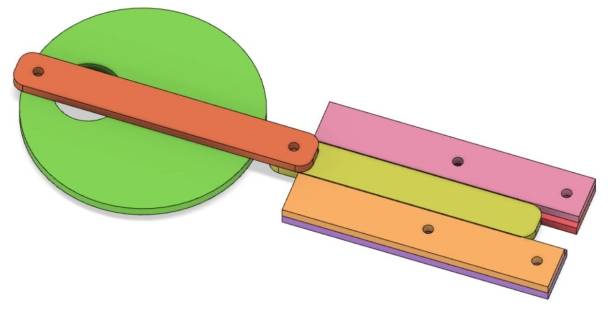
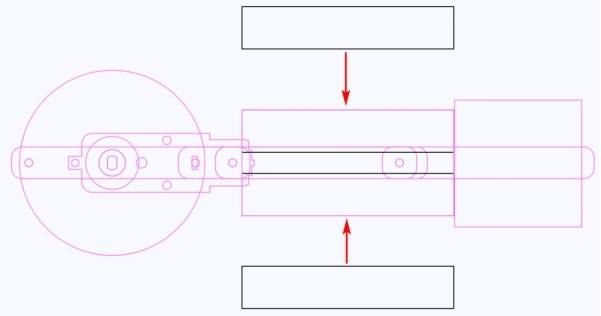
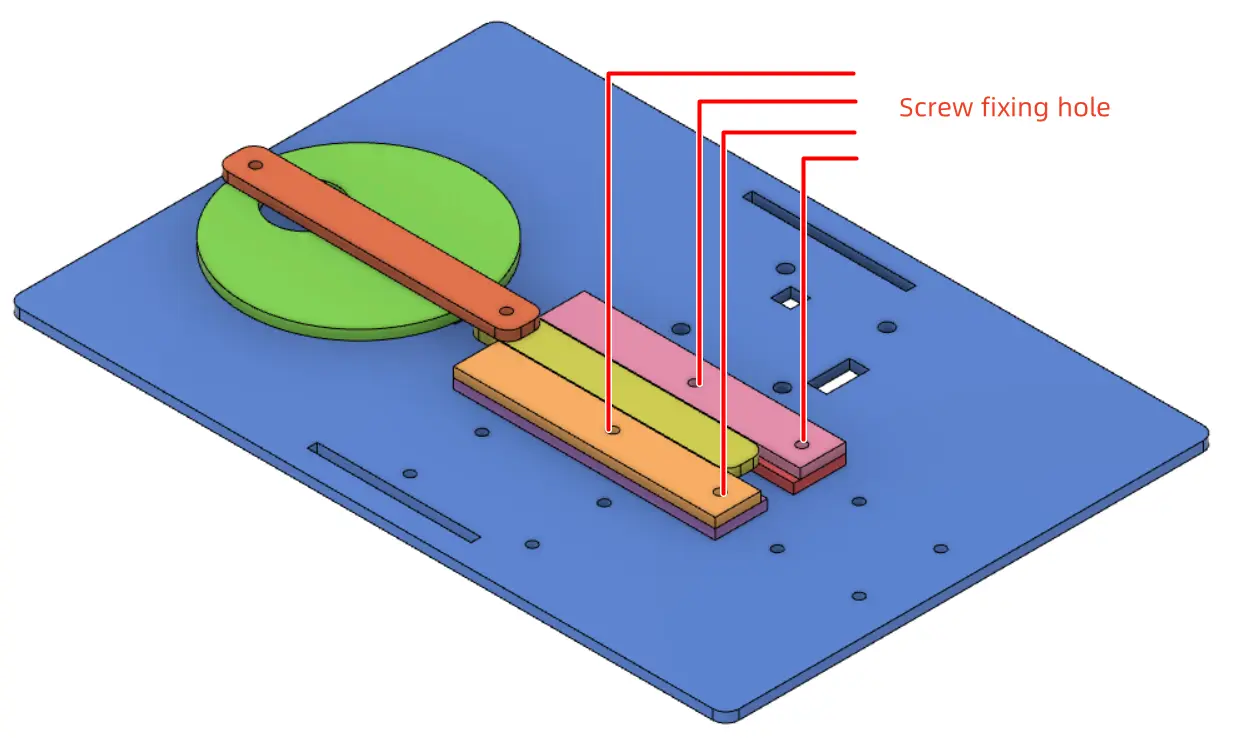
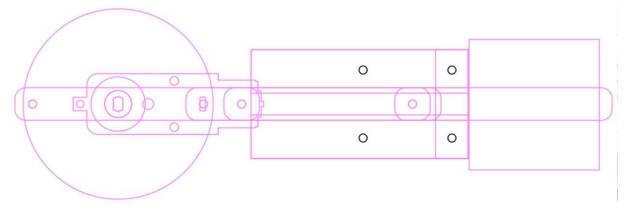
Agregue agujeros de tornillo de 3mm a la ranura y cubra para que puedan fijarse a la placa base. Coloque los agujeros de los tornillos tan lejos a la derecha como sea práctico para reducir la interferencia con la biela móvil.
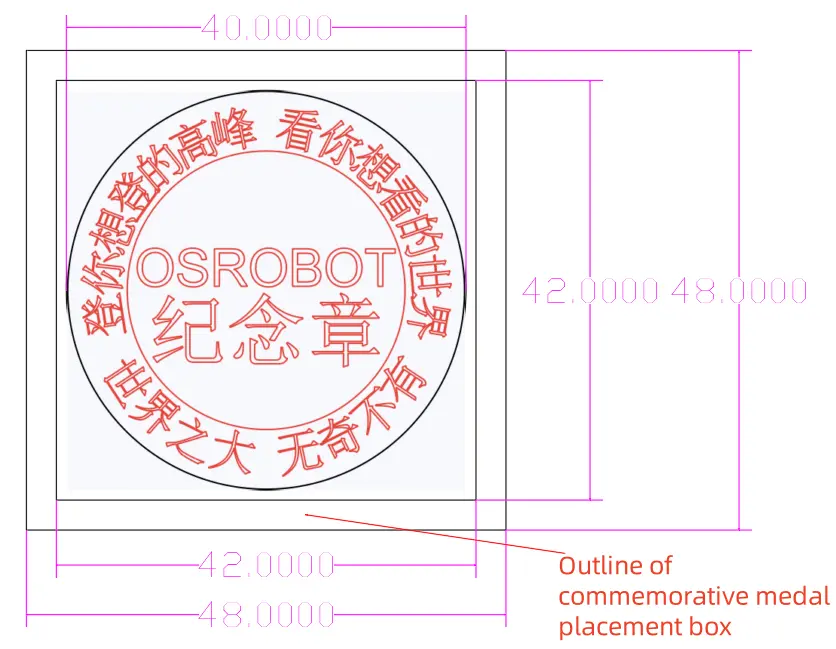
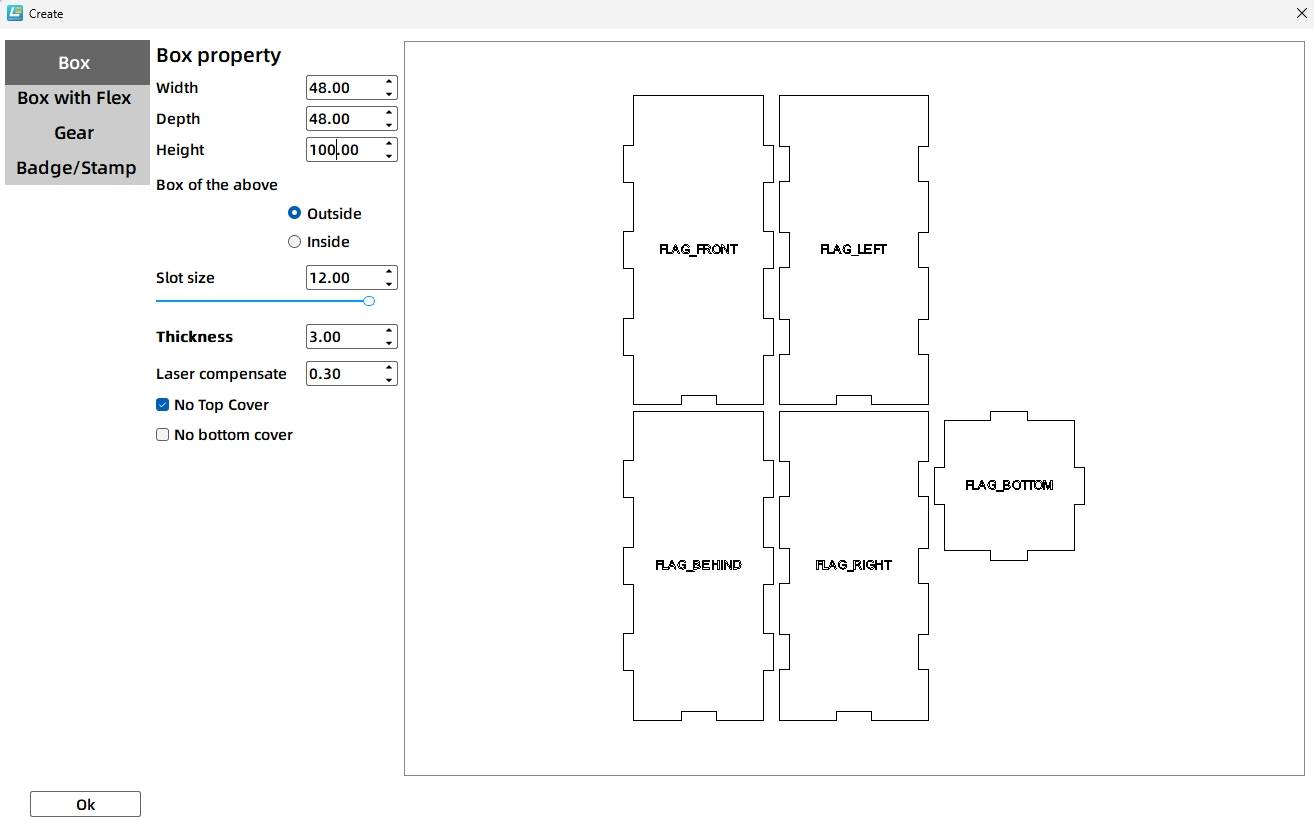
El sostenedor de la medalla almacena las medallas verticalmente. Basado en el diseño del mecanismo, el flujo de trabajo de origen utiliza una proyección inferior de 48mm por 48mm y crea una caja rectangular de 48mm por 48mm por 100mm sin cubierta superior. El tamaño de la ranura es de 12mm, el grosor del material es de 3mm y la compensación láser es de 0,1mm.
El deslizador entra en el titular de la medalla desde un lado, empuja la medalla inferior hacia fuera, luego se retrae para que la siguiente medalla pueda caer en su posición. La entrada del control deslizante debe ser ligeramente más grande que el control deslizante. En el flujo de trabajo de origen, la entrada tiene 13mm de ancho y 3,2mm de alto.
La salida de la medalla debe ser ligeramente más grande que la medalla de 40mm. El flujo de trabajo de origen combina un rectángulo de 41mm por 4,2mm con una elipse de 30mm por 5mm para crear una forma de salida con una sección inferior curvada, lo que ayuda a que la medalla se caiga más fácilmente.
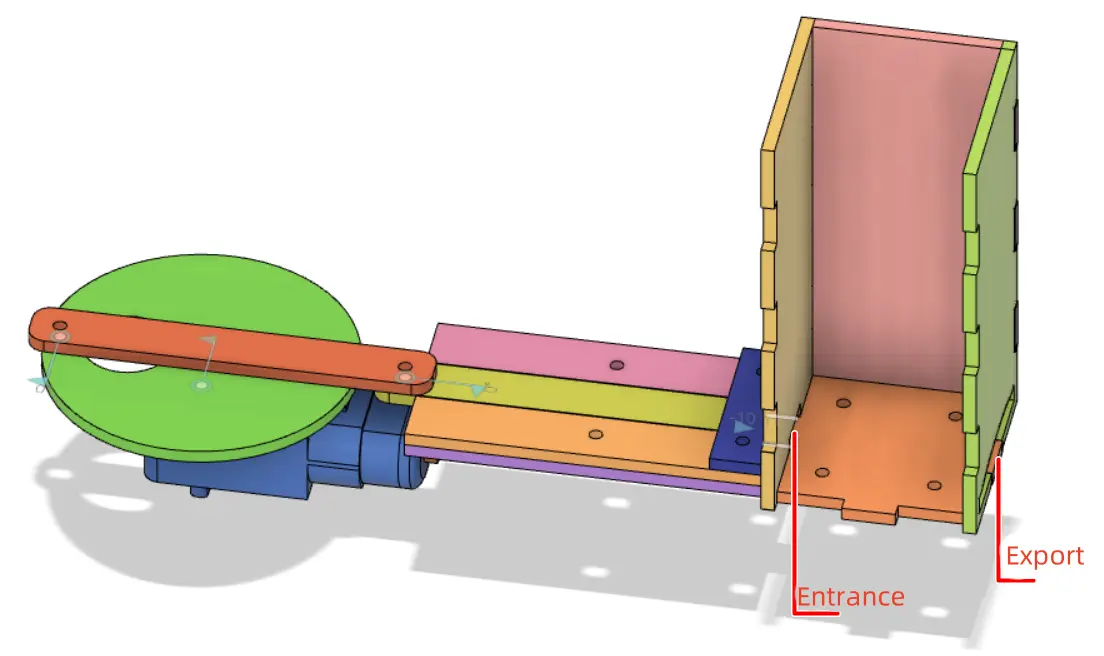
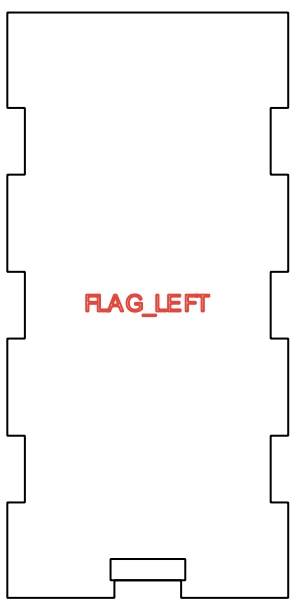
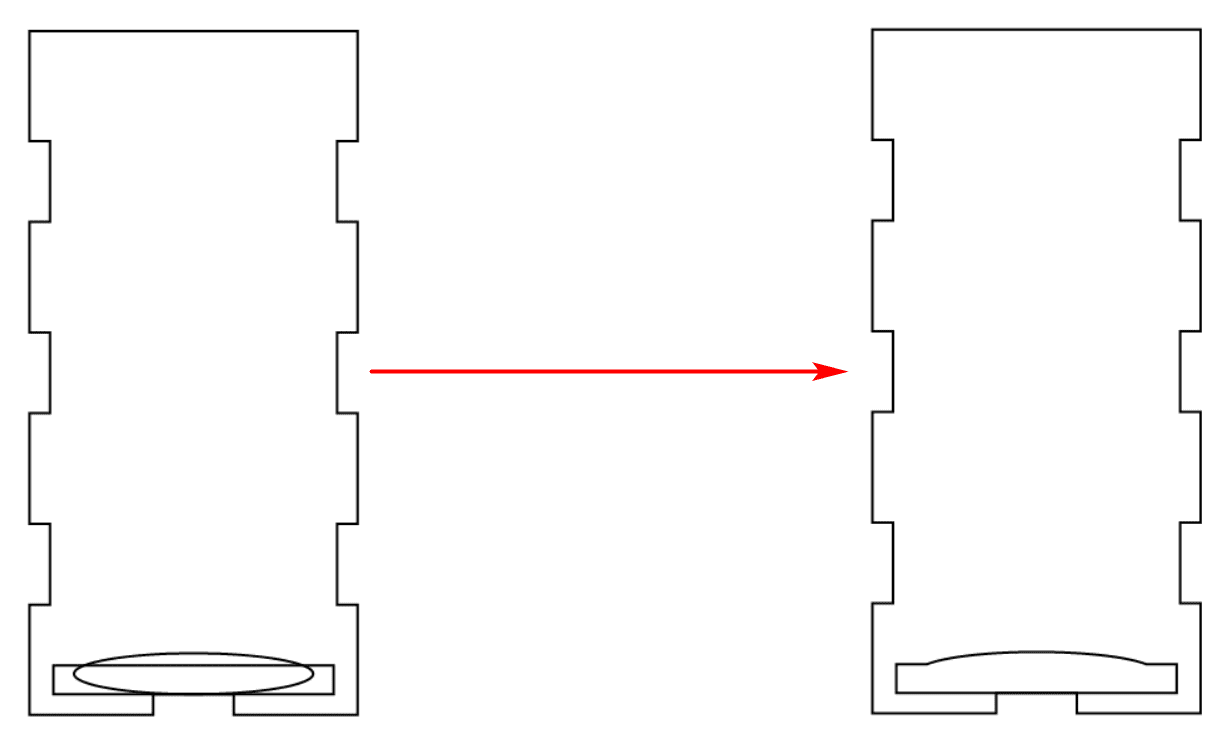
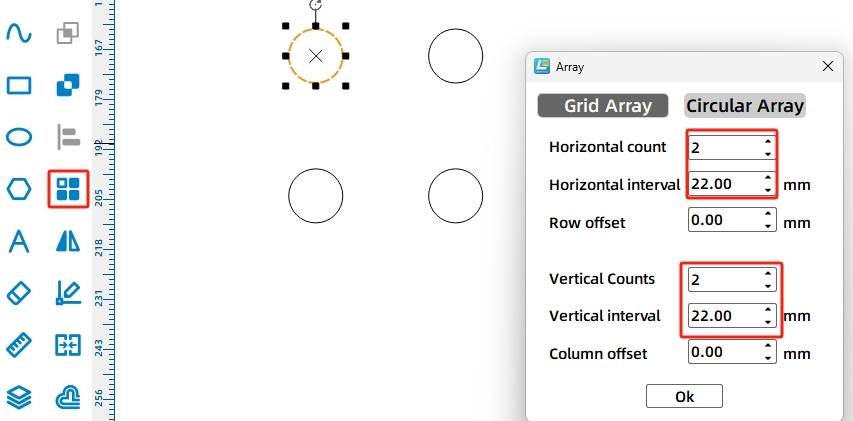
El soporte de la medalla se fija a la placa base con tornillos y tuercas. Dibuja cuatro agujeros de 3mm con una matriz rectangular, con 2 copias horizontales, un espaciado horizontal de 22mm, 2 copias verticales y un espaciado vertical de 22mm.
Utilice un círculo de 40mm como referencia de la medalla para comprobar si los tornillos interferirán con las medallas. En el flujo de trabajo de origen, las posiciones de tornillo no bloquean la trayectoria de la medalla.
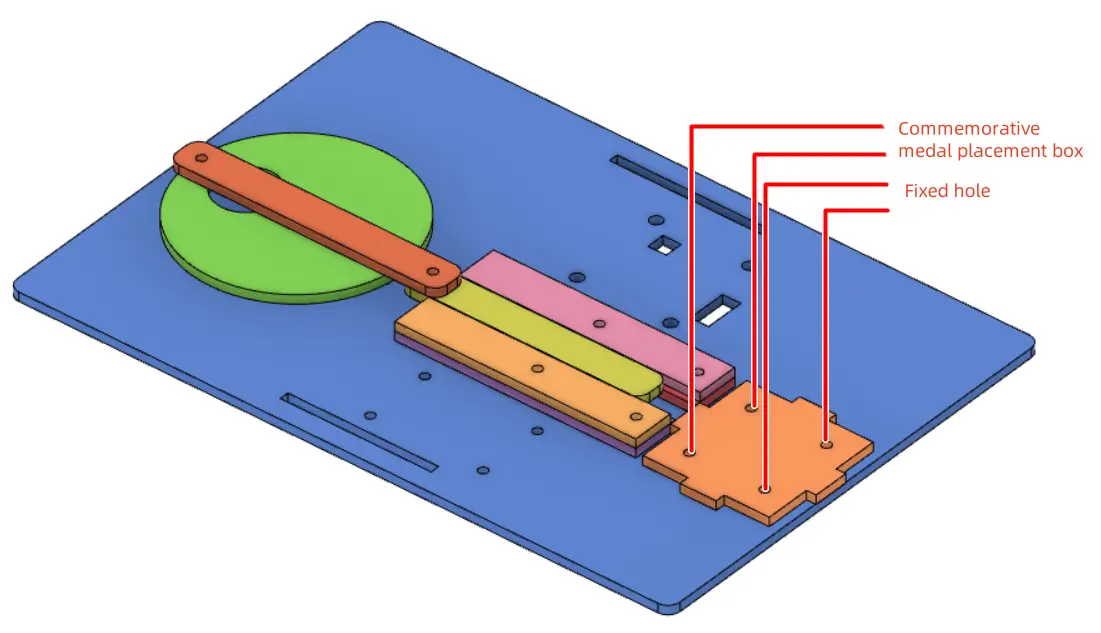
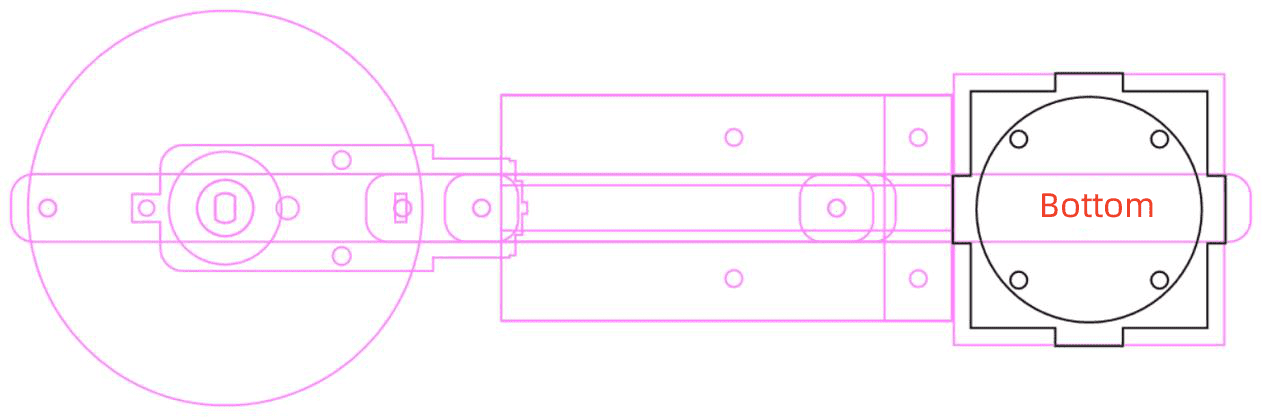
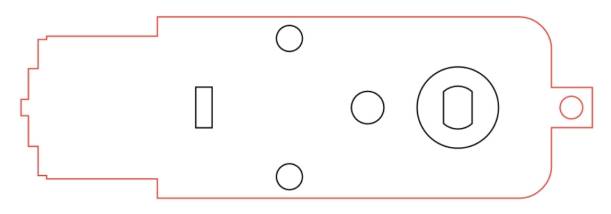
La placa base asegura el mecanismo del manivela-resbalador, el sostenedor de la medalla, el receptor de OSROBOT, la batería, y el motor del TT. En el flujo de trabajo de origen, la placa base tiene 220mm de ancho y 150mm de alto con un radio de esquina redondeado de 4mm.
Agregue el gráfico de la placa de control OSROBOT2 y el gráfico de fijación de la correa de la batería 18650 de la sección Open Source Robotics. Coloque los componentes en las posiciones adecuadas, luego ajuste el tamaño de la base y el diseño para que el mecanismo móvil tenga suficiente espacio.
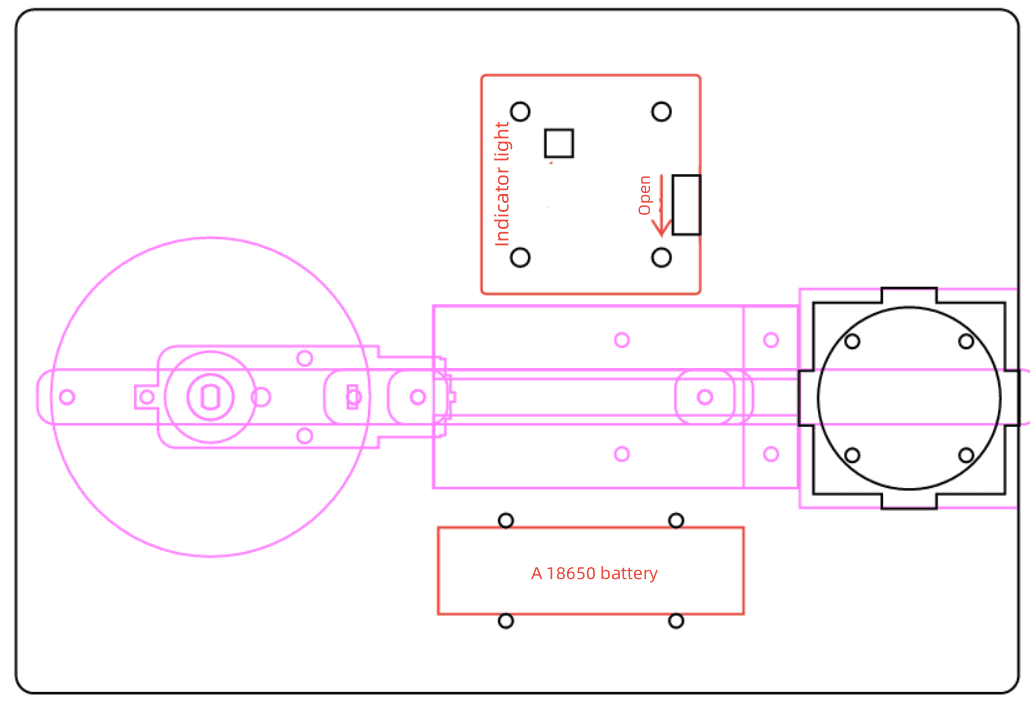
Debido a que el motor TT, la placa receptora y las baterías se fijan debajo de la placa base, el flujo de trabajo de la fuente utiliza una estructura de soporte de doble soporte. Dibuje dos mortadeles de 50mm por 3mm en la placa base con una separación vertical de 130mm.
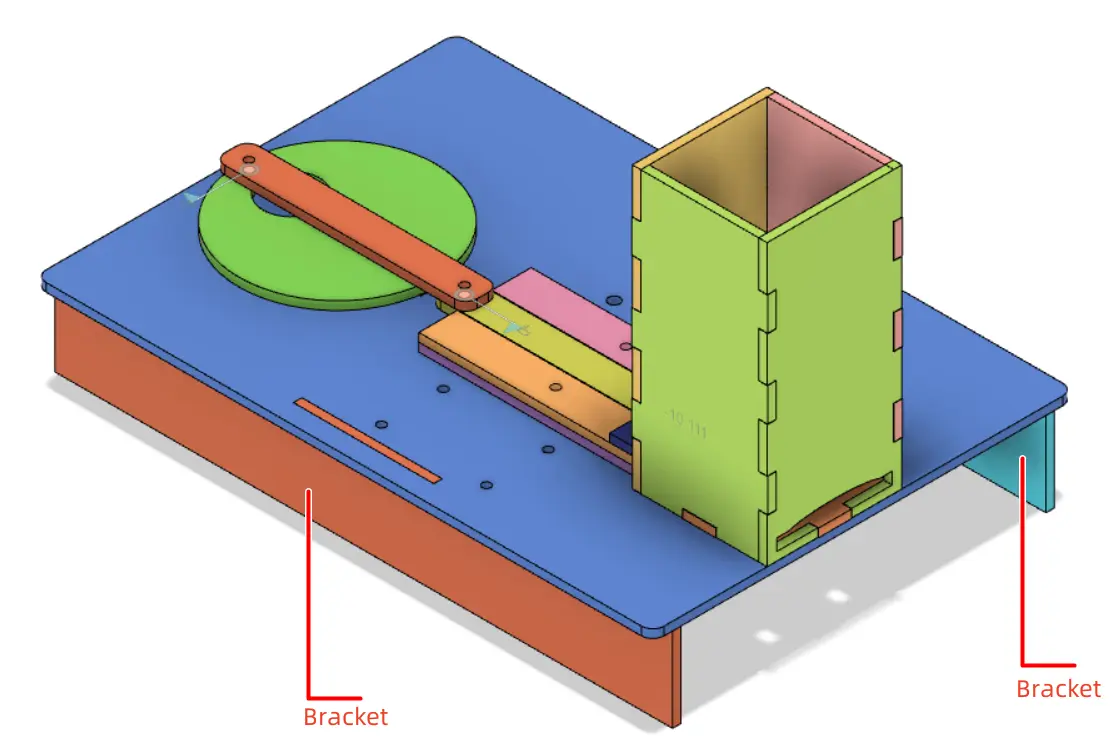
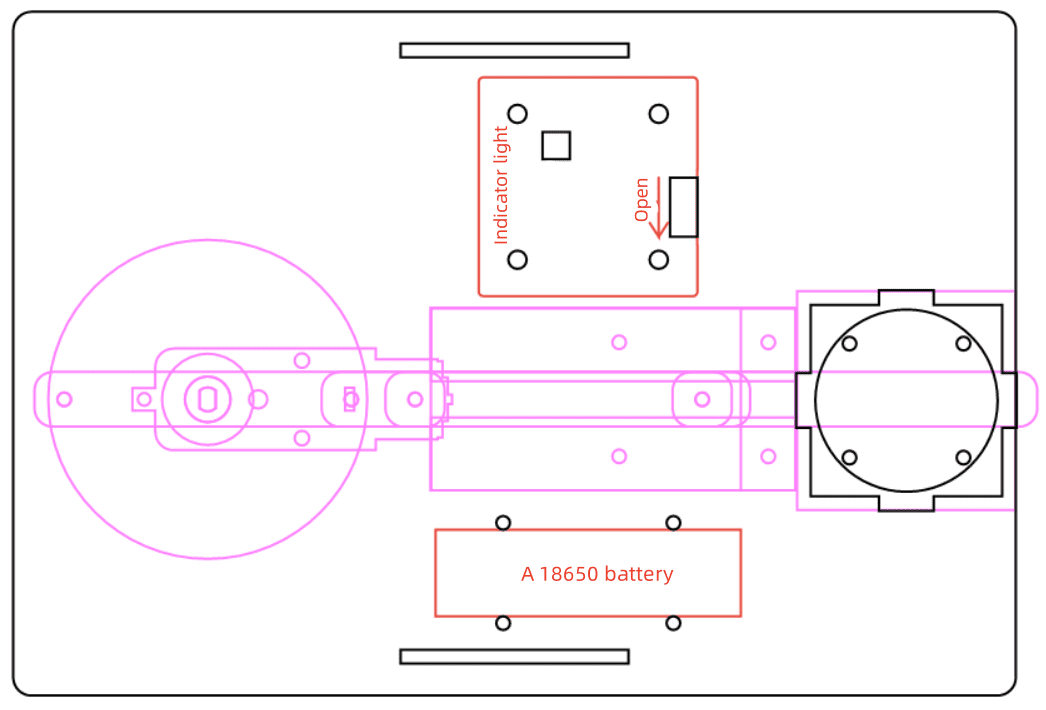
Para cada corchete, dibuja un rectángulo de 220mm por 30mm y añade una tenona de 50,5mm por 3mm. Los 0,5mm adicionales ayudan a tener en cuenta la compensación láser en el flujo de trabajo de origen. Alinee la tenon con el corchete, use Union para fusionar las formas y luego duplique el corchete.
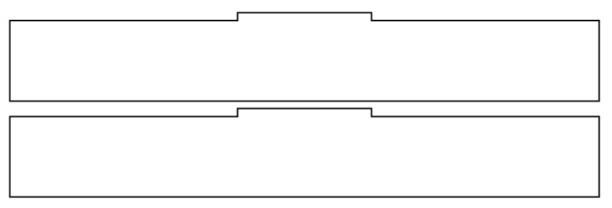
Después de completar la medalla, el mecanismo de manivela deslizante, la ranura, el soporte de la medalla, la placa base y los soportes, organice las piezas para el corte por láser. Desagrupe los bocetos de diseño agrupados si es necesario, copie las piezas de producción finales, asigne las capas correctas y prepare el diseño final.
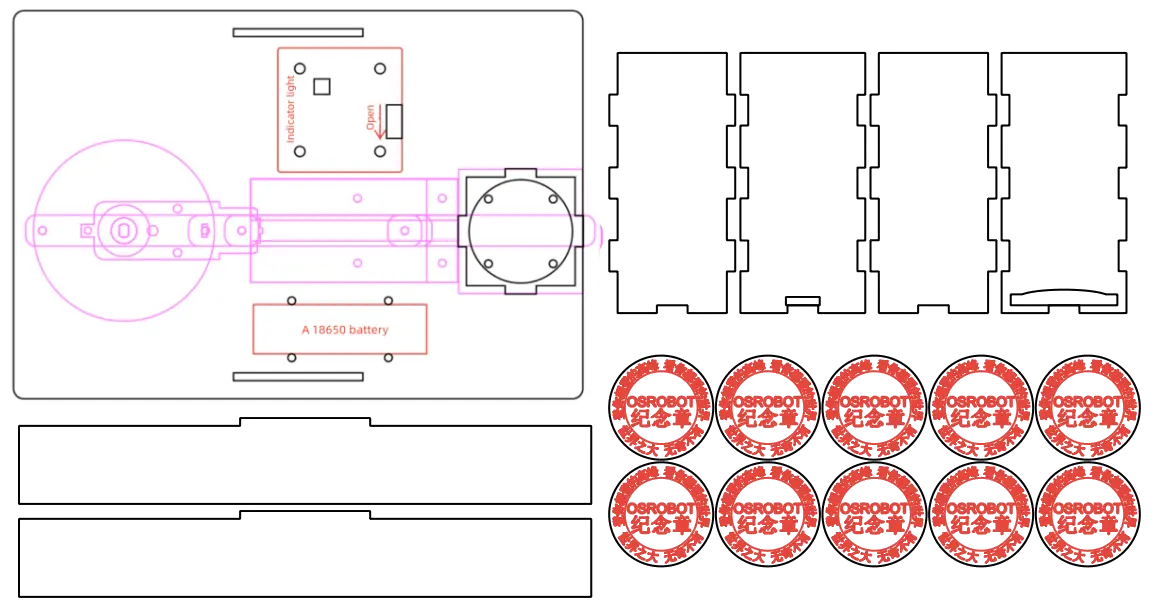
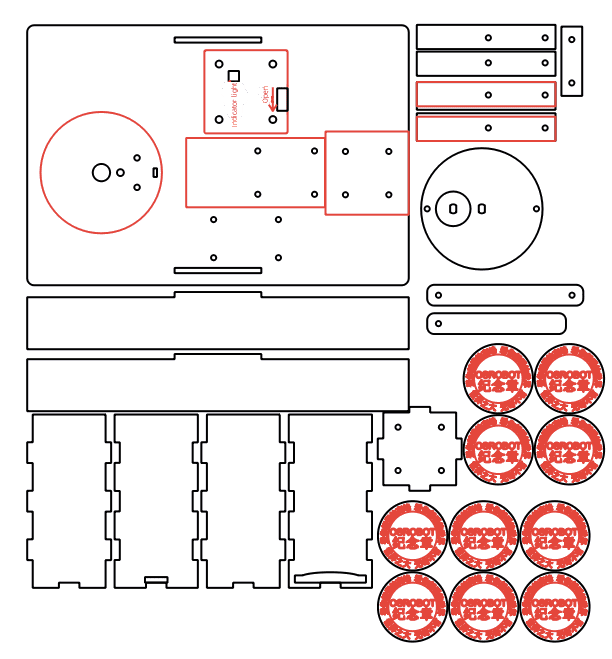
El proyecto del dispensador de medallas utiliza dos procesos láser principales. Los objetos de capa roja se utilizan para delinear o marcar la superficie, mientras que los objetos de capa negra se cortan a través de la madera contrachapada de tilo.
Esbozar:Haga doble clic en el bloque rojo en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Contorno y defina la profundidad de corte en 0,10mm.
Corte:Haga doble clic en el bloque negro en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Corte y defina la profundidad de corte en 3,00mm.
Encienda la máquina de corte láser y el interruptor láser. Cuando el botón Iniciar fabricación esté listo, cargue el dibujo en la máquina de corte por láser y comience a cortar desde el panel de la máquina.
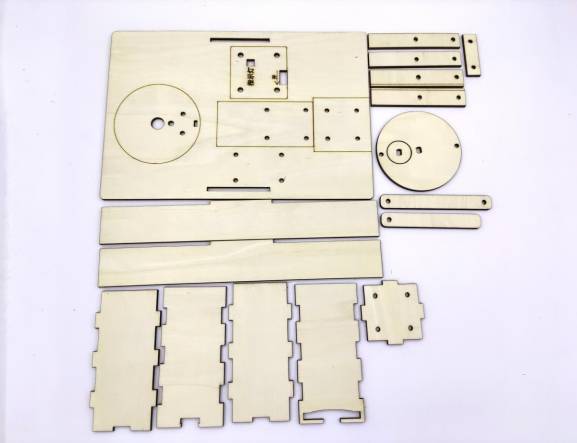
Después del procesamiento con láser, identifique todas las piezas cortadas antes del ensamblaje. Mantenga los pequeños remaches, tornillos, tuercas, espaciadores y soportes organizados para que los estudiantes puedan ensamblar el mecanismo en el orden correcto.
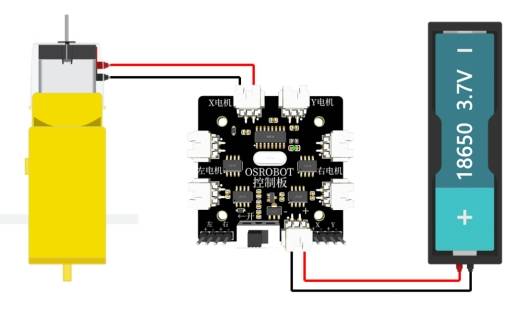
Para activar el dispensador, conecte el circuito de acuerdo con el diagrama de cableado. El motor TT, la batería, el receptor y los componentes del control remoto trabajan juntos para accionar el mecanismo de manivela deslizante.
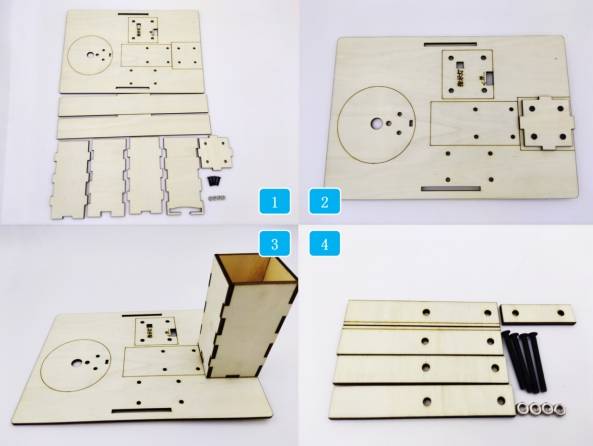
En primer lugar, localizar la placa base y piezas de la caja titular de la medalla. Asegure la parte inferior de la caja del soporte de medallas a la placa base con tornillos y tuercas, luego monte los lados delantero, trasero, izquierdo y derecho del soporte.
A continuación, ubique las partes relacionadas con la ranura y fíjelo a la placa base. Estas piezas guían el control deslizante y ayudan a mantener la trayectoria de movimiento recta.
Localice los componentes del motor TT y del mecanismo de manivela deslizante. Fije el motor TT a la placa base con tornillos y tuercas, luego instale el espaciador en el eje del motor TT.
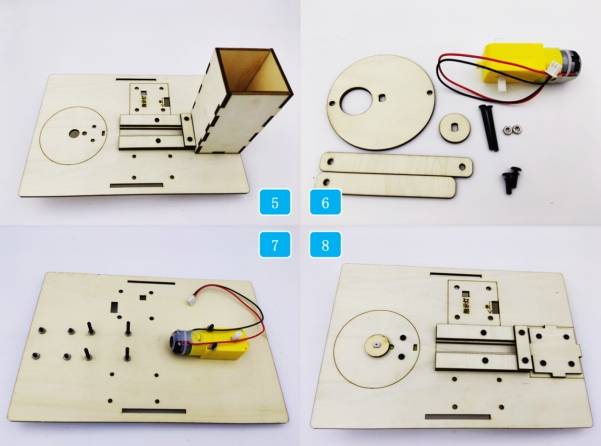
Montar la biela y el deslizador al disco usando remaches de nylon R3080. Instale el mecanismo de manivela deslizante en el motor TT y la ranura para que la corredera pueda moverse a lo largo de la trayectoria guiada.
Asegure la batería a la placa base con bridas para cables. Luego instale la placa de control OSROBOT2 utilizando separadores de cobre, tornillos y tuercas. Finalmente, instale los soportes de la base para levantar y estabilizar la estructura.
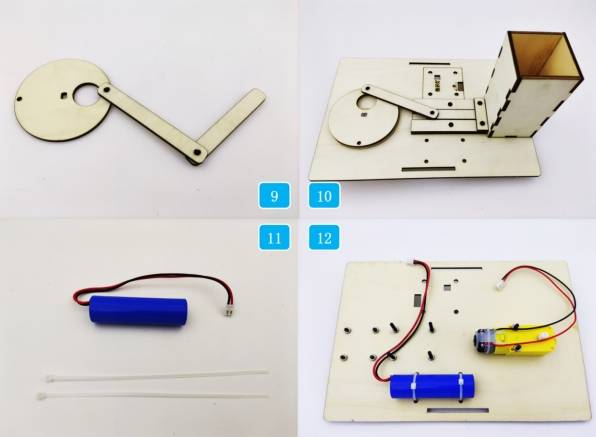
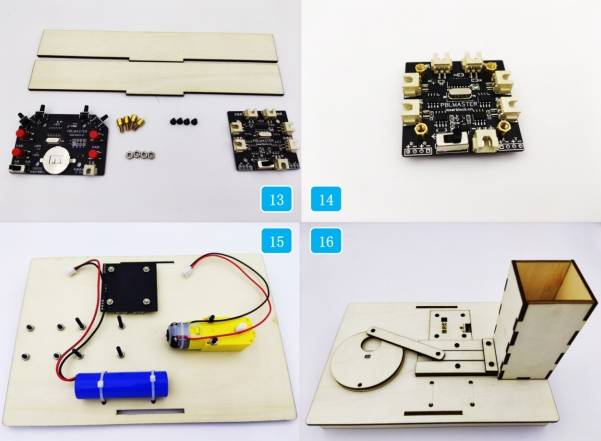
Después del ensamblaje, encienda el panel de control, cambie el control remoto al modo de batería, empareje el sistema de control remoto y pruebe si el dispensador puede empujar las medallas a través de la ranura de salida.
Compruebe si el disco gira suavemente sin raspar la placa base o las piezas de la ranura.
Pruebe si la biela y el deslizador se mueven libremente a través de la carrera completa.
Confirme que la salida del titular de la medalla es lo suficientemente grande como para que las medallas se vayan sin atascarse.
Revise si los tornillos, tuercas, remaches y bridas para cables están seguros antes de ejecutar el modelo.
Observe si la última medalla dispensa de manera confiable, porque la lección de origen señala que la última medalla puede ser más probable que se atasque.
Después del diseño, procesamiento láser, cableado y montaje, los estudiantes completan un dispensador de medallas de recuerdo con control remoto. El proyecto brinda a los estudiantes experiencia práctica con diseño de insignia, vinculación mecánica, movimiento deslizante, estructuras de caja, mecanismos de corte por láser y dispensación automatizada.
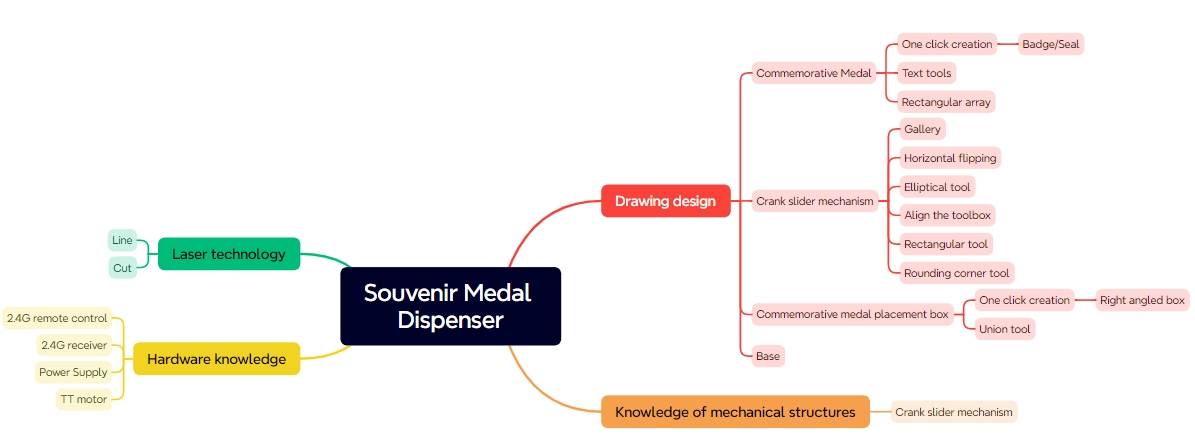
La lección de la fuente señala que la última medalla a veces puede atascarse durante la dispensación. Como un desafío de extensión, los estudiantes pueden rediseñar el soporte de la medalla, ajustar la forma de salida, agregar una rampa guía, cambiar la forma del extremo del control deslizante o probar un seguidor asistido por resorte para mejorar la confiabilidad.
Los estudiantes también pueden mejorar la apariencia del dispensador agregando un panel frontal temático, una señalización más clara, un contorno de superficie decorativo o una ventana de visualización transparente mientras mantienen funcional la trayectoria de la medalla y el mecanismo de movimiento.
Este proyecto es adecuado para cortadoras láser en el aula que soportan el corte y el contorno de materiales laminares para pequeños proyectos de robótica y mecanismos. Para escuelas, makerspaces y laboratorios STEAM para principiantes, proyectos como dispensadores de medallas de recuerdo, modelos de manivela deslizante, empujadores automatizados y mecanismos de control remoto para el aula se pueden completar con un cortador láser para el aula como elSerie Thunder Laser Bolt.
Los maestros pueden elegir la configuración de la máquina y el material en función del espacio del aula, el grosor del material, los componentes electrónicos, la separación de las partes móviles y los objetivos de aprendizaje. El mismo flujo de trabajo de LaserMaker también se puede adaptar para otras máquinas láser de CO2 cuando los estudiantes pasan a dispensadores automatizados más grandes o proyectos de mecanismos más avanzados.
¡Habla con nuestros expertos ahora!
Por favor, deje su información de contacto para que podamos servirle mejor.
ENCUENTRA EL LÁSER ADECUADO PARA TU PRÓXIMO PROYECTO
Descubre las soluciones Thunder Laser diseñadas para distintos materiales, flujos de trabajo y necesidades de producción.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


