


Proyecto de vapor de corte por láser de grúa de control remoto con LaserMaker
 2024-08-09


Serie Bolt
Máquina láser de CO₂ RF profesional para grabado de alta precisión

Serie Nova
Máquina de corte láser CO₂ de gran formato con tubo de vidrio

Serie Nova Plus
Cortadora láser CO₂ RF profesional

Serie Titan
Sistema láser CO₂ RF de grado industrial

Serie Titan Pro
Sistema láser industrial de doble fuente CO₂ RF y MOPA


¿Qué estás buscando ¿Para?
Buscar en productos, entradas de blog, contenido de soporte y recursos.

Proyecto de vapor de corte por láser de grúa de control remoto con LaserMaker
2024-08-09

En este proyecto de robótica y mecanismo STEAM, los estudiantes actualizan un chasis de vehículo de control remoto básico en una grúa de trabajo utilizando LaserMaker. La lección conecta estructuras de grúas del mundo real, diseño de cabrestante, reducción de engranajes, soporte de pluma, diseño de gancho, enrutamiento de cables, ejes transversales cortados con láser, cableado y ensamblaje práctico.
Este proyecto se basa en las lecciones anteriores de vehículos base. Los estudiantes se centran en la estructura de elevación: un cabrestante accionado por motor enrolla el cable dentro y fuera, la pluma guía la dirección de elevación y el gancho eleva o baja la piedra energética.
| Artículo | Detalles |
|---|---|
| Proyecto | Grúa de control remoto con cabrestante, pluma y gancho |
| Software | Por LaserMaker |
| Habilidades principales | Herramienta de rectángulo, herramienta de elipse, engranaje modular, gráficos de motor TT, diseño de eje transversal, matriz rectangular, unión, diferencia, alineación, transmisión de engranajes, enrutamiento de cables, corte por láser, cableado y ensamblaje |
| Materiales sugeridos | Modelo básico de vehículo, receptor 2,4G, motores TT, batería de litio, madera contrachapada de tilo, tornillos y tuercas M3, columnas de cobre, remaches de nylon R3080 y bridas |
| Aula Fit | Proyectos de la robótica y del mecanismo, transmisión del engranaje, poleas, tornos, sistemas de elevación, vehículos teledirigidos, educación del fabricante, y corte del laser |
Los estudiantes diseñarán y construirán una estructura de elevación de grúa que se puede montar en un chasis de vehículo básico. Crearán un cabrestante, sistema de reducción de engranajes, pluma, gancho, ejes transversales, manguitos y soportes de soporte, luego cortarán con láser y ensamblarán las piezas para probar el movimiento de elevación y descenso.
Para profesores:Utilice este proyecto para conectar sistemas de grúas reales con transmisión de engranajes, tambores de cabrestante, ideas de polea fija, movimiento de cable y elevación mecánica.
Para los estudiantes:Utilice la actividad para convertir el chasis de un robot móvil en una grúa que pueda levantar, transportar y bajar objetos pequeños.
Para makerspaces:Úselo como un proyecto adicional de robótica avanzada después de que los alumnos completen un cuerpo de vehículo de control remoto básico.
Analice una grúa como un sistema hecho de una base móvil, cabrestante, pluma, gancho, cable y estructura de soporte.
Use un engranaje pequeño y un engranaje grande para reducir la velocidad del cabrestante y hacer que el movimiento de elevación sea más fácil de controlar.
Cree placas de montaje de motor, tableros de soporte de pluma, ejes transversales, manguitos de eje, placas de pluma y piezas de gancho en LaserMaker.
Aplique alineación, unión, diferencia, matriz rectangular, generación de engranajes modulares y diseño de orificios cruzados para crear piezas cortadas con láser precisas.
Monta la grúa, enruta la cuerda de elevación, conecta el motor y prueba cómo el cabrestante cambia la altura del gancho.
Design thinking:Convierta un desafío de elevación en un práctico accesorio de grúa que puede mover piedras de energía de un área baja a un centro de energía más alto.
Pensamiento Computacional:Utilice recuentos de dientes de engranaje, dimensiones de agujero de eje, espaciado, matrices, trayectorias de cable y alineación de piezas para hacer que el mecanismo sea repetible.
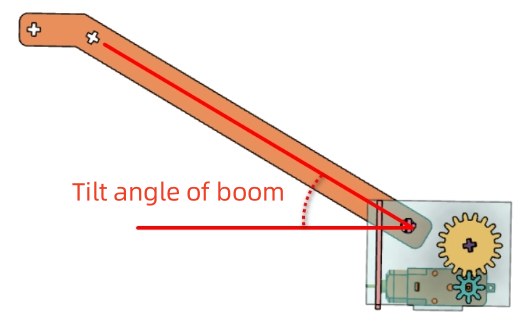
Pensamiento de ingeniería:Considere la velocidad de elevación, el peso del gancho, el ángulo de la pluma, la dirección del cable, la estabilidad del eje, el engrane del engranaje, la fricción y el equilibrio en el chasis base.
Los estudiantes deben probar los mecanismos de levantamiento bajo la guía del maestro o supervisor de laboratorio. Mantenga los dedos, cables sueltos y piezas pequeñas lejos de los engranajes giratorios, tambores de cabrestante, ejes, ruedas y el cable de elevación durante la operación.
Las grúas se utilizan en puertos, sitios de construcción, almacenes y otros lugares donde los objetos pesados deben levantarse, moverse y descargarse. Una grúa con ruedas puede moverse entre ubicaciones, mientras que una grúa de torre a menudo se fija en su lugar en un sitio de construcción.
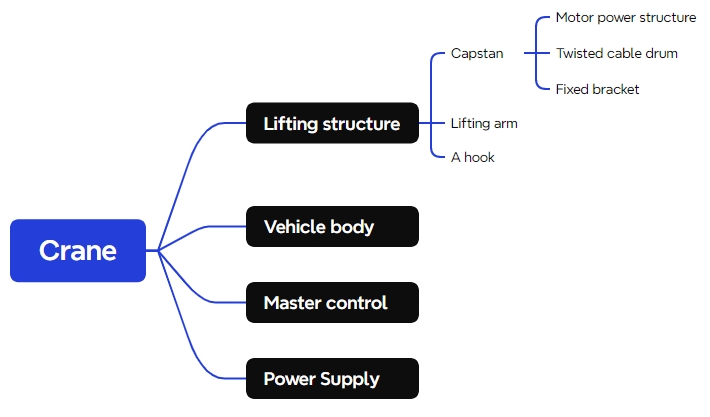
En este proyecto, los estudiantes se centran en la estructura de elevación. El chasis básico del vehículo maneja el movimiento, mientras que el mecanismo de la grúa se encarga de levantar y bajar. La estructura de elevación incluye un cabrestante, una pluma y un gancho.
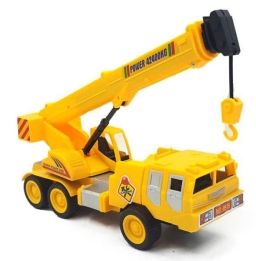
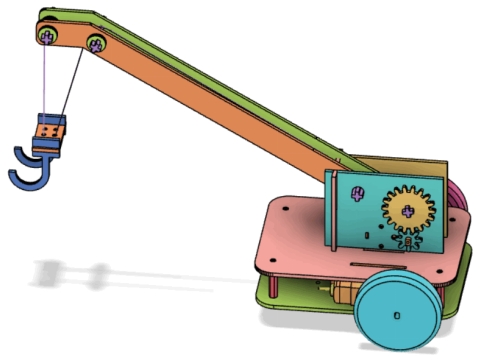
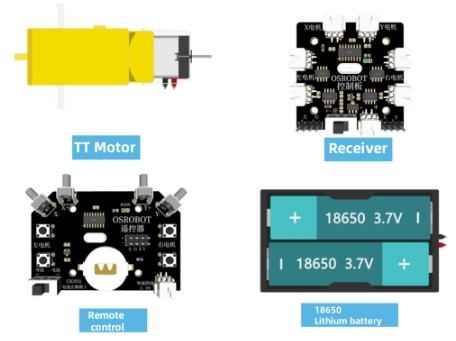
Antes de modelar la grúa, los estudiantes deben identificar la base del vehículo, la electrónica, los motores, el material de lámina, los sujetadores, los remaches y las piezas de administración de cables utilizadas en el proyecto.
| No. | Nombre | Cantidad |
|---|---|---|
| 1 | Modelo básico del vehículo, para la referencia | 1 |
| 2 | 2,4G receptor | 1 |
| 3 | Motor del TT, ratio del engranaje del 1:220 | 3 |
| 4 | Batería de litio 7,4 V | 1 |
| 5 | Tablero de la madera contrachapada del tilo, 40 cm × 60 cm × 3 m | 1 |
| 6 | M3 tornillos de cabeza plana, tuercas y columnas de cobre | Varios |
| 7 | Remaches de nylon R3080 | 2 |
| 8 | Latas de cable | 2 |
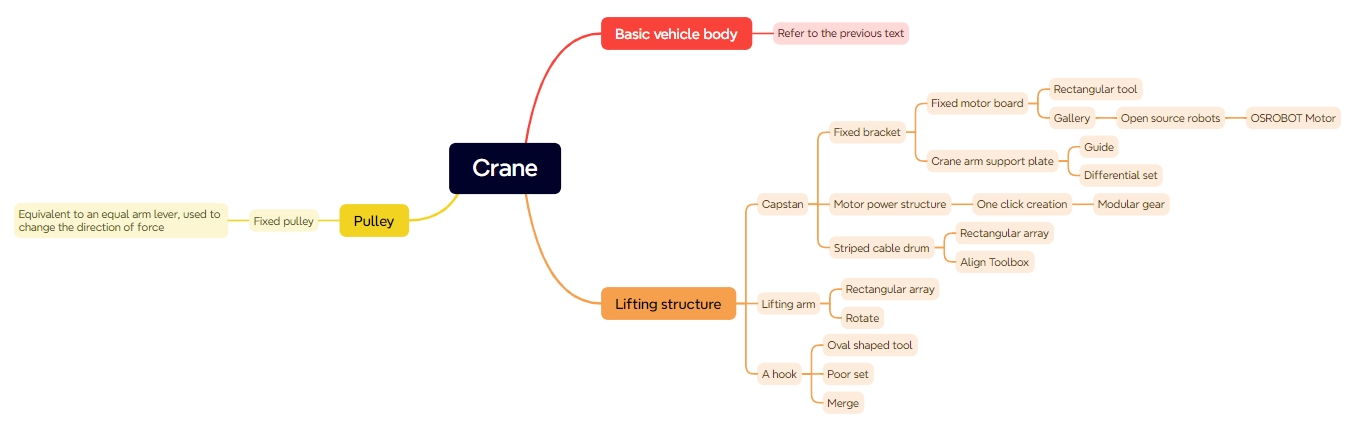
El modelo de grúa está organizado en cuatro grupos funcionales: cabrestante, pluma, gancho y chasis base.
| Parte No. | Nombre | Cantidad | Función |
|---|---|---|---|
| 1 | Winch | 1 | Fija la pluma y ajusta la longitud de la cuerda de elevación girando, permitiendo que el gancho se eleve o descienda. |
| 2 | Auge | 1 | Se extiende hacia afuera para colocar el gancho sobre el objeto que se está levantando. |
| 3 | Gancho | 1 | Conecta con el objeto que se está levantando. |
| 4 | Chasis base | 1 | Permite que la grúa se mueva de un lugar a otro. |
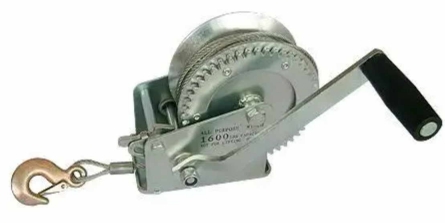
El cabrestante controla la liberación y recuperación de la cuerda de elevación. En esta grúa de aula, el cabrestante incluye una estructura de accionamiento del motor, un tambor de cable y un soporte fijo. Se agrega un sistema de engranajes de reducción para que la cuerda de elevación no se mueva demasiado rápido.
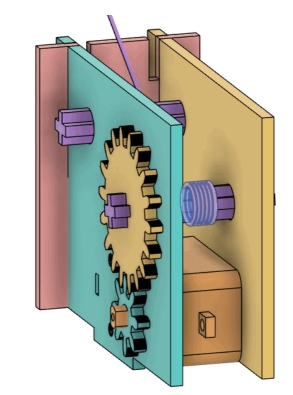
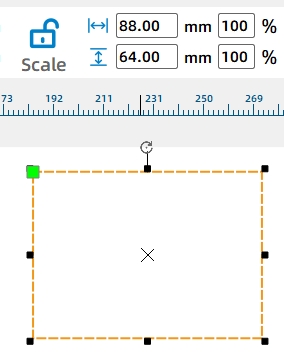
Comience con las placas de fijación del motor. Dibuja un rectángulo de 88mm por 64mm. Agregue el gráfico TT Motor de la biblioteca Open-Source Robotics Hardware, agruparlo y alinearlo al centro inferior del rectángulo.
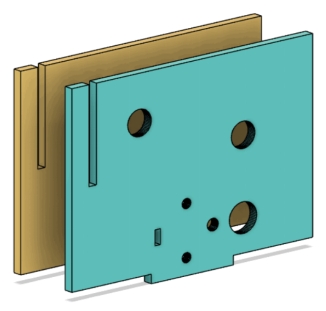
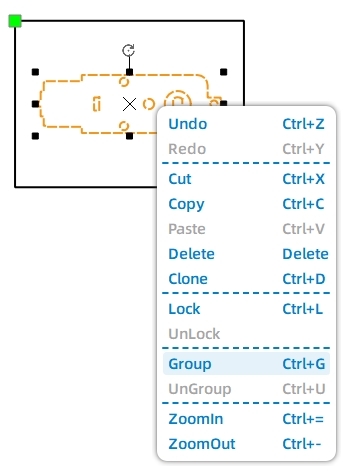
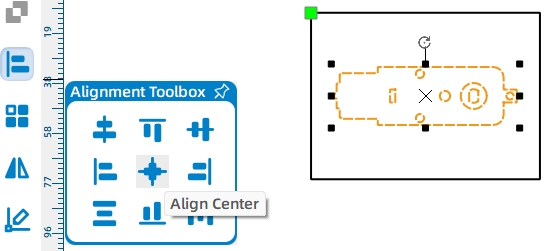
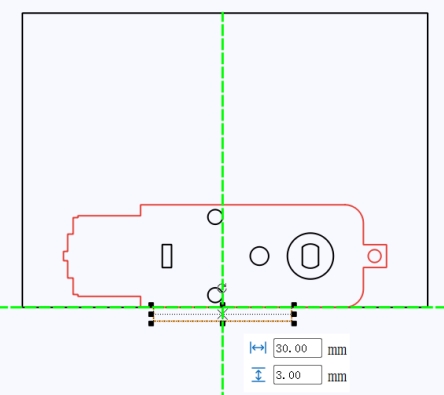
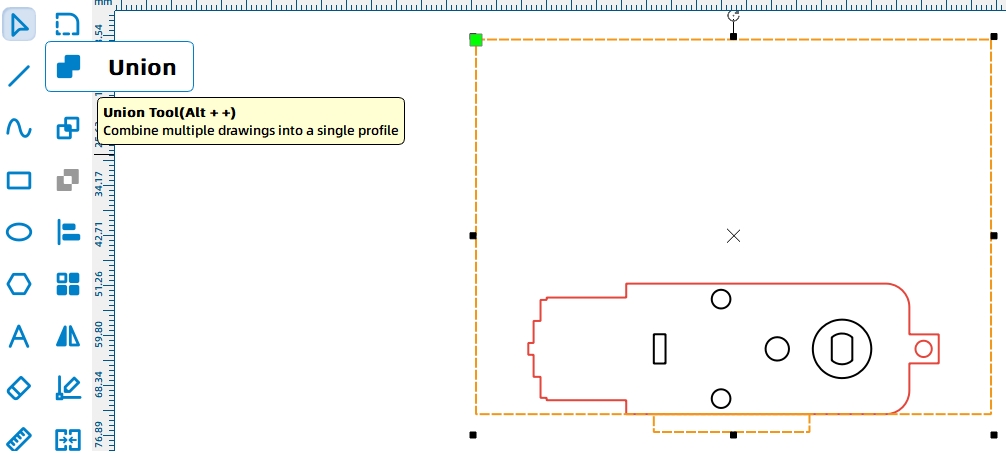
Agregue una tenon de 30mm por 3mm en la parte inferior de la placa de fijación del motor para que pueda instalarse en el chasis base. Utilice Unión para fusionar la tenon con la placa de fijación.
Utilice la función Modular Gear de LaserMaker para crear un engranaje pequeño y uno grande. En el flujo de trabajo de origen, el engranaje pequeño utiliza 8 dientes, el engranaje grande utiliza 18 dientes, y el módulo de engranaje se establece en 2. el engranaje pequeño se conecta al eje del motor, y el engranaje grande se conecta al tambor de cable.
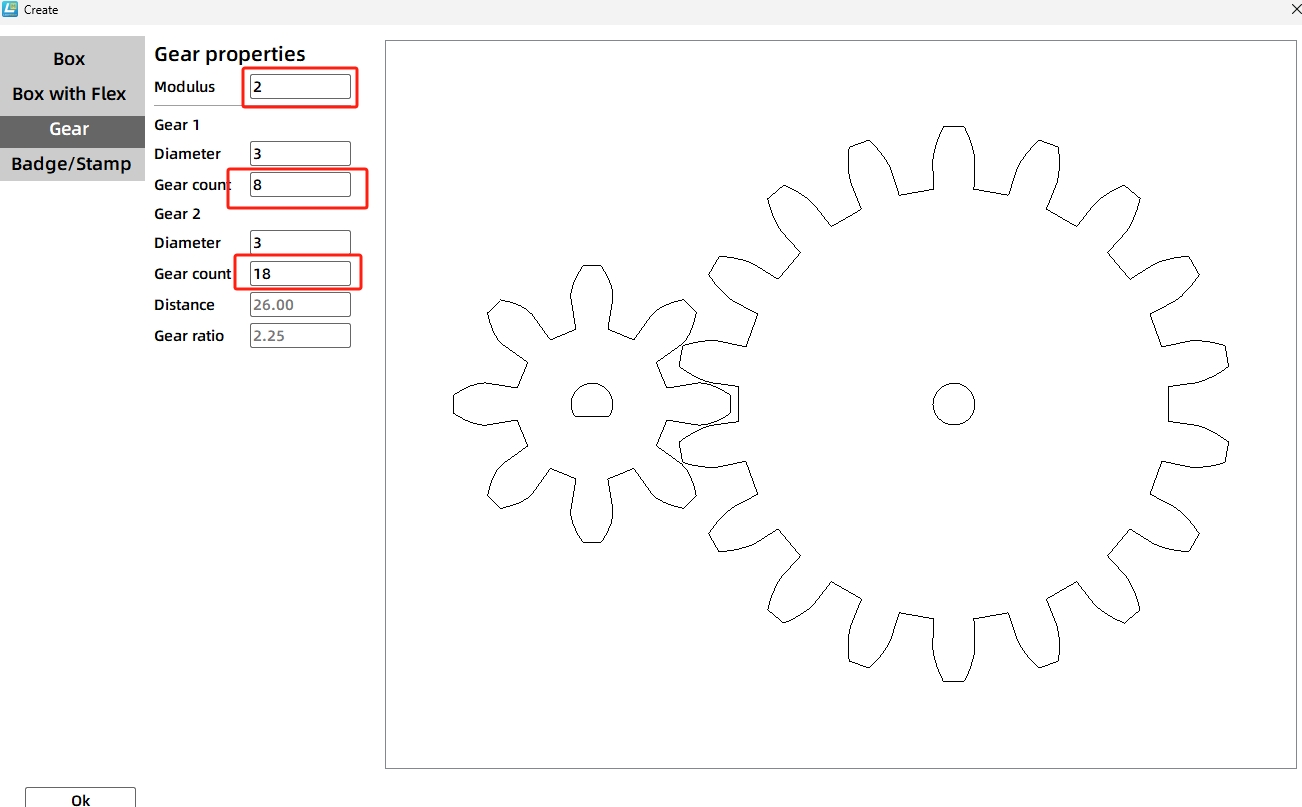
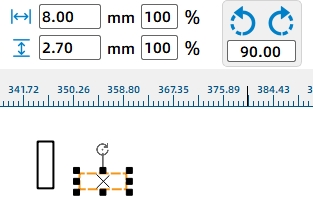
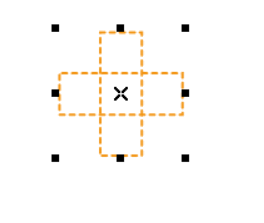
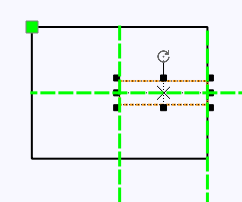
Reemplace el orificio central predeterminado del engranaje pequeño con un orificio del eje del motor TT. Para el engranaje grande, cree un orificio de eje en forma de cruz dibujando dos rectángulos de 2,7mm por 8mm, girando uno 90 grados, alineándolos y fusionándolos con Union.
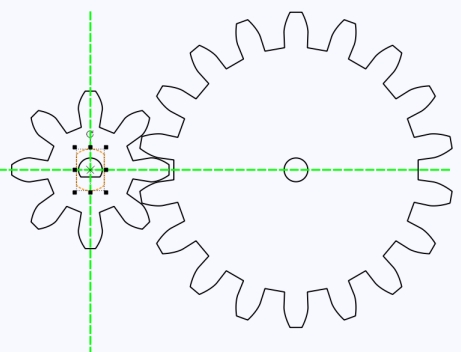
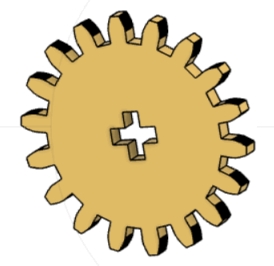
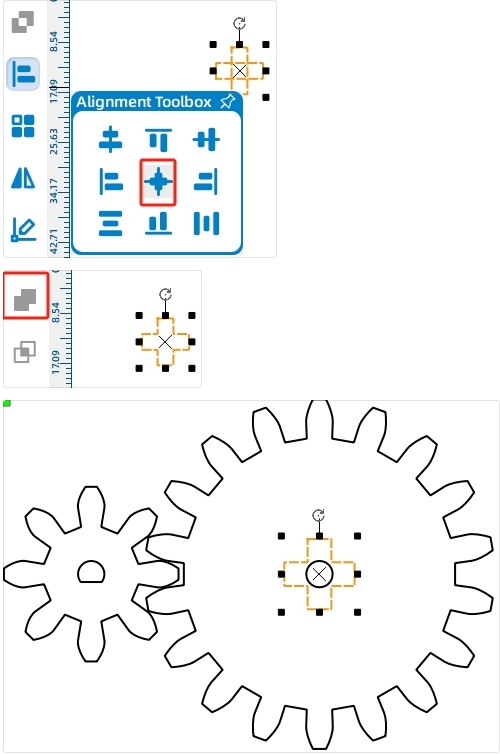
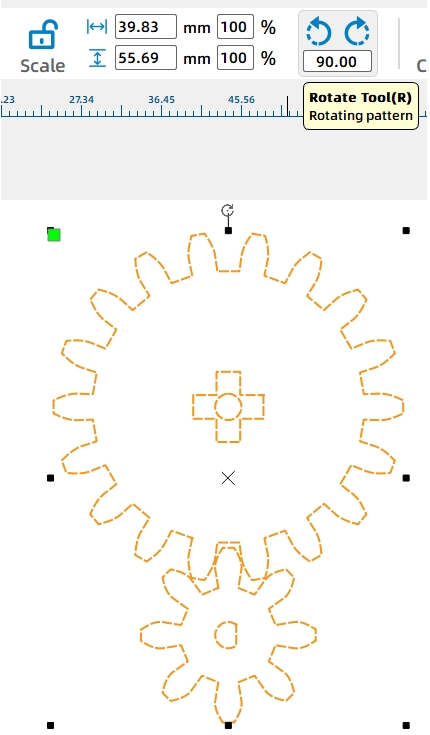
Gire el conjunto de engranajes para que el engranaje pequeño se asienta debajo del engranaje grande. Alinee el engranaje pequeño con el orificio del eje del motor TT en la placa de fijación del motor. A continuación, dibuje un orificio de holgura circular de 8,6mm en la placa de fijación alrededor de la posición del eje transversal.
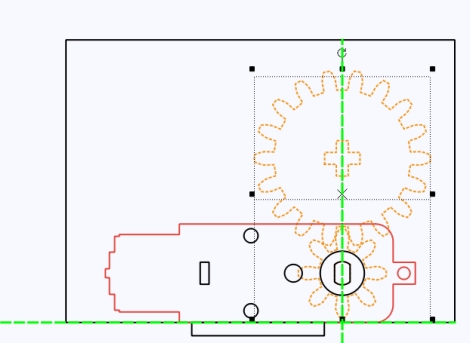
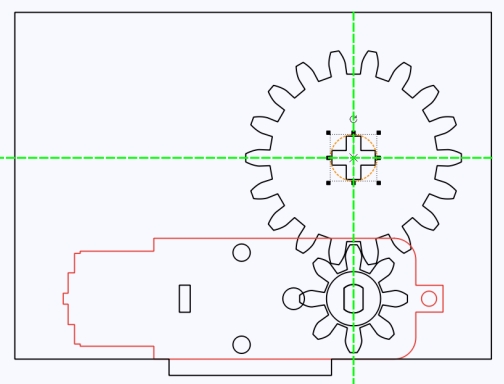
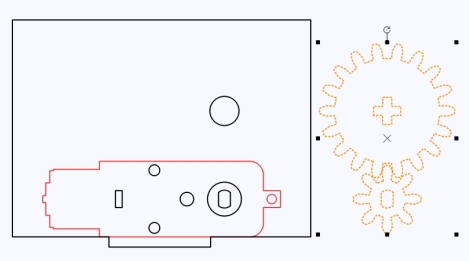
La placa de fijación del motor también necesita conectarse con una placa de soporte de pluma perpendicular. Dibuje una mortaja de 2,7mm por 32mm cerca del lado del motor usando una guía para la colocación, luego use Diferencia para crear la ranura.
Añadir un agujero circular de 8,6mm a la derecha de la ranura de embutir. Este agujero ayuda a conectar la placa de fijación a la estructura de la pluma. Duplique la placa de fijación terminada para que el motor pueda apoyarse en ambos lados.
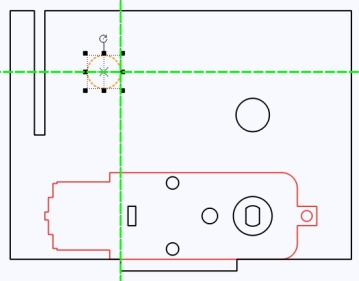
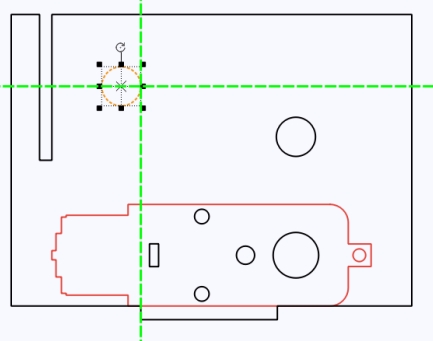
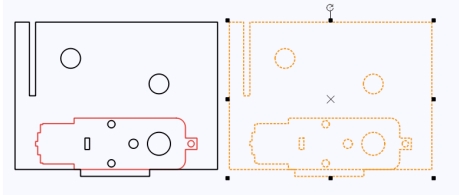
El tablero de soporte de la pluma se instala verticalmente entre las dos placas de fijación del motor. Dibuja un rectángulo de 40mm por 64mm. Agregue dos mortaja de 2,7mm por 32mm en la parte inferior, espaciadas 20mm, para que la placa pueda conectarse con las placas de fijación del motor.
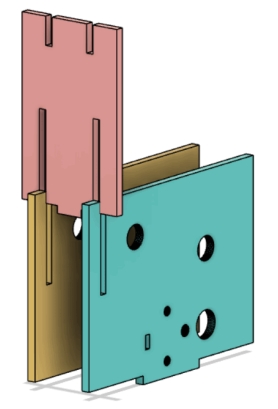
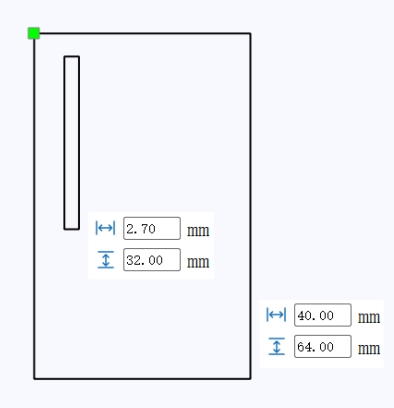
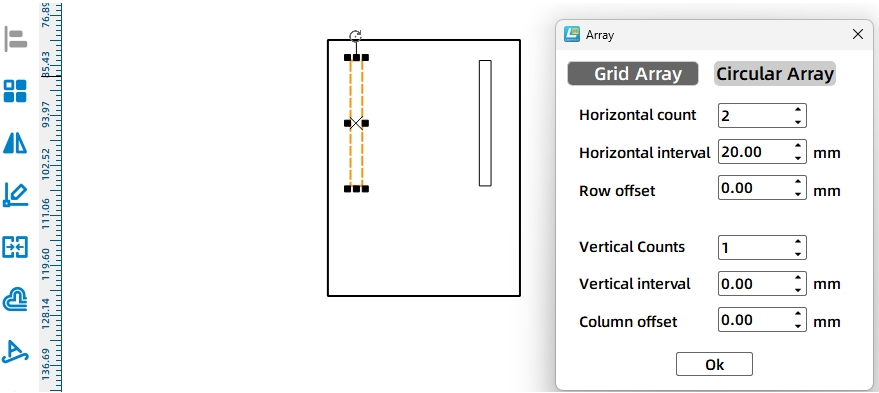
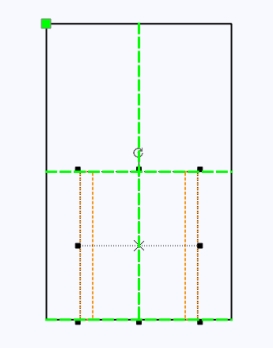
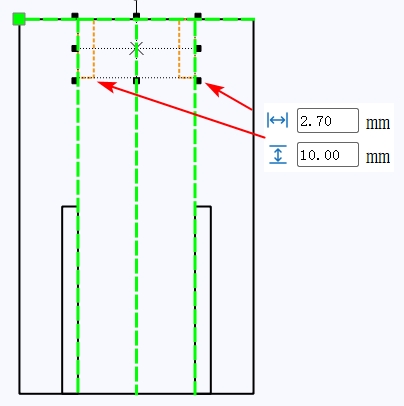
Agregue dos mortaditas más pequeñas de 2,7mm por 10mm en la parte superior de la placa de soporte de la pluma para la conexión de la pluma. Luego agregue una tenon de 10mm por 2,7mm en la parte inferior para que la placa de soporte se pueda insertar en la placa superior del chasis base.
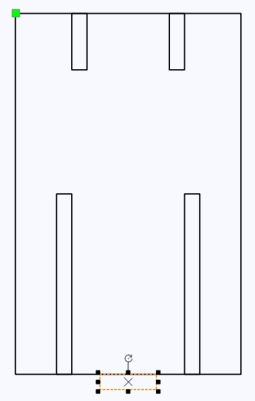
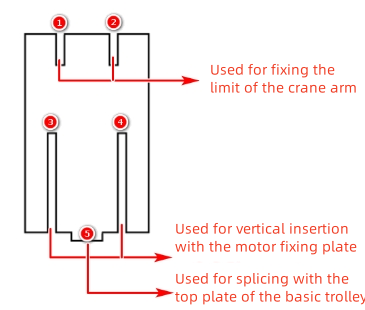
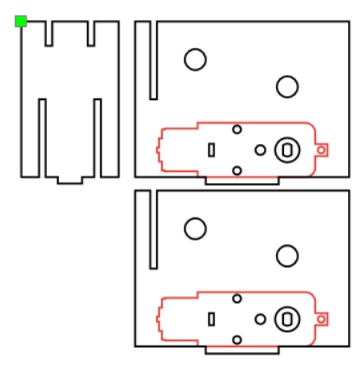
El tambor del cabrestante pasa a través de las placas de fijación del motor y es accionado por el motor. En esta lección, el tambor utiliza piezas de ejes cruzados hechas de placas de corte por láser entrelazadas.
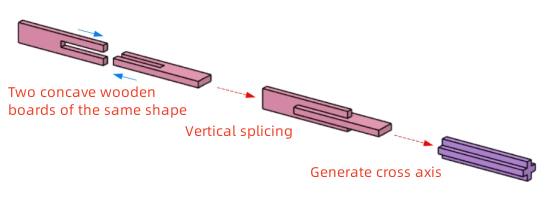
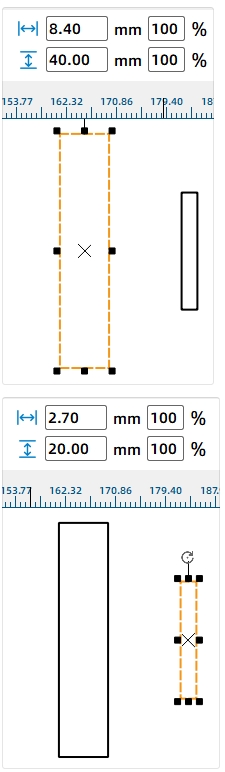
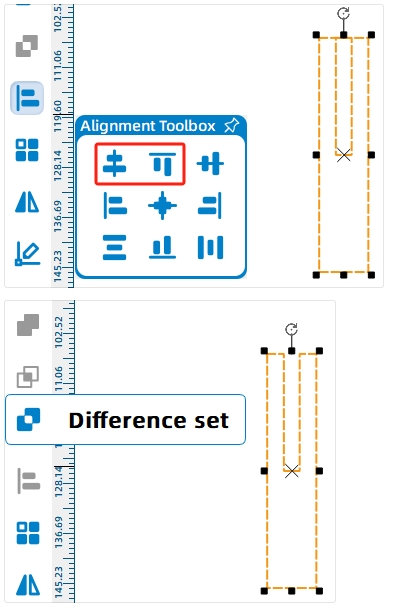
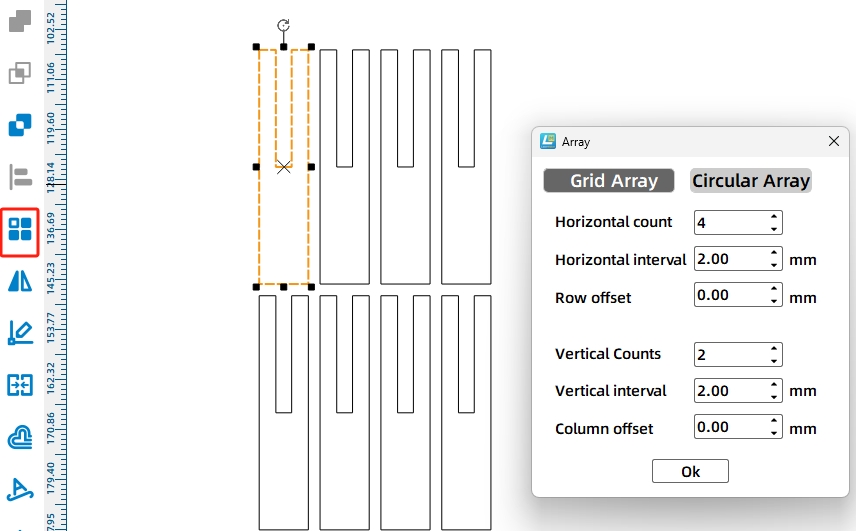
Dibuja una pieza de eje transversal como un rectángulo de 8,4mm por 40mm. Añade una ranura de 2,7mm por 20mm, alínela en la parte superior central y usa Diferencia para crear la forma entrelazada. Dado que el tambor y la pluma del cabrestante necesitan cuatro ejes transversales en total, cree ocho piezas de eje transversal coincidentes con la matriz rectangular.
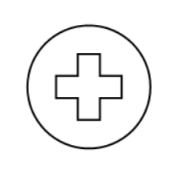
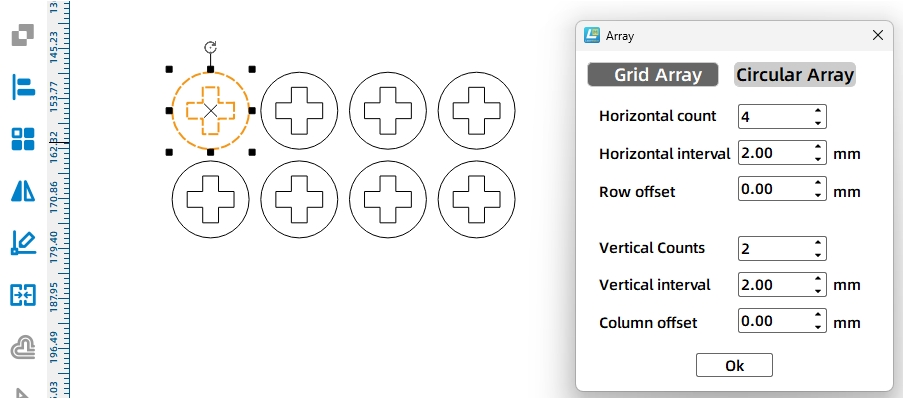
Para evitar que los ejes se aflojen o se desplacen durante la rotación, dibuje manguitos de eje circulares. Cree un círculo de 15mm y coloque un agujero de eje en forma de cruz en su centro. Utilice Matriz rectangular para crear ocho mangas.
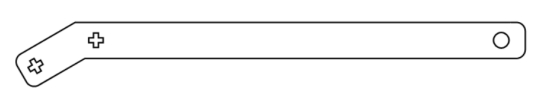
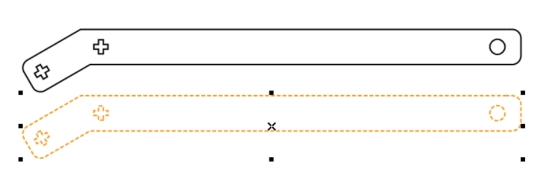
El auge se hace de dos placas laterales idénticas. Incluye un brazo largo y un brazo corto. El brazo largo se extiende hacia afuera, mientras que el brazo corto se conecta a la estructura de soporte de elevación y guía la dirección del cable.
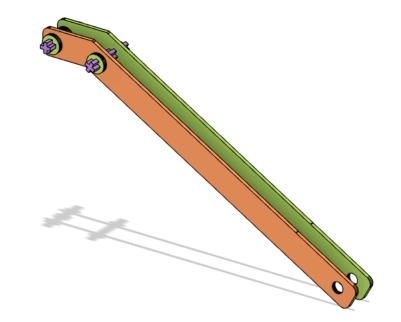
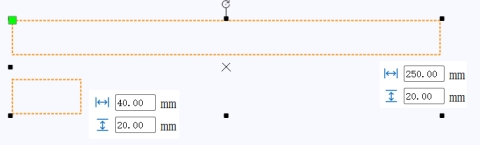
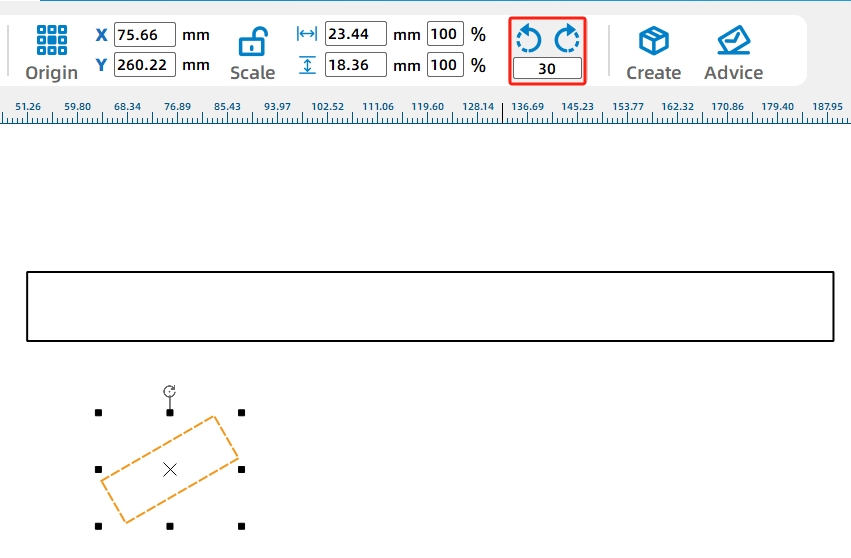
Dibuja un rectángulo de 250mm por 20mm para el brazo largo y un rectángulo de 40mm por 20mm para el brazo corto. Gire el brazo corto en-30 grados, alinearlo con el brazo largo y fusionar los dos rectángulos con Unión.
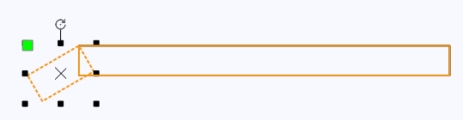
Agregue dos orificios de eje en forma de cruz en el extremo delantero de la pluma para redirigir el cable. Añadir un agujero circular de 8mm en la parte trasera para simplificar la instalación. Duplique la placa lateral de pluma completada para que la pluma tenga dos lados coincidentes.
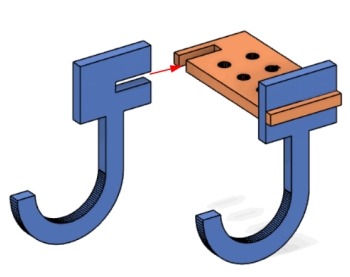
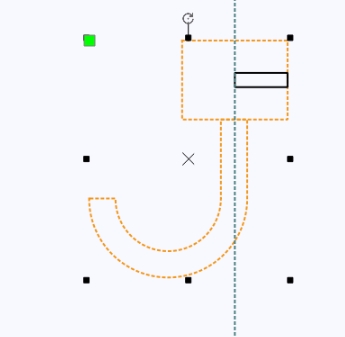
El gancho tiene la forma de una mayúscula J y se ensambla a partir de dos placas de gancho curvadas y una placa superior rectangular. La placa rectangular incluye dos orificios centrales para la cuerda de elevación y cuatro orificios adicionales donde se pueden agregar tornillos y tuercas para aumentar el peso del gancho.
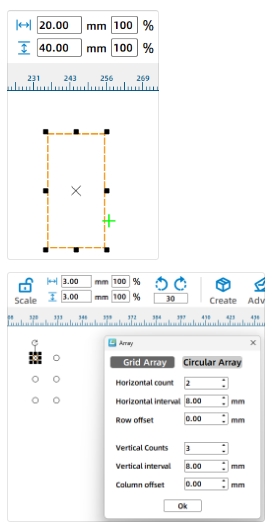
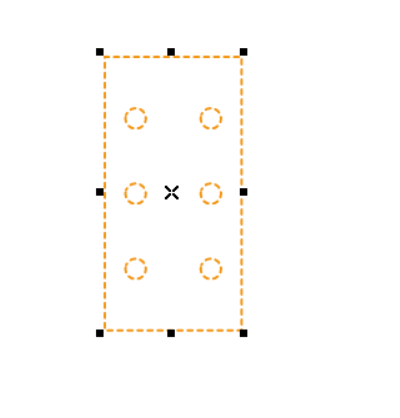
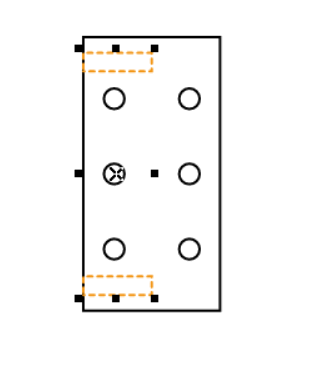
Dibuje la placa de gancho superior como un rectángulo de 20mm por 40mm. Agregue seis agujeros circulares de 3mm con Matriz rectangular, utilizando 2 agujeros horizontales, 3 agujeros verticales y un espaciado de 8mm. Centrar-alinear los agujeros agrupados dentro del rectángulo.
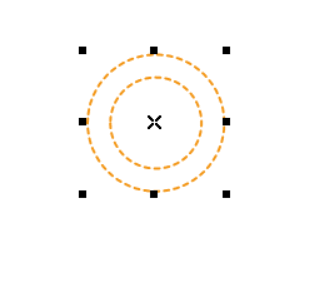
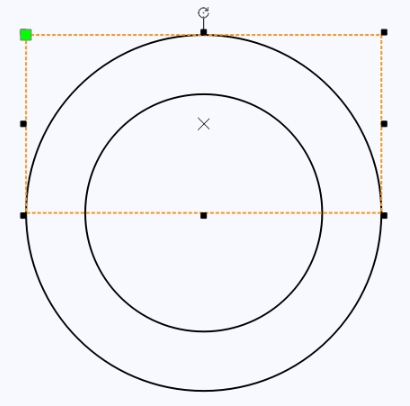
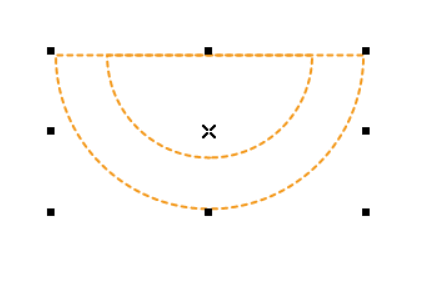
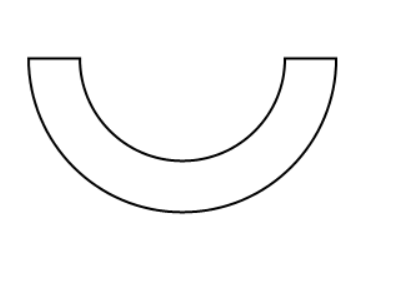
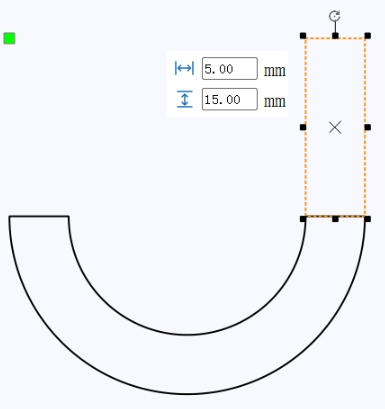
Para dibujar la placa de gancho en forma de J, cree dos círculos concéntricos con diámetros de 30mm y 20mm. Utilice un rectángulo y operaciones de diferencia para crear una forma de medio anillo. Añade un rectángulo de 5mm por 15mm para formar la punta del gancho.
Agregue la sección de conexión entre el gancho y la placa superior. Dibuja un rectángulo de 20mm por 15mm y un rectángulo de tenon de 10mm por 2,7mm, alínalos y fusiona la forma de gancho con la forma de conexión usando Unión. Duplique la placa de gancho en forma de J terminada.
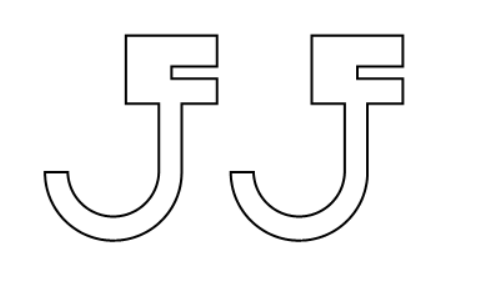
Después de que todas las piezas de la grúa estén completas, mueva cada parte de producción final a un diseño limpio, elimine gráficos de construcción adicionales, asigne las capas correctas y prepare el archivo para el procesamiento láser.
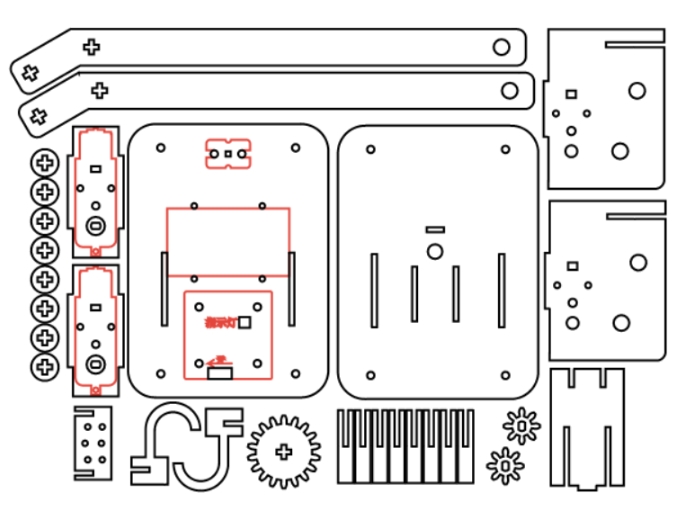
El proyecto de la grúa utiliza dos procesos láser principales. Los objetos de capa roja se utilizan para delinear o marcar la superficie, mientras que los objetos de capa negra se cortan a través de la madera contrachapada de tilo.
Esbozar:Haga doble clic en el bloque rojo en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Contorno y defina la profundidad de corte en 0,10.
Corte:Haga doble clic en el bloque negro en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Corte y defina la profundidad de corte en 3,00.
Encienda la máquina de corte láser y el interruptor láser. Cuando el botón Iniciar fabricación esté listo, cargue el dibujo en la máquina de corte por láser y comience a cortar desde el panel de la máquina.
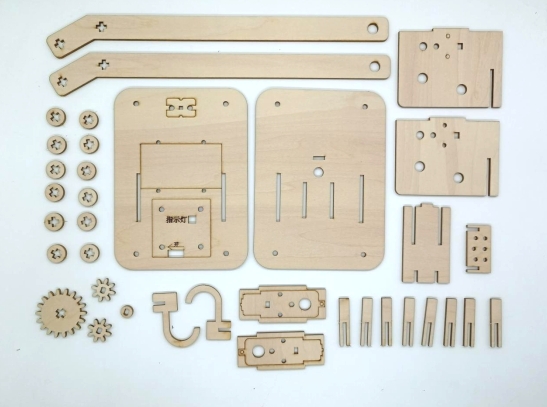
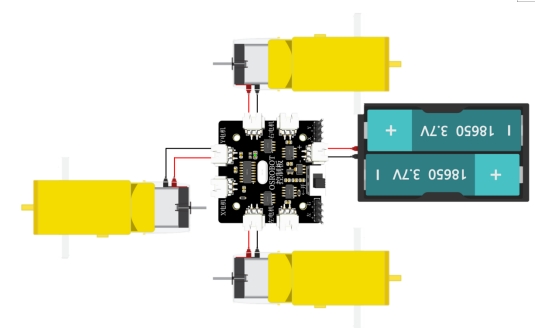
Conecte el circuito de acuerdo con el diagrama de cableado. El motor de elevación de la grúa se conecta al receptor para que el cabrestante pueda enrollar o desenrollar el cable por control remoto.
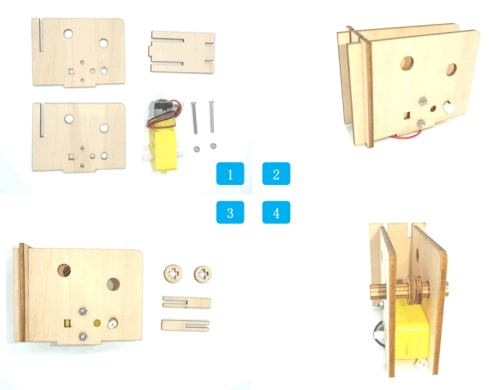
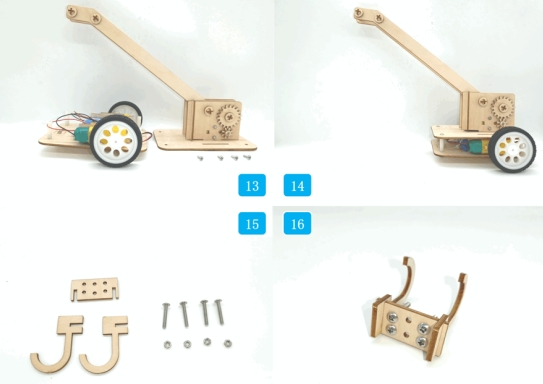
Comience con las dos placas de montaje del motor, la placa de soporte de la pluma, el motor, los tornillos y las tuercas. Instale las dos placas de montaje del motor en ambos lados del motor, luego inserte la placa de soporte de la pluma en las ranuras delanteras de arriba a abajo.
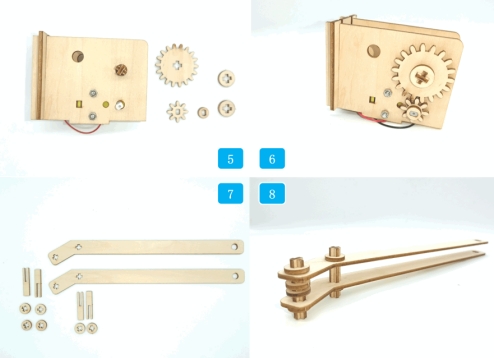
Ensamble el eje transversal, páselo a través de los orificios redondos en las placas de montaje del motor y agregue manguitos de orificio cruzado entre las placas. Instale el engranaje grande en el eje transversal y el engranaje pequeño en el eje del motor, luego asegure ambos extremos con mangas circulares.
A continuación, montar el boom. El eje transversal delantero debe pasar a través de las placas laterales de la pluma e incluir dos manguitos de orificio cruzado para ayudar a evitar la desalineación. Utilice otro eje transversal para conectar la pluma a la estructura de soporte giratoria.
Instale la estructura de elevación en el panel de cubierta superior de la carrocería del vehículo. Inserte las tenas en la parte inferior de la estructura de soporte giratoria en las mortajas en la cubierta superior del vehículo y pase los cables del motor a través de los orificios de la cubierta.
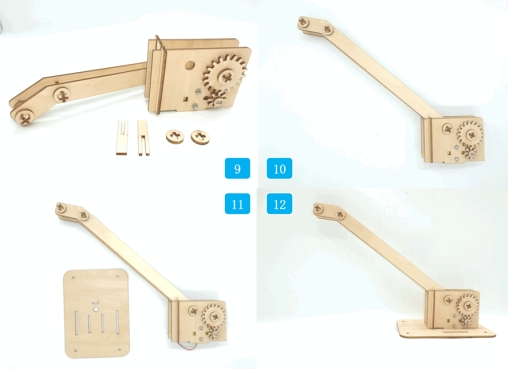
Conecte los cables del motor de la grúa al conector del motor X en la placa del receptor. Luego, ensambla el panel superior del vehículo con el chasis y asegúrelo con tornillos.
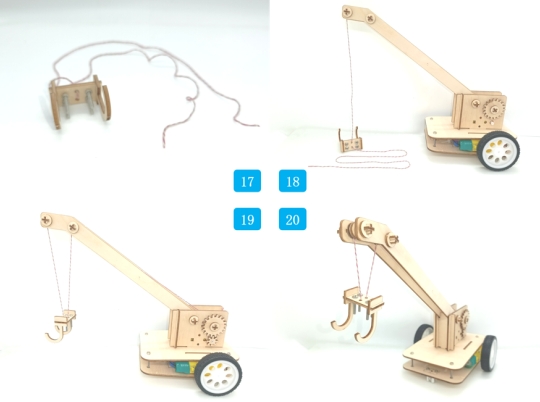
Ensamble el gancho conectando las dos placas de gancho en forma de J con la placa superior rectangular a través de juntas de mortaja y espiga. Agregue tornillos y tuercas a los orificios exteriores para aumentar el peso del gancho cuando sea necesario. Utilice los dos agujeros de centro para la cuerda de elevación.
Pase la cuerda de elevación a través de los dos agujeros centrales del gancho. Ruta de un extremo a través de la brecha entre las dos mangas circulares en la parte delantera de la pluma y la abrazadera con las mangas. Enruta el otro extremo hacia arriba a través del segundo eje delantero de la pluma y conéctelo al manguito circular en el eje del cabrestante.
Compruebe si el engranaje pequeño y el engranaje grande se engranan suavemente antes de levantar cualquier objeto.
Confirme que los ejes transversales giran sin aflojarse, desplazarse o frotar fuertemente contra las placas de soporte.
Pruebe si el cabrestante puede enrollar y sacar la cuerda de elevación sin enredarse.
Observe si la pluma se mantiene estable cuando el gancho se mueve hacia arriba y hacia abajo.
Ajuste el peso del gancho, la longitud de la cuerda y el espaciado de la manga si el gancho se deriva demasiado durante el levantamiento.
Después del diseño, procesamiento láser, cableado y montaje, los estudiantes completan una grúa de control remoto. El proyecto brinda a los estudiantes experiencia práctica con transmisión de engranajes, ideas de polea fija, operación de cabrestante, estructura de pluma, contrapeso de gancho, enrutamiento de cables y ensamblaje mecánico de corte por láser.
Durante la prueba, la lección de origen señala que el gancho puede derivar cuando no está unido a un objeto, incluso después de agregar peso adicional. Como desafío de extensión, los estudiantes pueden diseñar un mejor método de estabilización de ganchos, ajustar el contrapeso, agregar una guía, cambiar el camino de la cuerda o rediseñar la punta de la pluma para reducir el balanceo.
Los estudiantes también pueden comparar diferentes relaciones de transmisión, ángulos de pluma, pesos de gancho y métodos de enrutamiento de cables para ver cómo cada cambio afecta la velocidad de elevación, la estabilidad y el control.
Este proyecto es adecuado para cortadoras láser en el aula que soportan el corte y marcado de materiales laminares para proyectos de robótica y mecanismos. Para escuelas, makerspaces y laboratorios STEAM para principiantes, proyectos como grúas de control remoto, modelos de cabrestante, sistemas de transmisión de engranajes y accesorios de robot cortados con láser se pueden completar con un cortador láser para el aula como elSerie Thunder Laser Bolt.
Los maestros pueden elegir la configuración de la máquina y el material en función del espacio del aula, el tamaño del proyecto, el grosor del material, los componentes electrónicos, el espacio libre de las partes móviles y los objetivos de aprendizaje. El mismo flujo de trabajo de LaserMaker también se puede adaptar para otras máquinas láser de CO2 cuando los estudiantes pasan a mecanismos de elevación más avanzados o tareas de robot de estilo competencia.
¡Habla con nuestros expertos ahora!
Por favor, deje su información de contacto para que podamos servirle mejor.
ENCUENTRA EL LÁSER ADECUADO PARA TU PRÓXIMO PROYECTO
Descubre las soluciones Thunder Laser diseñadas para distintos materiales, flujos de trabajo y necesidades de producción.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


