


Proyecto básico teledirigido del corte del laser del cuerpo del vehículo con LaserMaker
 2024-07-26


Serie Bolt
Máquina láser de CO₂ RF profesional para grabado de alta precisión

Serie Nova
Máquina de corte láser CO₂ de gran formato con tubo de vidrio

Serie Nova Plus
Cortadora láser CO₂ RF profesional

Serie Titan
Sistema láser CO₂ RF de grado industrial

Serie Titan Pro
Sistema láser industrial de doble fuente CO₂ RF y MOPA


¿Qué estás buscando ¿Para?
Buscar en productos, entradas de blog, contenido de soporte y recursos.

Proyecto básico teledirigido del corte del laser del cuerpo del vehículo con LaserMaker
2024-07-26

En este proyecto de robótica STEAM, los estudiantes diseñan y construyen una carrocería de vehículo de control remoto universal utilizando LaserMaker. La lección conecta las placas de chasis cortadas con láser, el montaje del motor TT, el tamaño de mortaja y espiga, la colocación de la rueda giratoria, el montaje del receptor y la batería, el cableado y el ensamblaje del chasis del robot práctico.
Este proyecto ayuda a los estudiantes a crear un cuerpo de vehículo base reutilizable que puede soportar diseños de robots posteriores, como un vehículo de recolección, un dumper o una grúa. El foco principal de la ingeniería es la colocación exacta de la mortaja y de la espiga entre las placas de montaje del motor y las placas superiores e inferiores del vehículo.
| Artículo | Detalles |
|---|---|
| Proyecto | Cuerpo básico teledirigido del vehículo/chasis universal del robot |
| Software | Por LaserMaker |
| Habilidades principales | Herramienta de rectángulo, herramienta de esquina redondeada, herramienta de unión, matriz rectangular, gráficos de motor TT, gráficos de rueda giratoria, gráficos de placa de control, colocación de batería, alineación, contorno, corte, cableado y ensamblaje |
| Material sugerido | Madera contrachapada de Basswood, 40 cm × 60 cm × 3mm |
| Aula Fit | Proyectos de robótica y mecanismo, diseño de chasis de robot, montaje de motores, construcción de mortaja y espiga, vehículos de control remoto, educación de fabricantes y corte por láser |
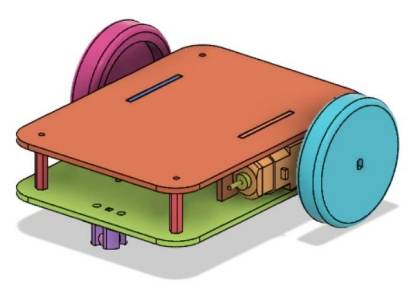
Los estudiantes diseñarán un cuerpo básico del vehículo con dos placas de montaje del motor, una placa superior del cuerpo y una placa inferior del cuerpo. Agregarán posiciones de montaje de motor, rueda giratoria, receptor y batería, cortarán con láser las piezas, ensamblarán el chasis, conectarán el circuito y probarán la carrocería del vehículo de control remoto.
Para profesores:Utilice este proyecto para introducir el diseño del chasis del robot, la colocación del motor, el soporte de ruedas, el diseño de componentes y el ajuste preciso de mortaja y espiga.
Para los estudiantes:Use la actividad para construir una base de robot reutilizable antes de agregar funciones de vehículo más avanzadas o accesorios de competencia.
Para makerspaces:Úselo como un proyecto fundamental de vehículo de control remoto que prepara a los estudiantes para construcciones de robots más complejas.
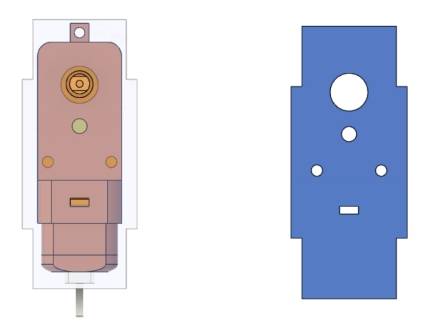
Placas de montaje del motor del diseño TT con las tenones laterales que caben en las placas del chasis.
Cree placas superiores e inferiores de la carrocería del vehículo con esquinas redondeadas, mortaduras y orificios de fijación.
Utilice los gráficos de la biblioteca LaserMaker para motores TT, ruedas giratorias, tableros de control y posiciones de montaje de la batería.
Aplique matrices rectangulares, herramientas de alineación, movimiento de coordenadas, agrupamiento y configuración de capas para crear piezas listas para producción.
Ensamblar la carrocería del vehículo, instalar motores y electrónica, cablear el sistema de control remoto y probar el movimiento básico.
Design thinking:Cree un chasis universal que se pueda reutilizar para múltiples proyectos de vehículos robot.
Pensamiento Computacional:Utilice cotas, espaciado, matrices, desfases de coordenadas y alineación de piezas para crear un diseño de corte láser preciso.
Pensamiento de ingeniería:Considere la colocación del motor, el soporte de la rueda, la separación de la batería, el ajuste de mortaja y espiga, las ubicaciones de los tornillos y la estabilidad del chasis.
Los estudiantes deben probar los vehículos motorizados bajo la guía del maestro o supervisor de laboratorio. Mantenga los dedos, los cables sueltos y las piezas pequeñas lejos de las ruedas y los motores en movimiento durante la prueba, y revise todos los tornillos, tuercas y cables antes de conducir el chasis.
Un chasis de vehículo reutilizable es un punto de partida práctico para muchos proyectos de robótica. En lugar de rediseñar la base cada vez, los estudiantes pueden crear primero un cuerpo confiable que contenga motores, ruedas, una rueda giratoria, un receptor y una batería.
En este proyecto, el chasis está diseñado para futuras construcciones de vehículos de parques de atracciones, incluido un vehículo de recolección, un volquete y una grúa. La misma base puede soportar diferentes accesorios una vez que la estructura de accionamiento está completa.
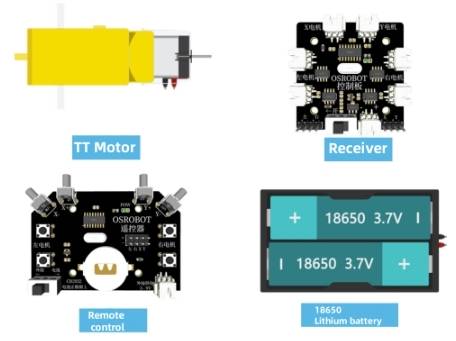
Antes de modelar la carrocería del vehículo, los estudiantes deben identificar los componentes del control remoto, los motores, el material estructural, los sujetadores y el hardware de soporte utilizados en el proyecto.
| Número | Nombre | Cantidad |
|---|---|---|
| 1 | 2,4g controlador remoto con batería | 1 |
| 2 | 2,4G Receptor | 1 |
| 3 | Motor del TT, 1:120 | 2 |
| 4 | 18650 Batería con cable | 1 |
| 5 | Madera contrachapada de Basswood, 40 cm × 60 cm × 3mm | 1 |
| 6 | Tornillos M3/M4, tuercas y separadores de nylon | Varios |
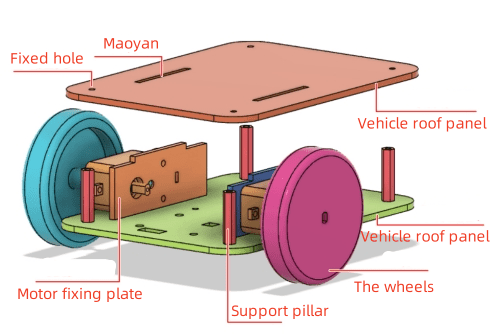
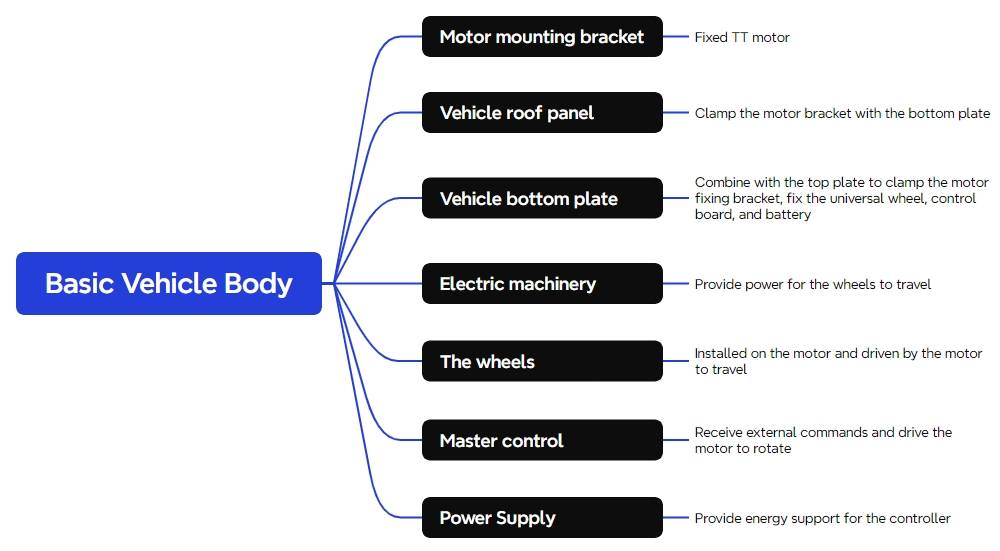
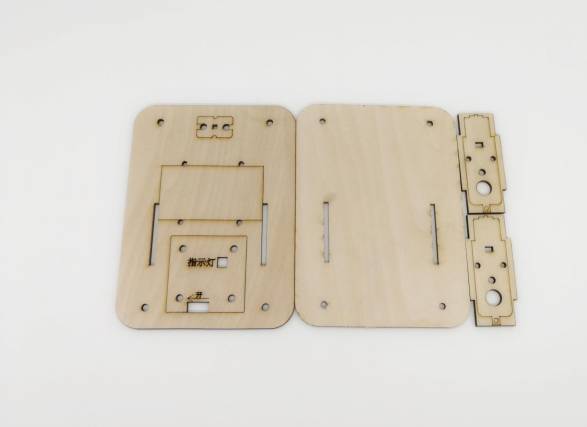
El cuerpo del vehículo cortado con láser está organizado en tres partes estructurales principales: dos placas de montaje del motor, una placa superior del cuerpo y una placa inferior del cuerpo.
| Parte No. | Nombre de pieza | Cantidad | Función |
|---|---|---|---|
| 1 | Placa de montaje del motor | 2 | Asegura los motores TT |
| 2 | Placa superior del cuerpo | 1 | Combina con la placa inferior para emparedar las placas de montaje del motor |
| 3 | Placa de cuerpo inferior | 1 | Combina con la placa superior y asegura la rueda giratoria, la placa receptora y la batería |
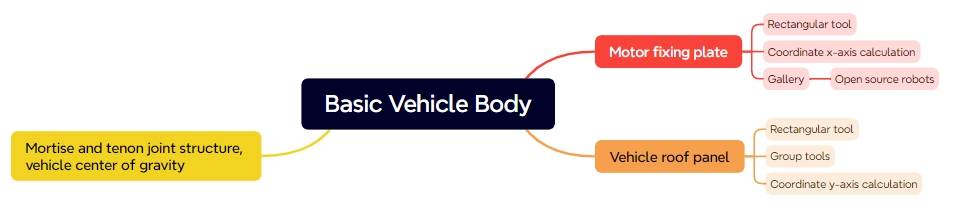
Las placas de montaje del motor sostienen los dos motores TT y se conectan a las placas del cuerpo superior e inferior a través de juntas de mortaje-y-espiga. Comience dibujando la forma de la placa de montaje del motor principal, luego agregue espigas laterales y orificios de montaje del motor.
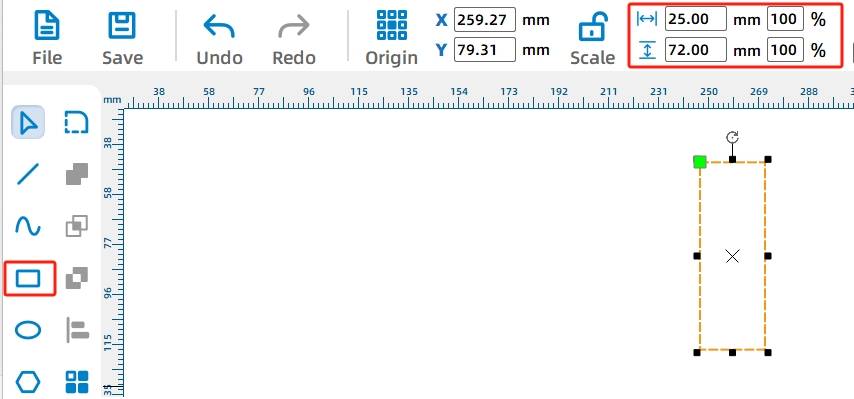
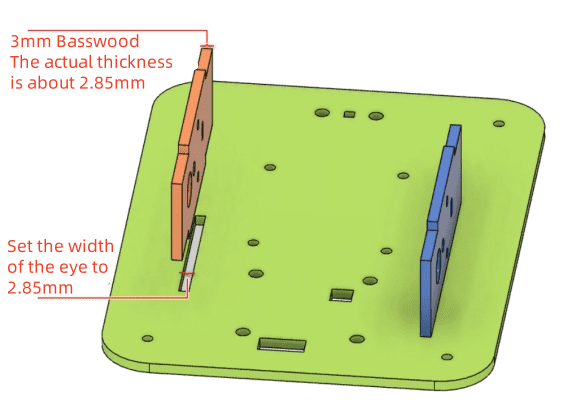
Utilice la herramienta Rectángulo para dibujar un rectángulo de 25mm por 72mm como placa de montaje del motor principal. Debido a que la placa se conecta a la carrocería del vehículo a través de juntas de mortaja y espiga, agregue una espiga a cada lado. En el flujo de trabajo de la fuente, cada espiga lateral tiene 2,85mm de ancho y 40mm de alto, según el grosor práctico de la placa de tilo de 3mm y la pérdida de corte por láser.
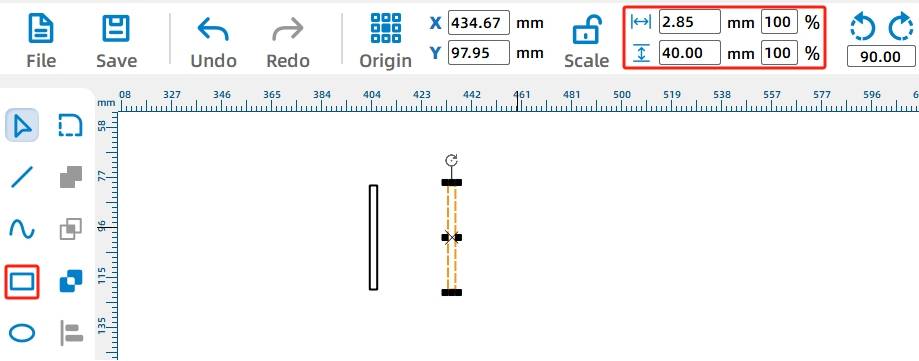
Mueva la primera espiga al lado izquierdo de la placa, alinearlo, y el uso de la Unión para fusionarlo con el rectángulo principal. Repita el mismo proceso en el lado derecho para completar el esquema de la placa de montaje del motor.
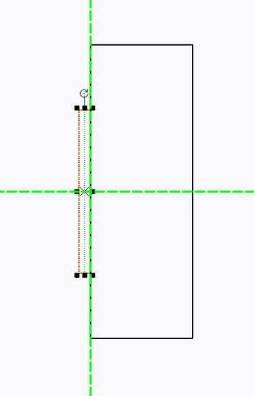
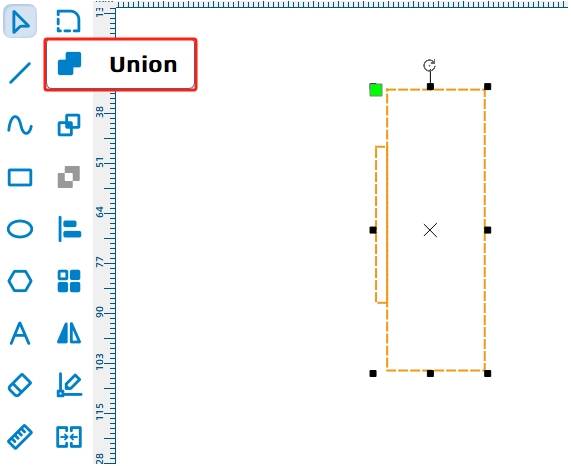
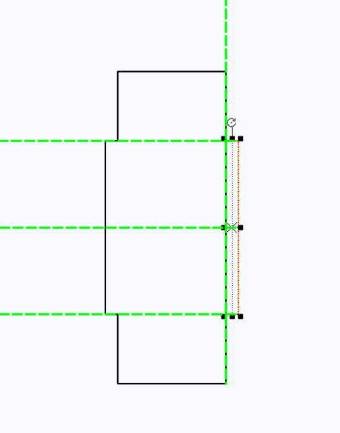
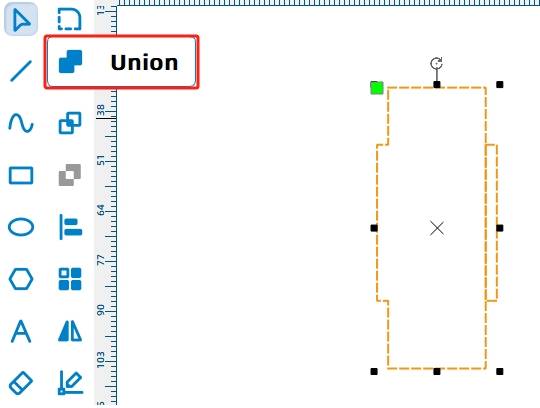
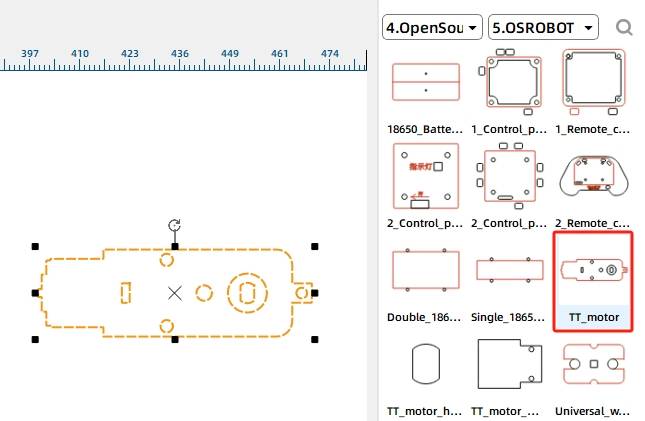
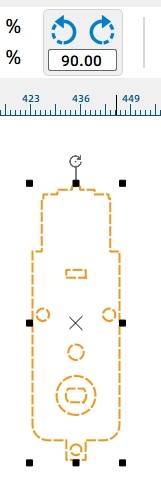
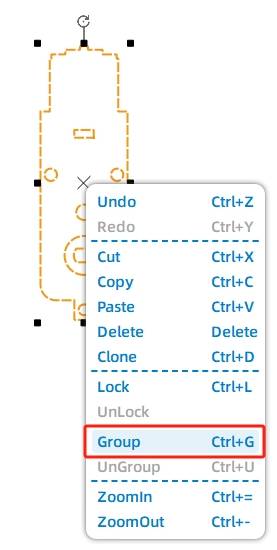
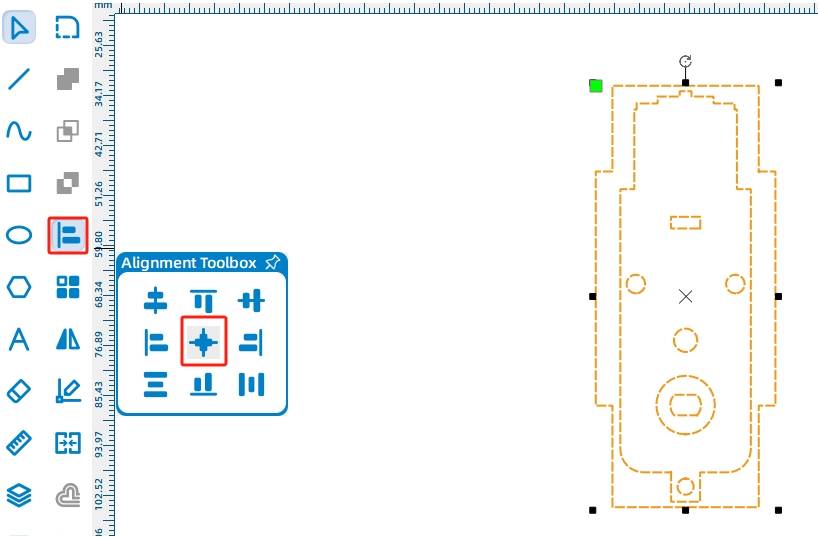
A continuación, agregue el patrón de montaje del motor TT. Abra la biblioteca de LaserMaker, localice Open-Source Robot Hardware, elija TT Motor y arrástrelo al lienzo. Gire el patrón de orificio del motor TT 90 grados, agruparlo y alinearlo en el centro con la placa de montaje del motor.
La carrocería del vehículo utiliza dos motores TT, por lo que necesita dos placas de montaje del motor. Seleccione la placa de montaje completada y utilice Matriz rectangular para crear una segunda copia. En el flujo de trabajo de origen, el recuento horizontal es 2, el espaciado horizontal es 10mm y el recuento vertical es 1.
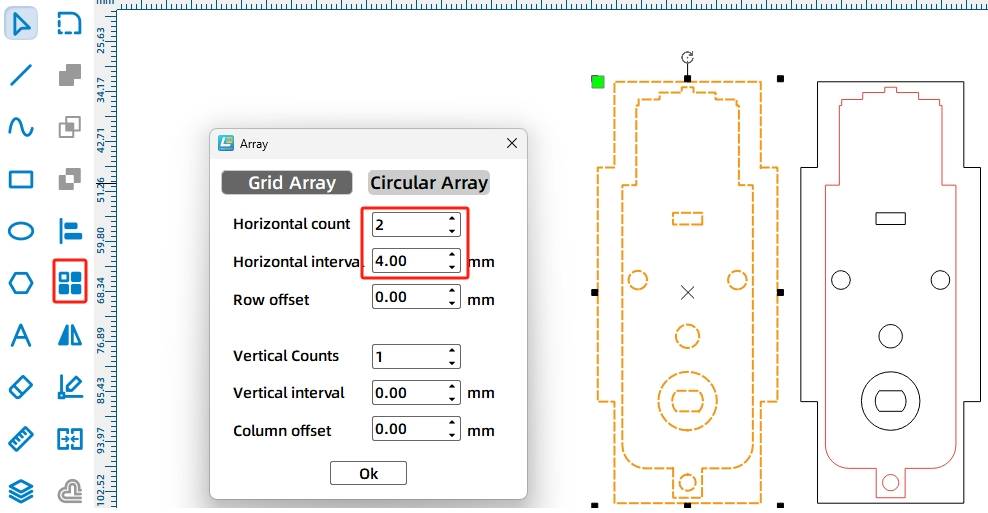
La placa superior y la placa inferior sujetan las placas de montaje del motor en su lugar. La placa superior necesita esquinas redondeadas, dos mortadeles para las placas de montaje del motor y cuatro orificios de fijación.
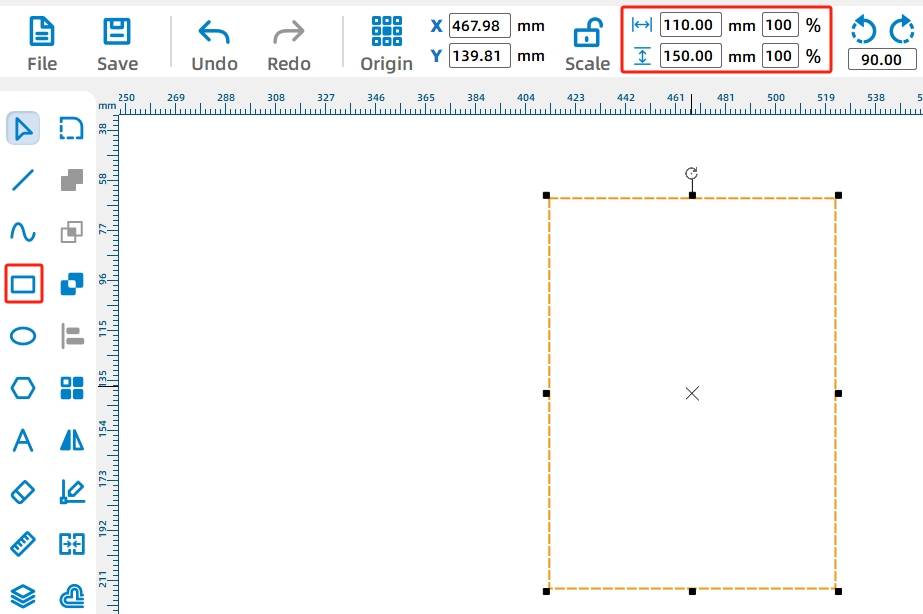
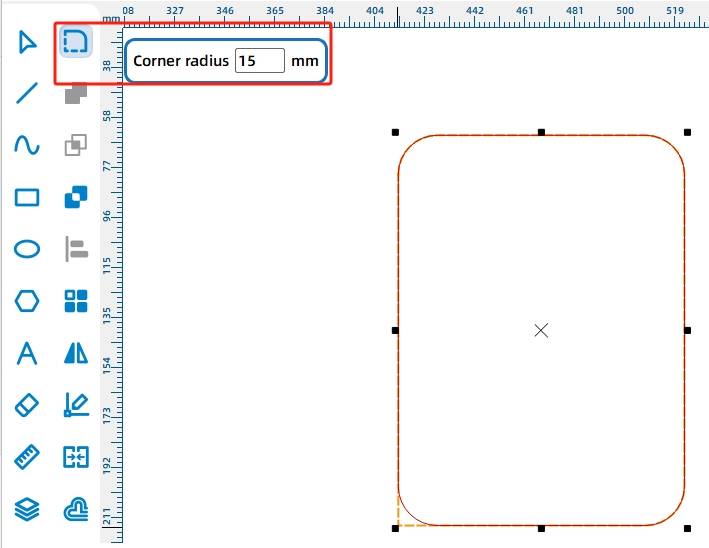
Dibuja un rectángulo y concéntralo en 110mm de ancho y 150mm de alto. A continuación, utilice la herramienta Esquina redondeada con un radio de 15mm para redondear las cuatro esquinas.
Añadir las mortises para las placas de montaje del motor. Dibuja un rectángulo de 2,85mm por 40mm como una mortaja. Debido a que una batería 18650 necesita encajar entre las dos placas de montaje del motor, el flujo de trabajo de la fuente establece la distancia entre las dos mortadeles a 67mm, ligeramente más grande que el ancho de la batería.
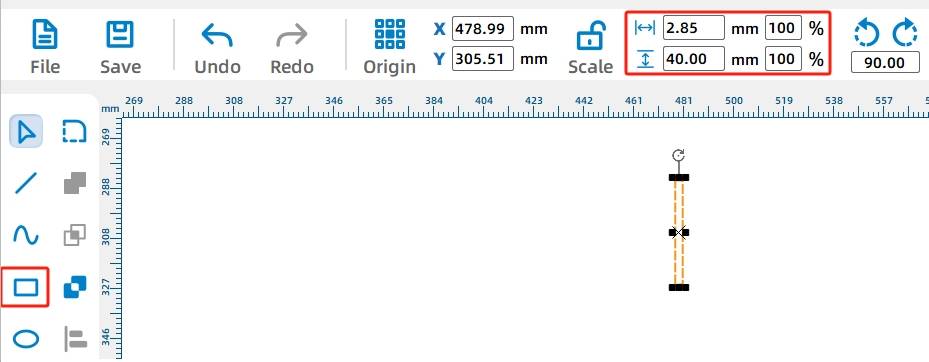
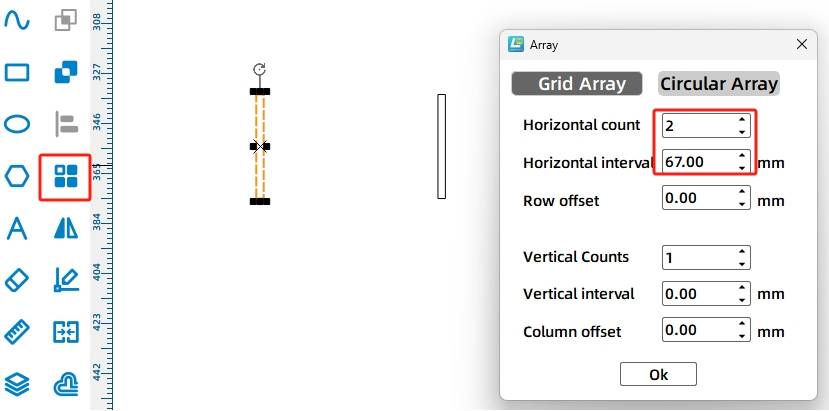
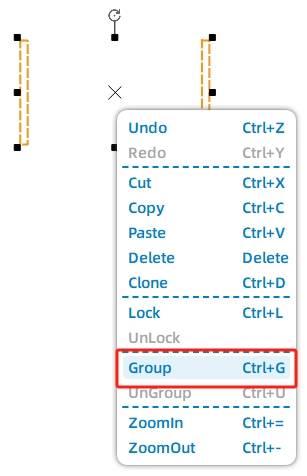
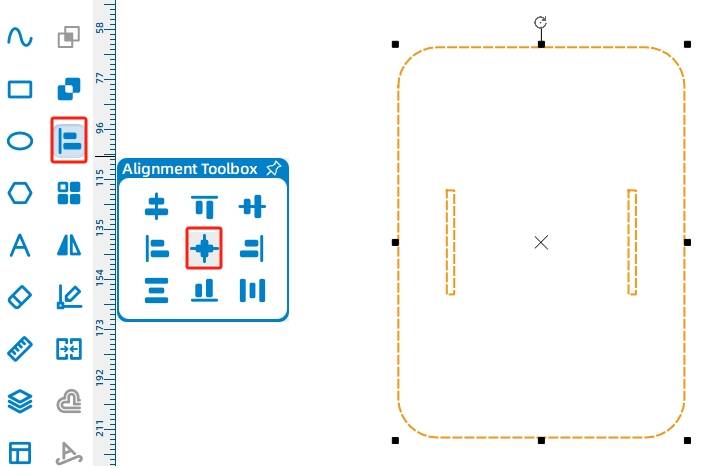
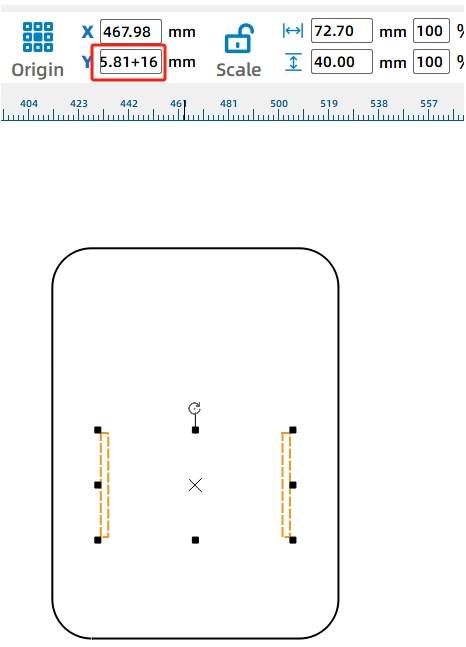
Alinee en el centro las mortaditas con la placa superior, luego mueva las mortaditas hacia abajo 16mm para que los motores se ujen más cerca de la parte trasera del chasis. En LaserMaker, al aumentar el valor del eje Y, el gráfico seleccionado se desplaza hacia abajo.
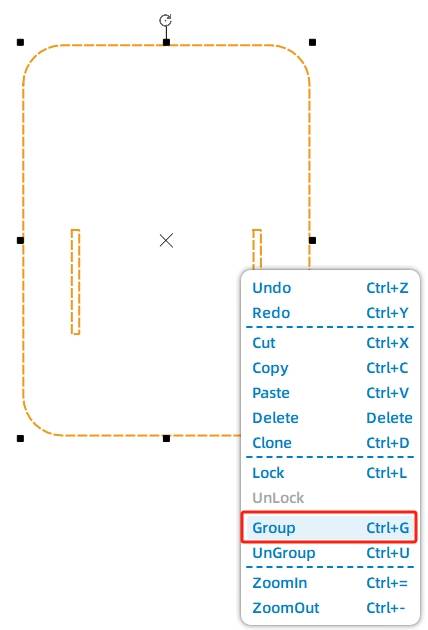
Agregue cuatro orificios de fijación de 4mm a la placa del chasis. Utilice Matriz rectangular con 2 copias horizontales, espaciado horizontal de 80mm, 2 copias verticales y espaciado vertical de 120mm. Agrupe los agujeros y alinearlos en el centro con la placa, sin seleccionar las mortadles.
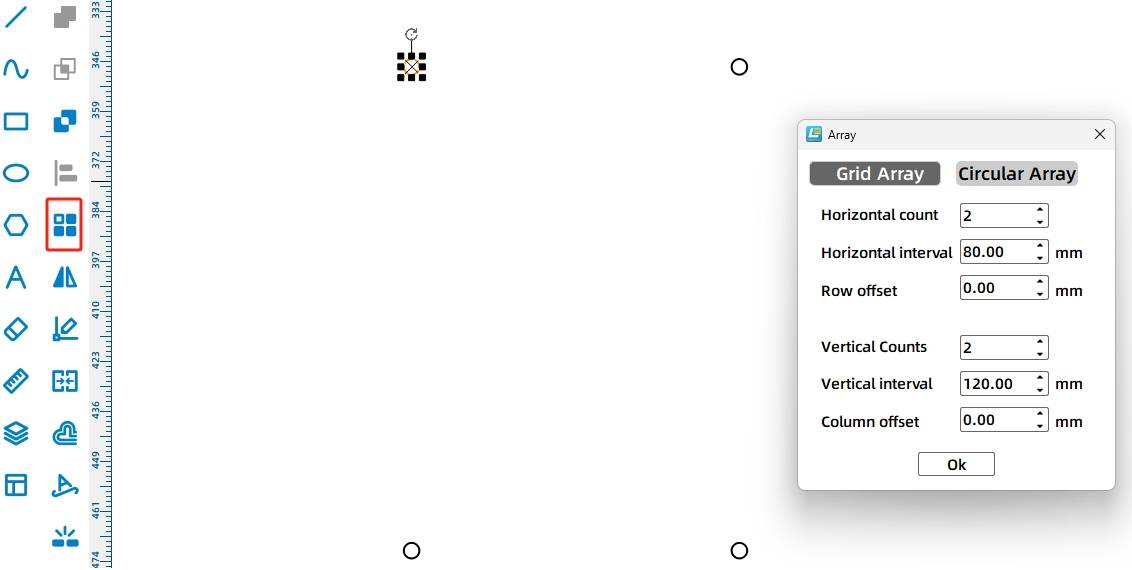
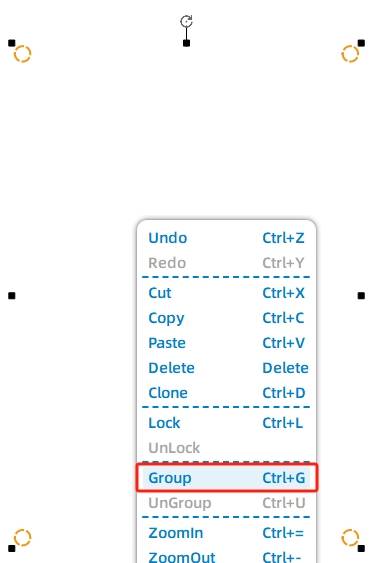
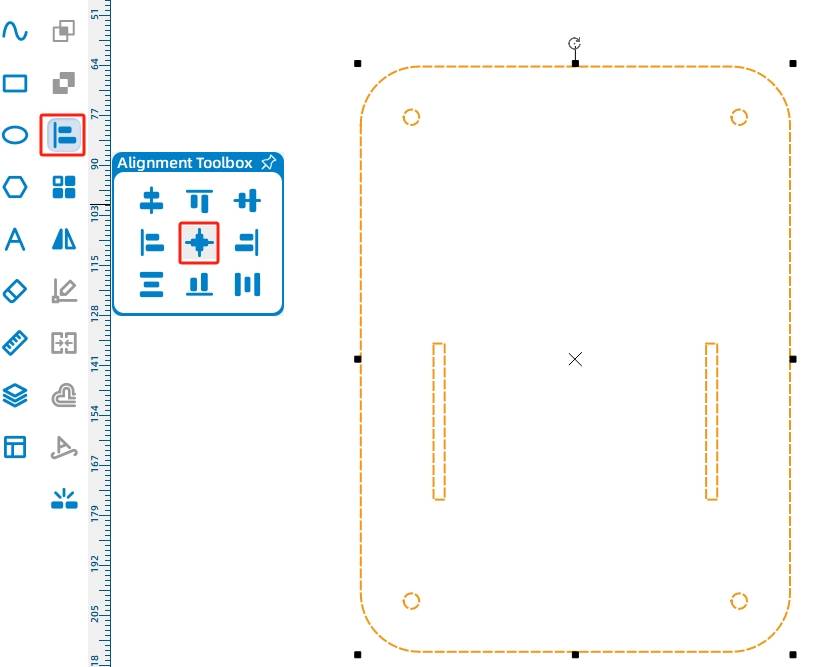
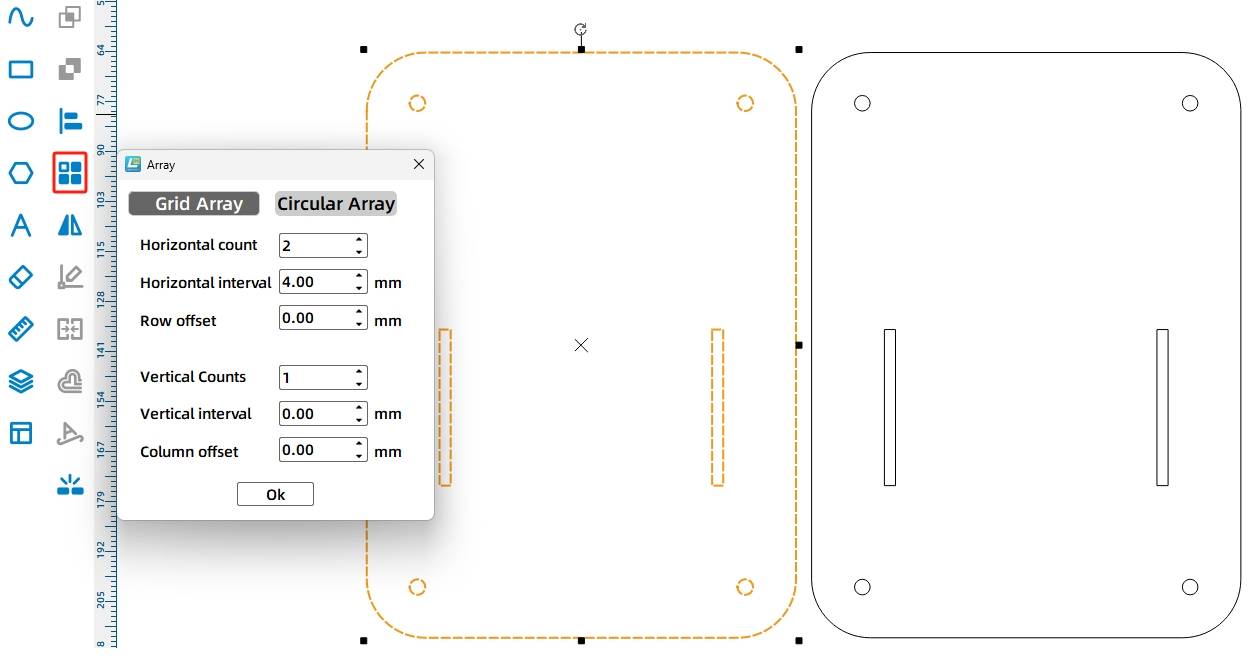
Una vez completada la placa superior, utilice Matriz rectangular para crear la placa inferior a partir de la placa superior. En el flujo de trabajo de origen, el recuento horizontal es 2 y el espaciado horizontal es 4mm.
Para ayudar a que el vehículo se mueva de manera flexible, agregue una rueda giratoria a la placa inferior. Seleccione el gráfico Rueda orientable de la biblioteca Open-Source Robot Hardware, agrupe el gráfico de rueda orientable y alínela cerca de la parte frontal de la placa inferior.
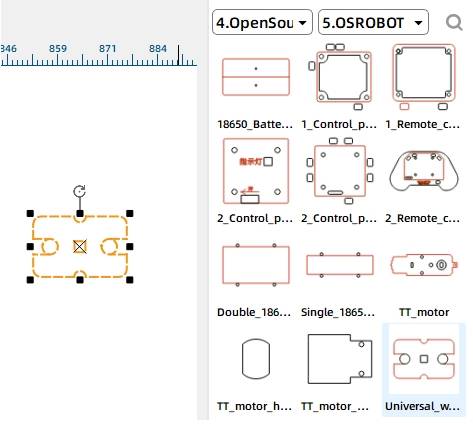
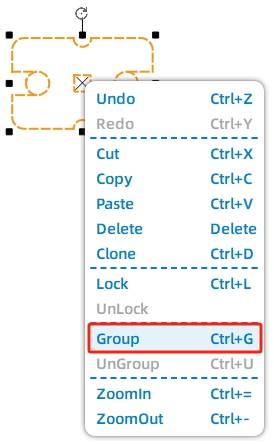
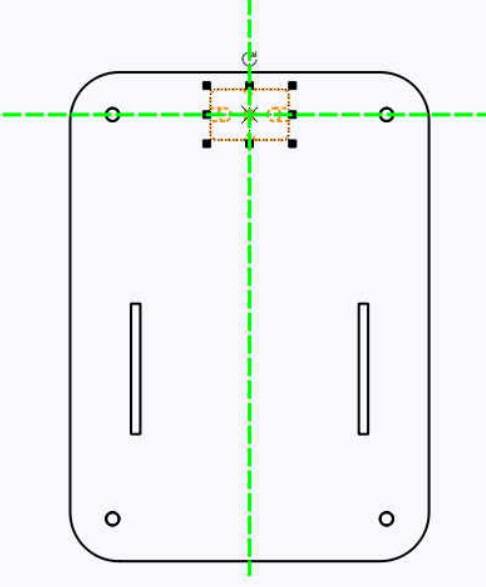
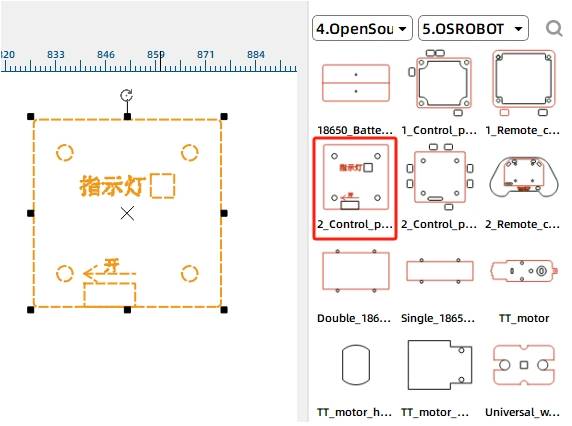
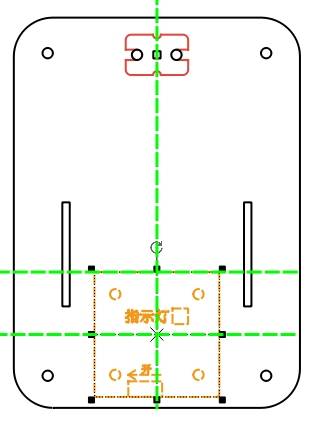
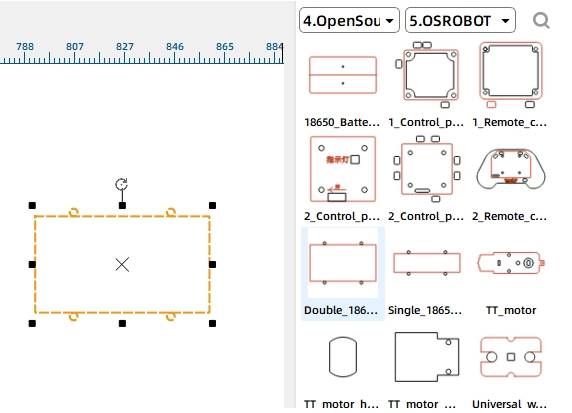
La placa inferior también necesita posiciones de montaje para la placa receptora y la batería. Agregue el gráfico 2,0 Control Board de la biblioteca Open-Source Robot Hardware y púgalo en el área cuadrada del chasis. A continuación, añada el gráfico Double 18650 Battery y colídelo sobre el área del tablero de control.
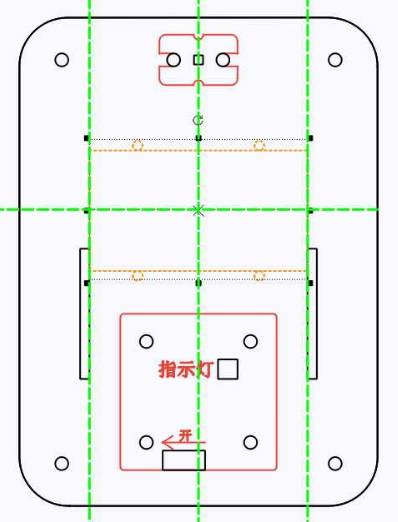
Después de que las placas de montaje del motor, la placa superior y la placa inferior estén completas, organice el dibujo final para el procesamiento láser.
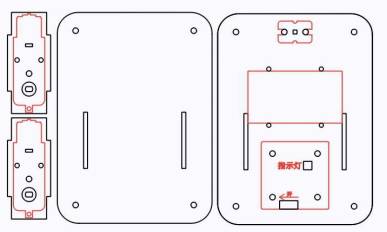
Después de completar el diseño del dibujo, establezca los parámetros de procesamiento láser. El flujo de trabajo de origen utiliza el contorno para objetos de capa roja y el corte para objetos de capa negra.
Esbozar:Haga doble clic en el bloque rojo en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Contorno y establezca el grosor de procesamiento en 0,10.
Corte:Haga doble clic en el bloque negro en el área de procesamiento. Seleccione Madera contrachapada de tilo como material, elija Corte y defina el grosor de procesamiento en 3,00.
Encienda la máquina de corte láser y el interruptor láser. Cuando el botón Iniciar fabricación esté listo, cargue el dibujo en la máquina de corte por láser y comience a cortar desde el panel de la máquina.
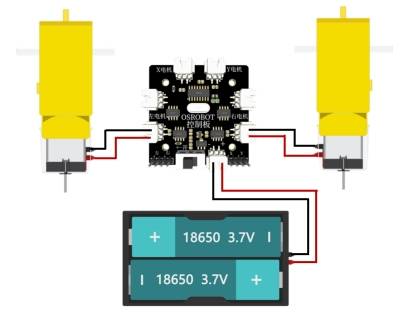
Después de ensamblar el chasis, conecte el circuito de acuerdo con el diagrama de cableado. El receptor, la batería y dos motores TT permiten que la carrocería del vehículo se mueva por control remoto.
Primero, identifique la rueda giratoria, la placa inferior del chasis, los tornillos M4 y las tuercas. Instale la rueda giratoria en la parte inferior de la placa inferior del chasis y aprieta con tuercas M4.
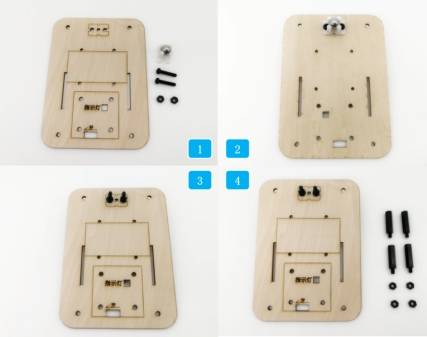
Inserte los separadores de nylon en los orificios redondos en las cuatro esquinas de la placa del chasis y apriételos con tuercas. Luego ubique la placa del receptor, los tornillos cortos M4 y las tuercas M4, y asegure la placa del receptor a la sección cuadrada de la placa inferior.
A continuación, ubique los motores TT, los soportes de montaje del motor, los tornillos M3 y las tuercas M3. Fije cada motor en un soporte de montaje del motor. El flujo de trabajo fuente señala que las tuercas deben colocarse en el interior de la madera para evitar que los extremos sobresalientes del tornillo interfieran con la instalación de la rueda.
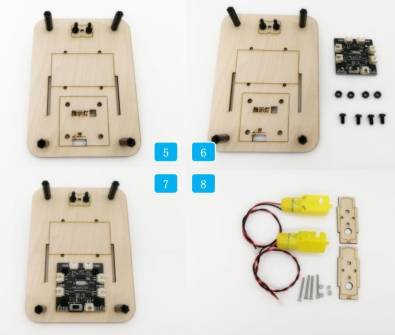
Conecte los soportes del motor a la placa del chasis. Luego asegure la batería 18650 al área rectangular de la placa del chasis con bridas para cables.
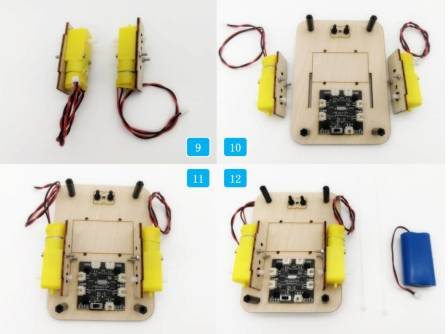
Conecte el cableado de acuerdo con el diagrama del circuito. Finalmente, coloque la placa superior del chasis sobre la placa inferior y fíjelo con tornillos. Una vez que se instala la placa superior, se completa el ensamblaje básico de la carrocería del vehículo.
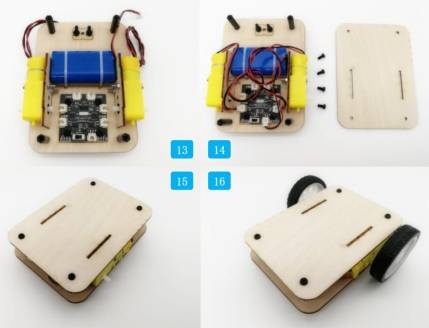
Compruebe si las placas de montaje del motor encajan firmemente en las mortaditas de la placa superior e inferior.
Confirme que la rueda giratoria esté alineada y pueda girar libremente.
Pruebe si los dos motores TT funcionan correctamente después de cablear el receptor y la batería.
Revise si la batería y el receptor están fijos de forma segura antes de accionar el chasis.
Observe si el chasis se mueve recto, gira suavemente y permanece estable durante las pruebas básicas de control remoto.
Después del diseño, el procesamiento láser, el cableado y el ensamblaje, los estudiantes completan un cuerpo de vehículo básico de control remoto. El proyecto brinda a los estudiantes experiencia práctica con planificación de chasis de robot, montaje de motor TT, soporte de rueda giratoria, colocación de receptor y batería, y dimensionamiento preciso de mortaja y espiga.
Después de completar el chasis básico, los estudiantes pueden actualizarlo con nuevas funciones, como una carrocería de vehículo de colección, un accesorio de volquete, una estructura de grúa o un módulo de competencia personalizado.
Para un desafío de ingeniería adicional, los estudiantes pueden rediseñar la placa superior, la placa inferior y las placas de montaje del motor para que el chasis se pueda ensamblar y fijar sin usar tornillos. Esto anima a los estudiantes a explorar estructuras de mortaja y espiga más avanzadas e ideas de diseño de ajuste a presión.
Este proyecto es adecuado para cortadoras láser en el aula que soportan el corte y el contorno de materiales laminares para pequeños proyectos de robótica y mecanismos. Para escuelas, makerspaces y laboratorios STEAM para principiantes, proyectos como placas de chasis de robots, soportes de montaje de motores, carrocerías de vehículos de control remoto y bases de vehículos de competencia se pueden completar con un cortador láser de aula como elSerie Thunder Laser Bolt.
Los maestros pueden elegir la configuración de la máquina y el material en función del espacio del aula, el grosor del material, los componentes electrónicos, la separación de las partes móviles y los objetivos de aprendizaje. El mismo flujo de trabajo de LaserMaker también se puede adaptar para otras máquinas láser de CO2 cuando los estudiantes pasan a carrocerías de vehículos más grandes o proyectos de robótica más avanzados.
¡Habla con nuestros expertos ahora!
Por favor, deje su información de contacto para que podamos servirle mejor.
ENCUENTRA EL LÁSER ADECUADO PARA TU PRÓXIMO PROYECTO
Descubre las soluciones Thunder Laser diseñadas para distintos materiales, flujos de trabajo y necesidades de producción.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


