


Projet de découpe laser Happy Ferris Wheel à télécommande avec LaserMaker
 2024-07-19


Série Bolt
Machine de gravure laser professionnelle de haute précision

Série Nova
Machine de découpe laser CO₂ grand format à tube en verre

Série Nova Plus
Découpeuse laser CO₂ RF professionnelle

Série Titan
Système laser CO₂ RF de qualité industrielle

Série Titan Pro
Système laser industriel à double source CO₂ RF et MOPA


Qu'est-ce que vous cherchez POUR?
Recherche à travers les produits, les articles de blog, le contenu de support et les ressources.

Projet de découpe laser Happy Ferris Wheel à télécommande avec LaserMaker
2024-07-19

Dans ce projet de robotique et de mécanisme STEAM, les étudiants conçoivent et construisent une grande roue télécommandée à l'aide de LaserMaker. La leçon relie l'observation amusement-tour, les structures découpées au laser, la réduction de vitesse, la conception du cockpit, le support de support, le contrôle du moteur TT, le câblage et l'assemblage pratique.
Ce projet aide les élèves à comprendre comment une roue rotative, des cockpits suspendus, des supports de support, une base, un réducteur, un moteur TT et des composants télécommandés travaillent ensemble pour créer un modèle de grande roue mobile.
| Article | Détails |
|---|---|
| Projet | Modèle Happy Ferris Wheel à télécommande |
| Logiciel | LaserMaker |
| Compétences principales | Graphiques de galerie, graphiques de moteur de TT, outil de triangle, outil de coin arrondi, outil de rectangle, outil de vitesse de module, outil de mesure de distance, outil d'ellipse, courbe de décalage, rangée d'anneau, traçage, coupe, câblage, et assemblée |
| Matériel suggéré | Basswood stratifié, 40 cm × 60 cm × 3mm |
| Salle de classe Fit | Projets de robotique et de mécanisme, transmission par engrenages, modélisation de manèges, découpe au laser, structures de contrôle à distance et activités de conception technique |
Les élèves concevront une grande roue avec des cockpits, des roues, un réducteur, des supports et une base. Ils prépareront les pièces découpées au laser dans LaserMaker, définiront les processus de traçage et de découpe, assembleront la structure mécanique, connecteront les composants électroniques et testeront si la roue tourne en douceur.
Pour les enseignants:Utilisez ce projet pour connecter la transmission à engrenages, la vitesse de rotation, le support structurel, le contrôle du moteur, la mesure et l'assemblage découpé au laser.
Pour les étudiants:Utilisez l'activité pour construire un modèle de grande roue mobile tout en apprenant comment les dessins numériques deviennent un système mécanique fonctionnel.
Pour les makerspaces:Utilisez-le comme un projet de modèle alimenté plus avancé qui combine la découpe laser, les engrenages, les arbres en bois, les entretoises, un moteur TT et des composants de commande à distance.
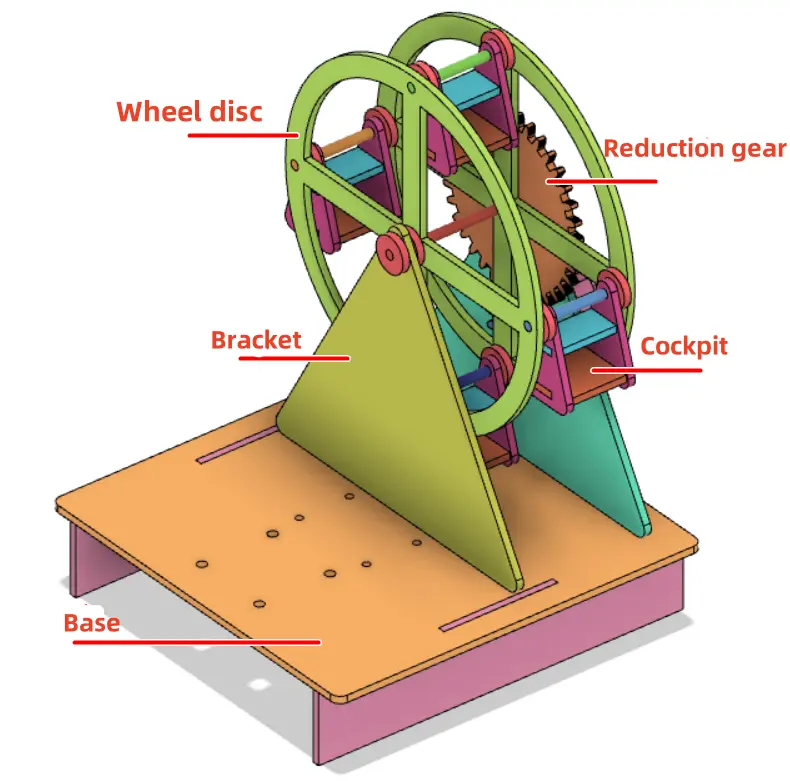
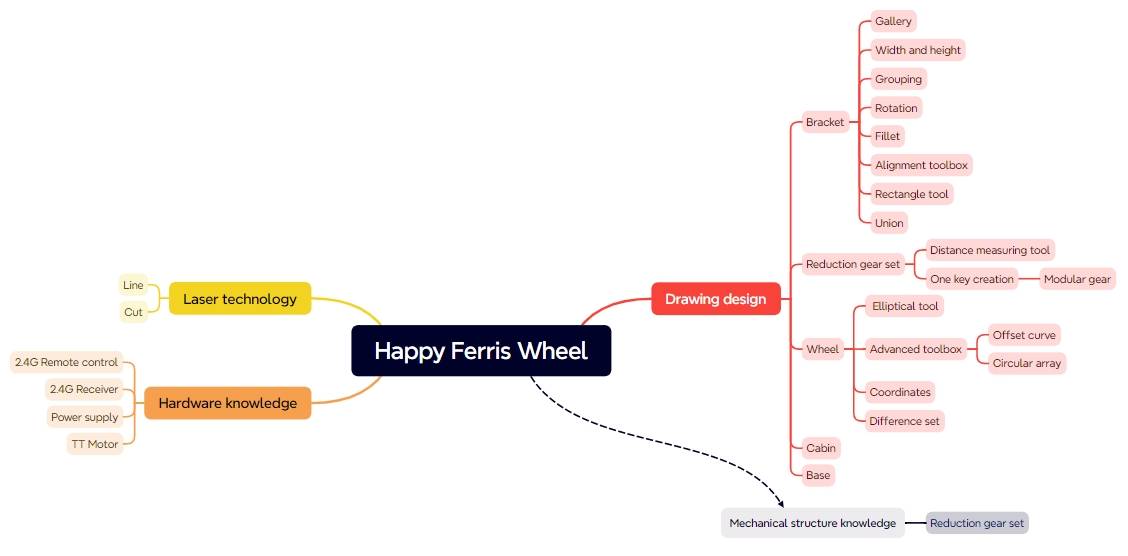
Analysez la structure d'une grande roue et identifiez la roue, le cockpit, le support, la base, l'unité de puissance et le réducteur.
Utilisez les outils de dessin et de galerie LaserMaker pour créer des supports, des roues, des cockpits, des joints, des engrenages et des pièces de base.
Utilisez l'outil Modulus Gear pour créer un réducteur et ajuster le trou de l'arbre du moteur pour s'adapter au moteur TT.
Mesurez le dégagement afin que les cockpits puissent tourner sans toucher la base ou le support.
Définissez les processus de traçage et de découpe, puis assemblez le modèle avec des tiges en bois, des entretoises, des vis, des écrous, des poteaux en cuivre, un récepteur, une batterie et un moteur.
Design thinking:Étudiez une véritable grande roue et simplifiez-la en un modèle à l'échelle de la salle de classe avec des pièces et des fonctions claires.
Pensée computationnelle:Utilisez les dimensions, les paramètres d'engrenage, la distance centrale, les réseaux d'anneaux, l'alignement, les décalages et les calculs d'espacement pour créer des pièces numériques précises.
Pensée d'ingénierie:Considérez la vitesse de rotation, l'engrenage, le jeu d'essieu, l'équilibre du cockpit, l'espacement des supports, la stabilité de la base et le mouvement alimenté fiable.
Les étudiants doivent tester soigneusement les pièces alimentées et rotatives sous la direction d'un enseignant ou d'un superviseur de laboratoire. Gardez les doigts, les fils lâches et les petites pièces à l'écart des engrenages, des arbres et de la roue en rotation pendant les tests.
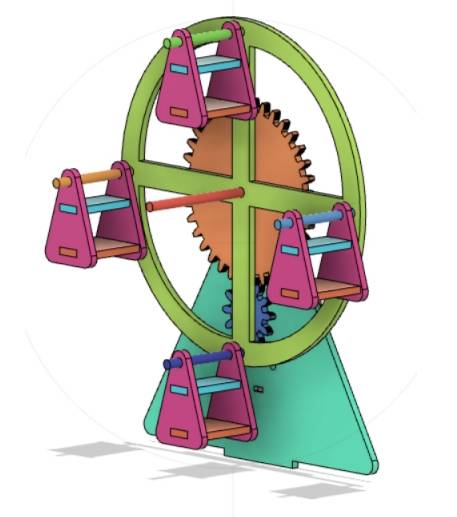
Une grande roue est un grand tour d'attractions en forme de roue avec des cockpits de passagers suspendus autour du bord extérieur. Comme la roue tourne lentement, les cockpits se déplacent à différentes hauteurs et permettent aux passagers de voir les environs.
Dans ce projet, les élèves créent une grande roue motorisée simplifiée. La roue rotative porte quatre cockpits, le support supporte la roue, la base maintient la structure, et le jeu d'engrenages aide à réduire la vitesse de la roue pour un mouvement plus fluide.
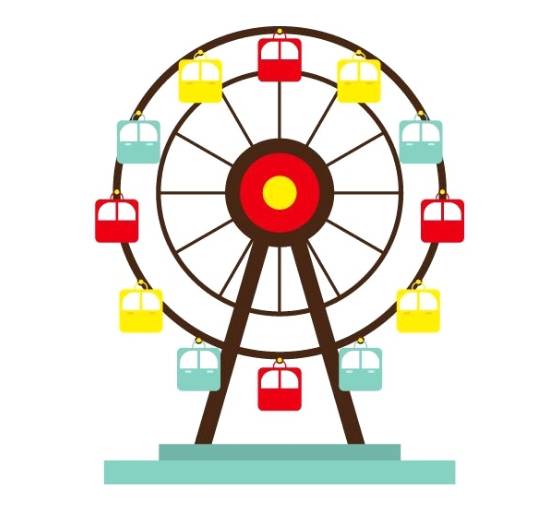
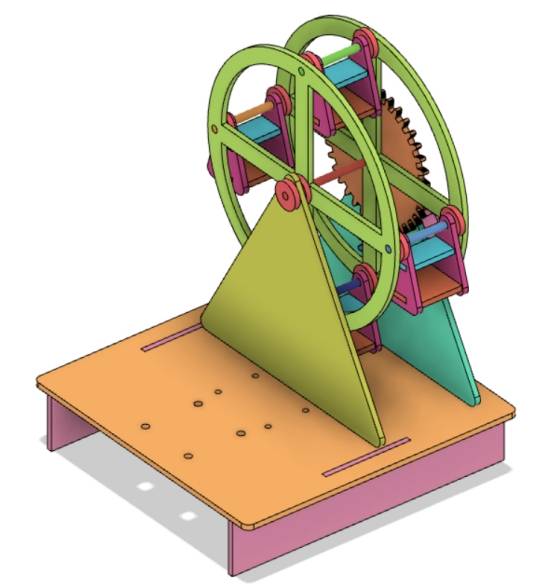
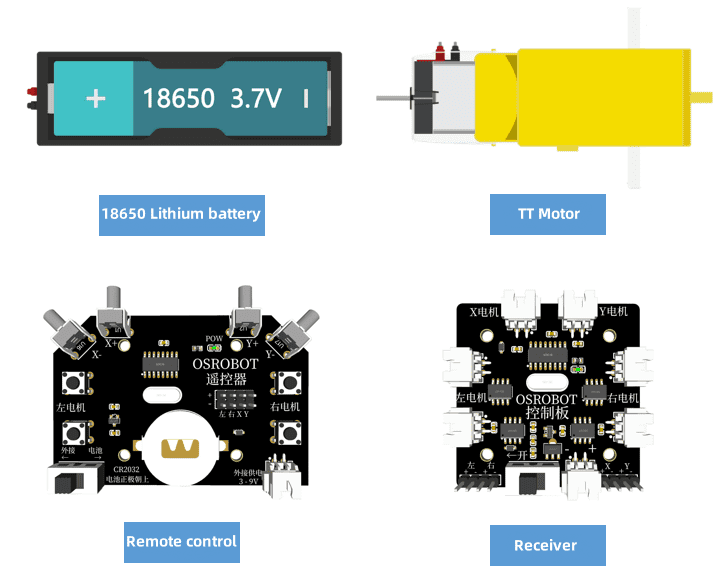
Avant de modéliser la grande roue, les étudiants doivent identifier les composants électroniques, les matériaux de structure, le matériau de l'essieu et le matériel utilisé dans le projet.
| Non. | Nom | Quantité |
|---|---|---|
| 1 | Télécommande 2.4G avec batterie | 1 |
| 2 | Récepteur 2.4G | 1 |
| 3 | Moteur TT, 1:220 | 1 |
| 4 | 18650 batterie avec câble | 1 |
| 5 | Basswood stratifié, 40 cm × 60 cm × 3mm | 1 |
| 6 | Vis M3, écrous et poteaux en cuivre | Plusieurs |
| 7 | Tiges en bois de 4mm | Plusieurs |
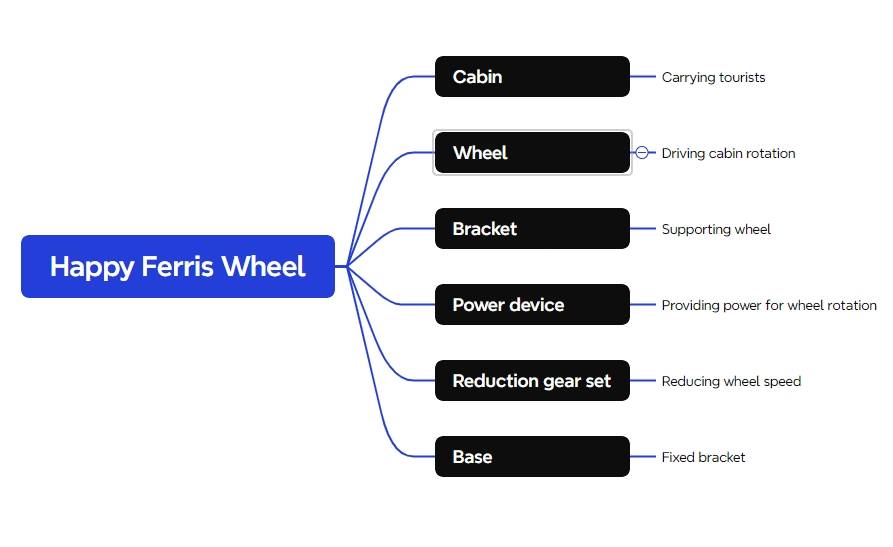
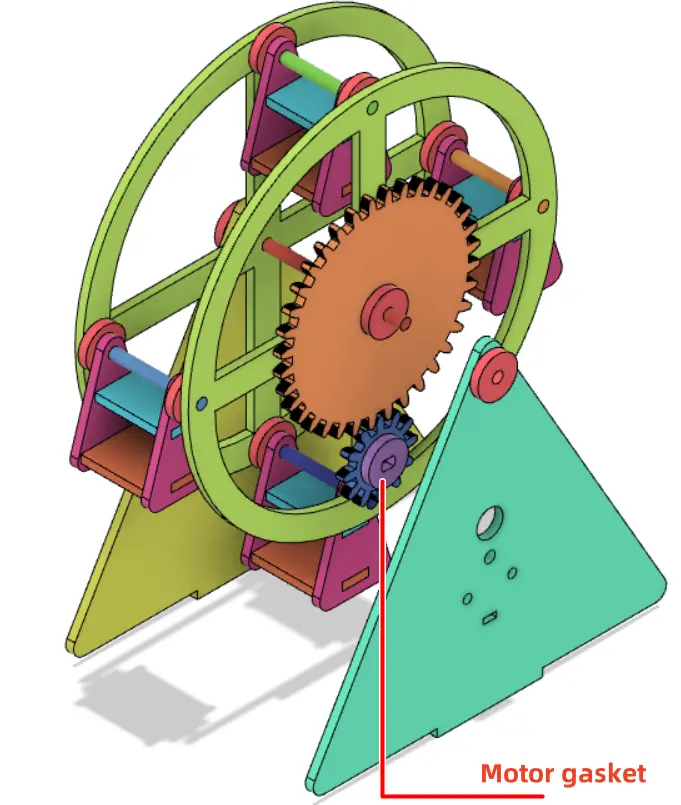
La structure de la grande roue est organisée en cinq groupes principaux: cockpits, roues, réducteur, supports et châssis.
| Numéro de pièce | Nom de la pièce | Nombre de pièces | Fonction |
|---|---|---|---|
| 1 | Cockpit | 4 | Maintient la zone du modèle passager et pend de la roue |
| 2 | Roue | 2 | Tourne et transporte les cockpits |
| 3 | Ensemble de réducteur | 1 | Réduit la vitesse de rotation de la roue |
| 4 | Support | 2 | Relie la roue à la base et maintient le moteur |
| 5 | Châssis | 1 | Fixe le support, le boîtier de batterie et le récepteur |
Le support est une pièce de support clé pour la grande roue. Dans le flux de travail source, le support utilise une structure triangulaire et la taille du moteur TT aide à déterminer son échelle.
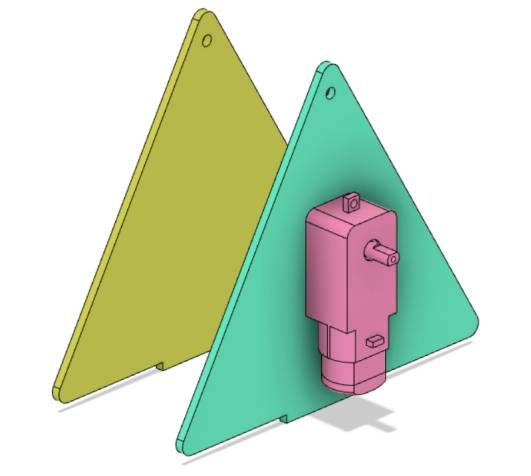
Ouvrez LaserMaker, choisissez le graphique TT Motor dans Open Source Robotics Hardware dans la Galerie, faites-le glisser sur le canevas, vérifiez sa taille et regroupez les graphiques moteurs afin qu'ils puissent être déplacés comme un seul objet.
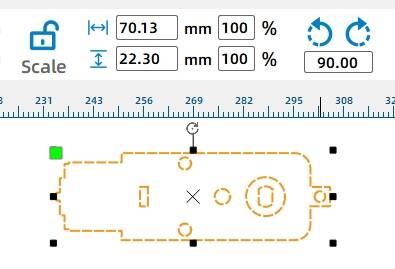
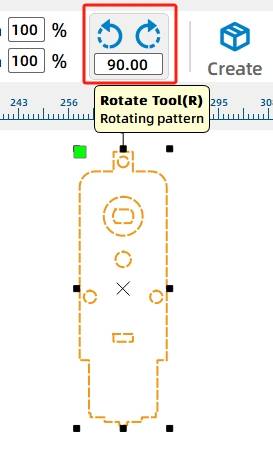
Sélectionnez le graphique du moteur TT et faites-le pivoter de 270 degrés.
Faites glisser un triangle depuis les graphiques de base, puis ajustez-le à environ 140mm de large et 121,24mm de haut. Utilisez l'outil de coin arrondi avec un rayon de coin de 4mm, placez le moteur TT sur le support et utilisez un alignement central horizontal pour aligner les deux parties.
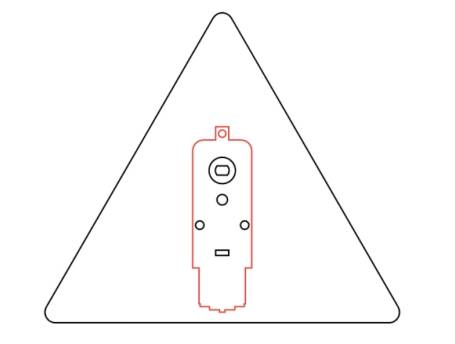
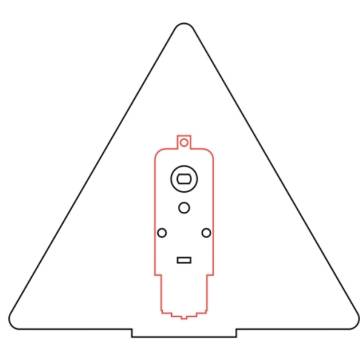
Utilisez l'outil Rectangle pour dessiner un rectangle de 40mm sur 3mm comme tenon de support. Alignez le rectangle avec le bord inférieur du triangle, centrez-le horizontalement, puis utilisez l'outil Union pour le fusionner avec le triangle et créer le prototype de support.
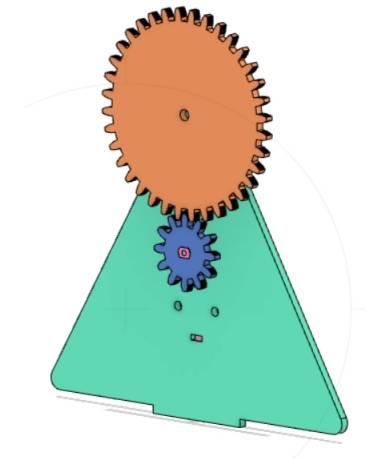
Une grande roue tourne généralement lentement pour une expérience confortable. Dans ce projet, les élèves réduisent la vitesse des roues en combinant le moteur avec un ensemble de réducteurs.
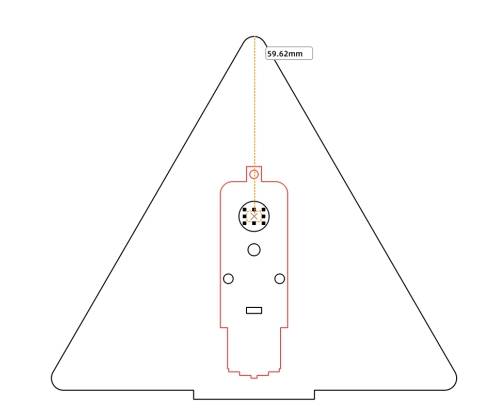
Utilisez l'outil de mesure de distance pour mesurer la distance entre le centre de l'arbre du moteur TT et le haut du support. Dans le flux de travail source, la distance mesurée est de 59,62mm, mais la valeur réelle dépend de la position finale du moteur.
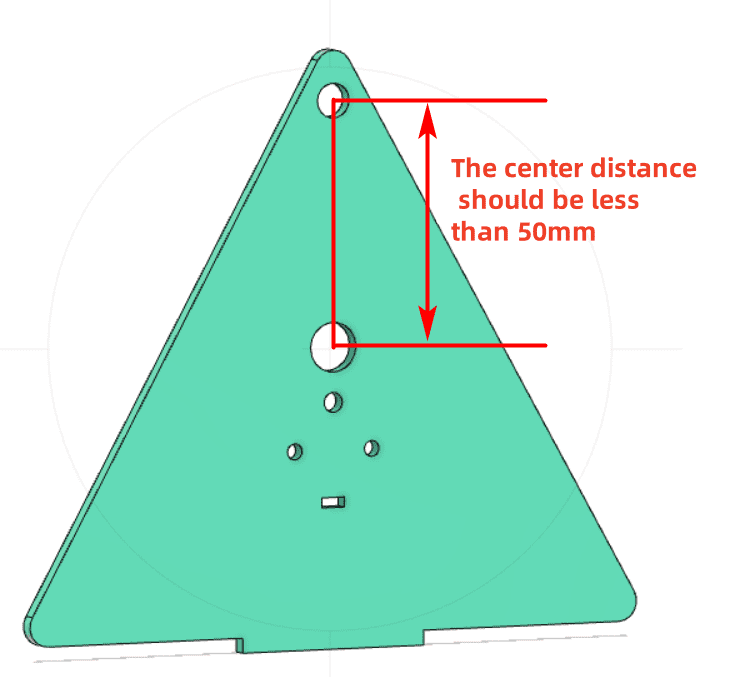
La roue et l'axe d'engrenage utilisent une tige en bois de 4mm. Parce que l'essieu ne doit pas s'asseoir trop près du bord supérieur du support, la distance du centre de l'engrenage doit être inférieure à 50mm dans cette conception.
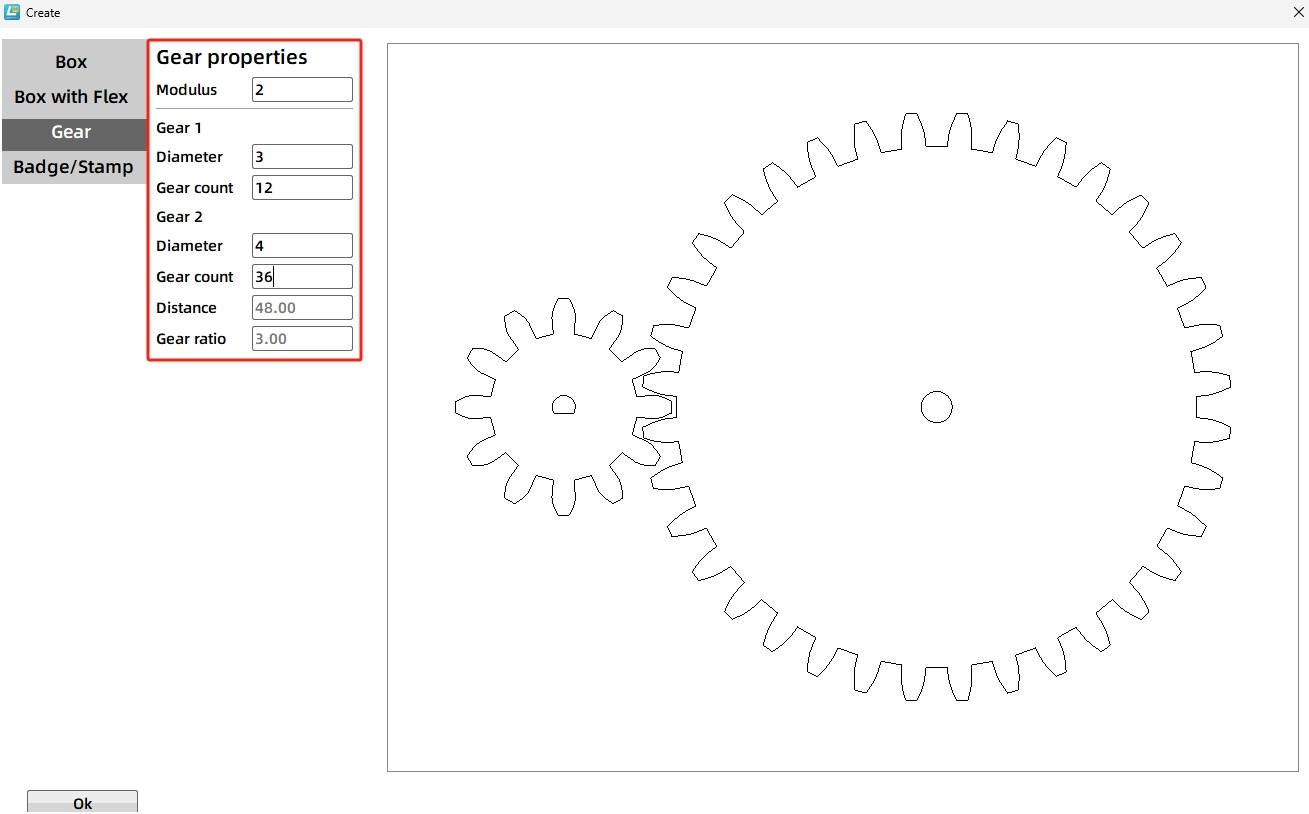
Ouvrez l'outil Artefact et choisissez Modulus Gear. Dans le flux de travail source, le module est réglé sur 2. engrenage 1 utilise un diamètre de roulement de 3mm et 12 dents. Gear 2 utilise un diamètre de roulement de 4mm et 36 dents. La distance centrale est automatiquement confirmée comme 48mm.
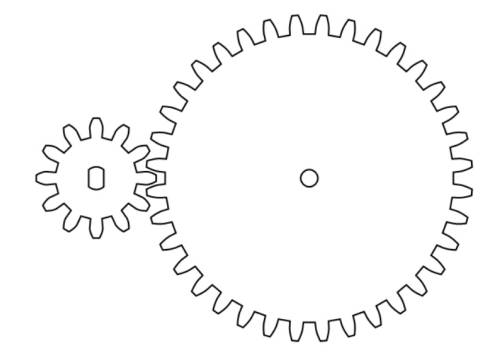
Étant donné que l'arbre du moteur TT ne correspond pas au trou en forme de D par défaut du petit engrenage, supprimez le trou en forme de D sur la vitesse 1 et remplacez-le par le graphique TT Motor Hole de la galerie. Alignez-le sur le centre de l'engrenage. Pour réduire le blocage des engrenages causé par un maillage serré, le flux de travail source déplace la Gear 1 de 1mm vers la gauche.
Sélectionnez les deux engrenages, faites-les pivoter de 270 degrés et regroupez-les. Faites glisser l'engrenage sur le support de sorte que le trou TT dans l'engrenage chevauche le trou TT sur le support. Le trou de la Gear 2 peut également être utilisé comme trou d'arbre de 4mm sur le support.
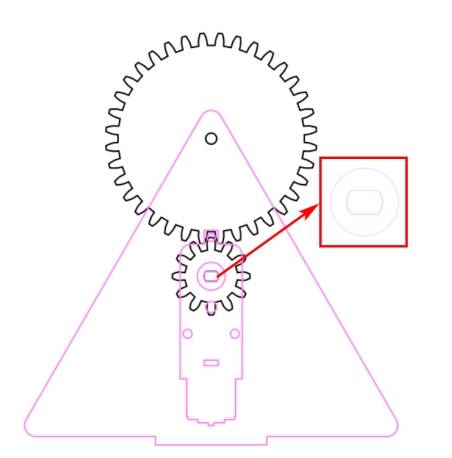
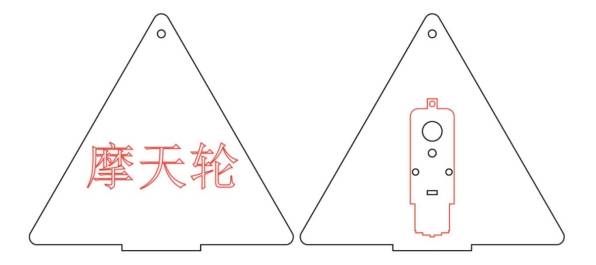
Copiez les formes de parenthèses finales. Un support peut inclure un étiquetage de texte rouge, tandis que l'autre support conserve le contour du support, les graphiques du moteur TT et le trou d'arbre nécessaires à la planification de l'assemblage.
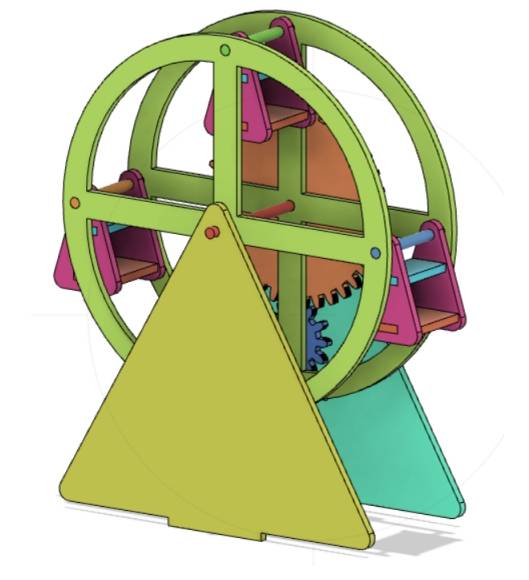
La roue est la partie tournante du noyau de la grande roue. Il porte les trous d'essieu du cockpit et tourne autour de l'arbre principal.
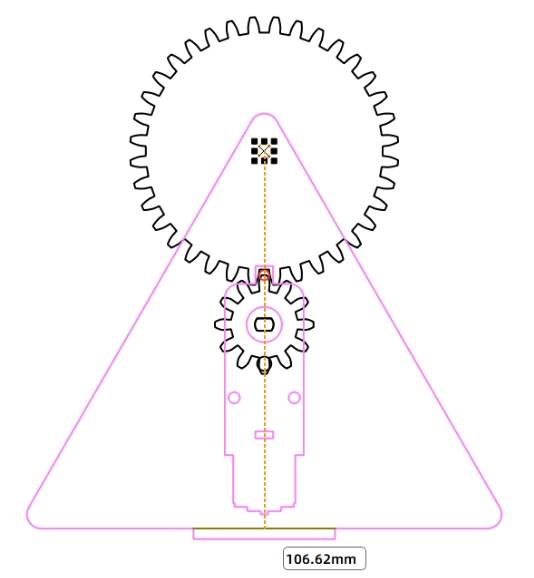
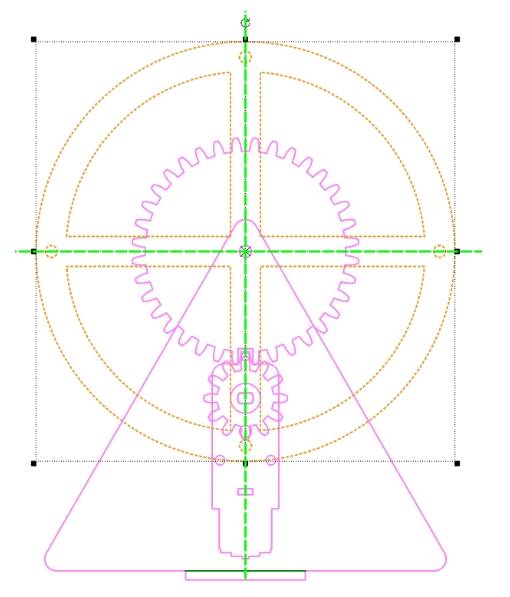
Avant de dessiner la roue et les cockpits, mesurez la distance entre le centre de l'arbre de roue et le bord inférieur du support. Utilisez une ligne auxiliaire pour prendre en charge la mesure. Dans le flux de travail source, cette distance est de 106,62mm.
En fonction du jeu mesuré, le flux de travail source règle le rayon de la roue à 70mm, ce qui donne un diamètre de roue de 140mm.
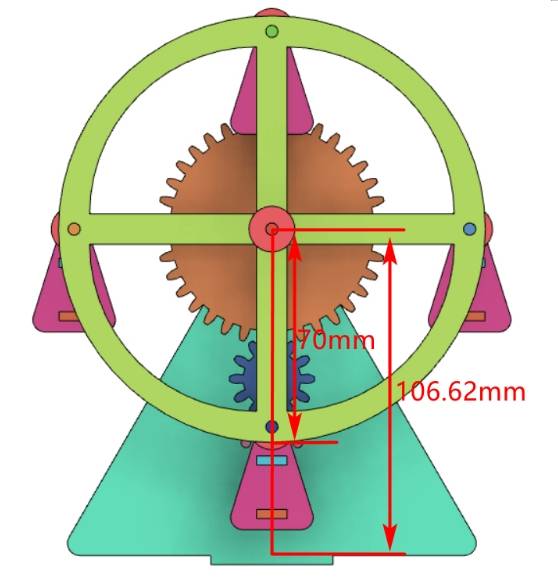
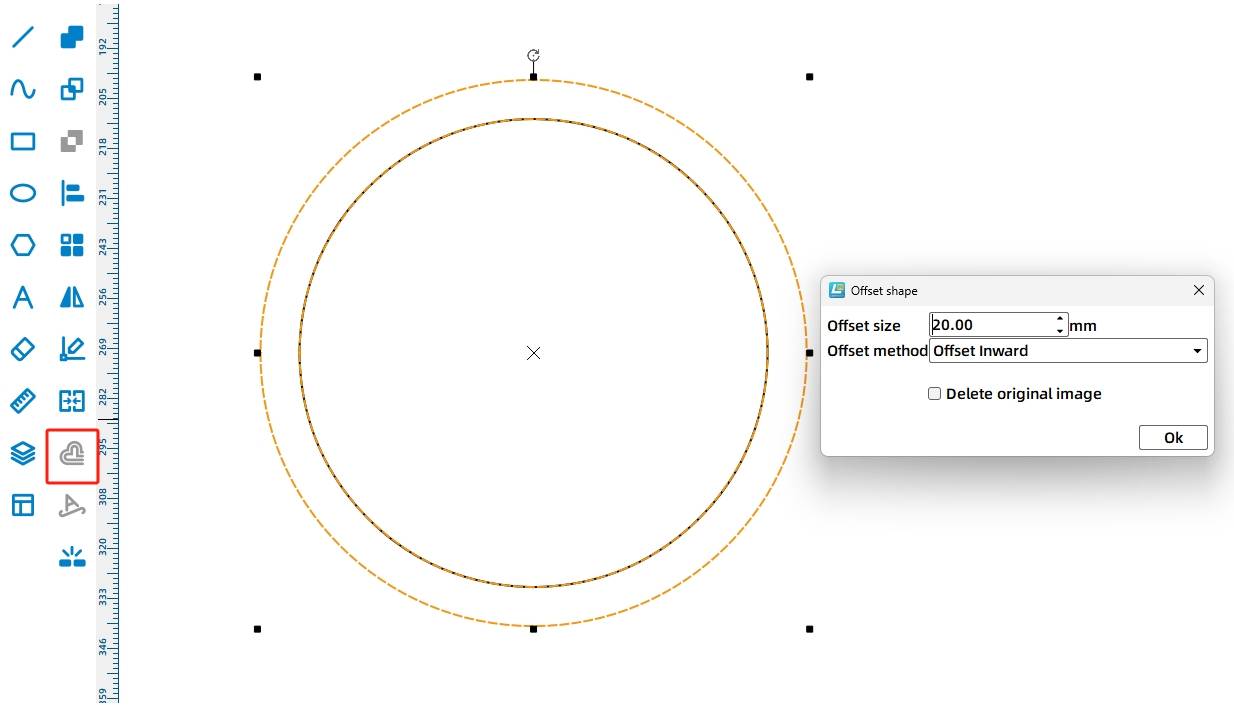
Utilisez l'outil Ellipse pour dessiner un cercle de 140mm. Utilisez ensuite Courbe de décalage avec un décalage intérieur de 20mm pour créer un ensemble de cercles concentriques.
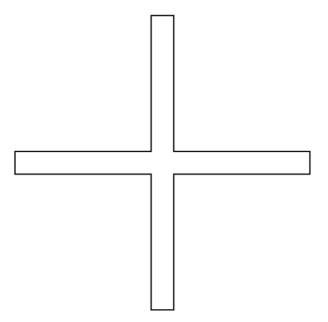
Utilisez l'outil Rectangle pour dessiner un rectangle de 130mm sur 10mm. Copiez-le, faites pivoter la copie de 90 degrés, alignez les deux rectangles au centre et fusionnez-les pour créer un contour intérieur en forme de croix.
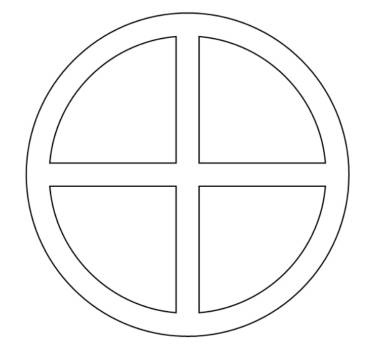
Centre-aligner la forme de la croix avec les cercles concentriques. Utilisez Différence pour créer le prototype de la roue, puis définissez ses coordonnées sur 300 100 dans le flux de travail source.
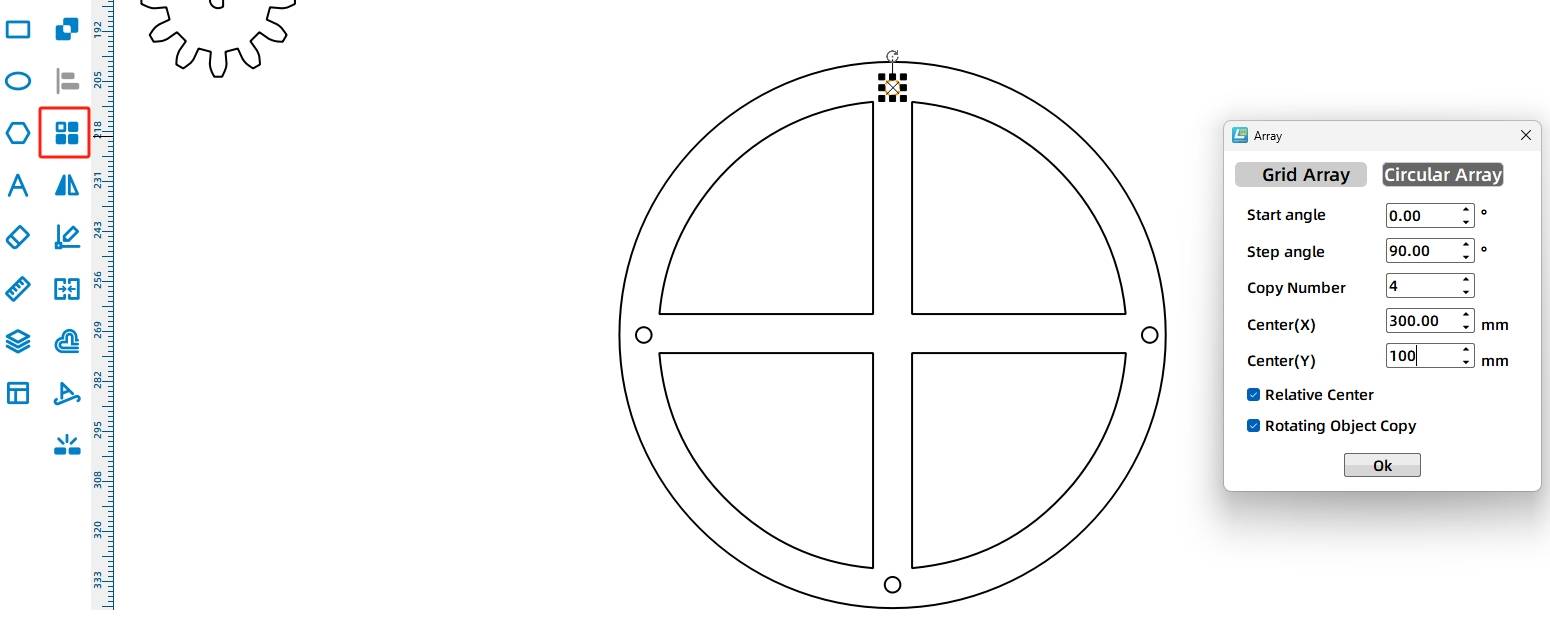
Dessinez un cercle de 4mm de diamètre comme un trou d'essieu de cockpit, placez-le près du bord supérieur de la roue et utilisez Ring Array pour créer quatre trous. Dans le flux de travail source, l'angle de départ est de 0 °, l'angle d'étape est de 90 °, le nombre de copies est de 4 et le point central est de 300 100. Regroupez les graphiques de roue finis.
Faites glisser la roue afin que son centre s'aligne avec le trou de l'axe du support. Étant donné que le support et la roue utilisent tous deux une tige en bois de 4mm, le trou d'axe de support de 4mm peut s'aligner avec la position de l'arbre de roue.
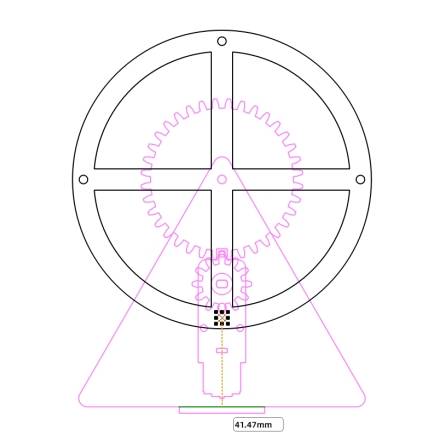
Mesurez la distance entre le trou de cockpit le plus bas de la roue et la base. Dans le flux de travail source, cette distance est de 41,47mm, les étudiants doivent donc vérifier soigneusement la hauteur du cockpit pour éviter les collisions pendant la rotation.
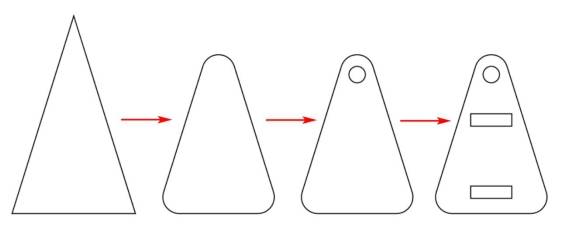
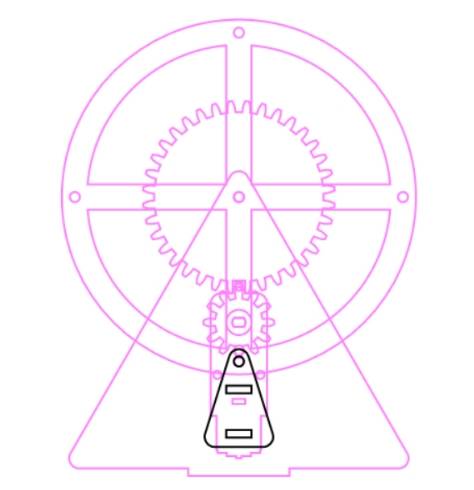
Côté cockpit, faites glisser un triangle depuis Basic Graphics et définissez-le sur 30mm de large et 48mm de haut dans le flux de travail source. Arrondissez les trois coins avec un rayon de 4mm. Tracez un cercle de 4mm de diamètre comme trou d'axe, et dessinez deux rectangles de 10mm par 3mm comme fentes de connexion de toit et de base.
Pour le toit du cockpit, tracez un rectangle de 14mm par 24mm et deux rectangles de tenon de 10,1mm par 3mm. Alignez et fusionnez les trois rectangles pour former le toit. Pour la base du cockpit, tracez un rectangle de 25mm sur 24mm et utilisez le même flux de travail en tenon.
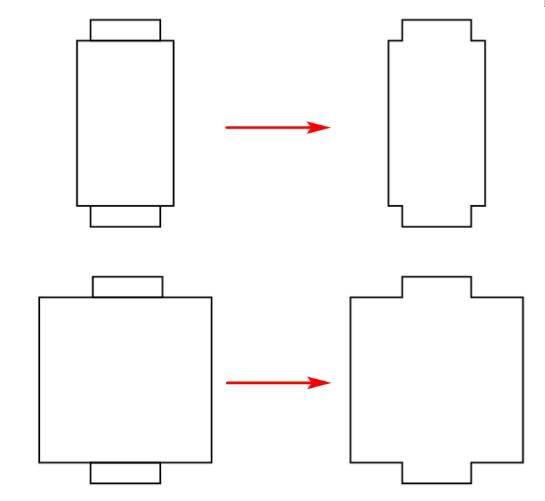
Regroupez les graphiques côté cockpit et alignez le trou d'essieu cockpit avec le trou d'essieu cockpit de roue. Confirmez que le cockpit ne touche pas le fond lorsqu'il atteint le point le plus bas.
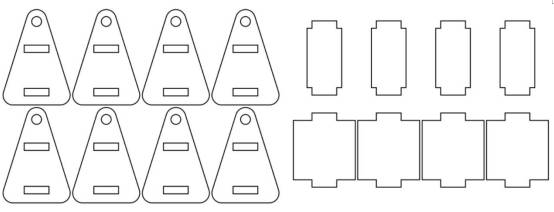
Le modèle final utilise quatre cockpits. Chaque cockpit comprend deux côtés du cockpit, un toit et une base. Par conséquent, le jeu de pièces de cockpit final comprend huit côtés de cockpit, quatre toits de cockpit et quatre bases de cockpit.
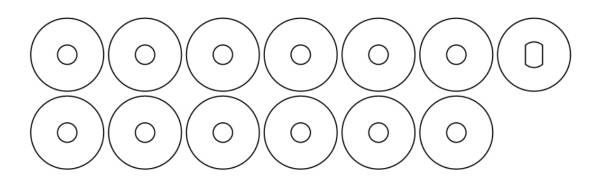
Pour aider la grande roue à bien fonctionner, des entretoises sont ajoutées entre la roue et le support et entre la roue et les cockpits. Le flux de travail source utilise 12 entretoises pour ces positions, plus une entretoise supplémentaire pour l'arbre moteur TT et la connexion du pignon.
Utilisez l'outil Ellipse pour dessiner un cercle de 4mm et un cercle de 15mm. Alignez au centre les deux cercles pour créer une entretoise en forme d'anneau, puis dupliquez-la pour créer 12 entretoises. Pour l'entretoise d'arbre de moteur TT, tracez un cercle de 15mm et alignez-le avec un graphique de trou de moteur TT de la galerie.
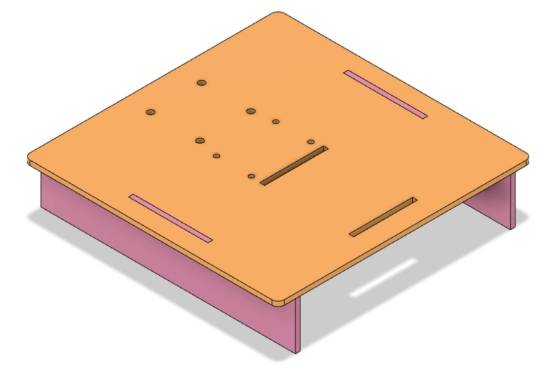
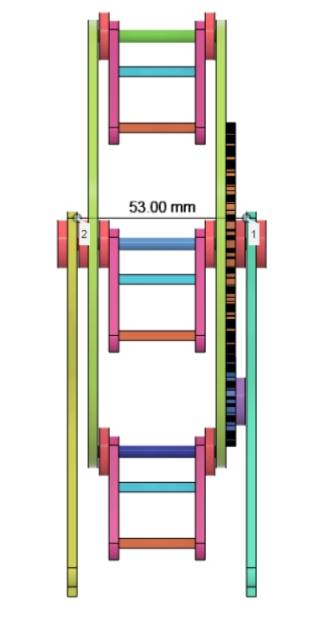
Avant de dessiner la base, déterminez la distance de fente de support. Dans le flux de travail source, l'espacement théorique est calculé à partir de la largeur du cockpit, des entretoises, des roues, des engrenages et des épaisseurs de joint. La distance de fente de support est réglée à 53mm pour permettre une rotation en douceur.
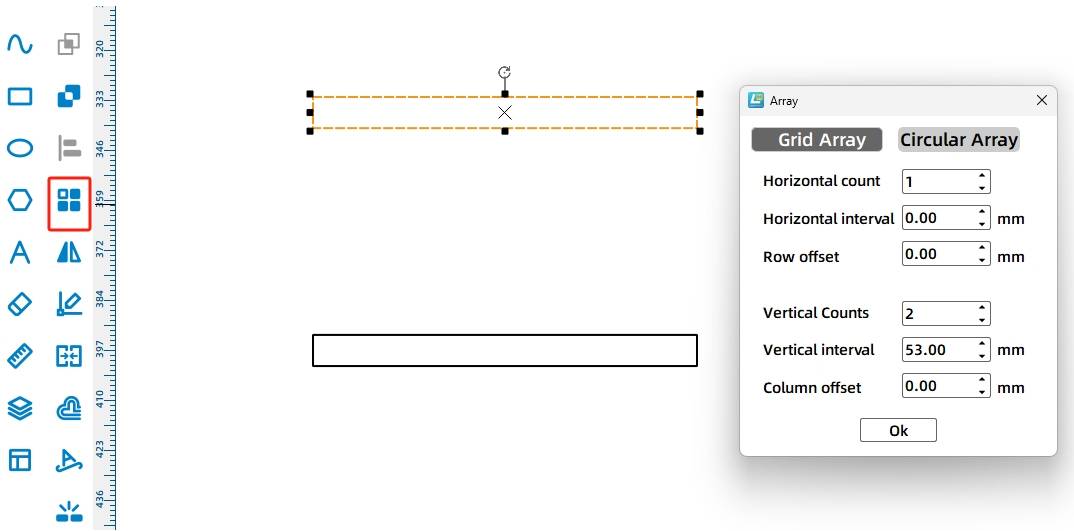
Dessinez un rectangle de 39,5mm sur 3mm comme mortaise du support. Utilisez un tableau rectangulaire avec 1 copie horizontale, 2 copies verticales, un espacement vertical de 53mm et un décalage de 0mm pour créer deux fentes de support.
Planifiez la plate-forme de base pour les supports, la batterie 18650 et la carte de commande OSROBOT. Dans le flux de travail source, la plate-forme de base est définie sur 160mm sur 160mm avec des coins arrondis de 4mm. Deux fentes de 3mm par 50mm sont ajoutées pour les supports de base.
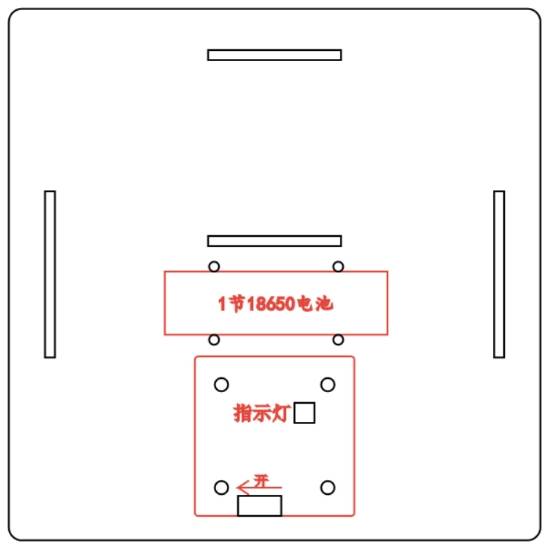
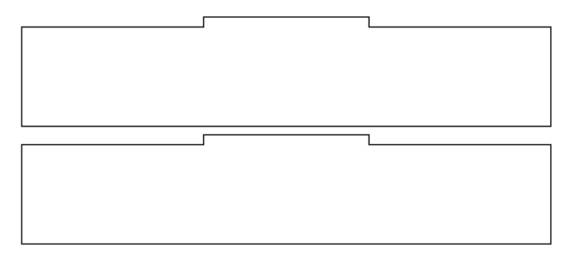
Pour le support de base, tracez un rectangle de 160mm par 30mm et un rectangle de tenon de 40mm par 3mm. Alignez le tenon avec le bord supérieur du support de base et fusionnez les formes. Copiez le support fini pour créer le deuxième support de base.
Une fois toutes les pièces terminées, organisez la mise en page pour le traitement au laser.
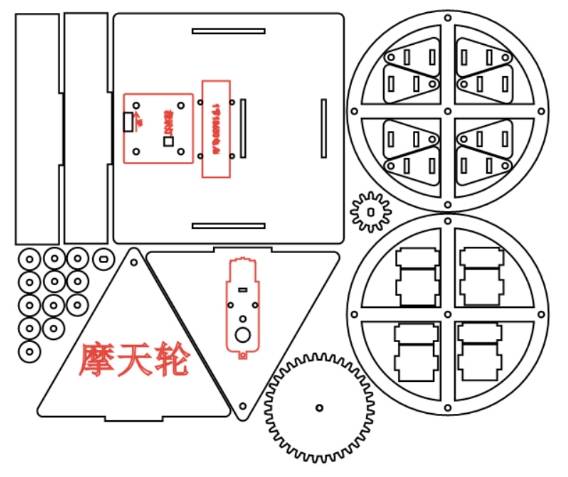
Le dessin de la grande roue utilise deux processus principaux: le traçage et la découpe. Les objets de la couche rouge sont utilisés pour tracer les détails et les objets de la couche noire sont coupés à travers le matériau.
Traçage:Double-cliquez sur le bloc rouge dans la zone de traitement. Sélectionnez le contreplaqué de tilleul comme matériau, choisissez la ligne de traçage comme processus et définissez l'épaisseur de traitement sur 0,10.
Coupe:Double-cliquez sur le bloc noir dans la zone de traitement. Sélectionnez le contreplaqué de tilleul comme matériau, choisissez la coupe comme processus et définissez l'épaisseur de traitement à 3,00.
Allumez la machine de découpe laser et l'interrupteur laser. Lorsque le bouton de démarrage est prêt, téléchargez le dessin sur la machine de découpe laser et commencez à couper à partir du panneau de la machine.
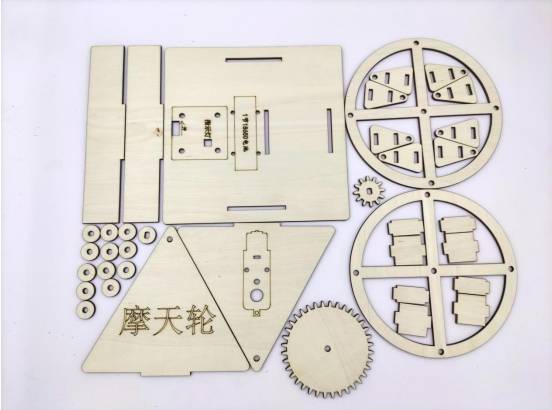
Après la coupe, identifiez les pièces finies et préparez-les pour l'assemblage mécanique.
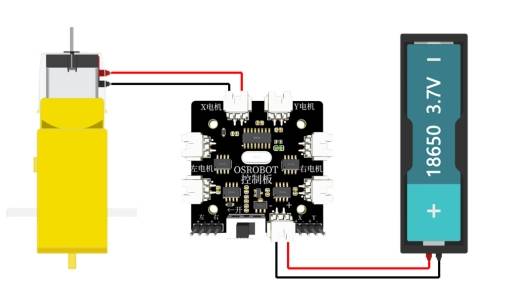
Connectez le circuit selon le schéma de câblage afin que la grande roue puisse fonctionner en douceur avec le récepteur de télécommande, la batterie et le moteur TT.
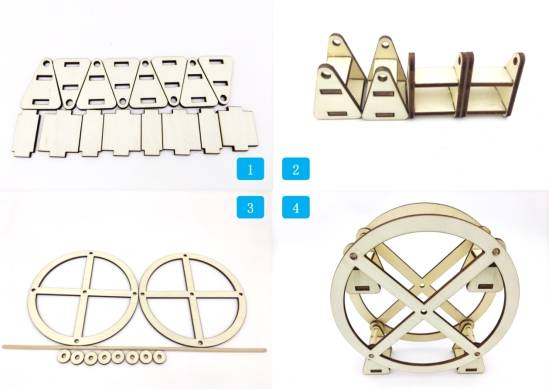
Tout d'abord, localisez les pièces du cockpit et assemblez les quatre cockpits.
Ensuite, localisez les pièces de la roue. Assemblez les cockpits et la roue avec des tiges et des entretoises en bois de 4mm. Utilisez de la colle thermofusible au bord de chaque tige de bois près des trous du cockpit de la roue, tout en gardant un petit espace entre les deux disques de roue et chaque cockpit afin que le cockpit puisse continuer à pendre vers le bas pendant que la roue tourne.
Localisez ensuite le réducteur, le support, le moteur TT et le matériel connexe. Fixez le moteur TT au support avec des vis et des écrous. Installez l'entretoise sur l'arbre du moteur TT, puis installez le pignon sur l'arbre du moteur.
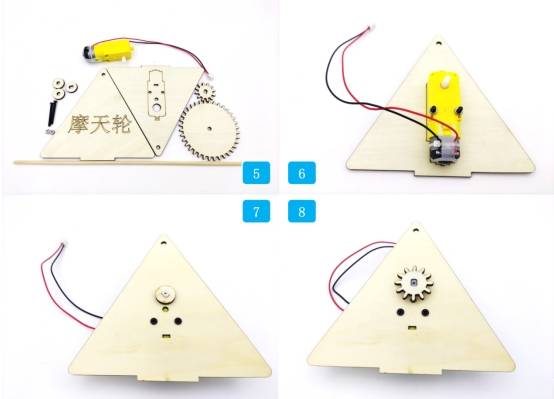
Alignez le grand trou d'arbre d'engrenage avec le trou d'arbre de roue et collez-les ensemble. Utilisez une tige en bois de 4mm pour connecter le disque de roue au support.
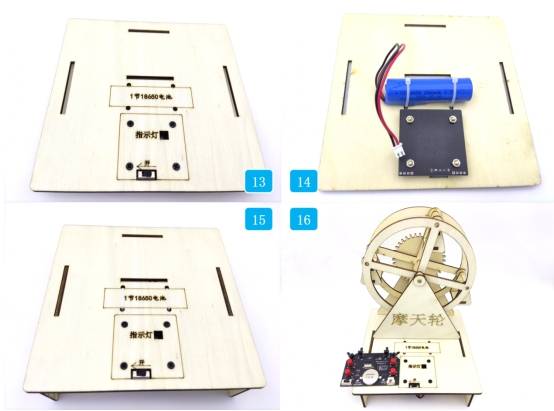
Localisez la base, le panneau récepteur OSROBOT2, les poteaux en cuivre, les vis, les écrous et les pièces connexes. Fixez les poteaux en cuivre à la carte de contrôle OSROBOT2, puis fixez la carte de contrôle à la base.
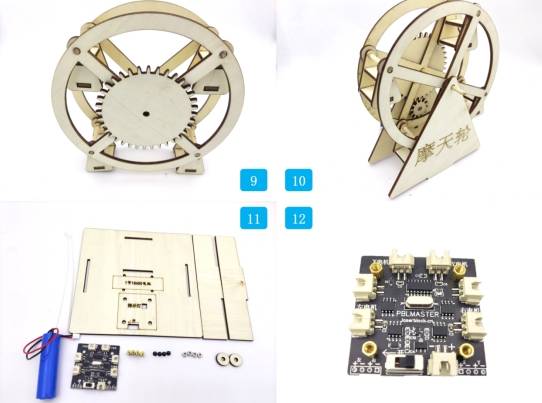
Fixez la batterie au support de base avec des attaches, fixez le support de base et fixez le support à la base. Ajoutez des entretoises des deux côtés de l'axe de roue et fixez l'essieu avec de la colle thermofusible.
Vérifiez si la roue tourne en douceur sans frotter contre les supports ou la base.
Vérifiez si les cockpits pendent vers le bas lorsque la roue tourne et n'entrent pas en collision avec la base.
Vérifiez que le réducteur engrène en douceur et ne bloque pas pendant le fonctionnement du moteur.
Vérifiez si l'espacement des supports, les trous d'arbre, les entretoises et les tiges en bois sont correctement alignés.
Vérifiez si le récepteur, la batterie et le câblage sont solidement fixés sur la base avant de lancer le modèle.
Après la conception, le traitement laser, le câblage et l'assemblage, les étudiants complètent un modèle de grande roue télécommandée. Le projet donne aux étudiants une expérience pratique de la transmission par engrenages, de la structure de la roue, des cockpits suspendus, de la conception des supports, de la planification de la base, de la découpe au laser et du mouvement motorisé.
Le modèle de grande roue dans cette leçon réalise la fonction de base d'une structure tournante d'attraction-tour. Comme défi d'extension, les élèves peuvent augmenter le nombre de cockpits, explorer des étages d'engrenage supplémentaires pour réduire davantage la vitesse de rotation, ou redessiner le support et la base pour une stabilité et une apparence améliorées.
Ce projet convient aux coupeurs de laser de salle de classe qui soutiennent la coupe et le traçage des matériaux de feuille pour de petits projets de robotique et de mécanisme. Pour des écoles, des makerspaces, et des laboratoires de VAPEUR de débutant, des projets comme des roues de Ferris, des modèles conduits par engrenage, des structures tournantes de parc d'attractions, et des mécanismes à télécommande peuvent être accomplis avec un coupeur de laser de salle de classe tels queSérie de boulons laser Thunder.
Les enseignants peuvent choisir la machine et la configuration du matériel en fonction de l'espace en classe, de la taille du projet, de l'épaisseur du matériau, de l'ajustement de l'équipement, des composants électroniques et des objectifs d'apprentissage. Le même flux de travail LaserMaker peut également être adapté pour d'autres machines laser CO2 lorsque les étudiants passent à des modèles mobiles plus grands ou à des projets d'ingénierie à engrenages plus avancés.
Parlez à nos experts dès maintenant!
Veuillez laisser vos coordonnées afin que nous puissions mieux vous servir.
TROUVEZ LE LASER ADAPTÉ À VOTRE PROCHAIN PROJET
Découvrez les solutions Thunder Laser conçues pour différents matériaux, workflows et besoins de production.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


