


Projet de découpe laser du corps du véhicule de base à télécommande avec LaserMaker
 2024-07-26


Série Bolt
Machine de gravure laser professionnelle de haute précision

Série Nova
Machine de découpe laser CO₂ grand format à tube en verre

Série Nova Plus
Découpeuse laser CO₂ RF professionnelle

Série Titan
Système laser CO₂ RF de qualité industrielle

Série Titan Pro
Système laser industriel à double source CO₂ RF et MOPA


Qu'est-ce que vous cherchez POUR?
Recherche à travers les produits, les articles de blog, le contenu de support et les ressources.

Projet de découpe laser du corps du véhicule de base à télécommande avec LaserMaker
2024-07-26

Dans ce projet de robotique STEAM, les étudiants conçoivent et construisent un corps de véhicule télécommandé universel à l'aide de LaserMaker. La leçon relie les plaques de châssis découpées au laser, le montage du moteur TT, le dimensionnement à la mortaise et au tenon, le placement de la roue de roulette, le montage du récepteur et de la batterie, le câblage et l'assemblage du châssis du robot pratique.
Ce projet aide les élèves à créer un corps de véhicule de base réutilisable pouvant prendre en charge des conceptions de robots ultérieures, telles qu'un véhicule de collecte, un dumper ou une grue. L'objectif principal de l'ingénierie est le montage précis à mortaise et à tenon entre les plaques de montage du moteur et les plaques supérieure et inférieure du véhicule.
| Article | Détails |
|---|---|
| Projet | Corps de véhicule de base à télécommande/châssis de robot universel |
| Logiciel | LaserMaker |
| Compétences principales | Outil rectangle, outil de coin arrondi, outil Union, tableau rectangulaire, graphiques de moteur TT, graphiques de roue de roulette, graphiques de tableau de commande, placement de la batterie, alignement, découpe, câblage et assemblage |
| Matériel suggéré | Contreplaqué de tilleul, 40 cm × 60 cm × 3mm |
| Salle de classe Fit | Projets de robotique et de mécanisme, conception de châssis de robot, montage de moteur, construction de mortaise et de tenon, véhicules télécommandés, éducation de fabricant, et coupe de laser |
Les élèves concevront une carrosserie de base du véhicule avec deux plaques de montage du moteur, une plaque de carrosserie supérieure et une plaque de carrosserie inférieure. Ils ajouteront le moteur, la roue de roulette, le récepteur et les positions de montage de la batterie, découpent au laser les pièces, assemblent le châssis, connectent le circuit et testent la carrosserie du véhicule télécommandé.
Pour les enseignants:Utilisez ce projet pour présenter la conception de châssis de robot, le placement de moteur, le soutien de roulette, la disposition de composant, et le montage précis de mortaise et de tenon.
Pour les étudiants:Utilisez l'activité pour construire une base de robot réutilisable avant d'ajouter des fonctions de véhicule plus avancées ou des accessoires de compétition.
Pour les makerspaces:Utilisez-le comme un projet de véhicule télécommandé fondamental qui prépare les apprenants à des constructions de robots plus complexes.
Concevez les plaques de montage du moteur TT avec des tenons latéraux qui s'insèrent dans les plaques du châssis.
Créez des plaques de carrosserie supérieure et inférieure avec des coins arrondis, des mortaises et des trous de fixation.
Utilisez les graphiques de la bibliothèque LaserMaker pour les moteurs TT, les roulettes, les cartes de commande et les positions de montage de la batterie.
Appliquez des tableaux rectangulaires, des outils d'alignement, coordonnez le mouvement, le regroupement et la configuration des couches pour créer des pièces prêtes pour la production.
Assemblez la carrosserie du véhicule, installez les moteurs et l'électronique, câblez le système de télécommande et testez les mouvements de base.
Design thinking:Créez un châssis universel qui peut être réutilisé pour plusieurs projets de véhicules robotisés.
Pensée computationnelle:Utilisez les dimensions, l'espacement, les tableaux, les décalages de coordonnées et l'alignement des pièces pour créer une mise en page précise découpée au laser.
Pensée d'ingénierie:Tenez compte du placement du moteur, du support de roulette, du dégagement de la batterie, de l'ajustement à mortaise et à tenon, des emplacements de vis et de la stabilité du châssis.
Les élèves devraient tester les véhicules motorisés sous la direction d'un enseignant ou d'un superviseur de laboratoire. Garder les doigts, les fils desserrés et les petites pièces à l'écart des roues et des moteurs en mouvement pendant les essais, et vérifier toutes les vis, les écrous et le câblage avant de conduire le châssis.
Un châssis de véhicule réutilisable est un point de départ pratique pour de nombreux projets de robotique. Au lieu de redessiner la base à chaque fois, les élèves peuvent d'abord créer un corps fiable qui contient des moteurs, des roues, une roulette, un récepteur et une batterie.
Dans ce projet, le châssis est conçu pour les futures constructions de véhicules de parc d'attractions, y compris un véhicule de collection, un dumper et une grue. La même base peut prendre en charge différentes pièces jointes une fois la structure d'entraînement terminée.
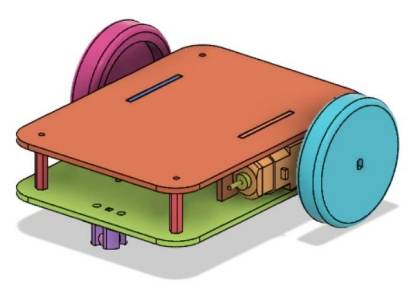
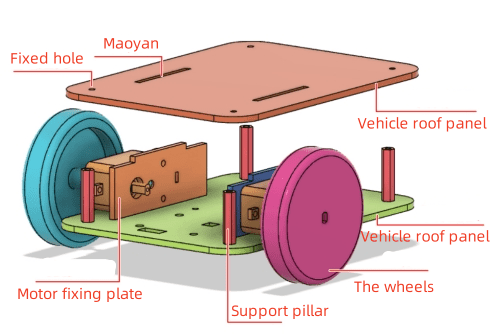
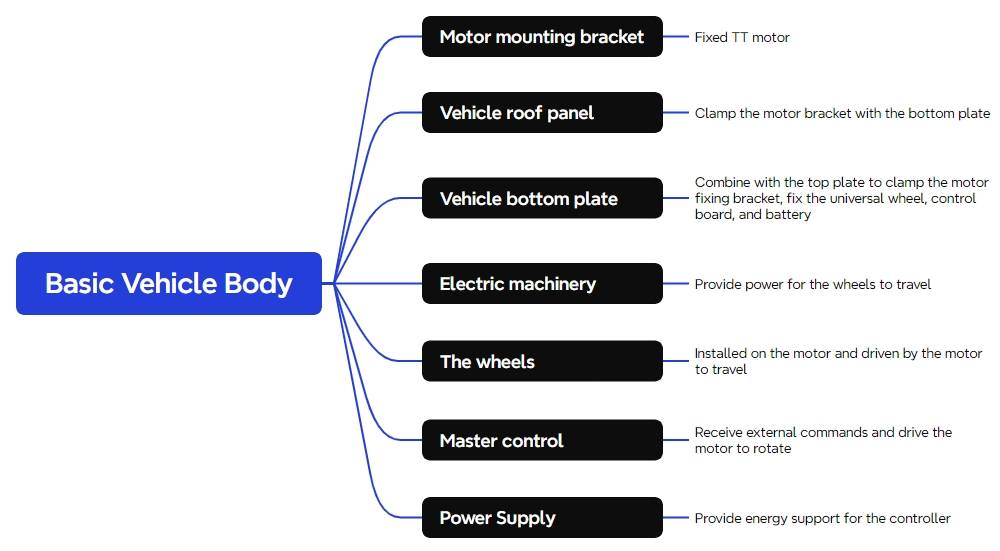
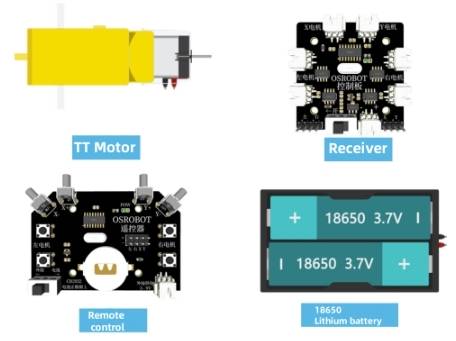
Avant de modéliser la carrosserie du véhicule, les élèves doivent identifier les composants télécommandés, les moteurs, le matériau structurel, les fixations et le matériel de support utilisés dans le projet.
| Numéro | Nom | Quantité |
|---|---|---|
| 1 | 2.4G Télécommande avec batterie | 1 |
| 2 | Récepteur 2.4G | 1 |
| 3 | Moteur de TT, 1:120 | 2 |
| 4 | 18650 Batterie avec câble | 1 |
| 5 | Contreplaqué de tilleul, 40 cm × 60 cm × 3mm | 1 |
| 6 | Vis M3/M4, écrous et impasse en nylon | Plusieurs |
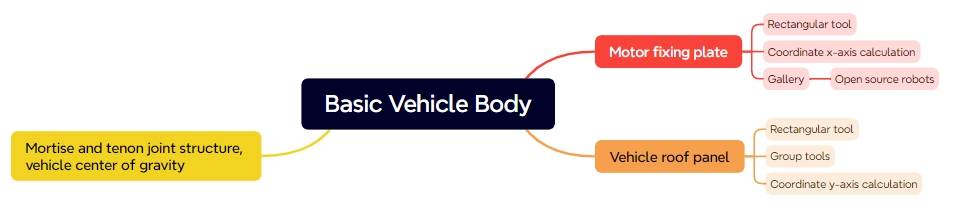
La carrosserie du véhicule découpée au laser est organisée en trois parties structurelles principales: deux plaques de montage du moteur, une plaque de carrosserie supérieure et une plaque de carrosserie inférieure.
| Partie No. | Nom de la pièce | Quantité | Fonction |
|---|---|---|---|
| 1 | Plaque de montage moteur | 2 | Sécurise les moteurs TT |
| 2 | Plaque de corps supérieure | 1 | Se combine avec la plaque de fond pour prendre en sandwich les plaques de montage du moteur |
| 3 | Plaque de corps inférieure | 1 | Se combine avec la plaque supérieure et sécurise la roulette, la carte du récepteur et la batterie |
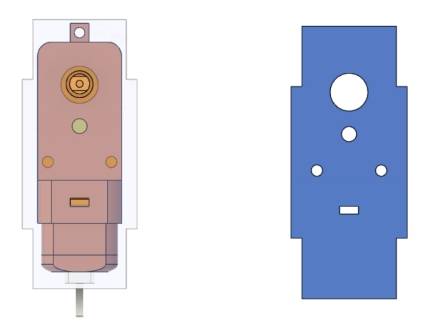
Les plaques de montage du moteur maintiennent les deux moteurs TT et se connectent aux plaques supérieure et inférieure du corps par des joints à tenon et mortaise. Commencez par dessiner la forme de la plaque de montage du moteur principal, puis ajoutez des tenons latéraux et des trous de montage du moteur.
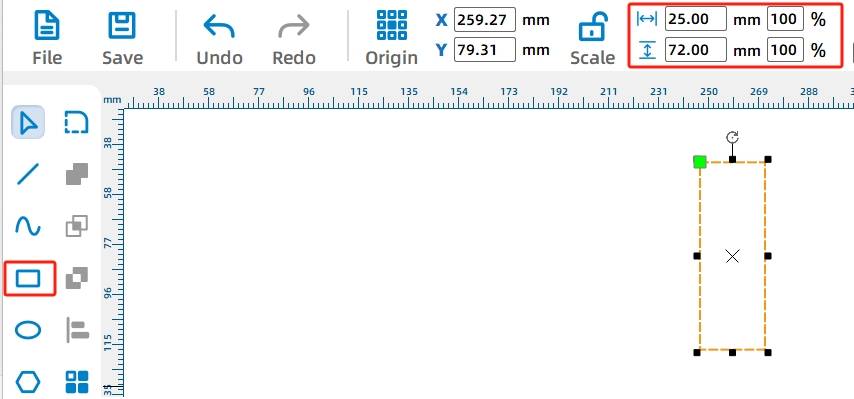
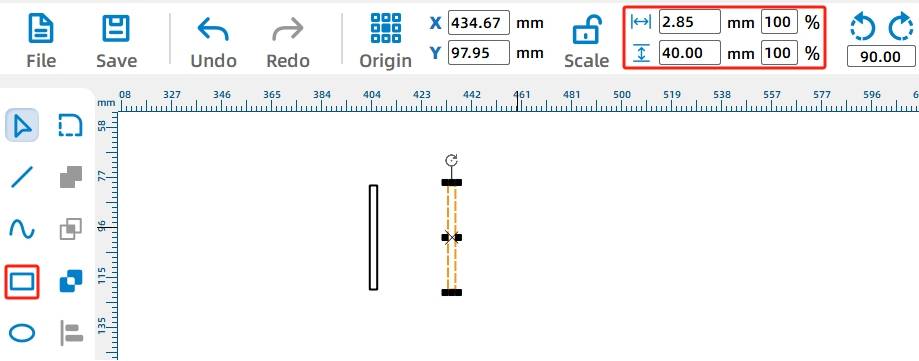
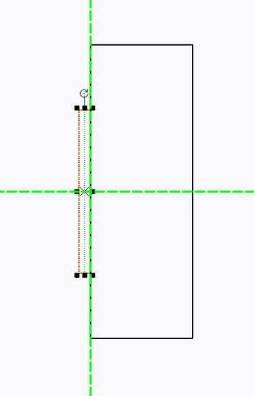
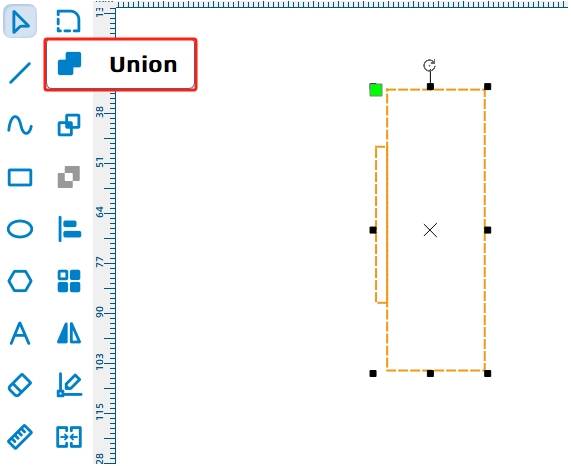
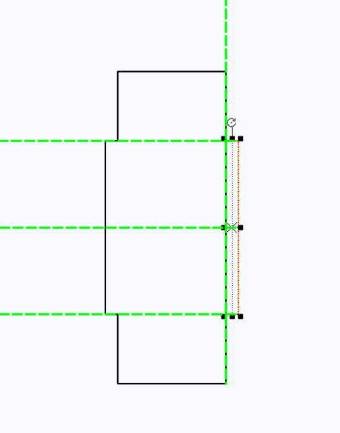
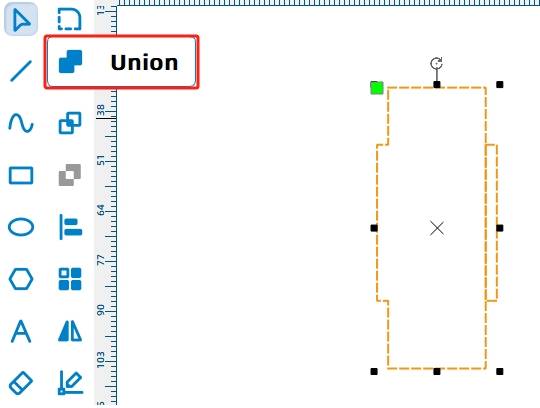
Utilisez l'outil Rectangle pour dessiner un rectangle de 25mm sur 72mm en tant que plaque de montage du moteur principal. Parce que la plaque se connecte à la carrosserie du véhicule par des joints de mortaise et de tenon, ajoutez un tenon de chaque côté. Dans le flux de travail de la source, chaque tenon latéral a une largeur de 2,85mm et une hauteur de 40mm, en fonction de l'épaisseur pratique du panneau de tilleul de 3mm et de la perte de coupe au laser.
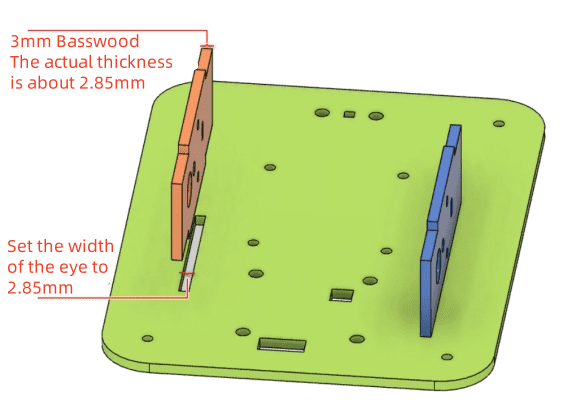
Déplacez le premier tenon sur le côté gauche de la plaque, alignez-le et utilisez Union pour le fusionner avec le rectangle principal. Répétez le même processus sur le côté droit pour compléter le contour de la plaque de montage du moteur.
Ensuite, ajoutez le modèle de montage du moteur TT. Ouvrez la bibliothèque LaserMaker, recherchez Open-Source Robot Hardware, choisissez TT Motor et faites-le glisser sur le canevas. Faites pivoter le motif de trou du moteur TT de 90 degrés, regroupez-le et alignez-le au centre avec la plaque de montage du moteur.
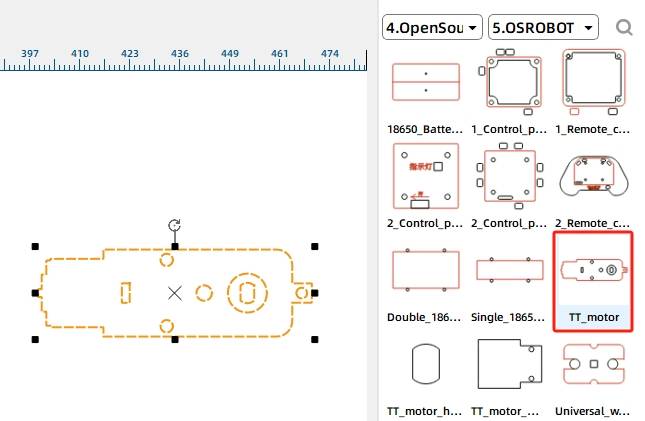
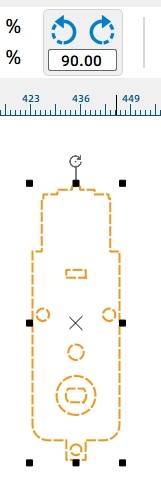
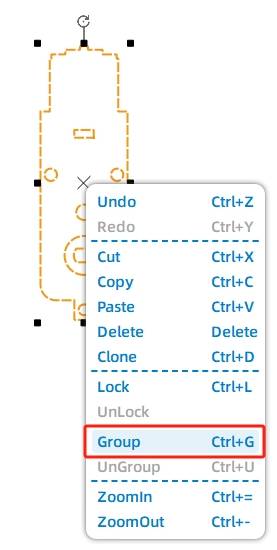
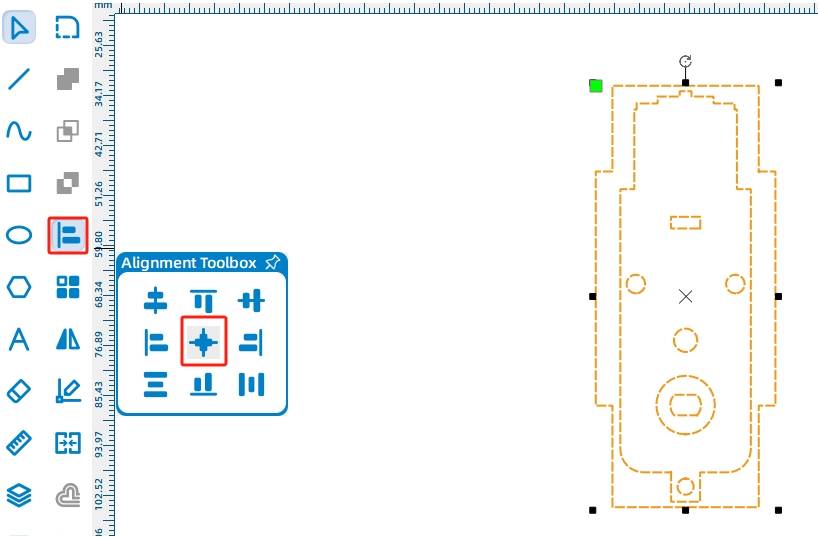
La carrosserie du véhicule utilise deux moteurs TT, il a donc besoin de deux plaques de montage du moteur. Sélectionnez la plaque de montage terminée et utilisez Rectangular Array pour créer une deuxième copie. Dans le flux de travail source, le compte horizontal est de 2, l'espacement horizontal est de 10mm et le compte vertical est de 1.
La plaque supérieure et la plaque inférieure fixent les plaques de montage du moteur en place. La plaque supérieure a besoin de coins arrondis, de deux mortaises pour les plaques de montage du moteur et de quatre trous de fixation.
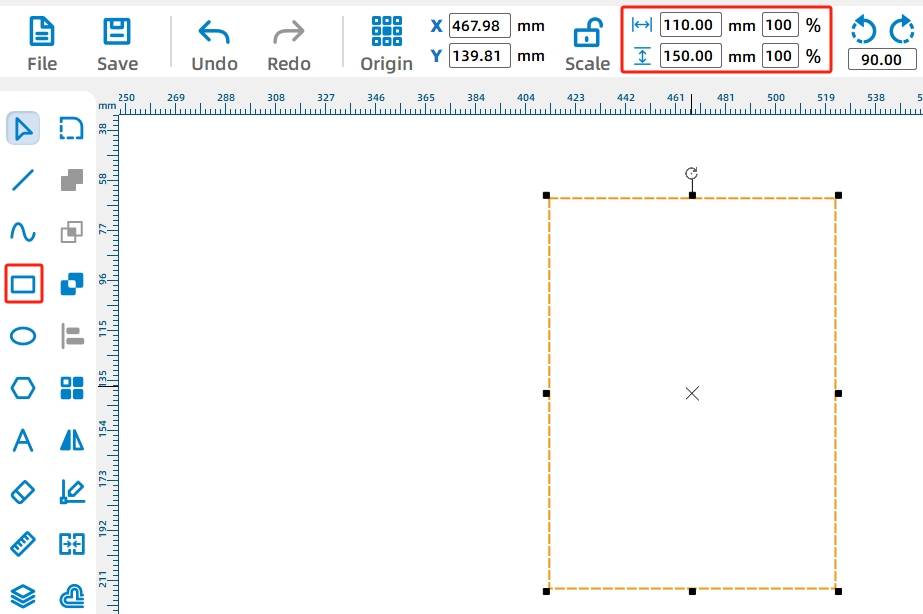
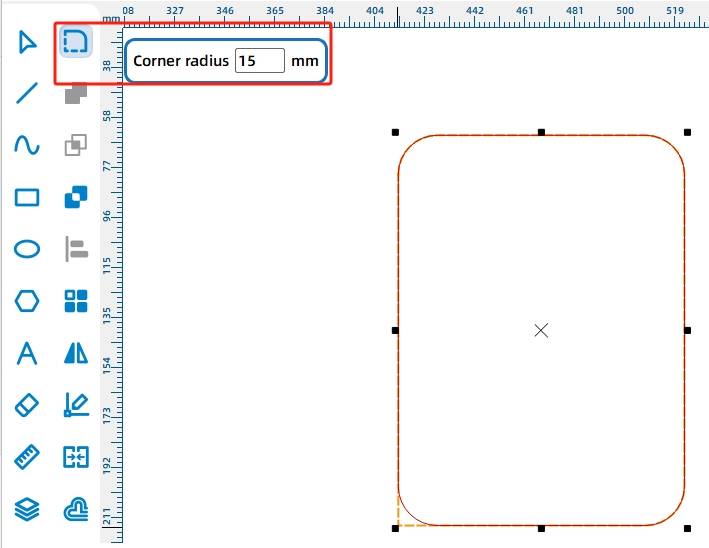
Dessinez un rectangle et définissez-le sur 110mm de large et 150mm de haut. Ensuite, utilisez l'outil de coin arrondi avec un rayon de 15mm pour arrondir les quatre coins.
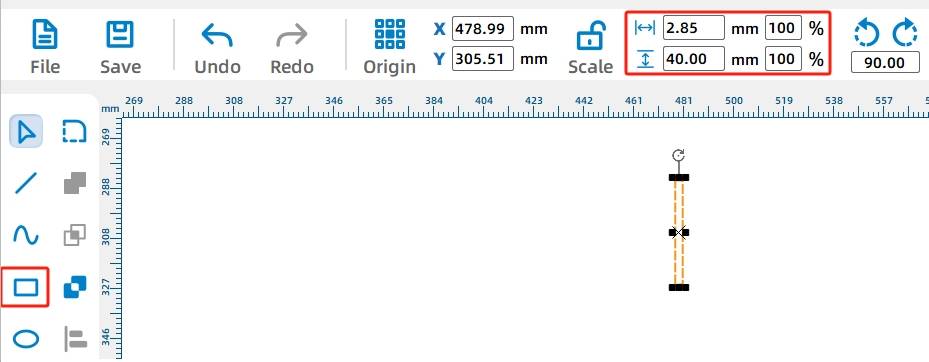
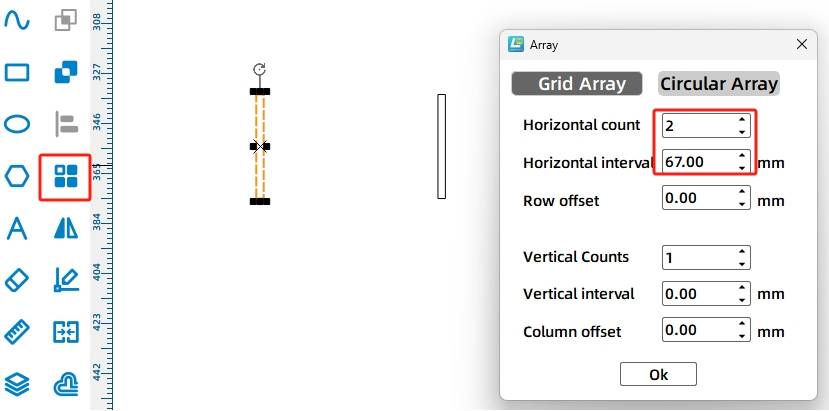
Ajouter les mortaises pour les plaques de montage du moteur. Dessinez un rectangle de 2,85mm sur 40mm comme une mortaise. Étant donné qu'une batterie 18650 doit s'adapter entre les deux plaques de montage du moteur, le flux de travail source définit la distance entre les deux mortaises à 67mm, légèrement supérieure à la largeur de la batterie.
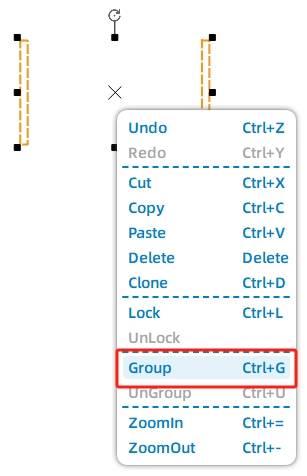
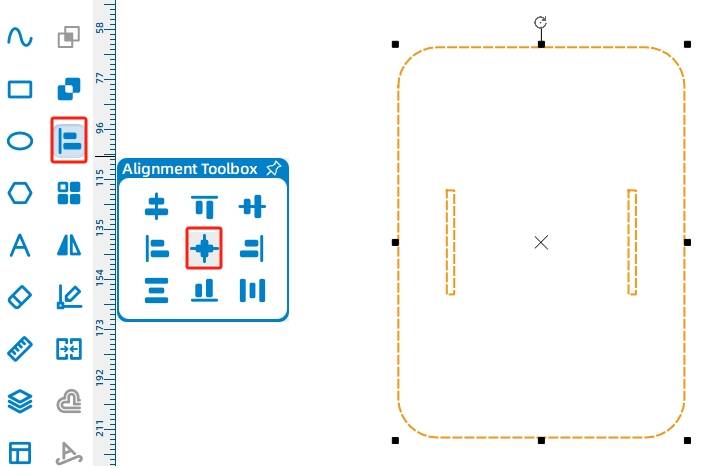
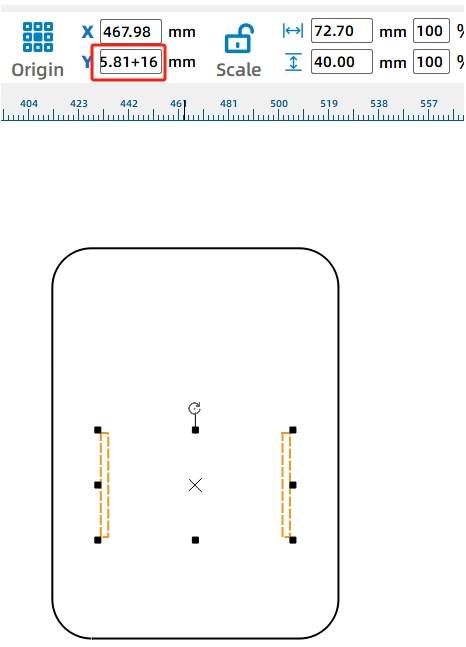
Alignez les mortaises au centre avec la plaque supérieure, puis déplacez les mortaises vers le bas de 16mm afin que les moteurs se trouvent plus près de l'arrière du châssis. Dans LaserMaker, l'augmentation de la valeur de l'axe Y déplace le graphique sélectionné vers le bas.
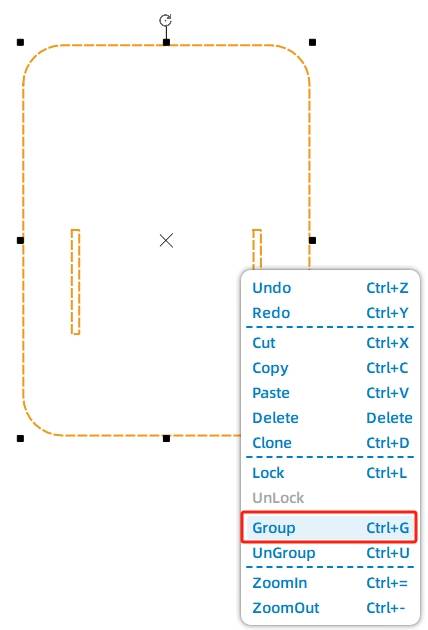
Ajoutez quatre trous de fixation de 4mm à la plaque de châssis. Utilisez un tableau rectangulaire avec 2 copies horizontales, un espacement horizontal de 80mm, 2 copies verticales et un espacement vertical de 120mm. Groupez les trous et centre-les aligner avec la plaque, sans sélectionner les mortaises.
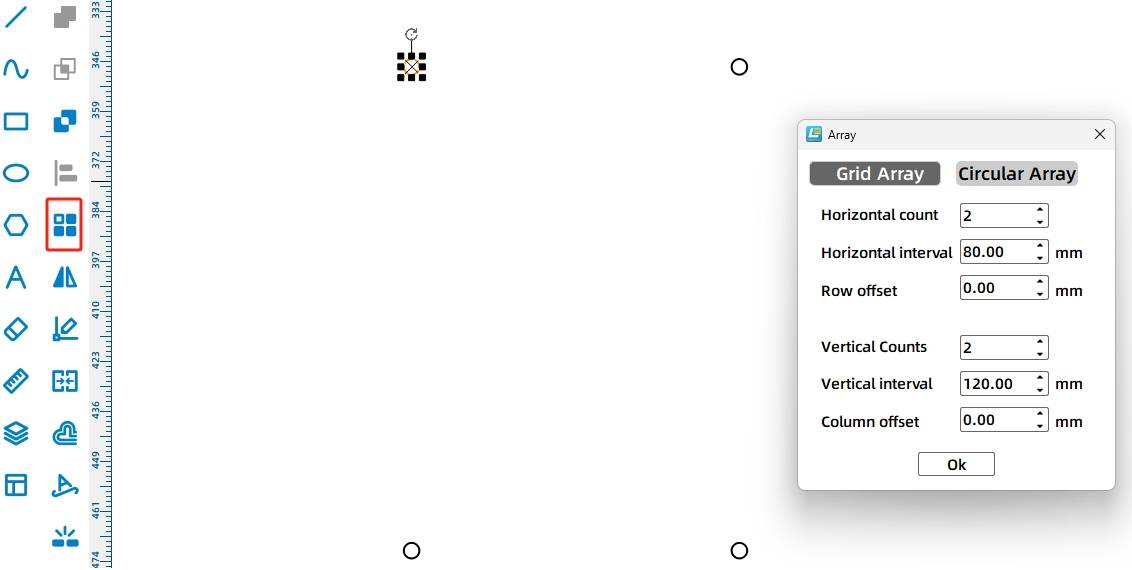
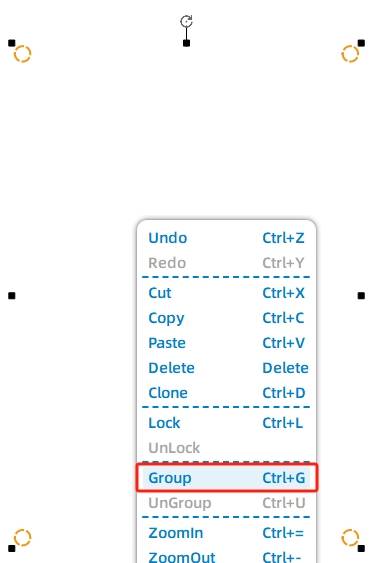
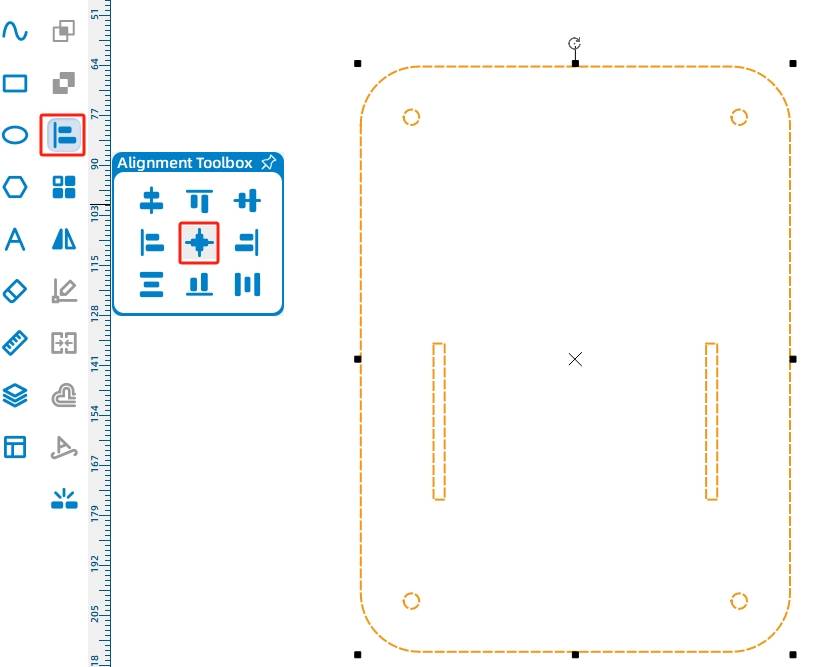
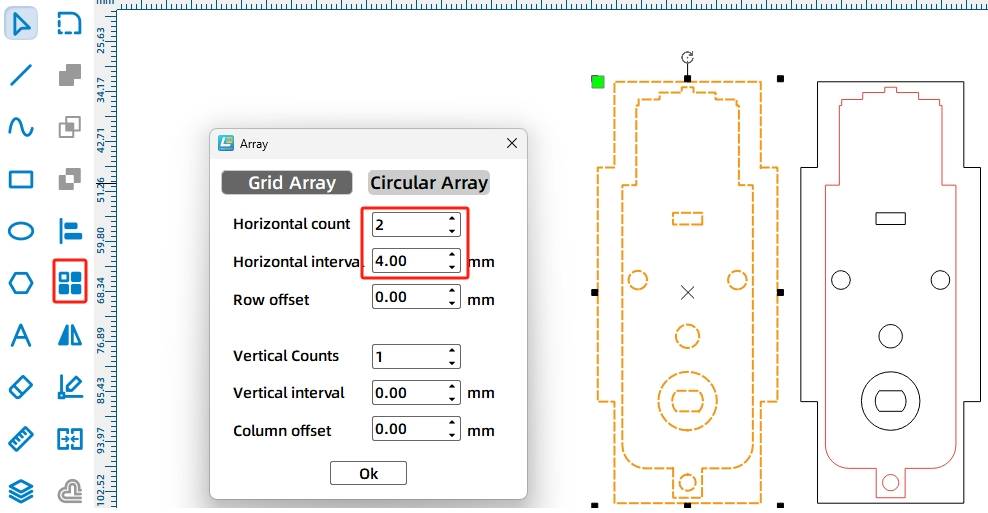
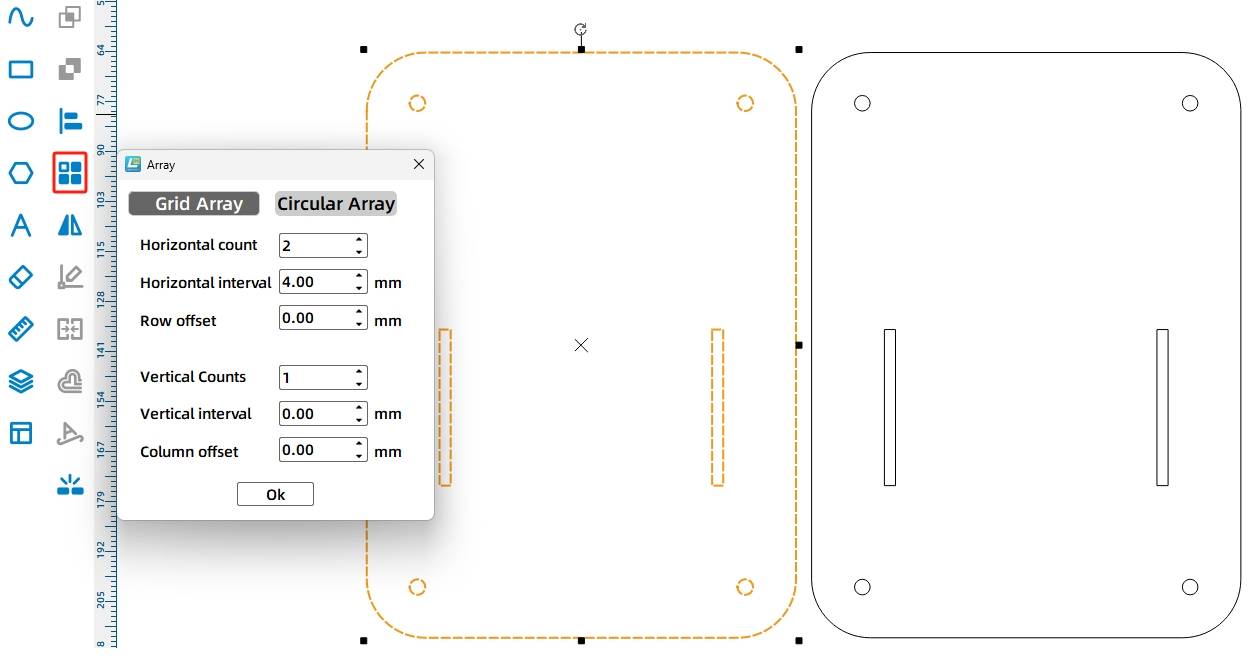
Une fois la plaque supérieure terminée, utilisez Rectangular Array pour créer la plaque inférieure à partir de la plaque supérieure. Dans le flux de travail source, le compte horizontal est de 2 et l'espacement horizontal est de 4mm.
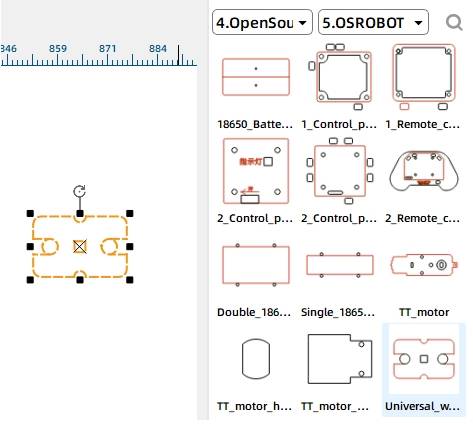
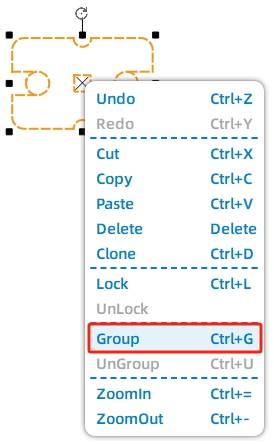
Pour aider le véhicule à se déplacer de manière flexible, ajoutez une roulette à la plaque inférieure. Sélectionnez le graphique Caster Wheel dans la bibliothèque Open Source Robot Hardware, regroupez le graphique de roulette et alignez-le près de l'avant de la plaque inférieure.
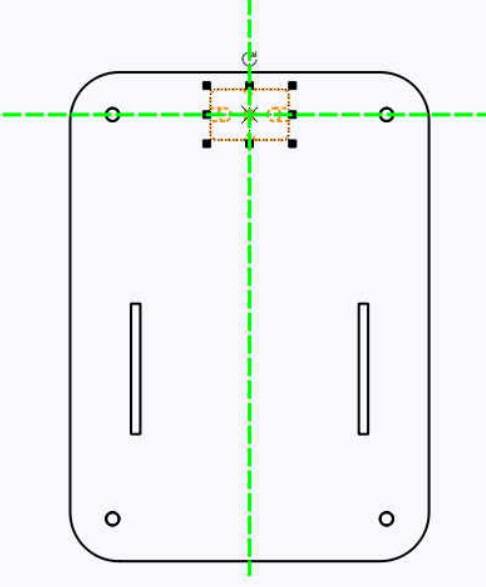
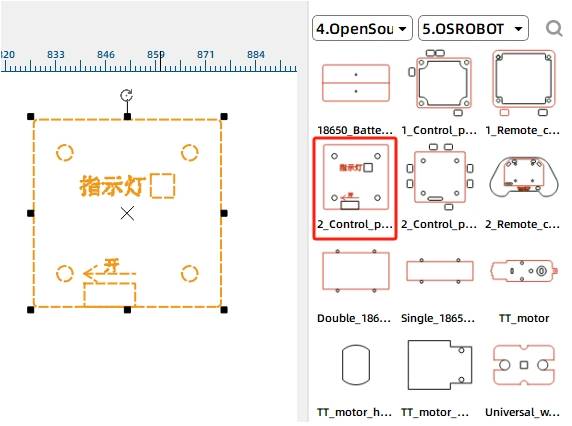
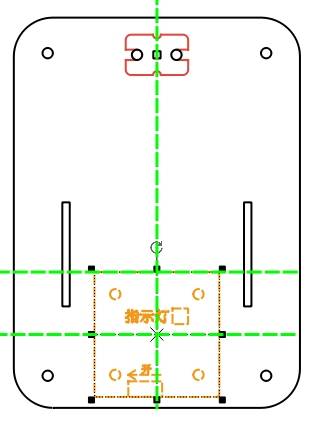
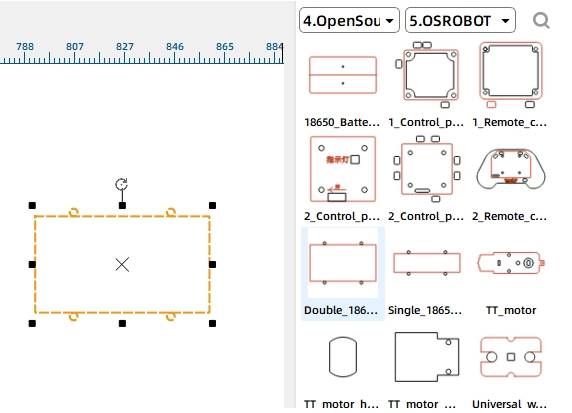
La plaque inférieure nécessite également des positions de montage pour la carte du récepteur et la batterie. Ajoutez le graphique de la carte de contrôle 2.0 de la bibliothèque de matériel robotique open-source et placez-le dans la zone carrée du châssis. Ajoutez ensuite le graphique Double 18650 Battery et placez-le au-dessus de la zone du tableau de commande.
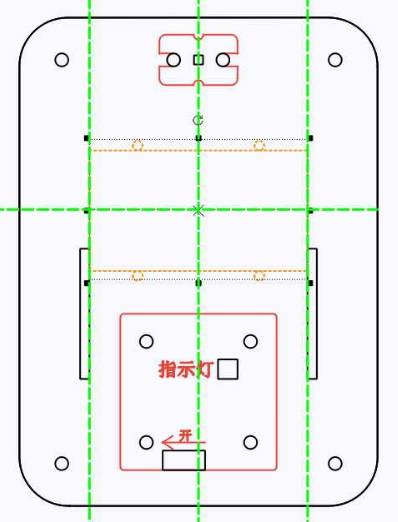
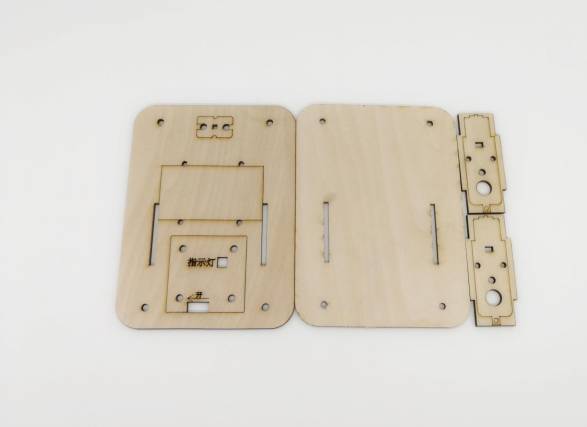
Une fois que les plaques de montage du moteur, la plaque supérieure et la plaque inférieure sont terminées, organisez le dessin final pour le traitement laser.
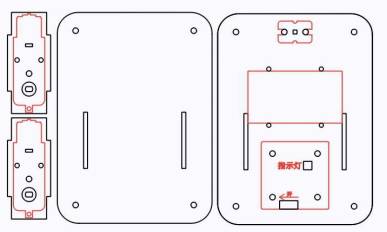
Après avoir terminé la conception du dessin, définissez les paramètres de traitement laser. Le flux de travail source utilise le tracé pour les objets de couche rouge et le découpage pour les objets de couche noire.
Décrivant:Double-cliquez sur le bloc rouge dans la zone de traitement. Sélectionnez le contreplaqué de Basswood comme matériau, choisissez Contour et définissez l'épaisseur de traitement sur 0,10.
Coupe:Double-cliquez sur le bloc noir dans la zone de traitement. Sélectionnez le contreplaqué de tilleul comme matériau, choisissez Couper et définissez l'épaisseur de traitement sur 3,00.
Allumez la machine de découpe laser et l'interrupteur laser. Lorsque le bouton Démarrer la fabrication est prêt, téléchargez le dessin sur la machine de découpe laser et commencez à couper à partir du panneau de la machine.
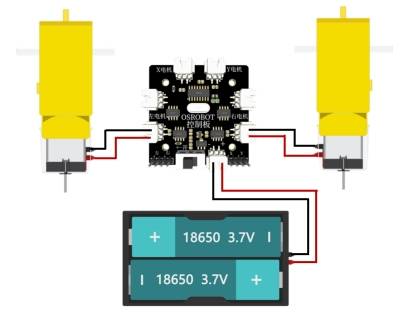
Une fois le châssis assemblé, connectez le circuit conformément au schéma de câblage. Le récepteur, la batterie et deux moteurs TT permettent à la carrosserie du véhicule de se déplacer par télécommande.
Tout d'abord, identifiez la roulette, la plaque inférieure du châssis, les vis M4 et les écrous. Installez la roulette sur la face inférieure de la plaque inférieure du châssis et serrez-la avec des écrous M4.
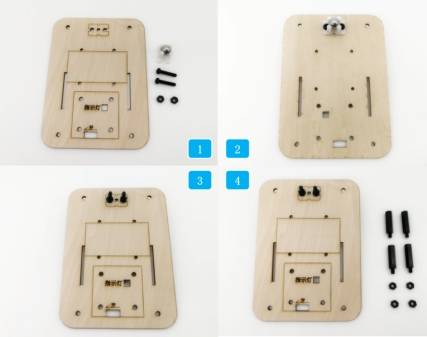
Insérez les emprises en nylon dans les trous ronds aux quatre coins de la plaque de châssis et serrez-les avec des écrous. Ensuite, localisez la carte du récepteur, les vis M4 courtes et les écrous M4, et fixez la carte du récepteur à la section carrée de la plaque inférieure.
Ensuite, localisez les moteurs TT, les supports de montage du moteur, les vis M3 et les écrous M3. Fixez chaque moteur sur un support de montage moteur. Le flux de travail source note que les écrous doivent être placés à l'intérieur du bois pour empêcher les extrémités de vis saillantes d'interférer avec l'installation de la roue.
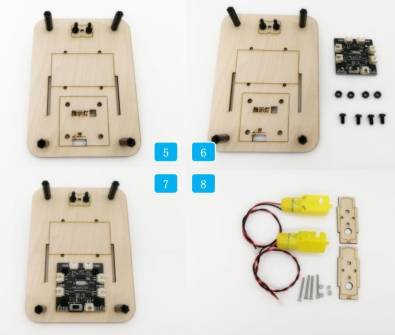
Fixez les supports moteur à la plaque de châssis. Ensuite, fixez la batterie 18650 à la zone rectangulaire de la plaque de châssis avec des attaches de câble.
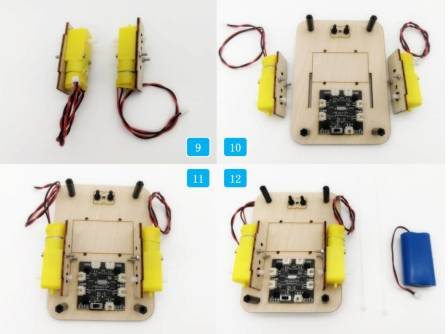
Connectez le câblage selon le schéma de circuit. Enfin, placez la plaque supérieure du châssis sur la plaque inférieure et fixez-la avec des vis. Une fois la plaque supérieure installée, l'assemblage de base de la carrosserie du véhicule est terminé.
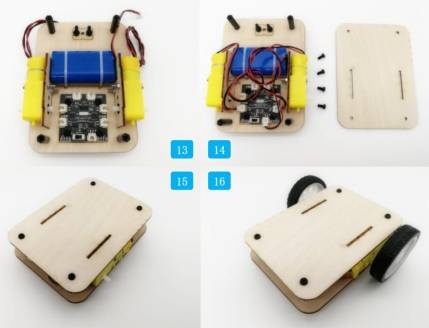
Vérifiez si les plaques de montage du moteur s'insèrent solidement dans les mortaises des plaques supérieure et inférieure.
Confirmez que la roulette est alignée et peut tourner librement.
Testez si les deux moteurs TT fonctionnent correctement après le câblage du récepteur et de la batterie.
Vérifiez si la batterie et le récepteur sont solidement fixés avant de conduire le châssis.
Observez si le châssis se déplace en ligne droite, tourne en douceur et reste stable pendant les tests de base de la télécommande.
Après la conception, le traitement au laser, le câblage et l'assemblage, les étudiants terminent une carrosserie de base télécommandée. Le projet donne aux étudiants une expérience pratique avec la planification du châssis du robot, le montage du moteur TT, le support de la roue de roulette, le récepteur et le placement de la batterie, et le dimensionnement précis de la mortaise et du tenon.
Après avoir terminé le châssis de base, les étudiants peuvent le mettre à niveau avec de nouvelles fonctions, telles qu'une carrosserie de véhicule de collection, une fixation de dumper, une structure de grue ou un module de compétition personnalisé.
Pour un défi technique supplémentaire, les étudiants peuvent redessiner la plaque supérieure, la plaque inférieure et les plaques de montage du moteur afin que le châssis puisse être assemblé et fixé sans vis. Cela encourage les étudiants à explorer des structures de mortaise et de tenon plus avancées et des idées de conception à ajustement rapide.
Ce projet convient aux coupeurs de laser de salle de classe qui soutiennent la coupe et le découpage des matériaux de feuille pour de petits projets de robotique et de mécanisme. Pour des écoles, makerspaces, et des laboratoires de VAPEUR de débutant, des projets comme des plats de châssis de robot, des parenthèses de montage de moteur, des corps à télécommande de véhicule, et des bases de véhicule de concurrence peuvent être accomplis avec un coupeur de laser de salle de classe tel queSérie de boulons laser Thunder.
Les enseignants peuvent choisir la machine et la configuration du matériel en fonction de l'espace en classe, de l'épaisseur du matériau, des composants électroniques, du dégagement des pièces mobiles et des objectifs d'apprentissage. Le même flux de travail LaserMaker peut également être adapté à d'autres machines laser CO2 lorsque les étudiants passent à des carrosseries de véhicules plus grandes ou à des projets de robotique plus avancés.
Parlez à nos experts dès maintenant!
Veuillez laisser vos coordonnées afin que nous puissions mieux vous servir.
TROUVEZ LE LASER ADAPTÉ À VOTRE PROCHAIN PROJET
Découvrez les solutions Thunder Laser conçues pour différents matériaux, workflows et besoins de production.

 Stable & Consistent MachinesUnlimited ApplicationRobust After-sales SupportFactory Direct Supply


